
စက်အမြင်အမှားအယွင်းကာကွယ်ပေးသည့် ကွန်ပရက်ဆာလိုင်းတပ်ဆင်ခြင်း — ရှင်းလင်းချက်
ကွန်ပရက်ဆာ တပ်ဆင်ရေးလိုင်းတွင် မြင်သာမှုအမှားအယွင်းကင်းစင်စေခြင်းဖြင့် ကုဒ်+မြင်သာမှုနှင့် အစိတ်အပိုင်းတစ်ခုချင်းစီအတွက် torque ခြေရာခံနိုင်မှုဖြင့် မှားယွင်းပြီး ပျောက်ဆုံးနေသော အစိတ်အပိုင်းများကို ရပ်တန့်ပေးပြီး IATF 16949 တွင် အသင့်ဖြစ်နေပါပြီ။
စက်ရုပ် CNC စက်ပြုပြင်ခြင်း- အော်ပရေတာတစ်ဦး၊ စက်များစွာ၊ ၂၄/၇ — ရှင်းလင်းချက်
စက်ရုပ် CNC စက်ထိန်းစနစ်သည် အသုံးပြုမှုကို ~60% မှ 85%+ အထိ မြှင့်တင်ပေးပြီး အော်ပရေတာတစ်ဦးသည် စက် ၂-၄ လုံးကို လည်ပတ်နိုင်စေပြီး ညဆိုင်းကိုလည်း စောင့်ကြည့်မှုမရှိဘဲ လည်ပတ်နိုင်စေပါသည်။
ပူးပေါင်းဆောင်ရွက်သော စက်ရုပ်အမြင်အာရုံစစ်ဆေးခြင်း- လွတ်သွားသော ချို့ယွင်းချက်များကို ဖြတ်တောက်ခြင်း | EVST
ပူးပေါင်းဆောင်ရွက်သော စက်ရုပ်အမြင်အာရုံစစ်ဆေးခြင်းသည် ကိုယ်တိုင်ကိုယ်ကျ လက်ဖြင့်စစ်ဆေးမှုများကို သော့ခတ်ထားသော၊ ခြေရာခံနိုင်သော စံနှုန်းဖြင့် အစားထိုးသည်။ ၎င်းသည် လွတ်သွားသော ချို့ယွင်းချက်များကို မည်သို့ဖြတ်တောက်သည်၊ မည်သည့်နေရာတွင် တပ်ဆင်သည်၊ နှင့် ၎င်းကို မည်သို့ဖြန့်ကျက်မည်နည်း။
စက်ရုပ်ဖြန်းဆေးလိုင်း- လွှဲပြောင်းမှုစွမ်းဆောင်ရည်၊ ဖလင်တည်ဆောက်မှုနှင့် အရောင်ပြောင်းလဲမှုအကြောင်း ရှင်းပြချက်
စက်ရုပ်စပရေးဆေးလိုင်းတစ်ခုသည် လက်ဖြင့် ၃၀-၆၀% ထက် လွှဲပြောင်းမှုထိရောက်မှုကို ၈၅%+ အထိ မြှင့်တင်ပေးပုံ၊ ဖလင်အထူကို မည်သို့လော့ခ်ချပုံ၊ အရောင်ကို မိနစ်ပိုင်းအတွင်း ပြောင်းလဲပုံနှင့် အော်ပရေတာများကို စမ်းသပ်မှု ၃ ခုပါ ရွေးချယ်မှုလမ်းညွှန်ချက်ဖြင့် မည်သို့ဖယ်ရှားပေးပုံ။
မော်တာအိမ်၏ ကြိတ်ခွဲမှု တသမတ်တည်းရှိမှု- ဆော့ဖ်ဝဲလ်အား အစိတ်အပိုင်းတစ်ခုစီကို အလိုအလျောက် ခွဲခြားသတ်မှတ်ခွင့်ပြုပါ
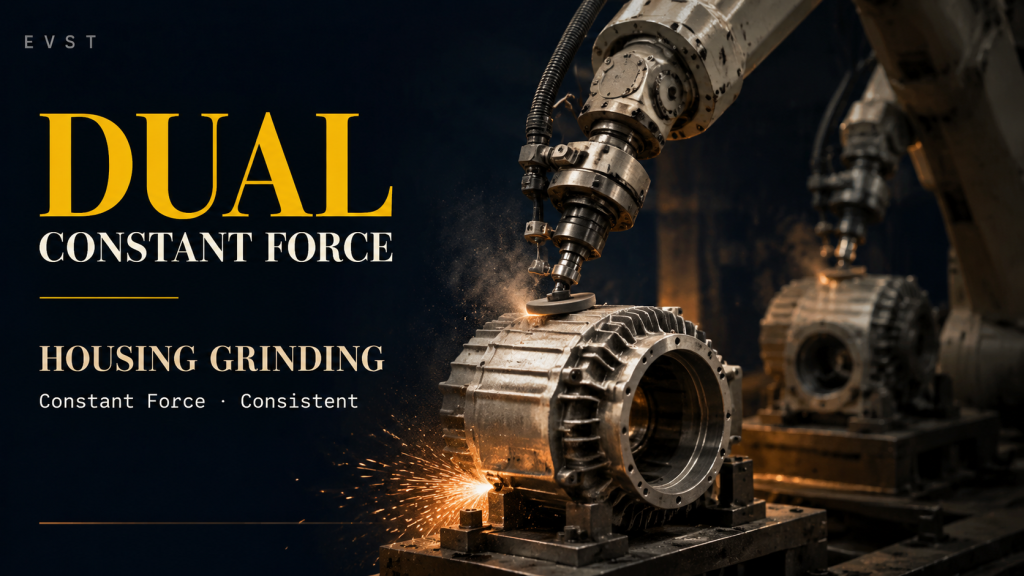
လက်ဖြင့်ကြိတ်ခြင်းသည် ခံစားချက်အပေါ် မူတည်သောကြောင့် မကိုက်ညီပါ။ ဆော့ဖ်ဝဲလ်သည် ပုံသွင်းခြင်းတစ်ခုစီ - ပုံသဏ္ဍာန်၊ ကြိတ်စက်၊ စတော့ - ကို အလိုအလျောက်ခွဲခြားသတ်မှတ်ပြီး လမ်းကြောင်းကို ဖန်တီးပေးသောကြောင့် အစိတ်အပိုင်းတိုင်းကို စံနှုန်းတစ်ခုတည်းဖြင့် ကြိတ်ခွဲထားသည်။ ၎င်းမည်သို့အလုပ်လုပ်သည်။
3D-Vision Robot ဖြင့် အလူမီနီယမ် Die-Cast ခြစ်ရာများ ဖယ်ရှားခြင်း- လိုက်လျောညီထွေရှိသော လမ်းကြောင်း၊ တသမတ်တည်းရှိသော အနားများ
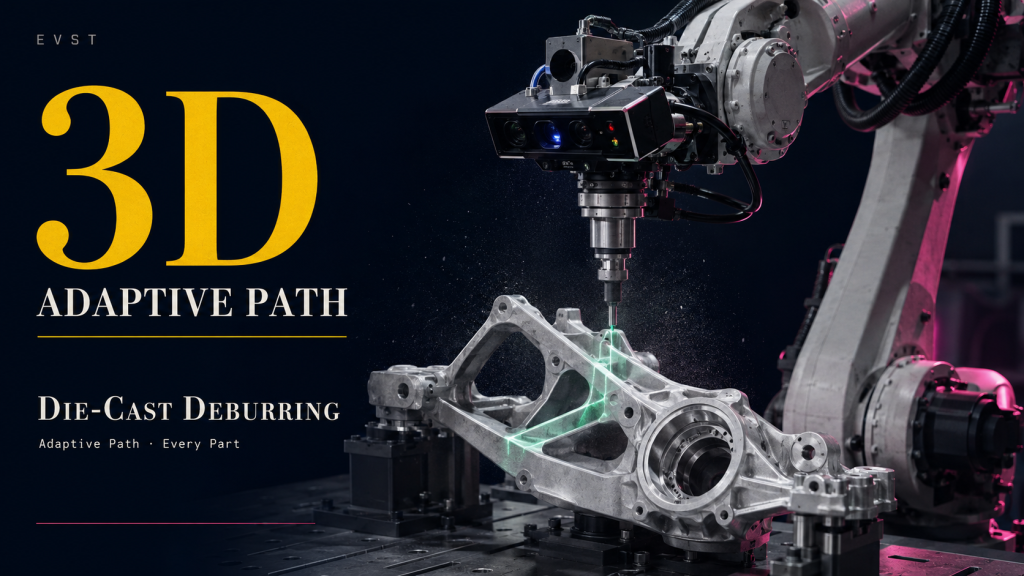
3D-vision စက်ရုပ်သည် အလူမီနီယမ်သွန်းလောင်းမှုတစ်ခုစီကို စကင်ဖတ်ပြီးနောက် ဖလက်ရှ်အမှန်တကယ်ရှိသည့်နေရာတွင်သာ အစွန်းအထင်းများကို ဖယ်ရှားသည် - အပိုင်းလိုက်အစွန်းအထင်းများကို တစ်စိတ်တစ်ပိုင်းချင်းစီ ညီညာစွာ တစ်ကြိမ်တည်းဖြင့် ဖယ်ရှားသည်။ ၎င်းသည် မည်သို့အလုပ်လုပ်ပုံနှင့် မည်သည့်နေရာတွင် တပ်ဆင်နိုင်သည်။
Positioner vs Turntable vs Manipulator: ၂၀၂၆ လမ်းညွှန်
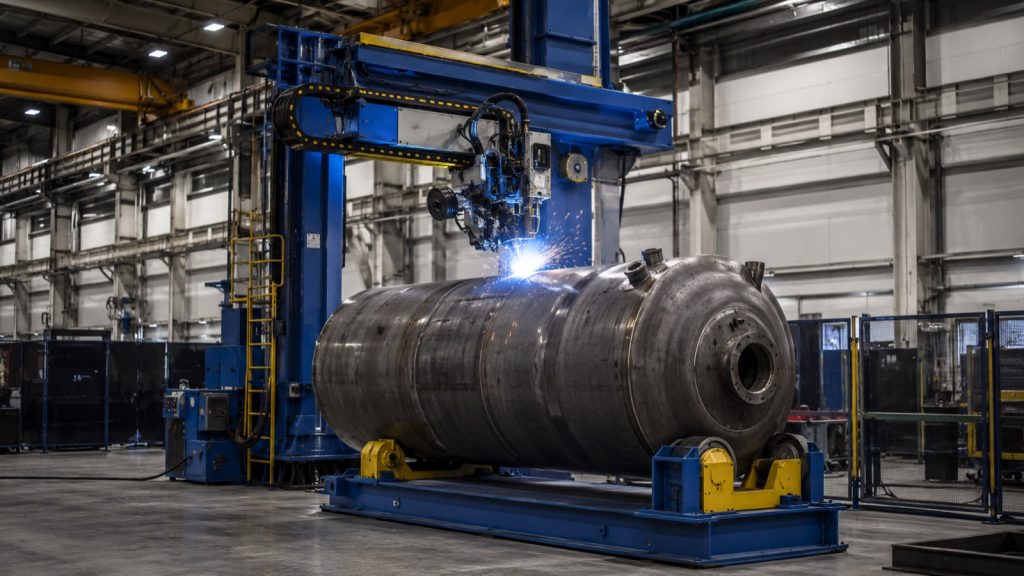
ဂဟေဆော်သည့်နေရာချထားကိရိယာ vs လှည့်ပတ်ကိရိယာ vs ကိုင်တွယ်ကိရိယာ- စက်တစ်ခုစီက ဘာလုပ်သလဲ၊ တစ်ခုချင်းစီက ဘယ်မှာအနိုင်ရသလဲ၊ လက်ဖြင့် သို့မဟုတ် ရိုဘော့တစ်ဂဟေဆော်ရန် မည်သို့ရွေးချယ်ရမည်နည်း။
၂၀၂၄ ခုနှစ်၏ ထိပ်တန်းကမ္ဘာလုံးဆိုင်ရာ စက်မှုလုပ်ငန်းအလိုအလျောက်စနစ်ကုမ္ပဏီ ၁၀ ခု- Siemens သည် ယူရိုဝင်ငွေ ၇၅.၉ ဘီလီယံဖြင့် လွှမ်းမိုးထားပြီး ABB သည် တတိယနေရာတွင် ရပ်တည်ကာ Inovance သည် တစ်ခုတည်းသော တရုတ်အမှတ်တံဆိပ်ဖြစ်သည် (အပြည့်အစုံ ခွဲခြမ်းစိတ်ဖြာခြင်း)
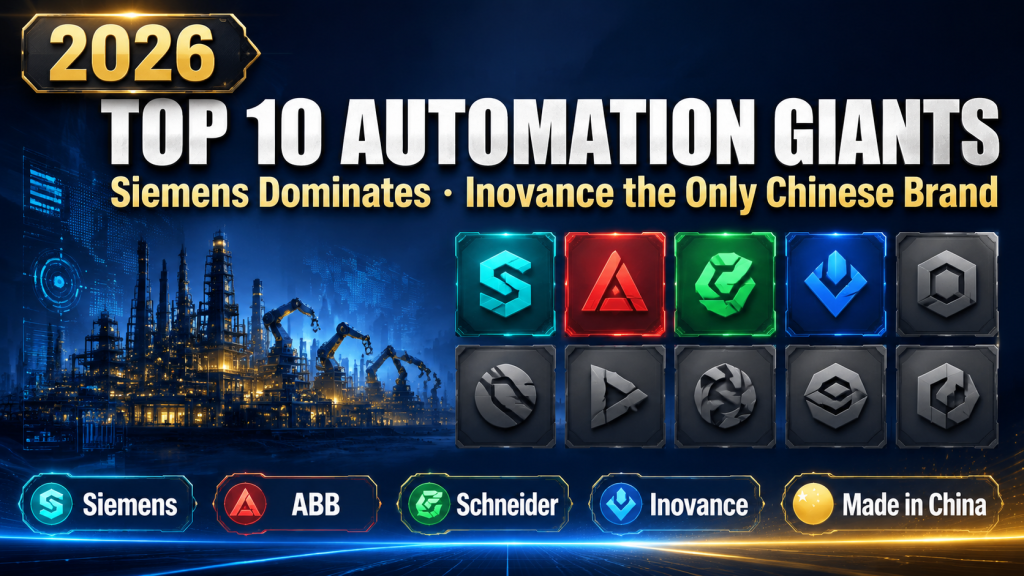
၂၀၂၄ ခုနှစ် နှစ်ပတ်လည် အစီရင်ခံစာများအပေါ် အခြေခံ၍ ကမ္ဘာလုံးဆိုင်ရာ စက်မှုလုပ်ငန်း အလိုအလျောက်စနစ် ထိပ်တန်း ၁၀ ခု အဆင့်သတ်မှတ်ချက်။ Siemens သည် PLC ဈေးကွက်ဝေစု ၄၂.၃% ဖြင့် ဦးဆောင်နေပြီး ABB နှင့် Schneider တို့က နောက်မှ လိုက်နေသည်။ Inovance Technology သည် တစ်ခုတည်းသော တရုတ်အမှတ်တံဆိပ်အဖြစ် နံပါတ် ၉ နေရာတွင် ရှိသည်။ ပြီးပြည့်စုံသော နည်းပညာဆိုင်ရာ နှိုင်းယှဉ်ချက်။
ကြိုတင်ပြုလုပ်ထားသော သံမဏိဆောက်လုပ်ရေး — မော်ဂျူလာအဆောက်အအုံများအတွက် ሙሉသော ဂဟေဆက်ခြင်း/ကြိတ်ခြင်း/အပေါ်ယံလွှာပြုလုပ်ခြင်း လိုင်း
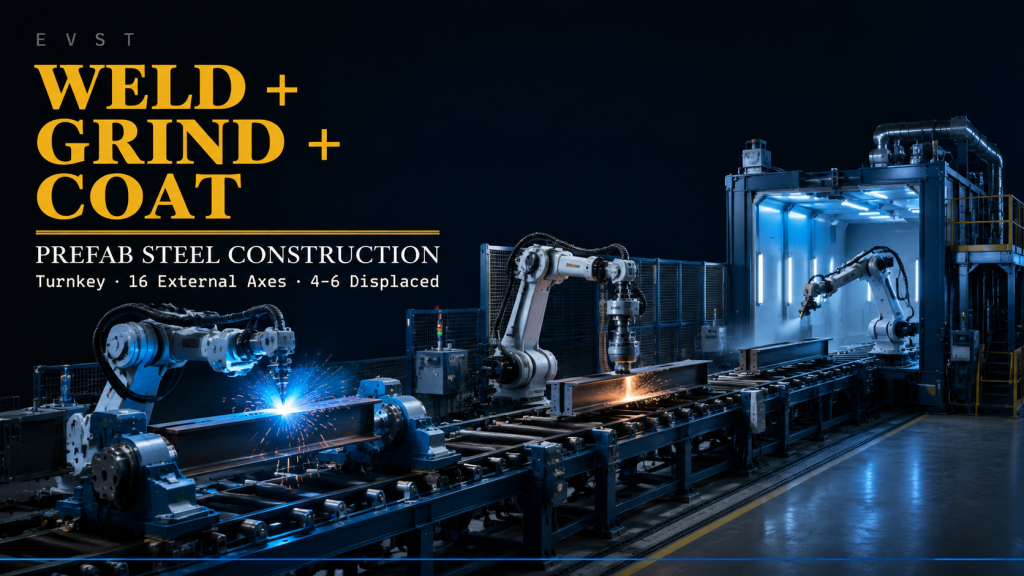
ကျွန်းပေါ်ရှိ ဘူတာသုံးခုကို တစ်လိုင်းတည်းအဖြစ် ချိတ်ဆက်ပါ- ပြင်ပဝင်ရိုး ၁၆ ခုအထိ ရိုဘော့တစ်ဂဟေဆော်ခြင်း၊ စဉ်ဆက်မပြတ်အားနှင့် ကိုက်ညီသော ကြိတ်ခွဲခြင်း၊ SKU အလိုက် ချက်နည်းဖြင့် အလိုအလျောက်အလွှာပြုလုပ်ခြင်း။ ၃ → ၀ သို့ လွှဲပြောင်းခြင်း၊ ၄–၆ ကို အစားထိုးခြင်း။
အင်ဂျင်ဆလင်ဒါ-ခေါင်း ရိုဘော့တစ် တပ်ဆင်လိုင်း — ကော်ကပ်ခြင်း၊ တင်းကျပ်ခြင်း၊ ဖိတပ်ဆင်ခြင်းနှင့် စစ်ဆေးခြင်းတို့ကို တစ်ချက်တည်းဖြင့် လုပ်ဆောင်ခြင်း
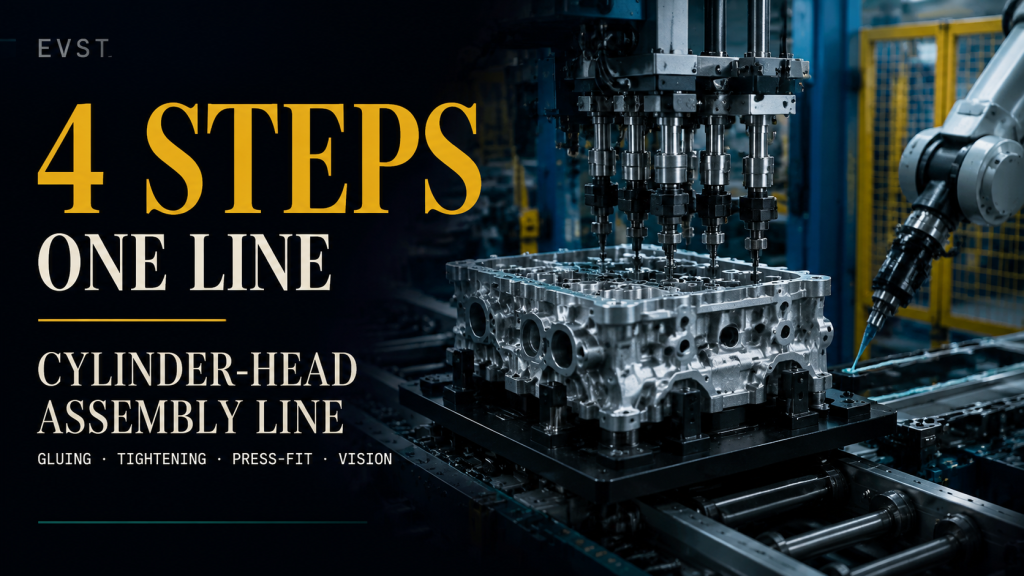
IATF 16949 ခြေရာခံနိုင်မှုအတွက် ဦးခေါင်းတစ်ခုစီတွင် မှတ်တမ်းတင်ထားသော torque၊ force နှင့် step တိုင်းကို ကော်ကပ်ခြင်း၊ multi-axis tightening၊ servo press-fit နှင့် vision inspection။
ဂဟေဆော်နေရာချထားကိရိယာလမ်းညွှန် ၂၀၂၆: ၁၊ ၂ နှင့် ၃-ဝင်ရိုးအမျိုးအစားများ
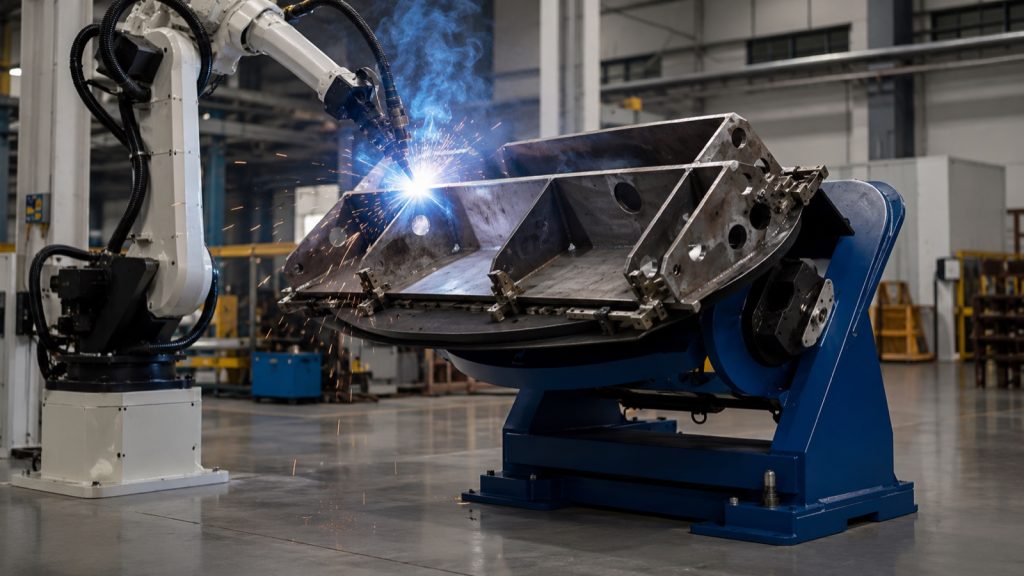
၂၀၂၆ ခုနှစ်ထုတ် ဂဟေဆော်သည့် နေရာချထားသည့် ကိရိယာများအတွက် လမ်းညွှန်- ဝင်ရိုးတစ်ခုတည်း၊ နှစ်ခုနှင့် သုံးခုအမျိုးအစားများ၊ headstock/tailstock နှင့် turntable၊ payload နှင့် tilt/rotate၊ နှင့် မည်သို့ရွေးချယ်ရမည်နည်း။
၂၀၂၆ ခုနှစ်တွင် Cobot နှင့် စက်မှုလုပ်ငန်းသုံး စက်ရုပ် - မည်သည့်အရာကို ရွေးချယ်ရမည်နည်း
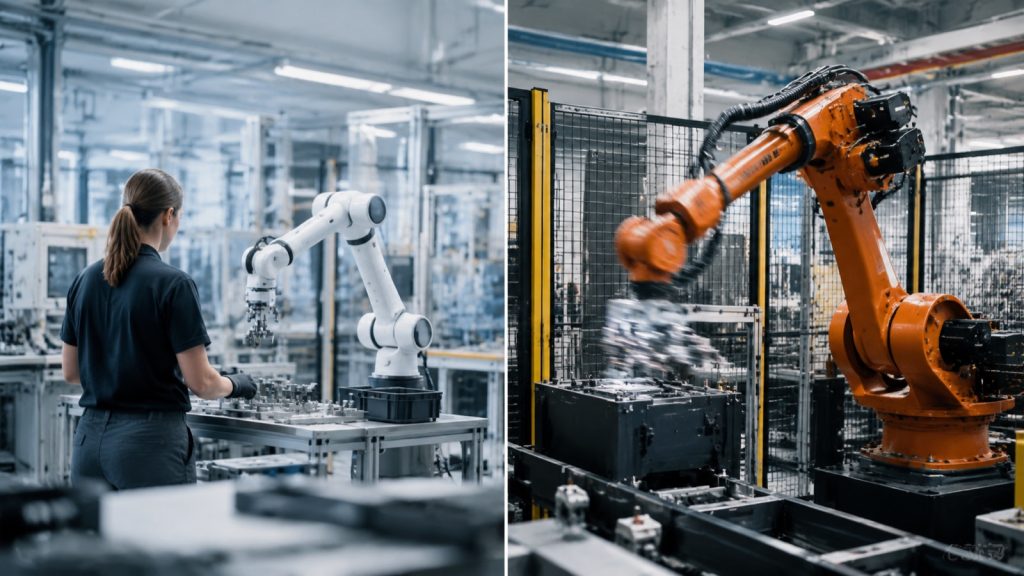
၂၀၂၆ ခုနှစ်တွင် Cobot နှင့် စက်မှုလုပ်ငန်းသုံးစက်ရုပ်- သင့်စက်ရုံအတွက် မှန်ကန်သောစက်ရုပ်ကို ရွေးချယ်ရန် ဝန်တင်ဆောင်မှု၊ အမြန်နှုန်း၊ ဘေးကင်းရေး၊ ကုန်ကျစရိတ်နှင့် ROI တို့ကို နှိုင်းယှဉ်သည့် ဆုံးဖြတ်ချက်မူဘောင်။