
က EVST အပလီကေးရှင်းအင်ဂျင်နီယာအဖွဲ့ · နောက်ဆုံးအပ်ဒိတ်လုပ်ခဲ့သည့်ရက်စွဲ ၂၀၂၆ ခုနှစ်၊ ဇွန်လ ၁၂ ရက် · EVST robotic-finishing engineering မှ ပြန်လည်သုံးသပ်ထားသည်
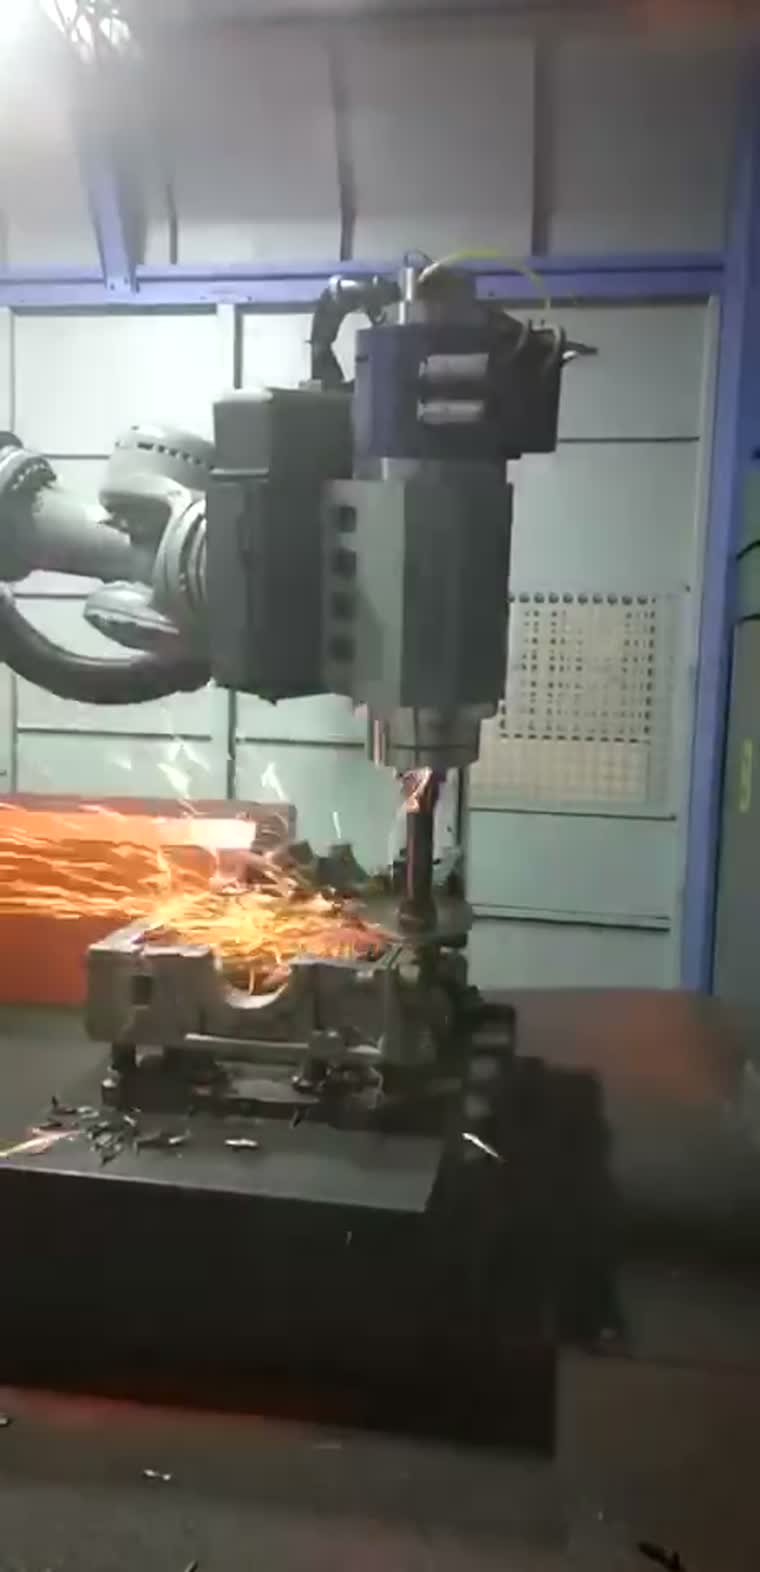
အလူမီနီယမ် die-cast deburring robot တစ်ခုသည် ကြိတ်ခွဲခြင်းမပြုမီ သွန်းလောင်းခြင်းတစ်ခုစီကို ပုံစံထုတ်ရန် 3D-vision scan ကို အသုံးပြုပြီးနောက် ထိုအစိတ်အပိုင်းအတွက် deburring လမ်းကြောင်းကို တွက်ချက်ပေးသည် — ထို့ကြောင့် ကိရိယာသည် flash နှင့် parting-line burr အမှန်တကယ်ရှိသည့်နေရာကို fixed program တစ်ခုကို ပြန်ဖွင့်မည့်အစား လိုက်နာသည်။ Flash သည် တစ်ကြိမ်တည်းဖြင့် ပြတ်ထွက်သွားပြီး အနားများသည် ချောမွေ့ပြီး တစ်ပြေးညီဖြစ်ကာ အစိတ်အပိုင်းများသည် သွန်းလောင်းခြင်း-မှ-သွန်းလောင်းခြင်း ကွဲပြားမှု မည်သို့ပင်ရှိစေကာမူ တစ်ခုတည်းသော စံနှုန်းသို့ ထွက်လာသည်။ ဤလမ်းညွှန်ချက်သည် သွန်းအလူမီနီယမ်ကို လက်ဖြင့် အစွန်းချွတ်ရန် ခက်ခဲရသည့်အကြောင်းရင်း၊ adaptive 3D-vision deburring သည် မည်သို့အလုပ်လုပ်ပုံနှင့် ၎င်းသည် မည်သည့်နေရာတွင် တပ်ဆင်နိုင်သည်ကို ရှင်းပြထားပါသည်။
Key ကို takeaways
- ပုံသွင်းထားသော ပုံသွင်းများပေါ်ရှိ Flash နှင့် parting-line burrs များသည် ပြောင်းလဲနိုင်သော နေရာများတွင် ရှိနေသောကြောင့်၊ rigid fixed-path program သည် လွတ်သွားခြင်း သို့မဟုတ် over grinds လုပ်ခြင်းများကို ဖြစ်စေသည်။
- 3D-vision ခေါင်းသည် အစိတ်အပိုင်းတစ်ခုစီကို ဦးစွာစကင်ဖတ်ပြီး ကိရိယာလမ်းကြောင်းကို အချိန်နှင့်တပြေးညီ ချိန်ညှိပေးသည် - ကိရိယာသည် ခြစ်ရာရှိရာသို့ သွားပါသည်။
- သွန်းလုပ်ထားသော အလူမီနီယမ်သည် ပျော့ပျောင်းပြီး ကိရိယာများကို ဝန်ပိစေသောကြောင့် ကြိတ်ခွဲမှု ကန့်သတ်ချက်များနှင့် ထိတွေ့အားကို ၎င်းအတွက် ချိန်ညှိထားသည်။
- ဖလက်ရှ်နှင့် အစင်းကြောင်းများသည် တစ်စိတ်တစ်ပိုင်းချင်းစီ တသမတ်တည်း ကွာကျသွားပြီး စစ်မှုထမ်းဟောင်း၏ အထိအတွေ့ကို မှီခိုအားထားမှုကို လျှော့ချပေးပါသည်။
- ဖုန်မှုန့်နှင့် သတ္တုအမှုန်အမွှားများကို အပြည့်အဝပိတ်ထားသော အခန်းတစ်ခုတွင် ဖမ်းယူထားသောကြောင့် အလုပ်ခွင်ကြမ်းပြင်၏ လေထုနှင့် ဘေးကင်းရေးကို တိုးတက်ကောင်းမွန်စေပါသည်။
အလူမီနီယမ်သွန်းလောင်းခြင်းများကို ကိုင်တွယ်သော အပြီးသတ်လိုင်းမန်နေဂျာများနှင့် လုပ်ငန်းစဉ်အင်ဂျင်နီယာများအတွက်။ 3D-vision adaptive robotic deburring ကို လွှမ်းခြုံထားသည်။ knuckles၊ subframe၊ cylinder blocks နှင့် motor housings များနှင့် သက်ဆိုင်သည်။
အလူမီနီယမ် die-cast deburring ကို လက်ဖြင့်လုပ်ဆောင်ရန် အဘယ်ကြောင့်ခက်ခဲရသနည်း
ပုံသွင်းထားသော အရွက်များသည် ခွဲထားသောမျဉ်းတစ်လျှောက်တွင် လင်းလက်ပြီး တံခါးများ၊ အပေါက်များနှင့် အနားသတ်ထားသော အနားများတစ်ဝိုက်တွင် ချိုင့်ခွက်များ ဖြစ်ပေါ်သည်။ လက်ဖြင့်ပြုလုပ်ရာတွင် အခက်အခဲဖြစ်စေသော အချက်သုံးချက်ရှိသည်-
- ကြွက်၏တည်နေရာသည် မတူညီပါ။ Casting-to-casting ပြောင်းလဲမှု၊ အနားသတ်ပြောင်းလဲမှုနှင့် ကိရိယာဟောင်းနွမ်းမှုတို့က ဖလက်ရှ်သည် တစ်နေရာတည်းတွင် ဘယ်တော့မှ အတိအကျမကျရောက်ကြောင်း ဆိုလိုသည် — ထို့ကြောင့် လူတစ်ဦးသည် ၎င်းကို အစိတ်အပိုင်းတိုင်းတွင် ပြန်လည်တွေ့ရှိသည်။
- အလူမီနီယမ်သည် နူးညံ့ပြီး စေးကပ်ကပ်ရှိသည်။ ၎င်းသည် ကြိတ်ခွဲသည့် မီဒီယာများကို မြန်မြန်ဆန်ဆန် ဝန်ပိစေပြီး သန့်ရှင်းစွာ ဖြတ်တောက်မည့်အစား ပေကျံစေသောကြောင့် အထိအတွေ့နှင့် ဖိအားသည် အလွန်အရေးကြီးပါသည်။
- ဖုန်ထူပြီး အထပ်ထပ်ဖြစ်နေတယ်။ အလူမီနီယမ်ဖုန်မှုန့်အမှုန်အမွှားများ၊ တုန်ခါမှုနှင့် မောပန်းနွမ်းနယ်မှုတို့သည် အော်ပရေတာ၏ သက်တောင့်သက်သာရှိမှုနှင့် အဆိုင်းတစ်လျှောက် ရလဒ်၏ တသမတ်တည်းဖြစ်မှုကို ယိုယွင်းစေပါသည်။
ရလဒ်ကတော့ အတွေ့အကြုံရင့် ကစားသမားတစ်ယောက်ရဲ့ အထိအတွေ့ပေါ်မှာ မူတည်ပြီး မောပန်းနွမ်းနယ်မှုနဲ့အတူ ပျောက်ကွယ်သွားတဲ့ အရည်အသွေးပါပဲ။
3D-vision adaptive deburring ဘယ်လိုအလုပ်လုပ်လဲ
EVST သည် ဆဲလ်များကို a ဖြင့် အပြီးသတ်သည် စကင်ဖတ်-ပထမနည်းလမ်း: ရိုဘော့ကို လွှတ်လိုက်ပါ မြင် ပုံသွင်းခြင်းတိုင်း တစ်နေရာတည်းတွင်ရှိသည်ဟု ယူဆမည့်အစား ကြိတ်ခွဲခြင်းမပြုမီ အစိတ်အပိုင်း။ အစီအစဉ်-
| လှမ်း | ဘာဖြစ်တာလဲ |
|---|---|
| ၁ · စကင်ဖတ်ပါ | 3D-vision ခေါင်းသည် ሽባልထားသော သွန်းလောင်းမှုကို စကင်ဖတ်ပြီး ဤတိကျသော အစိတ်အပိုင်း၏ မော်ဒယ်တစ်ခုကို တည်ဆောက်သည်။ |
| ၂ · အစီအစဉ် | စနစ်သည် ထိုအပိုင်းအတွက် ချွန်ထက်သော လမ်းကြောင်းနှင့် အနားများကို ချိုးရန်လိုအပ်သည့်နေရာကို တွက်ချက်ပေးပါသည်။ |
| ၃ · လိုက်လျောညီထွေဖြစ်အောင်လုပ်ပါ | ဖလက်ရှ်တည်နေရာသည် အစိတ်အပိုင်းတစ်ခုနှင့်တစ်ခု မတူညီသောကြောင့်၊ စကင်န်ဖတ်ခြင်းသည် အချိန်နှင့်တပြေးညီ ပြင်ဆင်ပေးသည် - ကိရိယာသည် တကယ့် burr ကို လိုက်နာသည် |
| ၄ · ဒီဘာရာ | Flash နှင့် parting-line burr များသည် တစ်ကြိမ်တည်းတွင် ကျွတ်ထွက်သွားပြီး အနားသတ်များသည် ချောမွေ့ပြီး တစ်ပြေးညီ ကွဲထွက်သွားသည် |
လမ်းကြောင်းကို ပြန်ဖွင့်ထားသော မျက်မမြင်မှုအစား စကင်ဖတ်ခြင်းမှ ထုတ်ပေးသောကြောင့်၊ ပုံသေပရိုဂရမ်ကို အနိုင်ယူမည့် fit-up variation ကို အလိုအလျောက် စုပ်ယူပါသည်။
Manual vs. fixed-path robot vs. 3D-vision adaptive
| လက်ဖြင့်ကြိတ်ခြင်း။ | ပုံသေလမ်းကြောင်းရိုဘော့ | 3D-vision adaptive robot | |
|---|---|---|---|
| အစိတ်အပိုင်းတစ်ခုမှတစ်ခုသို့ ကွဲပြားမှုကို ကိုင်တွယ်သည် | ဟုတ်ပါတယ်၊ ခံစားချက်အရ | ညံ့ဖျင်းစွာ — လွဲချော်ခြင်း/အလွန်အကျွံ ကြိတ်ချေခြင်း | ဟုတ်ကဲ့၊ စကင်ဖတ်ခြင်း မှန်ကန်ပါသည် |
| အစိတ်အပိုင်းတစ်ခုနှင့်တစ်ခု ကိုက်ညီမှု | အားနည်း (မောပန်းခြင်း) | အလယ်အလတ် | မြင့်သော |
| ပျော့ပျောင်းသော အလူမီနီယမ် ချိန်ညှိခြင်း | အော်ပရေတာ ခံစားရတယ် | သတ်မှတ်ထားတဲ့ | ကန့်သတ်ချက်များ + ထိတွေ့မှုအား ချိန်ညှိထားသည် |
| ဖုန်မှုန့်ထိတွေ့မှု | မြင့်သော | ပူးတွဲ | အပြည့်အဝပိတ်မိနေသော ရိုက်ကူးမှု |
| အသင့်တော်ဆုံး | တစ်ကြိမ်တည်း၊ ပြန်လည်ပြုပြင်ခြင်း | တူညီသော၊ ကောင်းမွန်စွာတပ်ဆင်ထားသော အစိတ်အပိုင်းများ | ပမာဏအလိုက် ပြောင်းလဲနိုင်သော ပုံသွင်းခြင်း |
သွန်းလုပ်ထားသော အလူမီနီယမ်အတွက် ချိန်ညှိထားသော ကန့်သတ်ချက်များနှင့် ထိတွေ့မှုအား
သွန်းလုပ်ထားသော အလူမီနီယမ်၏ နူးညံ့မှုကို လျစ်လျူမရှုဘဲ လုပ်ငန်းစဉ်တွင် ကိုင်တွယ်သည်- ကြိတ်ခွဲခြင်း/ပွတ်တိုက်ခြင်း မီဒီယာ၊ spindle အမြန်နှုန်းနှင့် ထိတွေ့မှုအား ကိရိယာသည် ပျော့ပျောင်းသောအခြေခံပစ္စည်းကို တင်ခြင်း သို့မဟုတ် တူးခြင်းမရှိဘဲ ခြစ်ရာများကို ဖြတ်တောက်နိုင်သောကြောင့် အစွန်းများကို ဖြတ်တောက်နိုင်သည်။ လိုက်လျောညီထွေရှိသော အားထိန်းချုပ်မှုသည် ကိရိယာအား ပုံမှန်အစွန်းထက် တကယ့်အစွန်းကို ဖြတ်သန်းနိုင်စေပါသည်။
တော်ပါတယ်။
ပြောင်းလဲနိုင်သော၊ အလတ်စားမှ မြင့်မားသော ပမာဏရှိသော အလူမီနီယမ် သွန်းလုပ်မှုများသည် အများဆုံး အကျိုးအမြတ်ရရှိသည်-
- စတီယာရင်လက်ကိုင်များနှင့် ဆပ်ဖရိမ်များ — ရှုပ်ထွေးသော ပိုင်းခြားလိုင်းများပါရှိသော ကိုယ်ထည်ဖွဲ့စည်းပုံဆိုင်ရာ သွန်းလောင်းမှုများ။
- ဆလင်ဒါဘလောက်များနှင့် ဦးခေါင်းများ — အနားများနှင့် အပေါက်များစွာပါသည့် powertrain သွန်းလောင်းမှုများ။
- မော်တာနှင့် ပန့်အိမ်များ — အလွန်အကျွံကြိတ်ခွဲခြင်းသည် စျေးကြီးသော ပါးလွှာသောနံရံပုံသွင်းမှုများ။
စက်ရုပ်က ချွန်ထက်သော အစွန်းချွတ်ခြင်း လုပ်ငန်းစဉ်အပြည့်အစုံကို လုပ်ဆောင်နေစဉ်တွင် အလုပ်အပိုင်းသည် နေရာတွင် ရှိနေပါသည်။ ဖုန်မှုန့်နှင့် အမှုန်အမွှားများကို ပိတ်ထားသော ဆဲလ်ထဲတွင် ဖမ်းယူထားသည်။
မကြာခဏမေးခွန်းတွေမေး
သွန်းလောင်းခြင်းတိုင်း အနည်းငယ်ကွဲပြားရင် အလုပ်ဖြစ်ပါသလား။ ဟုတ်ကဲ့ — အဲဒါက အရင်ဆုံး scan ဖတ်ရမယ့်အချက်ပါ။ toolpath ကို 3D scan ကနေ အစိတ်အပိုင်းတစ်ခုချင်းစီအလိုက် ထုတ်ပေးထားတာကြောင့် fixed program တစ်ခုကို အနိုင်ယူမယ့်အစား casting-to-casting variation ကို စုပ်ယူသွားပါတယ်။
ဘာလို့ fixed-path robot ကို မသုံးတာလဲ။ ပုံသေလမ်းကြောင်းတစ်ခုသည် burr သည် အမြဲတမ်း တူညီသောနေရာတွင် ရှိနေသည်ဟု ယူဆသည်။ die-casting များတွင် ၎င်းသည် မဟုတ်သောကြောင့် မျက်ကွယ်ပရိုဂရမ်သည် flash ကို လွတ်သွားခြင်း သို့မဟုတ် soft base ကို over-grind လုပ်ခြင်း ဖြစ်နိုင်သည်။ scanning သည် ထိုယူဆချက်ကို ဖယ်ရှားပေးသည်။
အလူမီနီယမ်ကို ကြိတ်လိုက်ရင် ကိရိယာကို ပိတ်ဆို့သွားမှာ မဟုတ်ဘူးလား။ သွန်းလုပ်ထားသော အလူမီနီယမ်သည် သံမဏိကဲ့သို့ လည်ပတ်ပါက ကိရိယာများကို ဝန်ပေးပါသည်။ မီဒီယာ၊ အမြန်နှုန်းနှင့် ထိတွေ့အားကို အလွိုင်းအတွက် သီးသန့်ချိန်ညှိထားသောကြောင့် သံမဏိဆဲလ်မှ ပြန်လည်အသုံးပြုမည့်အစား အလူမီနီယမ်အတွက် လုပ်ငန်းစဉ်ကို တည်ဆောက်ထားပါသည်။
ဖုန်မှုန့်ကော။ ဆဲလ်ကို အပြည့်အဝပိတ်ထားပြီး ဖုန်မှုန့်နှင့် သတ္တုအမှုန်အမွှားများကို ဖမ်းယူထားသောကြောင့် အော်ပရေတာ၏ အသက်ရှူဇုန်မှ ကင်းဝေးစေပါသည်။
ဖလက်ရှ်ကို ဖယ်ရှားရုံတင်မကဘဲ အနားသတ်တွေကို ချိုးလို့ရလား။ ဟုတ်ကဲ့ — လမ်းကြောင်းတစ်ခုတည်းက အနားသတ်တွေကို ချိုးဖျက်ပြီး တစ်ပြေးညီရလဒ်ရအောင် ချောမွေ့စေနိုင်ပြီး လက်နဲ့ တသမတ်တည်းလုပ်ဖို့က မကြာခဏ ပိုခက်ခဲပါတယ်။
အဆိုပါ takeaway
ချိုင့်ခွက်တည်နေရာသည် ပုံသွင်းခြင်းတစ်ခုနှင့်တစ်ခု မတူညီသောအခါ၊ ပုံသေပရိုဂရမ်တစ်ခုသည် လိုက်မမီနိုင်ဘဲ လက်ဖြင့်ချိုင့်ခွက်ဖယ်ရှားခြင်းသည် တသမတ်တည်းရှိနိုင်မည်မဟုတ်ပါ။ အစိတ်အပိုင်းတစ်ခုစီကို ဦးစွာစကင်ဖတ်ခြင်းဖြင့် စက်ရုပ်သည် ဖလက်ရှ်အမှန်တကယ်ရှိသည့်နေရာ — သန့်ရှင်းသောဖလက်ရှ်၊ တပြေးညီအနားသတ်များ၊ တစ်စိတ်တစ်ပိုင်းပြီးတစ်စိတ်တစ်ပိုင်းကိုသာ ချိုင့်ခွက်ဖယ်ရှားနိုင်သည်။ ဒါက EVST ပါ — ကျွန်ုပ်တို့သည် အလူမီနီယမ် die-cast deburring ကို တည်ငြိမ်ပြီး ထပ်ခါတလဲလဲ လုပ်ဆောင်နိုင်သော လုပ်ငန်းစဉ်တစ်ခု ပြုလုပ်ပါသည်။
EVST သည် စက်မှုလုပ်ငန်းထုတ်လုပ်သူများအတွက် ရိုဘော့တစ်အပြီးသတ်ခြင်းနှင့် ချွန်ထက်သောဆဲလ်များ၊ ဂဟေဆော်သည့်နေရာချထားပေးသည့်ကိရိယာများနှင့် မြေပြင်ရထားလမ်း (၇ ခုမြောက်ဝင်ရိုး) စနစ်များကို တည်ဆောက်ပါသည်။ ဤဆောင်းပါးသည် ကျွန်ုပ်တို့၏ စက်မှုလုပ်ငန်းသုံးရိုဘော့အပလီကေးရှင်းစာကြည့်တိုက်၏ အစိတ်အပိုင်းတစ်ခုဖြစ်သည်။