
Cobot စုစည်းမှု ဆဲလ်စီမံကိန်းလမ်းညွှန်
cobot assembly cell တစ်ခုကို နေရာချထားခြင်း၊ press-fit control၊ ရှိနေခြင်းစစ်ဆေးခြင်း၊ ပြန်လည်စစ်ဆေးခြင်း loops နှင့် operator recovery တို့နှင့်ပတ်သက်ပြီး မည်သို့စီစဉ်ရမည်နည်း။
Cobot PCB ဂဟေဆက်စခန်း- မြန်နှုန်းမမီ တည်ငြိမ်သော အဆစ်အရည်အသွေး
ဘုတ်ဒေတာ၊ ဂဟေထိပ်ထောင့်၊ အပူချိန်ပြတင်းပေါက်၊ နေထိုင်ချိန်၊ စစ်ဆေးခြင်းနှင့် ပြန်လည်ရယူခြင်းတို့တွင် cobot PCB ဂဟေစခန်းတစ်ခုကို စီစဉ်ပါ။
Cobot PCBA အစိတ်အပိုင်း တင်ခြင်း- ကောက်ယူခြင်း၊ နေရာချထားခြင်းနှင့် ဖိတပ်ဆင်ခြင်း တသမတ်တည်းရှိခြင်း
cobot PCBA အစိတ်အပိုင်းတင်ဆောင်သည့် အလုပ်ရုံတစ်ခုကို pickup stability၊ board datum၊ placement depth၊ inspection၊ changeover နှင့် recovery တို့ဖြင့် စီစဉ်ပါ။
Cobot Screwdriving Workstation: မြန်နှုန်းမမီ Fixture Datum နှင့် Torque Control
တပ်ဆင်မှုဒေတာ၊ ဝက်အူထည့်သွင်းခြင်း၊ ကိရိယာအနေအထား၊ torque အတည်ပြုခြင်း၊ ပြောင်းလဲမှုနှင့် ထုတ်လုပ်မှုပြန်လည်ကောင်းမွန်လာမှုတို့အပေါ် အခြေခံ၍ cobot screwdriving workstation တစ်ခုကို စီစဉ်ပါ။
တည်ငြိမ်သော အပြီးသတ်မှုအတွက် စက်ရုပ် ඔප දැමීම ကိရိယာ ယိုယွင်းမှု စီမံခန့်ခွဲမှု
ပွတ်တိုက်မှုသက်တမ်း၊ ထိတွေ့ဖိအား၊ တပ်ဆင်မှုဒေတာ၊ ဖုန်မှုန့်ထိန်းချုပ်မှု၊ နမူနာယူခြင်းနှင့် တည်ငြိမ်သော အပြီးသတ်ဆဲလ်များအတွက် စက်ရုပ်ပွတ်တိုက်ကိရိယာ ပွတ်တိုက်ခြင်းစီမံခန့်ခွဲမှုလမ်းညွှန်။
စက်ရုပ်လက်ဖွဲ့စည်းပုံ- အစိတ်အပိုင်းများ၊ အဆစ်များနှင့် ၎င်းတို့အတူတကွအလုပ်လုပ်ပုံ
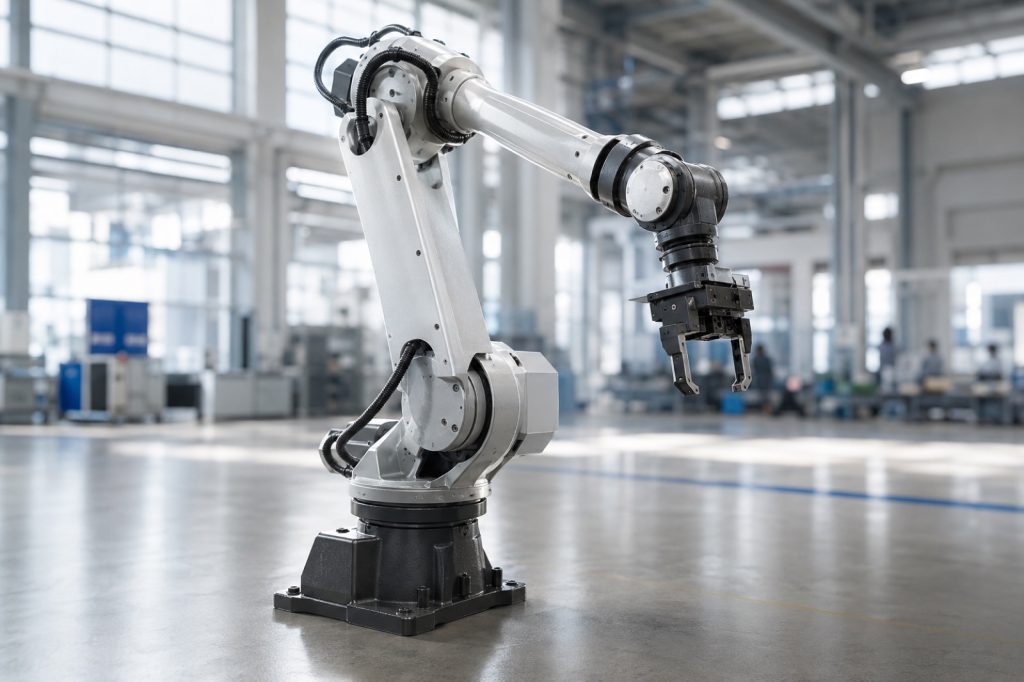
ရိုဘော့လက်တံဖွဲ့စည်းပုံကို အပြည့်အစုံခွဲခြမ်းစိတ်ဖြာခြင်း- အောက်ခြေ၊ ချိတ်ဆက်မှုများ၊ အဆစ်များ၊ အဆုံးအကျိုးသက်ရောက်မှုပေးသည့်ကိရိယာ၊ အက်ကူတာများ၊ လျှော့ချကိရိယာများ၊ အာရုံခံကိရိယာများနှင့် ထိန်းချုပ်ကိရိယာတို့ကို ရှင်းပြထားသည်။
စက်ရုပ်ပါလက်လီပြုလုပ်သည့်ဆဲလ်- ပေးဆောင်ရမည့်ဝန်၊ ပုံစံနှင့် တက်ခ်လမ်းညွှန်
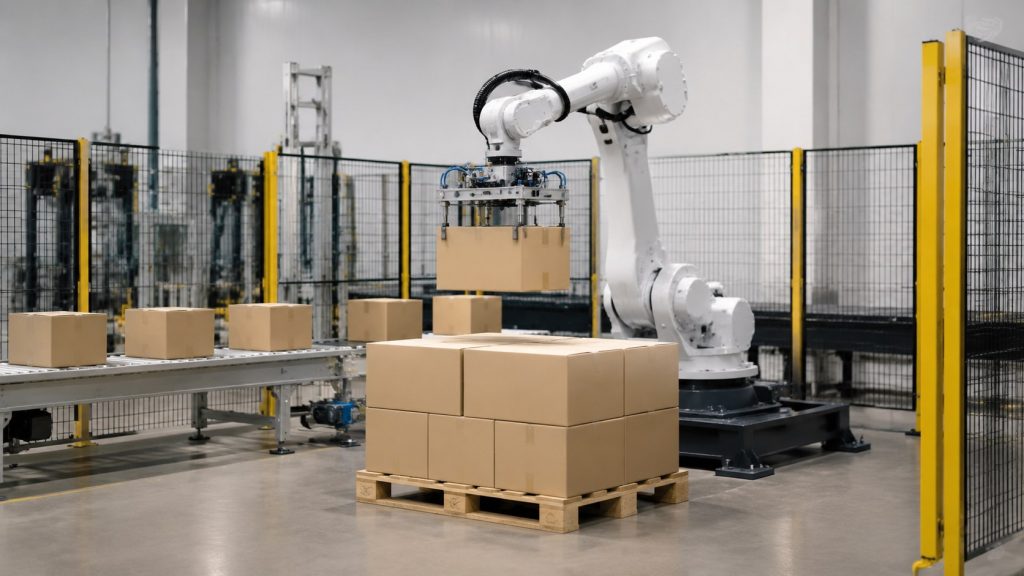
ဝန်တင်ပစ္စည်း၊ ကတ်ထူပုံးပုံစံ၊ ဂရစ်ပါဒီဇိုင်း၊ အလွှာပုံစံ၊ ကြားခံအကွာအဝေးနှင့် လိုင်းအဆုံးတွင် ဘေးကင်းစွာကိုင်တွယ်ခြင်းအတွက် စက်ရုပ်ပါလက်တင်ဆဲလ်လမ်းညွှန်။
စက်ရုပ်ကြိတ်ခွဲခြင်းလုပ်ငန်းခွင်- အား၊ တပ်ဆင်ကိရိယာနှင့် ဖုန်မှုန့်လမ်းညွှန်
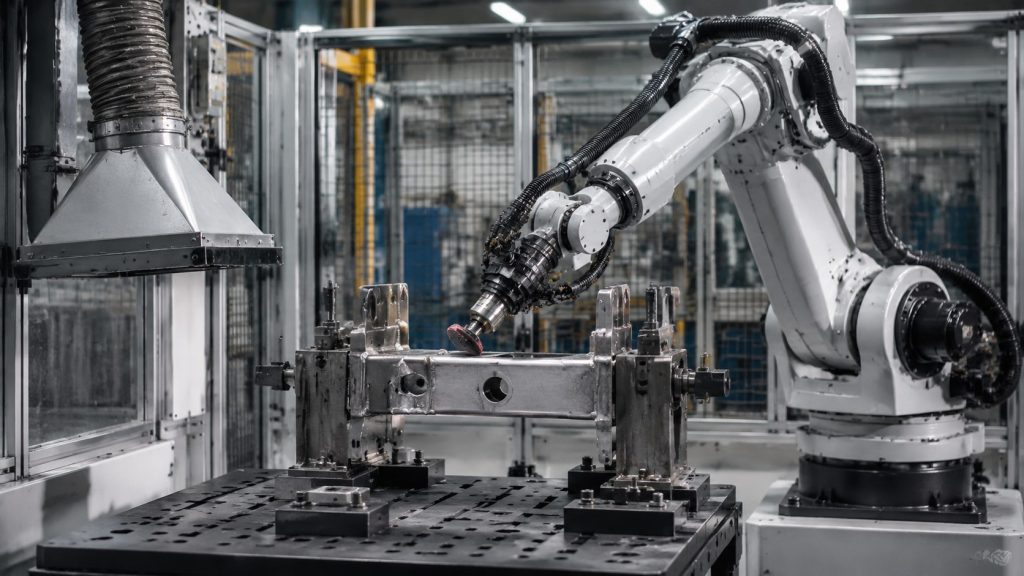
အင်အားထိန်းချုပ်မှု၊ တပ်ဆင်ပစ္စည်း ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု၊ ပွတ်တိုက်မှုသက်တမ်း၊ ဖုန်မှုန့်ကိုင်တွယ်မှုနှင့် တည်ငြိမ်သော အပြီးသတ်အရည်အသွေးအတွက် စက်ရုပ်ကြိတ်ခွဲခြင်းလုပ်ငန်းလမ်းညွှန်။
Cobot စက် CNC ဆဲလ်များအတွက် ထိန်းကျောင်းခြင်း- လက်ဖြင့် တင်ဆောင်ခြင်းနှင့် စောင့်ဆိုင်းခြင်းကို မည်သို့လျှော့ချရမည်နည်း
လည်ပတ်မှု ချွေတာမှုကို အလွန်အကျွံ မတောင်းဆိုဘဲ လက်ဖြင့် တင်ဆောင်ခြင်း၊ စောင့်ဆိုင်းခြင်းနှင့် အော်ပရေတာ လမ်းလျှောက်ချိန်ကို လျှော့ချရန်အတွက် CNC ဆဲလ်များတွင် cobot စက်ကို အသုံးပြုခြင်းဆိုင်ရာ လက်တွေ့လမ်းညွှန်။
ပေါ့ပါးသော ပါလက်လီရောင်းချခြင်း- Cobot များကို ထုပ်ပိုးလိုင်းများနှင့် ချိတ်ဆက်ခြင်း
EVST သည် ပေါ့ပါးသော palletizing ဆဲလ်များကို case format၊ pallet pattern၊ အမြင့်၊ worker paths နှင့် end-of-line ကန့်သတ်ချက်များမှတစ်ဆင့် မည်သို့အကဲဖြတ်သည်ကို လေ့လာပါ။
Delta Robot Sorting: အစိတ်အပိုင်းငယ်များ ကောက်ယူခြင်းကို မည်သို့ အဆင့်မြှင့်တင်မည်နည်း။
EVST သည် delta robot sorting cell များကို orientation၊ takt၊ gripper contact၊ mis-pick control နှင့် downstream handoff မှတစ်ဆင့် မည်သို့အကဲဖြတ်သည်ကို လေ့လာပါ။
အစိတ်အပိုင်းငယ်များထုပ်ပိုးခြင်းနှင့် ပါလက်ပုံစံပြုလုပ်ခြင်း အလိုအလျောက်လုပ်ဆောင်ခြင်း- လက်ဖြင့်လွှဲပြောင်းခြင်းကို လျှော့ချခြင်း
အစိတ်အပိုင်းငယ်ထုပ်ပိုးမှုလိုင်းများအတွက် စက်ရုပ်ဆဲလ်များသည် အဝင်လက်ခံမှုအသိအမှတ်ပြုခြင်း၊ ကောက်ယူခြင်း၊ ဗန်းတင်ခြင်း၊ လက်ဝှေ့ထိုးခြင်း၊ စုပုံခြင်း၊ ကြားခံခြင်း၊ သေတ္တာအရွယ်အစားပြောင်းလဲခြင်းနှင့် ရေတွက်ခြင်းအမှားအယွင်းကာကွယ်ခြင်းတို့ကို မည်သို့ချိတ်ဆက်ပေးသနည်း။