
Πηγή: Unsplash
Ένας αισθητήρας είναι η άποψη ενός ρομπότ για τον έξω κόσμο. Τα ρομπότ χρησιμοποιούν αισθητήρες για να κατανοήσουν και να μετρήσουν τα γεωμετρικά και φυσικά χαρακτηριστικά των αντικειμένων στο περιβάλλον τους. Τα ρομπότ, ειδικά τα αυτόνομα ρομπότ, απαιτούν την ικανότητα να αισθάνονται το περιβάλλον τους.
Οι εσωτερικοί και οι εξωτερικοί αισθητήρες είναι οι δύο τύποι αισθητήρων που χρησιμοποιούνται συνήθως. Οι εσωτερικοί αισθητήρες στη ρομποτική παρέχουν πληροφορίες για το ρομπότ, όπως πού βρίσκεται, πόσο γρήγορα πηγαίνει και πώς επιταχύνει, μεταξύ άλλων. Οι εξωτερικοί αισθητήρες στη ρομποτική συλλέγουν δεδομένα από τον έξω κόσμο, συμπεριλαμβανομένων πληροφοριών όπως το σημείο επαφής μεταξύ τους έναν υδραυλικό ρομποτικό βραχίονα και το προϊόν στο οποίο δουλεύει.
Υπάρχουν διάφοροι τύποι αισθητήρων στη ρομποτική για να διαλέξετε και θα εξετάσουμε τις ιδιότητες ορισμένων από αυτούς, καθώς και γιατί και πού χρησιμοποιούνται.
Αισθητήρες φωτός
Πηγή: Unsplash
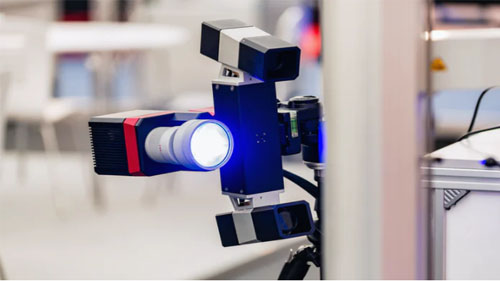
A αισθητήρας φωτός στη ρομποτική χρησιμοποιείται για την ανίχνευση φωτός και τη δημιουργία διαφορικής τάσης. Μια κάμερα ελεγχόμενη από υπολογιστή στο όραμα ρομπότ Το σύστημα επιτρέπει στο ρομπότ να βλέπει και να προσαρμόζει τις ενέργειές του ανάλογα. Οι φωτοαντιστάσεις και οι φωτοβολταϊκές κυψέλες είναι οι δύο πιο χρησιμοποιούμενοι αισθητήρες φωτός στα ρομπότ. Σπάνια χρησιμοποιούνται φωτοσωλήνες, φωτοτρανζίστορ, CCD και άλλοι αισθητήρες φωτός.
Μια φωτοαντίσταση είναι ένα είδος αντίστασης της οποίας η αντίσταση αλλάζει καθώς η ποσότητα του φωτός λάμπει πάνω της. περισσότερο φως σημαίνει λιγότερη αντίσταση και λιγότερο φως σημαίνει μεγαλύτερη αντίσταση. Είναι εύκολο να ενσωματωθούν στη ρομποτική που εξαρτάται από το φως.
Τα ηλιακά φωτοβολταϊκά κύτταρα μετατρέπουν το ηλιακό φως σε ηλεκτρική ενέργεια. Αυτό είναι ιδιαίτερα χρήσιμο για την ανάπτυξη ενός ηλιακού ρομπότ. Ενώ ένα φωτοβολταϊκό στοιχείο μπορεί να θεωρηθεί πηγή ενέργειας, μπορεί επίσης να μετατραπεί σε αισθητήρα με τη χρήση τρανζίστορ και πυκνωτών.
2D & 3D Vision: Μια δισδιάστατη εικόνα όρασης υπολογιστή είναι επίπεδη, κλιμακούμενη για τον υπολογισμό του μήκους και του πλάτους αλλά όχι του ύψους. Παρόλο που η θέση και η θέση των στοιχείων ποικίλλουν, η τρισδιάστατη όραση επιτρέπει σε ένα ρομπότ να προσδιορίσει τον προσανατολισμό ενός τμήματος που πρέπει να χειριστεί πιο αποτελεσματικά. Ένας ρομποτικός βραχίονας μπορεί να καθοδηγείται με ακρίβεια από ένα σύστημα τρισδιάστατης όρασης κατά τη συναρμολόγηση και ένας ρομποτικός βραχίονας μπορεί να παρέχει διάφορες γωνίες θέασης για σημαντική επιθεώρηση συναρμολόγησης.
Αισθητήρες ήχου
Πηγή: Unsplash
Αισθητήρες ήχου στη ρομποτική λειτουργούν με παρόμοιο τρόπο όπως τα μικρόφωνα, αλλά συνήθως συνδέονται με κυκλώματα που αξιολογούν το πλάτος των ήχων σε μια τιμή κατωφλίου και αναφέρουν το αποτέλεσμα στο ρομπότ. Ο θόρυβος γίνεται πιο δυνατός όσο αυξάνεται το πλάτος.
Αυτό θα μπορούσε να είναι χρήσιμο για ένα ρομπότ που μελετά την άγρια ζωή. Η ανίχνευση και η παρακολούθηση δυνατών θορύβων θα μπορούσε να είναι ένα από τα σημεία δεδομένων που χρησιμοποιούνται για τον εντοπισμό της άγριας ζωής. Ένας αισθητήρας ήχου για αναγνώριση φωνής, ο οποίος ανταποκρίνεται σε εντολές που εκφωνούνται από έναν χρήστη, είναι μια πιο περίπλοκη εφαρμογή.
Ένα βασικό ρομπότ μπορεί να προγραμματιστεί να ταξιδεύει ακούγοντας ήχους. Σκεφτείτε ένα ρομπότ που κάνει ένα παλαμάκι προς τα δεξιά και δύο παλαμάκια προς τα αριστερά. Η αναγνώριση ομιλίας και φωνής μπορούν να γίνουν και τα δύο χρησιμοποιώντας το ίδιο μικρόφωνο σε πολύπλοκα ρομπότ. Οι αισθητήρες ήχου είναι πιο δύσκολο να εφαρμοστούν από τους αισθητήρες φωτός, καθώς παράγουν μια πολύ μικρή διαφορά τάσης που πρέπει να ενισχυθεί για να δημιουργήσει μια αισθητή αλλαγή τάσης.
Αισθητήρες εγγύτητας
Πηγή: Unsplash
A αισθητήρας εγγύτητας στη ρομποτική μπορεί να ανιχνεύσει ένα κοντινό αντικείμενο χωρίς να απαιτείται φυσική επαφή. Ο πομπός στέλνει ηλεκτρομαγνητική ακτινοβολία στον αισθητήρα δίπλα του και ο δέκτης λαμβάνει και αναλύει το σήμα ανάδρασης διακοπής. Ως αποτέλεσμα, η ποσότητα του φωτός που λαμβάνεται στην περιοχή μπορεί να χρησιμοποιηθεί για να προσδιοριστεί εάν υπάρχουν ή όχι γειτονικά αντικείμενα. Για το ρομπότ, οι αισθητήρες παρέχουν μια προσέγγιση αποφυγής σύγκρουσης.
Υπάρχουν πολλοί διαφορετικοί τύποι αισθητήρων εγγύτητας, αλλά μόνο λίγοι χρησιμοποιούνται συνήθως σε ρομπότ.
Πομποδέκτης υπέρυθρων (IR): Μόλις εντοπιστεί ένα εμπόδιο, ένα IR LED στέλνει μια ακτίνα IR φωτός που αντικατοπτρίζει το φως που λαμβάνει ένας δέκτης IR.
Αισθητήρας υπερήχων: Αυτοί οι αισθητήρες παράγουν ηχητικά κύματα υψηλής συχνότητας και η ηχογραφημένη ηχώ υποδεικνύει ότι ένα αντικείμενο έχει διαταραχθεί. Οι αισθητήρες υπερήχων θα μπορούσαν επίσης να χρησιμοποιηθούν για τη μέτρηση αποστάσεων.
Φωτοαντίσταση: Αν και η φωτοαντίσταση είναι αισθητήρας φωτός, μπορεί επίσης να χρησιμοποιηθεί ως αισθητήρας εγγύτητας. Όταν ένα αντικείμενο πλησιάζει τον αισθητήρα, η ποσότητα του φωτός αλλάζει, προκαλώντας αλλαγή της αντίστασης της φωτοαντίστασης. Αυτό είναι κάτι που μπορεί να εντοπιστεί και να αντιμετωπιστεί.
Αισθητήρες αφής
Πηγή: Unsplash
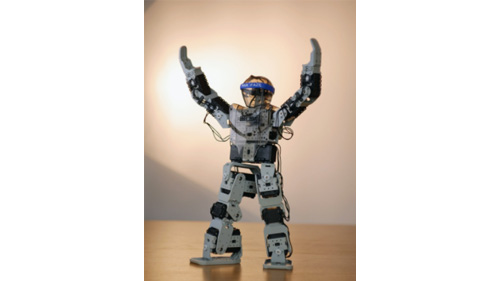
Ένας αισθητήρας αφής είναι μια συσκευή που καθορίζει εάν ένα αντικείμενο βρίσκεται σε επαφή ή όχι. Ένας αισθητήρας αφής επιτρέπει στο ρομπότ να «αγγίζει και να αισθάνεται» κοινά αντικείμενα όπως ράγες σκαλοπατιών και φωτισμό που μειώνουν ή φωτίζουν πιέζοντας τη βάση. Αυτοί οι αισθητήρες χρησιμοποιούνται για την παρακολούθηση εφαρμογών και την αλληλεπίδραση με το περιβάλλον με ήπιο τρόπο. Χωρίζεται σε δύο κατηγορίες: Αισθητήρες αφής και δύναμης.
Αισθητήρες αφής
Οι αισθητήρες αφής στη ρομποτική, γνωστοί και ως αισθητήρες επαφής, είναι συσκευές που μπορούν να ανιχνεύσουν και να αισθανθούν το άγγιγμα ενός αισθητήρα ή ενός αντικειμένου. Συχνά χρησιμοποιούνται μικροδιακόπτες, τερματικοί διακόπτες και άλλες μικρές συσκευές. Η πλειοψηφία αυτών των αισθητήρων χρησιμοποιούνται από ρομπότ για την αποφυγή εμποδίων. Όταν αυτοί οι αισθητήρες ανιχνεύουν ένα εμπόδιο, δίνεται στο ρομπότ μια εργασία που μπορεί να αντιστραφεί, να ενεργοποιηθεί, να ενεργοποιηθεί, να σταματήσει και ούτω καθεξής.
Αισθητήρες δύναμης
Οι αισθητήρες δύναμης στη ρομποτική χρησιμοποιούνται για τον υπολογισμό των δυνάμεων που εμπλέκονται σε διάφορες λειτουργίες ενός ρομπότ, όπως η φόρτωση και εκφόρτωση μηχανών, η διαχείριση υλικού κ.λπ. Αυτός ο αισθητήρας θα βελτιώσει επίσης τη διαδικασία συναρμολόγησης για την αντιμετώπιση προβλημάτων. Ένας αισθητήρας ροπής δύναμης δίνει το ρομποτικά όπλα την αίσθηση της ολοκλήρωσης μιας εργασίας συναρμολόγησης. χρησιμοποιούνται αισθητήρες εσωτερικής κατάστασης για μέτρηση του τελικού τελεστή.
Αισθητήρες θερμοκρασίας
Πηγή: Pinterest
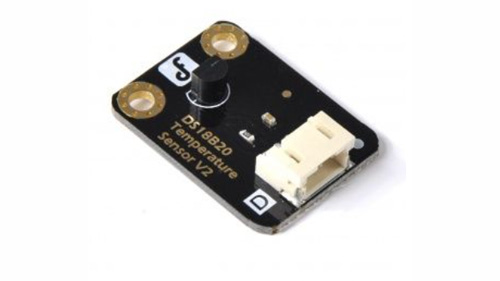
Αισθητήρες θερμοκρασίας στη ρομποτική μετρούν τις αλλαγές θερμότητας/θερμοκρασίας στο περιβάλλον όπου χρησιμοποιούνται. Λειτουργεί στην έννοια της αλλαγής διαφορικής τάσης για μια αλλαγή θερμοκρασίας. Αυτή η αλλαγή τάσης παρέχει την ισοδύναμη θερμοκρασία της γύρω περιοχής. Η θερμοκρασία του αέρα, η θερμοκρασία επιφάνειας και η θερμοκρασία βύθισης είναι όλες εφαρμογές για την ανίχνευση θερμοκρασίας.
Αισθητήρες πλοήγησης και θέσης
Πηγή: Pinterest
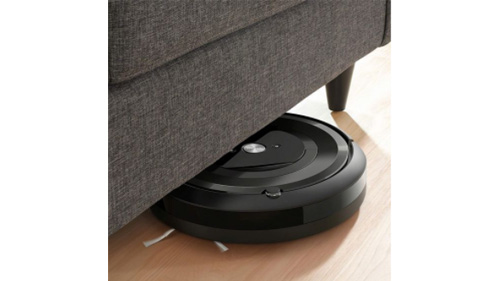
Οι αισθητήρες θέσης στη ρομποτική χρησιμοποιούνται για την εκτίμηση της θέσης του ρομπότ. Το GPS είναι ο πιο κοινός αισθητήρας εντοπισμού θέσης (Global Positioning System). Οι δορυφόροι που βρίσκονται σε τροχιά γύρω από τον πλανήτη μας στέλνουν σήματα, τα οποία συλλέγονται και επεξεργάζονται από έναν δέκτη ρομπότ. Υπολογίστε την κατά προσέγγιση θέση και ταχύτητα ενός ρομπότ χρησιμοποιώντας τα δεδομένα που αναλύθηκαν. Οι τρεις πιο συνηθισμένοι αισθητήρες πλοήγησης περιλαμβάνουν:
GPS
Το Global Positioning System (GPS) είναι ο πιο ευρέως χρησιμοποιούμενος αισθητήρας εντοπισμού θέσης. Οι δορυφόροι που περιφέρονται γύρω από τον πλανήτη μας στέλνουν σήματα, τα οποία συλλέγονται και επεξεργάζονται από τον δέκτη ενός ρομπότ. Τα επεξεργασμένα δεδομένα μπορούν να χρησιμοποιηθούν για τον υπολογισμό της κατά προσέγγιση θέσης και ταχύτητας ενός ρομπότ.
Αυτοί Συστήματα GPS είναι απίστευτα χρήσιμα για ρομπότ σε εξωτερικούς χώρους, αλλά είναι αναποτελεσματικά σε εσωτερικούς χώρους. Είναι επίσης λίγο ακριβά αυτή τη στιγμή, αλλά αν πέσουν οι τιμές τους, σύντομα θα δείτε τα περισσότερα ρομπότ εξοπλισμένα με μονάδα GPS.
Ψηφιακή μαγνητική πυξίδα
Παρόμοια με μια φορητή μαγνητική πυξίδα, η Ψηφιακή Μαγνητική Πυξίδα χρησιμοποιεί το μαγνητικό πεδίο της γης για να παράγει κατευθυντικές μετρήσεις, καθοδηγώντας το ρομπότ σας προς την κατάλληλη κατεύθυνση για να φτάσει στο στόχο του. Αυτοί οι αισθητήρες είναι λιγότερο ακριβοί από τις μονάδες GPS, ωστόσο εάν χρειάζεστε ανάδραση θέσης και πλοήγηση, θα πρέπει να χρησιμοποιήσετε μια πυξίδα σε συνδυασμό με μια μονάδα GPS.
Τοπική Προσαρμογή
Το καθήκον του αυτόνομου προσδιορισμού της θέσης ενός ρομπότ σε ένα σύνθετο περιβάλλον είναι γνωστό ως εντοπισμός. Εξωτερικά στοιχεία που ονομάζονται ορόσημα, τα οποία μπορούν είτε να τοποθετηθούν σκόπιμα είτε φυσικά ορόσημα, χρησιμοποιούνται για τον προσδιορισμό της τοποθεσίας. Τεχνητοί δείκτες ή φάροι τοποθετούνται γύρω από το ρομπότ στην πρώτη φάση και ο αισθητήρας του ρομπότ καταγράφει αυτά τα σήματα για να προσδιορίσει την ακριβή θέση του.
Αισθητήρες Επιτάχυνσης
Πηγή: Pinterest
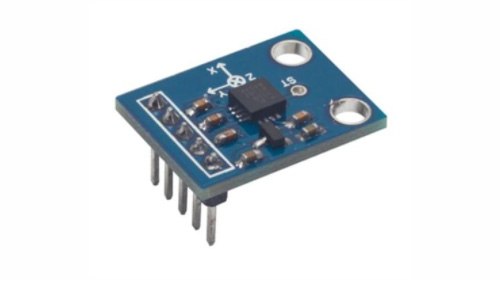
Οι αισθητήρες επιτάχυνσης στη ρομποτική είναι συσκευές που μετρούν την επιτάχυνση και την κλίση του ρομπότ. Ένα επιταχυνσιόμετρο επηρεάζεται από δύο τύπους δυνάμεων:
Η Στατική Δύναμη – η δύναμη που υπάρχει μεταξύ οποιωνδήποτε δύο αντικειμένων. Μπορούμε να προσδιορίσουμε πόσο γέρνει το ρομπότ ανιχνεύοντας τη βαρύτητά του. Αυτή η παράμετρος είναι χρήσιμη για την εξισορρόπηση ρομπότ ή για την αξιολόγηση εάν ένα ρομπότ πηγαίνει σε ανηφόρα ή κατηφόρα.
Δυναμική Δύναμη – Η ταχύτητα με την οποία πρέπει να μετακινηθεί ένα αντικείμενο. Η ταχύτητα/ταχύτητα με την οποία ταξιδεύει ένα ρομπότ προσδιορίζεται με τη μέτρηση της δυναμικής δύναμης με ένα επιταχυνσιόμετρο.
Άλλοι ρομποτικοί αισθητήρες
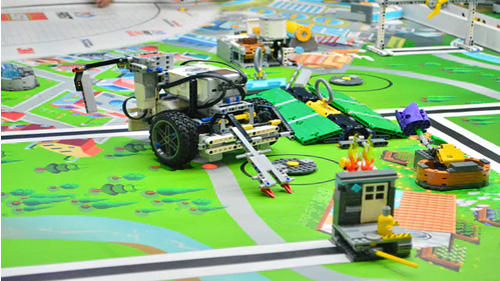
Πηγή: Unsplash
Υπάρχουν εκατοντάδες αισθητήρες διαθέσιμοι τώρα που μπορούν να ανιχνεύσουν σχεδόν οτιδήποτε μπορείτε να φανταστείτε και είναι σχεδόν δύσκολο να τους απαριθμήσετε όλους. Εκτός από αυτούς που αναφέρονται παραπάνω, υπάρχει μια ποικιλία άλλων αισθητήρων που χρησιμοποιούνται για συγκεκριμένες εφαρμογές. Λάβετε υπόψη τις ακόλουθες συνθήκες:
Οι αισθητήρες υγρασίας χρησιμοποιούνται για τον προσδιορισμό της ποσότητας υγρασίας στον αέρα. Περιεκτικότητα σε υγρασία
Οι αισθητήρες αερίων κατασκευάζονται για να ανιχνεύουν συγκεκριμένα αέρια.
Τα ποτενσιόμετρα είναι εξαιρετικά ευέλικτα και μπορούν να χρησιμοποιηθούν σε ένα ευρύ φάσμα εφαρμογών.
Οι αισθητήρες μαγνητικού πεδίου μετρούν την ισχύ του μαγνητικού πεδίου που τους περιβάλλει
Συμπέρασμα
Μερικές φωτοαντιστάσεις ή ένας αισθητήρας υπερύθρων μπορούν να χρησιμοποιηθούν για την κατασκευή ενός απλού ρομπότ αποφυγής εμποδίων. Όσο πιο περίπλοκο γίνεται το ρομπότ σας, τόσο περισσότερους αισθητήρες θα έχει. Μια μεμονωμένη λειτουργία μπορεί να απαιτεί τη χρήση του πολλαπλούς αισθητήρες, ή πολλές εργασίες μπορούν να πραγματοποιηθούν με έναν μόνο αισθητήρα.
Μια εργασία μπορεί μερικές φορές να ολοκληρωθεί χρησιμοποιώντας οποιονδήποτε από τους διάφορους διαθέσιμους αισθητήρες. Με βάση τη διαθεσιμότητα, την οικονομική τιμή και την ευκολία χρήσης, επιλέξτε τον ιδανικό αισθητήρα. Ωστόσο, υπάρχει και η επιλογή αγοράς ενός ρομποτικός βραχίονας με αισθητήρα επισυνάπτεται σε αυτό από τον κατασκευαστή. Αυτό σας εξοικονομεί ιδανικά το κόστος αγοράς του καθενός ανεξάρτητα από το άλλο.