
Πηγή: www.idtechex.com
Ο αυτοματισμός στη μεταποιητική βιομηχανία κερδίζει γρήγορα δυναμική με περισσότερες εταιρείες να υιοθετούν τη χρήση της ρομποτικής. Αυτό αποδίδεται στα οφέλη της αυτοματοποίησης στις επιχειρήσεις και στη χρήση εξυπνότερων και πιο έξυπνων διαδικασιών. Μπορείτε να έχετε περισσότερη παραγωγή και επίσης να μειώσετε τον κίνδυνο τραυματισμών στο εργοστάσιο παραγωγής. Οι περισσότερες επιχειρήσεις κλίνουν προς τη χρήση ρομποτικών βραχιόνων για να εξυπηρετήσουν επιλογή & θέση, συσκευασία, βάψιμο και συναρμολόγηση μεταξύ άλλων εργασιών.
Καθώς ενσωματώνετε ρομποτικούς βραχίονες στην επιχείρησή σας, βεβαιωθείτε ότι εργάζεστε με ποιότητα κατασκευαστής ρομποτικού βραχίονα που θα σου προσφέρει το καλύτερο. Επιπλέον, είναι επίσης σημαντικό να έχουμε μια βασική κατανόηση του τι συνεπάγονται. Ο ρομποτικός βραχίονας διαθέτει το σώμα, τον καρπό και τον τελικό τελεστή που έχουν συγκεκριμένες λειτουργίες. Για να λειτουργήσουν με ακρίβεια αυτά τα διαφορετικά μέρη, πρέπει να υπάρχει η παρουσία αρθρώσεων ρομπότ. Σε αυτό το άρθρο, θα εμβαθύνουμε στις διάφορες ρομποτικές αρθρώσεις για να σας δώσουμε μια καλύτερη κατανόηση.
Τι είναι οι αρθρώσεις ρομπότ;
Πηγή: www.researchgate.net
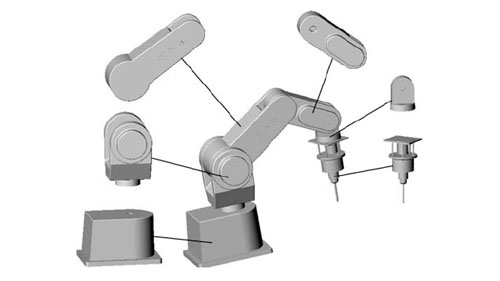
Οι αρθρώσεις ρομπότ αναφέρονται στα κινητά εξαρτήματα του ρομπότ που έχουν ως αποτέλεσμα σχετικές κινήσεις μεταξύ γειτονικών συνδέσμων. Σε αυτό το πλαίσιο, οι σύνδεσμοι χρησιμοποιούνται για να αναφέρονται στα άκαμπτα μέλη που συνδέουν τις αρθρώσεις για καθαρή και επαρκή λειτουργία. Αυτό δείχνει ότι το βιομηχανικός ρομποτικός βραχίονας διαθέτει τη χρήση συνδυασμού συνδέσμων και αρμών για βέλτιστη λειτουργικότητα. Είναι σημαντικό να βεβαιωθείτε ότι οι αρθρώσεις στον χειριστή σας λειτουργούν ανάλογα για να διασφαλίσετε ότι υπάρχει ακρίβεια και ακρίβεια κατά την εφαρμογή.
Οι ρομποτικές αρθρώσεις μερικές φορές αναφέρονται και ως άξονες. Είναι απαραίτητα και είναι χρήσιμα για να διασφαλιστεί ότι η κίνηση του βραχίονα δεν περιορίζεται ή παρεμποδίζεται. Το να μάθετε περισσότερα για τις ρομποτικές αρθρώσεις θα σας βοηθήσει να προσδιορίσετε τον τύπο του ρομποτικού βραχίονα με τον οποίο θέλετε να εργαστείτε ανάλογα με τις εργασίες που θέλετε να καλύψετε.
Τύποι μηχανικών αρμών για ρομπότ
Πηγή: www.britannica.com
Δεδομένου ότι υπάρχουν διαφορετικοί τύποι ρομπότ που χρησιμοποιούνται στη βιομηχανία κατασκευής, θα βρείτε επίσης μια ποικιλία από μηχανικές αρθρώσεις. Αυτές οι αρθρώσεις διαφέρουν ως προς την κίνηση και επίσης την εφαρμογή, ειδικά όσον αφορά τον τύπο του ρομπότ που θα χρησιμοποιηθεί.
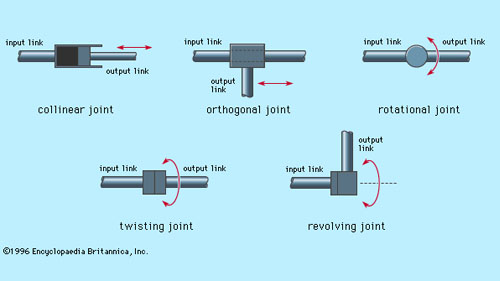
Όσον αφορά τις μηχανικές αρθρώσεις που εμφανίζονται στους ρομποτικούς βραχίονες, υπάρχουν πέντε κύριοι τύποι που πρέπει να λάβετε υπόψη. Δύο από τις αρθρώσεις είναι γραμμικές, πράγμα που σημαίνει ότι η σχετική κίνηση μεταξύ των παρακείμενων συνδέσμων είναι μεταφορική. Από την άλλη πλευρά, τα άλλα τρία είναι περιστροφικά που σημαίνει ότι η σχετική κίνηση των συνδέσμων περιλαμβάνει περιστροφές μεταξύ τους. Οι πέντε τύποι μηχανικών αρθρώσεων για ρομπότ περιλαμβάνουν:
Γραμμικές Αρθρώσεις
Στις γραμμικές αρθρώσεις, η σχετική κίνηση που παρουσιάζεται από τους παρακείμενους συνδέσμους εννοείται ότι είναι παράλληλη. Αυτό σημαίνει ότι οι σύνδεσμοι εισόδου και εξόδου ολισθαίνουν σε γραμμική κίνηση. Αυτού του είδους η κίνηση έχει ως αποτέλεσμα α μεταφραστική κίνηση. Αυτό το είδος γραμμικής κίνησης μπορεί να επιτευχθεί με διάφορους τρόπους, συμπεριλαμβανομένης της χρήσης του τηλεσκοπικού μηχανισμού και του εμβόλου. Αυτός ο τύπος άρθρωσης αναφέρεται επίσης ως άρθρωση L.
Ορθογώνιες Αρθρώσεις
Οι ορθογώνιες αρθρώσεις αναφέρονται επίσης ευρέως ως αρθρώσεις τύπου Ο. Διαθέτουν μια σχετική κίνηση που λαμβάνεται από τον σύνδεσμο εισόδου και τον σύνδεσμο εξόδου. Αυτό το είδος κίνησης που εμπλέκεται στις Ορθογώνιες αρθρώσεις είναι μια μεταφορική κίνηση ολίσθησης. Ωστόσο, σε αντίθεση με τη γραμμική διάταξη αρμών, με το Ορθογώνια άρθρωση, ο σύνδεσμος εξόδου είναι κάθετος στον σύνδεσμο εισόδου.
Περιστροφικές Αρθρώσεις
Όταν πρόκειται για το περιστροφικές αρθρώσεις, θα βρείτε τη χρήση περιστροφικών σχετικών κινήσεων που είναι χρήσιμες για χειριστές ρομπότ που εργάζονται σε πολλούς χώρους εργασίας. Οι κινήσεις αυτές πραγματοποιούνται με τον άξονα περιστροφής κάθετο στους άξονες των συνδέσμων εισόδου και εξόδου. Αυτοί οι περιστροφικοί σύνδεσμοι αναφέρονται επίσης ως αρμοί τύπου R.
Αρθρώσεις συστροφής
Χαρακτηριστικά αυτού του τύπου αρθρώσεων περιστροφική κίνηση που οδηγεί επίσης σε κάποιο βαθμό περιστροφής όταν χρησιμοποιείται. Η κίνηση σε αυτές τις αρθρώσεις είναι σε σχέση με τον άξονα περιστροφής που είναι κάθετος στους άξονες των συνδέσμων εισόδου και εξόδου. Οι αρθρώσεις συστροφής αναφέρονται επίσης ως σύνδεσμοι τύπου Τ.
Περιστρεφόμενες Αρθρώσεις
Στις περιστρεφόμενες αρθρώσεις τα πράγματα είναι κάπως διαφορετικά σε σχέση με τις άλλες. Αυτές οι αρθρώσεις διαθέτουν επίσης μια περιστροφική κίνηση που είναι χρήσιμη σε διάφορες εφαρμογές. Η κίνηση αυτών των αρθρώσεων χαρακτηρίζει την κίνηση μεταξύ των δύο συνδέσμων. Ο άξονας του συνδέσμου εισόδου είναι σχεδιασμένος να είναι παράλληλος με τον άξονα περιστροφής της άρθρωσης. Από την άλλη πλευρά, ο άξονας του συνδέσμου εξόδου είναι σχεδιασμένος να είναι κάθετος στον άξονα περιστροφής της άρθρωσης. Αυτός ο τύπος άρθρωσης αναφέρεται επίσης ως άρθρωση τύπου V.
Διαφορετικοί τύποι ρομπότ και οι μηχανικοί σύνδεσμοι που χρησιμοποιούνται
Πηγή: www.technologyreview.com
Διαφορετικά ρομπότ θα διαθέτουν τη χρήση διαφορετικών τύπων μηχανικών αρθρώσεων. Το να μάθετε περισσότερα για τα διαφορετικά ρομπότ θα σας φέρει σε καλύτερη θέση να επενδύσετε σε ένα ρομπότ που λειτουργεί για εσάς. Μερικά από τα πιο κοινά ρομπότ που πρέπει να εξετάσετε περιλαμβάνουν:
Αρθρωμένο
The αρθρωτό ρομπότ Ο σχεδιασμός πιθανότατα θα συνοδεύεται από διαφορετικές σειρές και συνδυασμούς περιστροφικών αρθρώσεων. Αυτή η σειρά μπορεί να περιλαμβάνει απλές δομές 2 αρμών και να μετακινείται σε πιο σύνθετες δομές με 10 ή περισσότερες αρθρώσεις. Με αυτό το σχέδιο, ο βραχίονας συνδέεται με τη βάση με τη χρήση περιστροφικής άρθρωσης ενώ οι σύνδεσμοι στον βραχίονα συνδέονται με περιστροφικούς συνδέσμους.
Καρτεσιανό
Με την καρτεσιανά ρομπότ, ο σχεδιασμός διαθέτει τη χρήση τριών γραμμικών αρμών. Αυτές οι αρθρώσεις εμφανίζονται στο καρτεσιανό επίπεδο που περιλαμβάνει τα X, Y και Z. Αυτά τα ρομπότ μπορεί επίσης να διαθέτουν έναν προσαρτημένο καρπό με ευκολότερες περιστροφικές αρθρώσεις για κίνηση. Αυτό το συγκεκριμένο είδος ρομπότ αναφέρεται επίσης ως ευθύγραμμο ή σκελετό.
Κυλινδρικές
The κυλινδρικό ρομπότ διαθέτει έναν περιστροφικό σύνδεσμο που είναι προσαρτημένος στη βάση και έναν γραμμικό σύνδεσμο που χρησιμοποιείται για τη σύνδεση των διαφορετικών συνδέσμων. Δεδομένου ότι τα κυλινδρικά ρομπότ λειτουργούν εντός ενός κυλινδρικού σχήματος πεδίου εργασίας, η περιστροφική και γραμμική κίνηση είναι χρήσιμη για να διασφαλιστεί ότι επιτυγχάνεται ακρίβεια.
Πολικός
Στην πολική σχεδίαση των ρομπότ, ο βραχίονας συνδέεται με τη βάση χρησιμοποιώντας μια περιστρεφόμενη άρθρωση. Κατά καιρούς θα βρείτε επίσης τη χρήση ενός συνδυασμού δύο περιστροφικών αρμών και μιας γραμμικής άρθρωσης. Δεδομένου ότι αυτό το ρομπότ αναφέρεται επίσης ως σφαιρικό ρομπότ, το πεδίο εργασίας που θα παρουσιαστεί θα είναι επίσης σφαιρικό. Οι άξονες που χρησιμοποιούνται σε αυτό το ρομπότ σχηματίζουν ένα πολικό σύστημα συντεταγμένων που επιτρέπει στον χειριστή να εργάζεται με ευκολία.
ΣΚΑΡΑ
The Ρομπότ SCARA είναι μια δημοφιλής επιλογή μεταξύ πολλών κατασκευαστών, ειδικά εκείνων που θέλουν να αυτοματοποιήσουν τις διαδικασίες συναρμολόγησης τους. Αυτό το ρομπότ είναι συνήθως κυλινδρικό και λειτουργεί σε σχετικά κυλινδρικό πεδίο εργασίας. Διαθέτει τη χρήση δύο παράλληλων αρμών που είναι χρήσιμοι στη διαδικασία συναρμολόγησης. Αυτές οι αρθρώσεις παρέχουν συμμόρφωση σε ένα επιλεγμένο επίπεδο καθώς το ρομπότ χρησιμοποιείται.
Δέλτα
The ρομπότ δέλτα έχουν σχεδιαστεί με κατασκευή σαν αράχνη που τους επιτρέπει να προσφέρουν εξαιρετικές υπηρεσίες στους χρήστες τους. Κατασκευάζονται από παραλληλόγραμμα που ενώνονται και συνδέονται σε μια κοινή βάση. Οι αρθρώσεις που εμφανίζονται σε αυτόν τον τύπο ρομπότ είναι τόσο περιστροφικοί όσο και γραμμικοί. Αυτό επιτρέπει στο ρομπότ να μετακινεί ένα μόνο άκρο του εργαλείου του βραχίονα σε μια περιοχή εργασίας σε σχήμα θόλου. Βελτιώνει την απόδοσή του για να διασφαλίσει ότι η ανάπτυξη διαφορετικών εργασιών εκτελείται με ακρίβεια.
Συμπέρασμα
Όταν εργάζεστε με τη ρομποτική ως μέσο για την αυτοματοποίηση διαφορετικών διαδικασιών στην επιχείρησή σας, πρέπει να έχετε κατά νου τις διαφορετικές πτυχές. Αυτές οι πτυχές παίζουν τεράστιο ρόλο στην απόδοση της συγκεκριμένης ρομποτικής που επιλέγετε να χρησιμοποιήσετε. Όταν πρόκειται για τη χρήση βιομηχανικών ρομποτικών βραχιόνων, οι αρθρώσεις του ρομπότ πρέπει να είναι κάτι που πρέπει να ενημερώνεστε.
Γνωρίστε τις διάφορες αρθρώσεις και πώς επηρεάζουν την απόδοση του ρομπότ. Αυτό θα σας βοηθήσει να μετρήσετε το είδος των αρθρώσεων που θα ταίριαζαν καλύτερα για τις δραστηριότητες που θέλετε να αυτοματοποιήσετε.
Μόλις το αποκτήσετε, μπορείτε στη συνέχεια να επενδύσετε σε βραχίονες ρομπότ που έρχονται με τις αρθρώσεις για τις οποίες βρίσκεστε στην αγορά. Πάρτε το χρόνο σας και δουλέψτε με κατασκευαστές εξοπλισμού αυτοματισμού ποιος θα σε βοηθήσει.