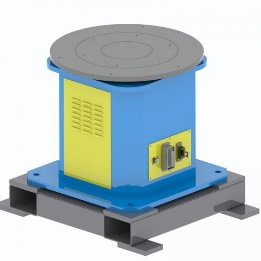
SWP-P
Οριζόντιες περιστροφικές πλάκες
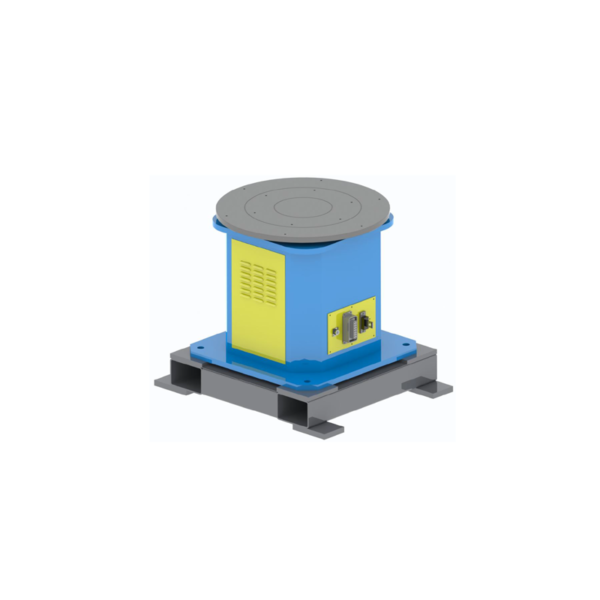
Το τεμάχιο εργασίας κάθεται σε οριζόντια επιφάνεια τραπεζιού για περιστροφή σε έναν άξονα.
Επιλογές ονομαστικού ωφέλιμου φορτίου: 300 / 500 kg
Προσαρμοσμένες διαμορφώσεις διαθέσιμες
Δείτε λεπτομέρειες σειράς →
Τυπική σειρά + προσαρμοσμένες διαμορφώσεις
Συγκρίνετε οικογένειες ρυθμιστών θέσης 1, 2 και 3 αξόνων και, στη συνέχεια, αντιστοιχίστε τη διαμόρφωση στο τεμάχιο εργασίας, το εξάρτημα, το κέντρο βάρους, την κίνηση και τη διάταξη των κυψελών σας. Η EVST προσφέρει τυπικές σειρές και προσαρμοσμένες διαμορφώσεις μετά από τεχνικό έλεγχο.
Τι είναι
Ένας ρομποτικός ρυθμιστής θέσης συγκόλλησης είναι ένας εξωτερικός άξονας με σερβοκινητήρα που συγκρατεί και αναπροσανατολίζει ένα τεμάχιο εργασίας για πρόσβαση συγκόλλησης. Σε αντίθεση με ένα απλό περιστρεφόμενο τραπέζι, μπορεί να συνδυάζει περιστροφή, κλίση ή κίνηση εναλλαγής. Οι κύλινδροι τόρνευσης υποστηρίζουν κυλινδρικά δοχεία μέσω τριβής. Οι ρυθμιστές θέσης ασφαλίζουν το τεμάχιο εργασίας σε ειδικά σχεδιασμένα εργαλεία.
Εννέα σειρές προϊόντων
Οι επιλογές ονομαστικού ωφέλιμου φορτίου παρακάτω υποστηρίζουν μια αρχική σύγκριση οικογένειας. Το ονομαστικό ωφέλιμο φορτίο σημαίνει το συνδυασμένο βάρος του τεμαχίου εργασίας και του εξαρτήματος. Η τελική επιλογή εξαρτάται επίσης από το κέντρο βάρους, τις διαστάσεις, την κίνηση και τις συνθήκες του κελιού. Προσαρμοσμένες διαμορφώσεις είναι διαθέσιμες για κάθε σειρά μετά από τεχνικό έλεγχο.
Για μία μόνο περιστροφική κίνηση ή στήριξη κεφαλής-ουράς κοντράμαντου
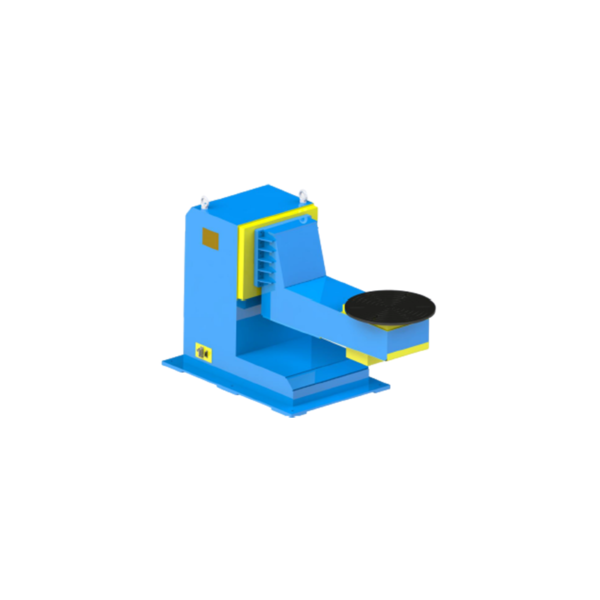
SWP-P
Το τεμάχιο εργασίας κάθεται σε οριζόντια επιφάνεια τραπεζιού για περιστροφή σε έναν άξονα.
Επιλογές ονομαστικού ωφέλιμου φορτίου: 300 / 500 kg
Προσαρμοσμένες διαμορφώσεις διαθέσιμες
Δείτε λεπτομέρειες σειράς →
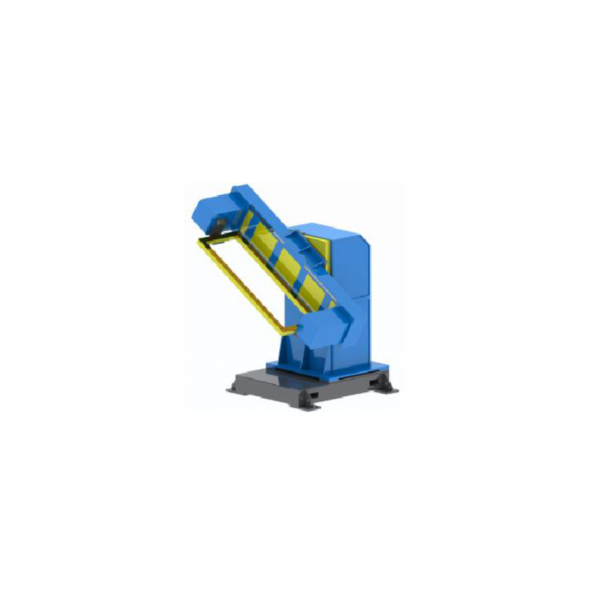
SWP-Z
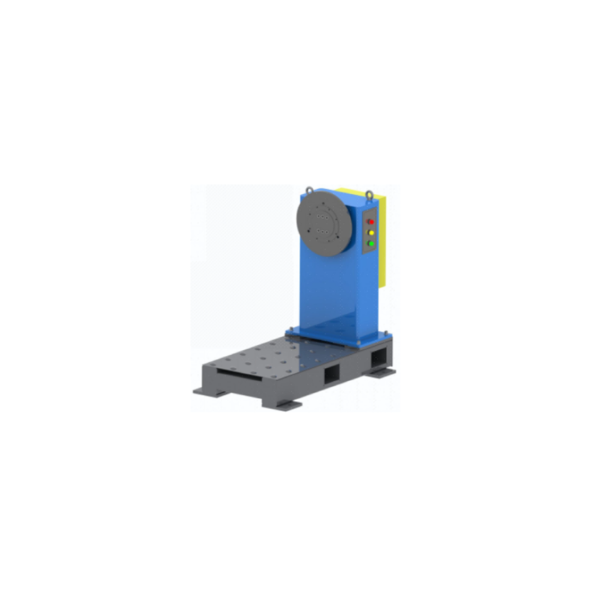
Το εξάρτημα στερεώνεται με βίδες σε μια κατακόρυφη πρόσοψη άξονα και περιστρέφεται γύρω από έναν οριζόντιο άξονα.
Επιλογές ονομαστικού ωφέλιμου φορτίου: 300 / 500 kg
Προσαρμοσμένες διαμορφώσεις διαθέσιμες
Δείτε λεπτομέρειες σειράς →
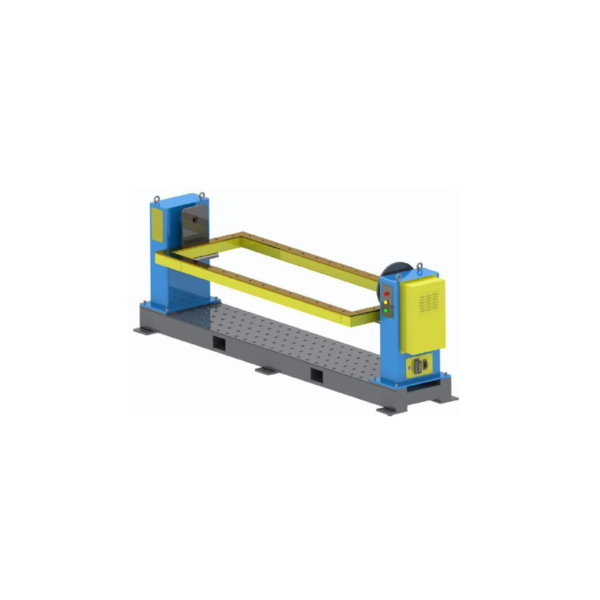
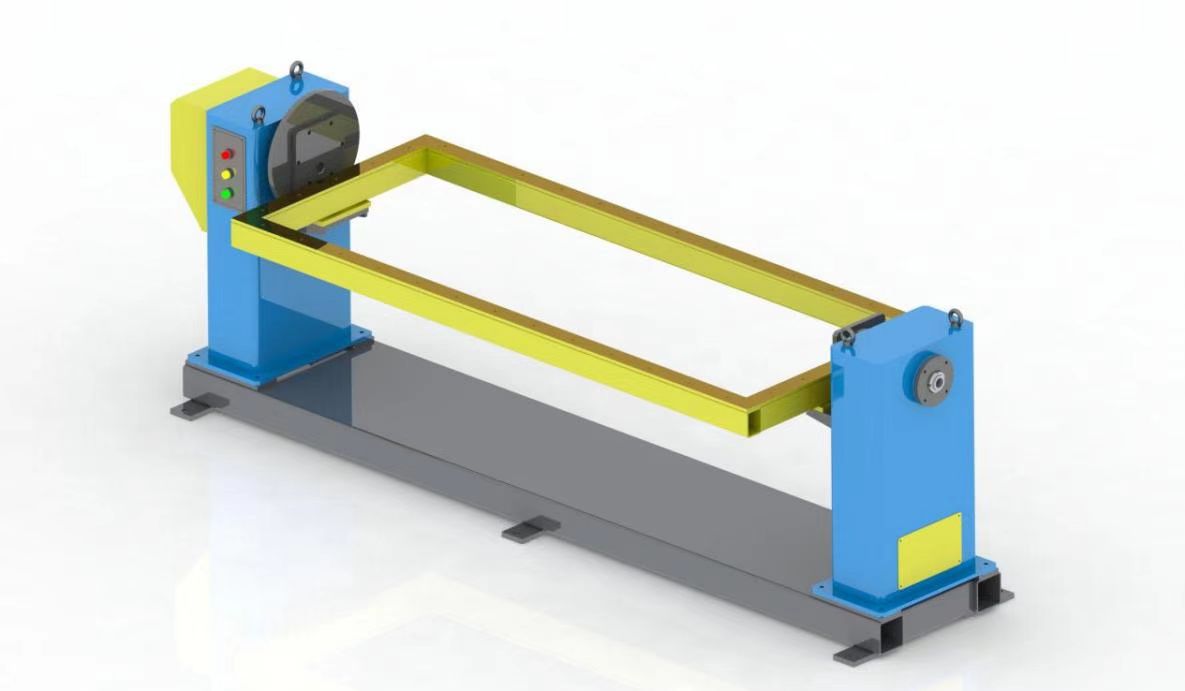
SWP-ZW
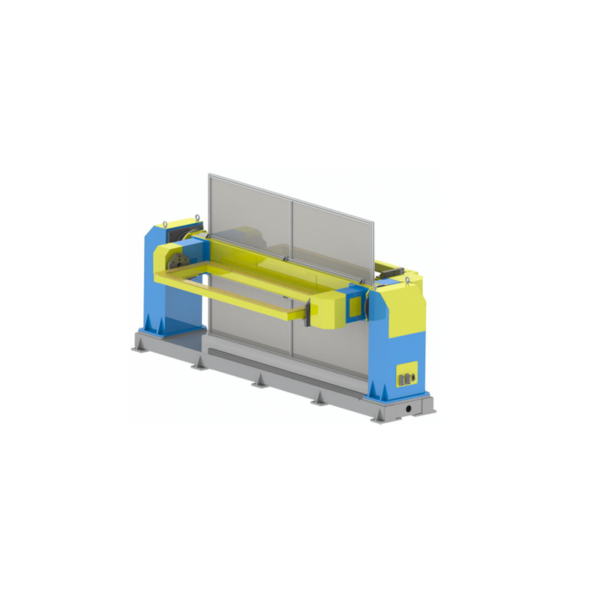
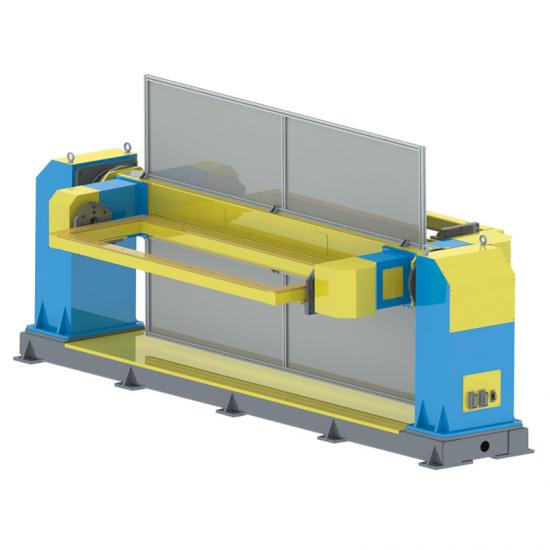
Υποστηρίζει μακρύτερα εξαρτήματα ή πλαίσια μεταξύ μιας κινούμενης κεφαλής και ενός κοντράμαντου για περιστροφή οριζόντιου άξονα.
Επιλογές ονομαστικού ωφέλιμου φορτίου: 300 / 500 / 800 / 1,200 kg
Προσαρμοσμένες διαμορφώσεις διαθέσιμες
Δείτε λεπτομέρειες σειράς →Συνδυάζει περιστροφή και κλίση για βελτίωση του προσανατολισμού και της πρόσβασης στη ραφή
DWP-C
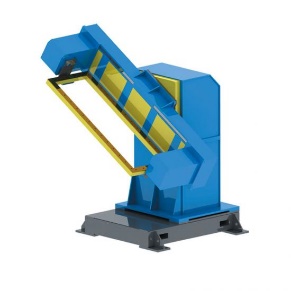
Μια ανοιχτή πλευρά υποστηρίζει την πρόσβαση φόρτωσης γύρω από τα εργαλεία.
Επιλογές ονομαστικού ωφέλιμου φορτίου: 200 / 500 / 1,000 kg
Προσαρμοσμένες διαμορφώσεις διαθέσιμες
Δείτε λεπτομέρειες σειράς →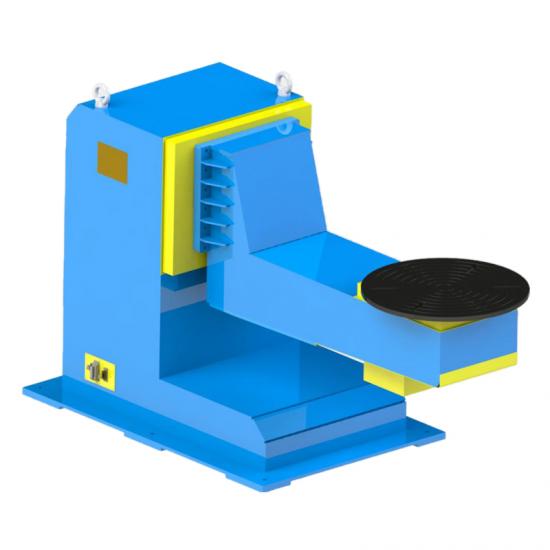
DWP-L
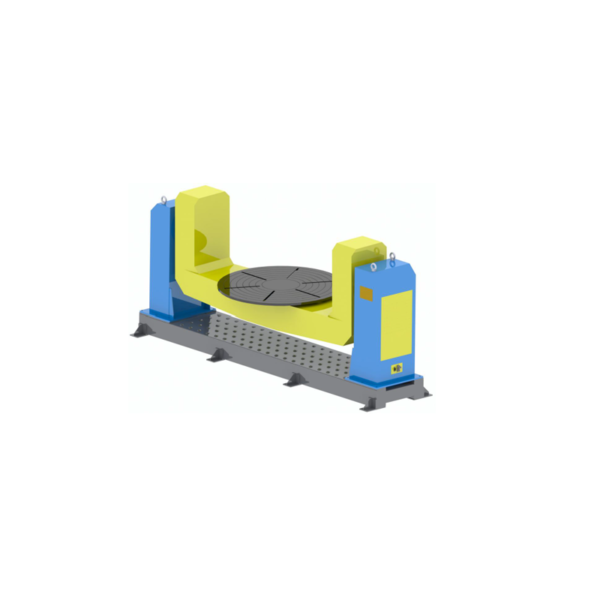
Το μετατοπισμένο πλαίσιο τύπου L αφήνει χώρο προσέγγισης γύρω από το εξάρτημα για το ρομπότ.
Επιλογές ονομαστικού ωφέλιμου φορτίου: 500 / 1,000 / 2,000 kg
Προσαρμοσμένες διαμορφώσεις διαθέσιμες
Δείτε λεπτομέρειες σειράς →
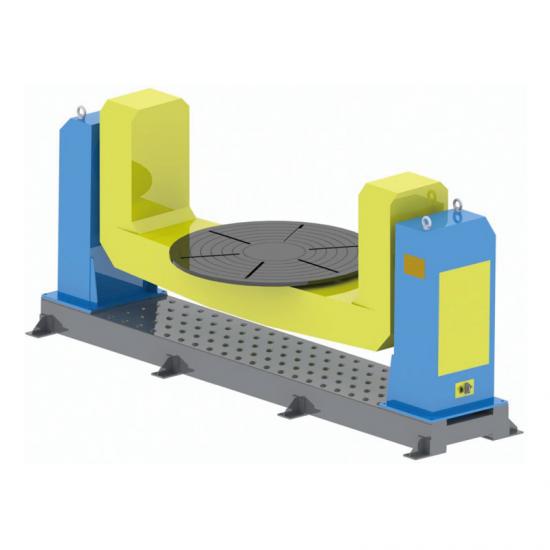
DWP-U
Δύο όρθια στηρίγματα φέρουν ένα κεντρικό μεγαλύτερο εξάρτημα ή δομικό μέρος μέσω περιστροφής και κλίσης.
Επιλογές ονομαστικού ωφέλιμου φορτίου: 1,000 / 3,000 / 5,000 kg
Προσαρμοσμένες διαμορφώσεις διαθέσιμες
Δείτε λεπτομέρειες σειράς →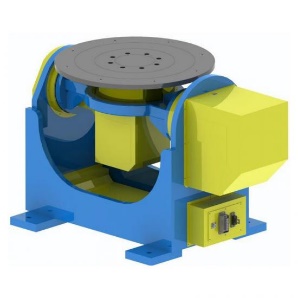
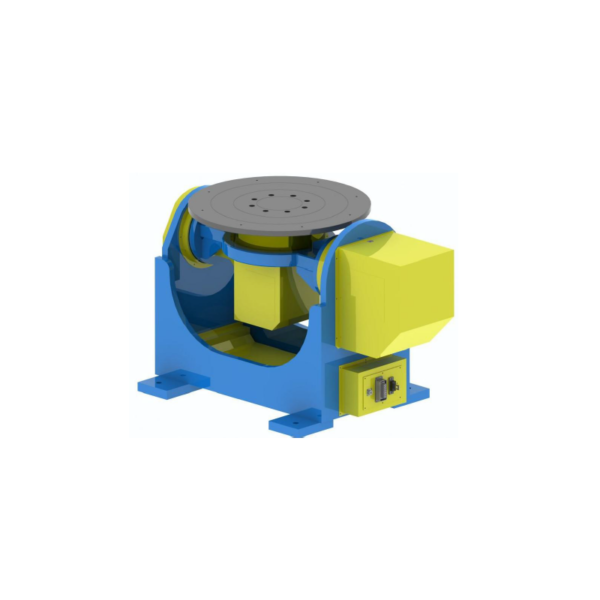
DWP-P
Ένα εξάρτημα τοποθετημένο σε πλατφόρμα περιστρέφεται και γέρνει ως ένα ενιαίο σύνολο.
Επιλογές ονομαστικού ωφέλιμου φορτίου: 300 / 500 / 1,000 kg
Προσαρμοσμένες διαμορφώσεις διαθέσιμες
Δείτε λεπτομέρειες σειράς →Προσθέτει ευρετηρίαση σταθμών ή κίνηση ανταλλαγής. Η διάταξη κελιών επιβεβαιώνεται ανά έργο
TWP-C
Η κατακόρυφη ευρετηρίαση του σταθμού αλλάζει τη θέση εργασίας ενώ ο ρυθμιστής θέσης προσανατολίζει κάθε εξάρτημα για συγκόλληση.
Επιλογές ονομαστικού ωφέλιμου φορτίου: 500 / 1,000 kg
Προσαρμοσμένες διαμορφώσεις διαθέσιμες
Δείτε λεπτομέρειες σειράς →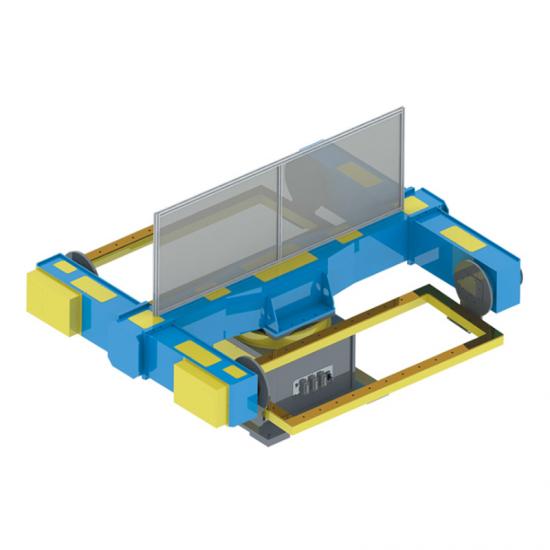
TWP-S
Η οριζόντια ευρετηρίαση σταθμών παρουσιάζει εναλλασσόμενες θέσεις φορτίου και συγκόλλησης.
Επιλογές ονομαστικού ωφέλιμου φορτίου: 500 / 1,000 kg
Προσαρμοσμένες διαμορφώσεις διαθέσιμες
Δείτε λεπτομέρειες σειράς →Επιλογή φωτός
Δεν χρειάζεστε ολοκληρωμένες προδιαγραφές για να ξεκινήσετε. Αυτά τα δεδομένα εισόδου είναι αρκετά για να ελέγξετε την οικογένεια προϊόντων. Χρησιμοποιήστε τον ξεχωριστό οδηγό για πιο λεπτομερή εργασία επιλογής.
Περιγράψτε εάν το τεμάχιο εργασίας χρειάζεται περιστροφή, κλίση, κίνηση ευρετηρίου σταθμού ή κίνηση εναλλαγής.
Παρέχετε το συνδυασμένο βάρος του τεμαχίου εργασίας και του εξαρτήματος και τη θέση του κέντρου βάρους σε σχέση με τους άξονες.
Μοιραστείτε το περίβλημα του τεμαχίου εργασίας, τη μέθοδο τοποθέτησης του εξαρτήματος, τις διεπαφές και τις απαιτήσεις φόρτωσης.
Παρέχετε τη θέση του ρομπότ, την πρόσβαση συγκόλλησης, τη διαδρομή του χειριστή, την απόσταση ασφαλείας και την ακολουθία στάσεων.
Παρέχετε τη μάρκα/μοντέλο του ρομπότ και την απαιτούμενη συντονισμένη κίνηση, τα χειριστήρια και τις διεπαφές του χώρου.
Για μια πληρέστερη σύγκριση του αριθμού αξόνων, των διατάξεων L/C/U και των εισόδων επιλογής, διαβάστε το Οδηγός τοποθέτησης συγκόλλησης.
Οι τυπικές σειρές καθορίζουν το σημείο εκκίνησης. Οι τελικές διεπαφές και η διάταξη επιβεβαιώνονται ανά έργο.
Προσαρμογή και ενσωμάτωση
Όταν ένας ρυθμιστής θέσης λειτουργεί ως εξωτερικός άξονας ρομπότ, οι μηχανικές διεπαφές, η κίνηση, τα όρια ελέγχου και ο σχεδιασμός ασφαλείας πρέπει να ελέγχονται με το ρομπότ και το κελί. Οι προσαρμοσμένες διαμορφώσεις επιβεβαιώνονται μετά τον ορισμό των εισόδων του έργου.
Επιβεβαιωμένο από το τεμάχιο εργασίας, το εξάρτημα και τη μέθοδο φόρτωσης.
Ορίζεται από την πρόσβαση στη συγκόλληση και την ακολουθία σταθμών.
Το μοντέλο και οι απαιτήσεις ελέγχου του ρομπότ ελέγχονται κατά τη διάρκεια της τεχνικής αξιολόγησης.
Η διάταξη, η πρόσβαση του χειριστή και οι ανάγκες φύλαξης ανήκουν στο σχέδιο κυψέλης.
Εφαρμογές
Αυτές είναι τυπικές εφαρμογές, όχι σταθερές διαμορφώσεις. Η σειρά, το ονομαστικό ωφέλιμο φορτίο και τα εργαλεία πρέπει να επιλεγούν από το πραγματικό τεμάχιο εργασίας και το κελί.
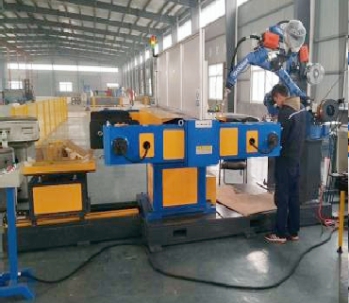
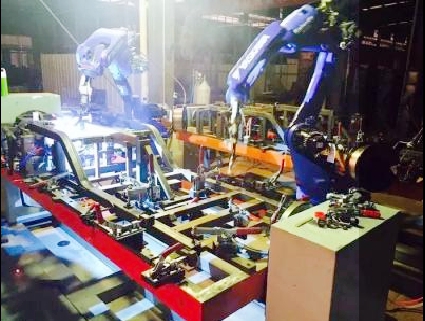
Χρησιμοποιήστε ελεγχόμενη περιστροφή για να φέρετε περιφερειακές ραφές στο λειτουργικό περίβλημα του ρομπότ.
Οι διατάξεις κεφαλής-ουράς μπορούν να υποστηρίξουν μακρύτερα εξαρτήματα μεταξύ δύο άκρων.
Συνδυάστε την περιστροφή και την κλίση για να βελτιώσετε τις γωνίες προσέγγισης για διαφορετικές ραφές.
Επιλέξτε μια ιδέα ενός ή πολλαπλών αξόνων από το εξάρτημα, το κέντρο βάρους και τη διάταξη του ρομπότ.
Αναπροσανατολίστε πολλαπλές επιφάνειες συγκόλλησης σε πιο κατάλληλες θέσεις μέσα στο κελί.
Οι διατάξεις ευρετηρίασης σταθμών τριών αξόνων μπορούν να ξεκινήσουν μια ιδέα πολλαπλών σταθμών. Η τελική διάταξη εξαρτάται από το έργο.
Γιατί EVST
Από τις εισόδους του έργου και την επιλογή σειράς έως τους ελέγχους σταδίου παραγωγής, οι ακριβείς απαιτήσεις διαμόρφωσης και αποδοχής παραμένουν συγκεκριμένες για κάθε έργο.
Το τεμάχιο εργασίας, το εξάρτημα, το συνολικό βάρος, το κέντρο βάρους, η κίνηση και οι συνθήκες του κελιού εξετάζονται πριν επιβεβαιωθεί η τελική διαμόρφωση.
Οι έλεγχοι διεργασιών σε βασικά στάδια παραγωγής βοηθούν στον εντοπισμό προβλημάτων πριν από την παράδοση.
Οι πόροι κατεργασίας υποστηρίζουν τον έλεγχο διαστάσεων για επιφάνειες τοποθέτησης, οπές και περιστροφικές διεπαφές.
Τα δομικά στοιχεία υποβάλλονται σε ανόπτηση για τη μείωση της υπολειμματικής τάσης και την υποστήριξη της διαστατικής σταθερότητας.
Συχνές ερωτήσεις
Είναι ένας ελεγχόμενος εξωτερικός άξονας που συγκρατεί και αναπροσανατολίζει ένα τεμάχιο εργασίας, ώστε το ρομπότ να έχει πρόσβαση στις ραφές συγκόλλησης. Ο απαιτούμενος αριθμός αξόνων εξαρτάται από την κίνηση του τεμαχίου εργασίας και τη διάταξη των κυψελών.
Σε αυτήν τη σελίδα κατηγορίας, το ονομαστικό ωφέλιμο φορτίο σημαίνει το συνδυασμένο βάρος του τεμαχίου εργασίας και του εξαρτήματος, όχι μόνο του τεμαχίου εργασίας. Η τελική επιλογή απαιτεί επίσης την εξέταση του κέντρου βάρους, των διαστάσεων και των δυναμικών συνθηκών.
Ένας μόνο άξονας παρέχει μία περιστροφική κίνηση. δύο άξονες προσθέτουν κλίση. τρεις άξονες μπορούν να προσθέσουν ευρετηρίαση ή ανταλλαγή σταθμών. Βασίστε την επιλογή στην πρόσβαση συγκόλλησης και την ακολουθία σταθμών. Διαβάστε τον Οδηγό Τοποθέτησης Συγκόλλησης για την πληρέστερη σύγκριση.
Τα γράμματα περιγράφουν τη γενική δομή γύρω από τα στηρίγματα και τα εργαλεία. Η επιλογή εξαρτάται από το μέγεθος του τεμαχίου εργασίας, το εξάρτημα, τον χώρο φόρτωσης, την προσέγγιση του ρομπότ και το απαιτούμενο ονομαστικό ωφέλιμο φορτίο. Συγκρίνετε τις διατάξεις στον Οδηγό Ρυθμιστή Συγκόλλησης.
Λάβετε το υπόψη όταν ένα μακρύτερο εξάρτημα ή πλαίσιο χρειάζεται στήριξη μεταξύ δύο άκρων και περιστροφή γύρω από έναν οριζόντιο άξονα. Η απόσταση στήριξης και οι διεπαφές πρέπει να επιβεβαιώνονται από το τεμάχιο εργασίας. Δείτε τον Οδηγό Τοποθέτησης Συγκόλλησης για περισσότερες πληροφορίες σχετικά με την επιλογή.
Το ίδιο συνολικό βάρος μπορεί να δημιουργήσει διαφορετικές συνθήκες για τους άξονες και τη δομή όταν αλλάζει το κέντρο βάρους της. Επομένως, το βάρος από μόνο του δεν επαρκεί για την τελική επιλογή.
Προσαρμοσμένες διαμορφώσεις είναι διαθέσιμες μετά από τεχνικό έλεγχο. Παρέχετε τη μάρκα/μοντέλο του ρομπότ, τα δεδομένα τεμαχίου εργασίας και εξαρτήματος, την απαιτούμενη κίνηση, τη διάταξη του κελιού και τις ανάγκες διεπαφής, ώστε να επιβεβαιωθεί η κατάλληλη διαμόρφωση.