
Μπορείτε να μάθετε πώς να κατασκευάσετε έναν ρομποτικό βραχίονα το 2025 ακολουθώντας εύκολα βήματα. Πολλοί αρχάριοι δημιουργούν ρομποτικούς βραχίονες για το σχολείο, τον προγραμματισμό και διασκεδαστικά projects. Για να ξεκινήσετε, μπορείτε να χρησιμοποιήσετε κιτ όπως LEGO Mindstorms, ρομπότ Raspberry Pi ή EZ-Robot για να μάθετε και να πειραματιστείτε. Δημοφιλείς μάρκες ανταλλακτικών περιλαμβάνουν τις FANUC, KUKA και Standard Bots.
Σχεδιάστε και Προετοιμαστείτε
Καθορισμός Σκοπού
Πριν ξεκινήσετε, αποφασίστε γιατί θέλετε να κατασκευάστε έναν ρομποτικό βραχίοναΠολλοί άνθρωποι χρησιμοποιούν ρομποτικά χέρια για να μαθαίνουν, να σηκώνουν αντικείμενα ή να τα ελέγχουν με ένα τηλέφωνο. Θα πρέπει να σκεφτείτε το μέγεθος, πόσες αρθρώσεις θέλετε και ποιες εργασίες θα κάνει το χέρι.
Η βάση δίνει σταθερότητα στο μπράτσο και το βοηθά να κινείται ομαλά.
Οι αρθρώσεις καθορίζουν πώς λυγίζει και γυρίζει ο βραχίονας.
Περισσότερες αρθρώσεις σημαίνουν ότι το χέρι μπορεί να κινηθεί με περισσότερους τρόπους.
Το άκρο του βραχίονα, που ονομάζεται τελικός τελεστής, αρπάζει ή μετακινεί πράγματα.
Ο καρπός επιτρέπει στο χέρι να περιστρέφεται και να γυρίζει για καλύτερο έλεγχο.
Συμβουλή: Αν θέλετε να μάθετε πώς να κατασκευάσετε έναν ρομποτικό βραχίονα για έλεγχο Bluetooth ή συλλογή αντικειμένων, σχεδιάστε αρκετές αρθρώσεις και μια λαβή.
Επιλέξτε Υλικά
Μπορείτε να χρησιμοποιήσετε διαφορετικά υλικά για τον ρομποτικό σας βραχίονα. Κάθε υλικό έχει τα δικά του δυνατά και αδύνατα σημεία.
Υλικα | Πλεονεκτήματα | Μειονεκτήματα |
|---|---|---|
Ακρυλικό | Ελαφρύ, εύκολο στην κοπή, φαίνεται κομψό | Μπορεί να σπάσει υπό πίεση |
Ξύλου | Φθηνό, εύκολο στη διαμόρφωση | Δεν είναι τόσο ανθεκτικό όσο το μέταλλο |
3D Έντυπη | Προσαρμοσμένα σχήματα, φως | Χρειάζεται ένας τρισδιάστατος εκτυπωτής |
Χαρτόνι | Πολύ φθηνό, εύκολο να το βρεις | Δεν είναι ανθεκτικό, αδύναμο |
Επιλέξτε ένα υλικό που ταιριάζει στο έργο και τον προϋπολογισμό σας. Τα ελαφρύτερα υλικά βοηθούν τον βραχίονα να κινείται πιο γρήγορα, αλλά τα ανθεκτικά υλικά διαρκούν περισσότερο.
Συγκεντρώστε εξαρτήματα
Χρειάζεστε πολλά εξαρτήματα για να κατασκευάσετε τον ρομποτικό σας βραχίονα. Τα περισσότερα έργα χρησιμοποιούν σερβοκινητήρες για κίνηση και έναν μικροελεγκτή όπως το Arduino για έλεγχο.
Κινητήρες ή ενεργοποιητές (οι σερβοκινητήρες λειτουργούν καλά)
Μικροελεγκτής (το Arduino είναι δημοφιλές)
Ποτενσιόμετρα, αντιστάσεις, κουμπιά
Καλώδια και τροφοδοτικό
Μπορείτε να βρείτε ποιοτικά ανταλλακτικά από μάρκες όπως η EVst, η Elephant Robotics ή η Standard Bots. Η EVst προσφέρει κιτ και μεμονωμένα ανταλλακτικά για αρχάριους και χομπίστες. Αν θέλετε να μάθετε πώς να κατασκευάσετε έναν ρομποτικό βραχίονα που λειτουργεί καλά, να χρησιμοποιείτε πάντα αξιόπιστα εξαρτήματα.
Πώς να κατασκευάσετε ένα ρομποτικό βραχίονα
Σχεδιασμός και Συναρμολόγηση
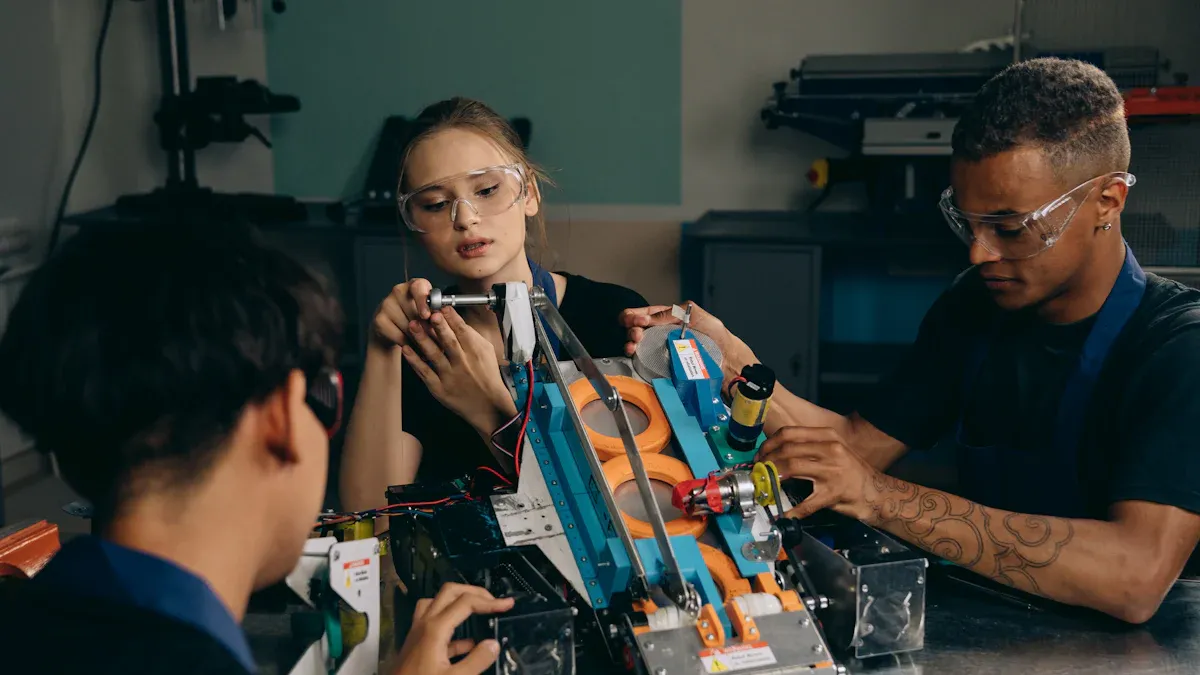
Πρώτον, πρέπει να σχεδιάστε πώς θα σχεδιάσετε το ρομποτικό σας χέρι θα κοιτάξει. Σχεδιάστε την ιδέα σας σε χαρτί ή χρησιμοποιήστε δωρεάν εργαλεία όπως το Tinkercad. Αποφασίστε πόσες αρθρώσεις θέλετε. Σκεφτείτε πού θα συνδεθεί κάθε μέρος. Πολλοί άνθρωποι χρησιμοποιούν την τρισδιάστατη εκτύπωση για να κατασκευάσουν ειδικά μέρη για το χέρι τους. Μπορείτε επίσης να κόψετε ακρυλικό ή ξύλο με απλά εργαλεία.
Για να συναρμολογήσετε το βραχίονα, ακολουθήστε τα εξής βήματα:
Κόψτε κάθε κομμάτι στο σωστό μέγεθος. Χρησιμοποιήστε έναν χάρακα και έναν μαρκαδόρο για βοήθεια.
Συνδέστε τις αρθρώσεις με βίδες, μπουλόνια και βραχίονες.
Τοποθετήστε νάιλον διαχωριστικά, ροδέλες και παξιμάδια σε κάθε άρθρωση. Αυτό βοηθά τον βραχίονα να κινείται ομαλά και να σταματά την τριβή.
Κρατήστε τα σερβοκινητήρες στη θέση τους με βάσεις στήριξης και βίδες. Βεβαιωθείτε ότι τα παξιμάδια εφαρμόζουν στις τρύπες της πλατφόρμας για αντοχή.
Συνδέστε τον κύριο βραχίονα, τους περιστρεφόμενους συνδέσμους, τους βραχίονες κλίσης και τη λαβή με το ίδιο υλικό.
Τοποθετήστε μεγάλες φλάντζες ανάμεσα στα μέρη που δεν κινούνται και στα μέρη που περιστρέφονται. Αυτό δημιουργεί χώρο και επιτρέπει στον βραχίονα να περιστρέφεται εύκολα.
Σφίξτε τα παξιμάδια με το χέρι εάν δεν μπορείτε να χρησιμοποιήσετε εργαλείο. Αυτό εμποδίζει το τρέμουλο του βραχίονα.
Χρησιμοποιήστε παξιμάδια ασφάλισης στις βίδες της λαβής. Αυτά επιτρέπουν στην λαβή να κινείται αλλά δεν χαλαρώνουν.
Φτιάξτε μια γερή βάση ή στερεώστε το μπράτσο στο τραπέζι σας. Αυτό εμποδίζει το μπράτσο να πέσει.
Πολλοί αρχάριοι κατασκευάζουν απλούς βραχίονες με λαβίδες για να μαζεύουν μικρά πράγματα. Μερικοί άνθρωποι προσθέτουν συστήματα όρασης με τεχνητή νοημοσύνη για να βρίσκουν αντικείμενα σε πραγματικό χρόνο. Επιλέξτε ένα στυλ που ταιριάζει με αυτό που θέλετε να κάνετε και με αυτό που γνωρίζετε.
Εγκατάσταση κινητήρων και καλωδίωσης
Πρέπει να βάλετε κινητήρες σε κάθε άρθρωση. Οι περισσότεροι άνθρωποι χρησιμοποιούν σερβοκινητήρες επειδή είναι εύχρηστα. Συνδέστε κάθε κινητήρα με στηρίγματα και βίδες. Περάστε τα καλώδια του σερβοκινητήρα μέσα από τις τρύπες του βραχίονα. Αυτό διατηρεί τα καλώδια ασφαλή και αποτρέπει το μπλέξιμο.
Ακολουθήστε τα παρακάτω βήματα για την καλωδίωση:
Ελέγξτε το θετικό και το αρνητικό άκρο της μπαταρίας. Συνδέστε το κόκκινο καλώδιο στο θετικό και το μαύρο καλώδιο στον αρνητικό.
Περάστε το κόκκινο καλώδιο τροφοδοσίας μέσα από τον κύριο διακόπτη στον Πίνακα Διανομής Ισχύος (PDP).
Συνδέστε την είσοδο ισχύος κάθε ελεγκτή κινητήρα στην έξοδο υψηλού ρεύματος στο PDP.
Χρησιμοποιήστε απογυμνωτές καλωδίων για να προετοιμάσετε τα καλώδια. Τοποθετήστε τα στους ακροδέκτες.
Συνδέστε τις εξόδους του ελεγκτή κινητήρα στους κινητήρες με ακροδέκτες Wago 221. Αντιστοιχίστε τα κόκκινα καλώδια με το κόκκινο και τα μαύρα με το μαύρο.
Για μακριά καλώδια, χρησιμοποιήστε καλώδια επέκτασης 12 AWG. Περάστε τα με ασφάλεια κατά μήκος του βραχίονα.
Ελέγχετε πάντα τις συνδέσεις κοιτάζοντας και τραβώντας απαλά τα καλώδια. Βεβαιωθείτε ότι είναι σφιχτά και σταθερά.
Τοποθετήστε τον ρομποτικό βραχίονα σε μπλοκ κατά την καλωδίωση και τη δοκιμή. Αυτό τον εμποδίζει να κινείται απότομα.
Οι ελεγκτές κινητήρα λειτουργούν μεταξύ του μικροελεγκτή και των κινητήρων. Παρέχουν τη σωστή ποσότητα ισχύος. Συνδέστε τις εισόδους ισχύος του ελεγκτή στις ακίδες 5V και γείωσης του μικροελεγκτή. Τα σήματα ελέγχου χρησιμοποιούν PWM ή UART. Για κινητήρες χωρίς ψήκτρες, πρέπει να ρυθμίσετε το ESC. Η βιβλιοθήκη Arduino Servo σάς βοηθά να στέλνετε σήματα PWM για τον έλεγχο της ταχύτητας.
Πρόγραμμα και Δοκιμή
Χρησιμοποιείτε έναν μικροελεγκτή όπως το Arduino για να ελέγχετε τον ρομποτικό σας βραχίονα. Γράψτε κώδικα για να μετακινείτε κάθε άρθρωση. Πολλοί άνθρωποι χρησιμοποιούν Python για εύκολα έργα επειδή είναι απλή και έχει πολλές βιβλιοθήκες. Η C++ είναι καλή για γρήγορο έλεγχο και υλικό. Η Java λειτουργεί σε πολλούς υπολογιστές και η MATLAB είναι καλή για δοκιμές και μοντελοποίηση.
Γλώσσα προγραμματισμού | Δυνατά σημεία και τυπικές περιπτώσεις χρήσης | Περιορισμοί |
|---|---|---|
Python | Απλές λέξεις, πολλές βιβλιοθήκες, γρήγορες ιδέες που δοκιμάζονται | Δεν είναι κατάλληλο για γρήγορες εργασίες |
C + + | Γρήγορος έλεγχος σε πραγματικό χρόνο, λειτουργεί με υλικό | Δύσκολο για νέους χρήστες |
Java | Εύκολο στη χρήση, λειτουργεί σε πολλούς υπολογιστές | Δεν είναι το καλύτερο για γρήγορο έλεγχο |
MATLAB | Καλό για δοκιμές και μοντελοποίηση | Δεν χρησιμοποιείται για τελικό έλεγχο |
Πρέπει να σχεδιάσετε πώς θα κινούνται οι αρθρώσεις. Η σύμβαση Denavit-Hartenberg σας βοηθά να το κάνετε αυτό. Δίνετε σε κάθε άρθρωση ένα πλαίσιο συντεταγμένων χρησιμοποιώντας τέσσερις κανόνες. Αυτοί οι κανόνες χρησιμοποιούν τέσσερις αριθμούς: θ (θ), α (άλφα), r και d. Τα τοποθετείτε σε έναν πίνακα και δημιουργείτε πίνακες μετασχηματισμού. Όταν πολλαπλασιάζετε αυτούς τους πίνακες, βρίσκετε τη θέση και την κατεύθυνση του τελικού τελεστή. Αυτό σας επιτρέπει να γνωρίζετε πού θα πάει ο βραχίονας με βάση τις γωνίες των αρθρώσεων και τα μήκη των συνδέσμων.
Η δοκιμή και η βαθμονόμηση είναι σημαντικά βήματα κατά την κατασκευή ενός ρομποτικού βραχίονα. Ακολουθήστε τα παρακάτω βήματα:
Σχεδιάστε τους κινηματικούς αριθμούς του ρομπότ.
Μετρήστε τα σφάλματα πόζας με ανατροφοδότηση ή άλλες συσκευές.
Βρείτε γεωμετρικά σφάλματα με μαθηματικές μεθόδους.
Διορθώστε το κινηματικό μοντέλο για να το κάνετε πιο ακριβές.
Χρησιμοποιήστε εργαλεία μέτρησης 3D όπως ιχνηλάτες λέιζερ ή CMM για βαθμονόμηση ανοιχτού βρόχου.
Αγγίξτε σφαίρες με γνωστές αποστάσεις και συγκρίνετε τις μετρημένες στάσεις με αυτό που περιμένετε.
Μετακινήστε τον βραχίονα στο ίδιο σημείο με διαφορετικούς τρόπους για να βρείτε και να διορθώσετε τις μετατοπίσεις των αρθρώσεων.
Εστιάστε στα γεωμετρικά λάθη, επειδή αυτά προκαλούν τα περισσότερα λάθη.
Χρησιμοποιήστε γρήγορη επαναβαθμονόμηση με ανατροφοδότηση εάν δεν έχετε εξωτερικές συσκευές.
Ελέγξτε τη βαθμονόμηση βλέποντας αν η ακρίβεια βελτιώνεται.
Λόγοι κόστους
Μπορεί να αναρωτιέστε πόσο κοστίζει η κατασκευή ενός ρομποτικού βραχίονα. Οι απλοί συνεργατικοί βραχίονες κοστίζουν από 25,000 έως 75,000 δολάρια μόνο για τον βραχίονα. Το κόστος εγκατάστασης είναι 40,000 έως 150,000 δολάρια. Αυτοί οι βραχίονες είναι ασφαλείς, εύκολοι στην εγκατάσταση και κατάλληλοι για αρχάριους. Οι προηγμένοι βιομηχανικοί βραχίονες κοστίζουν από 50,000 έως 200,000 δολάρια για τον βραχίονα. Το κόστος εγκατάστασης μπορεί να φτάσει έως και 500,000 δολάρια. Αυτοί οι βραχίονες μπορούν να σηκώσουν περισσότερα και είναι πιο ακριβείς, αλλά χρειάζονται κλουβιά ασφαλείας και εγκατάσταση από ειδικούς.
Τύπος ρομποτικού βραχίονα | Εύρος τιμών (Βασική μονάδα) | Εύρος Κόστους Εγκατάστασης | Βασικά χαρακτηριστικά και περιπτώσεις χρήσης |
|---|---|---|---|
Απλό (Συνεργατικό) | $ 25,000 - 75,000 $ | $ 40,000 - 150,000 $ | Ασφαλές, ελαφρύ, εύκολο στην εγκατάσταση, χωρίς περίφραξη, μπορεί να σηκώσει περίπου 18-20 κιλά, προγραμματισμός χωρίς κωδικό, ευέλικτη χρήση |
Προηγμένο (Βιομηχανικό) | $ 50,000 - 200,000 $ | $ 150,000 - 500,000 $ | Ανυψώνει περισσότερο, πολύ ακριβές, χρειάζεται κλουβιά ασφαλείας, χρησιμοποιείται για συγκόλληση, CNC, στοίβαξη, βαριές εργασίες |
Η κατασκευή από εξαρτήματα μπορεί να κοστίσει 20,000 έως 30,000 δολάρια, χωρίς το λογισμικό και την ασφάλεια. Το κόστος συντήρησης είναι περίπου 5–12% της τιμής κάθε χρόνο. Το κόστος ηλεκτρικού ρεύματος είναι 500–1,000 δολάρια ετησίως.
Συμβουλή: Ξεκινήστε με έναν απλό βραχίονα αν είστε νέοι στη ρομποτική. Αναβαθμίστε τον καθώς μαθαίνετε περισσότερα για την κατασκευή ενός ρομποτικού βραχίονα.
Αντιμετώπιση προβλημάτων και ασφάλεια
Κοινά ζητήματα
Όταν κατασκευάζετε έναν ρομποτικό βραχίονα, μπορεί να αντιμετωπίσετε κάποια κοινά προβλήματαΗ γνώση αυτών των προβλημάτων σάς βοηθά να τα διορθώσετε γρήγορα και να διατηρήσετε την ομαλή λειτουργία του έργου σας.
Η μηχανική αστάθεια μπορεί να κάνει το χέρι σας να τρέμει ή να χάσει την ακρίβεια. Μπορείτε να λύσετε αυτό το πρόβλημα χρησιμοποιώντας ισχυρότερα ρουλεμάν και άξονες.
Η ακαμψία των αρθρώσεων και η φθορά των γραναζιών συχνά επιβραδύνουν την κίνηση. Λιπάνετε τις αρθρώσεις ή αντικαταστήστε τα φθαρμένα μέρη για να αποκαταστήσετε την ομαλή κίνηση.
Οι διακοπές ρεύματος μπορούν να σταματήσουν ξαφνικά το χέρι σας και να προκαλέσουν ζημιά σε ορισμένα εξαρτήματα. Τα κυκλώματα αναγεννητικής πέδησης βοηθούν το χέρι να επιβραδύνει με ασφάλεια κατά τη διάρκεια διακοπής ρεύματος.
Η σκόνη και η υγρασία μπορούν να βλάψουν τα ηλεκτρονικά μέρη. Καλύψτε όλα τα ηλεκτρονικά μέρη για να τα προστατεύσετε από το περιβάλλον.
Τα πολλά καλώδια δυσκολεύουν την εγκατάσταση και τις επισκευές. Προσπαθήστε να χρησιμοποιήσετε ένα μόνο καλώδιο μεταξύ του ρομπότ και του χειριστηρίου.
Η ασταθής τάση ή η ελαττωματική καλωδίωση μπορεί να προκαλέσει τη διακοπή λειτουργίας του βραχίονα. Ελέγχετε πάντα την παροχή ρεύματος και τις συνδέσεις καλωδίωσης.
Συμβουλές για την ασφάλεια
Πρέπει να ακολουθήσετε κανόνες ασφαλείας για να προστατεύσετε τον εαυτό σας και τους άλλους όταν εργάζεστε με ρομποτικούς βραχίονες.
Ελέγχετε συχνά την καλωδίωση και τα εξαρτήματά σας. Ψάξτε για ζημιές ή χαλαρές συνδέσεις.
Τοποθετήστε προστατευτικά κιγκλιδώματα όπως φράχτες ή ελαφριές κουρτίνες για να κρατάτε τους ανθρώπους μακριά από κινούμενα μέρη.
Τοποθετήστε τα κουμπιά έκτακτης ανάγκης σε εύκολα προσβάσιμα σημεία. Βεβαιωθείτε ότι όλοι γνωρίζουν πώς να τα χρησιμοποιούν.
Χρησιμοποιήστε αισθητήρες για να εντοπίσετε άτομα ή αντικείμενα κοντά στο χέρι. Αυτό βοηθά το ρομπότ να σταματήσει πριν συμβεί κάποιο ατύχημα.
Διατηρήστε τον χώρο εργασίας σας φωτεινό και καθαρό. Ο καλός φωτισμός σας βοηθά να βλέπετε τις επικίνδυνες ζώνες.
Μάθετε για τα πρότυπα ασφαλείας όπως το ISO 10218 και το ANSI/RIA R15.06. Αυτά τα πρότυπα καθοδηγούν τον ασφαλή σχεδιασμό και λειτουργία.
Εκπαιδεύστε όλους όσους εργάζονται με το ρομπότ. Εξασκηθείτε σε ασκήσεις ασφαλείας και ενημερώστε συχνά την εκπαίδευση.