
Συγκόλληση πολλαπλών περασμάτων σε πλάκα μεσαίου πάχους: Αυλάκι πρώτα
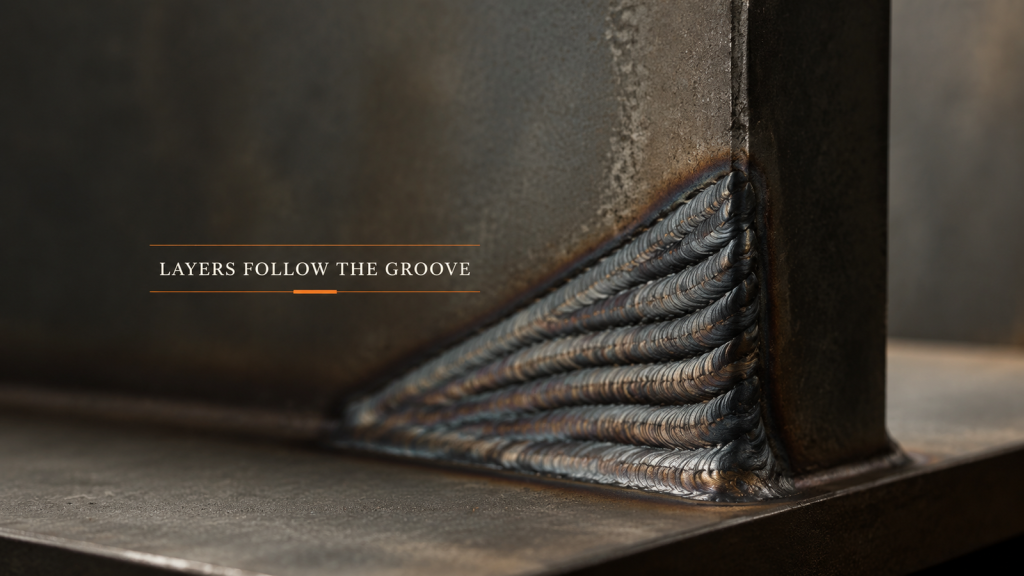
Στη συγκόλληση πολλαπλών περασμάτων, η αυλάκωση καθορίζει τη διατομή και η διατομή καθορίζει τον αριθμό των περασμάτων. Σχεδιάστε τα επίπεδα πριν από τις παραμέτρους.
Ένα ρομποτικό κελί συγκόλλησης αποτελείται από έξι μέρη, όχι από ένα
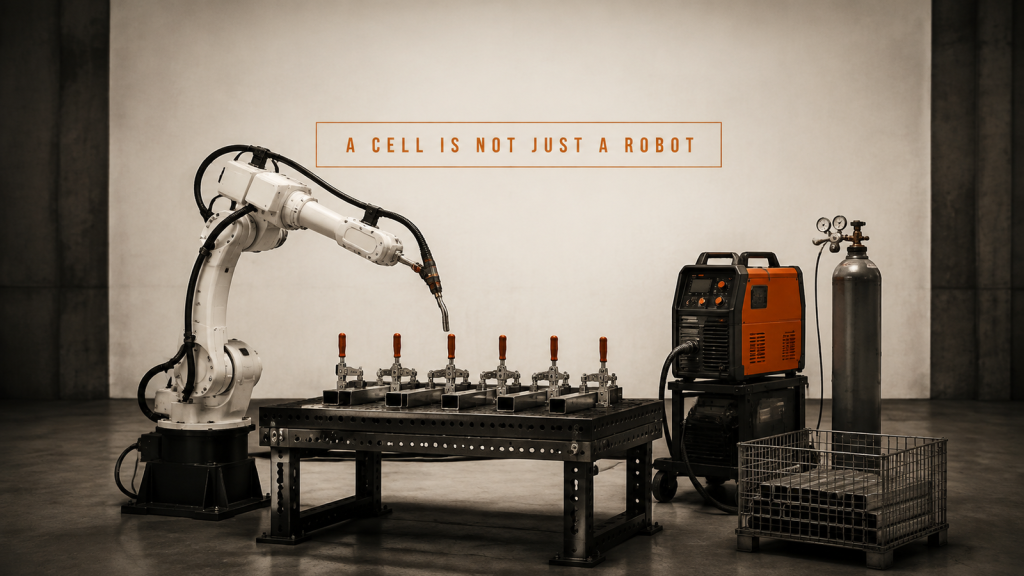
Ένα ρομποτικό κελί συγκόλλησης αποτελείται από έξι μέρη που λειτουργούν σε έναν χρόνο κύκλου. Ρομπότ και πυρσός, εξάρτημα και σφιγκτήρες, πηγή ενέργειας, αέριο, φόρτωση και ροή.
Συγκόλληση λεπτών φύλλων: Διάκενο συναρμολόγησης ή παράμετροι διεργασίας;

Διαχωρίστε το κενό συναρμολόγησης από τις παραμέτρους της διεργασίας σε μια γραμμή συγκόλλησης λεπτού φύλλου ξεκινώντας από το ακατέργαστο τεμάχιο και το βήμα διαμόρφωσης.
Κινητή πλατφόρμα συγκόλλησης: Κάθε στάση είναι μια νέα εγκατάσταση

Μια κινητή πλατφόρμα συγκόλλησης πρέπει ακόμη να επαναπροσδιορίσει τη θέση του εξαρτήματος σε κάθε θέση στάθμευσης. Οι συνθήκες του χώρου καθορίζουν την επαναληψιμότητα.
Ο χρόνος κύκλου περιποίησης του μηχανήματος δεν είναι η ταχύτητα του ρομπότ

Ο χρόνος κύκλου συντήρησης της μηχανής καθορίζεται από την επεξεργασία της μηχανής, την αλληλουχία παράδοσης και την σταδιοποίηση των εξαρτημάτων, όχι από την ταχύτητα του ρομποτικού βραχίονα.
Κατασκευή Αγωγών HVAC: Ξεκινήστε από το Βήμα Διαμόρφωσης

Κύλιση χάρτη, διαμόρφωση άκρων και αλλαγή πριν από την αυτοματοποίηση της κατασκευής αγωγών HVAC, επειδή η διαμόρφωση καθορίζει την στρογγυλότητα, την προσαρμογή και τον ρυθμό της γραμμής.
Σχεδιασμός κινητού ρομπότ συγκόλλησης: Μπορεί το εξάρτημα να παραμείνει;

Σχεδιάστε την κινητή ρομποτική συγκόλληση από το εξάρτημα, την οδό πρόσβασης και το σχέδιο τομής αντί να ξεκινήσετε από τις προδιαγραφές του ρομπότ.
Αυτόματη συγκόλληση περιφερειακής ραφής: Σταθεροποιήστε την ένωση

Σχεδιάστε την αυτόματη περιφερειακή συγκόλληση ραφών γύρω από την τοποθέτηση, τη σύσφιξη, την εκκεντρότητα, τη συντονισμένη περιστροφή, την πρόσβαση στον πυρσό, το κλείσιμο, την επιθεώρηση και την επανεκκίνηση.
Συνεργατική Ρομποτική Διανομή: Συντονισμένη Διαδρομή και Ροή

Μηχανικός συνεργατικού ρομπότ που διανέμει γύρω από το σημείο αναφοράς του εξαρτήματος, την απόκλιση του ακροφυσίου, την ταχύτητα διαδρομής, την κατάσταση του υλικού, τον χρονισμό της βαλβίδας, την επιθεώρηση και την ανάκτηση.
Ρομποτική Συγκόλληση και Κοπή: Όρια Διαδρομής Κυλίνδρου

Εξετάστε τη ρομποτική συγκόλληση και κοπή σε κυλίνδρους μέσω σημείων αναφοράς υποστηριζόμενων προφίλ, θέσης εργαλείου, απόστασης, υπηρεσιών, ανάκτησης σε θερμή κατάσταση και δοκιμών.
Αυτοματισμός συστήματος μετάδοσης κίνησης αυτοκινήτου: Λίστα ελέγχου διεπαφής

Σχεδιάστε τον αυτοματισμό του συστήματος μετάδοσης κίνησης του αυτοκινήτου με βάση τις εισόδους, τη φυσική κατάσταση, τις διεπαφές, τα δοκιμαστικά στοιχεία, τη δρομολόγηση εξαιρέσεων και τη συντηρητική ανάκαμψη.
Εφαρμογές Ρομπότ SCARA για Γρήγορη Επιλογή και Τοποθέτηση

Σχεδιάστε εφαρμογές ρομπότ SCARA με βάση τις εισόδους, τη φυσική κατάσταση, τις διεπαφές, τα δοκιμαστικά στοιχεία, τη δρομολόγηση εξαιρέσεων και τη συντηρητική αποκατάσταση.