
Ένα προτεινόμενο εξάρτημα σωληνωτού πλαισίου θα πρέπει να περάσει μια πλήρη δοκιμή χειρισμού, όχι μόνο να συγκρατεί σταθερά ένα μη συγκολλημένο συγκρότημα. Εντοπίστε τα εξαρτήματα, κλείστε τους σφιγκτήρες, ελέγξτε την προσέγγιση και την έξοδο του πυρσού και αποδείξτε ότι το ενωμένο πλαίσιο μπορεί να απελευθερωθεί και να αφαιρεθεί. Αυτά τα βήματα αποκαλύπτουν διαφορετικά προβλήματα. Η προσθήκη δύναμης σφιγκτήρα δεν μπορεί να λύσει έναν μπλοκαρισμένο πυρσό ή ένα παγιδευμένο τελειωμένο εξάρτημα.
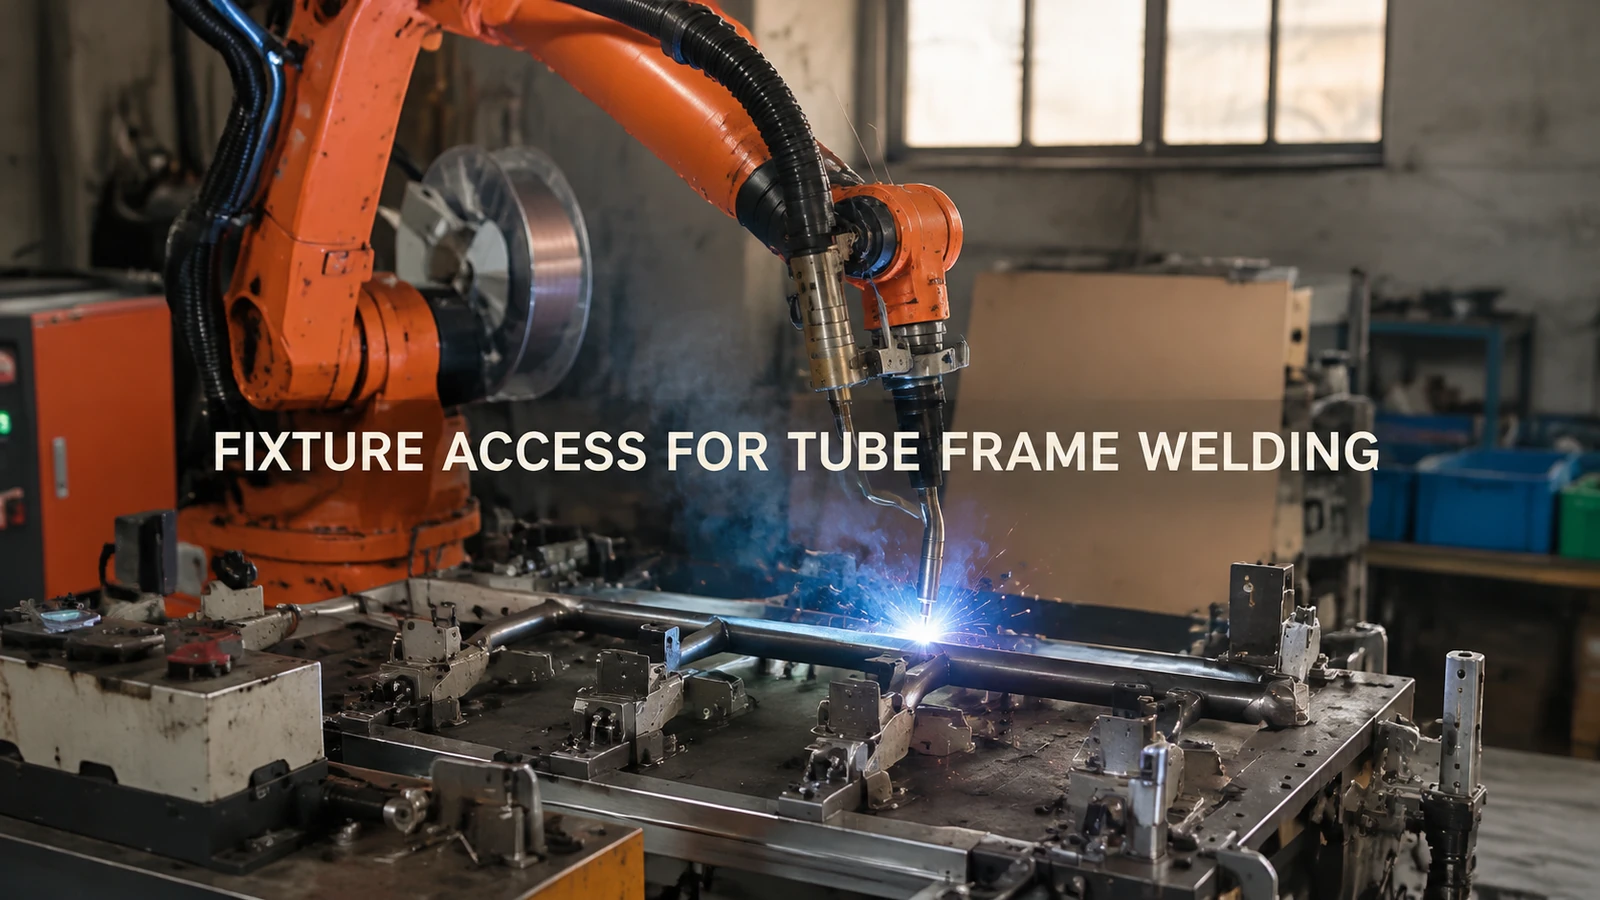
Η εφαρμογή δείχνει ένα πορτοκαλί βιομηχανικό ρομπότ που συγκολλά ένα πλαίσιο με καμπυλωτό σωλήνα και εξαρτήματα πλάκας σε ένα οριζόντιο εξάρτημα. Η σχέση μεταξύ του πλαισίου, των πλακών και του υλικού τοποθέτησης καθιστά την πρόσβαση σε ένα χρήσιμο ερώτημα σχεδιασμού πριν από τη δέσμευση για εργαλεία.
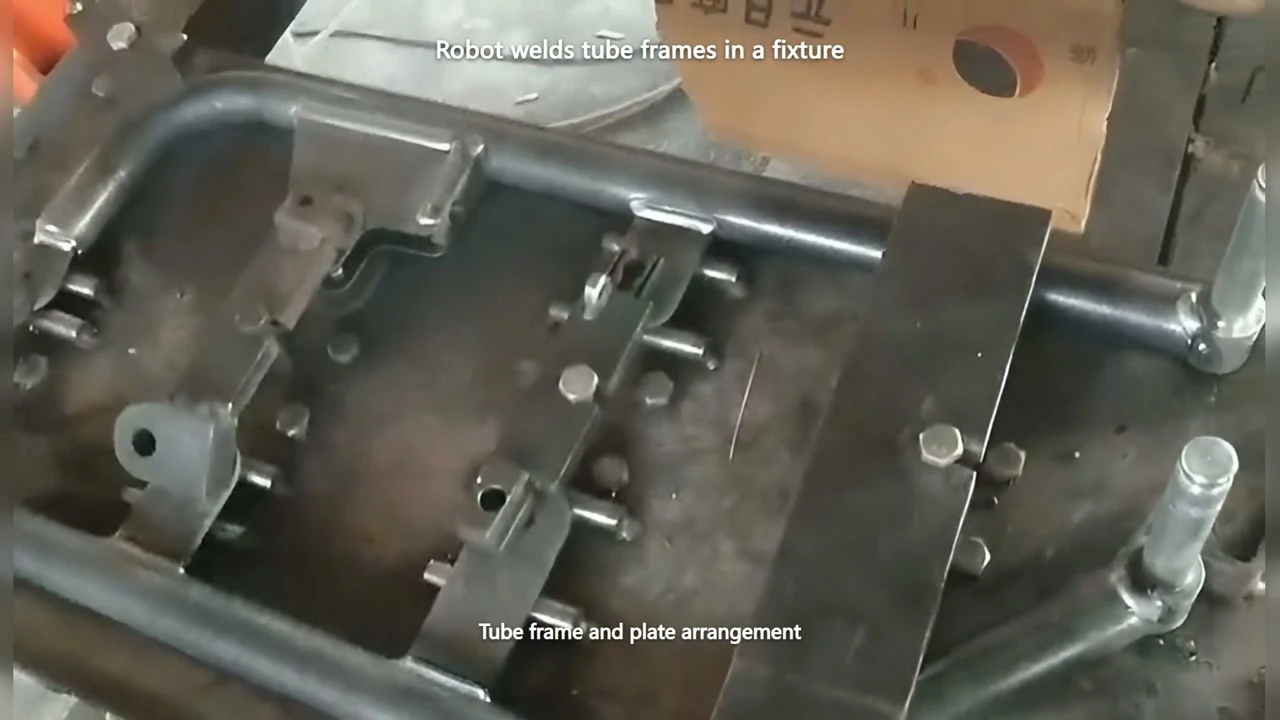
Κοντινή άποψη του κυρτού πλαισίου σωλήνα, των εξαρτημάτων της πλάκας και του εξοπλισμού εντοπισμού. Βίντεο 01:09.
Ένας σφιγκτήρας συγκρατεί τον σωλήνα αλλά κρύβει την ένωση
Ένα στοπ ή σφιγκτήρας τοποθέτησης μπορεί να τοποθετηθεί κοντά σε μια σύνδεση πλάκας-σωλήνα, επειδή αυτό είναι ένα βολικό σημείο για τη συγκράτηση των εξαρτημάτων. Το ίδιο υλικό μπορεί να καταλαμβάνει τον χώρο προσέγγισης του πυρσού. Μια σύνδεση ορατή από ψηλά δεν είναι απαραίτητα προσβάσιμη στην απαιτούμενη γωνία συγκόλλησης.
Για ένα δείγμα εξαρτήματος, σημειώστε τις απαιτούμενες ενώσεις στην πραγματική συναρμολόγηση και κλείστε κάθε σφιγκτήρα που θα κλείσει κατά τη συγκόλληση. Ελέγξτε ολόκληρο το σώμα του εργαλείου, τον καρπό και τη διαδρομή του καλωδίου κατά μήκος της προτεινόμενης προσέγγισης, της διαδρομής συγκόλλησης και της υποχώρησης. Ένας έλεγχος με τον σφιγκτήρα ανοιχτό αποφεύγει το ίδιο το εμπόδιο που θα συναντήσει το ρομπότ.
Εάν η πρόσβαση δεν είναι εφικτή, διερευνήστε το ενδεχόμενο μετακίνησης της επαφής σφιγκτήρα, προσέγγισης από άλλη κατεύθυνση ή αλλαγής του τρόπου στήριξης του συγκροτήματος. Ελέγξτε ξανά τη θέση και το κράτημα μετά από κάθε αλλαγή. Η αφαίρεση ενός σφιγκτήρα για να εφαρμόσει ο πυρσός δεν αποτελεί ολοκληρωμένη λύση εάν τα εξαρτήματα δεν εφαρμόζουν πλέον αξιόπιστα.
Τα εξαρτήματα ταιριάζουν μόνο όταν ο χειριστής τα πιέζει
Μια άλλη αστοχία μπορεί να εμφανιστεί πριν από τη συγκόλληση: τα εξαρτήματα ακουμπούν σε ορισμένους εντοπιστές αλλά χρειάζονται δύναμη για να φτάσουν σε άλλους. Σε μια προτεινόμενη δοκιμή, παρατηρήστε πρώτα πόσο επιτρεπόμενα είναι τα εισερχόμενα εξαρτήματα και στη συνέχεια τι αλλάζει καθώς κλείνει κάθε σφιγκτήρας. Ένας σφιγκτήρας μπορεί να τραβήξει έναν σωλήνα ή μια πλάκα μακριά από ένα σημείο αναφοράς αντί να συγκρατήσει απλώς ένα ήδη καθισμένο εξάρτημα.
Χρησιμοποιήστε αντιπροσωπευτικά εξαρτήματα σε όλη την επιτρεπόμενη εισερχόμενη παραλλαγή και καταγράψτε πού έρχονται σε επαφή με το εξάρτημα. Εάν το πρόβλημα ακολουθεί μια παραλλαγή εξαρτήματος, ελέγξτε αυτήν την προετοιμασία ή γεωμετρία. Εάν ακολουθεί την ίδια επαφή του εξαρτήματος, ελέγξτε τη διάταξη τοποθέτησης. Αυτή η σύγκριση βοηθά στην αποφυγή επανειλημμένης αλλαγής της διαδρομής ενός ρομπότ για την αντιστάθμιση της ασυνεπούς προσαρμογής.
Η συγκράτηση του εξαρτήματος αλληλεπιδρά επίσης με την κίνηση συγκόλλησης. Η κατάλληλη ισορροπία εξαρτάται από το εξάρτημα και τη διαδικασία. Η μεγαλύτερη συγκράτηση δεν αποτελεί υπόσχεση για την εξάλειψη της παραμόρφωσης. Διατηρήστε τις απαιτήσεις του τελικού προϊόντος στη δοκιμή δείγματος αντί να αποδέχεστε ένα εξάρτημα μόνο και μόνο επειδή φαίνεται σωστό ενώ είναι στερεωμένο.
Τα χαλαρά κομμάτια φορτώνονται, αλλά το συγκολλημένο πλαίσιο δεν μπορεί να φύγει
Ξεχωριστοί σωλήνες και πλάκες μπορούν να τοποθετηθούν γύρω από πείρους τοποθέτησης ή βραχίονες στήριξης πριν από τη σύνδεση. Μόλις συνδεθεί, το συγκρότημα δεν μπορεί πλέον να ακολουθεί αυτήν τη διαδρομή φόρτωσης αντίστροφα. Ένα ολοκληρωμένο πλαίσιο μπορεί να περικλείει ένα σταθερό χαρακτηριστικό ή μια προεξέχουσα πλάκα μπορεί να εμποδίζει την κατεύθυνση ανύψωσης προς τα έξω.
Πριν οριστικοποιήσετε το εξάρτημα, αναπαραστήστε την πλήρη γεωμετρία της σύνδεσης και δοκιμάστε την απελευθέρωση και την αφαίρεση μέσω του προβλεπόμενου ανοίγματος. Ελέγξτε την ταλάντωση του σφιγκτήρα, την αφαίρεση του πείρου όπου προβλέπεται και το διάκενο για την πλάκα καθώς κινείται το πλαίσιο. Στη συνέχεια, επαναλάβετε την αφαίρεση με ένα συγκολλημένο δείγμα υπό τις συμφωνημένες συνθήκες χειρισμού.
Σε περίπτωση που η διαδρομή αποτύχει, ίσως αξίζει να αξιολογηθεί ένας εντοπιστής αναδίπλωσης, μια διαφορετική κατεύθυνση διαχωρισμού ή μια αλλαγή στη διάταξη φόρτωσης. Αυτές είναι επιλογές προς δοκιμή και όχι χαρακτηριστικά που υποτίθεται ότι υπάρχουν στο βιντεοσκοπημένο εξάρτημα. Οποιαδήποτε αλλαγή πρέπει να διατηρεί την απαιτούμενη θέση όταν είναι κλειστή.
Δώστε στη δοκιμαστική φάση μια σαφή γραμμή τερματισμού
Ζητήστε αποδεικτικά στοιχεία για μια πλήρη ακολουθία φόρτωσης, εντοπισμού, σύσφιξης, συγκόλλησης, απελευθέρωσης και εκφόρτωσης με την πραγματική συναρμολόγηση. Καταγράψτε το πρόβλημα απόφραξης ή έδρασης στη φυσική του θέση και αλλάξτε αυτό το χαρακτηριστικό σκόπιμα και, στη συνέχεια, επαναλάβετε τα βήματα που επηρεάζονται. Μια ομαλή διαδρομή ρομπότ χωρίς φορτίο από μόνη της δεν ορίζει την απόφαση για τα εργαλεία.
Φωτογραφίες ή σχέδια πλήρους κάδρου, θέσεις πλακών και ένα σύντομο κλιπ της προβλεπόμενης ενέργειας φόρτωσης μπορούν να ξεκινήσουν μια συζήτηση για το EVST. Συζητήστε τον αγώνα και τον αγώνα με τα ρομπότ πριν μια βολική θέση σφιγκτήρα γίνει ένα ακριβό πρόβλημα πρόσβασης.