
Robot SCARA (viết tắt của Selective Compliance Assembly Robot Arm - Cánh tay Robot Lắp ráp Tuân thủ Chọn lọc). Robot SCARA có thiết kế cánh tay đặc biệt. Thiết kế này giúp chúng di chuyển nhanh chóng và chính xác từ bên này sang bên kia. Nhiều ngành công nghiệp sử dụng Robot SCARACác công ty điện tử và ô tô sử dụng robot SCARA cho công việc lắp ráp và đóng gói. Khu vực Châu Á - Thái Bình Dương sử dụng robot SCARA nhiều nhất.
Kiến thức cơ bản về Robot SCARA
Robot SCARA là gì?
A Robot SCARA là một loại robot công nghiệp. Nó được thiết kế cho các công việc cần tốc độ và độ chính xác cao. Tiêu chuẩn ISO 8373 quy định robot SCARA có hai khớp xoay. Các khớp này nằm cạnh nhau và cho phép robot di chuyển trên một mặt phẳng. Thiết kế này cho phép robot uốn cong sang hai bên nhưng vẫn giữ được độ cứng vững khi nâng lên hạ xuống. Robot SCARA rất phù hợp cho các công việc gắp-đặt, lắp ráp và đóng gói. Chúng có thể di chuyển vật liệu nhanh chóng và cẩn thận. Đó là lý do tại sao các nhà máy điện tử và ô tô sử dụng chúng rất nhiều.
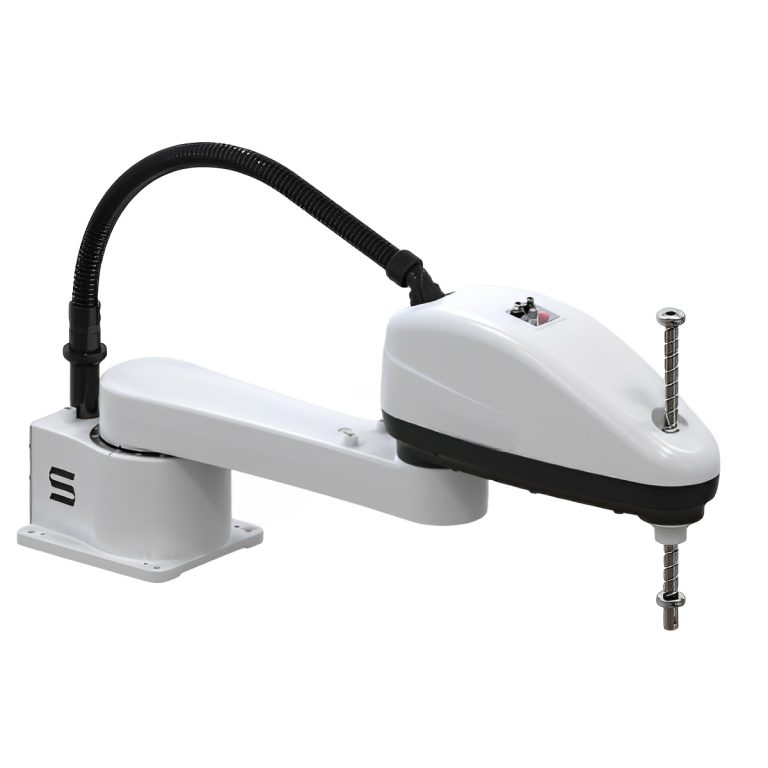
Từ viết tắt và lịch sử của SCARA
SCARA là viết tắt của “Selective Compliance Arm for Robotic Assembly” (Cánh tay tuân thủ chọn lọc cho lắp ráp robot). Tên gọi này bắt đầu được sử dụng vào cuối những năm 1970. Năm 1979, Sankyo và IBM đã chế tạo những robot SCARA đầu tiên. Những robot này được sản xuất tại Đại học Yamanashi, Nhật Bản. Đây là một thay đổi lớn đối với robot SCARA trong các nhà máy. Các nhà máy sớm sử dụng robot SCARA để xử lý wafer trong sản xuất chất bán dẫn. Điều này đặt ra một quy tắc mới về tốc độ và độ chính xác.
Thiết kế và chuyển động
Robot SCARA có hình dạng cánh tay đặc biệt. Cánh tay có hai khớp chính xoay quanh các đường lên xuống. Điều này mang lại cho robot một không gian làm việc tròn trịa. Thiết kế này cho phép robot di chuyển nhanh chóng và cẩn thận trên một khu vực bằng phẳng. Phần lên xuống vẫn giữ được độ cứng để có thể di chuyển theo chiều dọc tốt. Độ cong đặc biệt này cho phép robot SCARA hoạt động trơn tru và nhanh chóng. Bảng dưới đây cho thấy sự khác biệt giữa robot SCARA và các loại robot khác:
|
Tính năng/Khía cạnh |
Robot SCARA |
Robot Descartes |
Robot có khớp nối |
|---|---|---|---|
|
Cấu hình chung |
Xoay khớp vai và khuỷu tay |
Bộ truyền động tuyến tính (X, Y, Z) |
Nhiều khớp quay |
|
Trục di chuyển |
X, Y, Z, cộng với phép quay |
Tuyến tính trong X, Y, Z |
Chuyển động 3D phức tạp |
|
Độ cứng |
Cứng theo chiều dọc, linh hoạt theo chiều ngang |
Độ cứng cao |
Linh hoạt, ít cứng nhắc hơn |
|
phong bì công việc |
Thông tư |
Rectangular |
Lớn, phức tạp |
|
Tốc độ và độ chính xác |
Nhanh chóng, độ chính xác cao |
độ chính xác cao |
Tốt cho các nhiệm vụ phức tạp |
Robot SCARA Sử dụng bốn trục servo để giúp chúng di chuyển cùng nhau. Điều này giúp chúng thực hiện cùng một công việc một cách cẩn thận. Chúng nhỏ gọn và nhanh chóng, nên có thể lắp đặt trong không gian chật hẹp và dây chuyền lắp ráp bận rộn.
Cách thức hoạt động của robot SCARA: Cấu trúc, trục và bậc tự do
Robot SCARA là một cánh tay robot công nghiệp bốn trục có hai khớp quay ngang được xếp chồng lên các trục dọc song song, mang lại cho nó khả năng chuyển động linh hoạt. tuân thủ có chọn lọcCánh tay robot có tính linh hoạt (độ đàn hồi) trong mặt phẳng ngang XY và cứng nhắc theo hướng dọc Z. SCARA là viết tắt của... Cánh tay robot lắp ráp tuân thủ có chọn lọc (còn được viết là Cánh tay robot khớp nối tuân thủ chọn lọc). Thiết kế này được phát triển lần đầu tiên vào năm 1978 bởi Giáo sư Hiroshi Makino tại Đại học Yamanashi ở Nhật Bản; xem Ai là người phát minh ra robot SCARA đầu tiên? Để biết toàn bộ lịch sử.
Robot SCARA hoạt động như thế nào?
Nguyên tắc cốt lõi là “tuân thủ có chọn lọc”. Hai đoạn tay đòn được liên kết nối tiếp nhau, mỗi đoạn quay quanh một trục thẳng đứng, cho phép điểm trung tâm của dụng cụ xoay nhanh và nghiêng sang một bên để đặt chi tiết, trong khi một vít me bi thẳng đứng (trục chính) giữ chặt tải trọng chống lại lực hướng xuống. Một chu trình gắp và đặt điển hình diễn ra theo bốn bước:
- Các khớp J1 và J2 xoay cùng nhau để định vị cánh tay robot phía trên điểm cần lấy trong mặt phẳng XY.
- Trục Z hạ xuống và đầu kẹp giữ chi tiết.
- Ống dẫn phôi thu vào và khớp J1/J2 xoay đến vị trí cần đặt, trong khi khớp cổ tay J4 xoay chi tiết đến hướng yêu cầu.
- Trục Z hạ xuống, chi tiết được thả ra, và cánh tay robot quay trở lại để bắt đầu chu kỳ tiếp theo.
Để hiểu rõ hơn về chuyển động này và so sánh với các robot cộng tác, hãy xem phần tiếp theo của chúng tôi. Hướng dẫn nguyên lý hoạt động của robot SCARA.
Số bậc tự do (DOF) và cách đặt tên trục
Robot SCARA tiêu chuẩn có bốn bậc tự do (4 DOF), được ánh xạ tới bốn trục. Ba trục xác định vị trí X, Y và Z của công cụ, và trục thứ tư xác định sự quay của nó quanh trục thẳng đứng; cánh tay robot không thể nghiêng hoặc xoay, và chính hạn chế đó lại làm cho nó hoạt động nhanh. Trục thẳng đứng được gọi là... Trục Z Bởi vì nó di chuyển dụng cụ thẳng lên xuống dọc theo trục Z của hệ tọa độ Descartes, trùng khớp với trục chiều cao được sử dụng trên máy công cụ và hệ thống CNC. Bốn trục và chuyển động của chúng là:
| Trục / Bộ phận | Loại chuyển động | Phạm vi điển hình | Chức năng |
|---|---|---|---|
| J1 – Khớp vai/khớp gốc | Quay | ± 120 ° đến ± 140 ° | Xoay toàn bộ cánh tay quanh đế để thiết lập tọa độ XY đầu tiên. |
| J2 – Khớp nối/khớp khuỷu | Quay | ± 140 ° đến ± 150 ° | Xoay cẳng tay để đạt đến điểm XY chính xác bên trong vùng làm việc hình tròn. |
| Trục Z – trục chính/vít bi | tuyến tính | Hành trình 100–400 mm | Nâng hạ đầu cuối của thiết bị; chịu tải trọng thẳng đứng với độ cứng cao. |
| J4 – Cổ tay (trục theta / T) | Quay | ± 360 ° | Xoay đầu kẹp để định hướng chi tiết được kẹp. |
Cấu trúc bốn trục này là lý do tại sao robot SCARA mang lại độ lặp lại chính xác đến ±0.01–0.025 mm trên các bề mặt phẳng trong khi vẫn nhanh hơn và rẻ hơn so với cánh tay robot sáu trục. Khi một nhiệm vụ yêu cầu định hướng không gian đầy đủ — nghiêng, tiếp cận góc cạnh hoặc các đường dẫn 3D phức tạp — robot sáu trục với 6 bậc tự do sẽ phù hợp hơn; hướng dẫn của chúng tôi về... sự khác biệt giữa robot Cartesian, robot sáu trục và robot SCARA. Giải thích khi nào nên chọn từng phương án.
Robot SCARA trong công nghiệp
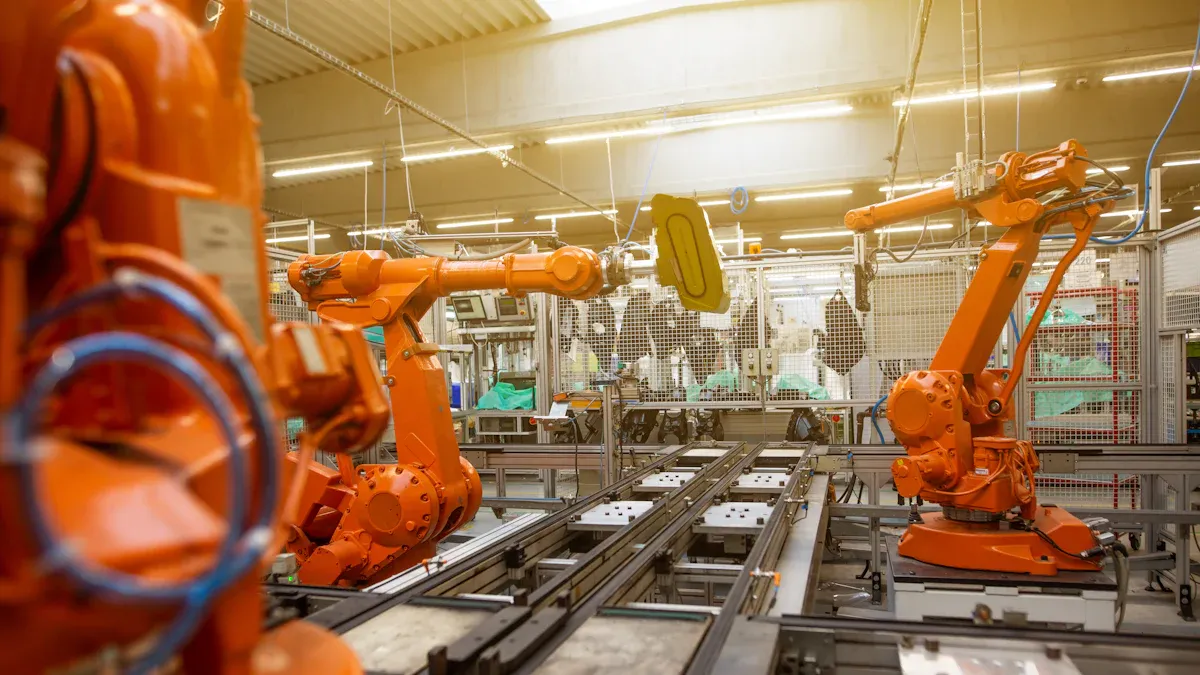
Ứng dụng của Robot SCARA
Robot SCARA đóng vai trò quan trọng trong nhiều ngành công nghiệp. Chúng nhanh và rất chính xác. Những robot này thực hiện những công việc cần được thực hiện theo cùng một cách. Dưới đây là một số ứng dụng chính của chúng:
-
Chọn và đặt: Robot SCARA di chuyển các bộ phận nhỏ một cách nhanh chóng và cẩn thận. Chúng giúp lắp ráp các thiết bị điện tử.
-
Chăm sóc máy móc: Họ lắp các bộ phận vào máy và lấy chúng ra. Điều này giúp công việc nhanh hơn.
-
Bao bì: Những robot này có thể nhanh chóng xếp đồ vào hộp hoặc thùng chứa.
-
Kiểm tra: Robot SCARA kiểm tra xem sản phẩm có tốt không bằng camera và cảm biến.
Các ngành công nghiệp khác cũng sử dụng robot SCARA cho các công việc đặc biệt:
|
Ứng dụng công nghiệp |
Nhiệm vụ điển hình đã thực hiện |
|---|---|
|
Tự động hóa vi mô trong dược phẩm |
Di chuyển các bộ phận nhỏ trong quá trình sản xuất và nghiên cứu thuốc; xử lý các bộ phận nhỏ hơn 1mm |
|
Ngành công nghiệp thực phẩm và nước giải khát |
Chế biến và đóng gói thực phẩm; sử dụng vật liệu an toàn và dễ vệ sinh |
|
Hỗ trợ in 3D |
Hỗ trợ in 3D; cung cấp vật liệu; hoàn thiện công việc |
|
Tự động hóa phòng thí nghiệm |
Chuẩn bị mẫu, giữ mọi thứ sạch sẽ và làm việc với máy tính trong phòng thí nghiệm |
|
Tự động hóa bán lẻ |
Xử lý các mặt hàng trong máy bán hàng tự động hoặc kho hàng nhỏ; sử dụng nhận dạng đối tượng |
Robot SCARA cũng hỗ trợ sản xuất pin, vận chuyển hàng hóa, khoa học đời sống và máy móc. Ví dụ, một nhà máy đã cải thiện dây chuyền cảm biến bằng cách sử dụng robot SCARA kết hợp với robot cổng trục. Nhờ đó, sản xuất được nhiều sản phẩm hơn và tiết kiệm không gian. Điều này cho thấy robot SCARA giúp khu vực làm việc trở nên linh hoạt hơn.
Lợi ích của Robot SCARA
Robot SCARA có nhiều ưu điểm vượt trội so với các loại cánh tay robot khác. Hình dạng của chúng cho phép chúng di chuyển nhanh và chính xác, chủ yếu cho các công việc di chuyển ngang. Dưới đây là một số lợi ích chính:
-
Robot SCARA rất phù hợp cho các công việc nhanh, lặp đi lặp lại với độ chính xác cao.
-
Thiết kế cánh tay giúp chúng hoàn thành nhiệm vụ nhanh hơn, do đó rất thích hợp để nhặt và đặt.
-
Chúng vẫn di chuyển nhanh ngay cả khi nâng những vật nặng hơn, không giống như một số robot khác.
-
Robot SCARA có kích thước nhỏ nên tiết kiệm không gian và chi phí lắp đặt thấp hơn.
-
Chúng có động cơ và bộ điều khiển bên trong nên dễ lắp đặt và cần ít dây điện hơn.
-
Chúng dễ lập trình và kết nối, thường chỉ cần cắm là chạy.
-
Robot SCARA cần ít sửa chữa hơn vì chúng có ít bộ phận chuyển động hơn, giúp tiết kiệm chi phí.
-
Độ chính xác cao của chúng giúp kiểm soát chất lượng và giảm thiểu lãng phí.
Robot SCARA giúp các công ty chi tiêu ít hơn bằng cách cần ít công nhân hơn và làm việc nhanh hơn. Họ cũng làm cho công việc an toàn hơn bằng cách thực hiện những công việc nguy hiểm.
Trong thực tế, các công ty sản xuất đồ điện tử và ô tô đã chứng kiến những cải tiến lớn. Ví dụ, Robot EVS3-400 SCARA giúp đóng gói và vận chuyển các linh kiện điện tử dễ vỡ. Điều này giúp công việc chính xác và nhanh hơn.
Hạn chế của Robot SCARA
Robot SCARA rất mạnh nhưng có một số điểm yếu:
-
Robot SCARA có kích thước nhỏ và không thể vươn xa nên khu vực làm việc của chúng bị hạn chế.
-
Tải trọng tối đa được giới hạn bởi giá trị định mức của nhà sản xuất, chứ không phải theo quy tắc kinh nghiệm. Giá trị ghi trên bảng thông số kỹ thuật là khối lượng tối đa mà nhà sản xuất chứng nhận trong điều kiện đã nêu, và nó phải bao gồm cả đầu kẹp và vật gia công – một cánh tay robot có tải trọng định mức 6 kg chỉ có thể mang tối đa 6 kg, không hơn. Độ lệch trọng tâm so với mặt bích và mômen quán tính của vật gia công sẽ làm giảm thêm con số khả dụng; vượt quá mômen quán tính cho phép sẽ buộc tốc độ và gia tốc thấp hơn ngay cả khi bản thân khối lượng nằm trong phạm vi cho phép.
-
Chuyển động chủ yếu theo chiều ngang: hành trình dọc (trục Z) ngắn hơn so với tầm với ngang, do đó việc xếp chồng vật nặng, đưa vật sâu vào hoặc làm việc ở nhiều độ cao khác nhau có thể nằm ngoài phạm vi cho phép.
-
Chúng không linh hoạt như robot 6 trục nên không thể thực hiện những công việc quá khó hoặc lớn.
Robot SCARA phù hợp nhất cho các công việc nhanh chóng, cẩn thận với các chi tiết nhỏ trong không gian chật hẹp. Chúng không phù hợp cho các công việc cần di chuyển nhiều hoặc nâng vật nặng.
Lựa chọn Robot SCARA
Việc lựa chọn robot SCARA phù hợp đòi hỏi bạn phải cân nhắc một số yếu tố quan trọng. Dưới đây là một số mẹo:
-
Tải trọng và phạm vi: Cộng tổng trọng lượng của đầu kẹp và phôi, sau đó so sánh với tải trọng định mức của nhà sản xuất — và kiểm tra mômen quán tính cho phép và độ lệch trọng tâm cho phép ở tốc độ bạn dự định vận hành, chứ không chỉ là con số được ghi trên nhãn. Tầm với phải bao phủ mọi điểm gắp và đặt, bao gồm cả các đồ gá và bộ đệm.
-
Độ chính xác và độ chính xác: Chọn một robot có độ chính xác đủ cao cho công việc của bạn, chẳng hạn như trong ngành điện tử hoặc y học.
-
Tốc độ và thời gian chu kỳ: Hãy nghĩ xem robot phải hoạt động nhanh đến mức nào để đạt được mục tiêu của bạn.
-
Hiệu quả chi phí: Chọn robot phù hợp với ngân sách và nhu cầu của bạn.
-
Dễ dàng tích hợp và lập trình: Tìm những robot dễ thiết lập và sử dụng.
-
Phương pháp lắp: Các kiểu lắp đặt để bàn/sàn, treo tường và treo ngược (trần) không thể thay thế cho nhau — hãy xác nhận rằng mẫu máy có phù hợp với hướng lắp đặt bạn cần và bàn hoặc khung mà máy đặt trên đó đủ cứng cáp để chịu được gia tốc mà bạn dự định sử dụng.
-
Nét dọc (Z) và ngòi bút: Kiểm tra hành trình trục Z so với điểm lấy cao nhất và điểm chèn sâu nhất, bao gồm chiều dài kẹp và chiều cao của giá đỡ hoặc khay, đồng thời kiểm tra lực đẩy xuống cho phép và phạm vi xoay (θ) tại trục chính.
-
Môi trường và bảo vệ: Nhiệt độ và độ ẩm môi trường xung quanh, xếp hạng IP hoặc phòng sạch, yêu cầu ESD, và liệu có sự hiện diện của sương dầu, chất làm mát, bụi hoặc nước rửa trôi hay không. Cấp bảo vệ phải được lựa chọn dựa trên môi trường thực tế trên dây chuyền sản xuất, chứ không phải môi trường danh nghĩa.
-
Các nút điều khiển và giao diện: Số lượng đầu vào/đầu ra kỹ thuật số và tương tự, giao thức bus trường hoặc Ethernet mà PLC và hệ thống điều khiển dây chuyền của bạn sử dụng, giao diện thị giác và quy trình hiệu chuẩn của nó, cũng như môi trường lập trình và hướng dẫn mà nhóm của bạn sẽ phải duy trì.
|
Hệ số |
Giải thích |
|---|---|
|
Khối hàng |
Tải trọng định mức phải bao gồm cả chi tiết cần gia công và dụng cụ, có tính đến sai số do độ lệch trọng tâm và quán tính. Mức tải trọng do nhà sản xuất đưa ra là mức tối đa, không phải là mức khởi điểm. |
|
Tốc độ |
Robot SCARA là một trong những loại robot nhanh nhất, thích hợp cho công việc nhanh chóng. |
|
Dấu chân |
Robot SCARA thường nhỏ hơn các robot khác có cùng tầm với. |
|
Độ lặp lại |
Độ chính xác cao theo trục XY là cần thiết cho các công việc như điện tử. |
|
Khớp nối |
Robot SCARA có 4 trục, thích hợp cho việc nhặt và đặt, lắp ráp và đưa vật liệu ra ngoài. |
|
phong bì công việc |
Tầm với của robot phải bao phủ được mọi điểm trong khu vực làm việc. |
Về phía nhà cung cấp, dòng EVS SCARA là dòng 4 trục, thuộc phân khúc tải trọng 3–20 kg với sải tay 400–1000 mm, hướng đến lắp ráp 3C và xử lý vật liệu. Dòng sản phẩm rộng hơn của EVST dòng robot công nghiệp Nó bao gồm toàn bộ dải tải trọng từ các mô hình cộng tác đến các cánh tay robot hạng nặng, nhưng đó là một loại sản phẩm khác và không nên được hiểu là khả năng SCARA. Độ lặp lại, tốc độ tối đa và quán tính cho phép là đặc thù của từng mô hình và được nêu trong bảng dữ liệu — hãy yêu cầu bảng dữ liệu của mô hình mà bạn đang thực sự so sánh, và so sánh những thứ tương đồng với nhau.
Chi phí và xu hướng
Giá của robot SCARA phụ thuộc vào tải trọng, tầm hoạt động, cấp độ bảo vệ, bộ điều khiển và các tùy chọn thị giác, cũng như mức độ tích hợp của các thành phần xung quanh robot. Các mức giá bên dưới chỉ là phạm vi giá thị trường tham khảo để lập ngân sách — không phải báo giá và không gắn liền với bất kỳ thương hiệu nào. Giá chính xác phụ thuộc vào tải trọng, tầm hoạt động và cấu hình, và được xác nhận cho từng cấu hình cụ thể. Doanh số EVST.
|
Bậc mô hình |
Phạm vi giá điển hình |
Đặc điểm tải trọng và tầm với |
Cấu hình điển hình |
|---|---|---|---|
|
Nhập cảnh cấp |
$ 10,000 - $ 40,000 |
Công việc đơn giản, không nặng nhọc hay vất vả |
Gắp và đặt cơ bản hoặc lắp ráp đơn giản; bộ điều khiển tiêu chuẩn, I/O hạn chế và ít tùy chọn. |
|
Hạng trung |
$ 40,000 - $ 60,000 |
Có thể nâng nhiều hơn, làm những công việc khó hơn |
Độ lặp lại chính xác hơn, tốc độ cao hơn, nhiều tùy chọn I/O và fieldbus hơn. |
|
Cao cấp |
$ 60,000 + |
Kiểm soát thông minh, cảm biến tốt hơn |
Được sử dụng trong các công việc rất chính xác; có hệ thống thị giác và cảm biến thông minh |
|
Robot đã qua sử dụng |
Giảm giá 30-50% so với hàng mới |
Tùy thuộc vào tình trạng và chế độ bảo hành |
Rẻ hơn nhưng có thể không có công nghệ mới hoặc bảo hành |
Thời gian hoàn vốn được báo cáo cho một dây chuyền SCARA thường nằm trong khoảng từ 6 đến 18 tháng, nhưng con số đó hoàn toàn phụ thuộc vào ca làm việc, chi phí nhân công, thời gian chu kỳ và mức độ sử dụng dây chuyền — hãy dựa vào thời gian chu kỳ và số lượng nhân viên của riêng bạn để tính toán thay vì dựa vào mức trung bình được công bố.
Robot SCARA ngày càng thông minh hơn và dễ sử dụng hơn. Các xu hướng mới bao gồm:
-
AI giúp thực hiện những công việc khó khăn hơn và có tầm nhìn tốt hơn.
-
Học máy để robot có thể tự đưa ra lựa chọn.
-
Hệ thống thị giác tốt hơn để quan sát các bộ phận và lập kế hoạch di chuyển.
-
Thiết kế dạng mô-đun giúp thay đổi thiết lập dễ dàng.
-
An toàn hơn cho những người làm việc với robot.
-
Robot nguồn mở giúp lập trình và thiết lập dễ dàng hơn.
Các dự báo đã công bố cho thấy robot SCARA sẽ tiếp tục tăng trưởng, với các con số thường được trích dẫn dao động từ khoảng 10 tỷ đô la vào năm 2024 lên hơn 16 tỷ đô la vào năm 2030. Các dự báo khác nhau rất nhiều về định nghĩa phân khúc và phương pháp luận, vì vậy hãy kiểm tra xem một báo cáo cụ thể thực sự tính toán những gì trước khi sử dụng con số đó trong kế hoạch kinh doanh.
Robot SCARA nhanh và rất chính xác. Chúng cũng có thể thực hiện nhiều công việc khác nhau. Điều này giúp các công ty làm việc hiệu quả hơn và ít mắc lỗi hơn. Chọn robot SCARA phù hợp là điều quan trọng để có kết quả tốt.
Câu Hỏi Thường Gặp
SCARA là viết tắt của từ gì?
SCARA là viết tắt của Selective Compliance Assembly Robot Arm (hay Selective Compliance Articulated Robot Arm). Tên gọi này mô tả đặc điểm chính của nó: nó có tính đàn hồi, hay linh hoạt, theo phương ngang nhưng cứng vững theo phương thẳng đứng, phù hợp với việc lắp ráp nhanh và thao tác gắp đặt.
Robot SCARA được sử dụng để làm gì?
Robot SCARA vượt trội trong việc gắp và đặt nhanh, lắp ráp, đóng gói và xếp pallet các bộ phận nhẹ, đặc biệt là trong ngành điện tử và hàng tiêu dùng, nơi tốc độ ngang và độ cứng vững theo chiều dọc chính xác là những gì công việc yêu cầu.
Robot SCARA có bao nhiêu trục?
Hầu hết các robot SCARA đều có bốn trục: hai khớp quay di chuyển cánh tay trong mặt phẳng XY nằm ngang, một trục Z thẳng đứng và một cổ tay xoay. Cấu trúc bốn trục này là điều giúp robot SCARA hoạt động nhanh và chính xác trong các tác vụ trên mặt phẳng.
Điểm khác biệt giữa robot SCARA và robot 6 trục là gì?
Robot SCARA có bốn trục và di chuyển chủ yếu trên mặt phẳng ngang với tốc độ rất cao, trong khi robot 6 trục có thể đạt được hầu hết mọi hướng trong không gian 3D nhưng chậm hơn đối với các thao tác gắp và đặt trên mặt phẳng. SCARA vượt trội hơn về tốc độ và chi phí đối với công việc trên mặt phẳng; xem thêm phần mô tả của chúng tôi. So sánh robot Cartesian, robot sáu trục và robot SCARA..
Robot SCARA có giá bao nhiêu?
Thân robot SCARA thường có giá khởi điểm thấp hơn so với cánh tay robot sáu trục, và chi phí triển khai sẽ tăng lên khi tính thêm chi phí dụng cụ và tích hợp. Để biết bảng giá robot đầy đủ, hãy xem phần của chúng tôi. hướng dẫn chi phí cánh tay robot.
Khám phá dòng robot SCARA
- Cách thức hoạt động của robot SCARA: nguyên lý hoạt động so với robot cộng tác (cobot)
- So sánh SCARA với robot Cartesian và robot sáu trục
- Cách chọn robot SCARA
- Sử dụng robot SCARA giá rẻ cho công việc gắp và đặt vật thể.
- Ứng dụng robot SCARA theo ngành công nghiệp
- Top 10 nhà sản xuất robot SCARA năm 2026
- Ai là người phát minh ra robot SCARA đầu tiên?