
Một hệ thống huấn luyện đa trạm rất hữu ích vì nó cho thấy các giao diện quyết định liệu quá trình chuyển giao bằng robot có ổn định hay không: vị trí của một chi tiết, thời điểm đồ gá nhả nó ra, vị trí mà bộ kẹp có thể đi vào và cách hệ thống phục hồi sau khi bị gián đoạn. Trong trường hợp này, một robot công nghiệp màu cam di chuyển giữa nhiều đồ gá trong khi các chi tiết tròn hoặc hình trụ màu đen và trắng vẫn hiển thị. Câu hỏi thiết kế thực tế không chỉ đơn giản là liệu robot có thể đến được từng trạm hay không. Mà là liệu mỗi lần chuyển giao có trạng thái lặp lại mà hệ thống điều khiển có thể xác nhận hay không.
Send EVST your part drawing, station layout and daily output target for a preliminary cell and cycle assessment: https://www.evsint.com/contact/#quote
Hãy xem lộ trình như một chuỗi các lần chuyển giao.
Lộ trình di chuyển của robot đi qua một số trạm nhỏ gọn. Tại trạm đầu tiên, robot tiếp cận khu vực lắp ráp. Sau đó, nó thay đổi tư thế trên các trạm chứa các chi tiết tròn và các vị trí cần định vị trước khi quay trở lại vị trí ban đầu. Có thể hình dung quá trình này như một chuỗi các thao tác chuyển giao: đưa robot đến vị trí cần định vị, định vị, kẹp, thả, dọn sạch và xác nhận.
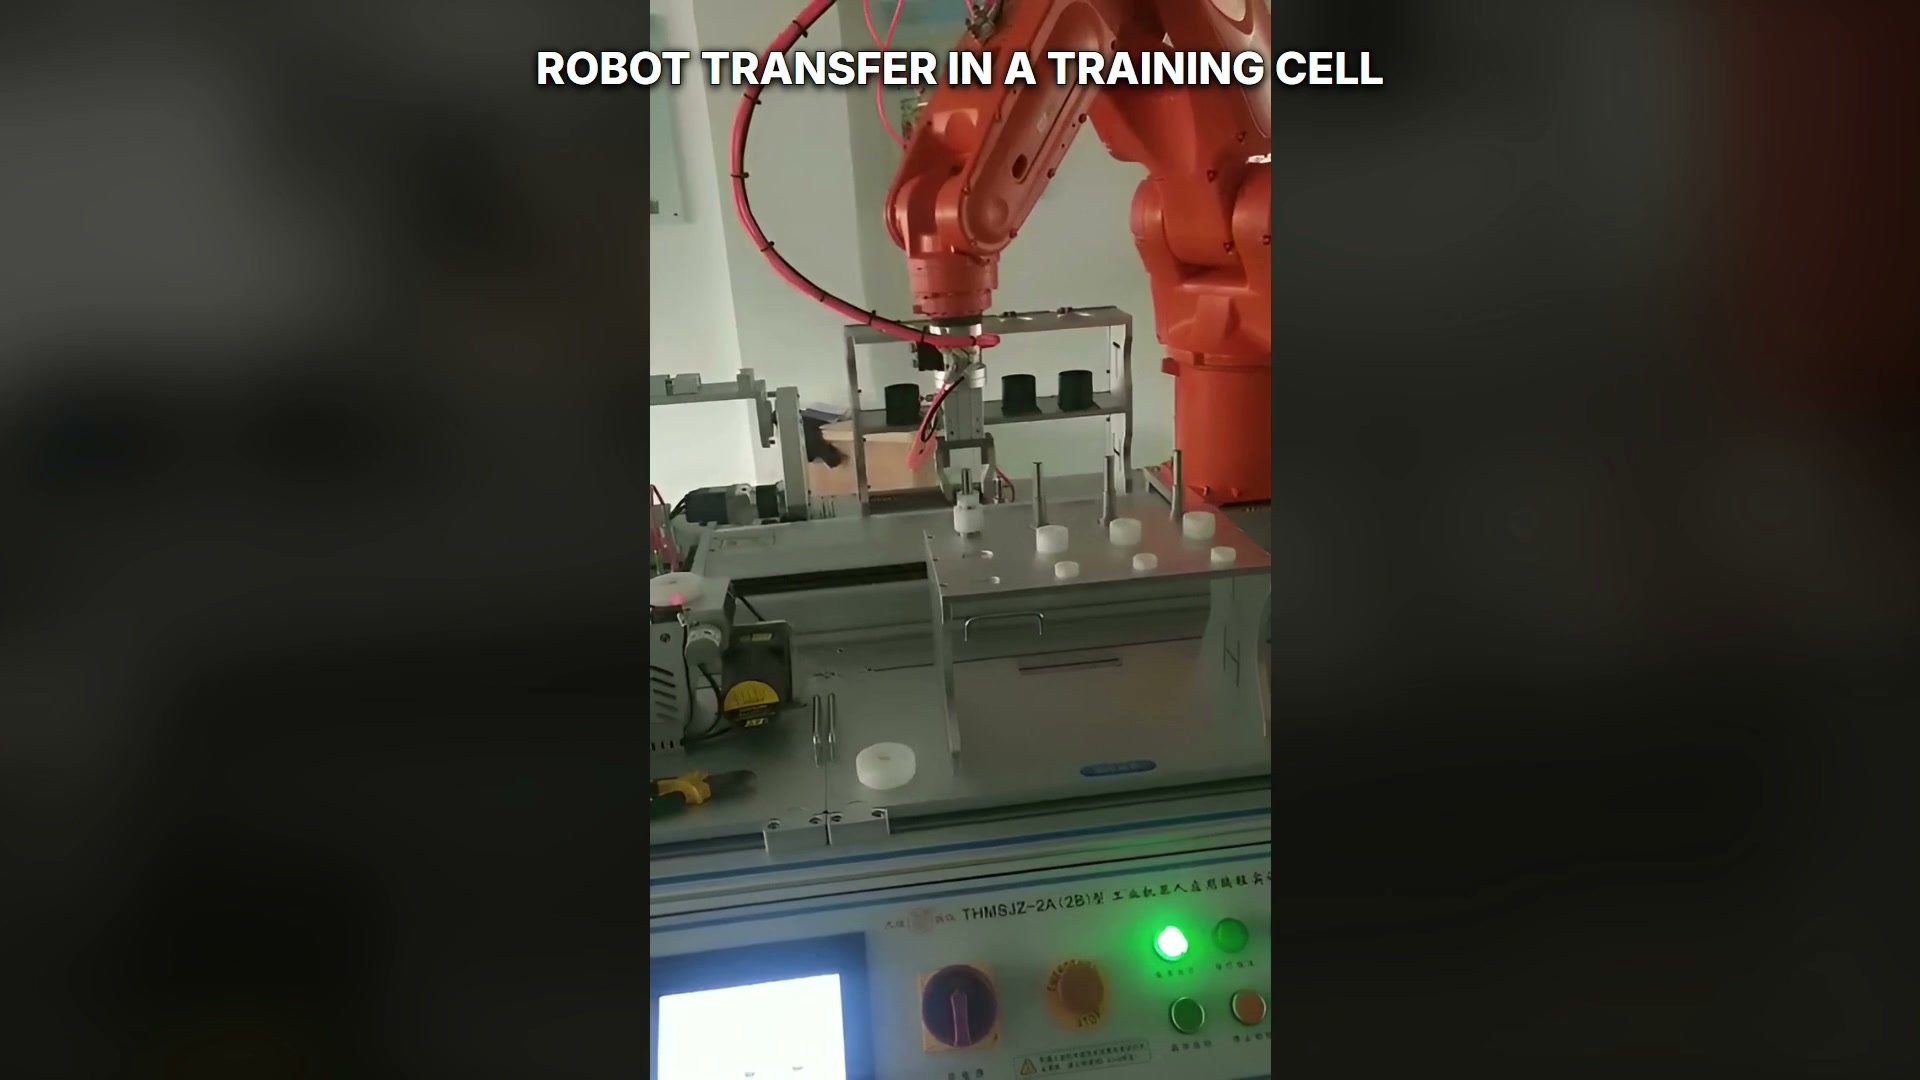
Robot tiến đến một khu vực lắp đặt trong dây chuyền sản xuất đa trạm.
Người mua nên chỉ định quyền sở hữu cho từng trạng thái. Bộ gá lắp sở hữu vị trí chi tiết và trạng thái kẹp. Đầu kẹp sở hữu xác nhận kẹp. Bộ điều khiển trạm sở hữu quyền vào và ra. Chương trình robot kết nối các trạng thái này, nhưng không nên yêu cầu nó bù trừ cho dữ liệu tham chiếu không ổn định hoặc tín hiệu nhả không rõ ràng.
Cố định điểm tham chiếu trước khi tối ưu hóa chuyển động.
Các chi tiết hình tròn và hình trụ có thể xoay, nằm ở các độ cao khác nhau hoặc có các đầu trông tương tự nhau. Do đó, một khái niệm vững chắc bắt đầu từ điểm chuẩn vật lý. Xác định rõ bề mặt nào điều khiển vị trí xuyên tâm, đặc điểm nào điều khiển vị trí trục và cách phát hiện việc lắp đặt không chính xác. Nếu nhiều trạm sử dụng các điểm chuẩn khác nhau, hãy ghi lại quá trình chuyển đổi giữa chúng thay vì chỉ dựa vào các điểm đã được lập trình sẵn.
Nguyên tắc tương tự cũng áp dụng cho bộ kẹp. Xác định các bề mặt tiếp xúc cho phép, khe hở cần thiết, phạm vi định hướng chấp nhận được và điều kiện chứng minh sự kẹp chắc chắn. Các tùy chọn chung bao gồm cảm biến vị trí hàm kẹp, giám sát áp suất hoặc chân không, và cảm biến sự hiện diện bên ngoài. Chọn kiến trúc cảm biến dựa trên hình dạng chi tiết, các bề mặt tiếp xúc cho phép, giao diện trạm và đánh giá rủi ro dự án.
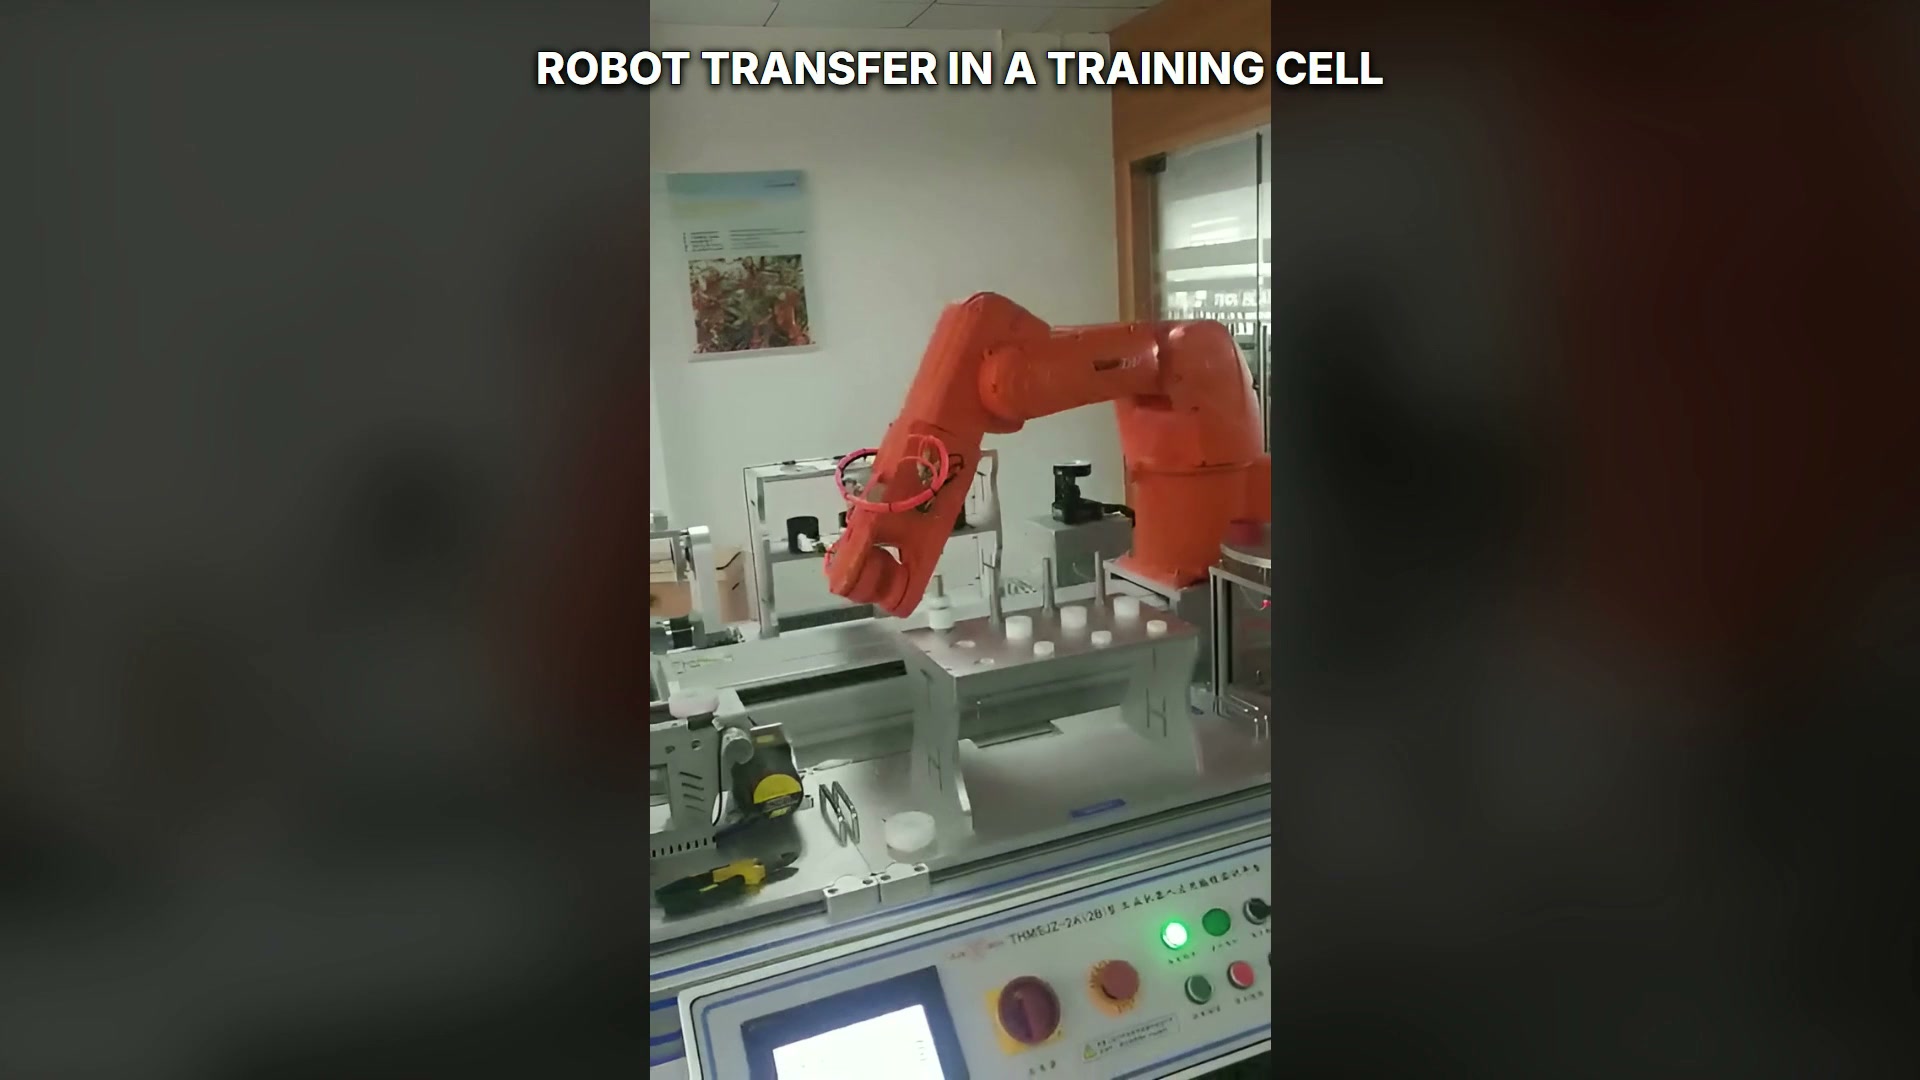
Robot được đặt giữa các giá đỡ liền kề, nơi có thể nhìn thấy các bộ phận hình tròn và phần cứng định vị.
Xây dựng ma trận quyền truy cập trạm
Một hệ thống tế bào nhỏ gọn sẽ hiệu quả hơn nếu có ma trận điều khiển bằng văn bản trước khi lập trình. Đối với mỗi trạm, hãy liệt kê các điều kiện để robot vào, lấy chi tiết, đặt chi tiết và rời khỏi trạm. Các thông tin đầu vào điển hình bao gồm trạng thái bảo vệ, trạng thái kẹp, trạng thái sẵn sàng của trạm, trạng thái có chi tiết và xác nhận đầu cuối của robot.
| Bàn giao | Các thông tin đầu vào cần thiết cho dự án | Kiểm tra chấp nhận |
|---|---|---|
| Trạm đến kẹp | Dữ liệu bộ phận, trạng thái phát hành, giấy phép nhập cảnh | Chi tiết được giữ lại và việc tháo dỡ đồ gá đã được xác nhận. |
| Bộ kẹp vào trạm | Điểm chuẩn vị trí, trình tự kẹp, đường rút. | Chi tiết được đặt đúng vị trí trước khi bộ kẹp nhả ra. |
| Từ ga này đến ga khác | Hướng cho phép, phạm vi va chạm, đường đi của cáp | Robot dọn sạch cả hai thiết bị cố định theo toàn bộ đường đi. |
| Khởi động lại sau khi dừng | trạng thái bộ phận đã biết, bước có thể tiếp tục, rút lui an toàn | Khôi phục không sao chép thao tác chọn hoặc nhả. |
Ma trận này biến sự phối hợp mơ hồ thành hành vi có thể kiểm chứng. Nó cũng giúp các nhóm điều khiển, công cụ và robot xem xét cùng một trình tự thay vì tối ưu hóa từng phần riêng lẻ của dây chuyền sản xuất.
Hãy coi quá trình phục hồi như một phần của chu kỳ chuyển giao.
Các tế bào huấn luyện thường thể hiện chuyển động bình thường tốt, nhưng kỹ thuật sản xuất cũng cần một kế hoạch phục hồi. Chương về hệ thống robot công nghiệp của OSHA cung cấp bối cảnh đánh giá rủi ro tổng quát, và EVST's Tổng quan về công việc vận hành máy móc Bài viết này trình bày cách thức xem xét luồng linh kiện và giao diện ở cấp độ tế bào. Nó cũng mô tả điều gì xảy ra nếu robot dừng lại sau khi kẹp nhưng trước khi rời khỏi giá đỡ, nếu một trạm không xác nhận đã nhận linh kiện, hoặc nếu người vận hành tháo linh kiện trong quá trình can thiệp có kiểm soát.
Hãy sử dụng phương pháp phục hồi dựa trên trạng thái thay vì nhảy đến một dòng lệnh trong chương trình. Bộ điều khiển cần xác định vị trí dự kiến của chi tiết, liệu kẹp có đang giữ nó hay không, liệu đồ gá đang mở hay đóng, và chuyển động nào an toàn trong sự kết hợp đó. Các bước phục hồi thủ công nên sử dụng cùng định nghĩa trạng thái như hoạt động tự động.
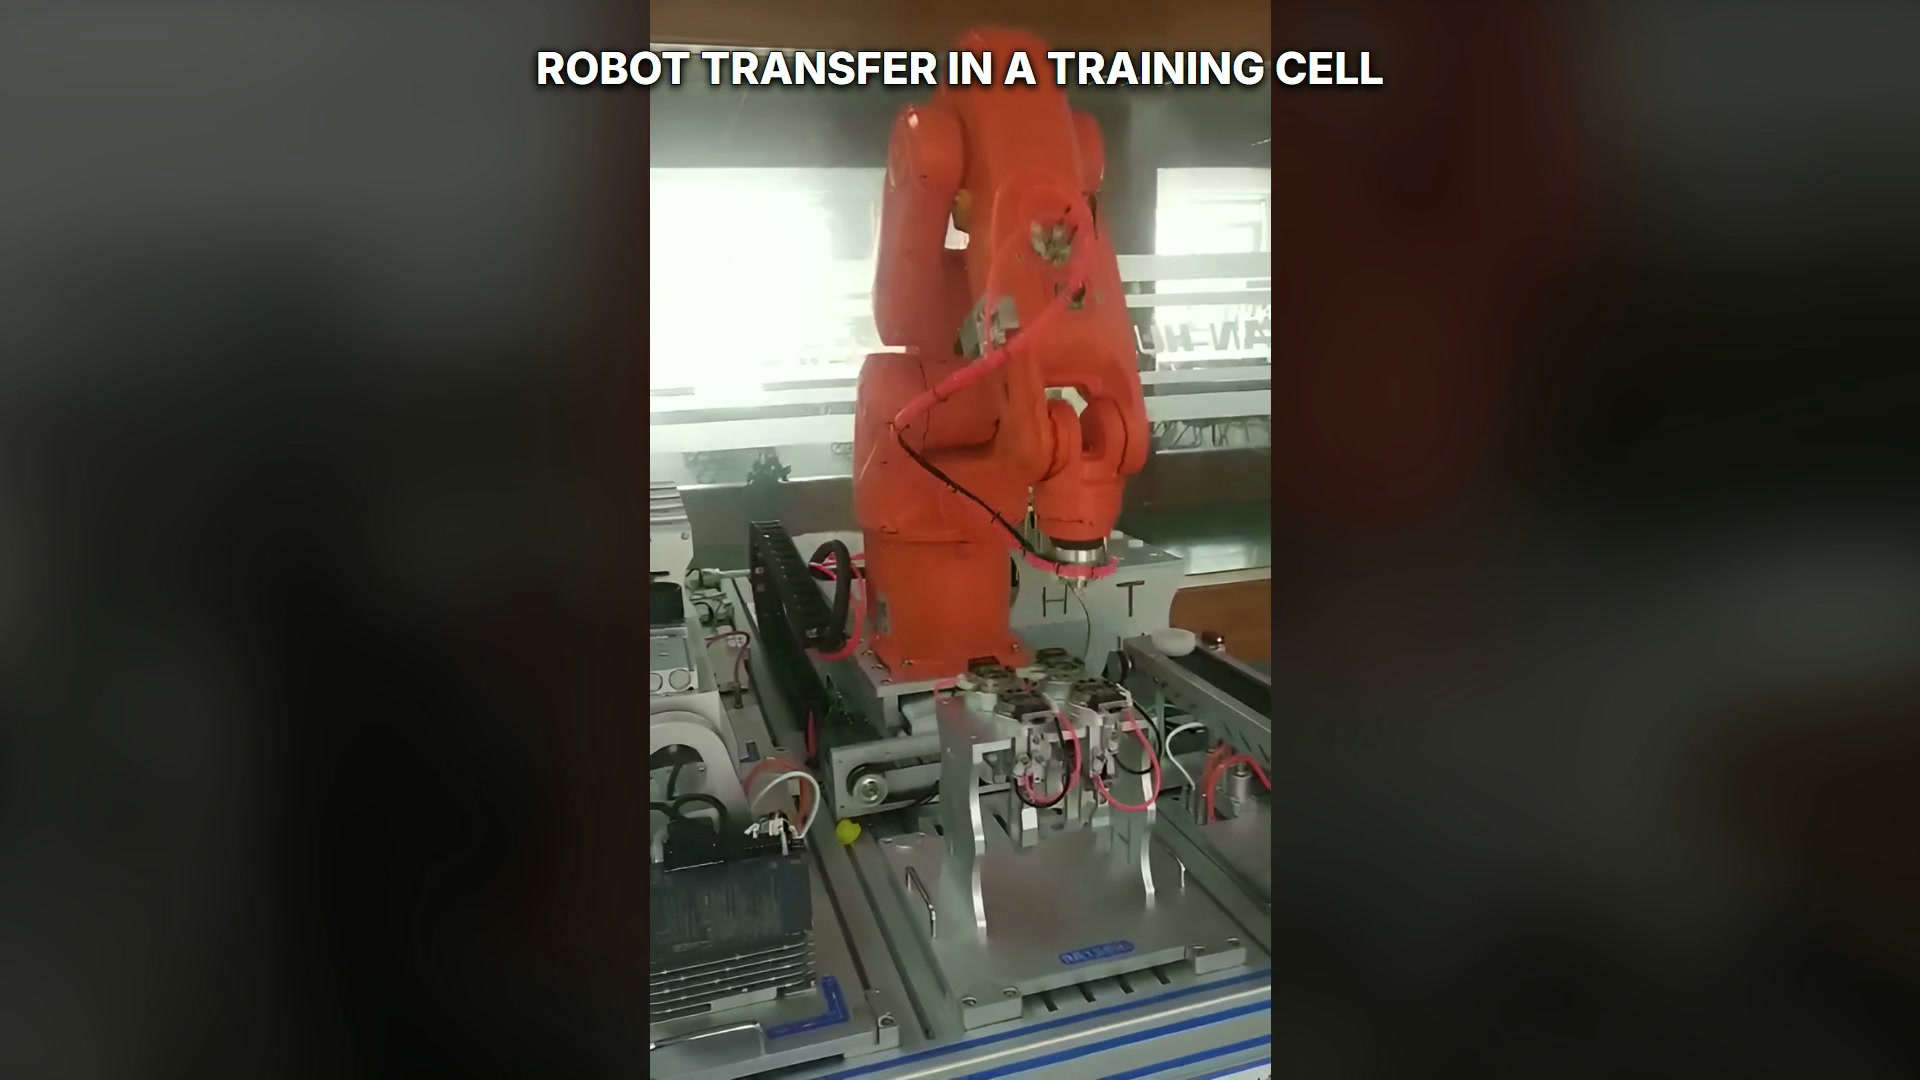
Robot được đặt trong khu vực thao tác đa trạm với một số thiết bị cố định nằm trong tầm nhìn.
Đo thời gian chu kỳ tại các giao diện
Tốc độ robot chỉ là một phần của nhịp độ công việc (takt). Hãy đo thời gian đóng mở đồ gá, xử lý tại trạm, độ trễ tín hiệu, xác nhận kẹp và thời gian chờ giữa các trạm. Ghi lại riêng các thông số này trong quá trình nghiệm thu để có thể phân bổ độ trễ cho giao diện phù hợp. Đo lường với nhóm chi tiết, điều kiện trạm và quy tắc phục hồi đã được thống nhất, sau đó báo cáo riêng thời gian chuyển động, giao diện và thời gian chờ.
Những câu hỏi mà người mua nên giải quyết
Thông tin nào cần được cung cấp trước tiên?
Cung cấp bản vẽ chi tiết hoặc mẫu sản phẩm, diện tích tiếp xúc cho phép, bố trí trạm làm việc, tín hiệu máy móc hoặc đồ gá, hướng đặt yêu cầu, phạm vi chuyển đổi và mục tiêu sản lượng hàng ngày.
Làm thế nào để nhiều thiết bị có thể dùng chung một robot?
Xác định ma trận quyền hạn và quy tắc ưu tiên rõ ràng. Robot chỉ được phép tiến vào khi thiết bị mục tiêu đang ở trạng thái an toàn đã biết, và mọi thao tác thả robot đều phải được xác nhận trước khi rút lui.
Điều gì giúp cho quá trình phục hồi có thể kiểm tra được?
Tạo các trường hợp chấp nhận cho các điểm dừng trước khi nhặt, sau khi kẹp, trong quá trình vận chuyển và sau khi đặt. Mỗi trường hợp cần xác định trạng thái đã biết, hành động được phép của người vận hành và đường dẫn khởi động lại an toàn.
Nên đo thời gian chu kỳ khi nào?
Đo lường sau khi vị trí chi tiết, cơ chế kẹp, tín hiệu trạm và logic phục hồi ổn định, sử dụng các điều kiện vận hành đã thỏa thuận và một lần chạy đại diện.
For a project review, send the part drawing, station layout, interface list and daily output target to EVST: https://www.evsint.com/contact/#quote or sales@evsrobot.com.
Bối cảnh ví dụ: một buồng học tập mô phỏng việc chuyển giao linh kiện giữa các trạm.