
Chuyển giao robot trong môi trường huấn luyện: Xác định các bước chuyển giao trước khi lập trình.
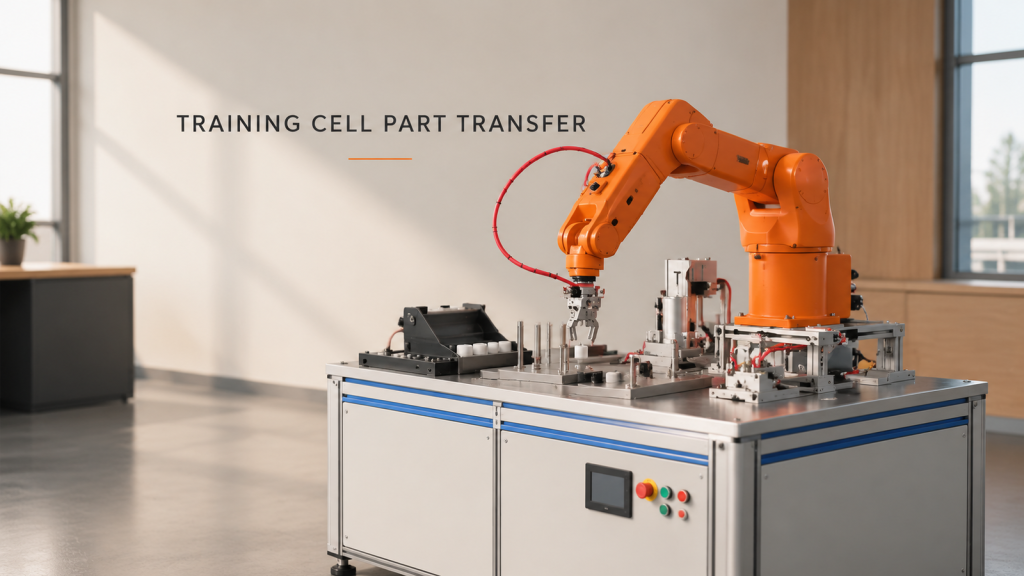
Một mô hình huấn luyện đa trạm rất hữu ích vì nó cho thấy các giao diện quyết định liệu quá trình chuyển giao bằng robot có ổn định hay không: vị trí của một bộ phận, thời điểm...