
Hệ thống mài robot bốn trạm: Cân bằng dây chuyền sản xuất
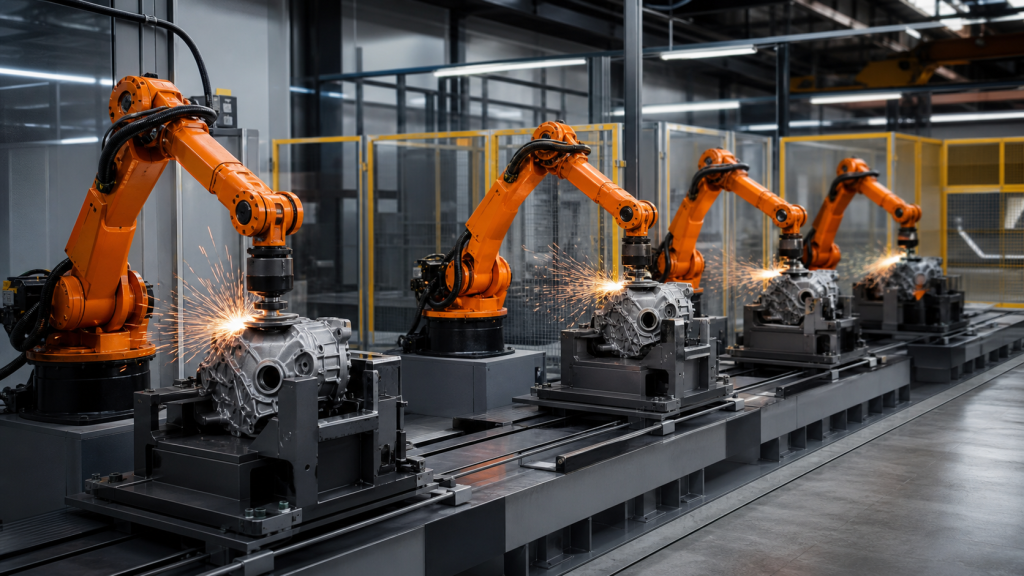
Đánh giá quá trình mài robot bốn trạm thông qua các tiêu chuẩn định tuyến, kiểm soát điểm chuẩn, độ mòn dụng cụ, bộ đệm, kiểm tra, khoanh vùng lỗi và bằng chứng chuyển đổi.
Tự động hóa hệ thống chiếu sáng: Thiết bị chiếu sáng, chuyển giao, phục hồi
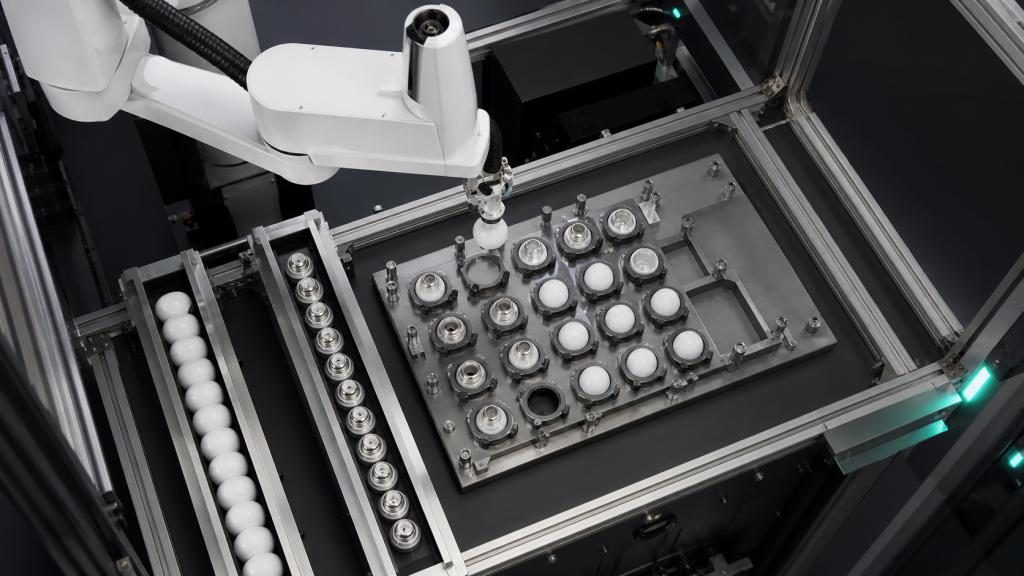
Lập kế hoạch tự động hóa lắp ráp hệ thống chiếu sáng dựa trên các điểm chuẩn của thiết bị, thao tác kẹp chi tiết, chuyển giao khay, trạng thái kiểm tra, xử lý lỗi và thử nghiệm linh kiện thực tế.
Hướng dẫn thao tác và chuyển giao máy bằng thị giác 3D:
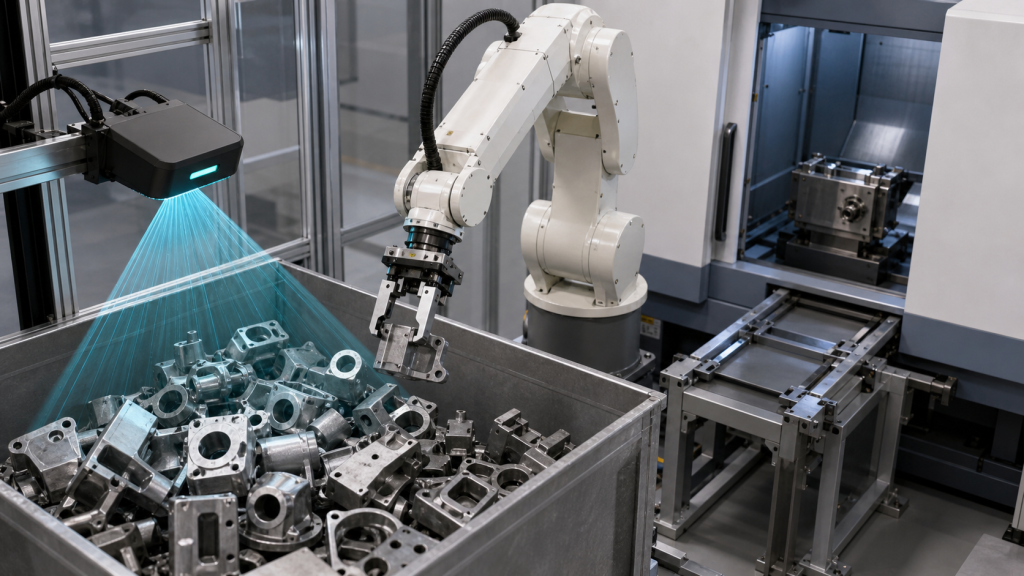
Lập kế hoạch vận hành máy thị giác 3D xoay quanh việc trình bày chi tiết, hệ tọa độ, kiểm tra độ bám, quyền hạn của máy và các đường dẫn ngoại lệ được kiểm soát.
Mài khay pin: Chuẩn định vị và phục hồi lật

Lập kế hoạch mài khay pin dựa trên điểm chuẩn của đồ gá, độ phủ cạnh, khả năng tiếp cận dụng cụ, định hướng lại có kiểm soát, trạng thái lật, phục hồi và bằng chứng nghiệm thu.
Phân loại bằng thị giác SCARA: Lập bản đồ tọa độ và kiểm chứng lỗi chọn lọc

Lập kế hoạch phân loại bằng thị giác SCARA dựa trên ánh sáng, tính hợp lệ của hình ảnh, hiệu chuẩn camera-robot, quy tắc điểm gắp, xác nhận nắm bắt, định tuyến vật thể bị loại bỏ và phục hồi.
Các cơ cấu khóa liên động điều khiển máy tiện robot: Mâm cặp, cửa, chi tiết

Lập kế hoạch các thao tác điều khiển tự động cho máy tiện robot dựa trên các mốc chuẩn của phôi và thành phẩm, trạng thái cửa và mâm cặp, sự hiện diện của chi tiết, kiểm soát phoi, phục hồi và nghiệm thu.
Gia công mài vỏ động cơ tại hai trạm: Cân bằng tế bào

Lập kế hoạch mài vỏ động cơ hai trạm dựa trên việc kiểm soát điểm chuẩn, sự phối hợp giữa các trạm, hành trình của robot, thời điểm tắc nghẽn, phục hồi và bằng chứng nghiệm thu.
Hướng dẫn điều khiển điểm chuẩn trong quy trình chuyển đổi uốn ống bằng robot

Lập kế hoạch chuyển đổi quy trình uốn ống bằng robot thông qua điều khiển điểm chuẩn, công thức đồng bộ, kiểm tra bao phủ quét, đường dẫn phục hồi và xác thực theo từng giai đoạn.
Hướng dẫn đánh giá rủi ro về an toàn trục tuyến tính của robot

Lập kế hoạch an toàn cho trục tuyến tính của robot bằng cách đánh giá rủi ro vòng đời đối với các mối nguy hiểm khi di chuyển, khu vực được bảo vệ, quyền truy cập, chức năng an toàn, xác thực và phục hồi.
Kiểm tra bằng thị giác robot cộng tác: Xem và kiểm tra lại

Lập kế hoạch kiểm tra bằng robot cộng tác dựa trên tham chiếu chi tiết, ánh sáng, trường nhìn, khả năng tiếp cận, bằng chứng quyết định và kiểm tra lại.
Cắt plasma tự động cho các chi tiết hình trụ

Lập kế hoạch cắt plasma tự động cho các chi tiết hình trụ thông qua điểm chuẩn của đồ gá, đường đi của mỏ hàn, các thiết lập cắt, ảnh hưởng của nhiệt và bằng chứng nghiệm thu.
Dây chuyền cán định hình ống tự động: Hướng dẫn cân bằng chu trình

Lập kế hoạch cho dây chuyền cán định hình ống tự động bằng cách cân bằng các khâu nạp liệu, cán, dỡ hàng, khóa liên động, bộ đệm, chuyển đổi và bằng chứng nghiệm thu.