
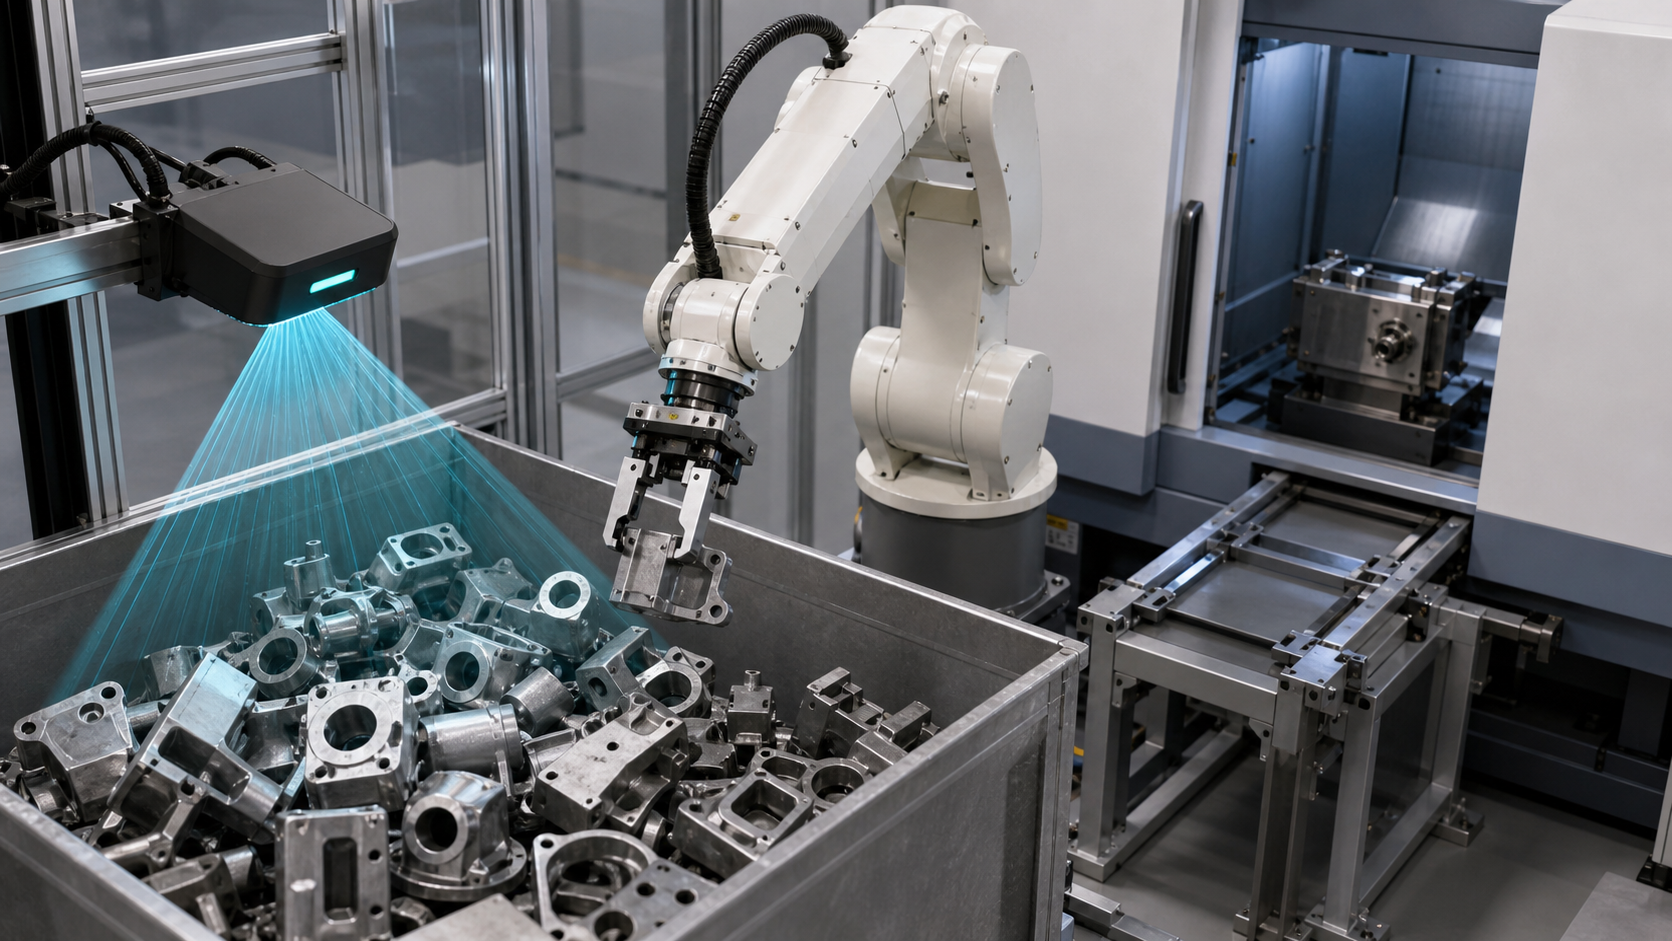
Hướng dẫn này dành cho các kỹ sư sản xuất, kỹ sư điều khiển, nhà tích hợp, người lập kế hoạch bảo trì và các nhóm sản xuất đang đánh giá việc tải máy móc có chi tiết thay đổi. EVST coi kết quả thị giác là một đầu vào cho quá trình chuyển giao được kiểm soát, chứ không phải là bằng chứng cho thấy toàn bộ dây chuyền đã sẵn sàng.
Những gì tài liệu nguồn ủng hộ—và những gì nó không ủng hộ.
Tài liệu đã đăng ký được xác định là ứng dụng vận hành máy móc bằng thị giác 3D. Trình tự được phê duyệt chỉ hiển thị chuyển động và tương tác của robot với khu vực thiết bị, bao gồm tiếp cận, truy cập, rút lui và bối cảnh xử lý chi tiết. Nó không hiển thị bản đồ độ sâu, tư thế được nhận dạng, kết quả hiệu chuẩn, điểm số nắm bắt, logic điều khiển máy, bản ghi kiểm tra hoặc mạch an toàn.
EVST đã xem xét toàn bộ bảng thông tin liên hệ nguồn, phần cây trồng an toàn được chọn và sản phẩm phái sinh đã được phê duyệt như bằng chứng quan sát có giới hạn. Không có độ chính xác nhận dạng, tỷ lệ thành công nắm bắt, thời gian chu kỳ, thời gian chạy liên tục, độ bền, độ bao phủ bộ phận phổ quát, xác thực an toàn, tuân thủ hoặc kết quả chứng nhận nào được suy ra từ tài liệu đó.
Những điểm cần lưu ý trước khi lựa chọn phương pháp định vị
- Hãy xác định rõ các trạng thái đầu vào thực tế trước khi lựa chọn camera hoặc thuật toán.
- Hãy giữ cho khung nhìn, khung robot, khung công cụ, khung chi tiết và mốc chuẩn máy móc được xác định rõ ràng.
- Đánh giá khả năng nắm bắt một cách riêng biệt so với việc phát hiện tư thế.
- Cần có sự cho phép của máy móc và trạng thái thiết bị đã được xác minh trước khi tiếp cận thiết bị.
- Hãy thiết kế các đường đi có kết quả không chắc chắn và chu kỳ gián đoạn trước khi tối ưu hóa chuyển động.
Bàn quyết định chăm sóc máy thị giác 3D
| Phương pháp định vị | Điều kiện khởi đầu hữu ích | Bằng chứng xác thực | Giả định cần tránh |
|---|---|---|---|
| Trình bày cơ học cố định | Các bộ phận được đặt đúng vị trí so với các mốc vật lý có thể lặp lại và được kiểm soát hướng. | Điều kiện chuẩn, sự khác biệt của chi tiết, độ mòn của đồ gá, khe hở khi tải và trạng thái xuất xưởng | Bản vẽ gá lắp tiêu chuẩn chứng minh rằng mọi chi tiết đầu vào đều được định vị đúng vị trí. |
| Tầm nhìn 2D | Vị trí cần thiết có thể được xác định từ một góc nhìn được kiểm soát và sự biến đổi liên quan có thể quan sát được trong góc nhìn đó. | Điều kiện ánh sáng, các đặc điểm có thể nhìn thấy, mặt phẳng ảnh, tỷ lệ, sự che khuất và phép biến đổi khung robot | Hình ảnh rõ nét chứng minh rằng cách tiếp cận và độ bám đường không gây va chạm. |
| Tầm nhìn 3D | Độ sâu hoặc tư thế lệch khỏi mặt phẳng có liên quan đến quyết định nhặt hàng. | Phạm vi bao phủ cảnh, khung tham chiếu, bề mặt đại diện, hình học lân cận, các ứng viên nắm bắt và điều kiện loại bỏ | Tư thế trở lại sẽ tự động có thể đạt được và nắm bắt được. |
| Trình bày kết hợp với tầm nhìn | Hệ thống điều khiển cơ học có thể hạn chế sự sai lệch, trong khi hệ thống thị giác giải quyết phần không chắc chắn còn lại. | Phân chia trách nhiệm giữa phần cứng thu thập dữ liệu và cảm biến, cùng với việc phát hiện lỗi cho cả hai. | Hai phương pháp định vị giúp loại bỏ sự cần thiết của bằng chứng chấp nhận. |
Hãy bắt đầu với trạng thái của các bộ phận đầu vào, chứ không phải thông số kỹ thuật của máy ảnh.
Liệt kê các trạng thái mà các bộ phận có thể thực sự được vận chuyển đến: tách rời, lồng vào nhau, nghiêng, chồng lên nhau, xoay, bị che khuất một phần, nằm trên các bề mặt khác nhau, hoặc trộn lẫn với các vách ngăn và khoảng trống. Ghi lại những trạng thái nào được chấp nhận để hệ thống tự động lấy và những trạng thái nào phải bị từ chối, sắp xếp lại hoặc gửi đi để xử lý. Danh sách này sẽ trở thành cơ sở cho các mẫu đại diện và các bài kiểm tra ngoại lệ.
Tình trạng bề mặt cũng cần được ghi nhận trong dữ liệu đầu vào. Các vùng phản chiếu, bề mặt tối màu, vùng mờ, sự nhiễm bẩn, hư hỏng và sự khác biệt trong quá trình gia công có thể làm thay đổi khả năng quan sát của cảm biến. Những điều kiện này không thể đưa ra kết luận chung chung rằng một cảm biến sẽ thành công hay thất bại; chúng chỉ xác định những gì dự án cần kiểm tra với vật liệu thực tế.
Giữ cho mọi khung tọa độ luôn hiển thị trong bản ghi thiết kế.
Kết quả định vị chỉ có ý nghĩa trong một khung tham chiếu được xác định. Bản ghi thiết kế cần xác định khung cảm biến, khung cảnh hoặc khung chứa, khung đế robot, khung công cụ hoạt động, khung chi tiết và hệ quy chiếu máy được sử dụng để tải. Nó cũng cần nêu rõ phép biến đổi nào là cố định, phép biến đổi nào được hiệu chỉnh, phép biến đổi nào có thể thay đổi sau khi bảo trì và cách phát hiện mối quan hệ đã thay đổi.
Việc kiểm chứng cần tách biệt các nguồn lỗi khác nhau thay vì kết hợp chúng thành một kết quả không giải thích được. Một dự án có thể cần kiểm tra việc lắp đặt cảm biến, vị trí đặt vật mẫu hiệu chuẩn, thiết lập robot và dụng cụ, vị trí thùng chứa, hình dạng chi tiết và mốc chuẩn phía máy. Giới hạn số phải xuất phát từ yêu cầu của chi tiết và quy trình, sau đó được kiểm tra với thiết bị đã lắp đặt.
Xác nhận tính khả thi của thao tác nắm bắt sau khi định vị.
Một tư thế đặt chi tiết hợp lệ về mặt hình học tự nó không đảm bảo khả năng kẹp giữ hiệu quả. Tư thế đặt dụng cụ được đề xuất phải giữ cho các bề mặt tiếp xúc của nó nằm trong vùng cho phép, tránh các chi tiết lân cận, không vướng vào thùng chứa, duy trì hướng đặt dụng cụ cần thiết và giữ lại đường đi để lấy chi tiết ra. Chi tiết được mang theo cũng phải được giữ thông thoáng trong quá trình vận chuyển và đưa vào máy.
Quyết định nắm bắt phải tạo ra một kết quả có thể quan sát được. Ví dụ: ứng viên được chấp nhận, không có ứng viên nào được chấp nhận, đường tiếp cận bị cản trở, việc nắm bắt không được xác nhận, hoặc trạng thái của bộ phận không chắc chắn. Bộ điều khiển sau đó cần một phản hồi được xác định cho mỗi kết quả. Các lần thử lặp lại cần có giới hạn và điều kiện thoát; nếu không, một vấn đề cảm biến cục bộ có thể trở thành một sự dừng sản xuất không kiểm soát được.
Xác định quá trình chuyển giao máy móc là các trạng thái đã được xác nhận.
Trước khi truy cập thiết bị, cần xác định các quyền phải được đáp ứng. Một mô hình trạng thái thực tế có thể bao gồm: máy sẵn sàng, quyền truy cập được cho phép, đồ gá sẵn sàng, robot đang mang chi tiết mong muốn, vị trí mục tiêu được chọn và chuyển động xung đột bị loại trừ. Sau khi đặt chi tiết, quy trình cần phân biệt: chi tiết đã có mặt, quyền sở hữu đồ gá được thiết lập, công cụ robot được giải phóng, robot đã sẵn sàng và chu trình máy được cho phép.
Tên tín hiệu và cách thực hiện phụ thuộc vào máy móc và kiến trúc điều khiển. Chỉ dựa vào thời gian là bằng chứng yếu vì thời gian trôi qua không chứng minh được trạng thái của đồ gá, khoảng trống cho robot, việc giải phóng thành công hay sự hiện diện của chi tiết. Bản ghi chuyển giao cần nêu rõ những gì đã được xác nhận, cách thức xác nhận và trạng thái nào đang giữ chi tiết đó tại mỗi lần chuyển giao.
Lập kế hoạch các đường dẫn ngoại lệ trước khi vận hành tự động.
| Tình trạng quan sát được | Phản hồi có kiểm soát để xác định | Cần có bằng chứng trước khi khởi động lại. |
|---|---|---|
| Kết quả định vị không có hoặc nằm ngoài điều kiện chấp nhận được. | Tạm dừng nhận hàng, cho phép quét lại trong phạm vi giới hạn hoặc thực hiện thao tác quản lý cảnh, sau đó từ chối hoặc yêu cầu can thiệp. | Trạng thái hiện tại, số lần thử lại và hành động tiếp theo được cho phép đã biết. |
| Độ bám chưa được xác nhận. | Dừng quá trình chuyển giao và chỉ di chuyển theo đường dẫn dụng cụ rỗng hoặc bộ phận không xác định đã được xác thực. | Tình trạng dụng cụ, tình trạng bộ phận, nơi trú ẩn an toàn và tình trạng thùng chứa. |
| Không thể tiếp cận hoặc rút lui. | Ngăn chặn sự xâm nhập và hướng dẫn đến vị trí phục hồi đã được xác định. | Vị trí robot, trạng thái bộ phận được vận chuyển, trạng thái máy và vùng phục hồi trống |
| Máy chưa sẵn sàng hoặc quyền truy cập đã bị mất. | Giữ nguyên vị trí bên ngoài khu vực thiết bị hoặc thực hiện quy trình rút lui đã được phê duyệt. | Quyền sở hữu hiện tại, tình trạng thiết bị, điều kiện cho phép robot hoạt động và quyền được khôi phục. |
| Việc phát hành hoặc sự hiện diện của một phần là không chắc chắn. | Không khởi động chu trình máy; chuyển sang trạng thái xác minh hoặc can thiệp. | Đã xác nhận vị trí chi tiết, trạng thái dụng cụ, trạng thái đồ gá và cho phép khởi động lại. |
Câu trả lời được chấp nhận tùy thuộc vào từng ứng dụng cụ thể. Việc truy cập, kiểm soát năng lượng, bảo vệ, quyền thiết lập lại và can thiệp thủ công phải tuân theo đánh giá rủi ro dự án, hướng dẫn sử dụng thiết bị và các yêu cầu hiện hành.
Xây dựng kế hoạch thu thập bằng chứng theo từng giai đoạn
- Cố định phiên bản chi tiết, trạng thái đầu vào đại diện, quy tắc container, cấu hình công cụ, điểm chuẩn máy và điều kiện tải dự kiến.
- Kiểm tra mối quan hệ tọa độ giữa cảm biến, khung cảnh, robot, công cụ, chi tiết và máy móc bằng cách sử dụng bố trí đã được thiết lập.
- Ghi lại kết quả định vị riêng biệt với kết quả xác định vị trí ứng viên nắm bắt.
- Kiểm tra phương pháp tiếp cận, nhặt, tháo, chuyển giao, đưa thiết bị vào, đặt, thả và rút với các trường hợp cực đoan tiêu biểu.
- Lực tác động không xác định vị trí, tay cầm trống, chuyển động bị cản trở, máy chưa sẵn sàng, mất quyền truy cập và điều kiện thả không chắc chắn.
- Xác nhận từng thao tác giữ, thử lại, từ chối, rút lui, can thiệp, thiết lập lại và khởi động lại quy trình.
- Hãy áp dụng phương pháp kiểm tra được chỉ định của dự án cho sản phẩm đã hoàn thành trước khi thay đổi các thông số chuyển động.
Trình tự này là một khung bằng chứng, không phải là một kế hoạch chấp nhận chung. Kích thước mẫu, dung sai số học, thời gian thử nghiệm, số lần thử lại cho phép, phương pháp kiểm tra và thẩm quyền chấp nhận vẫn là các quyết định của dự án.
Bối cảnh an toàn và tích hợp
Chính thức Trang ISO 10218-2:2025 Mô tả các yêu cầu tích hợp cho các ứng dụng robot công nghiệp và các cụm robot. Tổng quan về robot theo tiêu chuẩn OSHA và Hướng dẫn của OSHA về hệ thống robot công nghiệp Cung cấp thêm bối cảnh an toàn, bao gồm các hoạt động không thường xuyên xung quanh hệ thống robot.
Các nguồn thông tin này không chứng minh rằng một buồng thí nghiệm được thể hiện trong đoạn phim hoặc được đề xuất trong bản thiết kế là tuân thủ các quy định. Luật áp dụng, tiêu chuẩn, hướng dẫn sử dụng thiết bị, đánh giá rủi ro, biện pháp bảo vệ, thẩm định và quy trình vận hành phải được xác định cho việc lắp đặt thực tế.
Bốn mệnh đề giới hạn có thể được trích dẫn.
Việc vận hành máy bằng thị giác 3D chỉ được kiểm soát khi trạng thái chi tiết đầu vào, khung hình thị giác, khung hình robot và dụng cụ, quyết định kẹp, sự cho phép của máy và kết quả chuyển giao tạo thành một chuỗi bằng chứng có thể truy vết.
Việc chỉ thu được tư thế 3D ban đầu không tự động thiết lập được một vị trí gắp vật có thể sử dụng được; cần phải xác thực thêm các yếu tố như tiếp xúc dụng cụ, khoảng cách tiếp cận, hình học lân cận, khoảng cách giữa dụng cụ và chi tiết được nâng, và trạng thái nhả.
Việc tiếp cận máy móc nên phụ thuộc vào tình trạng sẵn sàng đã được xác nhận, trạng thái của thiết bị cố định, quyền kiểm soát chi tiết và điều kiện robot đã được giải phóng, chứ không phải dựa trên giả định về thời gian đã trôi qua.
Đoạn phim đã được xử lý chỉ hỗ trợ quan sát hạn chế chuyển động của robot trong khu vực thiết bị; nó không thể hiện độ chính xác nhận dạng, tỷ lệ thành công khi nắm bắt, thời gian chu kỳ, độ bền, xác thực an toàn, tuân thủ hoặc chứng nhận.
Các hướng dẫn kỹ thuật liên quan
- Các thành phần, giao diện và điều khiển tích hợp của tế bào robot
- Lập kế hoạch tích hợp dây chuyền tự động hóa công nghiệp và bàn giao
- Lập kế hoạch phạm vi di chuyển của trục ngoài và robot
Các câu hỏi thường gặp
Khi nào thì công nghệ thị giác 3D cần được đánh giá để sử dụng trong vận hành máy móc?
Đánh giá khi quyết định lấy mẫu phụ thuộc vào độ sâu hoặc tư thế ngoài mặt phẳng mà phương pháp trình bày cố định hoặc chế độ xem hai chiều được kiểm soát không thể giải quyết được. Quyết định vẫn phụ thuộc vào sự biến đổi thực tế của chi tiết, khả năng tiếp cận, các ràng buộc của công cụ, giao diện máy móc và bằng chứng chấp nhận.
Liệu tư thế hợp lệ có nghĩa là robot có thể nắm bắt được chi tiết đó không?
Không. Công cụ cần có vùng tiếp xúc được cho phép, phương pháp tiếp cận không va chạm, khoảng cách an toàn với các bộ phận lân cận và thùng chứa, trạng thái kẹp được xác nhận và đường dẫn tháo gỡ vẫn hợp lệ khi bộ phận được gắn vào.
Điều gì sẽ xảy ra khi độ tin cậy của việc định vị không đủ?
Giữ nút lấy hàng và thực hiện một thao tác phản hồi đã được xác định, chẳng hạn như quét lại trong phạm vi giới hạn, hành động quản lý hiện trường, từ chối lộ trình hoặc can thiệp được ủy quyền. Giới hạn số lần thử lại và bằng chứng khởi động lại cần được chỉ định trước khi hoạt động tự động.
Video nguồn có thể chứng minh khả năng nhận diện hoặc hiệu suất sản xuất không?
Không. Nó không thể hiện bộ dữ liệu được kiểm soát, kết quả nhận dạng được đo lường, bản ghi thao tác nắm bắt lặp lại, nghiên cứu theo thời gian, bằng chứng chạy liên tục hoặc tiêu chí chấp nhận được xác thực. Kết luận về hiệu suất cần có bằng chứng từ dự án riêng biệt.
Các yếu tố đầu vào cho việc đánh giá khái niệm
Chuẩn bị các mô hình chi tiết và các phiên bản sửa đổi, trạng thái đầu vào tiêu biểu, điều kiện bề mặt, hình dạng thùng chứa, quy tắc tải, vùng kẹp cho phép, dữ liệu công cụ, chuẩn máy, giao diện thiết bị, điều kiện bàn giao yêu cầu, phương pháp kiểm tra, chu kỳ mục tiêu, không gian khả dụng và các trường hợp ngoại lệ. Sau đó, việc đánh giá khái niệm EVST có thể lập bản đồ chuỗi tọa độ, các ràng buộc kẹp, quyền hạn, trạng thái phục hồi và các câu hỏi xác thực mà không cần tạo ra một kết quả chưa được kiểm chứng.
Cách bài viết này được chuẩn bị và duy trì
Phương pháp này kết hợp việc quan sát có giới hạn các phương tiện truyền thông đã đăng ký với việc phân tích kỹ thuật về trình bày, tọa độ, nắm bắt, giao diện máy móc và kiểm soát ngoại lệ. Các nguồn an toàn chính thức được liên kết tại điểm sử dụng, trong khi các tuyên bố dựa trên đoạn phim vẫn giới hạn ở các hành động có thể nhìn thấy và sự vắng mặt rõ ràng. Các chỉnh sửa có thể được gửi qua... tuyến đường liên hệ của công ty, và Chính sách bảo mật Giải thích cách xử lý dữ liệu trang web.