
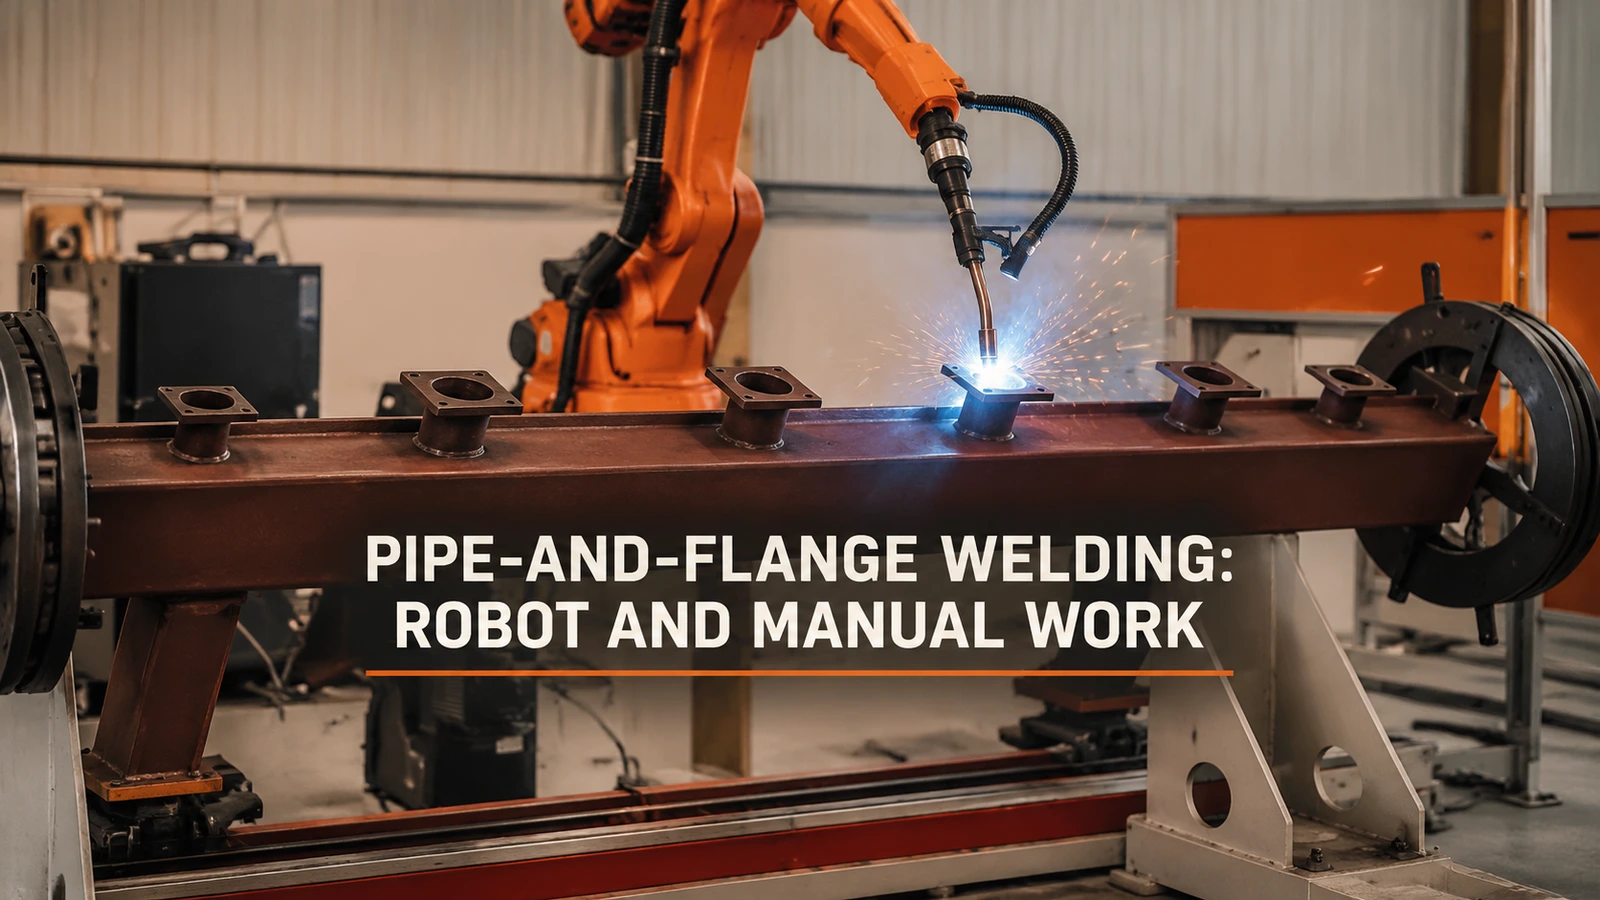
Đối với việc hàn ống và mặt bích bằng robot, hãy bắt đầu với các mối nối có thể được thực hiện một cách nhất quán và tiếp cận được thông qua một chuyển động hàn hoàn chỉnh. Hãy đưa các vấn đề như khó tiếp cận, sự lắp ghép không đồng đều và công việc cần thiết để chuẩn bị cho cụm lắp ráp tiếp theo vào phần thảo luận phạm vi công việc. Một bước tự động hóa hữu ích đầu tiên có thể bao gồm một nhóm các đường hàn lặp lại mà không cần phải tự động hóa mọi công đoạn trong quá trình lắp ráp.
Chia quá trình lắp ráp thành các công việc mà một tế bào có thể thực hiện lặp lại.
Mối hàn tròn là một hình dạng hữu ích để thảo luận về hàn lặp lại, nhưng chỉ riêng hình dạng của nó không đủ để xác định tính phù hợp với robot. Mỏ hàn cần một đường tiếp cận, một hướng hàn khả dụng xung quanh đường hàn cần thiết và một đường thoát ra. Một giá đỡ hoặc kẹp có thể giúp điểm bắt đầu dễ tiếp cận trong khi cản trở một phần khác của đường đi.
Để nghiên cứu bố cục ban đầu, hãy đánh dấu từng mối nối trên bản vẽ và hiển thị vị trí kẹp và giá đỡ thực tế bên cạnh. Chỉ phân loại một mối nối là ứng cử viên sau khi kiểm tra toàn bộ chuyển động được đề xuất với mỏ hàn dự định. Nếu một mối nối cần cách thể hiện khác, hãy so sánh việc định vị lại cụm lắp ráp với việc để mối hàn đó được thực hiện thủ công. Không nên bắt robot phải tiếp cận mọi góc cạnh chỉ để gọi toàn bộ chi tiết là tự động hóa.
Đoạn phim minh họa kèm theo cho thấy quá trình hàn chu vi bằng robot tại các mối nối ống và mặt bích trên một cụm lắp ráp dài, có các giá đỡ ở hai đầu. Hình ảnh cận cảnh cho thấy các mối nối ống và mặt bích đã được khoan. Đây là những hình ảnh khác nhau về quá trình vận hành, một điểm khởi đầu hữu ích để thảo luận về cách cụm lắp ráp được đưa vào mỏ hàn.
00:05 — Một robot hàn đang hoạt động tại mối nối ống trên cụm lắp ráp dài được đỡ.
Một mối hàn có thể lặp lại vẫn cần một cụm lắp ráp đã được chuẩn bị sẵn.
Trong lập kế hoạch hàn hồ quang robot, việc lắp ráp nhất quán rất quan trọng vì chuyển động lặp đi lặp lại đòi hỏi mối hàn phải được thực hiện một cách nhất quán. Hãy đánh giá những gì cần phải xảy ra trước chuyển động đó: xác định biến thể, nạp các bộ phận, định vị ống và mặt bích, thiết lập sự lắp ráp đã được thống nhất và cố định cụm lắp ráp. Đây là những nhiệm vụ được đề xuất để phân bổ, chứ không phải là mô tả về cách bố trí nhân sự tại trạm làm việc được quay phim.
Một cách phân công hợp lý có thể để người vận hành thực hiện việc nạp liệu và căn chỉnh, trong khi robot thực hiện nhóm đường hàn đạt tiêu chuẩn. Một ứng dụng khác có thể cần thêm thiết bị xử lý. Sự lựa chọn sẽ thay đổi khi công đoạn chuẩn bị chiếm dụng nguồn lực cần thiết cho việc hàn, hoặc khi một biến thể mới yêu cầu điều chỉnh đồ gá đáng kể. Một chuyển động hàn nhanh không thể loại bỏ công việc hỗ trợ đó khỏi đơn đặt hàng.
Sử dụng lệnh thử nghiệm để ghi lại riêng biệt các công đoạn hàn, chuẩn bị, dỡ hàng và thay đổi linh kiện. Trong trường hợp các công đoạn thực sự chồng chéo, hãy so sánh thời gian hoàn thành lệnh thay vì chỉ đơn giản cộng tổng thời gian của từng công đoạn. Trường hợp một người vận hành hoặc một thiết bị phải thực hiện các công đoạn theo trình tự, hãy giữ nguyên sự phụ thuộc đó. Điều này cho thấy liệu khoản đầu tư hữu ích tiếp theo nên là tự động hóa hàn nhiều hơn, vị trí đặt thiết bị dễ thao tác hơn, hay bố trí bốc xếp tốt hơn.
Trong những trường hợp nào thì việc giữ lại mối hàn thủ công là hợp lý?
Việc duy trì một khớp nối bị hạn chế có thể hợp lý khi việc tự động hóa nó đòi hỏi việc định vị lại hoặc thao tác dụng cụ không cân xứng so với hỗn hợp đơn hàng thực tế. Một lô hàng nhỏ cũng không tự động trở thành công việc thủ công: dụng cụ có thể tái sử dụng có thể thay đổi sự cân bằng. Hãy so sánh gánh nặng thiết lập và khối lượng công việc thủ công còn lại cho các đơn hàng mà bạn dự kiến sẽ lặp lại.
Đối với lộ trình phân chia được đề xuất, cần thống nhất vị trí đặt chi tiết sau khi robot hoàn thành và cách xác định các khớp còn lại. Một kế hoạch loại bỏ thời gian theo cung tròn nhưng vẫn để lại thao tác chuyển giao thủ công khó khăn chỉ là chuyển vấn đề sang chỗ khác chứ không giải quyết được vấn đề phân bổ nhiệm vụ.
Đánh dấu các nhóm đường hàn bạn muốn tự động hóa trên bản vẽ hoặc bộ ảnh rõ nét. Mang theo hướng tải, phương pháp định vị và các thay đổi biến thể điển hình đến EVST để chúng ta có thể thảo luận về bố cục dây chuyền hàn và phạm vi thử nghiệm tiêu biểu.
Liên quan Lắp khớp đĩa và tiếp cận đèn khò Cuộc thảo luận này làm rõ câu hỏi về cách trình bày chi tiết của một khớp nối tròn.