
ရှည်လျားသော shaft assembly ရှိ စက်ဝိုင်းပုံ interface ကို ချိတ်ဆက်ထားသော geometry ဖြင့် ထိန်းချုပ်ထားသည်- support position သည် axis တည်နေရာကို သက်ရောက်မှုရှိပြီး၊ axis ပြောင်းလဲမှုသည် torch angle ကို ပြောင်းလဲစေပြီး လိုအပ်သော weld ဧရိယာသည် မည်သည့် access ကို ပွင့်နေရမည်ကို ဆုံးဖြတ်ပေးသည်။ မြင်သာသော plate-to-shaft သို့မဟုတ် tube interface တွင် active arc တစ်ခုကို video မှ အတည်ပြုသည်။ ၎င်းသည် လည်ပတ်မှု သို့မဟုတ် ပြီးပြည့်စုံသော circumferential weld ကို သက်သေမပြပါ။ သင့်လျှောက်လွှာကို EVST အား ပြန်လည်သုံးသပ်ရန် တောင်းဆိုပါ →
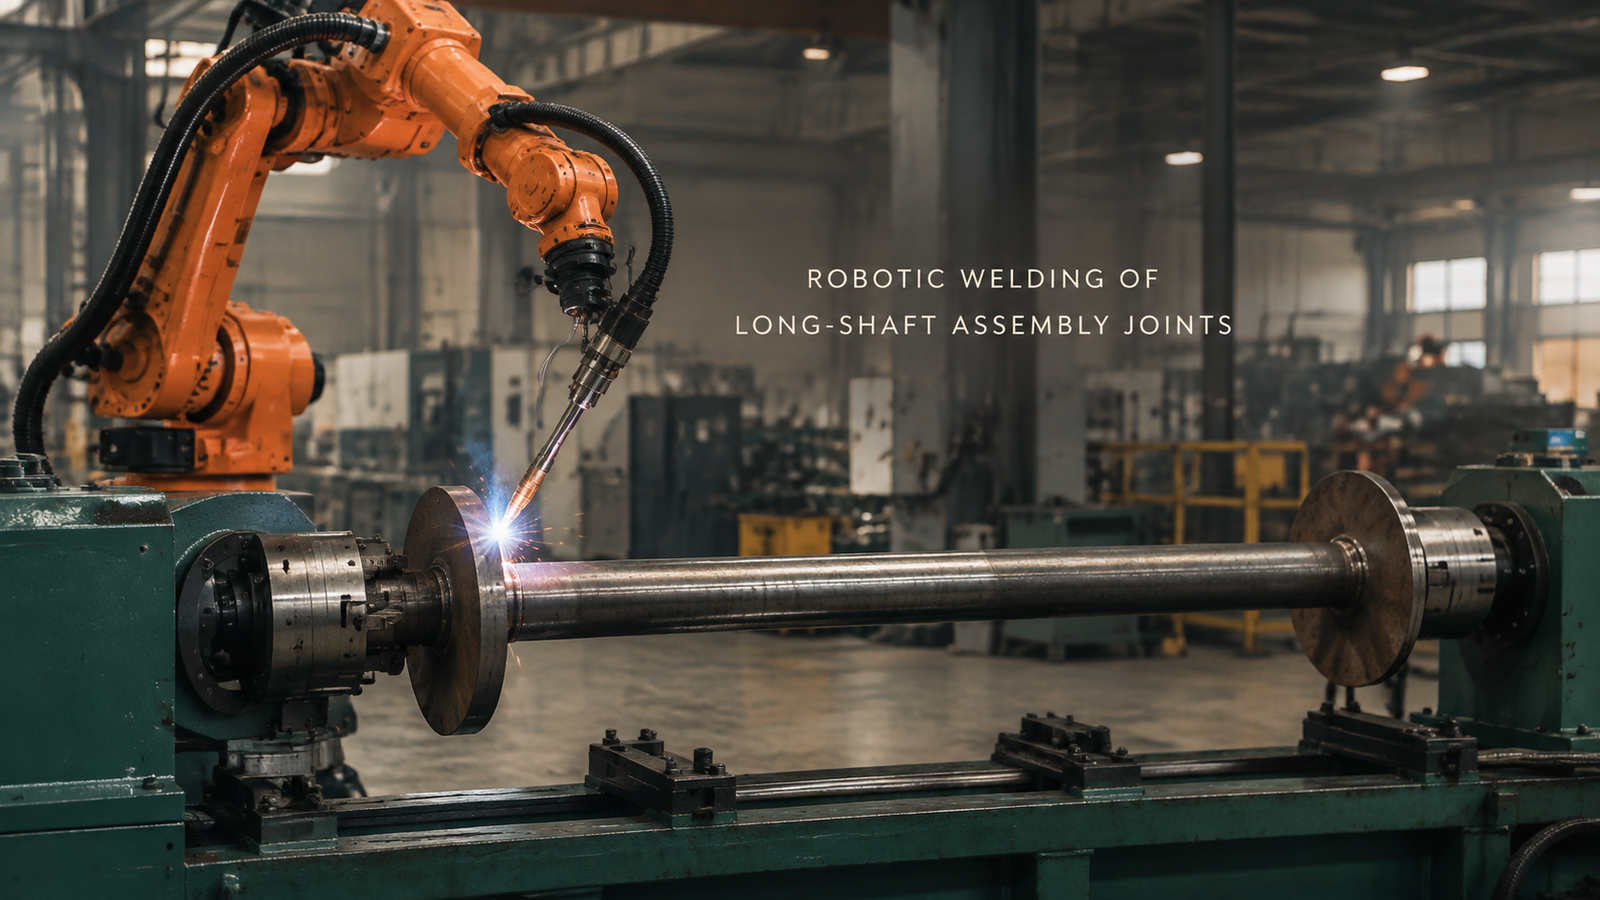
အနီးကပ်မြင်ကွင်းက အထောက်အပံ့ကို ဂဟေဆက်ခြင်းဆိုင်ရာ မေးခွန်းတစ်ခုအဖြစ် ပြောင်းလဲပေးသည်
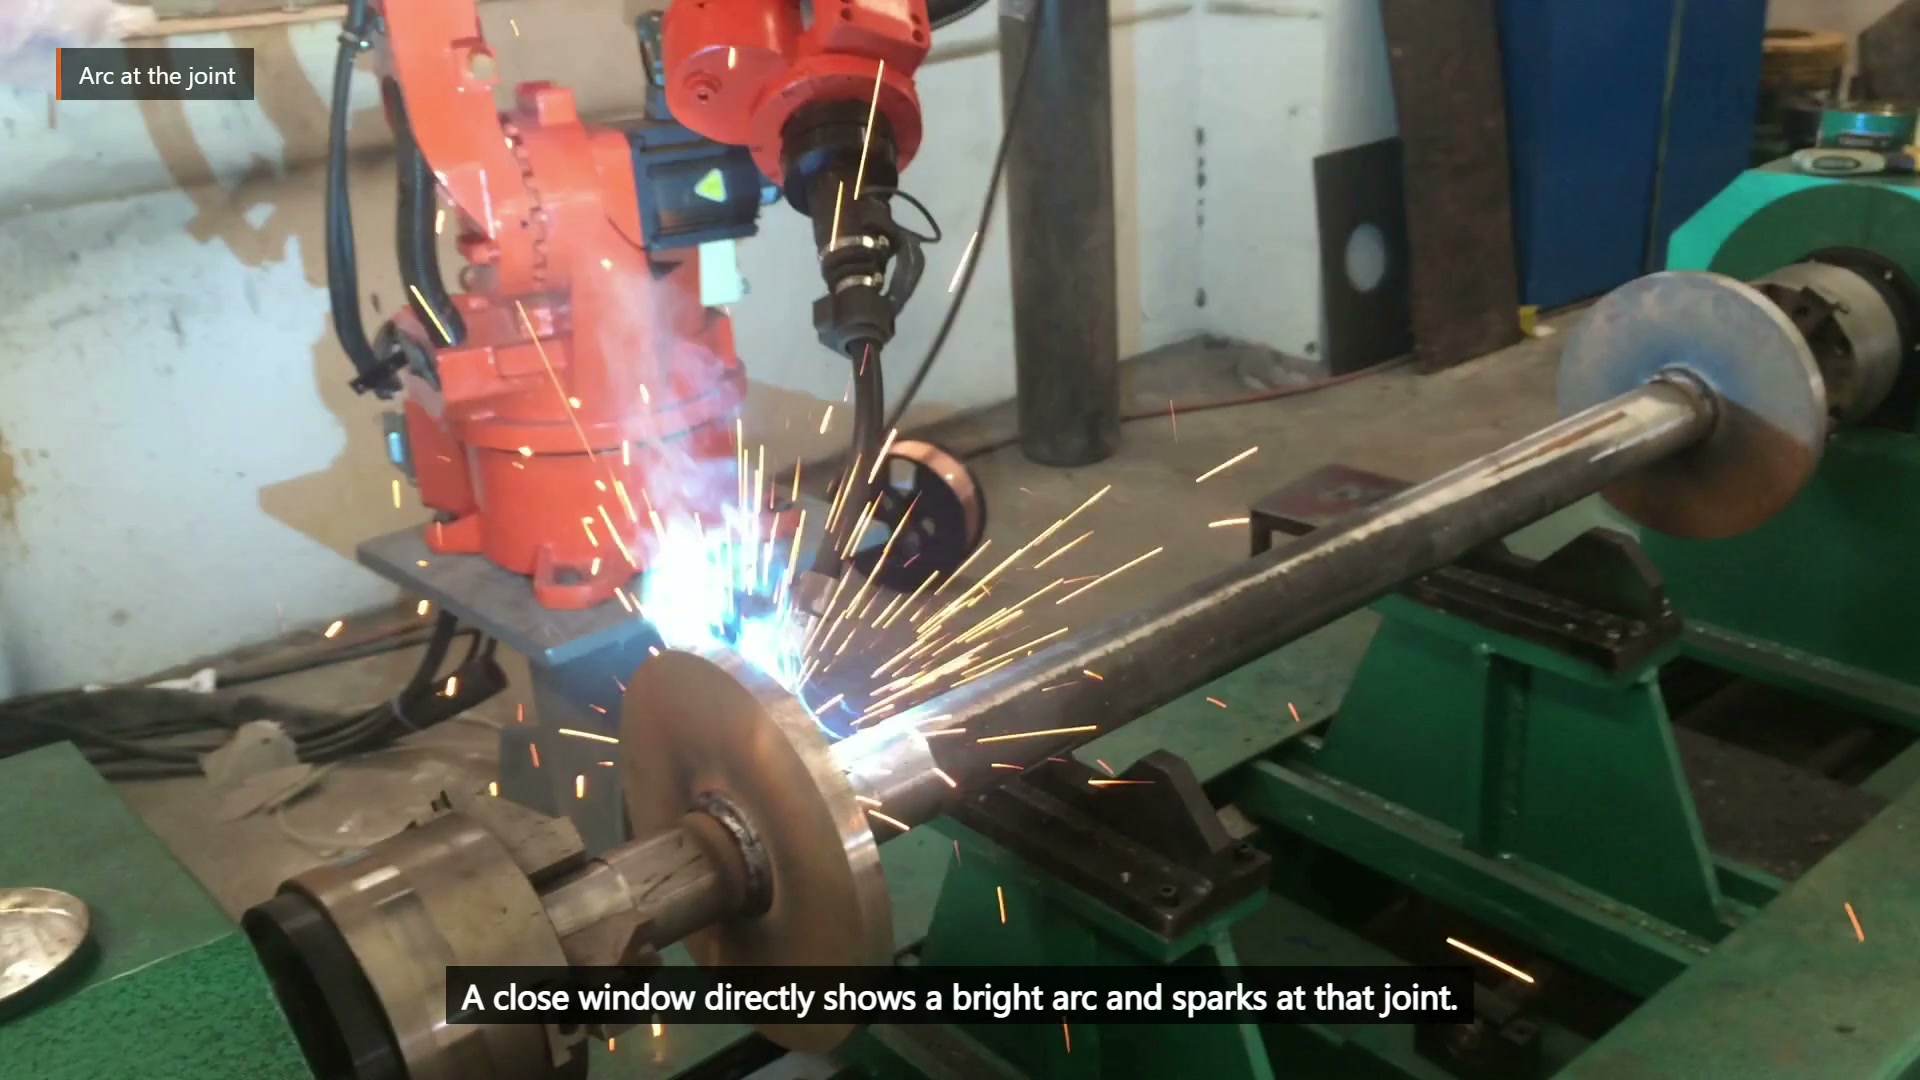
၀၀:၂၉.၃၅ တွင်၊ စက်ဝိုင်းပုံ မျက်နှာပြင်တစ်ခုတွင် တောက်ပသော စက်ဝိုင်းပုံနှင့် မီးပွားများကို မြင်နိုင်သည်။
အနီးဘက်ခြမ်းသည် ပွင့်နေနိုင်သော်လည်း အဝေးဘက်ခြမ်းကို အစိတ်အပိုင်း၊ ပြား သို့မဟုတ် အထောက်အပံ့ဖြင့် ဖုံးကွယ်ထားသည်။ ရှည်လျားသော တပ်ဆင်မှုသည် တွဲကျမှု၊ ဖြောင့်တန်းမှုနှင့် ဝင်ရိုးတည်နေရာတို့တွင် သေးငယ်သော ပြောင်းလဲမှုများကိုလည်း ချဲ့ထွင်ပေးသည်။ အစိတ်အပိုင်းကို ပိုမိုခိုင်မာစွာ ထောက်ပံ့ပေးခြင်းသည် အဆစ်တည်နေရာကို တိုးတက်ကောင်းမွန်စေနိုင်သော်လည်း အကန့်အသတ်အရှိဆုံး ဂဟေဆက်သည့်နေရာတွင် လိုအပ်သော မီးရှူးထောင့်ကို နေရာယူနိုင်သည်။ ၎င်းတို့သည် သီးခြားတပ်ဆင်မှုနှင့် စက်ရုပ်မေးခွန်းများ မဟုတ်ပါ။
ကျယ်ပြန့်သော မြင်ကွင်းက ရိုဘော့၊ ရှည်လျားသော အဖွဲ့ဝင်၊ စက်ဝိုင်းပြားများနှင့် အစိမ်းရောင် အထောက်အပံ့များအကြား ဆက်နွယ်မှုကို ပြသထားသည်။
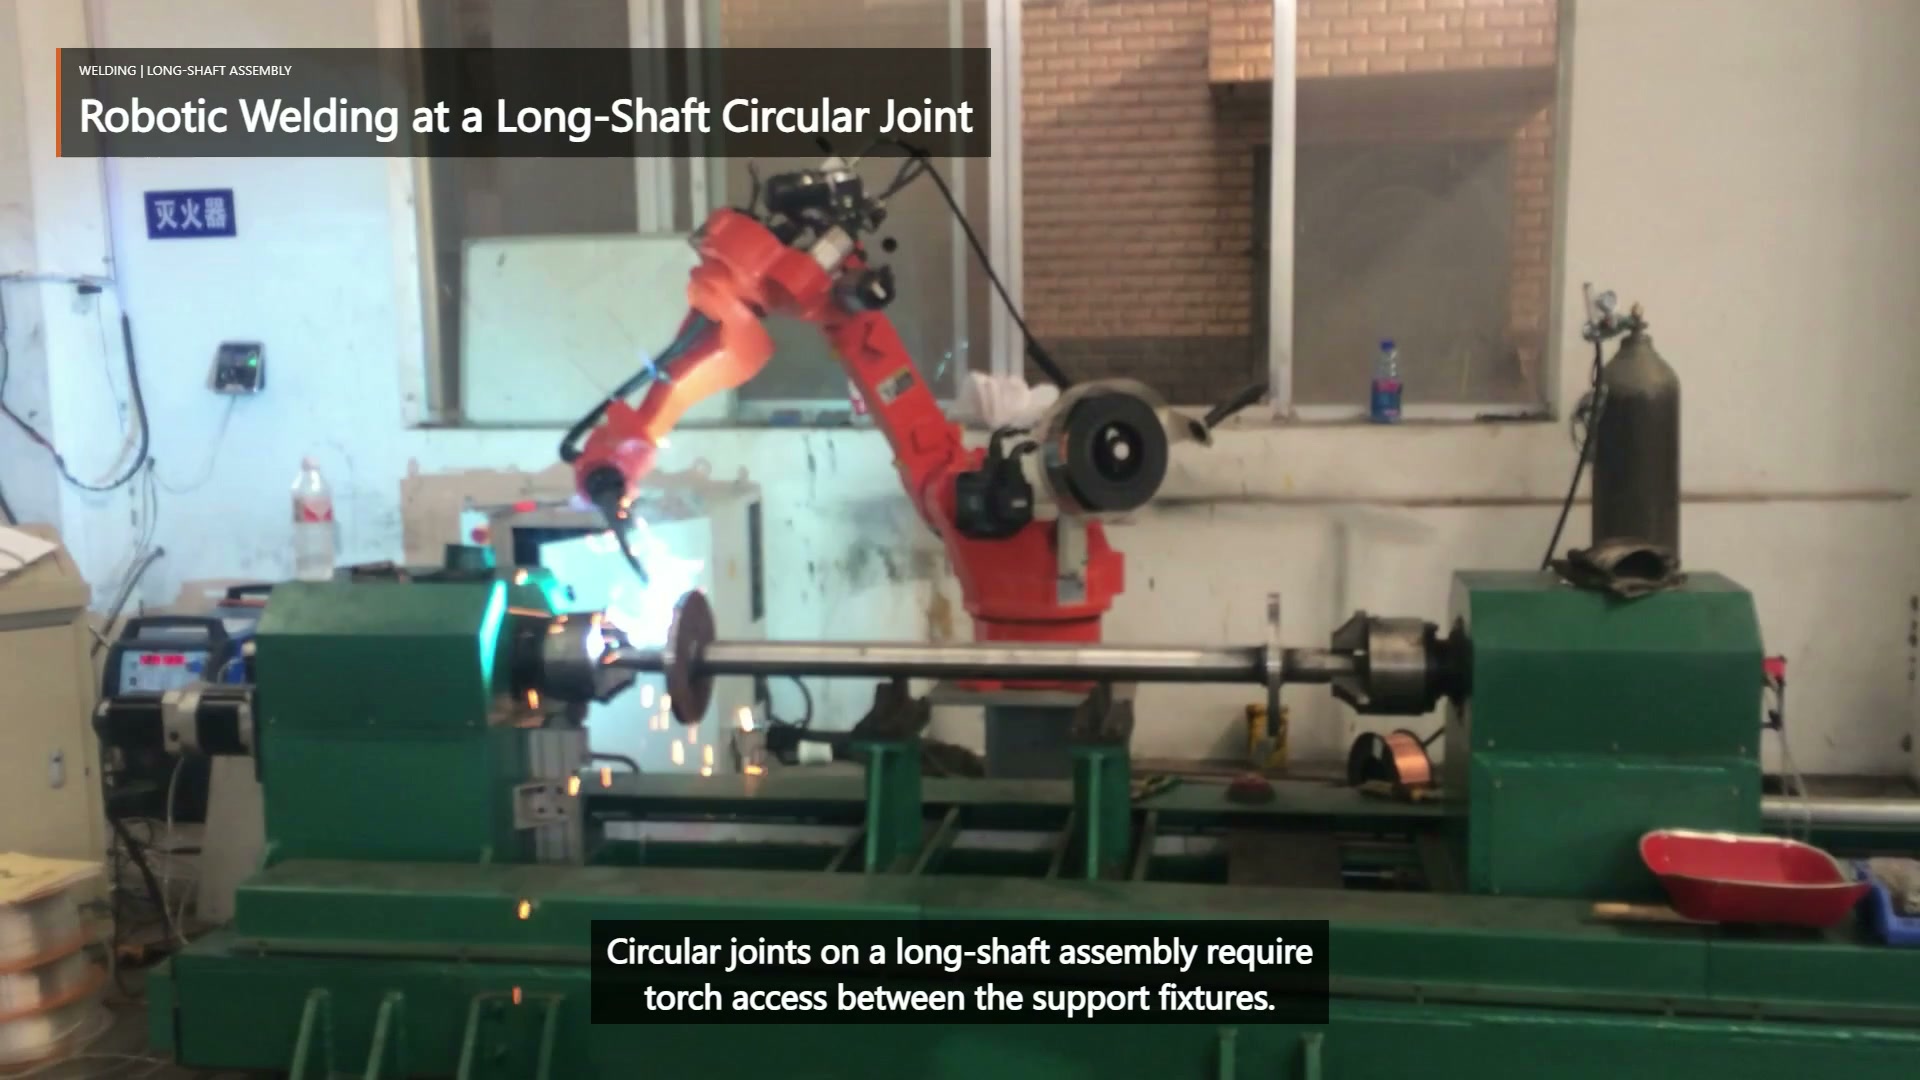
၀၀:၀၄.၀၀ နာရီတွင် စက်ရုပ်သည် ထောက်ပံ့ပေးထားသော အလျားလိုက် တပ်ဆင်မှုဘေးတွင် အလုပ်လုပ်ပါသည်။
တင်ဆက်မှုကို မရွေးချယ်မီ အပြန်အလှန် ဆက်သွယ်မှု ဇယားကို အသုံးပြုပါ
| ပြောင်းလဲရန် အဆိုပြုထားသည်။ | ပြန်လည်စစ်ဆေးရန် ဂျီသြမေတြီ | လက်ခံမှုအထောက်အထား |
|---|---|---|
| အထောက်အပံ့တစ်ခု ရွှေ့ပါ သို့မဟုတ် ထည့်ပါ | တွဲကျခြင်း၊ အဆစ်တည်နေရာနှင့် မီးရှူးတိုင်နေရာပိတ်ဆို့ခြင်း | ညှပ်ပြီးနောက် တိုင်းတာထားသော ဝင်ရိုးနှင့် မျက်နှာပြင်အနေအထား |
| ဝင်ရိုးတည်နေရာကို တင်းကျပ်ပါ | ပန်းကန်ပြားအနေအထားနှင့် စတင်/ရပ်တန့်ရန် ဝင်ရောက်ခွင့် | တပ်ဆင်ကိရိယာတွင် ဝင်လာသော သည်းခံနိုင်စွမ်း အပြည့်အဝ ရှိသည် |
| မီးရှူးတိုင်ချဉ်းကပ်မှုကို ပြောင်းလဲပါ | ကေဘယ်လ်ရှင်းလင်းရေး၊ ပံ့ပိုးမှုဝင်ရောက်စွက်ဖက်မှုနှင့် စစ်ဆေးရေးမြင်ကွင်း | အခက်ခဲဆုံးလိုအပ်သောဒေသတွင် Swept-envelope ပြန်လည်သုံးသပ်ခြင်း |
| လိုအပ်သော ဂဟေဆက်ခြင်းကို အပိုင်းများခွဲပါ | ခွင့်ပြုထားသော စတင်ခြင်း၊ ရပ်တန့်ခြင်း၊ ထပ်ခြင်းနှင့် နေရာပြောင်းခြင်း လှုပ်ရှားမှုများ | ပုံဆွဲခြင်း၊ ဂဟေဆက်ခြင်း သတ်မှတ်ချက်နှင့် စစ်ဆေးခြင်းအစီအစဉ် |
ဤပြန်လည်သုံးသပ်ချက်သည် လိုအပ်သော ပူးတွဲအတိုင်းအတာဖြင့် စတင်သင့်သည်။ မြင်သာသော မျဉ်းကွေးတစ်ခုတည်းဖြင့် စီမံကိန်းသည် အပိုင်းတိုတစ်ခု၊ ဒေသများစွာ သို့မဟုတ် အခြားလိုအပ်ချက်တစ်ခု လိုအပ်ခြင်း ရှိ၊ မရှိကို သတ်မှတ်၍မရပါ။ ထို့နောက်မှသာ ပံ့ပိုးမှုနှင့် ဝင်ရောက်ခွင့်ကို မှန်ကန်သောပစ်မှတ်နှင့် နှိုင်းယှဉ်၍ အကဲဖြတ်နိုင်မည်ဖြစ်သည်။
အထွေထွေ တင်ဆက်မှု ဗျူဟာနှစ်ခုကို စမ်းသပ်မှုတစ်ခုတွင် နှိုင်းယှဉ်ပါ
လိုအပ်သောဒေသတိုင်းကို ရောက်ရှိနိုင်ပြီး အထောက်အပံ့များသည် ဝင်ရိုးကို ခွင့်ပြုထားသောအကွာအဝေးအတွင်း ထိန်းထားသည့်အခါ ပုံသေတင်ဆက်မှုတစ်ခုသည် ဆွဲဆောင်မှုရှိသည်။ ၎င်း၏စမ်းသပ်မှုသည် အရှည်ဆုံးတပ်ဆင်မှု၊ အကြီးမားဆုံးမျှော်လင့်ထားသော sag၊ plate-position variation နှင့် အပိတ်ဆို့ဆုံး torch angle တို့ကို စိန်ခေါ်သင့်သည်။
တင်ပြချက်တစ်ခုသည် လိုအပ်သောဒေသအားလုံးကို မဖော်ထုတ်နိုင်ပါက၊ ချိန်ညှိထားသော တင်ပြချက်ကို အထွေထွေအင်ဂျင်နီယာရွေးချယ်မှုတစ်ခုအဖြစ် လေ့လာနိုင်သည်။ ထိုရွေးချယ်မှုသည် ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု၊ ထိန်းချုပ်မှုနှင့် ပြန်လည်နေရာချထားမှုဆိုင်ရာမေးခွန်းများကို ထည့်သွင်းထားပြီး အတည်ပြုရမည်ဖြစ်သည်။ ၎င်းသည် ရိုက်ကူးထားသော တပ်ဆင်မှုသည် လည်ပတ်နေကြောင်း အထောက်အထားမဟုတ်ပါ။ မည်သည့်နည်းဗျူဟာအတွက်မဆို၊ arc-on အပိုင်းများကို ပြန်လည်နေရာချထားခြင်းမှ ခွဲထုတ်ပြီး စစ်ဆေးရေးဝင်ရောက်ခွင့်ကို ချန်ထားပါ။
အဆိုးဆုံး ဂဟေဆက်ဧရိယာနှင့် အဆိုးဆုံးဝင်လာသော အစိတ်အပိုင်းကို အတူတကွ အကဲဖြတ်ပါ။
အထောက်အပံ့ဟာ့ဒ်ဝဲသည် မီးရှူးတိုင်ဝင်ရောက်နိုင်မှု၊ ရှည်လျားသောအစိတ်အပိုင်းများ တွဲကျနေခြင်း၊ ပြားအနေအထားကွဲပြားခြင်း သို့မဟုတ် ပုံဆွဲခြင်းသည် မသက်မသာထောင့်လိုအပ်ခြင်းတို့နှင့် ယှဉ်ပြိုင်သည့်အခါ အစောပိုင်းအကဲဖြတ်ခြင်းသည် အကျိုးရှိပါသည်။ တပ်ဆင်ပုံဆွဲခြင်း၊ လိုအပ်သော အဆစ်အတိုင်းအတာများ၊ ဂဟေသင်္ကေတများနှင့် လက်ခံမှုစံနှုန်းများ၊ အရှည်နှင့် ဖြောင့်တန်းမှု သည်းခံနိုင်မှုများ၊ ပြားအနေအထားနှင့် တပ်ဆင်မှုကွဲပြားမှု၊ အဆိုပြုထားသော အထောက်အပံ့နှင့် အချက်အလက်သဘောတရား၊ မီးရှူးတိုင်နှင့် ကြိုးအဖုံးနှင့် ကိုယ်စားပြုအစိတ်အပိုင်းများကို ယူဆောင်လာပါ။
ပထမဆုံးစမ်းသပ်မှုသည် ညှပ်ပြီးနောက် ဝင်ရိုးကို ရှာဖွေသင့်ပြီး၊ အကန့်သတ်ဆုံး လိုအပ်သော နေရာကို အတည်ပြုသင့်ပြီး၊ ခွင့်ပြုထားသော စတင်ခြင်းနှင့် ရပ်တန့်ခြင်း ဝင်ရောက်ခွင့်ကို စစ်ဆေးသင့်ပြီး၊ အထွက်ကို ခန့်မှန်းခြင်းမပြုမီ လွှတ်ပြီးနောက် တပ်ဆင်မှုကို စစ်ဆေးသင့်သည်။ EVST သဘောတရား ပြန်လည်သုံးသပ်ရန်အတွက် ဤထည့်သွင်းချက်များကို ပေးပို့ပါ → သို့မဟုတ်အီးမေးလ် sales@evsrobot.com.
မြင်သာသော မျက်နှာပြင်တစ်ခုတွင် ဂဟေဆော်ခြင်းကို ဗီဒီယိုက အတည်ပြုပေးပါသည်။ နောက်ဆုံး အဆစ်အတိုင်းအတာ၊ ကိရိယာ၊ ထိန်းချုပ်မှုများနှင့် ထုတ်လုပ်မှုလက်ခံမှုသည် ပရောဂျက်အတည်ပြုချက်ပေါ်တွင် မူတည်ပါသည်။