
ဂဟေဆက်ချိန်များကို နှိုင်းယှဉ်ခြင်းမပြုမီ ပုံမှန်ဝင်လာသော အစိတ်အပိုင်းများဖြင့် တူညီသော fixture ကို run ပါ။ အဆစ်တစ်ခုစီသည် ခန့်မှန်းနိုင်သော အနေအထားတွင် ကျရောက်ပြီး fixture တပ်ဆင်ခြင်းနှင့် ပြောင်းလဲခြင်းကို တရားမျှတစေရန် လုံလောက်သော အချိန်ကြာမြင့်စွာ run သည့်အခါ ထပ်ခါတလဲလဲ hinge row သည် robot welding အတွက် သင့်တော်ပါသည်။ အော်ပရေတာတစ်ဦးသည် hinge အပိုင်းအစတစ်ခုချင်းစီကို လက်ဖြင့် alignment ဖြစ်အောင် ယူဆောင်ရန် လိုအပ်ပါက robot သို့ ကတိမပြုမီ ထို variants များကို manual ထားရှိပါ သို့မဟုတ် ၎င်းတို့၏ fitup ကို တိုးတက်ကောင်းမွန်အောင် ပြုလုပ်ပါ။
ကလစ်ပိတ်ပြီးနောက် အဆစ်ကို ရှာပါ
ရုပ်ရှင်တွင် အပေါက်များထပ်ခါတလဲလဲပါရှိသော ပတ္တာအပိုင်းအစများတန်းရှည်တစ်လျှောက်တွင် ဂဟေဆော်မီးတိုင်တစ်ခုကို ပြသထားသည်။ အလုပ်စားပွဲတစ်လျှောက် အဆက်မပြတ်နေရာများတွင် စက်ဝိုင်းပုံပေါ်လာသည်။ တန်းစီခြင်းက အစီအစဉ်ကို အလွယ်တကူမြင်နိုင်စေသည်။ ထုတ်လုပ်မှုစမ်းသပ်မှုတွင်၊ ညှပ်ပြီးနောက် ပထမဆုံးနှင့် နောက်ဆုံးအဆစ်ကို စစ်ဆေးပါ- ထိတွေ့မှုအနား သို့မဟုတ် ကွာဟချက်သည် မတူညီသော်လည်း ထပ်ခါတလဲလဲအပေါက်များသည် တန်းစီနေနိုင်သည်။
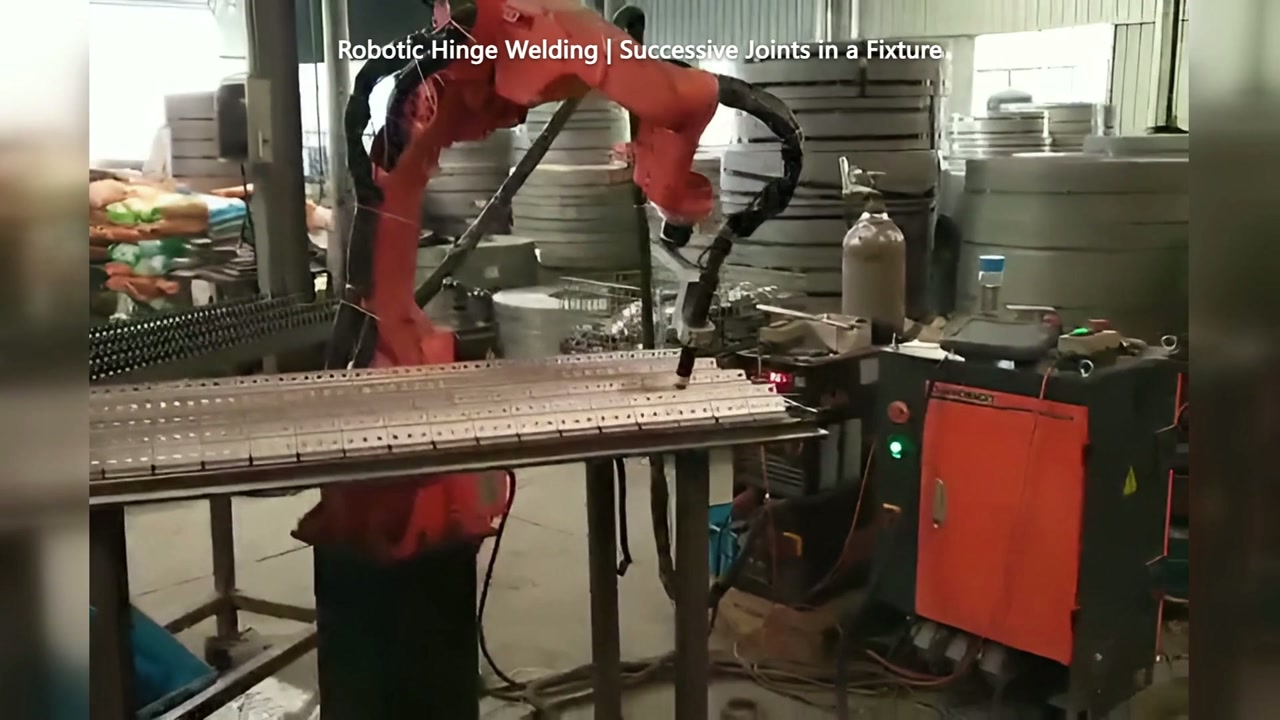
ဗီဒီယိုထဲမှာ ၀၀:၃၁။ မီးအိမ်ကို အလုပ်စားပွဲရဲ့ ညာဘက်ခြမ်းက ပတ္တာတန်းအထက်မှာ ထားရှိပါတယ်။
အဆစ်ကို အမှန်တကယ်ထိန်းချုပ်သော မျက်နှာပြင်များကို အသုံးပြု၍ ကိရိယာကို အလုပ်နေရာကို ရှာဖွေခိုင်းပါ။ ပုံမှန်ထုတ်လုပ်မှုမှ အပိုင်းအစများကို တင်ပါ၊ ကိရိယာကို ပိတ်ပါ၊ ထို့နောက် စီစဉ်ထားသော မီးရှူးတိုင်လမ်းကြောင်းနှင့် နှိုင်းယှဉ်ပါက အဆစ်တည်ရှိသည့်နေရာကို မှတ်သားပါ။ ညှပ်အားလုံးပိတ်ထားခြင်းဖြင့် မီးရှူးတိုင်ဝင်ရောက်ခွင့်ကို စစ်ဆေးပါ။ အနားကွပ် သို့မဟုတ် ညှပ်က တစ်နေရာကို ပိတ်ဆို့ထားပါက၊ ထိုနေရာကို သီးခြားမှတ်တမ်းတင်ပါ။ လျော့ရဲနေသော ပတ္တာတစ်ခုတည်းဖြင့် စမ်းသပ်မှုသည် ၎င်းကို လွတ်သွားလိမ့်မည်။
မှာယူမှုတစ်ခုလုံးကို တူညီသော လက်ခံမှုစစ်ဆေးမှုဖြင့် နှိုင်းယှဉ်ပါ
| မှာယူမှု အခြေအနေ | လက်တွေ့ကျတဲ့ နောက်တစ်ဆင့် |
|---|---|
| တပ်ဆင်မှုတစ်ခုတည်းတွင် ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်သော အဆစ်များဖြင့် ရှည်လျားသော ပြေးမှုများ | လက်ခံထားသော အတန်းတစ်ခုလုံးအတွက် လက်ဖြင့်နှင့် စက်ရုပ်အချိန်များကို နှိုင်းယှဉ်ပါ။ တင်ခြင်း၊ လှည့်ခြင်းနှင့် ချခြင်း ပါဝင်သည်။ |
| ပတ္တာ မျိုးကွဲများတွင် အတိုချုံး လည်ပတ်မှုများ | လမ်းကြောင်းနှစ်ခုလုံးတွင် တပ်ဆင်မှုပြောင်းလဲခြင်းနှင့် ပထမအဆင့်ခွင့်ပြုချက်အတွက် အချိန်သတ်မှတ်ပါ။ တပ်ဆင်မှုသည် ရရှိနိုင်သော လည်ပတ်ချိန်ကို အသုံးပြုသည့်နေရာတွင် မှာယူမှုများကို လက်စွဲအဖြစ်ထားပါ။ |
| တစ်ဖွဲ့က ထပ်ခါတလဲလဲလုပ်တယ်၊ နောက်တစ်ဖွဲ့က လက်ချိန်ညှိမှု ပုံမှန်လိုအပ်တယ် | တည်ငြိမ်သောအုပ်စုကို ရိုဘော့ပေါ်တွင် စမ်းသုံးကြည့်ပြီး upstream fit-up တိုးတက်ကောင်းမွန်လာစဉ် ကျန်အရာများအတွက် manual path ကိုထားပါ။ |
လမ်းကြောင်းနှစ်ခုလုံးအတွက် တူညီသော အတိုင်းအတာနှင့် ဂဟေလက်ခံမှု စံနှုန်းများကို အသုံးပြုပါ။ အစောပိုင်း တပ်ဆင်မှုပြင်ဆင်မှုများ၊ အတန်းအဆုံးတွင် ထိတွေ့မှု သို့မဟုတ် မကြာခဏပြောင်းလဲခြင်းများ ပြုလုပ်သည့် မှာယူမှုသည် ၎င်း၏ arc time မှ အကြံပြုထားသည်ထက် အလုပ်ပိုယူနိုင်သည်။ အချိန်ကိုက် ဂဟေဆက်သရုပ်ပြမှုကိုသာမက လက်ခံထားသော အတန်းနှင့် ၎င်း၏ setup မှတ်တမ်းကို တောင်းဆိုပါ။
ပတ္တာပုံစံ၊ ကိုယ်စားပြု မျိုးကွဲအနည်းငယ်နှင့် တင်ပြီးနောက် ကွာဟချက်များ၏ ပုံများရှိပါက၊ EVST နှင့် မျှဝေပါ။ ဂဟေဆက်ခြင်းစမ်းသပ်မှုတွင် မည်သည့်မိသားစုများကို ထည့်သွင်းရမည်ကို ကျွန်ုပ်တို့ ဆွေးနွေးနိုင်ပါသည်။