
22 ကြိမ်မြောက် တရုတ် အပြည်ပြည်ဆိုင်ရာ စက်မှုကုန်စည်ပြပွဲသည် ပြီးခဲ့သည့် သီတင်းပတ်က တရားဝင် ပြီးဆုံးခဲ့သည်။ ကပ်ရောဂါသည် တရုတ်နိုင်ငံတွင် အရှိန်အဟုန် ပျောက်ဆုံးနေချိန်တွင် ကုမ္ပဏီများစွာသည် ၎င်းတို့၏ ယုံကြည်မှုကို မြှင့်တင်ကာ CIIF တွင် အသစ်စက်စက် အသွင်အပြင်ဖြင့် စုရုံးခဲ့ကြသည်။ ပြပွဲအတွင်း QJAR သည် အက်ပ်လီကေးရှင်းမျိုးစုံဖြင့် ဉာဏ်ရည်ထက်မြက်သော သရုပ်ပြလိုင်းများစွာကို ပြသခဲ့ပြီး COVID-19 လွန်ကုန်ထုတ်လုပ်မှုကမ္ဘာတွင် အလိုအလျောက်လမ်းကို ညွှန်ပြခဲ့သည်။
CIIF 2020၊ ShangHai တွင် QJAR စက်ရုပ်၏ အသားပေးဖော်ပြချက်
QJAR သည် တရုတ်နိုင်ငံရှိ ထိပ်တန်းစက်ရုပ်ထုတ်လုပ်သူဖြစ်ပြီး ယခုအခါ 4 ကီလိုဂရမ်မှ 6 ကီလိုဂရမ်အထိ payload ပါသည့် 3/800 ဝင်ရိုးစက်ရုပ်ကို ရရှိထားပြီး ၎င်းကို ဂဟေဆော်ခြင်း၊ ပစ္စည်းကိုင်တွယ်ခြင်း၊ စက်ကိရိယာတင်/ချခြင်း၊ ပက်ဖြန်းခြင်း၊ ထုထောင်ခြင်း၊ ထုရိုက်ခြင်း၊ စက်တွင် အသုံးချနိုင်သည်။ ပြုစုခြင်း စသည်တို့
ဉာဏ်ရည်ထက်မြက်သောကုန်ထုတ်ဂေဟစနစ်တည်ဆောက်မှုမှတစ်ဆင့် QJAR စက်ရုပ်သည် အသိဉာဏ်ရှိသောကုန်ထုတ်လုပ်ငန်းဂေဟစနစ်အတွက် “နည်းပညာပိုင်းဆိုင်ရာထုတ်ကုန်များ” ပံ့ပိုးပေးရန်အတွက် “ပင်မစွမ်းအား” ဖြစ်လာခဲ့သည်။ QJAR သည် ပင်မအစိတ်အပိုင်းများ၊ စက်ရုပ်အပြည့်အစုံ၊ စက်မှုဆော့ဖ်ဝဲ၊ စနစ်ပေါင်းစည်းမှု၊ ဒစ်ဂျစ်တယ်နှင့် ဉာဏ်ရည်ထက်မြက်သော ကုန်ထုတ်လုပ်ငန်းပလီကေးရှင်းများနှင့် ASD cloud ပလပ်ဖောင်းဝန်ဆောင်မှုများမှ ပြီးပြည့်စုံသော စက်မှုလုပ်ငန်းကွင်းဆက်တစ်ခုကို ဖွဲ့စည်းထားပြီး အခြားကုမ္ပဏီများအား အသိဉာဏ်ထုတ်လုပ်ခြင်းအတွက် ပေါင်းစပ်ဖြေရှင်းချက်ဖြင့် ပံ့ပိုးပေးကာ ယှဉ်ပြိုင်နိုင်စွမ်းနှင့် ကွဲပြားသော စက်ရုပ်များကို ပံ့ပိုးပေးနိုင်သည်။ ပေါင်းစပ်ထားသော အပလီကေးရှင်းထုတ်ကုန်များနှင့် ပေါင်းစပ်ပါဝင်သူများနှင့် အဆုံးအသုံးပြုသူများအတွက် အရည်အသွေးမြင့် စုစုပေါင်းဝန်ဆောင်မှုများကို ပေးဆောင်ပါ။
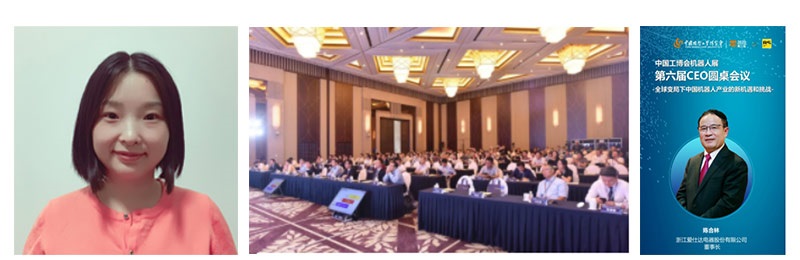
QJAR မိခင်ကုမ္ပဏီ ASD ၏ CEO ဖြစ်သူ Chen Helin နှင့် EVS CEO Sharon Xiao တို့သည် CIIF ၏ 6th CEO Roundtable Conference of RS ပြပွဲသို့ တက်ရောက်ခဲ့ကြပြီး ကမ္ဘာလုံးဆိုင်ရာပြောင်းလဲမှုများအောက်တွင် တရုတ်နိုင်ငံ၏ စက်ရုပ်လုပ်ငန်း၏ အခွင့်အလမ်းများနှင့် စိန်ခေါ်မှုအသစ်များကို ၎င်းတို့၏အမြင်ကို မျှဝေခဲ့ကြသည်။ နောက်ထပ်နိုင်ငံများနှင့် ကုမ္ပဏီများသည် ၎င်းတို့၏ စက်မှုကုန်ထုတ်လုပ်ငန်းကို အဆင့်မြှင့်တင်ရာတွင် ကူညီရန်အတွက် တရုတ်စက်ရုပ်ရောင်းချသူအတွက် အခွင့်အလမ်းတစ်ခုဖြစ်သည်။
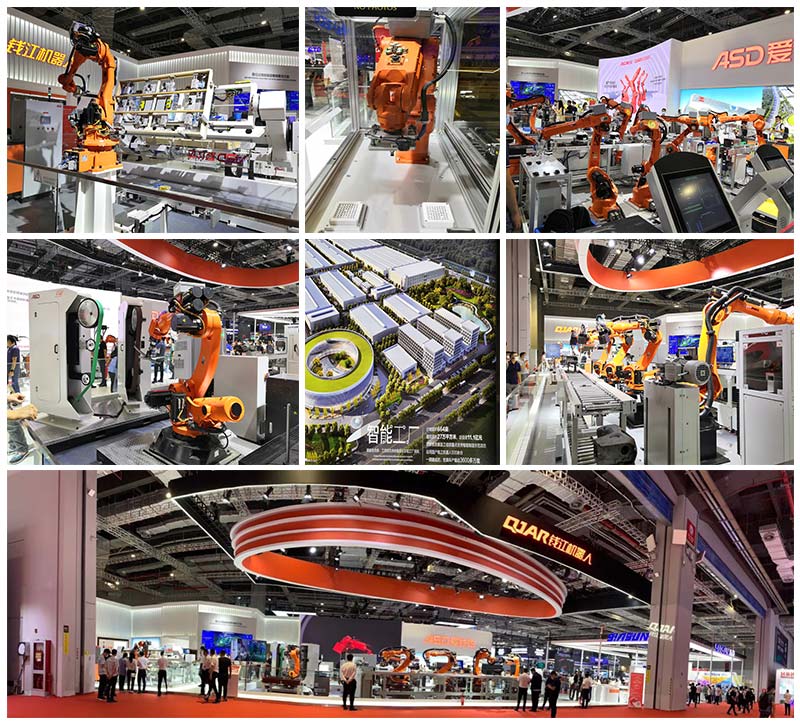
QJAR စက်ရုပ်၏ ပြသထားသော အပလီကေးရှင်းများကို လေးလေးနက်နက် သုံးသပ်ကြည့်ကြပါစို့။
1. ASD ထမင်းပေါင်းအိုး၏ C2M စည်းဝေးပွဲလိုင်း
ASD ထမင်းပေါင်းအိုး၏ C2M တပ်ဆင်မှုလိုင်းသည် အိမ်သုံးပစ္စည်းလုပ်ငန်းတွင် အဓိက တီထွင်ဆန်းသစ်မှုနှင့် အောင်မြင်မှုတစ်ခုဖြစ်သည်။ စည်းဝေးပွဲလိုင်းတွင် ဘူတာရုံ ၁၁ ခု ပါဝင်သည်။ ပထမဘူတာရုံတွင် စက်ရုပ်များဖြင့် ထမင်းပေါင်းအိုးတင်ခြင်းနှင့် လွှင့်ခြင်းတို့ကို ပြသသည်။ ဒုတိယနှင့် ပဉ္စမအလုပ်ရုံများရှိ စက်ရုပ်များသည် အစိတ်အပိုင်းများကို တိကျစွာစုဝေးစေပြီး အမြင်အာရုံစနစ်၏ လမ်းညွှန်မှုအောက်တွင် တပ်ဆင်ထားခြင်းရှိမရှိ စစ်ဆေးနိုင်သည်။ တတိယနှင့် ဆဌမ အလုပ်ရုံများသည် စက်ရုပ်များကို အလိုအလျောက် အစာကျွေးပြီး ဝက်အူများကို ပြသကာ ဝက်အူလိမ်အားဒေတာကို အဆက်မပြတ် စောင့်ကြည့်နေပါသည်။ စတုတ္ထဘူတာနှင့် ဒသမဘူတာရုံတွင် ထမင်းပေါင်းအိုးကို ပို့ဆောင်ရန် လိုင်းပြောင်းရန် စက်ရုပ်၊ သတ္တမဘူတာရုံသည် အတွင်းခံတိုင်ကီကို တပ်ဆင်ရန်အတွက် စက်ရုပ်၏ အသုံးချမှုအသစ်ကို ပြသသည်။ အဋ္ဌမနှင့် နဝမမြောက် အလုပ်ရုံသည် ထမင်းပေါင်းအိုးပေါ်တွင် စာလုံးများကို ရှာဖွေပြီး ရေးထွင်းရန် အမြင်အာရုံခံကိရိယာနှင့် လေဆာ အမှတ်အသားစက်ကို အသုံးပြုသည်။ ထမင်းပေါင်းအိုးကို သိမ်းဆည်းရန် AGV နှင့် ပူးပေါင်းလုပ်ဆောင်မည့် စက်ရုပ်ကို ဆယ်ခုမြောက် အလုပ်ရုံက ပြသသည်။
လျှောက်လွှာနယ်ပယ်များ- အိမ်သုံးပစ္စည်းများ၊ မီးဖိုချောင်သုံးပစ္စည်းများ၊ အရုပ်များ၊ ဆေးဘက်ဆိုင်ရာ ကုသမှု၊ အီလက်ထရွန်နစ်ပစ္စည်းများနှင့် အခြားစက်မှုလုပ်ငန်းများ။
2. အပ်ချုပ်စက် Shell အတွက် အလိုအလျောက်ကြိတ်ထုတ်လုပ်မှုလိုင်း
ဖြစ်ရပ်မှန်သုံးသပ်ချက်
က) အခြေခံဘောင်များ- ထုတ်လုပ်မှုအချိန်- ၄၀ နှစ်၊ ပစ္စည်း- HT၊ အလုပ်ချိန်- ဆိုင်းတစ်ခုလျှင် ၈ နာရီ။
ခ) စက်ရုပ်ပုံစံ- 4 ယူနစ် QJR210-1 စက်ရုပ်ကို တူးလ်လိုင်းကို ပွတ်တိုက်ရန် အသုံးပြုခဲ့သည်။
ဂ) ကြိတ်ခြင်းနည်းလမ်း- လက်ဖြင့်ညှပ်ခြင်း၊ အလုပ်အပိုင်း၏ပုံသဏ္ဍာန်ကိုသိရှိရန် လေဆာအစားထိုးအာရုံခံကိရိယာနှင့် တွက်ချက်မှုရလဒ်များအတိုင်း စက်ရုပ်အား ကြိတ်ခွဲရန် လမ်းညွှန်ပေးသည်။
ဃ) ကြိတ်ခြင်းနှင့် ပွတ်ခြင်းလုပ်ငန်းစဉ်- ကြိတ်ခြင်းနှင့် ပွတ်ခြင်းယူနစ်သည် ပွတ်တိုက်စက်လေးမျိုးဖြင့် ဖွဲ့စည်းထားပြီး အပြိုင်ပျံ့နှံ့နေသော ပို့ဆောင်ခြင်းလိုင်းနှစ်ခုသည် စက်ရုပ်များ၏ စဉ်ဆက်မပြတ် ပွတ်တိုက်ခြင်းကို သိရှိနိုင်သည်။
အားသာချက်များ:
Casting ၏ အလိုအလျောက် ပွတ်တိုက်မှု ယူနစ်၏ ဆန်းသစ်တီထွင်မှု ခွဲခြမ်းစိတ်ဖြာမှုတွင် အလုပ်အပိုင်း၏ ပုံသဏ္ဍာန်ကို သိရှိရန် လေဆာ ရွှေ့ပြောင်းခြင်း အာရုံခံကိရိယာကို အသုံးပြုကာ စက်ရုပ်အား စကင်န်ဖတ်ခြင်း ရလဒ်များအတိုင်း ကြိတ်နိုင်စေရန် လမ်းညွှန်ပေးပါသည်။ ကြိတ်ခွဲမှုအရည်အသွေးကို မြှင့်တင်ရန် အထူးကိရိယာများဖြင့် မော်တာတပ်ထားသော ဗိုင်းလိပ်တံ။ ပါဝါမြင့် 20kW လိုက်လျောညီထွေရှိသော adaptive spindle ကြိတ်ခြင်းကို ပုံသဏ္ဍာန်နှင့်အတူ ကြိတ်ခြင်းကို နားလည်ရန် အသုံးပြုပါသည်။ အပြိုင် ပျံ့နှံ့နေသော သယ်ယူပို့ဆောင်ရေးလိုင်း နှစ်ခုကို အသုံးပြုခြင်းဖြင့် စက်ရုပ်၏ စဉ်ဆက်မပြတ် ပွတ်တိုက်မှုကို သိရှိနိုင်ပြီး ထုတ်လုပ်မှု ထိရောက်မှုကို မြှင့်တင်နိုင်ပါသည်။ မကြာမကြာ ပြုပြင်ထားသော အသုံးအဆောင်ပစ္စည်းများကို မကြာခဏ အစားထိုးခြင်း ပြဿနာကို ဖြေရှင်းရန် ကိရိယာစာကြည့်တိုက်ကို တပ်ဆင်ထားသည်။ ထုတ်ကုန်အချက်အလက်များကို ခြေရာခံပြီး စီမံခန့်ခွဲရန်နှင့် ထုတ်ကုန်အရည်အသွေးကို ထိန်းချုပ်ရန် MES စနစ်နှင့် ပူးပေါင်းဆောင်ရွက်ပါ။
လျှောက်လွှာနယ်ပယ်များ- သတ္တု၊ မော်တော်ကား၊ အိမ်သုံးပစ္စည်းများ၊ မော်တော်ဆိုင်ကယ်၊ ဟာ့ဒ်ဝဲနှင့် အခြားစက်မှုလုပ်ငန်းများ။
3. Five Star Chair ခြေထောက်ကြိတ်ခြင်း။
Workstation နိဒါန်း- ဤယူနစ်ကို စက်ရုပ်၊ ဂရစ်ပတာ၊ တင်တင်စားပွဲ၊ ရေပေါ်တွန်းအားထိန်းချုပ်ခါးပတ်စက် (ဘူတာရုံတစ်ခုတည်း) စသည်တို့ဖြင့် အဓိကဖွဲ့စည်းထားပါသည်။ ၎င်းကို ကြမ်းကြမ်းတမ်းတမ်းကြိတ်ခွဲခြင်းနှင့် ကြယ်ငါးပွင့်ထိုင်ခုံခြေဖဝါးကို ကြိတ်ခွဲခြင်းအတွက် အဓိကအားဖြင့် အသုံးပြုပါသည်။ အခြားသတ္တုအစိတ်အပိုင်းများ သို့မဟုတ် သတ္တုဂဟေဆော်သည့် အစိတ်အပိုင်းများကို ကြမ်းတမ်းစွာ ကြိတ်ခွဲခြင်းနှင့် ကြိတ်ခွဲခြင်းအတွက်။ ဤယူနစ်တွင် ရေပေါ်တွန်းအားထိန်းချုပ်ခါးပတ်စက် ၂စုံ (ဘူတာရုံတစ်ခုတည်း) တပ်ဆင်ထားသည်။ အမှန်တကယ် ကြိတ်ခွဲခြင်း လုပ်ငန်းစဉ် လိုအပ်ချက်များအရ ထုတ်ကုန်များ၏ ကြမ်းတမ်းပြီး ကောင်းမွန်သော ကြိတ်ခွဲမှုကို ပြီးမြောက်စေရန်အတွက် ကွဲပြားသော အမျိုးအစားအလိုက် အညစ်ကြေးခါးပတ်များကို ပြုပြင်ဖန်တီးနိုင်ပါသည်။
သက်ဆိုင်ရာ configuration ရည်ညွှန်းချက်မှာ အောက်ပါအတိုင်းဖြစ်သည်။
1. စက်မှုစက်ရုပ်- 210 ကီလိုဂရမ်ဝန်
2. ဘူတာရုံ နှစ်ထပ် တင်ခြင်းနှင့် လွှင့်တင်ခြင်း ဆလိုက်ဇယားနှင့် ကိရိယာတန်ဆာပလာ
3. Floating force-controlled abrasive belt machine (ကြမ်းတမ်း): ပါဝါ 5.5kW၊ အမြန်နှုန်း 2850rpm; ရေပေါ် function နှင့်အတူ; လိုအပ်သလို 20-300n အကွာအဝေးတွင် မျောပါအားကို သတ်မှတ်နိုင်သည်။ မာကျောမှု ၄၅ ဒီဂရီရှိသော ရော်ဘာဘီးကို တပ်ဆင်ထားသည်။
4. Floating force-controlled abrasive belt machine (ဒဏ်ငွေ): ပါဝါ 5.5kW၊ အမြန်နှုန်း 2850rpm; ရေပေါ် function နှင့်အတူ; လိုအပ်သလို 20-300N အကွာအဝေးတွင် မျောပါသောအင်အားကို သတ်မှတ်နိုင်သည်။ မာကျောမှု ၃၅ ဒီဂရီရှိသော ရော်ဘာဘီးကို တပ်ဆင်ထားသည်။
လုပ်ငန်းစဉ်နှင့် ရိုက်ချက်အား အောက်ပါအတိုင်းဖော်ပြထားသည်- (ကြယ်ငါးပွင့်ထိုင်ခုံခြေလျင်ထုတ်ကုန်ကို နမူနာအဖြစ် ယူ)
ကြမ်းတမ်းသောကြိတ်ခြင်း- 180 မီလီမီတာ ပွန်းပဲ့သော ခါးပတ်ပါရှိသော ရေပေါ်တွန်းအားထိန်းချုပ်ထားသော ပွန်းပဲ့ခါးပတ်စက် (ကြမ်းတမ်းသော)၊ ပွတ်ရမည့်အလုပ်၏အစိတ်အပိုင်းတစ်ခုလုံးကို ကြမ်းတမ်းစွာကြိတ်ချေပါ၊ ကြိတ်ချိန်သည် 4 မိနစ်ခန့်ဖြစ်သည်။
ကြိတ်ခွဲခြင်း- ရေပေါ်တွန်းအားထိန်းချုပ်ထားသော ပွန်းပဲ့ခါးပတ်စက် (ကြမ်းတမ်း) ကို ၃၂၀ မီလီမီတာ ပွန်းပဲ့ခါးပတ်ဖြင့် အသုံးပြုသည်။ ကြိတ်ချိန်က 320 မိနစ်ခန့်ဖြစ်သည်။ နိဂုံးချုပ်ရလျှင်- သယ်ဆောင်ခြင်း၊ ဖြုတ်ချခြင်းနှင့် ခုန်ခြင်းအချိန်ကို ထည့်သွင်းစဉ်းစားခြင်း ၊ ကြယ်ငါးပွင့် ကုလားထိုင်ခြေဖဝါး၏ အလုံးစုံကြိတ်ကြိတ်မှုမှာ 4 မိနစ်/အပိုင်းခန့်ဖြစ်သည်။
ထုတ်ကုန်၏အားသာချက်များ- ထုတ်ကုန်လိုက်ဖက်မှုကောင်းသည်- အခြားသတ္တုအစိတ်အပိုင်းများကို ကြိတ်ခွဲရာတွင်လည်း ခလုတ်ခလုတ်နှင့် ကိရိယာတန်ဆာပလာများကို အသုံးပြုနိုင်သည်။ ပြင်းထန်သော ချဲ့ထွင်နိုင်မှု- ၎င်းကို သီးခြား သို့မဟုတ် အလားတူ ဘူတာရုံများဖြင့် ဆက်တိုက်လုပ်ဆောင်နိုင်သည်။ အက်ပလီကေးရှင်းနယ်ပယ်များ- ကြယ်ငါးပွင့်ထိုင်ခုံခြေဖဝါးကို ကြမ်းတမ်းကြိတ်ခွဲခြင်းနှင့် ကြိတ်ခွဲခြင်းအတွက် အဓိကအားဖြင့် အသုံးပြုပြီး အခြားသတ္တုအစိတ်အပိုင်းများ သို့မဟုတ် သတ္တုဂဟေဆက်ခြင်းအစိတ်အပိုင်းများကို ကြမ်းတမ်းစွာကြိတ်ခွဲခြင်းနှင့် ကောင်းစွာကြိတ်ခြင်းအတွက်လည်း အသုံးပြုနိုင်သည်။
4. Intelligent Surfacing အလုပ်စခန်း
ဤ "အသိဉာဏ်ရှိသော surfacing အလုပ်လုပ်သည့်စခန်း" တွင် အပိုင်းခုနစ်ပိုင်းပါဝင်သည်- QJRB20-1 သယ်ယူပို့ဆောင်ရေးစက်ရုပ်၊ QJR6-1400 arc ဂဟေစက်ရုပ်၊ ဂဟေစနစ်၊ L-type positioner၊ တပ်ဆင်မှု၊ အမြင်အာရုံစနစ်နှင့် ဂဟေစီမံခန့်ခွဲမှုစနစ်။
အဓိကလုပ်ငန်းအသွားအလာမှာ အောက်ပါအတိုင်းဖြစ်သည်။
1. ဝင်လာသော ပစ္စည်းနှင့် ထုတ်ကုန်ဘောင်၏ အနေအထားကို အမြင်အာရုံဖြင့် ခွဲခြားသတ်မှတ်ပါ။
2. ကိုင်တွယ်စက်ရုပ်သည် ကုန်ကြမ်းပစ္စည်းများကို လျှပ်စစ်သံလိုက်သံလိုက်ဖြင့် ဖမ်းယူပြီး အနေအထားပြသည့်နေရာတွင် ချိတ်ထားသည်။
3. Arc welding စက်ရုပ်သည် ကုန်ကြမ်းပေါ်တွင် အပေါ်ယံ လည်ပတ်မှုကို လုပ်ဆောင်သည်။
4. ကိုင်တွယ်စက်ရုပ်သည် ကုန်ချောကိုဖမ်းပြီး ထုတ်ကုန်ဘောင်ထဲသို့ထည့်ရန် pneumatic gripper ကိုပြောင်းသည်။
5. စက်ရုပ်အား လျှပ်စစ်သံလိုက် သံလိုက်ချောင်းသို့ ပြန်ပြောင်းပြီး အထက်ပါ လုပ်ဆောင်ချက်များကို ထပ်လုပ်ပါ။
အမြင်အာရုံစနစ်၏ အသုံးချမှုသည် ကုန်ချောပစ္စည်းများကို ကျွေးမွေးခြင်းနှင့် စုပုံခြင်းဆိုင်ရာ လိုအပ်ချက်များကို လျှော့ချပေးကာ လူကိုယ်တိုင်ဝင်ရောက်စွက်ဖက်မှုကို လျှော့ချပေးပြီး လုပ်ငန်းခွင်တစ်ခုလုံးကို ပိုမိုအလိုအလျောက်ဖြစ်စေသည်။ MES ကိုအခြေခံထားသော အသိဉာဏ်ရှိသော ဂဟေစီမံခန့်ခွဲမှုစနစ်သည် ဂဟေထုတ်လုပ်ခြင်းတွင် ကန့်သတ်ချက်များကို ထိရောက်စွာစုဆောင်းနိုင်ပြီး ထုတ်ကုန်အရည်အသွေးကို ထိန်းချုပ်နိုင်သည်။
5. Palletizing အလုပ်စခန်း
Workstation နိဒါန်း- workstation သည် palletizing စက်ရုပ်ယူနစ်များ၏အတန်းတစ်ခုလုံးကိုပြသသည်။ ထုပ်ပိုးခြင်းအမျိုးအစားအချက်အလက်အရ တစ်ကြိမ်၊ အများအပြားနှင့် အတန်းလိုက်ပြုလုပ်ခြင်းလုပ်ငန်းကို ပြီးမြောက်စေပြီး လိုက်လျောညီထွေဖြစ်စေသော palletizing လုပ်ဆောင်ချက်များကို သိရှိနိုင်သည်။ စနစ်တွင် JXSS အထူးရေမြှုပ်စုပ်စက်၊ ဖိအားမြင့်ပန်ကာ၊ ပန်ကာထိန်းချုပ်ယူနစ်နှင့် ပိုက်လိုင်းပက်ကေ့ချ်စနစ်တို့ ပါဝင်သည်။
ထုတ်ကုန်အားသာချက်များ- ပြောင်းလွယ်ပြင်လွယ် palletizing၊ အားကြီးသောလိုက်လျောညီထွေရှိမှု; အလွန်ပေါင်းစပ်ထားသော စီးရီး၊ ဖောက်သည်လိုအပ်ချက်အရ မတူညီသော application scenarios များ၏ palletizing လုပ်ငန်းများကို လိုက်လျောညီထွေဖြစ်စေနိုင်သည်။ အသုံးပြုထားသော ပန်ကာစနစ်သည် ဓာတ်ငွေ့သုံးစွဲမှုနည်းပြီး စွမ်းအင်ချွေတာသည်။
လျှောက်လွှာနယ်ပယ်များ- အစားအသောက်၊ အဖျော်ယမကာ၊ ဆေးလိပ်၊ ဝိုင်၊ သကြား၊ လက်ဖက်ရည်နှင့် အခြား FMCG လုပ်ငန်း၊ ဆေးဝါး၊ e-commerce၊ ထောက်ပံ့ပို့ဆောင်ရေး၊ စူပါမားကတ်နှင့် အခြားပုံးပုံးပုံးများကို အလွှာလိုက်ပြုလုပ်ခြင်း အသုံးချပရိုဂရမ်များ။
6. သံမဏိဖွဲ့စည်းပုံ ဂဟေဆော်ခြင်းလုပ်ငန်းခွင်စခန်း
ဤ "သံမဏိဖွဲ့စည်းပုံ ဂဟေဆော်ခြင်းလုပ်ငန်း" တွင် အပိုင်းငါးပိုင်းပါဝင်သည်- Qianjiang QJR6-1400 arc ဂဟေစက်ရုပ်၊ ဂဟေစနစ်၊ ဦးခေါင်းနှင့်အမြီးတည်နေရာပြကိရိယာ၊ တပ်ဆင်မှု၊ နှင့် လေဆာအသိအမှတ်ပြုစနစ်။
အဓိကလုပ်ငန်းအသွားအလာမှာ အောက်ပါအတိုင်းဖြစ်သည်။
1. လေဆာအသိအမှတ်ပြုစနစ်သည် workpiece အော့ဖ်ဆက်ကိုခွဲခြားသတ်မှတ်သည်။
2. Arc ဂဟေစက်ရုပ်သည် ဂဟေဆော်ခြင်းလုပ်ငန်းကို စတင်သည်။
လေဆာမှတ်သားမှုစနစ်သည် ဂဟေဆော်ရန်အတွက် အလိုအလျောက်လုပ်ဆောင်ခြင်းအတွက် မသင့်လျော်သော သံမဏိဖွဲ့စည်းပုံသဏ္ဍာန် အလေးချိန်နှင့် ဖွဲ့စည်းတည်ဆောက်ပုံသွင်ပြင်လက္ခဏာများကြောင့် ဖြစ်ပေါ်လာသော အစိတ်အပိုင်းများကို တိကျစွာ ကုပ်ခြင်းနှင့် နေရာချထားခြင်းနှင့် ပုံပျက်ခြင်းကဲ့သို့သော ချို့ယွင်းချက်များကို ထိရောက်စွာ ဖြေရှင်းပေးနိုင်ပါသည်။
Workstation နိဒါန်း- ၎င်းတွင် အသိဉာဏ်ရှိသော arc ဂဟေစနစ်တစ်ခု တပ်ဆင်ထားသည်။ အလတ်စားနှင့် လေးလံသောပြားများကို သယ်ဆောင်ခြင်းနှင့် ဂဟေပုံပျက်ခြင်းစသည့် သက်ဆိုင်ရာ အမှားအယွင်းများကို ကိုင်တွယ်ဖြေရှင်းရန်အတွက် ဂဟေလုပ်ငန်းစဉ်တွင် ဂဟေချုပ်ရိုးကို အချိန်နှင့်တပြေးညီ တိကျစွာခြေရာခံရန်အတွက် အသုံးပြုသည့် လေဆာချုပ်ရိုးတည်နေရာနှင့် ခြေရာခံခြင်းလုပ်ဆောင်ချက်ကို တပ်ဆင်ထားပါသည်။ . ပြင်ပလှည့်ပတ်မှုယန္တရားတစ်ခုထပ်တိုးခြင်းဖြင့်၊ သံမဏိဖွဲ့စည်းပုံနှင့်စက်ရုပ်ဂဟေဂန်းသည် အကောင်းဆုံးလုပ်ဆောင်မှုအနေအထားတွင်ရှိနိုင်ပါသည်။ ဂဟေအရည်အသွေးကို အာမခံသည့်အချက်အောက်တွင် ဂဟေဆက်ခြင်းလုပ်ငန်းသည် မြန်ဆန်ထိရောက်သည်။ ရှည်လျားသော သံမဏိဖွဲ့စည်းပုံများ၏ တစ်နေရာတည်းတွင် ဂဟေဆော်ရန် လိုအပ်ချက်များကို ဖြည့်ဆည်းရန် တိုးချဲ့လျှောရထား လျှောက်လွှာ။ ဒစ်ဂျစ်တယ်ဆက်သွယ်ရေး arc welding power supply ဖြင့် တပ်ဆင်ထားပြီး၊ ပူးပေါင်းလုပ်ဆောင်မှုလုပ်ဆောင်ချက်ဖြင့် လုပ်ဆောင်ခြင်းဖြင့် အလုပ်ရုံတစ်ခုလုံးကို ပိုမိုချောမွေ့စွာ အလုပ်လုပ်စေရန်၊ ဂဟေအရည်အသွေးနှင့် ထိရောက်မှုတို့ကို မြှင့်တင်ပေးပါသည်။
ထုတ်ကုန်အားသာချက်များ- ၎င်းသည် သံမဏိဖွဲ့စည်းပုံအလတ်စားနှင့် လေးလံသောပန်းကန်ဂဟေဆော်ခြင်းအတွက် သင့်လျော်သည်။ တပ်ဆင်မှုအမှားနှင့် ဂဟေပုံပျက်ခြင်းအမှားကို လေဆာတည်နေရာနှင့် ခြေရာခံခြင်းလုပ်ဆောင်ချက်ဖြင့် ဖြေရှင်းနိုင်ပါသည်။ သံမဏိဖွဲ့စည်းပုံ၏ one-stop-all position welding processing နှင့်ကိုက်ညီစေရန် positioner နှင့် slide rail ကို ချဲ့ထွင်နိုင်သည်။ ပါဝါမြင့်မားသော ဒစ်ဂျစ်တယ်ပါဝါထောက်ပံ့မှုတွင် ထူထဲသောပြားများ၏ စဉ်ဆက်မပြတ် ဂဟေဆော်မှုလိုအပ်ချက်များနှင့် ကိုက်ညီစေရန် ရေအေးပေးစနစ် တပ်ဆင်ထားပါသည်။
အသုံးချနယ်ပယ်များ- ၎င်းကို သင်္ဘောတည်ဆောက်မှု၊ ဆောက်လုပ်ရေးစက်ပစ္စည်းများ၊ ကျောက်မီးသွေးသုံး စက်ယန္တရားများ၊ သံမဏိဖွဲ့စည်းပုံ၊ ဖိအားရေယာဉ်ထုတ်လုပ်ရေးနှင့် အခြားသော အလတ်စားနှင့် လေးလံသော ပန်းကန်ပြားထုတ်လုပ်ရေး လုပ်ငန်းများတွင် အသုံးပြုနိုင်သည်။
7. ကူရှင်ပရိဘောဂ လက်သည်းများ အလိုအလျောက်စနစ်
ဤအလုပ်ရုံတွင် ဝင်ရိုး 6 စက်ရုပ်၊ K အမျိုးအစား တည်နေရာပြစက်၊ အလိုအလျောက် လက်သည်းသေနတ်၊ မီးဖိုချောင် စသည်တို့ ပါဝင်ပါသည်။
ဖွဲ့စည်းမှု-
စက်ရုပ်- QJR50-1 6 ဝင်ရိုး စက်ရုပ်၊ 50 ကီလိုဂရမ် အလေးချိန်၊ 2012 မီလီမီတာ လက်တံ၊ ± 0.07 မီလီမီတာ တိကျမှု။
K အမျိုးအစားတည်နေရာပြစနစ်- ပင်မဝင်ရိုးလည်ပတ်မှုအမြန်နှုန်း≤5R/မိနစ်၊ ဒုတိယဝင်ရိုးလည်ပတ်မှုမြန်နှုန်း≤8 R/min
လက်သည်းသေနတ်- MEITE
တပ်ဆင်မှု- လျှပ်စစ်သံလိုက်အဆို့ရှင် ထိန်းချုပ်ကိရိယာ၊ လေဆလင်ဒါ
Gripper- အလူမီနီယမ် ပရိုဖိုင်
ဘေးကင်းရေးခြံစည်းရိုး- အလူမီနီယမ်ပရိုဖိုင်
အားသာချက်များ- အလိုအလျောက် အရိုးရောဂါ၊ မြင့်မားသော တည်ငြိမ်မှု၊ လိုက်ဖက်မှု မြင့်မားသည်။
လျှောက်လွှာနယ်ပယ်များ- ကူရှင်ပရိဘောဂများနှင့် လက်သည်းပြုလုပ်ရန် လိုအပ်သည့် အခြားစက်မှုလုပ်ငန်း။
8. Linear Motor ဖြင့် အလွန်တိကျသော စက်ရုပ်ရှာဖွေရေး အလုပ်စခန်း
Workstation နိဒါန်း- ဤအလုပ်ရုံသည် Qianjiang စက်ရုပ်ငယ်၊ ဝင်ရိုးခြောက်စက်စက်ရုပ်၏ နောက်ဆုံးထုတ်ကုန်ကို လိုင်းယာမော်တာ၏ စကျင်ကျောက်ပြားနှင့် ARHawkVision ဉာဏ်အမြင်ပလပ်ဖောင်းဖြင့် အပြည့်အဝ အမှီအခိုကင်းစွာ တီထွင်ဖန်တီးထားပြီး၊ ဝင်ရိုးခြောက်ခု၏ သဘာဝပေါင်းစပ်မှုကို နားလည်နိုင်ရန်၊ စက်ရုပ်၊ linear motor နှင့် 2D ရူပါရုံတို့၊ မြင့်မားသောထိရောက်မှု၊ ပြောင်းလွယ်ပြင်လွယ်နှင့် တိကျမှုရှိသော ဉာဏ်ရည်ထက်မြက်သော တိကျပြတ်သားသော လိုင်းယာမော်တာ စက်ရုပ်ရှာဖွေရေး အလုပ်ရုံတစ်ခု ဖြစ်လာသည်။ အလွန်မြင့်မားသော နေရာချထားမှု တိကျမှု၊ မြန်နှုန်းနှင့် ရင့်ကျက်သော ထိန်းချုပ်မှုစနစ်သည် ထောက်လှမ်းမှုကာလကို ထိရောက်ပြီး တည်ငြိမ်စွာ တိုစေကာ အရည်အသွေးနှင့် ပမာဏကို တည်ငြိမ်စေခြင်းဖြင့် ထုတ်လုပ်မှု၏ စွမ်းဆောင်ရည်ကို တိုးတက်စေသည်။ ဖောက်သည်များအား ပိုမိုပြောင်းလွယ်ပြင်လွယ် စက်ရုပ်အမြင်အာရုံထောက်လှမ်းခြင်းဆိုင်ရာ ဖြေရှင်းချက်များကို ပေးဆောင်ရန်။
ထုတ်ကုန်အားသာချက်များ- စက်ရုပ်- တည်ငြိမ်သောစွမ်းဆောင်ရည်- အပြည့်အ၀တင်သွင်းထားသော ဖွဲ့စည်းမှုပုံစံ၊ ပေါင်းစပ်ပရောဂျက်အက်ပလီကေးရှင်း၏ ကြွယ်ဝပြီး ယုံကြည်စိတ်ချရသောအတွေ့အကြုံ။ ကုန်ကျစရိတ်မြင့်မားသောစွမ်းဆောင်ရည်- အရည်အသွေးနှင့် ကုန်ကျစရိတ်၏ အကောင်းဆုံးပေါင်းစပ်မှု။ ခိုင်မာသော လိုက်ဖက်ညီမှု- IO/bus နှင့် အခြားသော ပြင်ပဆက်သွယ်ရေး ပရိုတိုကော လိုအပ်ချက်များကို ပံ့ပိုးပေးသည်။
Linear မော်တာ စကျင်ကျောက် ပလပ်ဖောင်း
တိုက်ရိုက် drive- linear motor drive၊ ဝက်အူ/ခါးပတ်/ကွင်းဆက်မရှိ၊ နှင့် အခြားသော သမားရိုးကျ ဂီယာယန္တရား၊ ကျစ်လစ်ပြီး ရိုးရှင်းသော ဖွဲ့စည်းပုံ။
ထိန်းချုပ်မှုအစီအစဉ်- ၎င်းသည် ထိန်းချုပ်မှုမှ မောင်းနှင်မှုမှ ဂီယာအထိ အပြည့်အဝအပိတ်-ကွင်းဆက်ပေါင်းစပ်ဖြေရှင်းချက်ကို ပံ့ပိုးပေးသည်။ Gantry ၏ shaft နှစ်ခု၏ အကောင်းဆုံး synchronous drive သည် ထုတ်လုပ်မှုအရည်အသွေးကို သေချာစေရန်အတွက် ပိုမိုတည်ငြိမ်ပါသည်။
ဆက်သွယ်ရေးပရိုတိုကော- တစ်မူထူးခြားပြီး တည်ငြိမ်သောဘတ်စ်ကားပရိုတိုကောသည် သွေးခုန်နှုန်းထိန်းချုပ်မှုမုဒ်၏တိကျမှုသို့ဝင်ရောက်စွက်ဖက်မှုအရင်းအမြစ်၏ဝင်ရောက်စွက်ဖက်မှုကိုထိရောက်စွာရှောင်ရှားနိုင်သည်။
မြင့်မားသောအမြန်နှုန်းနှင့် တိကျမှု- 3G အထိ အရှိန်မြှင့်ခြင်း၊ 4M/S အထိ အမြန်နှုန်း၊ ထပ်ခါတလဲလဲ အနေအထား တိကျမှု ±0.005mm အထိ။
လျှောက်လွှာနေရာ:
1. Optical/acoustic နှင့် အခြားသော တိကျမှုမြင့်မားသော ထောက်လှမ်းခြင်း/တပ်ဆင်ကိရိယာများ။
2. COG/FOG/COF မြင့်မားသော တိကျစွာ ထောက်လှမ်းခြင်း/ချိတ်တွယ်သည့် စက်ကိရိယာ
3. လီသီယမ်ဘက်ထရီစက်မှုလုပ်ငန်းတွင် မြင့်မားသောကွဲပြားမှုလျော်ကြေးပေးချေမှုစွမ်းဆောင်ရည်နှင့်အတူ လေဆာဂဟေ/ဖြတ်တောက်သည့်ကိရိယာ
4. Photovoltaic module လုပ်ငန်းတွင် စာစီစာရိုက်ခြင်းနှင့် အစားထိုး ကိရိယာများ
5. Wafer ဖြတ်တောက်ခြင်းကိရိယာ
6. Semiconductor ချစ်ပ်ထုပ်ပိုးပစ္စည်းကိရိယာများ;
နောက်ဆုံးစကားလုံးများ- ပူးပေါင်းဆောင်ရွက်ရန် စိတ်ပါဝင်စားပါက သို့မဟုတ် သင့်တွင် အလိုအလျောက်စနစ်ဆိုင်ရာ ပရောဂျက်တစ်ခုရှိလျှင် ကျေးဇူးပြု၍ အခမဲ့ခံစားပါ။ ပိုဆွေးနွေးပါ။