
ဂဟေဆော်သည့် ရိုဘော့ဆဲလ်- လှည့်ပတ်မှုကို ထိန်းချုပ်ခြင်း၊ မီးရှူးတိုင်ဝင်ရောက်ခြင်းနှင့် ပစ္စည်းကိရိယာကို ထပ်ခါတလဲလဲအသုံးပြုနိုင်ခြင်း

တပ်ဆင်မှု ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု၊ လုပ်ငန်းစဉ်ဝင်းဒိုးထိန်းချုပ်မှု၊ ပုံမှန်မဟုတ်သော ပြန်လည်ကောင်းမွန်လာမှု၊ စစ်ဆေးခြင်းနှင့် တည်ငြိမ်သော ထုတ်လုပ်မှုလက်ခံခြင်းတို့တွင် ဂဟေဆော်သည့် စက်ရုပ်ဆဲလ်ကို စီစဉ်ပါ။
ဆလင်ဒါခေါင်း ရိုဘော့တင်ခြင်း- နေရာချထားခြင်း၊ ဆုပ်ကိုင်ခြင်းနှင့် စက်ကိုင်တွယ်ခြင်းကြားရှိ ကွင်းဆက်ကို ပိတ်ပါ

အချက်အလက်၊ ဂရစ်ပါ အနေအထား၊ စက်အချက်ပြမှုများ၊ ချစ်ပ်သန့်ရှင်းရေး၊ အချိန်နှင့် ပုံမှန်မဟုတ်သော ပြန်လာမှုတည်နေရာတစ်ဝိုက်တွင် ဆလင်ဒါခေါင်း ရိုဘော့တင်ခြင်းကို စီစဉ်ပါ။
Miniload Buffer Feed: Robot Picking ကို တည်ငြိမ်အောင် ဘယ်လိုထိန်းသိမ်းမလဲ

ဝင်လာသော စည်းချက်၊ ဘာဖာနေရာများ၊ ထောက်လှမ်းမှု အချက်ပြမှုများ၊ ပစ်ကပ်အမြင့်၊ exception return နှင့် ရိုဘော့ပစ်ခြင်း တည်ငြိမ်မှုတို့အပေါ်တွင် miniload buffer feed ကို စီစဉ်ပါ။
စာရွက်သတ္တုအစက်အပြောက်ဂဟေဆော်စက်ရုပ်ဆဲလ်- ထိန်းချုပ်မှုပစ္စည်း၊ ဂဟေဆက်ခြင်းအစီအစဉ်နှင့် ကိုင်တွယ်မှုပြတင်းပေါက်

တပ်ဆင်မှုညှပ်ခြင်း၊ ဂဟေဆက်ခြင်းအစီအစဉ်၊ ကိုင်တွယ်မှုပြတင်းပေါက်၊ အစိတ်အပိုင်းစပရိန်၊ စစ်ဆေးမှုအချိန်နှင့် ဘေးကင်းရေးကို စစ်ဆေးခြင်းဖြင့် sheet metal spot welding robot cell တစ်ခုကို အကဲဖြတ်ပါ။
Press-Fit Automation Cell: Fixture၊ Press Path နှင့် Inspection အကြားရှိ Loop ကိုပိတ်ပါ

fixture datum၊ press path၊ force-displacement monitoring၊ inspection timing၊ reject flow နှင့် safety access တို့ကို ထိန်းချုပ်ခြင်းဖြင့် တည်ငြိမ်သော press-fit automation cell တစ်ခုကို တည်ဆောက်ပါ။
အလူမီနီယမ် ဂဟေဆော်စက်ရုပ်ဆဲလ်- မီးရှူးတိုင်ထောင့်၊ ပစ္စည်းကိရိယာဒေတာနှင့် အပူထည့်သွင်းမှုကို ထိန်းချုပ်ပါ

မီးရှူးတိုင်ထောင့်၊ တပ်ဆင်ကိရိယာဒေတာ၊ အပူထည့်သွင်းမှု၊ ဒိုင်းကာဓာတ်ငွေ့၊ ပုံပျက်မှုထိန်းချုပ်မှု၊ ဘေးကင်းရေးနှင့် လက်ခံမှုစမ်းသပ်မှုများပတ်လည်တွင် အလူမီနီယမ်ဂဟေဆော်ရိုဘော့ဆဲလ်တစ်ခုကို စီစဉ်ပါ။
ပျော့ပျောင်းသောအိတ်ကို ပါလက်လီပြုလုပ်သည့် စက်ရုပ်ဆဲလ်- မြန်နှုန်းမမီ ဆုပ်ကိုင်မှုအနေအထားကို တည်ငြိမ်အောင်ပြုလုပ်ပါ

အိတ်ပုံပျက်ခြင်း၊ ကောက်ယူသည့်အနေအထား၊ ကွန်ဗေယာ၏ အရှိန်အဟုန်၊ ဂရစ်ပါထိတွေ့မှု၊ ပါလက်ဒေတာ၊ အစုလိုက်ပုံသဏ္ဍာန်နှင့် ပြန်လည်ရယူခြင်းဆိုင်ရာယုတ္တိဗေဒတို့အပေါ် အခြေခံ၍ ပျော့ပျောင်းသောအိတ်များကို ပါလက်ထဲအလိုအလျောက်ပို့ဆောင်ခြင်းကို စီစဉ်ပါ။
Vision Tracking Sorting Robot Cell: Recognition, Pick နှင့် Conveyor Loop ကိုပိတ်ပါ

အလင်းရောင်၊ ကင်မရာအချိန်ကိုက်၊ ကွန်ဗာတာအမြန်နှုန်း၊ ကောက်ယူသည့်ဝင်းဒိုး၊ နေရာချထားမှုယုတ္တိဗေဒနှင့် ခြေရာခံနိုင်မှုတို့ ပါဝင်သော မြင်ကွင်းခြေရာခံ စီစစ်ခြင်း အလိုအလျောက်လုပ်ဆောင်ခြင်းအတွက် လက်တွေ့လမ်းညွှန်။
စက်ထိန်းစက်ရုပ်တင်သည့် ပြတင်းပေါက်- တံခါး၊ တပ်ဆင်ပစ္စည်းနှင့် ကောက်ယူသည့်နေရာ လုပ်ဆောင်ချက်

တံခါးအချိန်ကိုက်၊ တပ်ဆင်မှုဒေတာ၊ အစိတ်အပိုင်းဆုပ်ကိုင်မှု၊ ချစ်ပ်နှင့် အအေးပေးအရည်အန္တရာယ်၊ ကောက်ယူသည့်နေရာယူမှုနှင့် အော်ပရေတာပြန်လည်ရယူခြင်းဆိုင်ရာ ကိစ္စရပ်များတွင် စက်ကိုထိန်းကျောင်းသည့် ရိုဘော့ဆဲလ်တစ်ခုကို စီစဉ်ပါ။
ပစ္စည်းကိရိယာကော်ထုတ်ပေးသည့် စက်ရုပ်ဆဲလ်- ထိန်းချုပ်ပုတီး၊ အချက်အလက်နှင့် ဖိဝင်းဒိုး

အစေ့လမ်းကြောင်း၊ ထုတ်ပေးသည့်ပမာဏ၊ အပိုင်းဒေတာ၊ ဖိချိန်၊ ခြောက်သွေ့သည့်ပြတင်းပေါက်နှင့် စစ်ဆေးခြင်းတို့ကို လွှမ်းခြုံထားသော ပစ္စည်းကိရိယာကော်ထုတ်ပေးသည့် အလိုအလျောက်လုပ်ဆောင်ခြင်းအတွက် လက်တွေ့လမ်းညွှန်။
Cobot Vision Inspection Loop: လိုက်လံရှာဖွေမှုနှုန်းမပြုလုပ်မီ တည်နေရာကို တည်ငြိမ်အောင်ပြုလုပ်ပါ
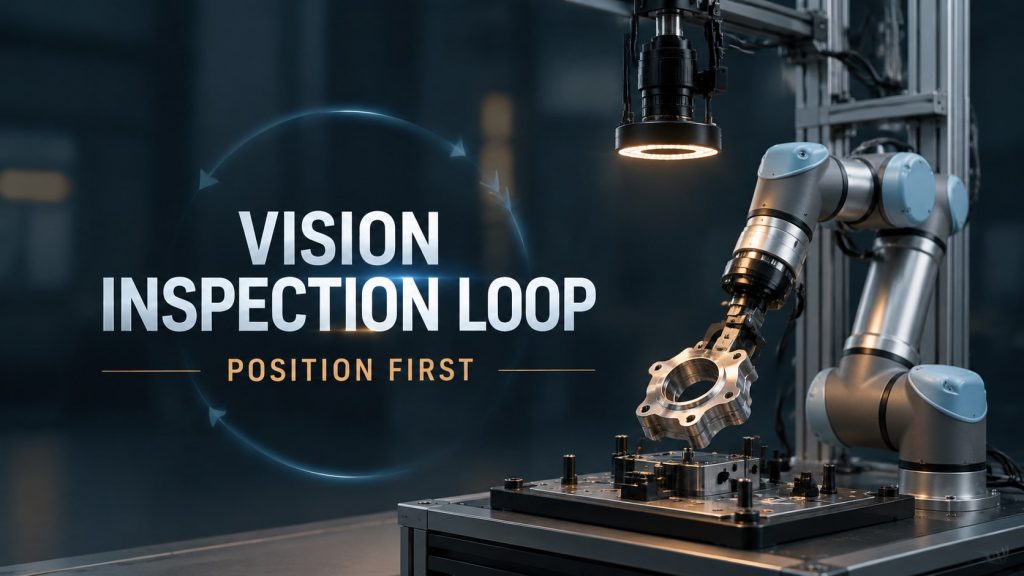
အစိတ်အပိုင်းနေရာချထားခြင်း၊ အလင်းရောင်၊ ကင်မရာခလုတ်၊ ဆုံးဖြတ်ချက်ချမှတ်ခြင်း ကန့်သတ်ချက်များ၊ NG စီးဆင်းမှုနှင့် ခြေရာခံနိုင်မှုတို့နှင့်ပတ်သက်၍ cobot အမြင်အာရုံစစ်ဆေးမှု ကွင်းဆက်တစ်ခုကို မည်သို့စီစဉ်ရမည်နည်း။
စက်ရုပ်ကြိတ်ခွဲလမ်းကြောင်း တသမတ်တည်းရှိမှု- လိုက်လံဖမ်းယူသည့်အမြန်နှုန်းမတိုင်မီ ထိတွေ့မှုကို ထိန်းချုပ်ပါ
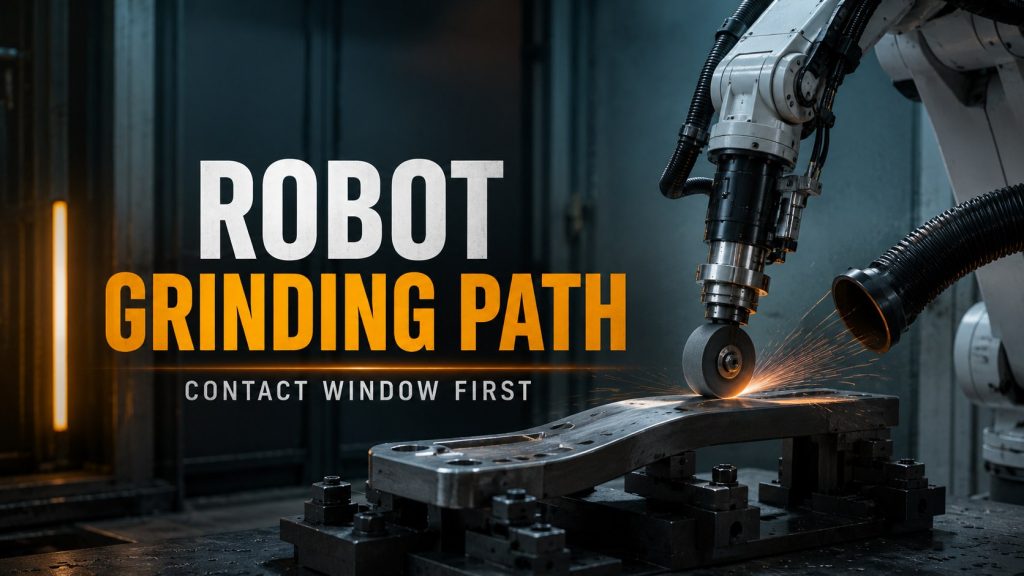
ထိတွေ့ထောင့်၊ တပ်ဆင်မှုဒေတာ၊ အားထိန်းချုပ်မှု၊ ပွတ်တိုက်မှုဝတ်ဆင်မှု၊ ဖုန်မှုန့်နယ်နိမိတ်နှင့် လက်ခံမှုစမ်းသပ်မှုတို့အပေါ် အခြေခံ၍ စက်ရုပ်ကြိတ်ခွဲသည့်အလုပ်စခန်းတစ်ခုကို မည်သို့စီစဉ်ရမည်နည်း။