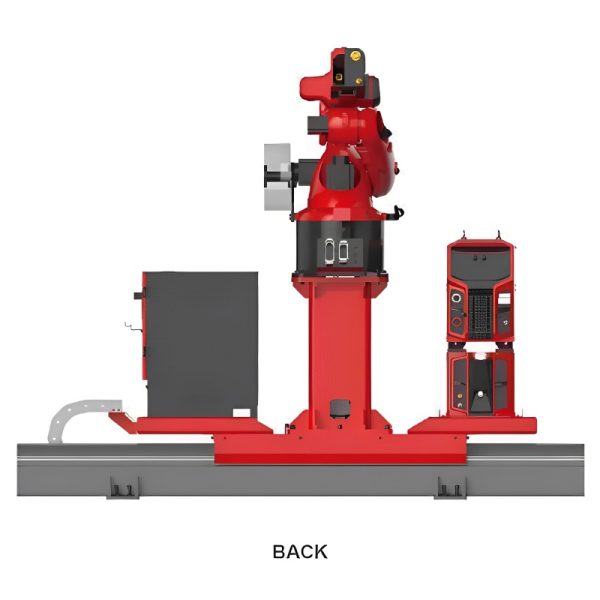
ΤΥΠΟΣ ΠΡΟΒΟΛΟΥ ΤΡΟΧΗΣ
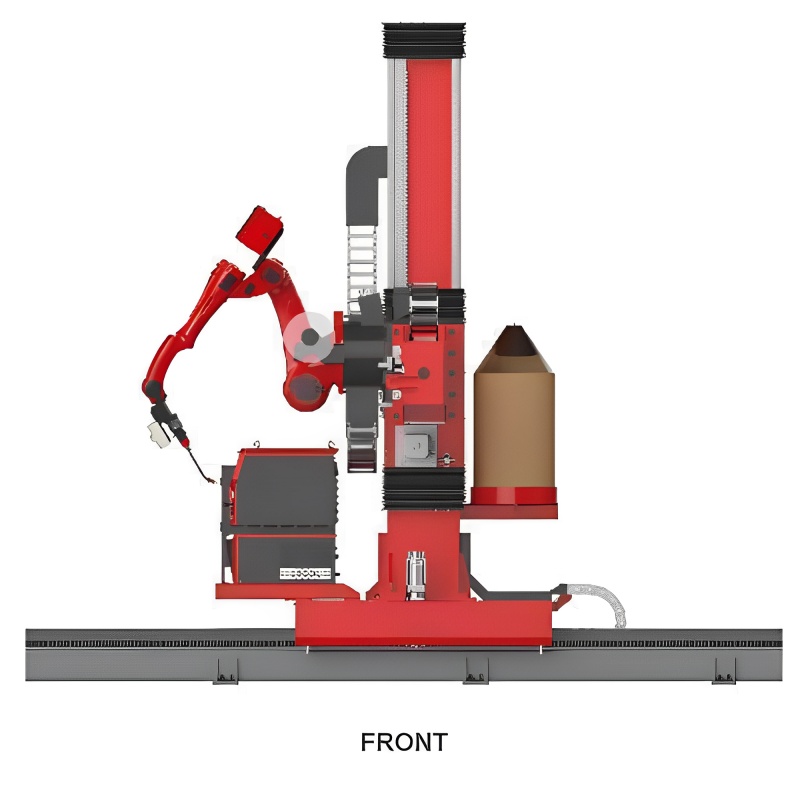
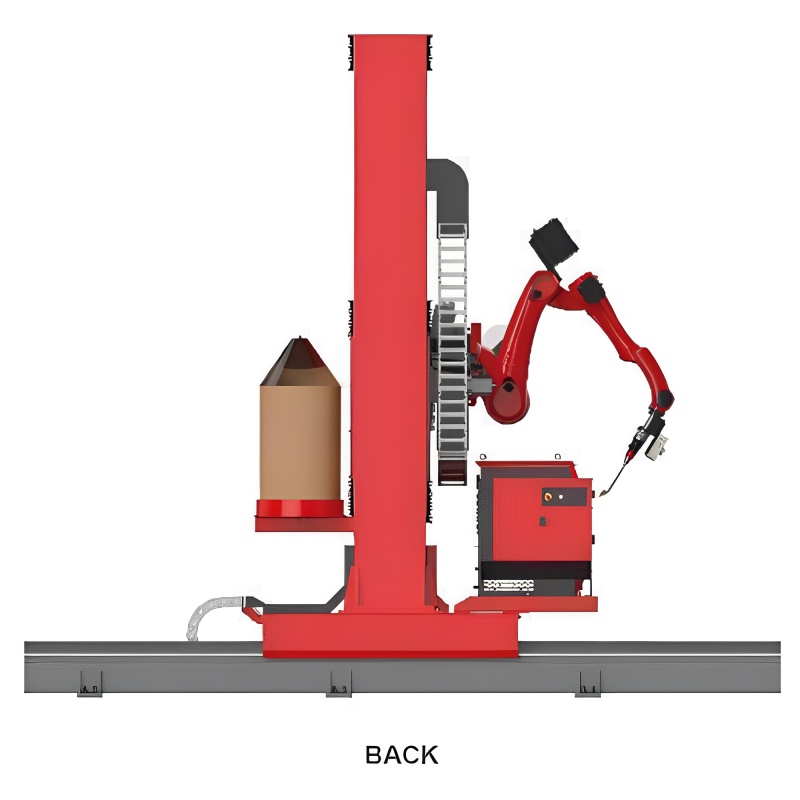
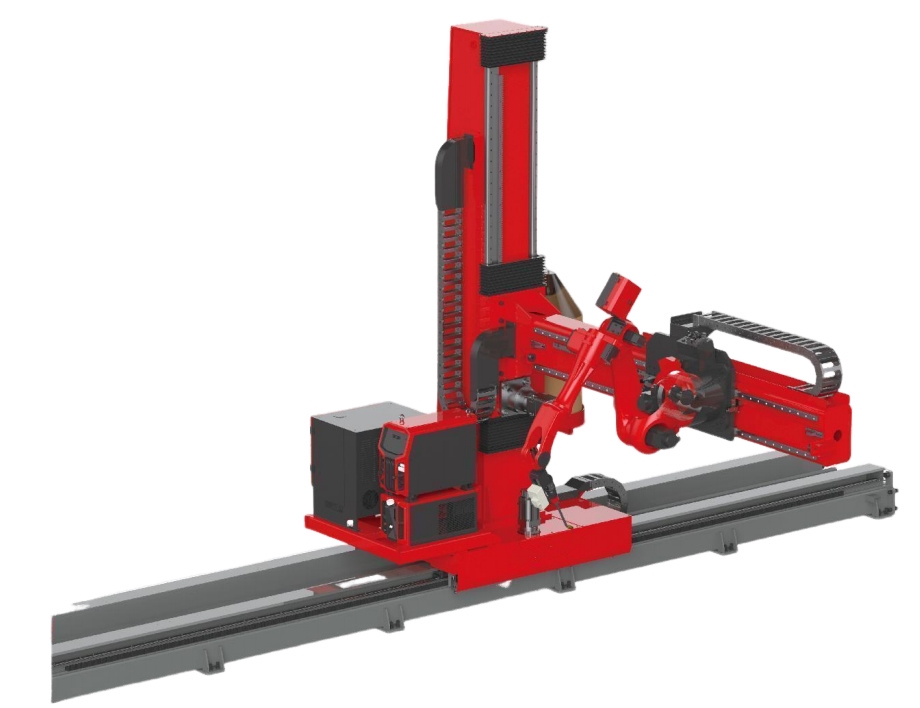
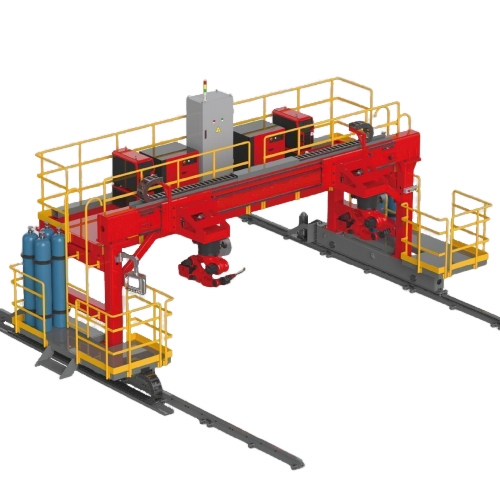
Σταθμός συγκόλλησης NineAxis Cantilever
Κατάλληλο για συγκόλληση μακριών τεμαχίων εργασίας με μεγαλύτερες διατομές, αλλά το πλάτος του τεμαχίου δεν πρέπει να είναι πολύ μεγάλο, όπως η δοκός H και οι πλάκες ράβδου.
1. Ανάλογα με τις διαφορετικές συνθήκες του τεμαχίου εργασίας, υπάρχουν πολλοί βαθμοί ελευθερίας διαθέσιμοι για επιλογή.
2. Πολλαπλοί εξωτερικοί άξονες παρέχουν μεγαλύτερο χώρο κίνησης για το ρομπότ και όταν είναι εξοπλισμένο με μηχανή εντοπισμού θέσης, μπορεί να επιτύχει συγκόλληση πολλαπλών θέσεων όπως επίπεδη, κατακόρυφη και σε σχήμα πλοίου, διασφαλίζοντας τη συνέπεια της ποιότητας συγκόλλησης.

| Περιεχόμενο | Βασικές τεχνικές παράμετροι και εμβέλεια | Σημείωση |
|---|---|---|
| Βασικές παράμετροι | Βαθμοί ελευθερίας: 7 άξονες, 8 άξονες, 9 άξονες, 7 άξονες και 8 άξονες προαιρετικά | |
| Συνολική ισχύς μηχανής: 31kw, 33kw, 36kw | ||
| Μέγιστο φορτίο τελικού τελεστή: 12 kg | ||
| Λειτουργικό Τροφοδοτικό: Τριφασικό – Πέντε – Ενσύρματο Σύστημα 3x380V + 10950Hz | ||
| οπτική απόδοση | Όραση (Τυπική διαμόρφωση): /, ≤0.5mm, ≤0.5mm | |
| Ρυθμός καρέ σάρωσης: /, 2000 καρέ/δευτερόλεπτο, 2000 καρέ/δευτερόλεπτο | ||
| Εύρος επέκτασης βραχίονα ρομπότ: R = 1465 mm, Εξαρτάται από το επιλεγμένο μοντέλο ρομπότ | ||
| Απόδοση Κινητικότητας | Track Length: 6m/8m/12m/14m/16m | Επιλέγεται με βάση την κατάσταση του τεμαχίου εργασίας |
| Διαδρομή X – Ταχύτητα κίνησης άξονα: ≥20m/min | Καθορίζεται από το σχέδιο | |
| Πρόβολος Y – Ταχύτητα κίνησης άξονα: /, ≥12m/min, ≥12m/min | Y – Διαδρομή άξονα σχεδιασμένη με βάση την κατάσταση του τεμαχίου εργασίας | |
| Στήλη Z – Ταχύτητα κίνησης άξονα: /, /, ≥8m/min | Z – Διαδρομή άξονα σχεδιασμένη με βάση την κατάσταση του τεμαχίου εργασίας | |
| Περιβάλλον εφαρμογή | Θερμοκρασία περιβάλλοντος: 0°C έως +45°C (Λειτουργία), -20°C έως +60°C (Μεταφορά και αποθήκευση) | |
| Σχετική Υγρασία: ≤90% RH (Μη – Συμπύκνωση) |