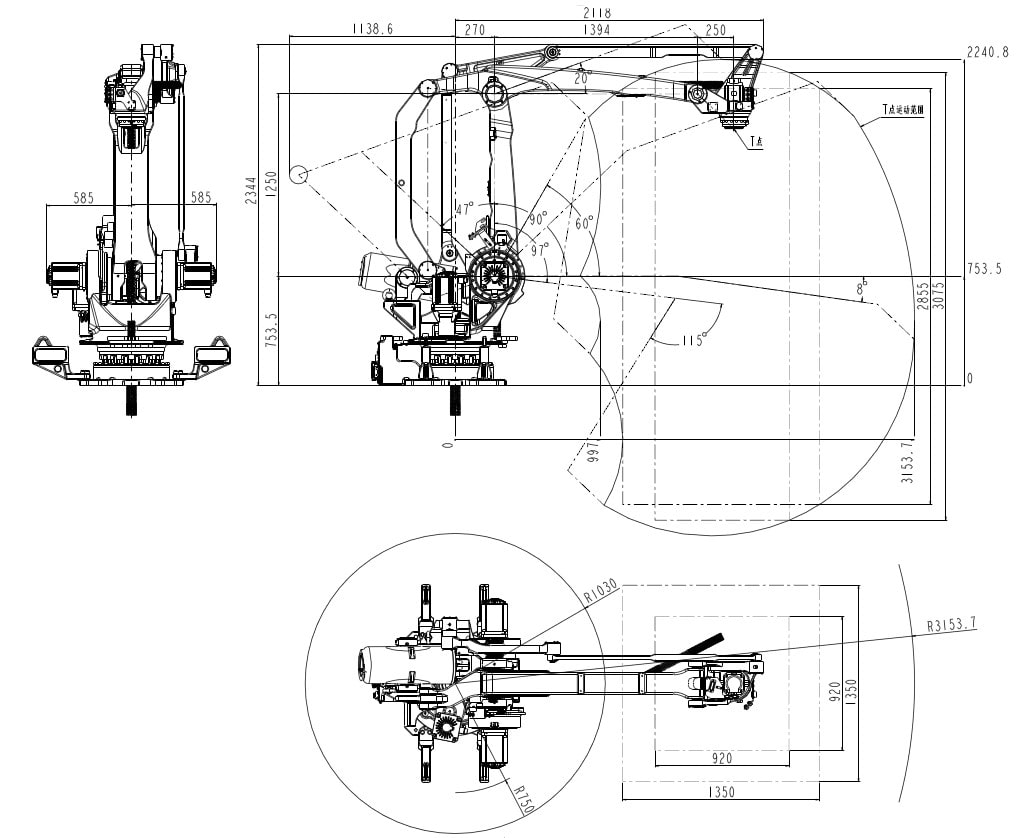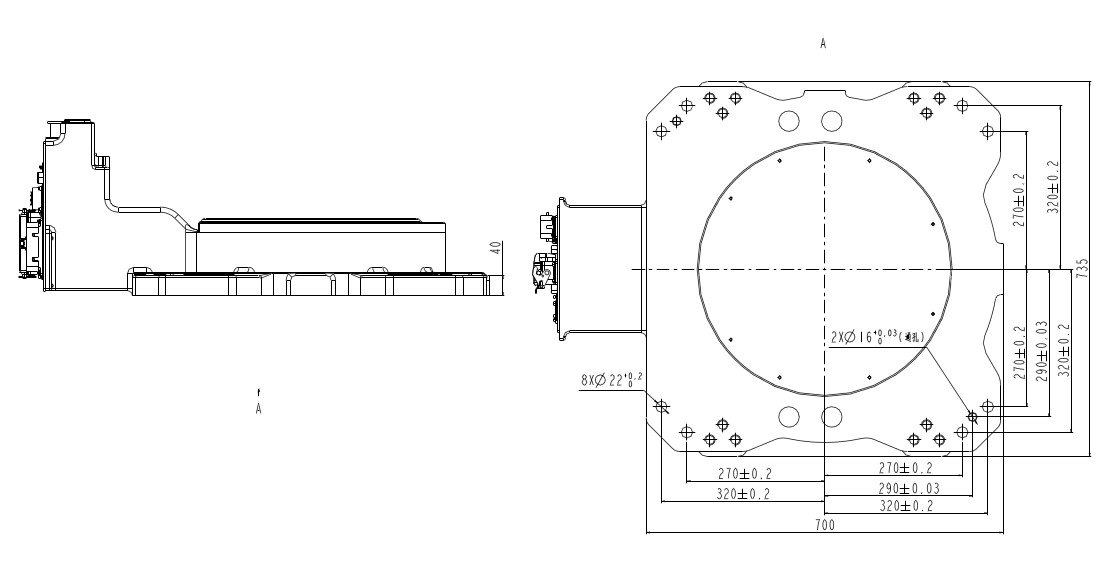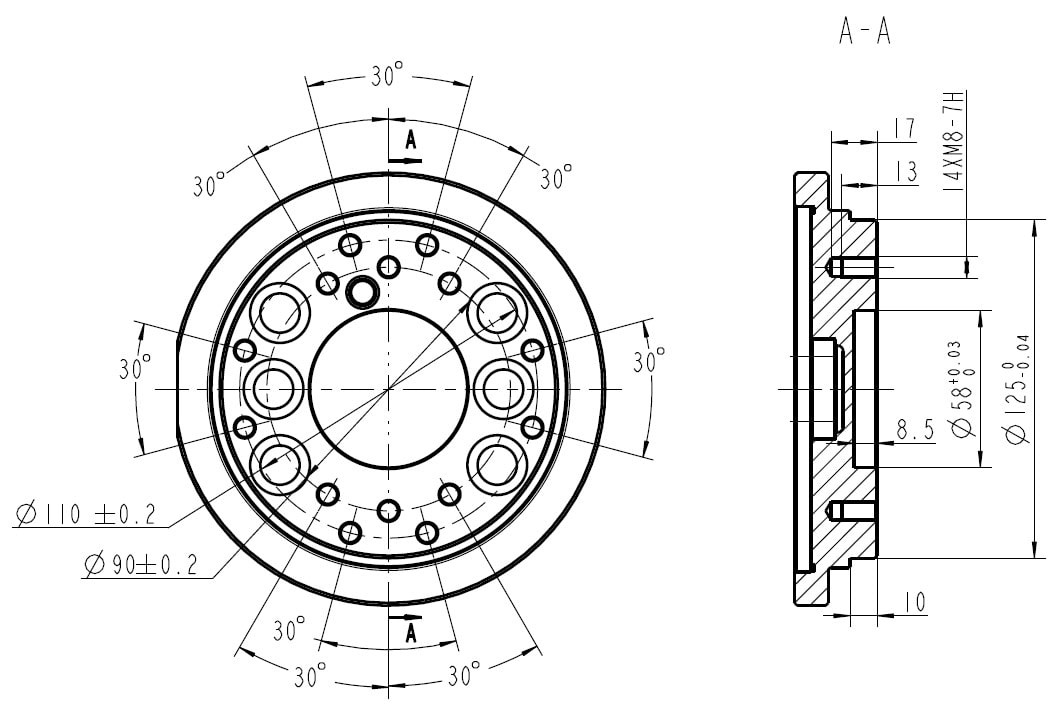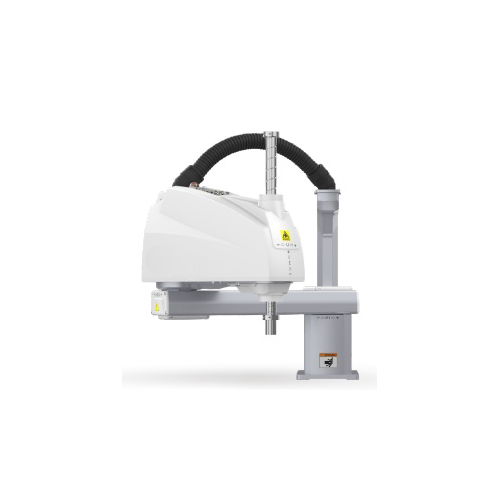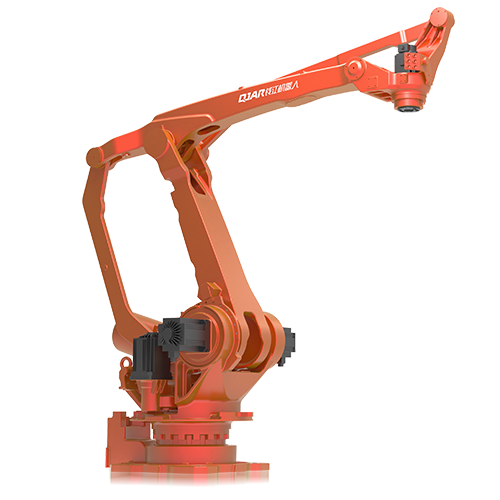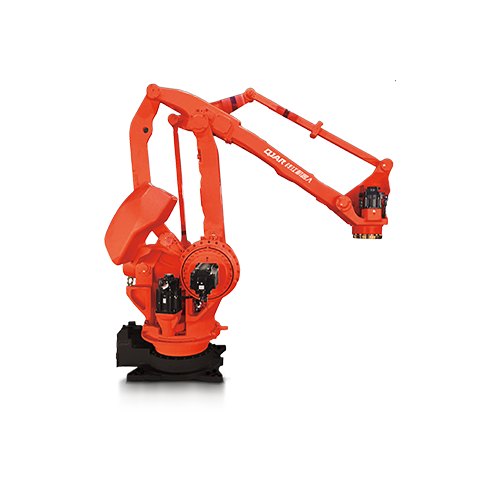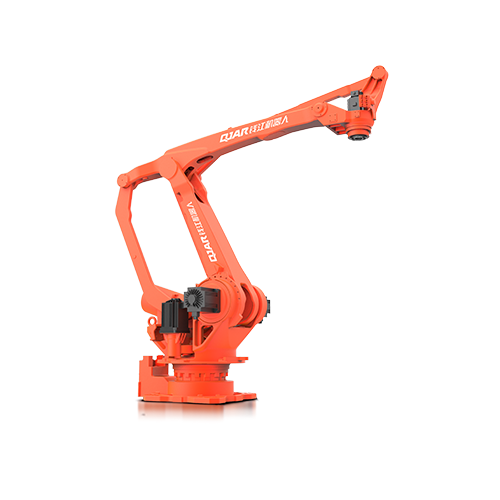
| Μοντέλο | QJRB180-1 | |
| Αριθμός άξονα | 4 | |
| Φορτίο επί πληρωμή | 180kg | |
| Επαναλάβετε την τοποθέτηση | ± 0.5mm | |
| Μαξ Άρμσπαν | 3153.7mm | |
| Εύρος κίνησης | J1 | ± 170º |
| J2 | ﹢95º, ﹣47º | |
| J3 | ﹢112º, ﹣20º | |
| J4 | ± 360º | |
| J5 | - | |
| J6 | - | |
| Μέγιστη ταχύτητα | J1 | 129º/s |
| J2 | 132º/s | |
| J3 | 132º/s | |
| J4 | 298º/s | |
| J5 | - | |
| J6 | - | |
| Επιτρεπόμενη ροπή | J4 | - |
| J5 | - | |
| J6 | - | |
| Ροπή Αδράνειας | J4 | 3.25kg.m² |
| J5 | - | |
| J6 | - | |
| Βάρος σώματος ρομπότ | 1400kg | |
| ισχύς Χωρητικότητα | 17.5kVA | |
| Μέγεθος του Υπουργικού Συμβουλίου | 650 750 * * 1150mm | |
| Υπουργικού Συμβουλίου Βάρος | 140kg | |
| Πηγή | Τριφασικό πεντάσυρμα | |
| Φόρμα εγκατάστασης | Έδαφος | |
| Εφαρμογή | Είναι κατάλληλο για μηχανή διάτρησης, έπιπλα, τρόφιμα και ποτά, 3C και άλλες βιομηχανίες. Σχετικά με την παλετοποίηση, παραλαβή, συσκευασία, διακίνηση, φόρτωση και εκφόρτωση. | |