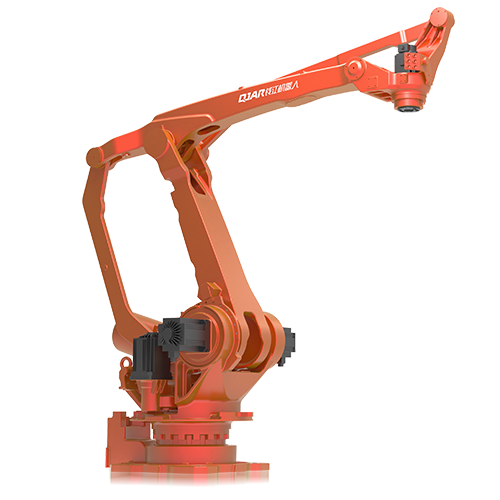
130kg ωφέλιμο φορτίο 3157mm Ρομποτικός βραχίονας απόστασης προσέγγισης QJR130-3100M

  • Η απλή σύνθεση εξοπλισμού υψηλής ταχύτητας και σταθερής λειτουργίας όλων των αξόνων με χαμηλή ισχύ εξόδου μπορεί να χρησιμοποιηθεί με ειδικό λογισμικό παλετοποίησης.
  • Χρησιμοποιείται ευρέως στην έξυπνη κατασκευαστική βιομηχανία όπως έπιπλα, τρόφιμα και ποτά και 3C, που εφαρμόζεται σε παλετοποίηση, συλλογή, συσκευασία, χειρισμό, τροφοδοσία και εκφόρτωση υψηλής ταχύτητας και υψηλής ακρίβειας.
  • Επαναλαμβανόμενη ακρίβεια τοποθέτησης: ±0.5 mm
  • Άνοιγμα βραχίονα: 3157 mm
  • Ωφέλιμο φορτίο: 130 kg

Τεχνικές παράμετροι

Μοντέλο QJR130-3100M
Αριθμός άξονα 4
Φορτίο επί πληρωμή 130kg
Επαναλάβετε την τοποθέτηση ± 0.5mm
Μαξ Άρμσπαν 3157mm
Εύρος κίνησης J1 ± 182 °
J2 + 97 °, -50 °
J3 + 122 °, -22 °
J4 ± 360º
Μέγιστη ταχύτητα J1 129 ° / δ
J2 132 ° / δ
J3 132 ° / δ
J4 299 ° / δ
Μέγιστη επιτάχυνση J1 126 ° / δ2
J2 401 ° / δ2
J3 458 ° / δ2
J4 2291 ° / δ2
Ροπή Αδράνειας J4 23kg.m²
Βάρος σώματος ρομπότ 1400kg
ισχύς Χωρητικότητα 17.5kVA
Μέγεθος του Υπουργικού Συμβουλίου 650x750x1150mm
Υπουργικού Συμβουλίου Βάρος 140kg
Πηγή Καλώδιο 3 φάσης 5
AC380V(+10%,-10%)
Φόρμα εγκατάστασης Έδαφος
Εφαρμογή Παλετοποίηση, χειρισμός, φόρτωση, παραλαβή, συσκευασία κ.λπ.

Σχέδιο συνολικής διάστασης και εύρους κίνησης ρομπότ

Ρομποτικός βραχίονας QJR130-3100M Συνολική Διάσταση

Σχέδιο διαστάσεων τοποθέτησης βάσης ρομπότ

Σχέδιο διαστάσεων ρομποτικού βραχίονα QJR130-3100M

Σχέδιο διαστάσεων τελικής εγκατάστασης ρομπότ

Διάγραμμα διεπαφής εγκατάστασης Robotic Arm QJR130-3100M

Λογότυπο EVST
Επισκόπηση απορρήτου

Αυτός ο ιστότοπος χρησιμοποιεί cookies για να σας παρέχουμε την καλύτερη δυνατή εμπειρία χρήστη. Οι πληροφορίες cookie αποθηκεύονται στο πρόγραμμα περιήγησής σας και εκτελούν λειτουργίες όπως η αναγνώρισή σας όταν επιστρέφετε στον ιστότοπό μας και βοηθώντας την ομάδα μας να καταλάβει ποιες ενότητες του ιστότοπου θεωρείτε πιο ενδιαφέρουσες και χρήσιμες.