
Από την Ομάδα Μηχανικών EVST · Τελευταία ενημέρωση: 15 Ιουλίου 2026
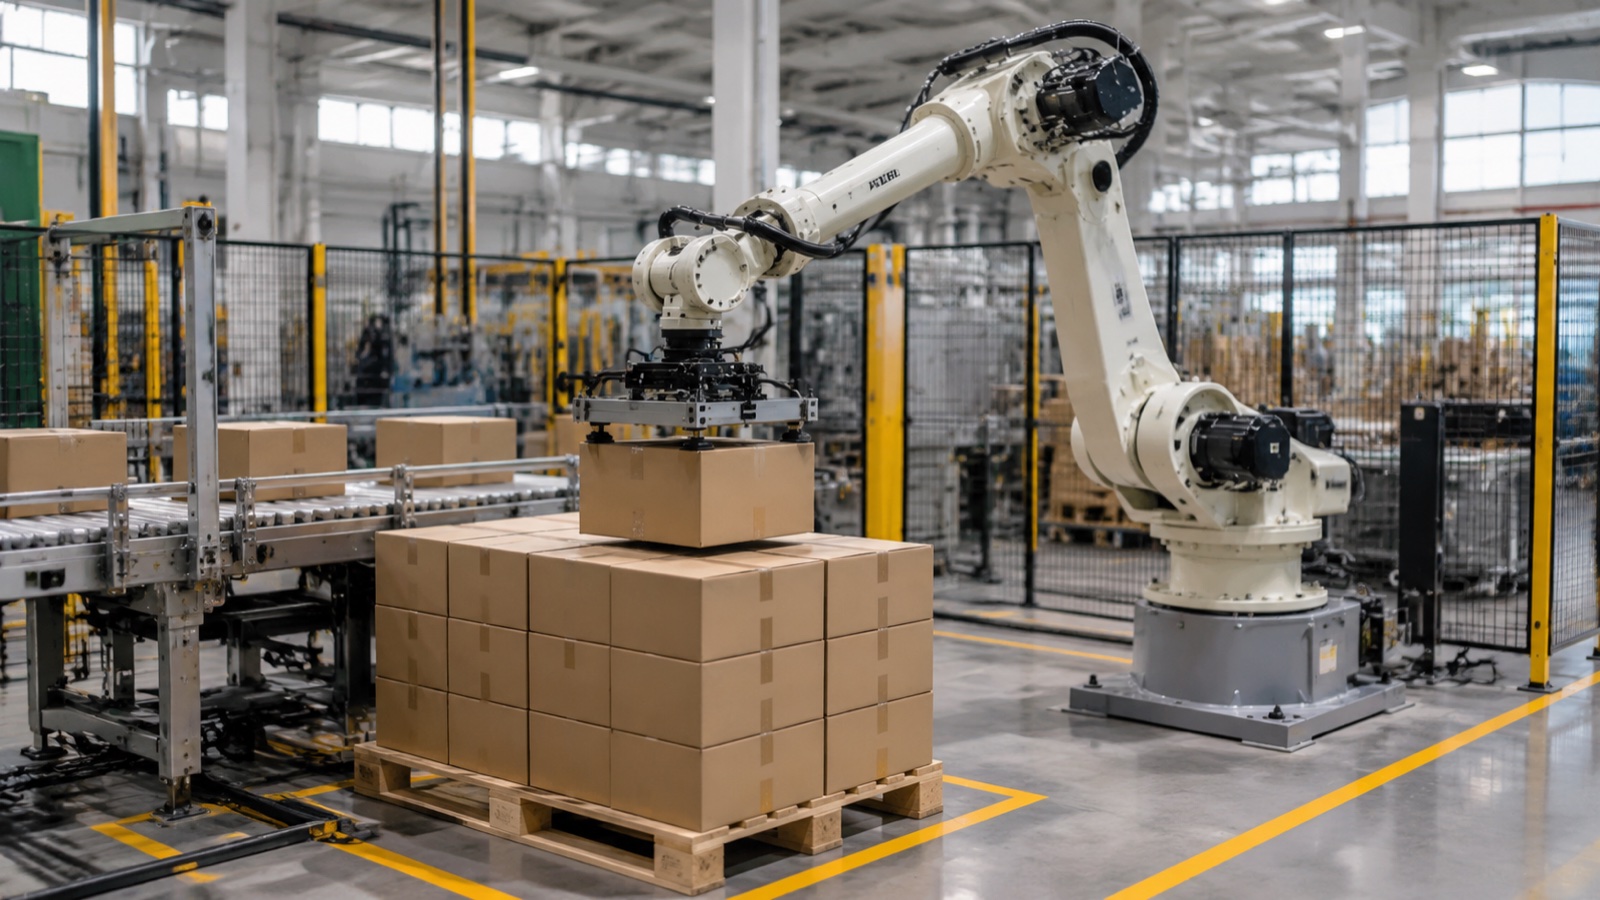
Ένα ρομπότ παλετοποίησης είναι ένας αυτοματοποιημένος βραχίονας ή ένας ειδικός μηχανισμός που στοιβάζει κιβώτια, σακούλες ή προϊόντα σε παλέτες με επαναλαμβανόμενο μοτίβο, αντικαθιστώντας ή υποβοηθώντας τη χειροκίνητη στοίβαξη. Τέσσερις τύποι βρίσκονται σε εμπορική χρήση το 2026: παλετοποιητές στρώσεων/σειρών, ρομποτικοί παλετοποιητές έξι αξόνων, συνεργατικά ρομπότ παλετοποίησης και ειδικά ρομπότ παλετοποίησης 4 αξόνων. Η επιλογή μεταξύ αυτών εξαρτάται από το ωφέλιμο φορτίο, την απόδοση, τον χώρο στο δάπεδο και τον αριθμό των SKU που πρέπει να χειριστεί μια γραμμή.
Τι κάνει ένα ρομπότ παλετοποίησης και πώς έχει προχωρήσει η κατηγορία
Στο τέλος μιας γραμμής συσκευασίας ή πλήρωσης, τα έτοιμα κιβώτια, οι σακούλες ή οι δίσκοι πρέπει να στοιβάζονται σε μια παλέτα με ένα σταθερό, έτοιμο για μεταφορά μοτίβο, προτού μπορέσουν να τυλιχτούν και να αποσταλούν. Η χειροκίνητη εκτέλεση αυτής της εργασίας είναι μια φυσικά επαναλαμβανόμενη εργασία και είναι μια από τις πρώτες εργασίες που αυτοματοποιούν οι κατασκευαστές όταν η ταχύτητα της γραμμής ή η διαθεσιμότητα εργατικού δυναμικού καθίσταται περιορισμός. Ένα ρομπότ παλετοποίησης χειρίζεται αυτό το βήμα στοίβαξης: την επιλογή ενός κιβωτίου ή μιας στρώσης κιβωτίων και την τοποθέτησή του στην παλέτα σύμφωνα με ένα προγραμματισμένο μοτίβο, κύκλο με τον κύκλο, με σταθερή ακρίβεια τοποθέτησης.
Σύμφωνα με τα στοιχεία του IFR World Robotics, η διαχείριση υλικών, η οποία περιλαμβάνει την παλετοποίηση, αποτελεί σταθερά μια από τις μεγαλύτερες κατηγορίες εφαρμογών για βιομηχανικά ρομπότ με βάση τις εγκατεστημένες μονάδες, μαζί με τη συγκόλληση και τη συναρμολόγηση. Αυτή η ζήτηση έχει τραβήξει το υλικό παλετοποίησης σε δύο κατευθύνσεις ταυτόχρονα από τότε που δημοσιεύτηκε για πρώτη φορά αυτός ο οδηγός: οι εξειδικευμένες μηχανές 4 αξόνων έχουν γίνει ταχύτερες και πιο συμπαγείς, ενώ οι βραχίονες έξι αξόνων και τα συνεργατικά ρομπότ έχουν καταλάβει ένα αυξανόμενο μερίδιο των γραμμών που πρέπει να αλλάζουν μεταξύ πολλαπλών SKU χωρίς πλήρη μηχανική αλλαγή. Οι κύριοι κατασκευαστές που δραστηριοποιούνται στην αγορά ρομπότ παλετοποίησης περιλαμβάνουν τις FANUC, ABB, KUKA, Yaskawa και EVST, καθένας από τους οποίους προσφέρει κάποιο συνδυασμό εξειδικευμένων σωμάτων παλετοποίησης και βραχιόνων έξι αξόνων διαμορφωμένων για εργασία παλετοποίησης.
Αυτός ο οδηγός δημοσιεύτηκε για πρώτη φορά το 2021, όταν ο «cobot παλετοποιητής» ήταν ακόμα μια καινοτόμος κατηγορία και οι περισσότερες οδηγίες αγοράς περιστρέφονταν απευθείας σε έναν βραχίονα έξι αξόνων. Αυτό το πλαίσιο έχει παλιώσει: η συνεργατική παλετοποίηση έχει μετακινηθεί από πιλοτικές γραμμές σε τυπικές προσφορές καταλόγου στους περισσότερους μεγάλους κατασκευαστές, τα ειδικά μηχανήματα 4 αξόνων έχουν μειώσει το χάσμα απόδοσης με βραχίονες έξι αξόνων σε εργασίες με ένα μόνο SKU και οι αγοραστές ξεκινούν όλο και περισσότερο τη διαδικασία επιλογής από το ωφέλιμο φορτίο και τον αριθμό SKU αντί από έναν μόνο προεπιλεγμένο τύπο ρομπότ. Οι παρακάτω ενότητες αντικατοπτρίζουν την αρχική τιμή του 2026 και όχι την υπόθεση της εποχής του 2021 ότι ένας βραχίονας έξι αξόνων είναι η προεπιλεγμένη επιλογή για κάθε γραμμή παλετοποίησης.
Τύποι ρομπότ παλετοποίησης
Παλετοποιητές στρώσεων / σειράς προς σειρά
Οι παλετοποιητές στρώσεων δεν είναι ρομποτικοί βραχίονες με την έννοια των έξι αξόνων. Είναι μηχανικά, συχνά συστήματα που βασίζονται σε γέφυρες ή στήλες, τα οποία συναρμολογούν ένα πλήρες στρώμα κιβωτίων σε ένα τραπέζι διαμόρφωσης και στη συνέχεια ωθούν ή κατεβάζουν το ολοκληρωμένο στρώμα στη στοίβα παλετών με μία κίνηση. Οι παραλλαγές σειρά προς σειρά κατασκευάζουν μία μόνο σειρά κάθε φορά αντί για ένα πλήρες στρώμα. Και οι δύο προσεγγίσεις ανταλλάσσουν την ευελιξία για την απόδοση ακατέργαστων υλικών: υπερέχουν σε γραμμές με ένα ή χαμηλό αριθμό SKU που εκτελούνται σε υψηλούς, σταθερούς όγκους, αλλά η αναδιαμόρφωση του μοτίβου ή του μεγέθους του κιβωτίου συνήθως διαρκεί περισσότερο από τον επαναπρογραμματισμό ενός ρομποτικού βραχίονα.
Ρομποτικοί Παλετοποιητές Έξι Άξονων
Ένας ρομποτικός παλετοποιητής έξι αξόνων χρησιμοποιεί την ίδια γενική αρχιτεκτονική βραχίονα με ένα ρομπότ συγκόλλησης ή χειρισμού υλικών, εξοπλισμένο με ένα εργαλείο χειρισμού κιβωτίων ή σακουλών στο άκρο του βραχίονα και λογισμικό διαδρομής ειδικά για παλετοποίηση. Οι επιπλέον βαθμοί ελευθερίας σε ένα ειδικό μηχάνημα 4 αξόνων επιτρέπουν στον βραχίονα να περιστρέφεται και να προσανατολίζει ένα κιβώτιο σχεδόν σε οποιοδήποτε επίπεδο, κάτι που έχει σημασία σε γραμμές που αναμειγνύουν μεγέθη, βάρη ή προσανατολισμούς κουτιών σε μία μόνο διαδρομή ή σε πολλά SKU στο ίδιο κελί. Στην πράξη, τα κελιά παλετοποίησης που αναμειγνύουν βάρη κιβωτίων και προσανατολισμούς κιβωτίων στην ίδια διαδρομή τείνουν να ευνοούν τους βραχίονες έξι αξόνων έναντι των ειδικών μηχανών 4 αξόνων, επειδή η επιπλέον περιστροφή του καρπού απορροφά τις αλλαγές προσανατολισμού χωρίς να επαναπροσδιορίζει το εργαλείο άκρου του βραχίονα για κάθε SKU.
Συνεργατική Παλετοποίηση Cobots
Τα συνεργατικά cobot παλετοποίησης εφαρμόζουν σχεδιασμό περιορισμού ισχύος και δύναμης, που ορίζεται στη σειρά ISO 10218, σε εργασίες παλετοποίησης, έτσι ώστε ο βραχίονας να μπορεί να λειτουργεί με μειωμένη ταχύτητα κοντά σε ανθρώπους χωρίς κλωβό ασφαλείας πλήρους ύψους σε κάθε διαμόρφωση. Σύμφωνα με παρατηρήσεις του κλάδου, τα συνεργατικά ρομπότ έχουν αναπτυχθεί ταχύτερα σε όρους μονάδας από τα παραδοσιακά βιομηχανικά ρομπότ σε εφαρμογές χειρισμού υλικών τα τελευταία χρόνια, παρόλο που εξακολουθούν να αντιπροσωπεύουν μια μειοψηφία των συνολικών εγκαταστάσεων παλετοποίησης. Τα cobot παλετοποιητές συνήθως λειτουργούν με χαμηλότερο ωφέλιμο φορτίο και απόδοση από τα ειδικά μηχανήματα ή τα μηχανήματα έξι αξόνων, γεγονός που τα καθιστά κατάλληλα για γραμμές χαμηλότερου όγκου, σταθμούς τέλους γραμμής μικτού SKU ή εγκαταστάσεις όπου ο χώρος δαπέδου για πλήρη προστασία είναι περιορισμένος.
Αποκλειστικά ρομπότ παλετοποίησης 4 αξόνων
Τα ειδικά ρομπότ παλετοποίησης είναι ειδικά κατασκευασμένα για την κίνηση στοίβαξης και τοποθέτησης: μια περιστροφή βάσης συν τρεις γραμμικούς ή σχεδόν γραμμικούς άξονες κίνησης, χωρίς την πλήρη άρθρωση του καρπού ενός βραχίονα έξι αξόνων. Αυτό το στενότερο σύνολο κινήσεων είναι αυτό που επιτρέπει σε ένα μηχάνημα 4 αξόνων να λειτουργεί πιο γρήγορα και να χειρίζεται βαρύτερα ωφέλιμα φορτία για ένα δεδομένο αποτύπωμα από έναν βραχίονα έξι αξόνων γενικής χρήσης που κάνει την ίδια εργασία. Η σειρά QJRB της EVST καλύπτει αυτήν την κατηγορία σε τέσσερις κατηγορίες ωφέλιμου φορτίου: QJRB15-1 στα περίπου 15 kg, QJRB30-1 στα περίπου 30 kg, QJRB180-1 στα περίπου 180 kg και QJRB800-1 στα περίπου 800 kg, το σώμα με το υψηλότερο ωφέλιμο φορτίο στην πλατφόρμα QJAR. Αυτά τα μηχανήματα χρησιμοποιούνται συνήθως σε γραμμές παλετοποίησης ποτών, γαλακτοκομικών, τροφίμων, μπύρας, πετροχημικών και φαρμακευτικών προϊόντων, όπου ο όγκος ενός ή δύο SKU είναι υψηλός και το μοτίβο αλλάζει σπάνια.
Οι γραμμές παλετοποίησης ποτών, γαλακτοκομικών προϊόντων και κατεψυγμένων τροφίμων προσθέτουν μια μεταβλητή που ένας πίνακας ωφέλιμου φορτίου από μόνος του δεν καταγράφει: τη θερμοκρασία περιβάλλοντος. Ορισμένα κελιά στο τέλος της γραμμής βρίσκονται δίπλα σε ζώνες ταχείας ψύξης ή ψυχρής αποθήκευσης, ενώ άλλα λειτουργούν δίπλα σε εξοπλισμό θερμής πλήρωσης ή παστερίωσης στον ίδιο όροφο. Η γραμμή ρομπότ ακραίων θερμοκρασιών της EVST, για παράδειγμα, έχει ονομαστική τιμή για εύρος λειτουργίας από -30°C έως 80°C, αλλά αυτό το ποσοστό αξίζει να επιβεβαιωθεί σε σχέση με οποιαδήποτε δημοσιευμένη προδιαγραφή κατασκευαστή πριν από το κλείδωμα μιας θέσης κελιού, καθώς δεν έχουν όλα τα βιομηχανικά ή συνεργατικά ρομπότ στην αγορά βαθμολογηθεί για την ίδια διακύμανση θερμοκρασίας.
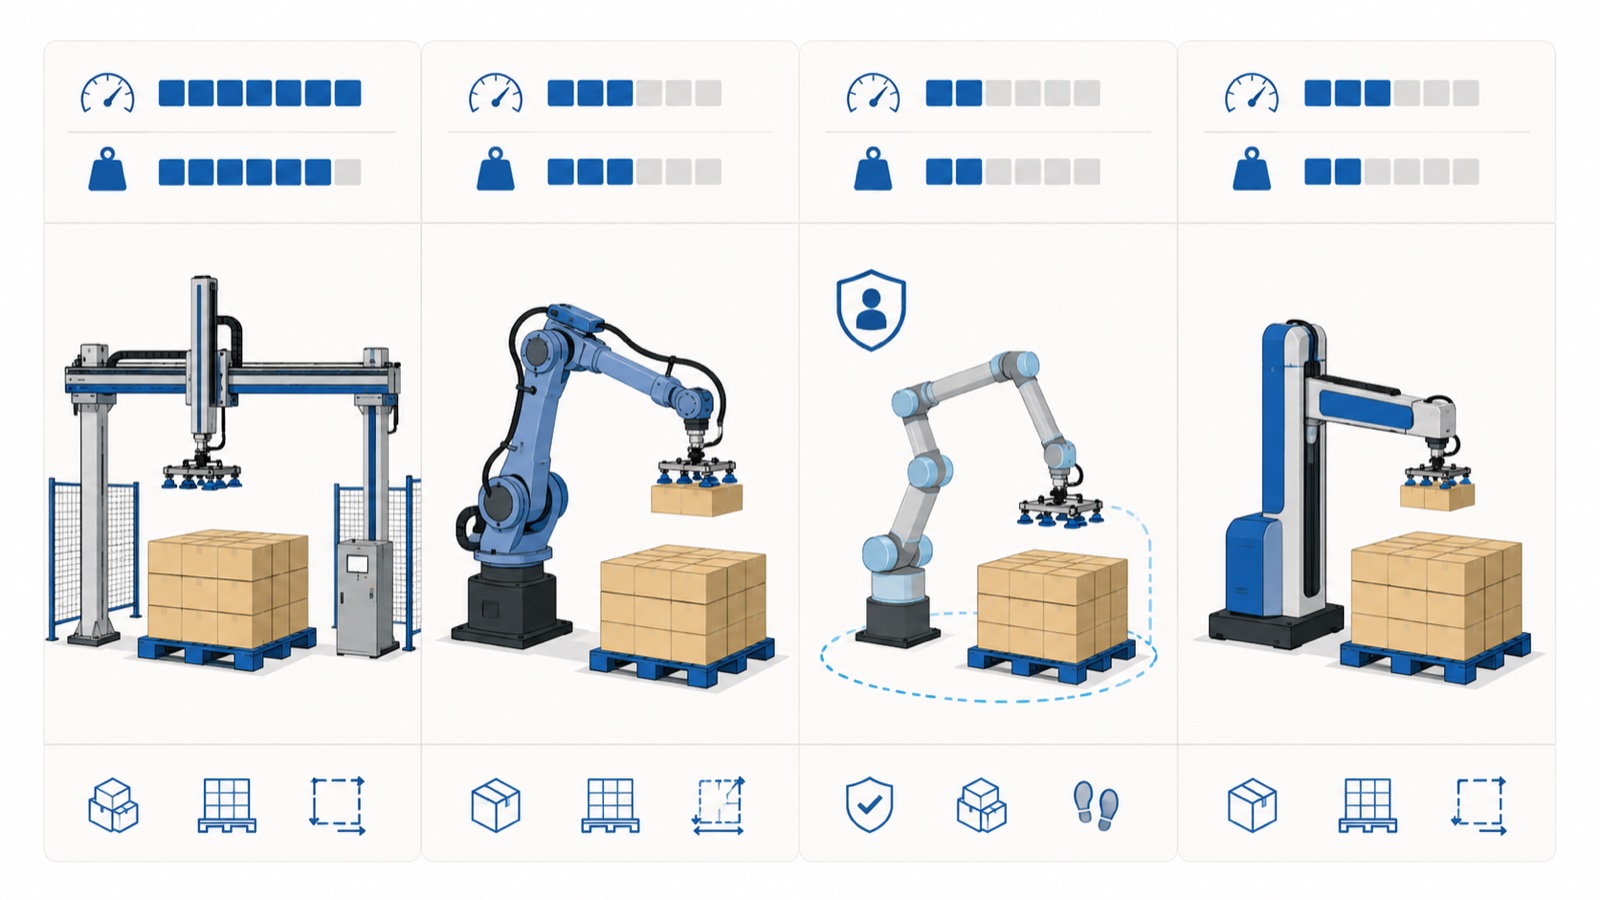
Σύγκριση τύπων ρομπότ παλετοποίησης
| Χαρακτηριστικά | Τυπικό ωφέλιμο φορτίο | Σχετική ταχύτητα | Τυπική περίπτωση χρήσης |
|---|---|---|---|
| Παλετοποιητής στρώσεων / σειρά προς σειρά | Βαρύ, βασισμένο σε στρώσεις (δεν έχει αξιολογηθεί ανά βραχίονα) | Υψηλή σε ένα μόνο μοτίβο | Μονό SKU, πολύ υψηλός όγκος σταθερής κατάστασης |
| Ρομποτικός παλετοποιητής έξι αξόνων | Εκτείνεται από ελαφρύ έως βαρύ, εξαρτάται από το χέρι | Μέτρια έως υψηλή | Μικτές SKU, μεταβλητός προσανατολισμός πεζών-κεφαλαίων, κελιά πολλαπλών εργασιών |
| Συνεργατική παλετοποίηση cobot | Χαμηλότερη κατηγορία ωφέλιμου φορτίου | Χαμηλή έως μέτρια | Περιορισμένος χώρος δαπέδου, μικτές μονάδες SKU χαμηλού όγκου, μειωμένες ζώνες προστασίας |
| Αποκλειστικός παλετοποιητής 4 αξόνων (π.χ. σειρά EVST QJRB) | ~15 kg έως ~800 kg κατά μήκος της γραμμής | Υψηλός, ειδικά σχεδιασμένος κύκλος | Γραμμές παραγωγής ποτών, τροφίμων και χύδην υλικών με έναν/διπλό κωδικό (SKU), υψηλής απόδοσης |
Οφέλη της Ρομποτικής Παλετοποίησης
Η επιχειρηματολογία υπέρ της μετάβασης από τη χειροκίνητη στη ρομποτική παλετοποίηση στηρίζεται σε ένα συνεπές σύνολο λειτουργικών οφελών και όχι μόνο στη μείωση της εργασίας.
- Υψηλότερη απόδοση. Τα ρομποτικά κελιά παλετοποίησης λειτουργούν συνήθως αρκετές φορές πιο γρήγορα από έναν χειροκίνητο σταθμό παλετοποίησης, ένας παράγοντας που συχνά αναφέρεται ως έως και 10 φορές ταχύτερος στην αξιολόγηση χειρισμού υλικών. Τα ειδικά μηχανήματα 4 αξόνων, όπως η γραμμή QJRB, κατασκευάζονται για επαναλήψιμους ρυθμούς κύκλου ανά λεπτό σε γραμμές μονού ή διπλού SKU.
- Μειωμένη έκθεση σε τραυματισμούς. Η επαναλαμβανόμενη ανύψωση και στοίβαξη αποτελεί μια καλά τεκμηριωμένη πηγή τραυματισμών από χειρωνακτική διακίνηση αντικειμένων στην αποθήκευση και την κατασκευή. Η αυτοματοποίηση της κίνησης αφαιρεί αυτό το επαναλαμβανόμενο φορτίο από τους χειριστές.
- Χαμηλότερο μακροπρόθεσμο λειτουργικό κόστος. Μόλις ένα κελί τεθεί σε λειτουργία, το οριακό κόστος ανά παλέτα είναι σε μεγάλο βαθμό ενέργεια και συντήρηση, κάτι που τείνει να συγκρίνεται ευνοϊκά με το βιώσιμο κόστος χειρωνακτικής εργασίας καθ' όλη τη διάρκεια ζωής του εξοπλισμού. Μια πλήρης ανάλυση κόστους ανά τμήμα ωφέλιμου φορτίου, συμπεριλαμβανομένων των στοιχείων κεφαλαιουχικών δαπανών και του χρόνου αποπληρωμής, καλύπτεται ξεχωριστά στο Οδηγός κόστους και απόδοσης επένδυσης (ROI) για το ρομπότ παλετοποίησης.
- Λιγότερα περιστατικά ζημιών σε προϊόντα και παλέτες. Η προγραμματισμένη ακρίβεια τοποθέτησης μειώνει τα προβλήματα σύνθλιψης κιβωτίων, κακής ευθυγράμμισης και προεξοχής παλέτας που προκύπτουν από τη χειροκίνητη στοίβαξη υπό πίεση χρόνου.
- Απλός επαναπρογραμματισμός. Οι παλετοποιητές έξι αξόνων και οι cobot, ειδικότερα, μπορούν να αλλάζουν μοτίβα στοίβαξης μέσω λογισμικού αντί για μηχανική αναδιαμόρφωση, μειώνοντας τον χρόνο αλλαγής σε γραμμές μικτού SKU.
- Προσαρμοστικότητα σε πολλαπλά προϊόντα. Ένα μόνο ρομποτικό κελί μπορεί συχνά να παλετοποιήσει πολλά μεγέθη και βάρη κιβωτίων εντός του ονομαστικού φακέλου ωφέλιμου φορτίου του, ενώ ένας παλετοποιητής στρώσεων είναι συνήθως συντονισμένος σε μία οικογένεια μοτίβων.
- Ευελιξία. Επιπλέον κελιά παλετοποίησης μπορούν να προστεθούν σε μια αναπτυσσόμενη γραμμή χωρίς να επανασχεδιαστεί ολόκληρη η διάταξη στο τέλος της γραμμής, κάτι που έχει σημασία για τους κατασκευαστές που κλιμακώνουν την παραγωγή σε στάδια.
Τι πρέπει να λάβετε υπόψη όταν επιλέγετε ένα ρομπότ παλετοποίησης
Η επιλογή ενός ρομπότ παλετοποίησης δεν αφορά τόσο την εύρεση της ταχύτερης μηχανής σε ένα φύλλο προδιαγραφών όσο την αντιστοίχιση της μηχανής με τις πραγματικές συνθήκες λειτουργίας της γραμμής.
Αξιοπιστία και κύκλος λειτουργίας. Τα κελιά παλετοποίησης συχνά λειτουργούν σχεδόν συνεχώς σε πολλαπλές βάρδιες. Ένα ρομπότ που έχει σχεδιαστεί για εφαρμογές περιστασιακής χρήσης δεν θα αντέξει τον ίδιο τρόπο με ένα ρομπότ που έχει σχεδιαστεί για συνεχή λειτουργία υψηλού κύκλου σε διάστημα πολλών ετών. Στην πράξη, οι αγοραστές που αξιολογούν τον κύκλο λειτουργίας θα πρέπει να ζητούν τον ονομαστικό μέσο χρόνο μεταξύ βλαβών και την κατηγορία κύκλου λειτουργίας του κατασκευαστή για το συγκεκριμένο μοντέλο που εξετάζεται, όχι μόνο τα γενικά στοιχεία του φυλλαδίου της σειράς προϊόντων, καθώς τα ειδικά σώματα παλετοποίησης και οι βραχίονες έξι αξόνων γενικής χρήσης δεν έχουν πάντα την ίδια ονομαστική ισχύ συνεχούς λειτουργίας.
Προσαρμοστικότητα στις μεταβαλλόμενες παραγωγικές διαδικασίες. Οι γραμμές παραγωγής σπάνια χρησιμοποιούν ακριβώς το ίδιο μείγμα SKU καθ' όλη τη διάρκεια ζωής του ρομπότ. Ένας παλετοποιητής έξι αξόνων ή cobot που μπορεί να επαναπρογραμματιστεί για ένα νέο μέγεθος κιβωτίου μέσω λογισμικού, αντί να απαιτεί μηχανική ανακατασκευή, προστατεύει την επένδυση καθώς εξελίσσονται οι σειρές προϊόντων.
Δυνατότητα πολλαπλών χρήσεων. Ορισμένες εγκαταστάσεις χρειάζονται ένα ρομπότ που μπορεί να παλετοποιεί κατά τη διάρκεια μιας περιόδου παραγωγής και να χειρίζεται μια διαφορετική εργασία χειρισμού υλικών, όπως η συσκευασία κιβωτίων ή η αποπαλετοποίηση, κατά τη διάρκεια μιας άλλης. Αυτή η ευελιξία περιορίζει το πεδίο σε βραχίονες έξι αξόνων με τη σωστή εμβέλεια και περιθώριο ωφέλιμου φορτίου.
Τεχνική υποστήριξη και ανταπόκριση στο πεδίο. Ένα κλειστό κελί παλετοποίησης σταματά το τέλος της γραμμής, επομένως ο χρόνος απόκρισης έχει την ίδια σημασία με τις προδιαγραφές του χρόνου λειτουργίας. Οι αγοραστές θα πρέπει να επιβεβαιώσουν εάν ένας προμηθευτής προσφέρει επιτόπια θέση σε λειτουργία και κάλυψη μηχανικής πεδίου στην περιοχή τους αντί για απομακρυσμένη υποστήριξη μόνο, καθώς ένας παλετοποιητής στο τέλος μιας γραμμής που λειτουργεί δεν μπορεί να περιμένει μέρες για ένα ανταλλακτικό που έχει αποσταλεί ή μια απομακρυσμένη διάγνωση.
Ποιότητα παλέτας και φορτίου. Η ασυνεπής ποιότητα παλέτας, οι στρεβλωμένες σανίδες, οι μικτές διαστάσεις και οι κατεστραμμένες άκρες είναι μία από τις πιο συχνά αναφερόμενες αιτίες σφαλμάτων στοίβαξης σε αυτοματοποιημένες γραμμές παλετοποίησης. Ο καθορισμός της ανοχής παλέτας παράλληλα με το ρομπότ είναι ένα τυπικό βήμα στη μηχανική εφαρμογών, όχι μια δεύτερη σκέψη.
Εκπαίδευση χειριστών. Ακόμα και ένα καλά καθορισμένο κελί υποαποδίδει εάν οι χειριστές που το εκτελούν δεν μπορούν να προσαρμόσουν τα μοτίβα, να διορθώσουν σφάλματα ή να εκτελέσουν βασική συντήρηση χωρίς να καλέσουν έναν μηχανικό σέρβις για κάθε μικρή διακοπή λειτουργίας.
Ασφάλεια και συμμόρφωση με τους κανονισμούς. Τα κελιά παλετοποίησης εμπίπτουν στο ίδιο πλαίσιο ISO 10218 που διέπει γενικά τα βιομηχανικά και συνεργατικά ρομπότ. Σύμφωνα με το ISO 13849-1, τα μέρη που σχετίζονται με την ασφάλεια του συστήματος ελέγχου ενός κελιού παλετοποίησης συνήθως καθορίζονται σε αρχιτεκτονική Κατηγορίας 3 ή Επιπέδου Απόδοσης d, που σημαίνει ότι ένα μόνο σφάλμα δεν οδηγεί από μόνο του σε απώλεια της λειτουργίας ασφαλείας. Οι αγοραστές θα πρέπει να επιβεβαιώσουν ότι ο προμηθευτής ρομπότ παρέχει πιστοποίηση CE, SGS ή TUV τρίτου μέρους και τεκμηρίωση ασφαλείας που έχει προετοιμαστεί για την επικύρωση κελιού σε επίπεδο ολοκληρωτή και, για εργασίες τέλους γραμμής παραγωγής στην αυτοκινητοβιομηχανία, πιστοποίηση διεργασίας IATF16949 στη γραμμή παραγωγής.
Προϋπολογισμός και διαθεσιμότητα. Η κατηγορία ωφέλιμου φορτίου, η απαίτηση απόδοσης και η ευελιξία επαναπρογραμματισμού επηρεάζουν την τιμή και ο χρόνος παράδοσης ποικίλλει ανάλογα με τον κατασκευαστή και την περιοχή. Για την πλήρη ανάλυση των παραγόντων που καθορίζουν την τιμολόγηση των ρομπότ παλετοποίησης ανά τμήμα ωφέλιμου φορτίου και για το πώς συγκρίνονται συνήθως οι περίοδοι αποπληρωμής μεταξύ των τύπων ρομπότ, ανατρέξτε στην ειδική μας Οδηγός κόστους και απόδοσης επένδυσης (ROI) για το ρομπότ παλετοποίησης; αυτό το άρθρο καλύπτει την επιλογή, όχι την τιμή.
Κόστος και απόδοση επένδυσης ρομπότ παλετοποίησης με μια ματιά
Η τιμολόγηση ενός ρομπότ παλετοποίησης καθορίζεται από την κατηγορία ωφέλιμου φορτίου, την πολυπλοκότητα των εργαλείων στο άκρο του βραχίονα, την προστασία ασφαλείας και το εύρος ενσωμάτωσης, όχι μόνο από το σώμα του ρομπότ. Κατά γενικό κανόνα, το ίδιο το ρομπότ αποτελεί συνήθως ένα κλάσμα του συνολικού κόστους του εγκατεστημένου κελιού, μόλις προστεθούν τα εργαλεία, η μεταφορά, η προστασία και η θέση σε λειτουργία. Οι περίοδοι αποπληρωμής για τα αυτοματοποιημένα κελιά παλετοποίησης ποικίλλουν ανάλογα με τη δομή της βάρδιας και το προηγούμενο κόστος εργασίας και θα πρέπει να μοντελοποιούνται με βάση την απόδοση και τον αριθμό προσωπικού μιας εγκατάστασης και όχι με ένα μόνο ποσό του κλάδου. Για μια πλήρη ανάλυση τιμών ανά τμήμα ωφέλιμου φορτίου και ένα παράδειγμα επεξεργασμένης περιόδου αποπληρωμής, ανατρέξτε στο Οδηγός κόστους και απόδοσης επένδυσης ρομπότ παλετοποίησης 2026.
Συχνές ερωτήσεις
Πόσο κοστίζει ένα ρομπότ παλετοποίησης;
Η τιμολόγηση του ρομπότ παλετοποίησης εξαρτάται από την κατηγορία ωφέλιμου φορτίου, τα εργαλεία στο άκρο του βραχίονα, την προστασία ασφαλείας και το εύρος ενσωμάτωσης, επομένως το σώμα του ρομπότ αποτελεί συνήθως μόνο ένα μέρος του συνολικού κόστους εγκατάστασης. Για μια πλήρη ανάλυση τιμών ανά τμήμα ωφέλιμου φορτίου και μοντελοποίηση περιόδου αποπληρωμής, ανατρέξτε στην ενότητα Οδηγός κόστους και απόδοσης επένδυσης (ROI) για το ρομπότ παλετοποίησης.
Τι ωφέλιμο φορτίο χρειάζεται ένα ρομπότ παλετοποίησης;
Εξαρτάται από το βάρος της θήκης ή της σακούλας και από το αν το ρομπότ χειρίζεται μεμονωμένα αντικείμενα ή ολόκληρες στρώσεις. Η ειδική σειρά παλετοποιητών QJRB 4 αξόνων καλύπτει τέσσερις κατηγορίες ωφέλιμου φορτίου, περίπου 15 kg, 30 kg, 180 kg και 800 kg, ενώ οι παλετοποιητές έξι αξόνων και οι συνεργατικοί παλετοποιητές καλύπτουν ελαφρύτερα έως μεσαία ωφέλιμα φορτία ανάλογα με τον επιλεγμένο βραχίονα. Η αντιστοίχιση του ωφέλιμου φορτίου με τη βαρύτερη θήκη ή στρώση στη σειρά, με περιθώριο για το βάρος του εργαλείου στο άκρο του βραχίονα, είναι το σημείο εκκίνησης για τον καθορισμό του μεγέθους.
Ποια είναι η διαφορά μεταξύ ενός ρομποτικού παλετοποιητή και ενός συμβατικού παλετοποιητή στρώσεων;
Ένας συμβατικός παλετοποιητής στρώσεων ή σειρά-σειράς είναι ένα μηχανικό σύστημα, συχνά βασισμένο σε gantry, συντονισμένο σε ένα μοτίβο στοίβαξης, κατασκευασμένο για πολύ υψηλό όγκο σταθερής κατάστασης σε ένα μόνο ή στενό εύρος SKU. Ένας ρομποτικός παλετοποιητής, είτε έξι αξόνων, συνεργατικός είτε αποκλειστικός 4 αξόνων, χρησιμοποιεί έναν προγραμματιζόμενο βραχίονα που μπορεί να αλλάζει μοτίβα, μεγέθη κιβωτίων και προσανατολισμούς μέσω λογισμικού, ανταλλάσσοντας κάποια μέγιστη απόδοση για ευελιξία σε όλη την παραγωγή μικτών SKU.
Είναι καλύτερο ένα ρομπότ 4 αξόνων ή 6 αξόνων για παλετοποίηση;
Τα ειδικά ρομπότ 4 αξόνων, όπως η σειρά QJRB, είναι ειδικά κατασκευασμένα για κίνηση στοίβαξης και τοποθέτησης και συνήθως εκτελούν ταχύτερους κύκλους και χειρίζονται βαρύτερα ωφέλιμα φορτία για ένα δεδομένο αποτύπωμα σε γραμμές μεγάλου όγκου με ένα ή δύο SKU. Οι βραχίονες έξι αξόνων προσθέτουν άρθρωση στον καρπό που βοηθά όταν τα κιβώτια ποικίλλουν σε μέγεθος, βάρος ή προσανατολισμό εντός της ίδιας διαδρομής ή όταν το κελί πρέπει να χειριστεί μια εργασία πέρα από την παλετοποίηση. Κανένα από τα δύο δεν είναι κατηγορηματικά καλύτερο. Η σωστή επιλογή εξαρτάται από τον αριθμό των SKU που εκτελεί η γραμμή και από το πόσο συχνά αλλάζει το μοτίβο.
Μπορεί ένα συνεργατικό ρομπότ να παλετοποιεί χωρίς περίφραξη ασφαλείας;
Σύμφωνα με τη σειρά προτύπων ISO 10218, μια εφαρμογή συνεργατικής παλετοποίησης μπορεί να λειτουργήσει χωρίς προστασία πλήρους ύψους μόνο αφού μια αξιολόγηση κινδύνου σε επίπεδο εφαρμογής επιβεβαιώσει ότι ο συγκεκριμένος συνδυασμός ρομπότ, εργαλείων, εξαρτήματος και εργασίας πληροί τον περιορισμό ισχύος και δύναμης ή άλλη αναγνωρισμένη τεχνική συνεργασίας. Αυτός ο προσδιορισμός γίνεται κελί προς κελί. Η ταξινόμηση co-bot του ρομπότ από μόνη της δεν εξαλείφει την ανάγκη για τεκμηριωμένη αξιολόγηση κινδύνου.
Πού να πάτε στη συνέχεια
Για ένα ευρύτερο πλαίσιο σχετικά με το πώς η παλετοποίηση εντάσσεται στην αυτοματοποιημένη διαχείριση υλικών γενικότερα, ανατρέξτε στην ενότητα Οδηγός για τον χειρισμό υλικών από ρομπότ: φόρτωση, διαλογή και μεταφοράΓια μια πιο προσεκτική ματιά στην ειδική γραμμή παλετοποίησης 4 αξόνων και τον τρόπο επιλογής μεταξύ των κατηγοριών ωφέλιμου φορτίου QJRB, ανατρέξτε στο Οδηγός επιλογής ρομπότ παλετοποίησης 4 αξόνωνΓια εφαρμογές στο βαρύ άκρο του εύρους ωφέλιμου φορτίου, το Οδηγός αγοράς βιομηχανικών ρομπότ βαρέως τύπου (σειρά QJAR/EVS 200-800kg) καλύπτει την διαστασιολόγηση πέρα από την τυπική εργασία παλετοποίησης. Για το κόστος και την απόσβεση αυτής της απόφασης, βλ. Οδηγός κόστους και απόδοσης επένδυσης ρομπότ παλετοποίησης 2026.
Η ρομποτική πλατφόρμα της EVST καλύπτει ένα πλήρες φάσμα ωφέλιμου φορτίου, από συνεργατικά μηχανήματα και μηχανήματα κατηγορίας SCARA έως την ειδική γραμμή παλετοποίησης QJRB 4 αξόνων και τους βαρύτερους βραχίονες QJAR έξι αξόνων, υποστηριζόμενη από πιστοποιήσεις τρίτων μερών CE, SGS και TUV και ένα δίκτυο μηχανικής πεδίου σε περισσότερες από 100 χώρες. Η εταιρεία έχει παραδώσει περισσότερα από 600 έργα αυτοματισμού σε επτά χρόνια λειτουργίας και κατέχει δίπλωμα ευρεσιτεχνίας που έχει χορηγηθεί από την Εθνική Υπηρεσία Πνευματικής Ιδιοκτησίας της Κίνας και καλύπτει το αυτοματοποιημένο σύστημα αντιστοίχισης έργων, ένα πιστοποιητικό που υποστηρίζει την τεκμηρίωση μηχανικής και ολοκλήρωσης πίσω από τις παραδόσεις κυψελών παλετοποίησης. Για μια σύσταση ωφέλιμου φορτίου ή μια προσφορά ολοκλήρωσης στο τέλος της γραμμής, μπορείτε να επικοινωνήσετε με την ομάδα μέσω του σελίδα επικοινωνίας.
Σχετικά με τον συγγραφέα: Η Ομάδα Μηχανικών της EVST γράφει για τη βιομηχανική ρομποτική και την αυτοματοποιημένη διαχείριση υλικών για μηχανικούς και επικεφαλής λειτουργιών που αξιολογούν τον αυτοματισμό end-of-line. Η EVST (EVS TECH CO., LTD), που ιδρύθηκε στο Τσενγκντού το 2018, έχει παραδώσει 600+ έργα αυτοματισμού και έχει παραδώσει σε περισσότερες από 100 χώρες, με πιστοποίηση IATF16949 για αυτοκίνητα και πιστοποιήσεις CE / SGS / TUV από τρίτους σε όλες τις οικογένειες προϊόντων συνεργατικού ρομπότ, βιομηχανικού ρομπότ QJAR, SCARA και delta.
Τελευταία ενημέρωση: Ιούλιος 15, 2026