
Οδηγός Σχεδιασμού Κυψελών Συναρμολόγησης Cobot
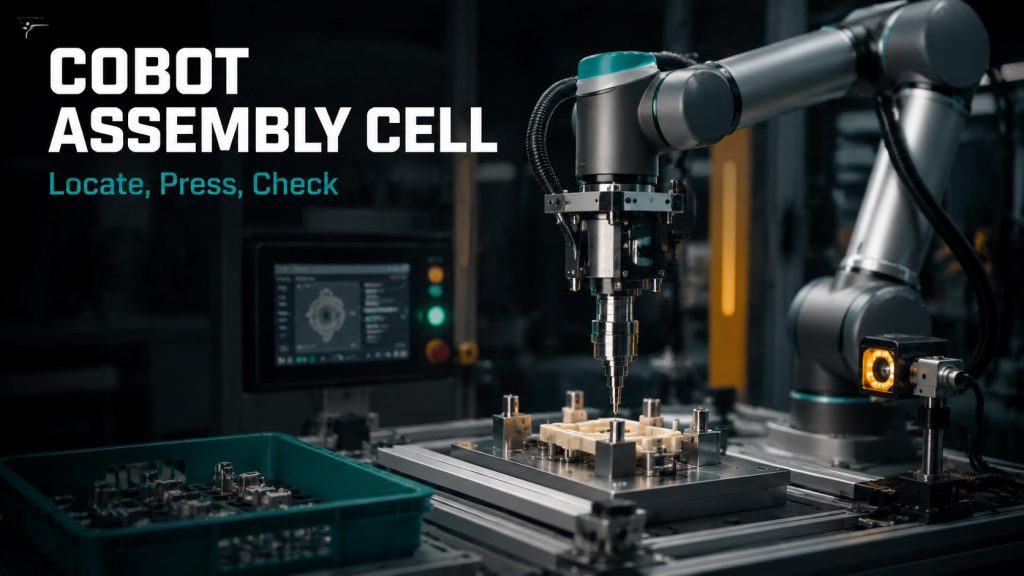
Πώς να σχεδιάσετε ένα κελί συναρμολόγησης cobot γύρω από την τοποθέτηση, τον έλεγχο εφαρμογής με πίεση, τους ελέγχους παρουσίας, τους βρόχους επανελέγχου και την ανάκτηση χειριστή.
Σταθμός συγκόλλησης PCB Cobot: Σταθερή ποιότητα σύνδεσης πριν από την ταχύτητα
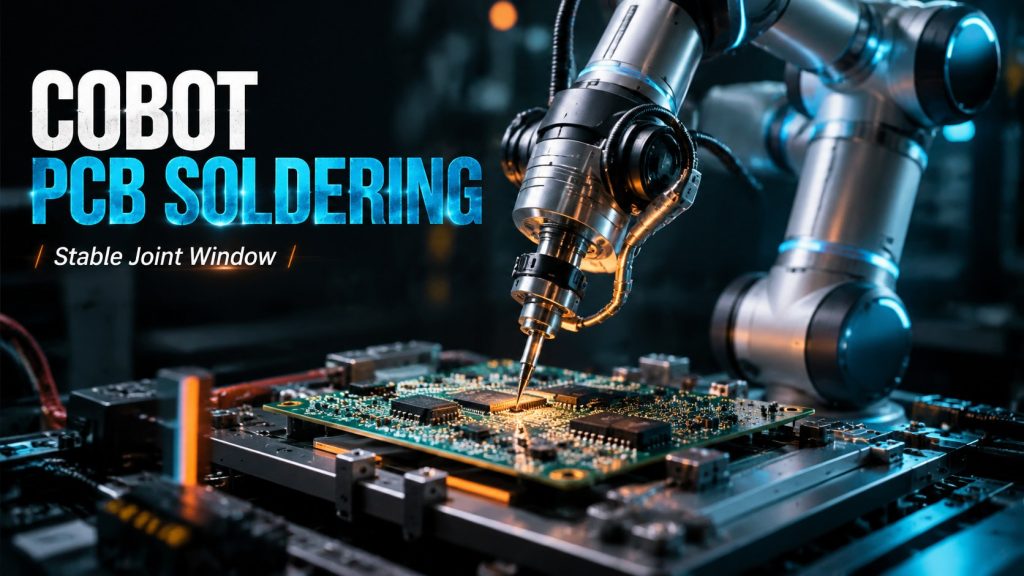
Σχεδιάστε έναν σταθμό συγκόλλησης PCB cobot γύρω από το σημείο αναφοράς της πλακέτας, τη γωνία της άκρης συγκόλλησης, το παράθυρο θερμοκρασίας, τον χρόνο παραμονής, την επιθεώρηση και την ανάκτηση.
Φόρτωση εξαρτημάτων PCBA Cobot: Παραλαβή, τοποθέτηση και συνέπεια εφαρμογής με πίεση
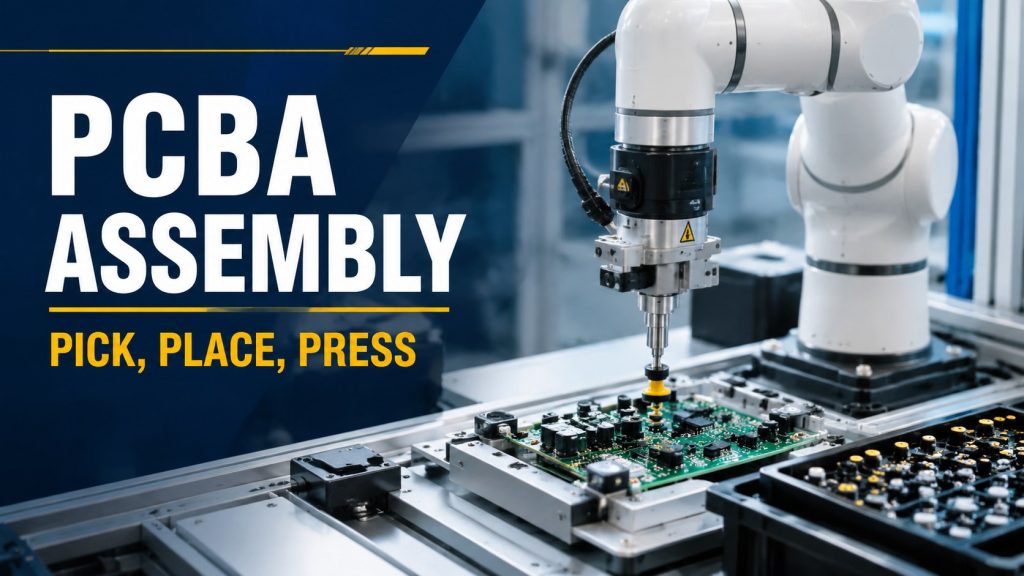
Σχεδιάστε έναν σταθμό εργασίας φόρτωσης εξαρτημάτων PCBA cobot με βάση τη σταθερότητα παραλαβής, το σημείο αναφοράς της πλακέτας, το βάθος τοποθέτησης, την επιθεώρηση, την αλλαγή και την ανάκτηση.
Σταθμός εργασίας βιδώματος Cobot: Δεδομένο στερέωσης και έλεγχος ροπής πριν από την ταχύτητα
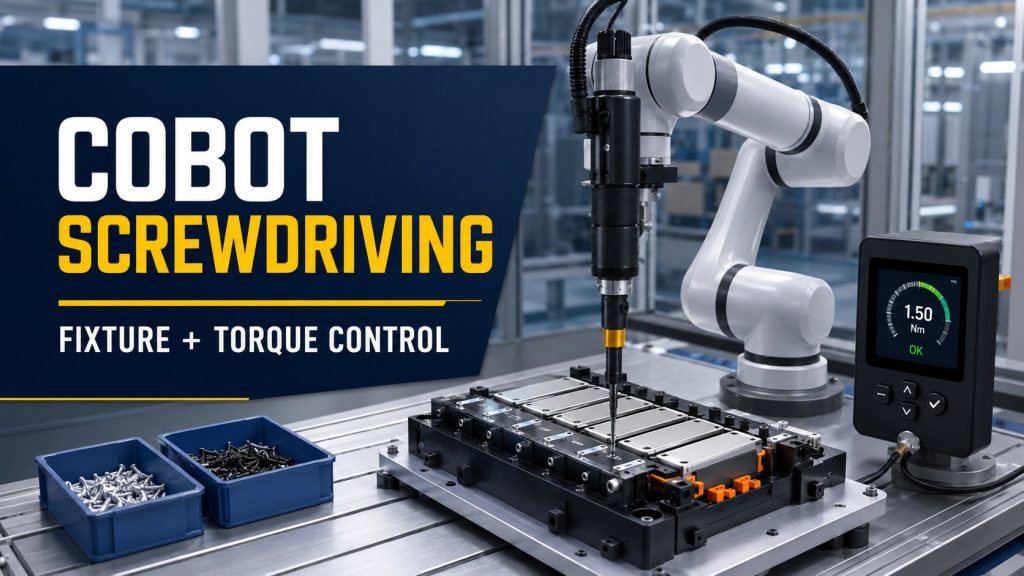
Σχεδιάστε έναν σταθμό εργασίας βιδώματος cobot γύρω από το σημείο αναφοράς του εξαρτήματος, την τροφοδοσία των βιδών, τη στάση του εργαλείου, την επιβεβαίωση ροπής, την αλλαγή και την ανάκτηση της παραγωγής.
Ρομποτική διαχείριση φθοράς εργαλείου στίλβωσης για σταθερό φινίρισμα
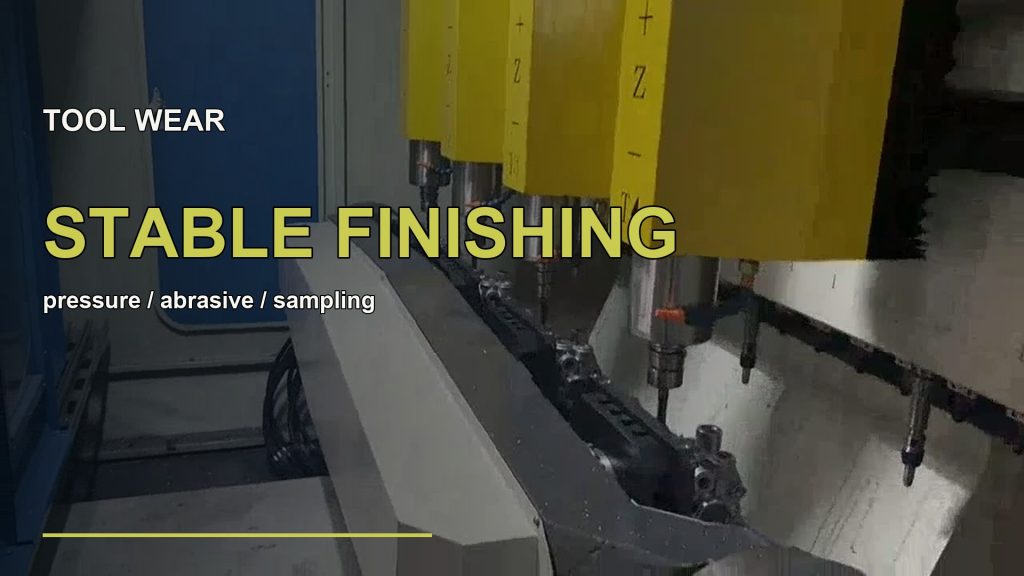
Οδηγός διαχείρισης φθοράς ρομποτικού εργαλείου στίλβωσης για διάρκεια ζωής λειαντικών, πίεση επαφής, δεδομένα εξαρτήματος, έλεγχο σκόνης, δειγματοληψία και σταθερά κελιά φινιρίσματος.
Δομή Ρομποτικού Βραχίονα: Μέρη, Αρθρώσεις & Πώς Συνεργάζονται
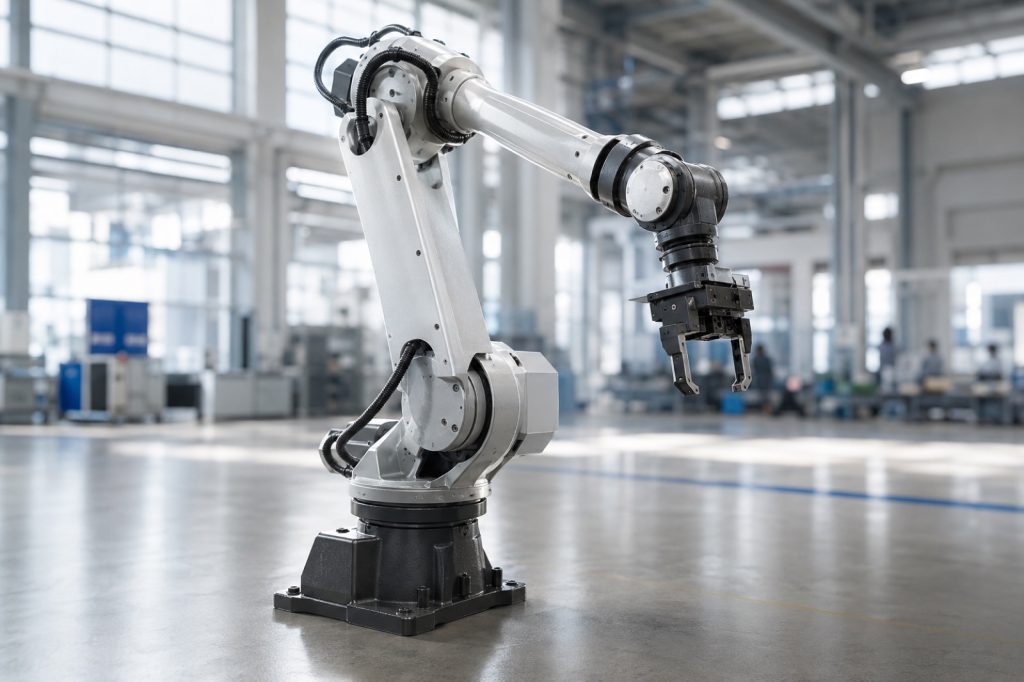
Μια πλήρης ανάλυση της δομής του ρομποτικού βραχίονα: βάση, σύνδεσμοι, αρθρώσεις, τελικός ενεργοποιητής, ενεργοποιητές, μειωτήρες, αισθητήρες και ελεγκτής.
Ρομποτικό κελί παλετοποίησης: Οδηγός ωφέλιμου φορτίου, μοτίβου και τακτικής
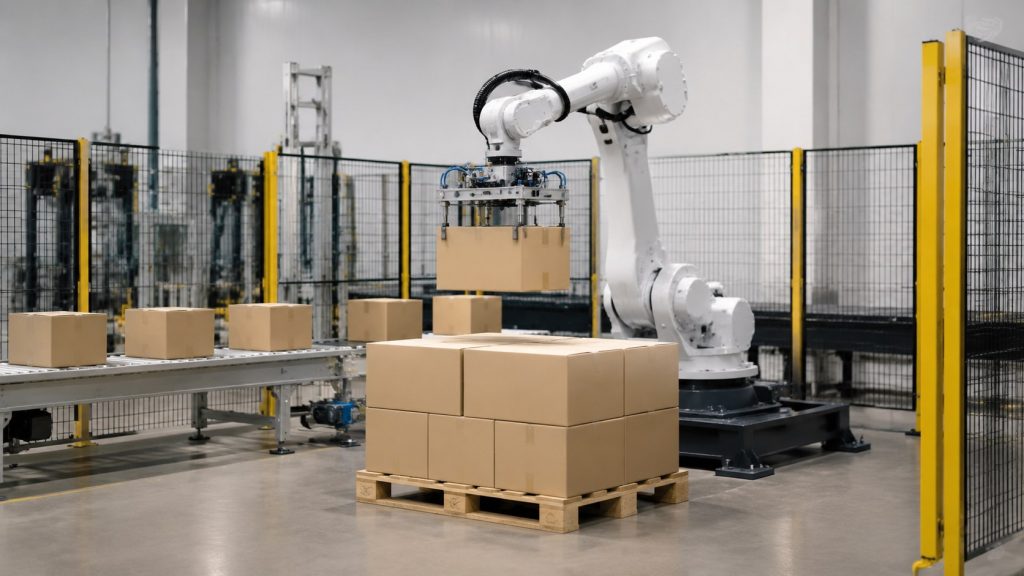
Ρομποτικός οδηγός κυψέλης παλετοποίησης για ωφέλιμο φορτίο, στάση χαρτοκιβωτίου, σχεδιασμό λαβής, μοτίβο στρώσεων, απόσταση buffer και ασφαλή χειρισμό στο τέλος της γραμμής.
Ρομποτικός Σταθμός Εργασίας Λείανσης: Οδηγός Δύναμης, Στήριξης και Σκόνης
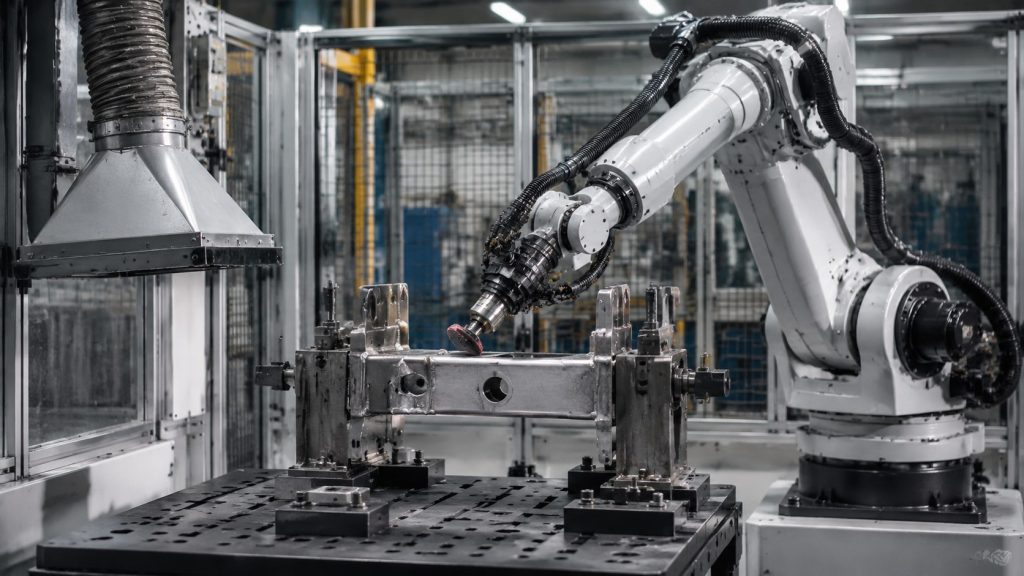
Οδηγός ρομποτικού σταθμού λείανσης για έλεγχο δύναμης, επαναληψιμότητα εξαρτήματος, διάρκεια ζωής λειαντικών, διαχείριση σκόνης και σταθερή ποιότητα φινιρίσματος.
Μηχανή Cobot που φροντίζει για κυψέλες CNC: Πώς να μειώσετε τη χειροκίνητη φόρτωση και αναμονή
Ένας πρακτικός οδηγός για τη χρήση μηχανημάτων cobot σε κελιά CNC για τη μείωση του χρόνου χειροκίνητης φόρτωσης, αναμονής και βάδισης του χειριστή χωρίς να απαιτείται υπερβολική εξοικονόμηση κύκλου.
Ελαφριά Παλετοποίηση: Σύνδεση Cobots με Γραμμές Συσκευασίας
Μάθετε πώς το EVST αξιολογεί τα κελιά ελαφριάς παλετοποίησης μέσω της μορφής περίπτωσης, του μοτίβου παλέτας, του ύψους, των διαδρομών των εργαζομένων και των περιορισμών στο τέλος της γραμμής.
Ταξινόμηση Ρομπότ Δέλτα: Πώς να Αναβαθμίσετε τη Συλλογή Μικρών Τεμαχίων
Μάθετε πώς το EVST αξιολογεί τα κελιά ταξινόμησης ρομπότ δέλτα μέσω προσανατολισμού, επαφής, επαφής με λαβίδα, ελέγχου λανθασμένης επιλογής και κατάντη μεταβίβασης.
Αυτοματοποίηση Συσκευασίας και Παλετοποίησης Μικρών Τεμαχίων: Μείωση της Χειροκίνητης Μεταφοράς
Πώς τα ρομποτικά κύτταρα συνδέουν την αναγνώριση τροφοδοσίας, τη συλλογή, την φόρτωση σε δίσκο, την τοποθέτηση σε κουτί, την στοίβαξη, την προσωρινή αποθήκευση, την αλλαγή μεγέθους κουτιού και την προστασία από σφάλματα μέτρησης για γραμμές συσκευασίας μικρών τεμαχίων.