
By Συντακτική Ομάδα EVST · Αξιολογήθηκε από Συντακτική Ομάδα EVST · Τελευταία ενημέρωση 8 Οκτωβρίου 2026 · Εκδοτική πολιτική · Διορθωτική πολιτική · Όροι
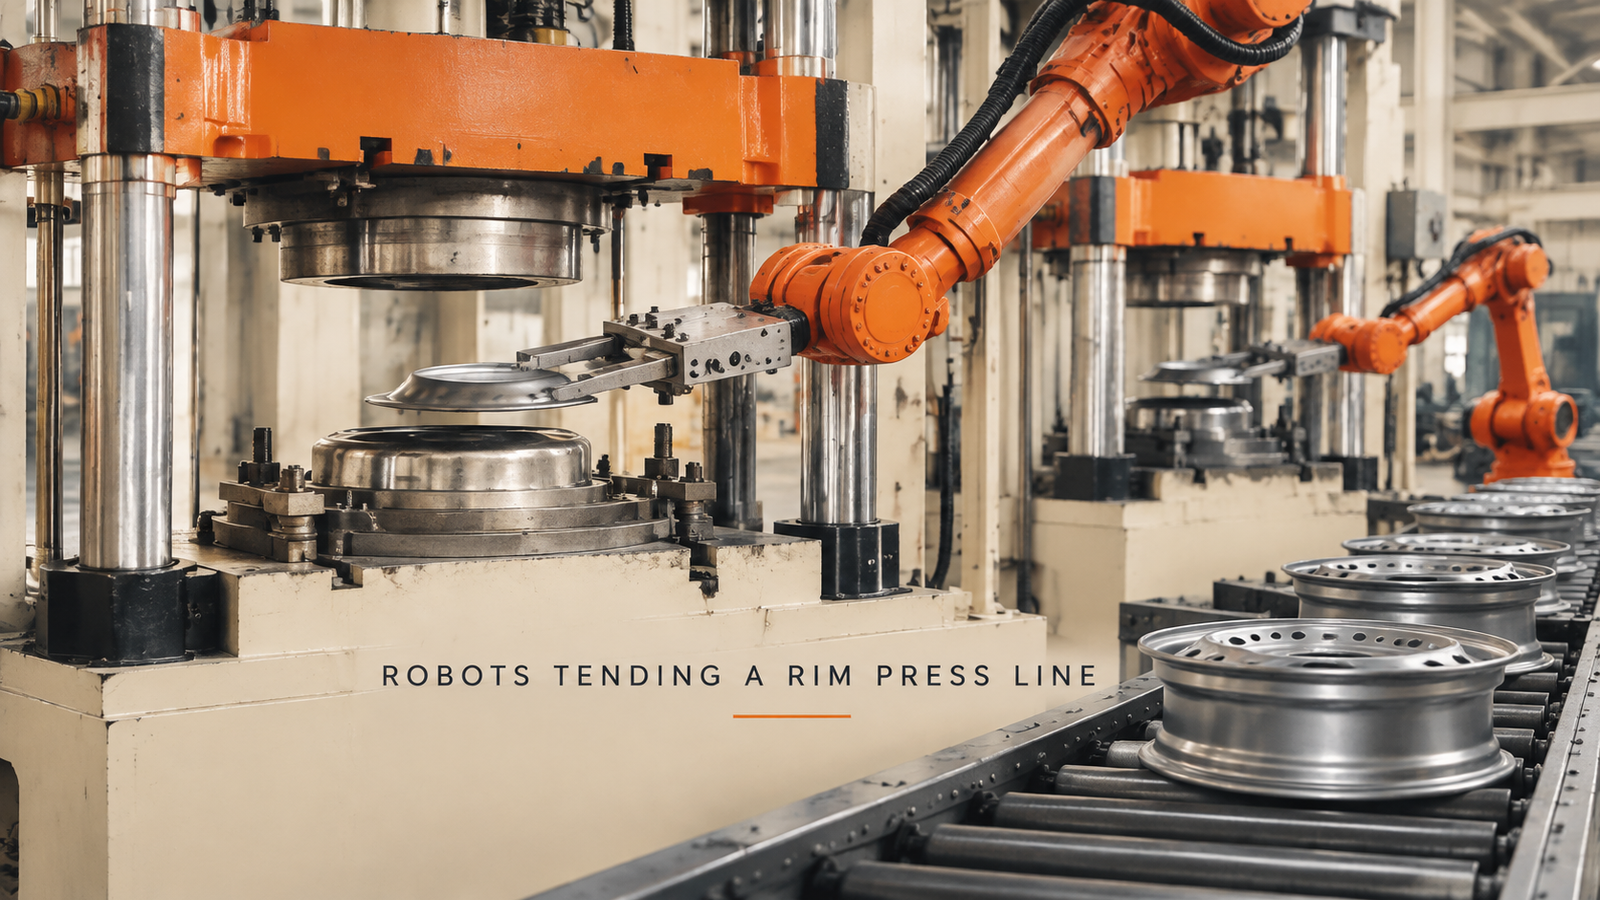
Η φροντίδα της πρέσας σε μια γραμμή στεφάνης μπορεί να ανατεθεί σε ρομπότ όταν επιλυθούν τρεις περιορισμοί μαζί: το εξάρτημα μεταφέρεται στη μήτρα χωρίς μετατόπιση, η πρέσα μπορεί να κλείσει μόνο όταν το ρομπότ απομακρυνθεί από αυτήν και το εξάρτημα καταλήγει στην ίδια θέση στη μήτρα σε κάθε κύκλο. Το ωφέλιμο φορτίο και η εμβέλεια έχουν σημασία, αλλά σπάνια αποφασίζουν για την περίπτωση. Στο κελί που περιγράφεται εδώ, τα ρομπότ έξι αξόνων βρίσκονται ανάμεσα σε μια σειρά από υδραυλικές πρέσες τεσσάρων στηλών και σταθμούς στεφάνης, και τα ρομπότ χειρίζονται δύο αρκετά διαφορετικά μέρη: ένα στρογγυλό χαλύβδινο κενό στις πρέσες και ένα στεφάνη με δακτύλιο οπών στους σταθμούς.
Κοιτάτε την τάση για πίεση σε μια γραμμή στεφάνης; Στείλτε μας το σχέδιο εξαρτήματος για κάθε σταθμό και την ημερήσια παραγωγή σας, και θα απαντήσουμε με μια έννοια κελιού και μια εκτίμηση χρόνου κύκλου.
Γιατί οι πιέσεις είναι το σκληρό άκρο της γραμμής του χείλους
Μια πρέσα διαφέρει από την υπόλοιπη γραμμή στεφάνης, επειδή ο χειριστής πρέπει να βάλει το χέρι του, ή τουλάχιστον ένα μέρος, στο κενό μεταξύ των μήτρων. Το να το κάνεις αυτό με το χέρι χιλιάδες φορές την ημέρα είναι κουραστικό και ενέχει πραγματικό κίνδυνο, και κάθε πρέσα που προσθέτεις σημαίνει ότι υπάρχει ένα ακόμη άτομο σε έναν άλλο σταθμό. Αυτός είναι ο λόγος για τον οποίο η συντήρηση της πρέσας είναι από τις πρώτες εργασίες που εξετάζει ένα εργοστάσιο όταν εξετάζει το ενδεχόμενο χρήσης ρομπότ.
Αυτός είναι επίσης ο λόγος για τον οποίο η δουλειά δεν είναι απλώς «διαλογή και τοποθέτηση». Το ρομπότ εισέρχεται σε έναν χώρο που πρόκειται να κλείσει και το εξάρτημα που τοποθετεί πρέπει να βρίσκεται ακριβώς στο σωστό σημείο όταν αυτό συμβεί. Αυτά τα δύο γεγονότα καθοδηγούν τα πάντα από κάτω.
Ένας κύκλος πίεσης, βήμα προς βήμα
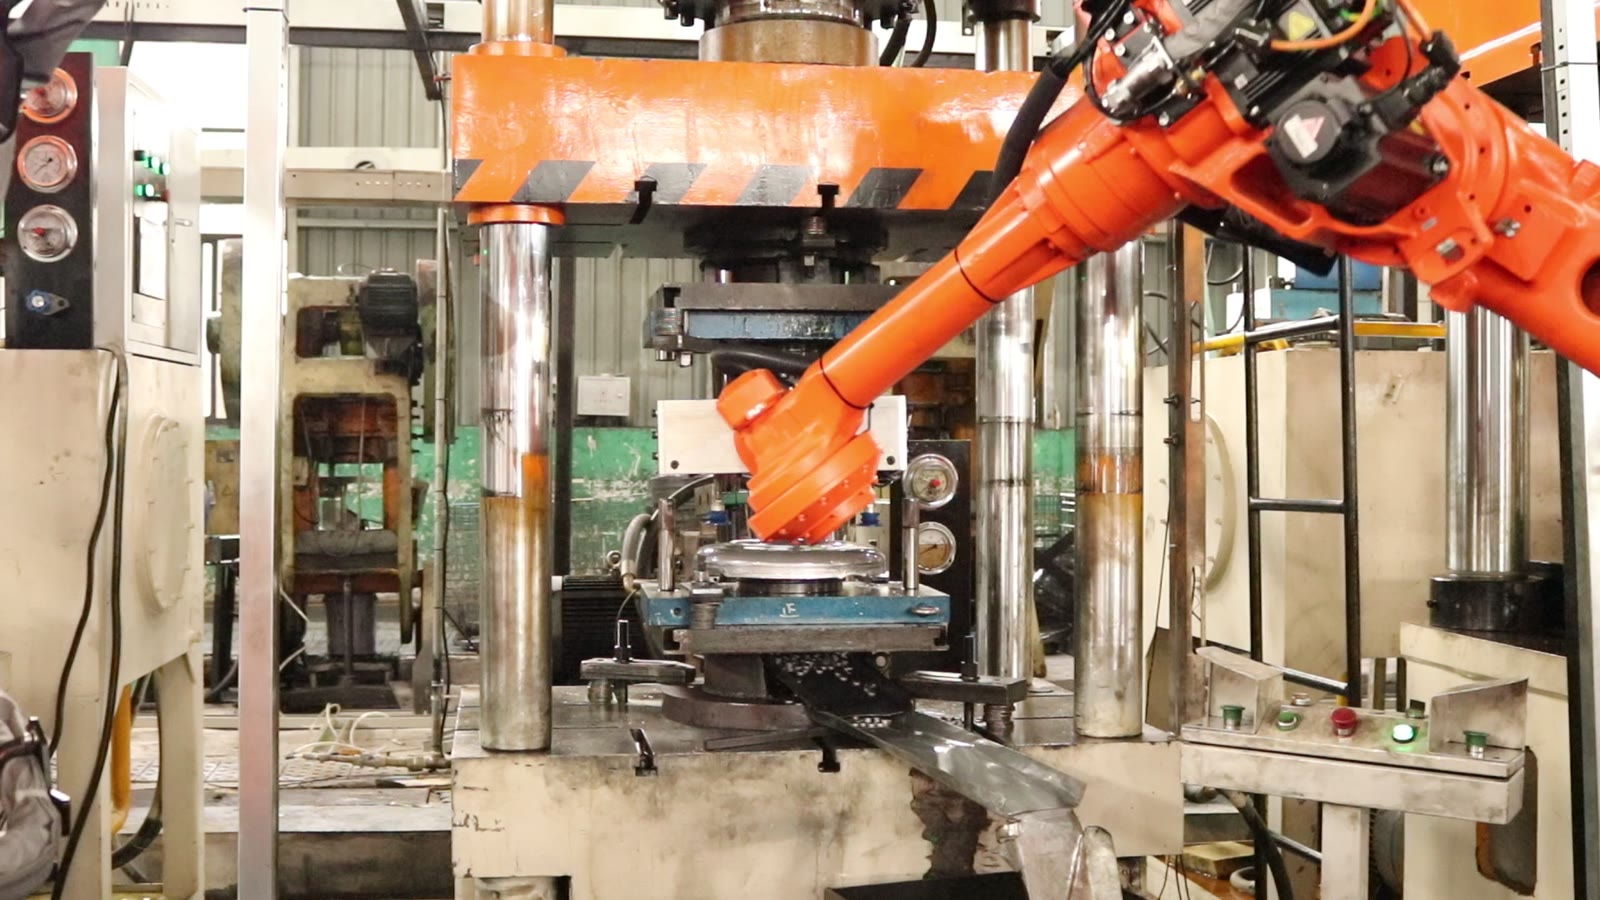
Στις πρέσες, ο κύκλος μοιάζει με αυτό:
- Το ρομπότ φέρει ένα στρογγυλό χαλύβδινο τεμάχιο σε μια επίπεδη, διχαλωτή λαβή.
- Φτάνει ανάμεσα στην άνω και την κάτω μήτρα.
- Τοποθετεί το τεμάχιο στο κάτω καλούπι.
- Αποσύρεται από τον Τύπο.
- Μόνο τότε η πορτοκαλί άνω δοκός της πρέσας κατεβαίνει και ανεβαίνει ξανά.
- Το ρομπότ βάζει το χέρι του πίσω και σηκώνει το εξάρτημα από την κάτω μήτρα.
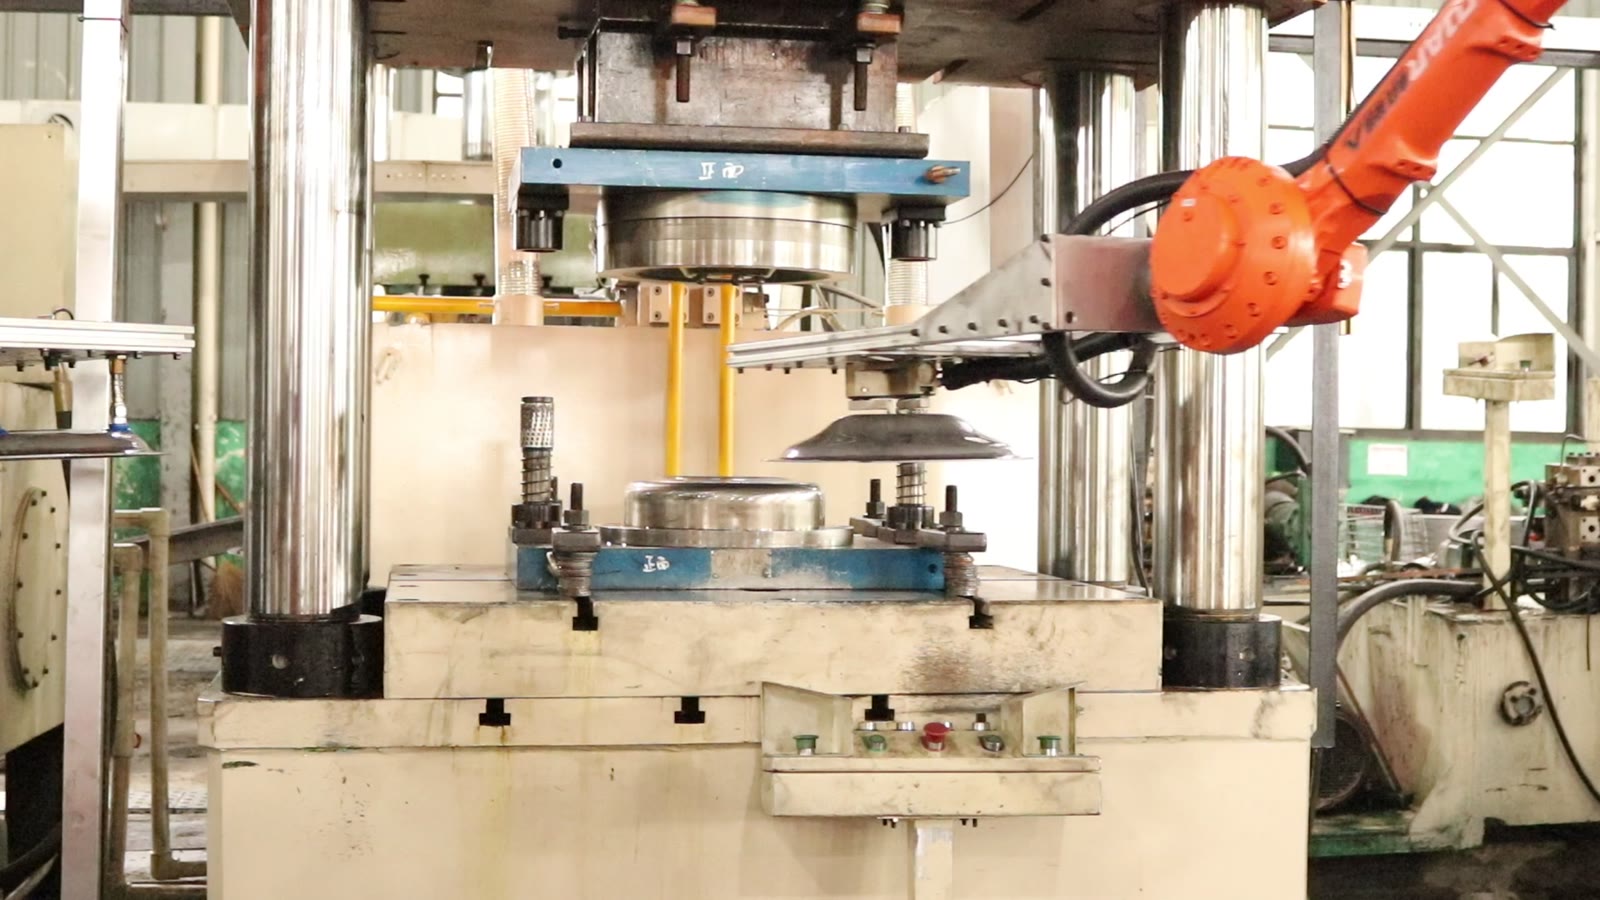
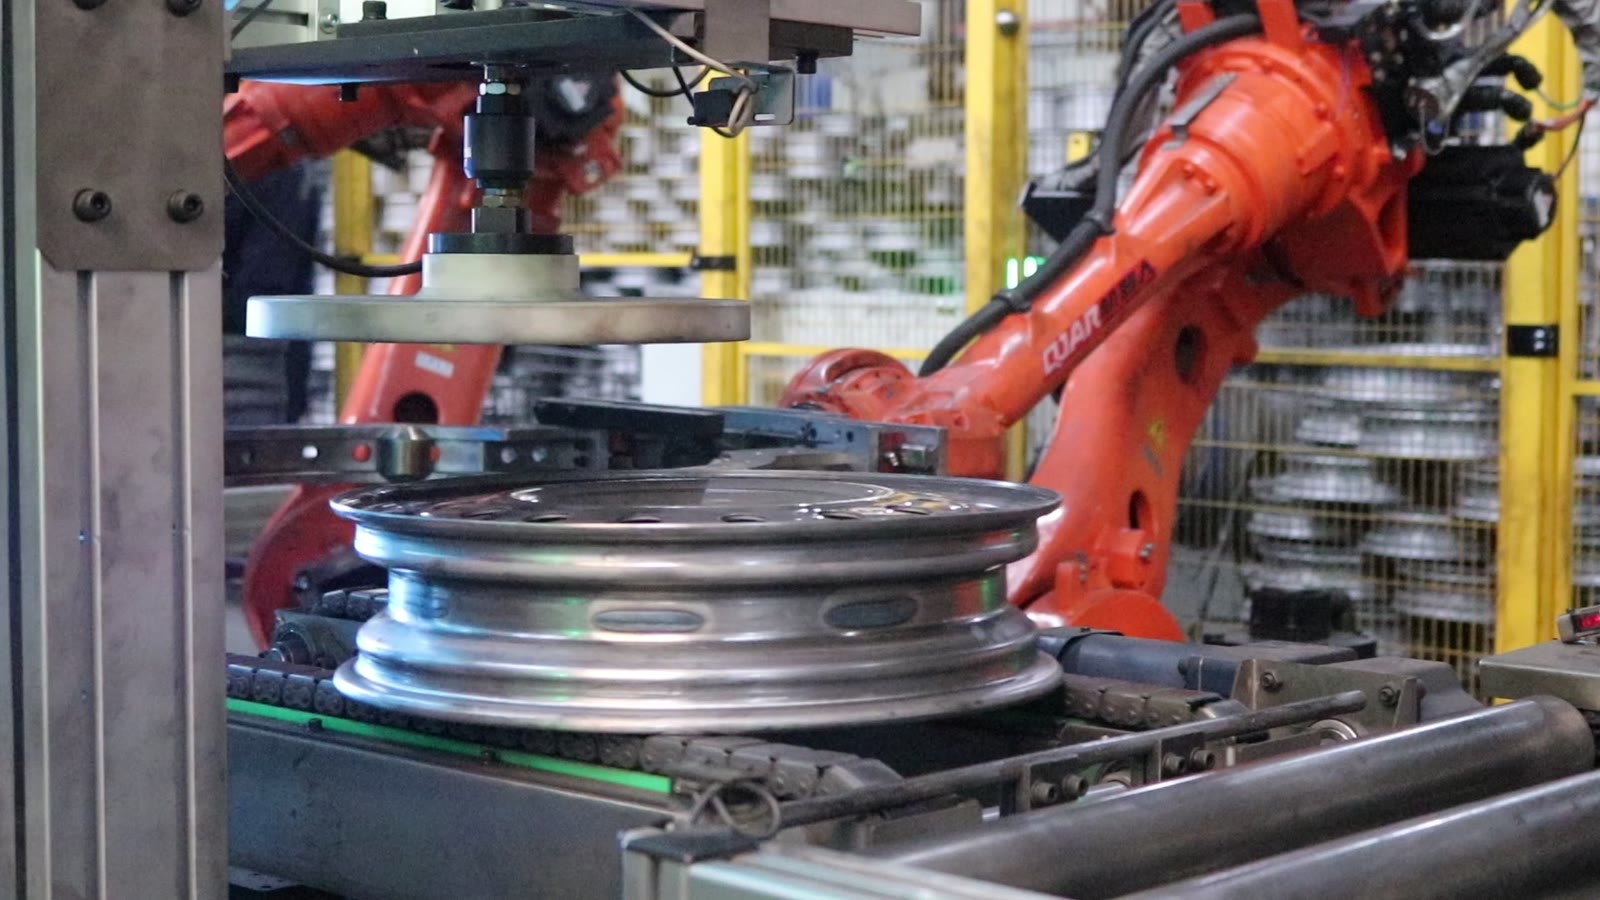
Πιο πέρα, μια διαφορετική εργασία χειρισμού αναλαμβάνει. Σε έναν σταθμό ζαντών, ένα ρομπότ με μια δακτυλιοειδή λαβή κρατάει μια ζάντα, έναν δακτύλιο με μια σειρά από τρύπες, και την τοποθετεί σε ένα κάθετο εξάρτημα. Μια στρογγυλή πλάκα πίεσης πάνω από το εξάρτημα κατεβαίνει στη ζάντα και, όταν ολοκληρωθεί αυτό, το ρομπότ την αφαιρεί ξανά. Δίπλα σε έναν κυλινδρικό μεταφορέα, δύο ρομπότ στέκονται το ένα δίπλα στο άλλο και σηκώνουν τις ζάντες για να τις μετακινήσουν, και στη συνέχεια οι ζάντες κινούνται κατά μήκος του μεταφορέα η μία μετά την άλλη.
Τρεις περιορισμοί που αλληλοσυγκρούονται
Μεταφορά του εξαρτήματος χωρίς μετατόπιση
Ένα τεμάχιο που μεταφέρεται σε ένα πιρούνι στηρίζεται από κάτω αντί να στερεώνεται, επομένως μπορεί να γλιστρήσει κατά την κίνηση εάν το ρομπότ επιταχύνει, φρενάρει ή στρίψει πολύ απότομα. Αυτό που χρειάζεται το πιρούνι είναι μια θέση από την οποία το τεμάχιο δεν μπορεί να γλιστρήσει και μια διαδρομή με ήπια ταχύτητα όπου το εξάρτημα περιορίζεται λιγότερο. Ένα μετατοπισμένο τεμάχιο δεν είναι ένα μικρό σφάλμα: ο επόμενος περιορισμός υποθέτει ότι βρίσκεται εκεί που νομίζετε ότι βρίσκεται.
Η πρέσα κλείνει μόνο όταν το ρομπότ είναι ελεύθερο
Η ακολουθία στο κελί είναι απλή: το ρομπότ υποχωρεί και μετά η πρέσα κατεβαίνει. Η αρχή σχεδιασμού πίσω από αυτό είναι ότι αυτή η σειρά δεν πρέπει να εξαρτάται μόνο από τον σωστό συγχρονισμό. Μια αλληλοσύνδεση ρομπότ-πρέσας δίνει στην πρέσα ένα σήμα ότι το ρομπότ βρίσκεται εκτός της περιοχής της μήτρας και δίνει στο ρομπότ ένα σήμα ότι η πρέσα είναι ανοιχτή πριν εισέλθει. Και οι δύο κατευθύνσεις έχουν σημασία, καθώς μια πρέσα που κλείνει πολύ νωρίς και ένα ρομπότ που εισέρχεται πολύ νωρίς είναι διαφορετικά σφάλματα με το ίδιο αποτέλεσμα.
Εντοπισμός του εξαρτήματος στη μήτρα
Η τοποθέτηση ενός κενού στο κάτω καλούπι βοηθάει μόνο αν αυτό καταλήγει στο ίδιο σημείο κάθε φορά. Όπου το καλούπι έχει χαρακτηριστικά εντοπισμού, όπως εσοχή, πείρους ή διαμορφωμένη έδρα, το ρομπότ χρειάζεται μόνο να φέρει το εξάρτημα κοντά και να το αφήσει να εγκατασταθεί. Όπου δεν έχει, το ρομπότ πρέπει να είναι αρκετά ακριβές ώστε να τοποθετεί το εξάρτημα απευθείας, και οποιαδήποτε μετατόπιση στη θέση παραλαβής μεταφέρεται κατευθείαν στο καλούπι.
Τα τρία είναι συνδεδεμένα σε μια αλυσίδα. Μια ασφαλής λαβή με πιρούνι καθιστά δυνατή μια επαναλαμβανόμενη τοποθέτηση, η τοποθέτηση μετράει μόνο εάν το ρομπότ είναι αποδεδειγμένα καθαρό πριν από το χτύπημα, και ένα χαρακτηριστικό εντοπισμού στο καλούπι απορροφά τη μικρή απόκλιση που απομένει.
Από ένα πάτημα σε μια σειρά
Κατά μήκος της γραμμής, τα ρομπότ στέκονται ανάμεσα στις πρέσες και οι πρέσες τροφοδοτούνται με τον ίδιο ρυθμό: μέσα, έξω, χτύπημα, ξανά μέσα. Ως αρχή σχεδιασμού, η αντιμετώπιση μιας πρέσας με ένα ρομπότ ως μονάδα καθιστά εύκολη την κλιμάκωση μιας γραμμής. Μια νέα πρέσα φέρνει το δικό της ρομπότ, τη δική της αλληλοσύνδεση και τον δικό της κύκλο χειρισμού εξαρτημάτων, και το κελί δεν χρειάζεται να επανασχεδιαστεί ως σύνολο.
Το συμβιβασμό είναι το κόστος ανά πρέσα. Η εναλλακτική λύση, ένα ρομπότ που εξυπηρετεί δύο πρέσες, εξοικονομεί ένα ρομπότ, αλλά συνδέει τον χρονισμό της πρέσας και κάνει κάθε πρέσα να περιμένει την άλλη. Το ποιο είναι καλύτερο εξαρτάται από το πόσο χρόνο διαρκεί κάθε διαδρομή σε σύγκριση με το ταξίδι ενός ρομπότ, και αυτός ακριβώς είναι ο σκοπός μιας εκτίμησης χρόνου κύκλου από τα σχέδια.
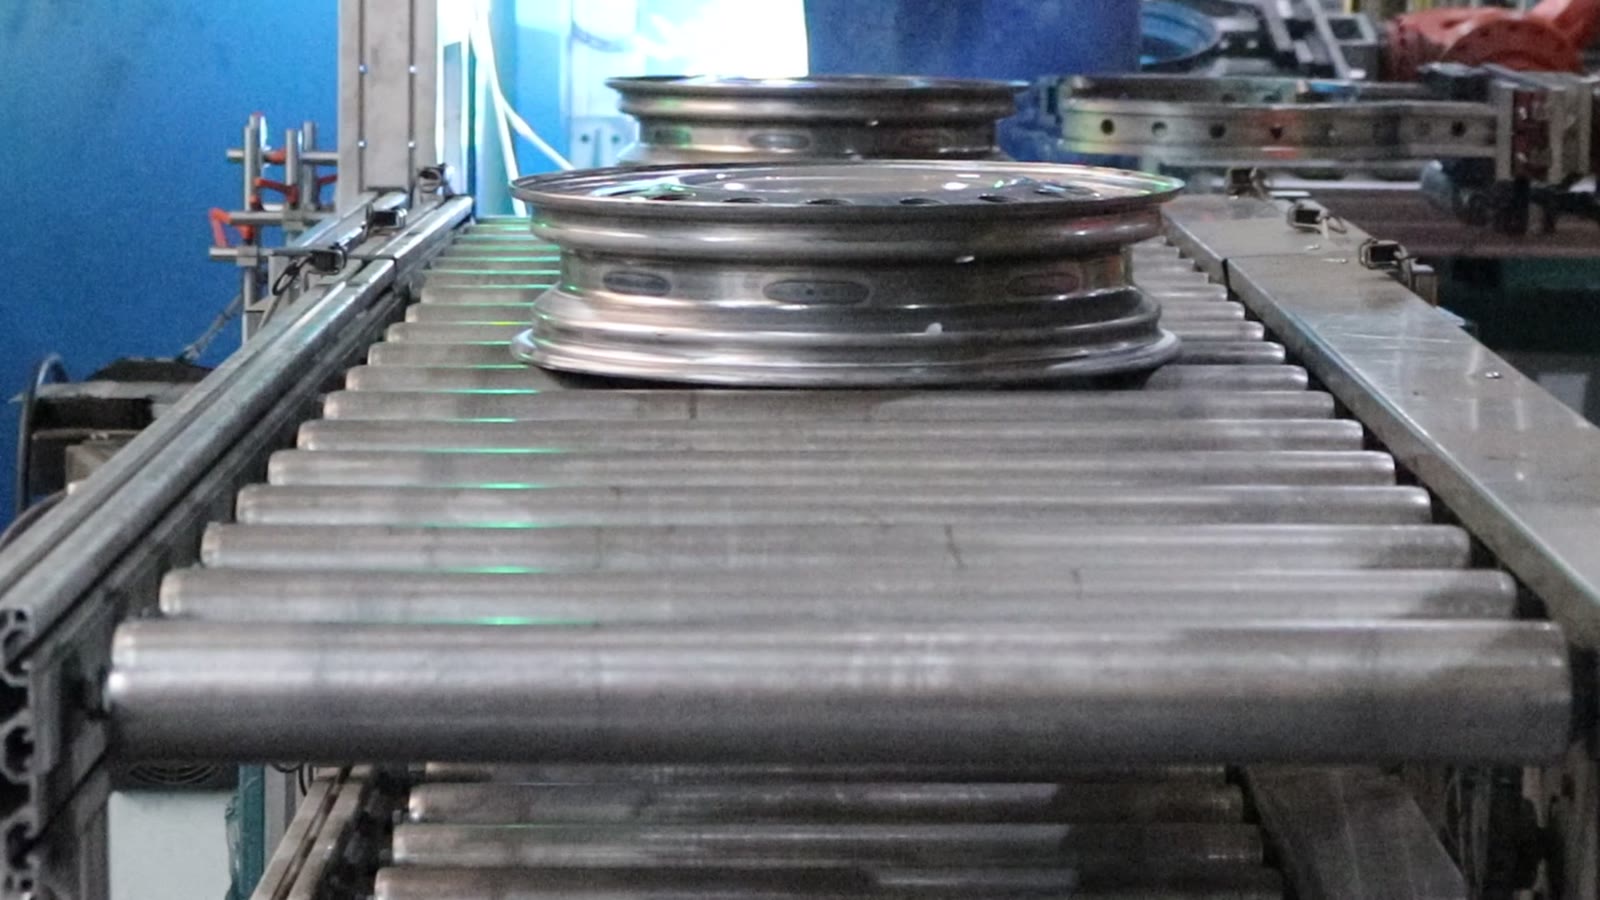
Τα κενά και οι ζάντες χρειάζονται διαφορετικές λαβές
Το κελί χρησιμοποιεί δύο λαβίδες για δύο μέρη: μια επίπεδη περόνη για ένα στρογγυλό τεμάχιο που πρέπει να φτάνει ανάμεσα στις μήτρες και μια δακτυλιοειδή λαβίδα για το χείλος. Αυτό έχει σημασία όταν ένας πελάτης θέλει ένα ρομπότ να χειρίζεται και τα δύο: είτε το εργαλείο αλλάζει μεταξύ των εργασιών, κάτι που απαιτεί μια συσκευή αλλαγής εργαλείων και ένα σημείο για να σταθμεύει κάθε λαβίδα, είτε τα ρομπότ είναι αφιερωμένα σε ένα μέρος το καθένα. Τα ειδικά ρομπότ είναι απλούστερα αλλά κοστίζουν περισσότερο ανά γραμμή. Ένας σχεδιασμός αλλαγής είναι φθηνότερος σε υλικό, αλλά προσθέτει χρόνο αλλαγής και ένα ακόμη πράγμα που πρέπει να ελεγχθεί.
Πού ταιριάζει αυτό και πού να κοιτάξουμε πιο προσεκτικά
Η φροντίδα της πρέσας ταιριάζει καλά όταν τα εξαρτήματα έχουν σταθερό σχήμα, οι πρέσες βρίσκονται σε σειρά με χώρο δίπλα τους και ο ρυθμός παραγωγής είναι αρκετά σταθερός ώστε να δικαιολογεί ένα ρομπότ ανά πρέσα. Εξετάστε πιο προσεκτικά όταν τα εξαρτήματα ποικίλλουν πολύ σε μέγεθος, όταν η μήτρα δεν έχει τρόπο να εντοπίσει το εξάρτημα ή όταν η διάταξη της πρέσας δεν αφήνει χώρο για να σταθεί ένα ρομπότ και να βάλει το χέρι του στη μήτρα.
Ερωτήσεις που μας κάνουν συχνά
Πρέπει να τροποποιηθεί η πρέσα; Συνήθως χρειάζεται σήματα για την αλληλοσύνδεση και μερικές φορές μια διάταξη προστασίας που επιτρέπει την πρόσβαση του ρομπότ. Το ελέγχουμε αυτό με τη διάταξη του πιεστηρίου που στέλνετε.
Μπορεί ένα ρομπότ να εξυπηρετήσει περισσότερες από μία πιέσεις; Μπορεί να συμβεί αυτό όταν ο χρόνος διαδρομής αφήνει αρκετό χρόνο αδράνειας για να μετακινηθεί το ρομπότ και να φορτώσει τη δεύτερη πρέσα. Μια εκτίμηση του χρόνου κύκλου δείχνει εάν ισχύει αυτό.
Μπορεί το ίδιο ρομπότ να χειριστεί κενά και ζάντες; Τεχνικά ναι, με μηχανισμό αλλαγής εργαλείων, αλλά προσθέτει χρόνο αλλαγής. Το αν αξίζει τον κόπο εξαρτάται από το πόσο συχνά εναλλάσσονται τα εξαρτήματα.
Τι να μας στείλετε
Για κάθε σταθμό, το σχέδιο του εξαρτήματος, η διάταξη της πρέσας, συμπεριλαμβανομένου του σημείου όπου θα μπορούσαν να σταθούν τα ρομπότ και του τρόπου ανοίγματος των μήτρων, καθώς και η ημερήσια παραγωγή που χρειάζεστε. Με αυτά μπορούμε να σας πούμε ποιος από τους τρεις περιορισμούς θα είναι ο πιο δύσκολος στη γραμμή σας και πώς θα μοιάζει μια ιδέα κυψέλης και μια εκτίμηση χρόνου κύκλου.
Θέλετε μια ιδέα για τις πρέσες σας; Επικοινωνήστε μαζί μας εδώ ή γράψτε στο sales@evsrobot.com με τα σχέδιά σας και την ημερήσια παραγωγή σας.
Αυτό το άρθρο περιγράφει πώς λειτουργούν γενικά οι διαδικασίες χειρισμού της πρέσας και της ζάντας και τι είναι ορατό σε ένα κελί. Δεν αναφέρει την χωρητικότητα, τα μεγέθη των εξαρτημάτων, τα υλικά, τους χρόνους κύκλου ή οποιοδήποτε βήμα διαμόρφωσης.