
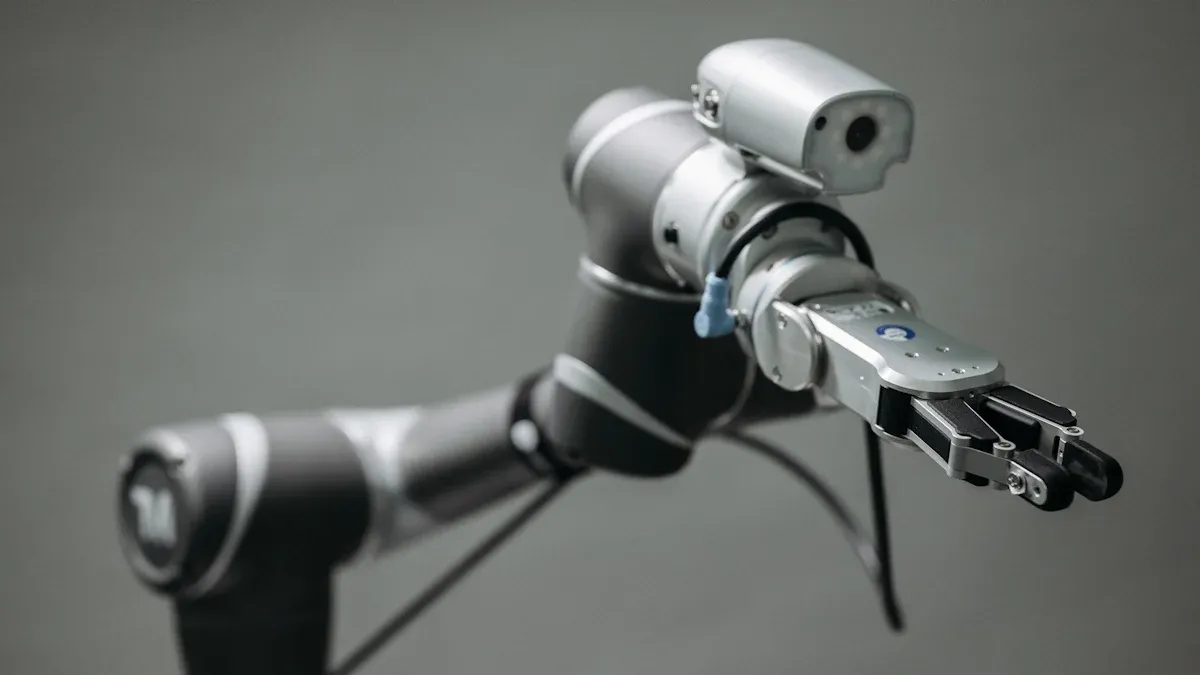
Ngày nay, bạn có thể lập trình robot theo nhiều cách. Lập trình robot vạn năng liên tục thay đổi nhanh chóng. Các công cụ mới giúp việc lập trình robot vạn năng trở nên dễ dàng và tiết kiệm hơn. Ngày càng nhiều công ty sử dụng robot vạn năng, đặc biệt là ở châu Á. Robot cộng tác và lập trình đang trở nên dễ dàng hơn với tất cả mọi người.
Phương pháp lập trình robot phổ thông phù hợp với trình độ kỹ năng của bạn.
Bạn có thể chọn cách tốt nhất để lập trình robot cho công việc của mình.
Lập trình trực quan
Giới thiệu chung
Lập trình trực quan cho phép bạn tạo các nhiệm vụ robot bằng hình ảnh và khối. Bạn không cần phải nhập mã. Bạn sử dụng một mặt dây chuyền dạy học. Đây là một thiết bị màn hình cảm ứng. Bạn kéo và thả các nút chương trình vào một cây. Cách này rất phù hợp cho robot cộng tác. Nó rất hữu ích cho người dùng lần đầu. Nó cũng hiệu quả khi thử nghiệm mô phỏng robot cộng tác.
Sau đây là một số công cụ và giao diện bạn có thể sử dụng:
Công cụ/Giao diện | Mô tả Chi tiết | Bối cảnh sử dụng |
|---|---|---|
Universal Robots (Pro) | Kết nối bộ điều khiển robot thực hoặc ảo với realvirtual.io. Sử dụng lệnh RTDE và URScript. | Giao diện chính để điều khiển Universal Robots trong realvirtual.io Professional. |
URSIM | Trình mô phỏng máy ảo cho Universal Robots. | Cho phép bạn kiểm tra và điều khiển robot một cách ảo. |
LogicSteps | Công cụ trực quan để lập bản đồ logic PLC trong realvirtual.io. | Được sử dụng để lập bản đồ logic PLC một cách trực quan. |
Unity Visual Scripting | Công cụ viết kịch bản trực quan trong realvirtual.io. | Giúp xác định logic điều khiển robot một cách trực quan. |
Biểu đồ hành vi | Công cụ trực quan để xác định logic trong realvirtual.io. | Một cách khác để thiết lập hành vi của robot một cách trực quan. |
Quy trình triển khai
Bạn xây dựng chương trình bằng cách kéo các khối hoặc biểu tượng trên màn hình. Mỗi khối sẽ cho robot biết phải làm gì. Robot có thể di chuyển, nhặt hoặc đặt đồ vật. Cây chương trình hiển thị thứ tự các hành động. Bạn có thể kiểm tra chương trình ngay lập tức. Bạn không cần một robot thật để thử nghiệm.
Dễ lập trình
Lập trình trực quan rất dễ dàng vì bạn không cần biết lập trình. Bạn chỉ cần dùng mắt và tay để sắp xếp các khối. Nhiều người dù ít có kỹ năng kỹ thuật vẫn có thể sử dụng được. Môi trường dạng khối giúp bạn bắt đầu nhanh chóng. Bạn không cần phải biết lập trình trước đó. Một số công cụ hỗ trợ người khuyết tật. Chúng sử dụng phản hồi âm thanh hoặc cảm ứng.
Lập trình theo khối giúp người dùng mới bắt đầu.
Các khối đặc biệt và phản hồi giúp ích cho người dùng khuyết tật.
Lập trình trực quan giúp mọi người lập trình dễ dàng hơn.
Các lợi ích
Lập trình trực quan rất dễ học và nhanh chóng. Bạn có thể thiết lập robot chỉ trong vài phút. Tính năng kéo và thả giúp bạn xem robot sẽ làm gì. Thực tế tăng cường Các công cụ giúp việc này trở nên dễ dàng hơn nữa. Chúng hiển thị chương trình trong không gian làm việc thực tế. Điều này giúp bạn hiểu các tác vụ như nhặt và đặt. Bạn không cần phải đoán. Lập trình trực quan cho phép bạn thay đổi tác vụ robot nhanh chóng. Điều này rất tốt cho sản xuất linh hoạt.
Hạn chế
Cấu trúc nhiệm vụ cố định làm cho những công việc khó trở nên kém linh hoạt hơn.
Bạn có thể không tìm thấy các tính năng nâng cao như vòng lặp hoặc logic tùy chỉnh.
Một số người dùng gặp sự cố khi robot di chuyển hoặc kết nối với các máy khác.
Lập trình trực quan có thể chậm hơn khi sản xuất hàng loạt với một vài thay đổi.
Trường hợp sử dụng
Bạn có thể sử dụng lập trình trực quan cho nhiều công việc:
Xếp hàng
Lắp ráp và kiểm tra chất lượng
Xử lý vật liệu
Pha chế
Hoàn thiện và đánh bóng
Đóng gói
Hàn
Lập trình trực quan hoạt động hiệu quả nhất trong ngành công nghiệp ô tô, điện tử và thực phẩm. Bạn có thể lập trình một robot trong khoảng 90 giây. Điều này giúp việc thay đổi và thêm nhiệm vụ mới trở nên dễ dàng.
URScript
Giới thiệu chung
URScript là ngôn ngữ lập trình chính cho Universal Robots. Khi bạn sử dụng giao diện Polyscope, nó sẽ tự động tạo mã URScript. Bạn có thể tự viết URScript để điều khiển robot trực tiếp. Điều này mang lại cho bạn nhiều sức mạnh và tính linh hoạt hơn so với việc chỉ sử dụng các công cụ trực quan. URScript cho phép bạn xem và thay đổi mã điều khiển robot. Bạn có thể sử dụng nó cho các tác vụ lập trình nâng cao cần chi tiết hơn.
Quy trình triển khai
Bạn viết lệnh bằng URScript, trông hơi giống Python. Mỗi lệnh sẽ cho robot biết phải làm gì. Bạn có thể di chuyển robot, đặt tốc độ, hoặc thậm chí giao tiếp với các thiết bị khác. URScript hỗ trợ điều khiển thời gian thực, vì vậy bạn có thể khiến robot phản hồi ngay lập tức với các cảm biến hoặc tín hiệu bên ngoài. Bạn cũng có thể sử dụng các chương trình con và biến để giữ cho chương trình của mình được tổ chức. URScript cho phép bạn kết nối với các thiết bị bằng socket hoặc Modbus TCP, giúp robot của bạn hoạt động với các máy khác.
Các lợi ích
URScript cho phép bạn kiểm soát chính xác từng chuyển động. Bạn có thể tạo các chương trình tùy chỉnh cho các công việc đặc biệt. Nếu bạn muốn chuyển đổi giữa lập trình trực quan và viết kịch bản, URScript giúp bạn dễ dàng thực hiện. Nhiều người dùng thích cách URScript cho phép họ điều chỉnh các yếu tố như tốc độ và gia tốc cho từng tác vụ. Bạn cũng có thể kết nối robot UR với các hệ thống như ROS để lập trình nâng cao hơn nữa.
Hạn chế
URScript có một số hạn chế. Hạn chế lớn nhất là với số. Nó chỉ hỗ trợ số nguyên có dấu 32 bit, vì vậy bạn phải cẩn thận với các giá trị lớn. Nếu chương trình của bạn quá dài, bạn có thể gặp lỗi hoặc sập. Một số người dùng gặp sự cố với các tập lệnh rất lớn, vì vậy bạn có thể cần phải chia nhỏ chương trình hoặc sử dụng các công cụ khác cho các tác vụ lớn.
Trường hợp sử dụng
Bạn nên sử dụng URScript khi cần kiểm soát nhiều hơn những gì các công cụ trực quan có thể cung cấp. URScript hoạt động tốt cho:
Cho phép PLC điều khiển các bước của robot
Gửi lệnh từ phần mềm khác
Chạy các chuỗi phức tạp trong Tự động trong công nghiệp
URScript rất phù hợp cho những công việc mà bạn muốn robot làm việc với các máy khác hoặc thay đổi nhiệm vụ nhanh chóng.
URCaps
Giới thiệu chung
URCaps giống như các ứng dụng dành cho robot của bạn. Bạn có thể thêm những tính năng mới vào Universal Robot của mình bằng cách cài đặt URCap. Các tiện ích bổ sung phần mềm này cho phép bạn thay đổi robot và cung cấp cho nó nhiều khả năng hơn. Bạn có thể thêm kẹp, máy ảnhhoặc các công cụ hàn chuyên dụng. URCaps giúp bạn sử dụng các thiết bị này ngay từ màn hình cảm ứng của robot.
Quy trình triển khai
Bạn cài đặt URCap bằng giao diện Polyscope của robot. Sau khi cài đặt, bạn sẽ nhận được các menu hoặc nút mới cho thiết bị của mình. URCap có thể thêm màn hình tùy chỉnh, nút chương trình hoặc các bước để hiệu chuẩn tự động. Điều này giúp bạn bổ sung phần cứng hoặc phần mềm mới vào hoạt động của robot. Bạn không cần phải viết mã cho mỗi thiết bị mới.
Các lợi ích
URCaps có nhiều ưu điểm:
Bạn có thể kết nối kẹp, hệ thống thị giác và các công cụ khác một cách nhanh chóng.
Hệ thống có thể tự hiệu chỉnh, do đó bạn có được độ chính xác cao hơn và ít thời gian chết hơn.
Bạn có thể sử dụng tua vít mới cho máy vặn vít hoặc máy hàn.
URCaps cho phép bạn nhập các đường chạy dao phức tạp, như G-Code, cho các công việc khó.
Bạn nhận được sự trợ giúp từ cộng đồng nhà phát triển UR và có thể sử dụng các giải pháp được chứng nhận.
Hạn chế
URCap hoạt động tốt nhất với dòng robot UR e-Series và một số robot CB3. Một số tính năng nâng cao chỉ hoạt động với phần mềm mới nhất. Bạn có thể cần cập nhật robot để sử dụng URCap mới nhất. Không phải thiết bị nào cũng có URCap, vì vậy bạn có thể phải đợi phiên bản mới.
Trường hợp sử dụng
Bạn có thể sử dụng URCaps cho nhiều công việc:
Lắp ráp bằng tua vít tự động
Hàn bằng đèn khò chuyên dụng
Vận hành máy móc bằng máy CNC
Kiểm tra chất lượng bằng camera
Nhiệm vụ xử lý và hoàn thiện vật liệu
URCaps giúp bạn dễ dàng thêm các công cụ mới vào robot và giúp bạn hoàn thành công việc nhanh hơn.
Tích hợp ROS
Giới thiệu chung
Bạn có thể đã nghe nói về ROS. Nó là viết tắt của Robot Operating System (Hệ điều hành Robot). ROS là một công cụ miễn phí giúp kết nối các bộ phận của robot. Các bộ phận này có thể là cảm biến, camera hoặc động cơ. ROS cho phép bạn Robot vạn năng Hoạt động với nhiều thiết bị. Các thiết bị này có thể đến từ nhiều thương hiệu khác nhau. Chúng cũng có thể sử dụng nhiều ngôn ngữ lập trình khác nhau. Điều này làm cho ROS trở nên quan trọng đối với lập trình nâng cao. Bạn có các thư viện và công cụ để xây dựng các tính năng robot thông minh. Bạn không cần phải bắt đầu từ con số 0. Cộng đồng ROS rất lớn và hữu ích. Bạn có thể tìm thấy câu trả lời và chia sẻ ý tưởng với người khác.
Yếu tố | Giải thích |
|---|---|
Định nghĩa về tích hợp ROS | ROS kết nối phần cứng như cảm biến và động cơ. Nó cũng kết nối phần mềm cho điều khiển robotĐối với Universal Robots, bạn có thể lập trình và điều khiển cánh tay bằng các công cụ và trình điều khiển ROS. |
Tầm quan trọng đối với lập trình nâng cao | ROS giúp quản lý nhiều thiết bị. Nó giúp phát triển nhanh hơn. Bạn cũng có thể tái sử dụng mã. |
Quy trình triển khai
Bạn sử dụng trình điều khiển ROS đặc biệt để kết nối Universal Robot với ROS. Các trình điều khiển này cho phép bạn gửi lệnh và đọc dữ liệu. Bạn có thể điều khiển robot theo thời gian thực. Bạn có thể vận hành robot theo nhiều cách khác nhau. Bạn có thể sử dụng điều khiển từ xa hoàn toàn hoặc kết hợp với các chương trình UR. ROS hỗ trợ lập trình lai. Điều này có nghĩa là bạn có thể sử dụng ROS với các phương pháp khác. Nhiều nhà phát triển sử dụng các công cụ mô phỏng như Gazebo. Họ kiểm tra chương trình robot của mình trước khi sử dụng robot thực tế.
Các lợi ích
Tích hợp ROS mang lại cho bạn nhiều lợi ích:
Thiết lập cắm và chạy giúp việc lập trình trở nên đơn giản.
Dữ liệu hiệu chuẩn của nhà máy giúp bạn có được độ chính xác cao hơn.
API ổn định và quá trình thử nghiệm giúp robot của bạn hoạt động tốt.
Trình điều khiển nguồn mở trên GitHub cung cấp cho bạn sự trợ giúp và cập nhật.
Bạn có thể điều khiển robot của mình hoàn toàn hoặc chỉ cần thêm các tính năng ROS.
Mẹo: ROS cho phép bạn sử dụng các tính năng nâng cao. Các tính năng này bao gồm kiểm soát lực và lập kế hoạch di chuyển của robot. Những tính năng này hỗ trợ bạn thực hiện các nhiệm vụ khó.
Hạn chế
Việc tích hợp ROS ban đầu có vẻ khó khăn. Một số tính năng không hoạt động trong URScript. Đây là các máy chủ hành động và dịch vụ. Bạn có thể gặp sự cố mạng. Tường lửa hoặc Docker có thể chặn kết nối. ROS2 chạy trên các luồng riêng biệt. Điều này có thể gây ra sự chậm trễ. Một số kiểu dữ liệu, chẳng hạn như số nguyên không dấu, không được hỗ trợ đầy đủ. Bạn có thể cần thay đổi thiết lập để có kết quả tốt nhất.
Danh mục giới hạn | Chi Tiết |
|---|---|
Hỗ trợ tính năng ROS2 | Không có máy chủ hành động hoặc dịch vụ trong URScript. Một số kiểu dữ liệu không được hỗ trợ. |
Khám phá mạng và nút | Tường lửa và Docker có thể chặn kết nối. Bạn có thể cần IP tĩnh. |
Luồng & Tải bộ xử lý | ROS2 chạy trên các luồng không phải thời gian thực. Điều này có thể làm chậm hệ thống. |
Trường hợp sử dụng
Bạn có thể sử dụng tích hợp ROS cho nhiều công việc:
Hiệu chuẩn và kiểm soát chuyển động của robot
Tự động hóa và tạo ra những ý tưởng mới
Lập trình nâng cao với phản hồi thời gian thực
Điều khiển robot linh hoạt với mặt dây chuyền dạy học và dịch vụ ROS
Hoạt động an toàn với tính năng điều chỉnh tốc độ và an toàn
ROS hoạt động tốt trong các ứng dụng gắp và đặt, lắp ráp và hàn. Bạn có thể tạm dừng, dừng hẳn hoặc khởi động lại robot mà không cần khởi động lại toàn bộ. Điều này khiến ROS trở thành lựa chọn lý tưởng cho phòng thí nghiệm, nhà máy và bất kỳ ai muốn kiểm soát Universal Robot của mình tốt hơn.
Kiểm soát bên ngoài
Giới thiệu chung
Điều khiển bên ngoài cho phép bạn vận hành Universal Robot từ một máy tính khác. Bạn không cần phải ở cạnh robot. Bạn kết nối với nó bằng Ethernet và các giao thức đặc biệt. Điều này cho phép bạn liên kết robot với phần cứng tùy chỉnh hoặc các hệ thống khác. Bạn có thể gửi lệnh từ bất kỳ đâu trên mạng.
Quy trình triển khai
Bạn sử dụng các thư viện và giao thức máy khách để giao tiếp với robot. Một số công cụ phổ biến cho việc này. Thư viện ur_client_library là mã nguồn mở và sử dụng C++. Thư viện này giúp bạn điều khiển robot từ xa. Nó hoạt động với RTDE, DashboardClient và Giao diện Lệnh Script. Giao tiếp Socket nhanh và tốt cho việc điều khiển thời gian thực. XML-RPC đơn giản và hoạt động qua HTTP. Thư viện UnderAutomation hoạt động với cả Socket và XML-RPC. Bạn cần một máy tính Linux và kết nối mạng. Robot sẽ lắng nghe các lệnh và thực hiện theo lệnh của bạn. Bạn có thể điều khiển robot di chuyển, nhặt hoặc kiểm tra các bộ phận bằng phần mềm của riêng mình.
Các lợi ích
Điều khiển bên ngoài mang đến cho bạn nhiều lựa chọn. Bạn có thể thiết lập robot ở nhiều nơi. Robot hoạt động với kẹp gắp, camera, PLC và băng tải. Bạn có thể thêm robot di động có bộ phận chuyển giaoRobot nhẹ nên dễ dàng di chuyển và lắp đặt. Bạn tiết kiệm thời gian bằng cách lập trình và kiểm tra ngay tại bàn làm việc. Robot phù hợp với nhiều loại nhà máy và phòng thí nghiệm.
Mẹo: Bạn có thể sử dụng bộ điều khiển bên ngoài để kết nối robot với hệ thống thị giác. Điều này giúp bạn kiểm tra chất lượng tốt hơn.
Hạn chế
Bạn phải thiết lập mạng để máy tính và robot có thể giao tiếp. Một số thư viện chỉ hoạt động trên Linux. Nếu mạng chậm hoặc bị chặn, bạn có thể gặp phải tình trạng chậm trễ. Không phải tất cả các tính năng đều hoạt động trên mọi mẫu robot. Bạn có thể cần cập nhật phần mềm của robot để có kết quả tốt nhất.
Trường hợp sử dụng
Kiểm soát bên ngoài rất hữu ích cho tự động hóa tùy chỉnh. Bạn có thể tự động hóa việc kiểm tra chất lượng và thu thập dữ liệu. Bạn có thể khắc phục sự cố sản xuất ngay lập tức. Nhiều công ty sử dụng robot để đo lường các bộ phận và cải thiện chất lượng. Robot có thể làm việc cùng con người và thực hiện các công việc nhàm chán hoặc nguy hiểm. Bạn có thể lập trình robot để thực hiện các nhiệm vụ mới một cách nhanh chóng. Điều này giúp nhà máy của bạn linh hoạt hơn.
Phương pháp lập trình lai
Giới thiệu chung
Phương pháp lập trình lai cho phép bạn kết hợp nhiều cách khác nhau để điều khiển Universal Robot. Bạn có thể sử dụng lệnh thoại, cử chỉ tay và thậm chí cả đầu vào dựa trên hình ảnh cùng lúc. Phương pháp này sử dụng công nghệ mới như theo dõi 3D, thực tế tăng cường và học máy. Bạn không cần biết lập trình. Bạn có thể chỉ cho robot phải làm gì hoặc nói chuyện với nó. Điều này giúp bất kỳ ai cũng có thể dễ dàng tạo chương trình, ngay cả khi bạn chưa từng làm việc với robot trước đây.
Quy trình triển khai
Bạn bắt đầu bằng cách đưa ra những chỉ dẫn đơn giản cho robot. Bạn có thể nói "Nhấc hộp lên" hoặc vẫy tay để chỉ hướng di chuyển. Robot sử dụng camera và cảm biến để hiểu bạn. Đôi khi, bạn sử dụng màn hình cảm ứng để hoàn thành chương trình. Hệ thống sẽ tổng hợp mọi thứ bằng một hệ thống điều khiển gọi là máy trạng thái hữu hạn. Thiết lập này cho phép bạn chuyển đổi giữa nói, hiển thị hoặc sử dụng các khối để xây dựng chương trình. Bạn sẽ có một cách linh hoạt và tự nhiên để dạy robot của mình.
Các lợi ích
Bạn có thể sử dụng ngôn ngữ tự nhiên và các công cụ dựa trên khối cùng nhau, giúp việc lập trình trở nên đơn giản đối với mọi người.
Người dùng không chuyên có thể tạo hoặc thay đổi chương trình một cách nhanh chóng.
Bạn sẽ linh hoạt hơn và có thể xử lý nhiều nhiệm vụ, như lắp ráp hoặc kiểm tra.
Quá trình học diễn ra suôn sẻ, vì vậy bạn có thể bắt đầu với những nhiệm vụ dễ và chuyển sang những nhiệm vụ khó hơn.
Phương pháp kết hợp giúp bạn tiết kiệm thời gian và tăng hiệu quả.
Lưu ý: Phương pháp lập trình kết hợp giúp robot thân thiện hơn với người dùng và giúp nhóm của bạn làm việc nhanh hơn.
Hạn chế
Chỉ sử dụng lệnh thoại có thể không xử lý được những công việc phức tạp.
Bạn thường cần hoàn thiện hoặc điều chỉnh chương trình bằng các công cụ dạng khối.
Một số hệ thống có giá thành cao hơn lúc đầu, điều này có thể gây khó khăn cho các công ty nhỏ.
Phương pháp kết hợp có thể không phù hợp với những công việc đòi hỏi độ chính xác cao hoặc công cụ đặc biệt.
Trường hợp sử dụng
Bạn có thể sử dụng phương pháp lập trình lai cho nhiều công việc. Bao gồm vận hành máy móc, lắp ráp và kiểm tra chất lượng. Nếu bạn muốn dạy robot một nhiệm vụ mới một cách nhanh chóng, phương pháp lai là lựa chọn phù hợp. Chúng rất phù hợp cho các nhà máy cần thay đổi nhiệm vụ thường xuyên. Bạn cũng có thể sử dụng chúng trong phòng thí nghiệm hoặc trường học, nơi mọi người có trình độ kỹ năng khác nhau.
Giải pháp tùy chỉnh và của bên thứ ba
Giới thiệu chung
Đôi khi, bạn muốn Universal Robot của mình làm điều gì đó đặc biệt. Các giải pháp tùy chỉnh và của bên thứ ba có thể giúp bạn thực hiện điều này. Các công cụ này bao gồm SDK, API và phần mềm của nhà cung cấp. Bạn có thể sử dụng chúng để kết nối robot của mình với các máy khác. Bạn cũng có thể thêm các tính năng mới. Một số công ty tự sản xuất công cụ của riêng họ. Những công ty khác mua các giải pháp có sẵn từ các đối tác đáng tin cậy.
Quy trình triển khai
Đầu tiên, bạn hãy chọn công cụ phù hợp với nhu cầu của mình. Dưới đây là một số lựa chọn phổ biến:
Giao diện Điều khiển Robot Chuẩn (SRCI): Giao diện này cho phép bạn điều khiển robot từ PLC Siemens. Bạn cập nhật phần mềm của robot và cài đặt URCap. Sau đó, bạn có thể lập trình robot như các máy móc khác.
Nền tảng AI Accelerator: Universal Robots và NVIDIA hợp tác để bổ sung AI vào cobot. Với phần cứng Jetson và nền tảng Isaac của NVIDIA, robot của bạn có thể nhìn thấy vật thể và lập kế hoạch di chuyển. Nó cũng có thể học các nhiệm vụ mới. Bạn sử dụng API để kết nối các tính năng này với robot của mình.
Bạn cũng có thể lấy SDK và API từ các nhà cung cấp khác. Chúng cho phép bạn xây dựng các ứng dụng tùy chỉnh hoặc kết nối robot của bạn với các dịch vụ đám mây.
Các lợi ích
Bạn sẽ có được giải pháp phù hợp cho nhà máy của mình.
Bạn có thể kết nối robot với hệ thống hiện tại của mình.
AI và các công cụ tiên tiến giúp robot của bạn thực hiện những công việc khó khăn.
Các nhà cung cấp và đối tác sẽ hỗ trợ bạn thiết lập mọi thứ.
Mẹo: Các giải pháp tùy chỉnh giúp bạn lập trình robot cho những công việc đặc biệt mà các công cụ tiêu chuẩn không thể thực hiện được.
Hạn chế
Một số giải pháp chỉ hoạt động với một số mẫu robot hoặc phần mềm nhất định.
Bạn có thể cần đến chuyên gia để thiết lập các tính năng nâng cao.
Việc cập nhật hoặc thay đổi có thể mất nhiều thời gian hơn.
Giới hạn | Nó có ý nghĩa gì với bạn |
|---|---|
Khả năng tương thích | Có thể cần phần mềm robot mới nhất |
phức tạp | Có thể cần sự giúp đỡ của chuyên gia |
Cập nhật chậm trễ | Các tính năng mới có thể mất nhiều thời gian hơn |
Trường hợp sử dụng
Bạn có thể sử dụng các giải pháp tùy chỉnh và của bên thứ ba cho nhiều công việc:
Kết nối robot với PLC Siemens trong các nhà máy lớn
Thêm AI để phát hiện đối tượng theo thời gian thực
Tạo ứng dụng cho công việc kiểm tra hoặc lắp ráp đặc biệt
Liên kết robot với bảng điều khiển đám mây để theo dõi dữ liệu
Những tùy chọn này giúp bạn lập trình robot cho hầu hết mọi công việc mà bạn có thể nghĩ tới.
Bảng so sánh
Tham khảo nhanh
Bạn có thể không biết phương pháp lập trình nào là tốt nhất cho mình. Bảng này sẽ giúp bạn so sánh các robot phổ thông chính phương pháp lập trình:
Phương pháp | Cấp độ kỹ năng | Linh hoạt | tốt nhất cho | Hạn chế |
|---|---|---|---|---|
Lập trình trực quan | Mới bắt đầu | Trung bình | Thiết lập nhanh, nhiệm vụ đơn giản | Giới hạn cho logic phức tạp |
URScript | Trung cấp | Cao | Di chuyển tùy chỉnh, điều khiển thời gian thực | Cần có kiến thức về lập trình |
URCaps | Người mới bắt đầu+ | Trung bình | Thêm phần cứng, nâng cấp nhanh chóng | Không phải tất cả các thiết bị đều được hỗ trợ |
Tích hợp ROS | Nâng cao | Cao | Nghiên cứu, thiết lập nhiều robot | Dốc học |
Kiểm soát bên ngoài | Trung cấp | Cao | Truy cập từ xa, hệ thống tùy chỉnh | Cần thiết lập mạng |
Phương pháp lai | Người mới bắt đầu+ | Cao | Giảng dạy linh hoạt, dễ dàng | Có thể cần thêm phần cứng |
Tùy chỉnh/Bên thứ ba | Nâng cao | Rất cao | Công việc đặc biệt, AI, nhà máy lớn | Có thể phức tạp, tốn kém |
Mẹo: Nếu bạn mới bắt đầu, hãy sử dụng lập trình trực quan. Khi bạn đã thành thạo hơn, hãy thử URScript hoặc các phương pháp kết hợp.
Khuyến nghị Evst
Nếu bạn muốn bắt đầu nhanh chóng, hãy sử dụng lập trình trực quan hoặc URCaps. Chúng giúp bạn thiết lập các tác vụ đơn giản một cách nhanh chóng. Nếu bạn muốn kiểm soát nhiều hơn, hãy sử dụng URScript hoặc các phương pháp lai. Nếu bạn cần các tính năng đặc biệt hoặc muốn kết nối nhiều robot, hãy thử tích hợp ROS hoặc các giải pháp tùy chỉnh và của bên thứ ba. Bạn có thể sử dụng nhiều hơn một phương pháp lập trình robot phổ quát cho dự án của mình. Evst khuyên bạn nên thử nhiều phương pháp khác nhau và xem phương pháp nào phù hợp nhất với nhóm của mình vào năm 2025.
Bạn có nhiều cách để thử sức với lập trình robot. Lựa chọn tốt nhất phụ thuộc vào kỹ năng và mong muốn của bạn. Một số phương pháp phù hợp hơn với các công việc đơn giản, trong khi những phương pháp khác lại phù hợp với các nhiệm vụ phức tạp. Hãy khám phá các lựa chọn khác nhau cho robot hợp tác. Hãy thử các công cụ mới và xem Evst để biết thêm ý tưởng.