
Việc hàn robot một khung lớn cần được bố trí bắt đầu từ mối nối có vị trí hạn chế nhất, bởi vì mối nối đó có thể quyết định vị trí của robot, chiều cao của đồ gá, vị trí kẹp và đường đi đến mọi mối nối tiếp theo. Đoạn video cho thấy một robot màu cam đang hàn các mối nối riêng biệt trên một khung ống hoặc dầm cố định. Điều này hỗ trợ việc xem xét khái niệm dựa trên khả năng tiếp cận, trong khi phạm vi hàn cần thiết và kết quả sản xuất vẫn cần bằng chứng từ dự án. Hãy yêu cầu EVST xem xét đơn đăng ký của bạn →
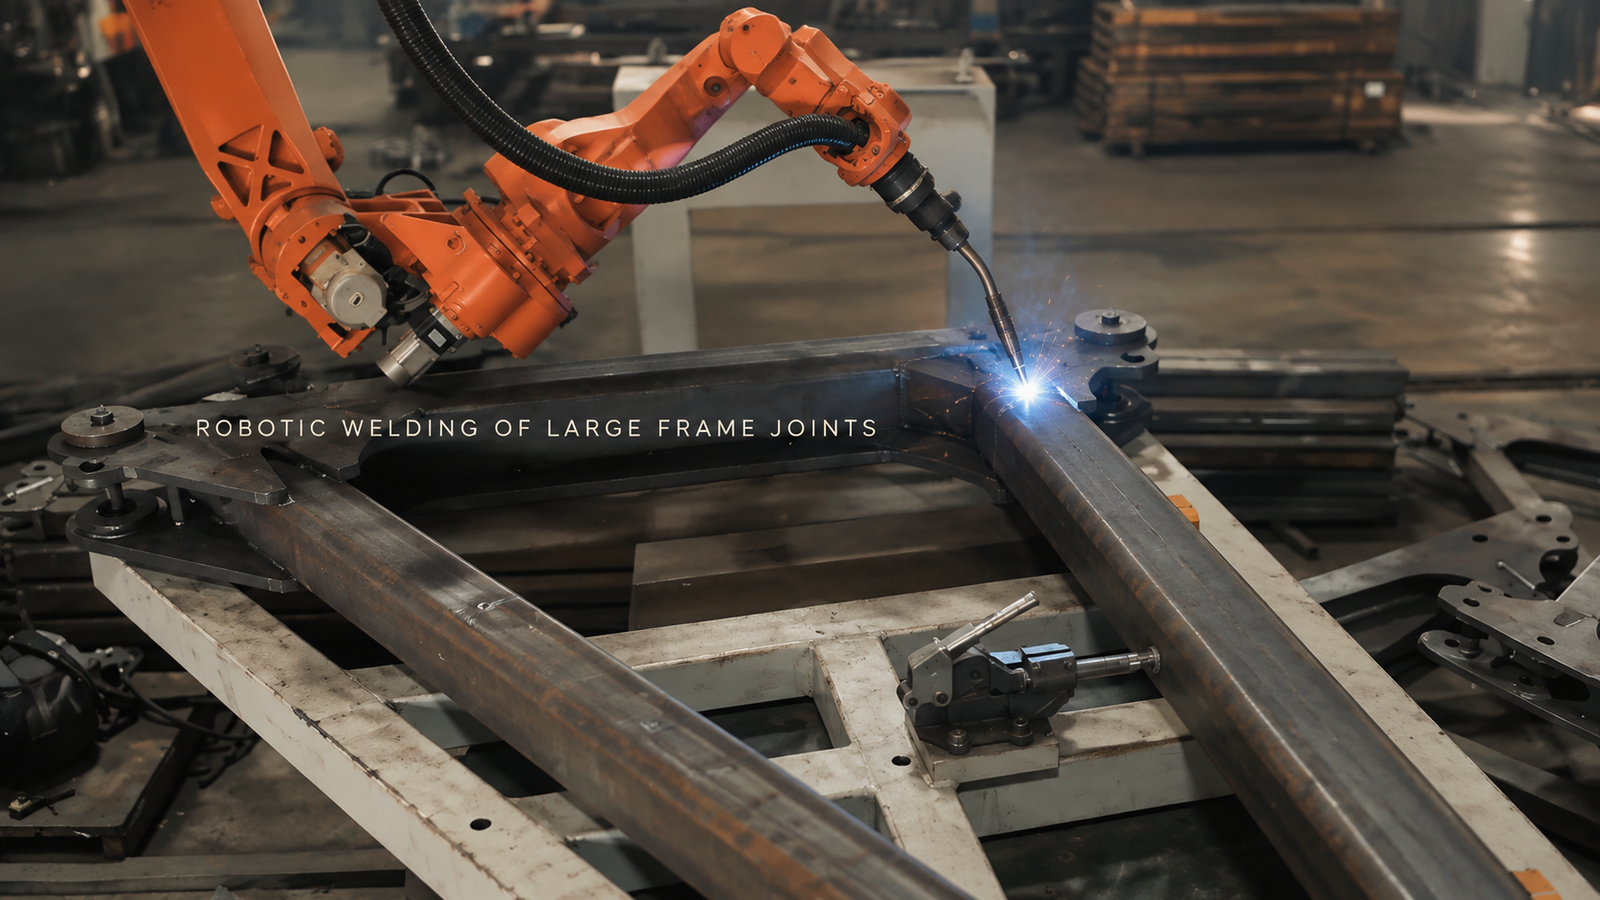
Hãy để khớp nối khó nhất xác định bố cục đầu tiên.
Mặt hở của khung có thể làm cho một cung tròn trông thẳng tắp trong khi ống, kẹp hoặc trụ cố định lại chắn ngang khớp nối tiếp theo. Chỉ riêng tầm với của robot thôi chưa đủ để giải quyết vấn đề. Cổ mỏ hàn, vòi phun, bó dây cáp và hướng rút lui đều cần có khoảng trống ở góc làm việc yêu cầu.
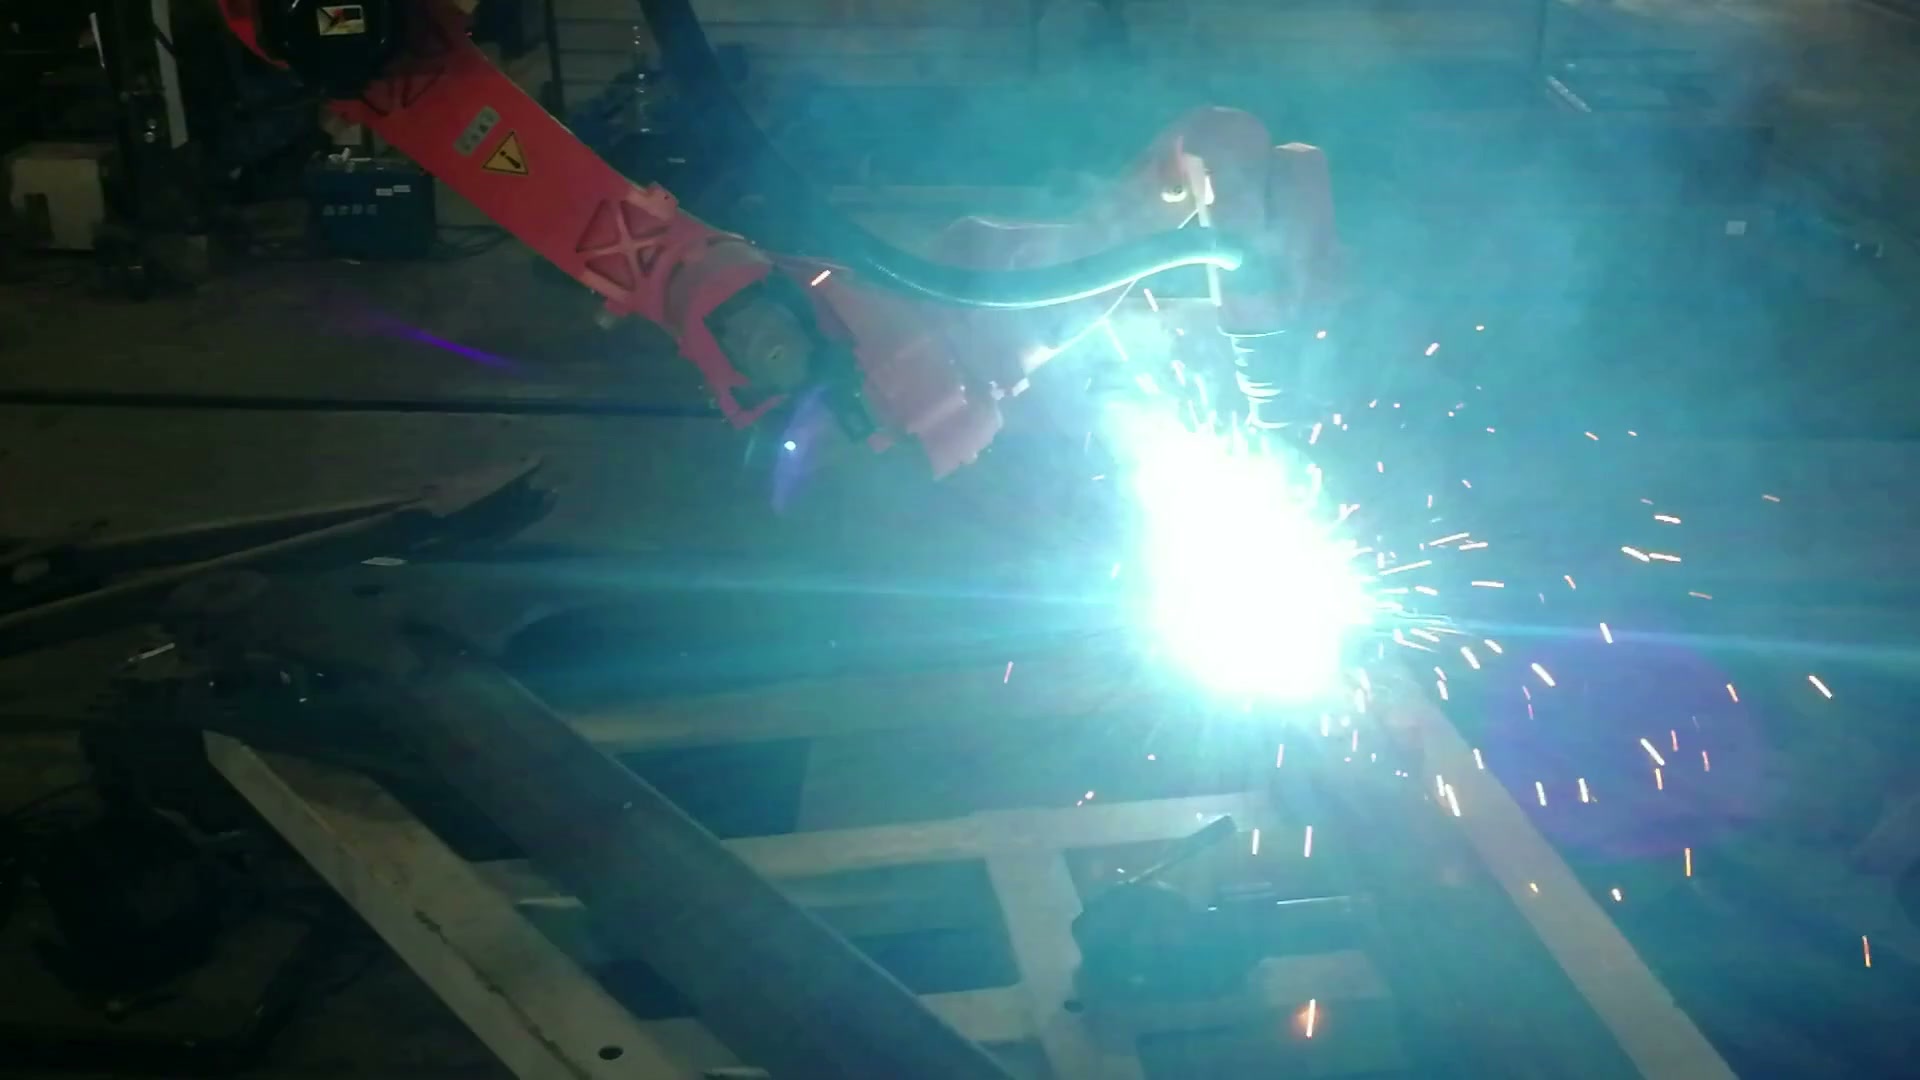
Vào lúc 00:40.33, hình ảnh cận cảnh xác nhận có một cung tròn hoạt động tại một khớp trên khung cố định.
Bắt đầu với khớp bị cản trở nhiều nhất trên bản vẽ. Di chuyển toàn bộ cụm mỏ hàn vào vị trí bắt đầu, theo đường dẫn cần thiết và quay trở lại. Sau đó đặt đồ gá xung quanh vùng bao phủ đó. Một điểm chuẩn hoặc kẹp giúp cải thiện vị trí nhưng lại chiếm mất đường tiếp cận duy nhất có thể sử dụng sẽ làm thay đổi khái niệm tự động hóa.
Các thanh dài cũng cần đủ điểm tựa để hạn chế độ võng và chuyển động. Điểm tựa đó phải kiểm soát khung mà không làm mất đi khả năng tiếp cận vừa được thiết lập. Do đó, mô hình ban đầu hữu ích kết hợp khung thực tế, các điểm tựa và kẹp được đề xuất, hình dạng mỏ hàn, bao bọc cáp và sự biến thiên đầu vào được đo đạc.
Kiểm tra kỹ lưỡng từng khớp nối về khả năng tiếp cận, vị trí và tuyến đường.
Góc nhìn tổng quát cho thấy tại sao toàn bộ cụm lắp ráp lại quan trọng: robot, khung và giá đỡ bằng thép cùng nằm trong một không gian hạn chế.
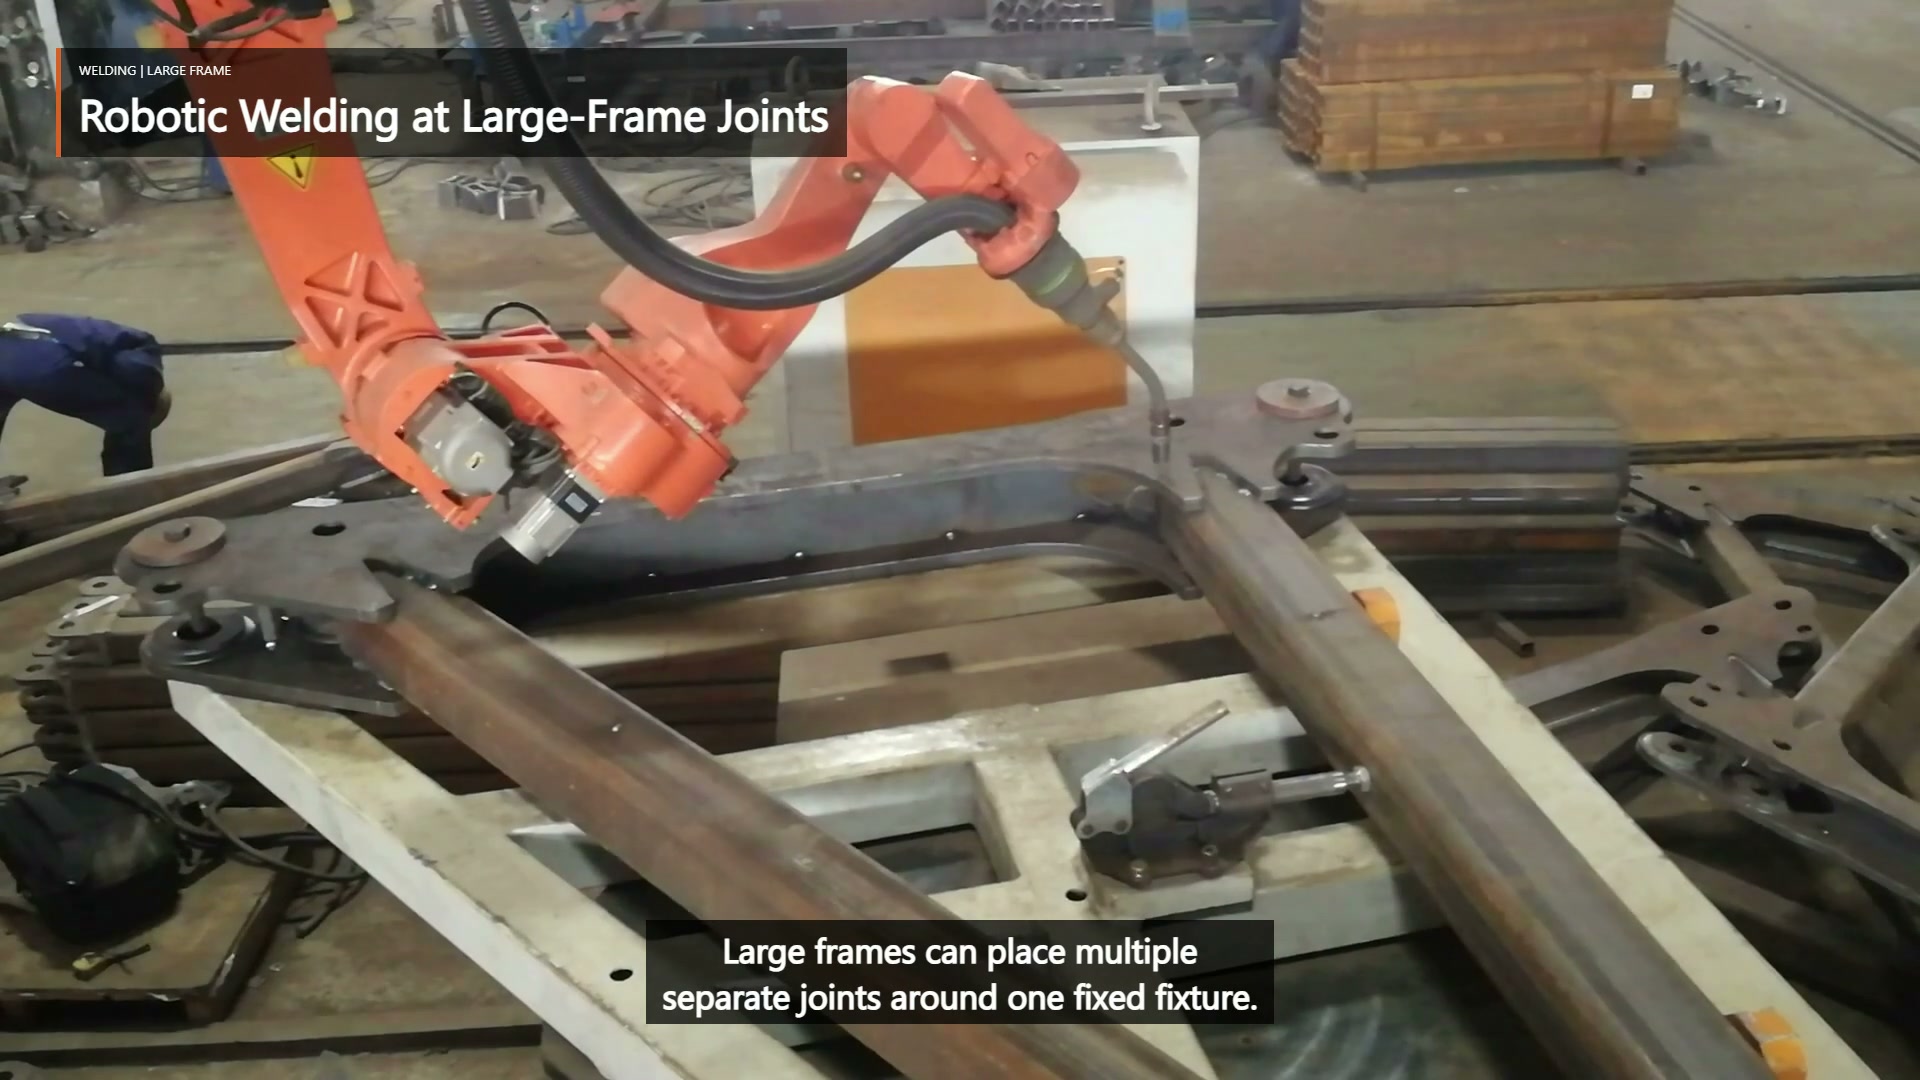
Vào lúc 00:03.50, góc quay rộng cho phép robot, đèn pin, khung cố định và giá đỡ bằng thép nằm trong cùng một khung hình.
| Câu hỏi đánh giá chung | Bằng chứng để đưa ra | Hậu quả của khái niệm |
|---|---|---|
| Liệu toàn bộ nhóm đuốc có thể tiếp cận và rút lui được không? | Góc khớp nối, góc mỏ hàn yêu cầu, vùng bắt đầu/kết thúc và các thành viên lân cận | Việc lắp đặt robot, trình bày khung hoặc phạm vi tự động có thể thay đổi. |
| Bộ gá có trả khớp về vị trí ban đầu một cách chính xác như dự đoán được không? | Các mốc ổn định, vị trí kẹp, tình trạng mối hàn và phạm vi khe hở đo được. | Tính lặp lại của đường dẫn phụ thuộc vào cách trình bày linh kiện, chứ không chỉ phụ thuộc vào lập trình. |
| Robot có thể di chuyển từ khớp trước đó mà không gặp vật cản nào không? | Vỏ đèn, đường dẫn cáp và đường đi không có tia lửa điện | Thứ tự phối hợp và các tư thế trung gian trở thành một phần của bố cục. |
| Khu vực cần kiểm tra vẫn có thể được sử dụng không? | Bản vẽ, thông số kỹ thuật mối hàn và quyền truy cập kiểm tra | Bố cục phải dành ra một khung nhìn chấp nhận được sử dụng. |
Điều này liên kết mỗi yêu cầu về đường nối với sự thay đổi vật lý mà nó có thể gây ra ở những nơi khác trong ô.
Sequence có thể gửi lại bố cục để chỉnh sửa.
Các hồ quang riêng biệt trong đoạn phim được liên kết bằng cách định vị lại vị trí sau khi tắt hồ quang. Trình tự hàn được đề xuất phải đảm bảo khả năng tiếp cận sau các mối hàn trước đó, tránh làm kẹt cáp phía sau khung và tính đến chuyển động của cụm lắp ráp khi quá trình hàn diễn ra. Nhiệt độ và biến dạng phụ thuộc vào từng dự án cụ thể, vì vậy trình tự hàn cần được kiểm tra so với bản vẽ và các yêu cầu hàn chứ không phải suy luận từ một đoạn video không đầy đủ.
Nếu một khớp nối sau đó bị mất khoảng hở, điểm bắt đầu hoặc kết thúc không thể được đặt trong vùng cho phép, hoặc chuyển động khung đo được làm cho khớp nối nằm ngoài đường dẫn đã lên kế hoạch, thì giải pháp có thể là thay đổi thiết bị cố định hoặc bố trí khung khác—chứ không phải lập trình chi tiết hơn. Phản hồi này là lý do tại sao việc lập kế hoạch tuyến đường cần được đưa vào nghiên cứu bố cục.
Đưa vấn đề khó khăn này vào phần đánh giá ý tưởng.
Một quy trình xem xét hữu ích bắt đầu với bản vẽ khung và danh sách các mối nối, ký hiệu mối hàn và tiêu chí chấp nhận, dung sai và tình trạng mối hàn của các cấu kiện đầu vào, các mốc chuẩn và phạm vi gá lắp được đề xuất, và các bộ phận tiêu biểu. Đánh dấu mối nối bị cản trở nhiều nhất và độ biến thiên dự kiến lớn nhất. Thử nghiệm đầu tiên cần chứng minh khả năng tiếp cận, lắp ráp lặp lại và kiểm tra trong điều kiện đó trước khi ước tính sản lượng.
Hãy gửi những thông tin đầu vào này để được xem xét ý tưởng EVST → hoặc email sales@evsrobot.com.
Đoạn phim ghi lại quá trình hàn nhiều mối nối rõ ràng; dụng cụ cuối cùng, hệ thống điều khiển, biện pháp an toàn và nghiệm thu sản phẩm phụ thuộc vào việc thẩm định dự án.