
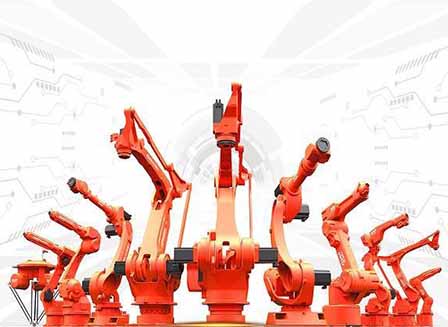
Một cánh tay robot là bộ phận quan trọng nhất của robot vì nó là bộ phận xử lý công việc thực tế. Đó là sơn, xếp hàng, gắp và đặt, đó là bộ phận thực sự thực hiện công việc, giống như cánh tay con người. Hầu hết các cánh tay robot đều có trục kết nối các khớp để di chuyển linh hoạt, chúng cần uốn cong và duỗi ra theo ý muốn tùy thuộc vào công việc mà chúng tham gia.
Các bộ phận của cánh tay robot
Một cánh tay robot được tạo thành từ nhiều bộ phận khác nhau phối hợp với nhau để làm cho công việc trở nên dễ dàng. Các bộ phận này được sản xuất riêng biệt sau đó được lắp ráp lại với nhau để hoàn thiện một cánh tay robot công nghiệp. Sau đây là các bộ phận chính của cánh tay robot.
Một bộ điều khiển
Nguồn: Pinterest
Đây là bộ não của toàn bộ cấu trúc. Nó thường ở dạng bo mạch chủ, nhưng là một bo mạch chủ nhỏ hơn, trên đó viết chương trình chịu trách nhiệm điều khiển cánh tay robot hoạt động. Đây là bộ phận phức tạp nhất của robot và thường được bọc để bảo vệ nó khỏi các tác động bên ngoài. thiệt hại vì nó là tinh tế và đắt tiền.
Kẹp
Nguồn: Pinterest
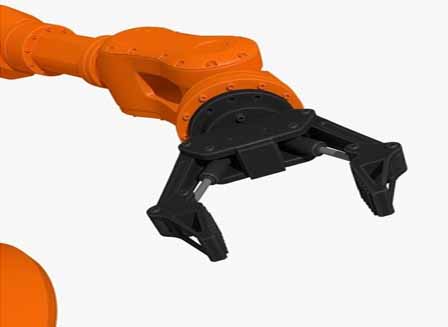
Dụng cụ kẹp là ngón tay. Chúng là những phần nhô ra có thể mở rộng ở cuối cánh tay robot, thường thực hiện việc lấy các vật phẩm trong quá trình sản xuất, nhặt và đặt tải trọng và xử lý bao bì. Hầu hết đều được thiết lập bằng điện và thường nằm trong bộ ‘3 ngón tay’ để cầm nắm tốt hơn. Dụng cụ kẹp phải chắc chắn vì chúng chịu phần lớn gánh nặng khi xử lý tải trọng nặng.
khớp
Nguồn: Pinterest
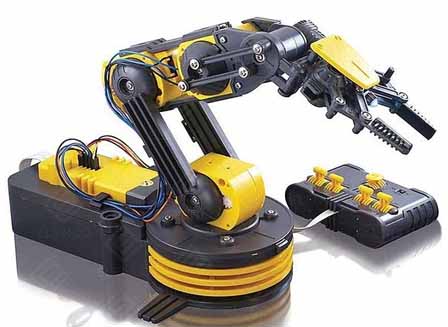
Nếu không có khớp, sẽ không có chuyển động nào của cánh tay robot ngoài việc quay quanh vỏ của chúng. Các khớp giúp cánh tay có khả năng uốn cong, duỗi ra và xoay quanh trục. Nếu không có những chuyển động này, cánh tay robot sẽ không thể xử lý ngay cả những nhiệm vụ đơn giản nhất mà bạn có thể nghĩ ra.
Motors
Nguồn: Pinterest
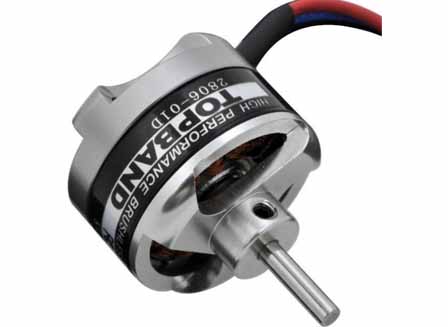
Trong khi bộ điều khiển hoạt động như bộ não thì động cơ là động cơ thực hiện tất cả các chuyển động mà cánh tay robot thực hiện. Động cơ là thiết bị điện điều khiển chuyển động, tốc độ và hướng mà cánh tay robot thực hiện dựa trên bộ hướng dẫn từ bộ điều khiển. Có bốn loại động cơ cánh tay robot: Động cơ AC/DC, Động cơ servo, Động cơ bước và Động cơ tuyến tính.
Cảm biến
Nguồn: Pinterest
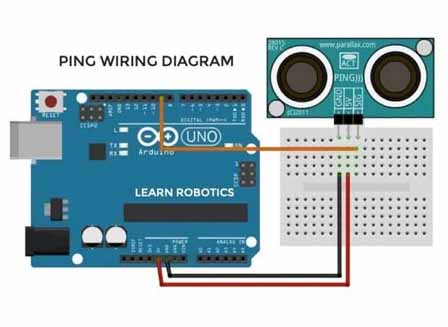
Cảm biến robot là mắt và tai của cánh tay robot, chúng là thứ mà cánh tay sử dụng để đánh giá khoảng cách và ghét những vật thể được cho là sẽ bị tóm lấy. Các cảm biến rất tiên tiến và có thể biết khi nào có chướng ngại vật phía trước với khả năng xác định chính xác những gì chúng cần làm.
Cánh tay robot được tạo ra như thế nào
Video giới thiệu về cách chế tạo cánh tay robot
Do cánh tay robot phức tạp đến mức nào nên việc chế tạo chúng đòi hỏi trình độ thiết kế cao. Sau đây là một số bước cần thiết để biến một cánh tay robot từ đầu thành một cỗ máy hoạt động đầy đủ.
Bước 1: Tạo chương trình
Là bộ não, chương trình chạy cánh tay robot là thứ đầu tiên được thực hiện. Kích thước cuối cùng của cánh tay robot sẽ được xác định bởi mức độ tiên tiến của chương trình và khả năng xử lý của nó.
Bước 2: Lắp đặt động cơ
Sau khi chương trình đã hoàn tất, động cơ là hạng mục tiếp theo được thực hiện. Các động cơ được liên kết với chương trình và chạy thử nghiệm để xem liệu nó có phản hồi với các lệnh được bộ điều khiển cung cấp cho nó hay không. Khi điều đó hoàn tất, bạn đã có trái tim và bộ não của cánh tay robot.
Bước 3: Lắp ráp đế
Phần đế hình thành nền tảng của cánh tay robot được xử lý ở giai đoạn thứ ba. Đây là bộ phận sẽ nằm trên sàn hoặc bàn lắp ráp. Nó phải nặng để chống lại trọng lượng của cánh tay mở rộng để nó không bị đổ.
Bước 4: Gắn khớp và vai lại với nhau
Các bộ phận chuyển động của cánh tay được lắp ráp ở giai đoạn thứ tư. Đây là một bước quan trọng vì đây là nơi xác định tầm với tối đa và góc quay tối đa của cánh tay. Tùy thuộc vào kích thước của đế, các mối nối có thể dao động từ 2 đến 10, với Cánh tay robot 6 trục là phổ biến nhất. Càng nhiều khớp, cánh tay robot càng lớn.
Bước 5: Thêm bộ kẹp
Các bộ phận sẽ xử lý các phần công việc phức tạp như hàn, cắt, nâng, v.v. được gọi là bộ kẹp. Chúng được gắn ở cuối cánh tay robot để tạo thành hình dạng giống ngón tay của con người.
Bước 6: Đi dây
Là một thiết bị điện, tất cả các bộ phận này được kết nối với nhau bằng mạng lưới dây điện để truyền điện đến từng bộ phận. Việc nối dây phải được thực hiện sao cho không cản trở các khớp chuyển động tự do.
Kết luận
Chế tạo một cánh tay robot không phải là một cuộc dạo chơi trong công viên mà là một công việc phức tạp đòi hỏi nhà sản xuất robot sử dụng dịch vụ của nhiều người để sản phẩm cuối cùng có thể hoạt động như mong đợi. Chi phí chi phí chế tạo một chiếc là khá cao và đây là lý do tại sao cánh tay robot có thể có giá cắt cổ. Nhưng khi xét đến lợi ích lâu dài thì điều đó hoàn toàn xứng đáng.