
Nguồn: metrology.news
Robot công nghiệp đang nhanh chóng có được động lực và được các nhà sản xuất khác nhau áp dụng trong các ngành công nghiệp khác nhau. Điều này chủ yếu là do chúng hiệu quả hơn và giúp công việc trở nên dễ dàng hơn so với việc dựa vào nỗ lực của con người. Những robot công nghiệp này được sử dụng để đảm bảo rằng các nhiệm vụ như đóng gói, phân loại, chọn và đặt giữa các nhiệm vụ khác được thực hiện đúng cách.
Là một nhà sản xuất, robot công nghiệp là một cách tuyệt vời để cải thiện sản xuất và đảm bảo rằng tất cả các sản phẩm của bạn đều đạt tiêu chuẩn. Tuy nhiên, khi nói đến robot công nghiệp, bạn cần lưu ý một số khía cạnh. Một số trong số chúng bao gồm độ chính xác, độ lặp lại và độ phân giải. Những khía cạnh này giúp việc vận hành rô-bốt công nghiệp của bạn trở nên dễ dàng và nhanh chóng hơn. Tìm hiểu thêm về chúng là bước tuyệt vời tiếp theo để đảm bảo rằng với tư cách là nhà sản xuất, bạn có thể làm cho nó phù hợp với mình.
Độ chính xác trong Robotics là gì?
Nguồn: www.machinedesign.com
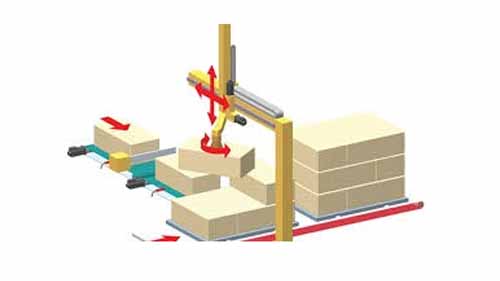
Độ chính xác đề cập đến khả năng của robot có thể đặt đầu cổ tay của nó trong khối lượng công việc tại điểm mục tiêu mong muốn. Nó hoạt động cùng với độ phân giải không gian. Độ chính xác phụ thuộc vào công nghệ rô-bốt và mức độ xác định mức độ điều khiển chặt chẽ như thế nào. Điều này áp dụng cho từng chuyển động của khớp. Tuy nhiên, hiện tại, những sai sót về mặt cơ học liên quan đến chất lượng đầu ra của robot đều bị loại trừ.
Độ phân giải và độ chính xác
Nguồn: metrology.news
Độ chính xác được mô tả bằng một nửa độ phân giải của điều khiển. Điều này đang xem xét trường hợp xấu nhất khi điểm mục tiêu nằm ngay giữa hai điểm kiểm soát. Sự thiếu chính xác cơ học với phân bố thống kê đòi hỏi phải xem xét thực tế hơn, trong trường hợp đó độ chính xác được phân loại là một nửa độ phân giải không gian.
Trong chế tạo robot, độ chính xác thường bị nhầm lẫn với độ phân giải và độ lặp lại. Độ chính xác cuối cùng của hệ thống robot phụ thuộc vào một số yếu tố. Chúng bao gồm những điểm thiếu chính xác về mặt kỹ thuật, các thuật toán điều khiển máy tính và độ phân giải của hệ thống.
Nguyên nhân gây ra sự thiếu chính xác về mặt cơ học?
Nguồn: www.iotworldtoday.com
Sự thiếu chính xác về mặt cơ học chủ yếu là do phản ứng dữ dội ở các khớp của người thao tác và sự uốn cong của các mối dây. Phản ứng ngược được tìm thấy trong các cơ cấu bánh răng, trục vít me và bộ truyền động truyền động thủy lực. Yêu cầu thiết kế chính cho liên kết là giảm thiểu hiện tượng uốn cong của liên kết, vì bất kỳ độ lệch nào của liên kết do tải trọng ở cuối robot đều gây ra lỗi vị trí. Tuy nhiên, sự cứng nhắc hơn của các mối quan hệ không thể đạt được bằng sự gia tăng mạnh mẽ về khối lượng của chúng.
Khối lượng lớn hơn tạo ra sự gia tăng phản ứng thời gian của cánh tay. Do lỗi làm tròn trong máy tính, thuật toán điều khiển có thể gây ra lỗi vị trí. Khi bộ điều khiển robot sử dụng biểu diễn số nguyên tỷ lệ của Tọa độ Descartes và góc, lỗi làm tròn máy có thể quan trọng. Nếu máy tính sử dụng biểu diễn dấu phẩy động thì sai số làm tròn có thể không đáng kể.
Ảnh hưởng của ảnh hưởng bên ngoài đến độ chính xác
Nguồn: www.forbes.com
Độ chính xác cũng bị ảnh hưởng bởi các biến bên ngoài. Với cấu hình mở rộng, điều đó trở nên có ý nghĩa hơn trên điểm cổ tay. Độ chính xác giảm trong phạm vi khối lượng công việc, từ vị trí gần nhất của cánh tay của bệ đỡ. Sau đó nó được chuyển hướng đến các vị trí ngoài phạm vi khối lượng công việc.
Nếu chu kỳ chuyển động bị giới hạn trong một phạm vi làm việc hạn chế, độ chính xác sẽ tăng lên, trong khi nó sẽ giảm nếu tải trọng do rô-bốt chịu trở nên đáng kể. Độ chính xác của vị trí phụ thuộc vào vị trí trong đường bao của không gian làm việc.
Với mục đích này, không cần sử dụng cảm biến, lập trình robot ngoại tuyến thật khó để làm Có thể nhóm các nguyên nhân gây ra lỗi vị trí ảnh hưởng đến độ chính xác thành bốn nhóm bao gồm: lỗi số hóa, lỗi động học ngẫu nhiên, lỗi động học xác định và lỗi hiệu chuẩn.
Do các trục của robot lắp ráp hầu hết đều thẳng đứng nên độ chính xác sẽ tốt hơn một chút do các ảnh hưởng từ bên ngoài và độ chính xác cơ học ít bị ảnh hưởng hơn; nhưng điều này là không đủ để thực hiện các ứng dụng ghép nối các bộ phận nhất định mà không gặp sự cố, chẳng hạn như chốt trong lỗ.
Độ phân giải trong Robotics là gì?
Nguồn: ein.org.pl
Độ phân giải là cải tiến nhỏ nhất trong chuyển động mà máy tính có thể tạo ra. Vì máy móc sử dụng bộ điều khiển kỹ thuật số và động cơ phản hồi rời rạc nên độ phân giải là đại lượng mà tại đó tất cả các chuyển động được thực hiện. Nếu điều khiển độ phân giải của thiết bị là n thì tất cả các chuyển động đều là bội số nguyên của n.
Điều này không có nghĩa là độ phân giải là phần thấp nhất của bất kỳ sơ đồ nào, mà là phần lớn nhất. Nếu bộ mã hóa phản hồi chỉ có độ phân giải chính xác 1 micromet thì bộ điều khiển máy tính có thể đo chuyển động 0.1 micromet sẽ không thể dịch chuyển máy chính xác và nâng máy lên 0.1 micromet.
Hệ thống điều khiển sẽ không bao giờ “nhìn thấy” một chuyển động nhỏ như thế. Do đó, khi diễn giải số liệu thống kê đầu ra của máy, người ta phải hết sức cẩn thận.
Khả năng lặp lại trong Robotics là gì?
Nguồn: www.linearmotiontips.com
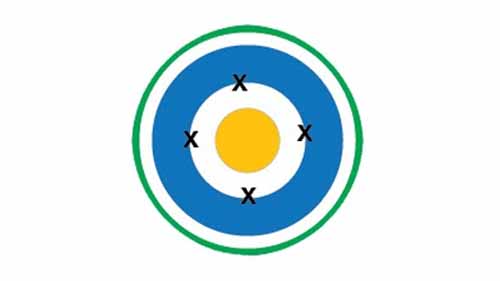
Độ lặp lại là một khái niệm toán học liên quan đến độ chính xác nhằm giải thích cách một điểm được sao chép. Nếu một khớp robot được lập trình để dịch chuyển nhiều lần từ một điểm nhất định, bạn có thể thực hiện ở cùng một góc độ. Tất cả sẽ được thực hiện trong các điều kiện môi trường tương tự và sẽ dẫn đến sự dịch chuyển khác nhau.
Mặc dù mục tiêu thường bị bỏ lỡ với tỷ lệ rất lớn nhưng chúng tôi kết luận rằng khả năng lặp lại cao và độ chính xác thấp nếu lặp lại cùng một sai lầm. Lỗi liên quan đến tọa độ tuyệt đối không được xác định bằng độ lặp lại. Độ lệch vị trí so với mức dịch chuyển trung bình là độ lặp lại của thiết bị.
Hầu hết các nhà sản xuất robot đều cung cấp giá trị bằng số cho độ lặp lại của robot hơn là độ chính xác của chúng. Lý do là độ chính xác phụ thuộc vào tải trọng cụ thể mà dụng cụ kẹp mang theo. Trọng lượng nặng hơn gây ra độ lệch lớn hơn trong các kết nối của robot và tải trọng lớn hơn lên các khớp, làm giảm độ chính xác nhưng giá trị lặp lại hầu như không phụ thuộc vào giá trị độ bám. Độ lặp lại của robot thường tốt hơn độ chính xác, thường được tính bằng phần trăm inch.
Vai trò của độ chính xác, độ lặp lại và độ phân giải trong các ứng dụng khác nhau của robot
Nguồn: control.com
Khi nói đến robot và ứng dụng của những khía cạnh này, bạn sẽ thấy rằng chúng luôn tốt hơn khi kết hợp với nhau. Với sự kết hợp giữa độ chính xác, độ lặp lại và độ phân giải, robot công nghiệp có thể hoạt động với độ chính xác cao, đảm bảo rằng các nhiệm vụ được thực hiện tốt. Khi làm việc với một chọn và đặt cánh tay, những khía cạnh này sẽ giúp thực hiện các quy trình dễ dàng hơn. Với tư cách là nhà sản xuất, điều quan trọng là phải đảm bảo rằng bạn đã chọn tất cả các hộp này để có trải nghiệm dễ dàng hơn.
tính chính xác
Độ lặp lại
Độ phân giải
Độ chính xác sẽ đảm bảo cổ tay của robot được đặt đúng vị trí
Khả năng lặp lại nhằm đảm bảo rằng các nhiệm vụ được thực hiện lặp đi lặp lại một cách dễ dàng
Độ phân giải sẽ giúp thực hiện những điều chỉnh nhỏ trong quá trình này để đảm bảo độ chính xác đạt được
Với suy nghĩ này, điều quan trọng là phải đảm bảo rằng các thiết bị robot của bạn có những khía cạnh quan trọng này. Bạn sẽ ở vị trí tốt hơn để đảm bảo rằng tất cả công việc được thực hiện đúng cách và tăng cường quy trình sản xuất của bạn.
Kết luận
Khi nói đến robot công nghiệp, chúng đóng vai trò lớn trong việc phát triển các quy trình sản xuất khác nhau. Chúng mang lại những lợi ích đáng kinh ngạc và quan trọng trong việc đảm bảo tăng sản lượng. Tuy nhiên, để tận dụng tốt nhất điều này, việc sử dụng các khía cạnh chính như độ chính xác, độ lặp lại và độ phân giải là rất quan trọng.
Như đã thảo luận trước đó, những khía cạnh này phải được đưa vào hoạt động của bạn để đảm bảo rằng bạn được hưởng đầy đủ lợi ích của robot công nghiệp. Với tư cách là một nhà sản xuất, việc phù hợp với những gì bạn yêu cầu là điều cần thiết. Hãy dành thời gian để tìm hiểu những khía cạnh này và ý nghĩa của chúng khi làm việc với công nghệ robot.