
Một bộ gá khung ống được đề xuất cần phải trải qua một thử nghiệm thao tác hoàn chỉnh, chứ không chỉ đơn thuần là giữ chặt một cụm chi tiết chưa hàn. Cần xác định vị trí các bộ phận, đóng kẹp, kiểm tra đường đi vào và ra của mỏ hàn, và chứng minh rằng khung đã ghép có thể được tháo rời và lấy ra. Các bước này sẽ phát hiện ra các vấn đề khác nhau; việc tăng lực kẹp không thể giải quyết được vấn đề mỏ hàn bị tắc hoặc chi tiết thành phẩm bị kẹt.
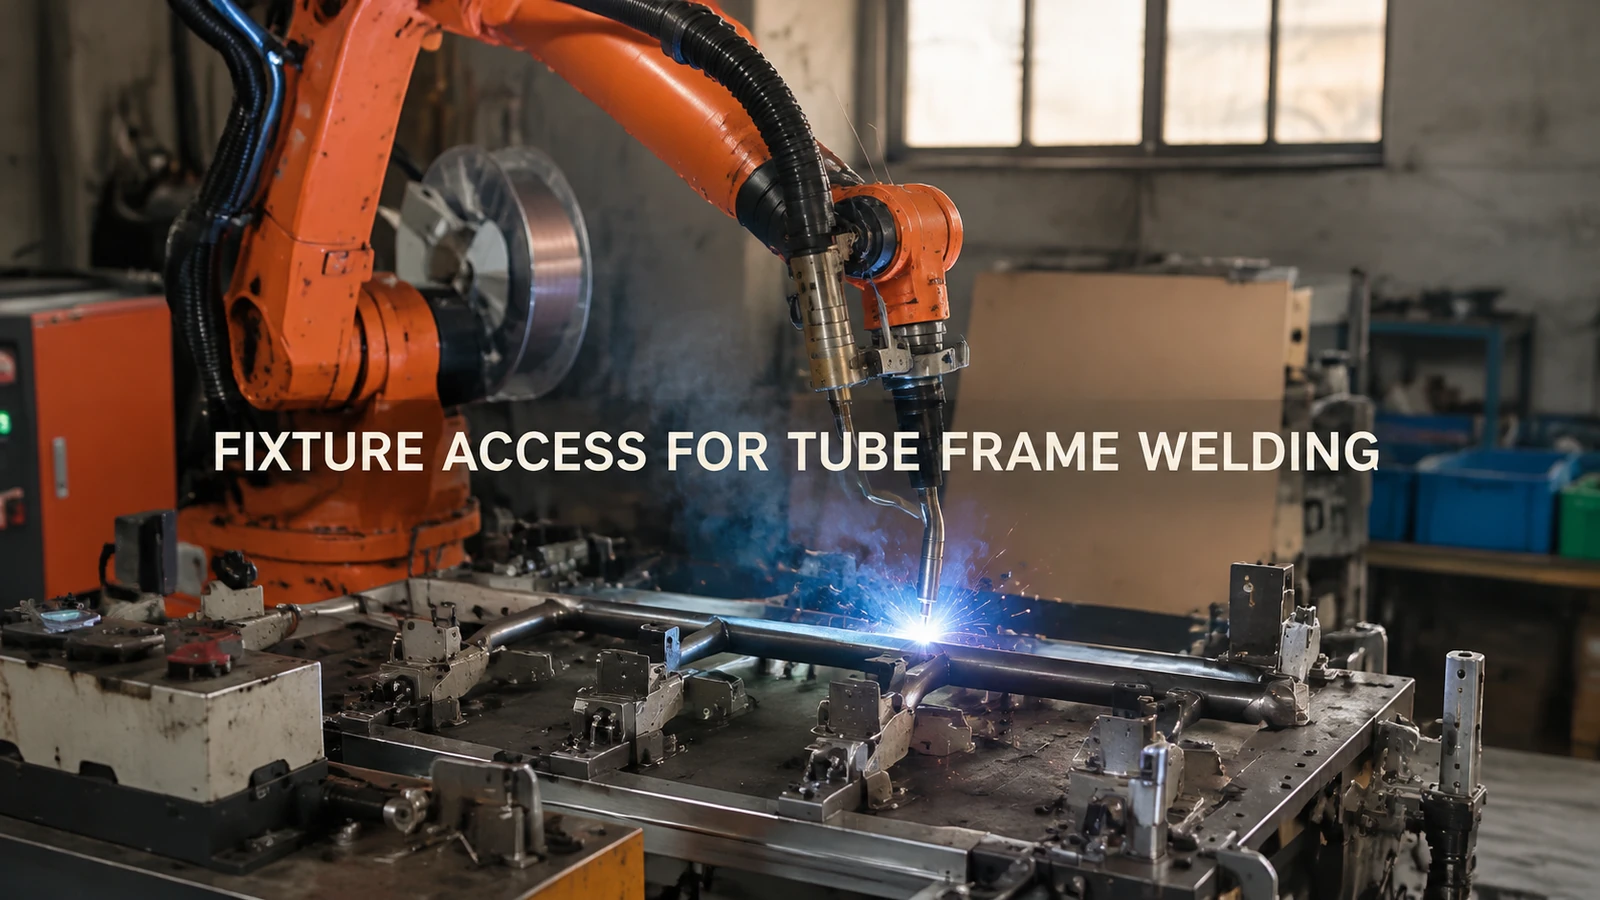
Ứng dụng này cho thấy một robot công nghiệp màu cam đang hàn khung ống uốn cong và các bộ phận tấm trong một đồ gá nằm ngang. Mối quan hệ giữa khung, các tấm và phần cứng định vị khiến việc tiếp cận trở thành một câu hỏi thiết kế hữu ích trước khi bắt tay vào chế tạo dụng cụ.
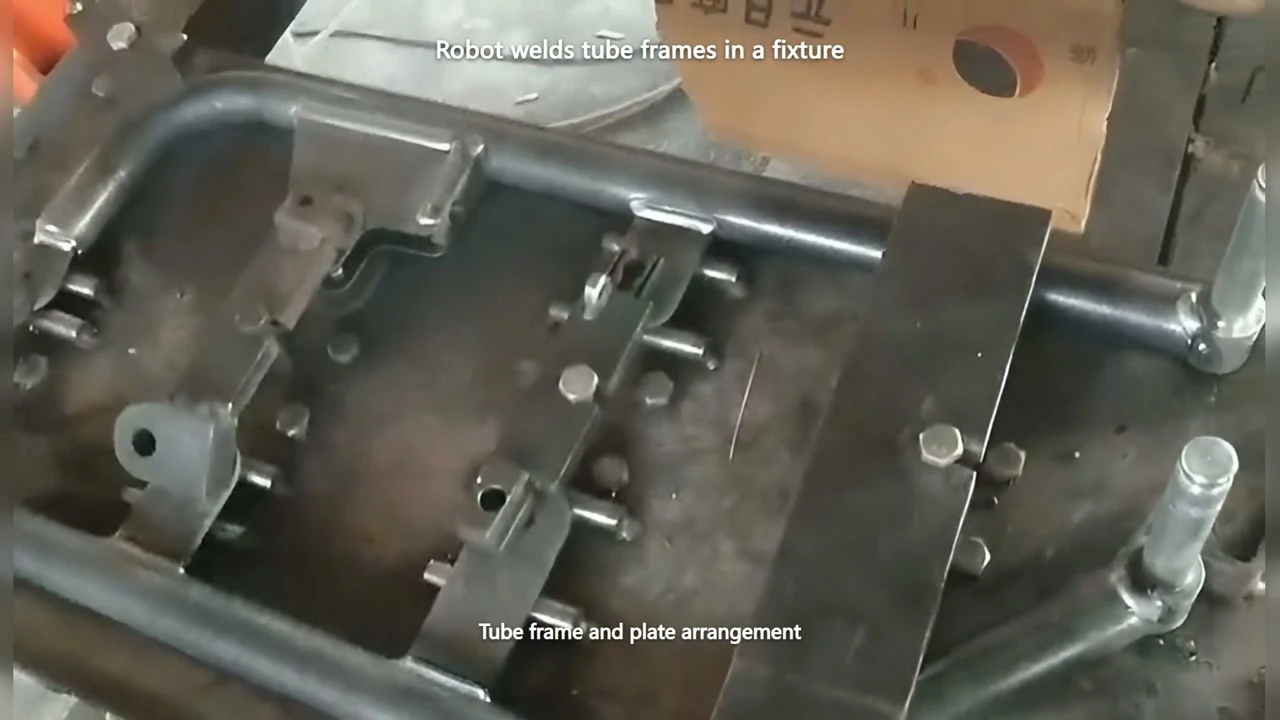
Cận cảnh khung ống uốn cong, các bộ phận tấm và phần cứng định vị. Video 01:09.
Một cái kẹp giữ ống nhưng che khuất mối nối.
Một chốt định vị hoặc kẹp có thể được đặt gần mối nối giữa tấm và ống vì đó là vị trí thuận tiện để giữ các bộ phận. Cùng một loại phụ kiện đó có thể chiếm không gian tiếp cận của mỏ hàn. Một mối nối nhìn thấy từ trên xuống không nhất thiết phải dễ tiếp cận ở góc hàn cần thiết.
Đối với một mẫu gá lắp, hãy đánh dấu các mối nối cần thiết trên cụm lắp ráp thực tế và đóng chặt mọi kẹp sẽ được đóng trong quá trình hàn. Kiểm tra toàn bộ thân dụng cụ, cổ tay và đường đi của cáp dọc theo phương pháp tiếp cận, đường hàn và đường rút lui đã đề xuất. Việc kiểm tra khi kẹp đang mở sẽ bỏ sót chính vật cản mà robot sẽ gặp phải.
Nếu không thể tiếp cận, hãy thử di chuyển điểm tiếp xúc của kẹp, tiếp cận từ hướng khác hoặc thay đổi cách đỡ cụm chi tiết. Kiểm tra lại vị trí và cách giữ sau mỗi lần thay đổi. Việc tháo kẹp để lắp vừa mỏ hàn không phải là giải pháp hoàn chỉnh nếu các bộ phận không còn khớp chắc chắn.
Các bộ phận chỉ khớp với nhau khi người vận hành dùng lực đẩy chúng vào.
Một lỗi khác có thể xuất hiện trước khi hàn: các chi tiết tựa vào một số điểm định vị nhưng cần lực để chạm tới những điểm khác. Trong một thử nghiệm được đề xuất, trước tiên hãy quan sát cách các chi tiết được đưa vào khớp vào vị trí, sau đó quan sát những thay đổi khi mỗi kẹp đóng lại. Một kẹp có thể kéo ống hoặc tấm ra khỏi điểm chuẩn thay vì chỉ giữ chặt chi tiết đã được đặt đúng vị trí.
Sử dụng các chi tiết đại diện cho toàn bộ phạm vi biến thể cho phép và ghi lại vị trí chúng tiếp xúc với đồ gá. Nếu vấn đề phát sinh do biến thể của chi tiết, hãy kiểm tra quá trình chuẩn bị hoặc hình dạng của chi tiết đó; nếu vấn đề phát sinh do cùng một vị trí tiếp xúc với đồ gá, hãy kiểm tra cách bố trí định vị. Việc so sánh này giúp tránh việc liên tục thay đổi đường đi của robot để bù đắp cho sự lắp ráp không nhất quán.
Sự hạn chế của đồ gá cũng tương tác với chuyển động hàn. Sự cân bằng thích hợp phụ thuộc vào chi tiết và quy trình; việc hạn chế nhiều hơn không đảm bảo loại bỏ biến dạng. Hãy giữ các yêu cầu của sản phẩm hoàn thiện trong quá trình thử nghiệm mẫu thay vì chỉ chấp nhận một chi tiết chỉ vì nó trông có vẻ đúng khi được kẹp chặt.
Các mảnh rời được chất lên xe, nhưng khung hàn thì không thể rời đi.
Các ống và tấm riêng biệt có thể được đặt xung quanh các chốt định vị hoặc giá đỡ trước khi ghép nối. Sau khi được kết nối, cụm lắp ráp có thể không còn di chuyển theo đường tải đó theo chiều ngược lại nữa. Một khung hoàn chỉnh có thể bao quanh một chi tiết cố định, hoặc một tấm nhô ra có thể chặn hướng nhấc ra.
Trước khi hoàn thiện bộ gá, hãy thể hiện đầy đủ hình dạng hình học đã được ghép nối và diễn tập việc tháo gỡ thông qua khe hở dự định. Kiểm tra độ xoay của kẹp, độ rút chốt (nếu có) và khoảng hở cho tấm khi khung di chuyển. Sau đó, lặp lại thao tác tháo gỡ với một mẫu đã hàn trong điều kiện xử lý đã được thống nhất.
Nếu lộ trình không đạt yêu cầu, việc xem xét sử dụng bộ định vị thu gọn, hướng tách khác hoặc bố trí tải khác có thể là giải pháp khả thi. Đây là những lựa chọn cần thử nghiệm, chứ không phải là những tính năng được cho là tồn tại trong thiết bị được quay phim. Bất kỳ thay đổi nào cũng phải đảm bảo giữ nguyên vị trí yêu cầu khi đóng lại.
Hãy đặt ra một mốc thời gian kết thúc rõ ràng cho cuộc thử nghiệm sắp xếp trận đấu.
Hãy yêu cầu bằng chứng về trình tự hoàn chỉnh của quy trình chất tải, định vị, kẹp, hàn, tháo và dỡ hàng với cụm lắp ráp thực tế. Ghi lại vị trí vật cản hoặc vấn đề về lắp đặt và cố ý thay đổi đặc điểm đó, sau đó lặp lại các bước bị ảnh hưởng. Chỉ riêng đường đi của robot khi dỡ hàng trơn tru không đủ để hoàn tất quyết định về dụng cụ.
Ảnh chụp toàn cảnh hoặc bản vẽ, vị trí các tấm kim loại và một đoạn video ngắn về thao tác tải dự kiến có thể giúp bắt đầu cuộc thảo luận về EVST. Thảo luận về lịch thi đấu và trận đấu robot. trước khi vị trí kẹp thuận tiện trở thành một vấn đề tốn kém về khả năng tiếp cận.