
Ước tính tốc độ phun sơn cho từng cụm linh kiện treo dựa trên thời điểm cụm linh kiện treo tiếp theo đến, thời gian linh kiện hiện tại vẫn có thể tiếp cận được và khối lượng công việc được giao cho robot. Đây là những giới hạn khác nhau. Một lượt phun ngắn không đảm bảo tốc độ dây chuyền nếu súng phun vẫn phải xoay, tiếp cận mặt khác và quay lại cụm linh kiện treo tiếp theo. Trước tiên, hãy quyết định xem băng tải đề xuất sẽ di chuyển liên tục hay dừng lại để phun sơn.
Hãy bắt đầu bằng phong trào mà đề xuất thực sự sử dụng.
Ứng dụng đi kèm minh họa một robot đang phun sơn bên cạnh các chi tiết kim loại được treo lơ lửng. Nó cung cấp một thiết lập thực tế để ước tính chi phí. Đối với một đề xuất mới, hãy xác định chuyển động của băng tải trước khi chọn phương pháp tính toán: di chuyển với tốc độ không đổi trong khu vực làm việc và thời gian phun sơn tĩnh tại chỗ đòi hỏi các mức thời gian khác nhau.
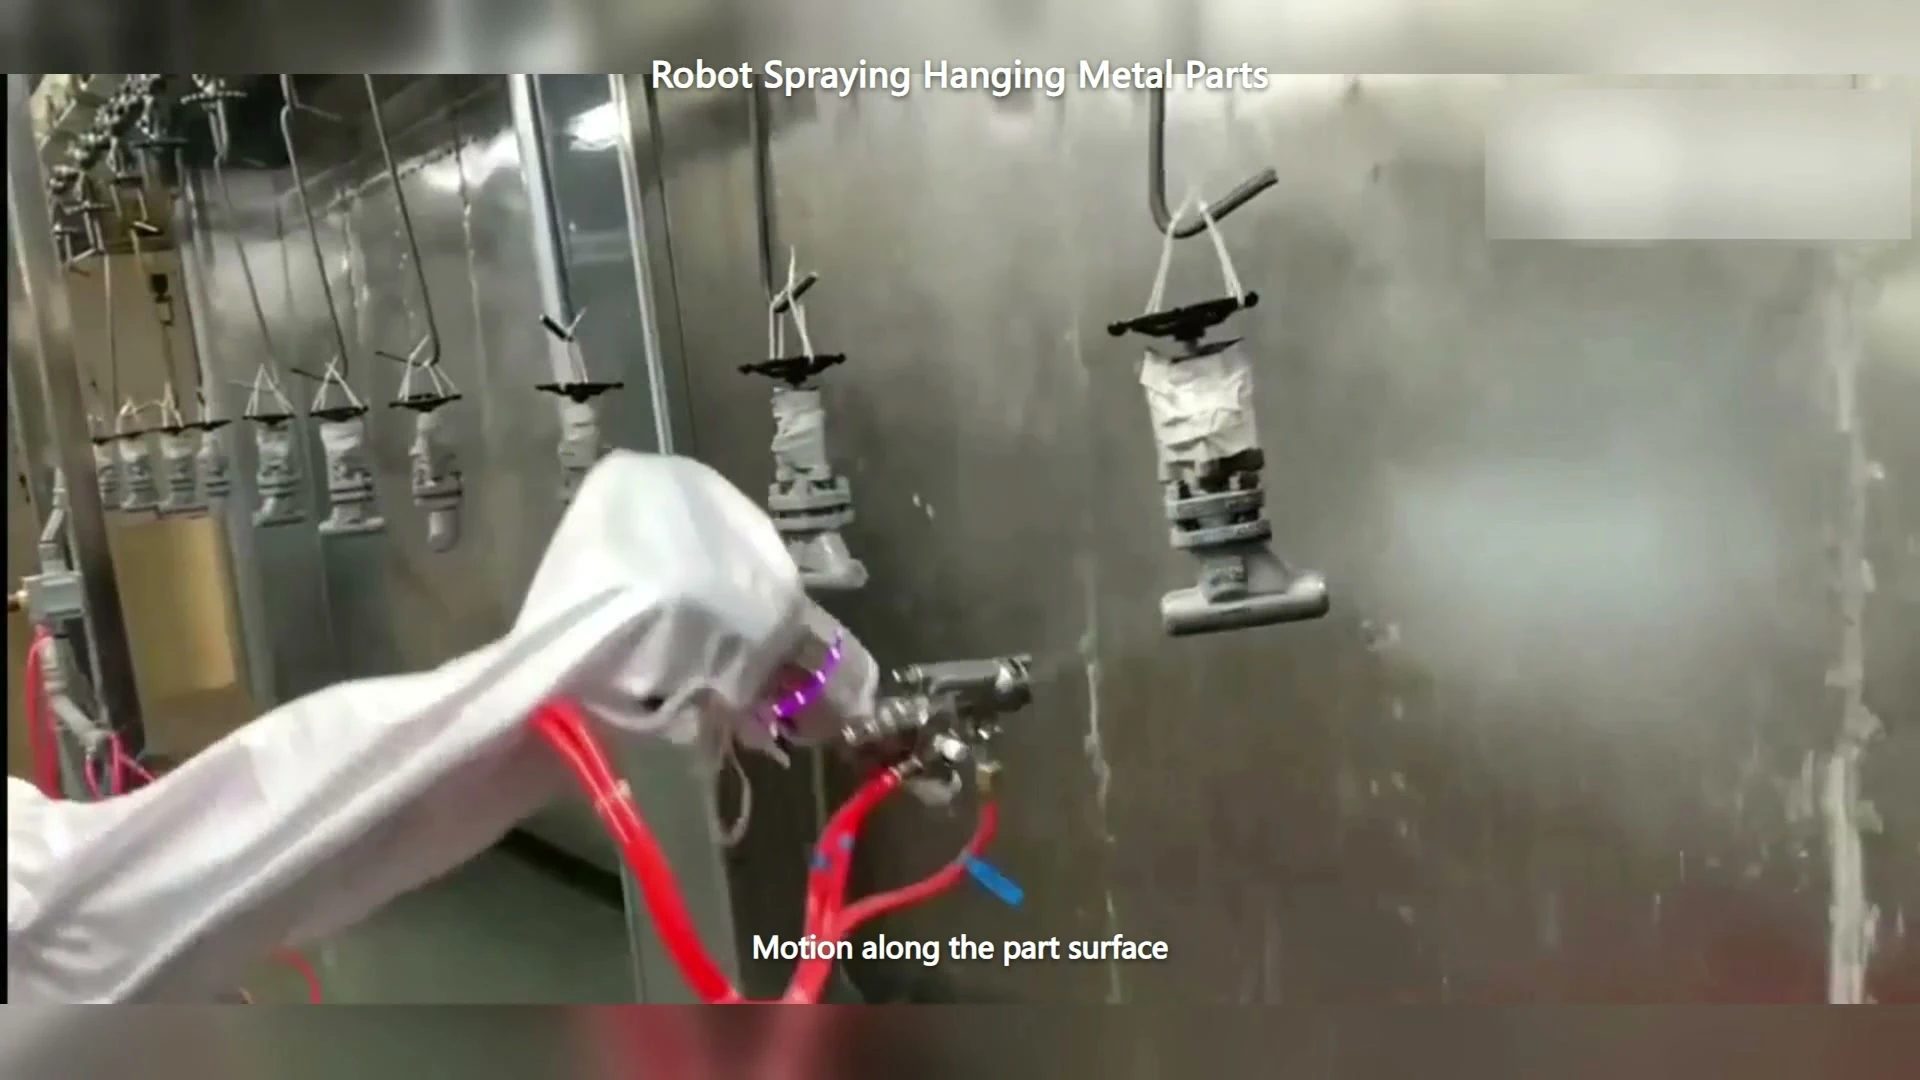
Video lúc 00:07 — Súng phun sơn bên cạnh các chi tiết kim loại được treo lơ lửng.
Hãy sử dụng một đường thẳng liên tục, cách đều nhau. sân Để chỉ khoảng cách dọc theo băng chuyền giữa các điểm tương đương trên các móc treo liên tiếp. Sử dụng đơn vị nhất quán. Với tốc độ tính bằng mét trên phút:
| Số Lượng | Tính toán mô hình lý tưởng | Câu trả lời cho câu hỏi đó là gì |
|---|---|---|
| Khoảng thời gian giữa các lần đến của nhà chứa máy bay, giây | 60 × khoảng cách giữa các móc treo ÷ tốc độ băng tải | Máy bay được chỉ định tiếp nhận sẽ đến bao lâu một lần? |
| Giá cước vận chuyển, số lượng móc treo mỗi giờ | 60 × tốc độ băng tải ÷ khoảng cách giữa các móc treo | Cần bao nhiêu vị trí chứa máy bay được chuyển giao trước khi tính đến các vị trí trống hoặc tổn thất? |
| thời gian cửa sổ có thể truy cập, giây | 60 × chiều dài hành trình hữu ích ÷ tốc độ băng tải | Thời gian cần thiết để hoàn thành công việc trong khu vực làm việc đã được xác định là bao lâu? |
Chiều dài hành trình hữu ích thuộc về một lộ trình di chuyển dụng cụ và chi tiết khả thi, chứ không chỉ đơn thuần là chiều dài của buồng thao tác. Robot có thể tiếp cận một chi tiết treo ở lối vào buồng thao tác trong khi không thể duy trì khoảng cách tiếp cận cần thiết. Hãy xác định vùng sử dụng được dựa trên chuyển động đề xuất và các điều kiện ứng dụng.
Đưa toàn bộ nhiệm vụ chế tạo robot vào biểu đồ thời gian.
Đối với mỗi robot được giao nhiệm vụ gắn vào một giá treo, hãy liệt kê các lần phun sơn, chuyển động giữa các mặt, tiếp cận và rút lui, và động tác chuẩn bị cho robot chuyển sang giá treo tiếp theo. Bao gồm bất kỳ thao tác công cụ lặp lại nào được giao cho robot đó. Phân biệt thời gian robot hoạt động phun sơn với thời gian robot không bận rảnh.
Theo mô hình robot đơn lặp lại đã nêu, toàn bộ thời gian chiếm dụng phải phù hợp với khoảng thời gian xuất hiện của các móc treo. Công việc cần thực hiện trên một móc treo cụ thể cũng phải phù hợp với khoảng thời gian có thể tiếp cận được. Một khu vực làm việc dài hơn có thể cung cấp nhiều thời gian hơn bên cạnh một chi tiết mà không làm giảm tần suất xuất hiện của các móc treo; nó không thể loại bỏ tình trạng quá tải công việc kéo dài.
Sử dụng biểu đồ chu trình để đặt điểm kết thúc công việc của một robot cạnh điểm bắt đầu của robot tiếp theo. Nếu nhiệm vụ tiếp theo bắt đầu trước khi robot sẵn sàng, hãy xem xét bố cục và phân bổ công việc đã được chỉ định. Các đề xuất khả thi bao gồm thay đổi góc phun hoặc tốc độ, điều chỉnh lại lộ trình khả thi hoặc sử dụng một robot khác cùng chia sẻ công việc. So sánh chúng với kết quả phủ lớp yêu cầu thay vì chỉ đơn thuần xóa các lượt phun để phù hợp với biểu đồ.
Việc có nhiều chi tiết trên cùng một giá treo tạo ra một sự khác biệt nữa. Nhân tốc độ của giá treo với số chi tiết được chất lên sẽ cho ra số lượng vận chuyển, trong khi việc phân công phun phải bao gồm bề mặt của tất cả các chi tiết đó. Việc chất hàng gần hơn không có nghĩa là công suất trống nếu nó làm thay đổi lối vào hoặc thêm các thao tác di chuyển.
Tuyến đường dừng-chạy liên tục cần một ngân sách khác.
Khi một robot dừng lại để sơn, hãy ghi lại thời gian dừng lại, chuyển động định vị và các thao tác cho phép chuyển động định vị tiếp theo. Các công việc có thể chồng chéo nhau nên được hiển thị trên các hàng song song của biểu đồ thời gian, thay vì được cộng hai lần. Các công việc do cùng một robot thực hiện vẫn được giữ tuần tự trừ khi thiết kế đề xuất chứng minh điều ngược lại.
Không nên dùng bước răng của dây chuyền sản xuất liên tục chia cho tốc độ để thay thế cho chu kỳ hoạt động hoàn chỉnh của trạm này. Tương tự, số liệu đo bằng đồng hồ bấm giờ từ một mẫu cố định không thể xác định khả năng của một hệ thống chuyển động liên tục.
Biến ước tính thành một thử nghiệm hữu ích.
Tính toán thời gian cho toàn bộ quá trình thực hiện nhiệm vụ được đề xuất, kết hợp với việc tải móc treo mẫu và hoạt động dự kiến của băng tải. Sau đó, kiểm tra các bề mặt cần thiết bằng phương pháp chấp nhận lớp phủ đã được thống nhất. Ghi lại riêng biệt số lượng móc treo vận chuyển lý thuyết, chu kỳ robot hoàn thành và các bộ phận được phủ lớp đạt yêu cầu. Ghi lại số lượng móc treo trống, công việc bị gián đoạn và các bộ phận bị từ chối để có thể giải thích được kết quả quan sát được.
Để có cuộc thảo luận ban đầu với EVST, hãy bắt đầu bằng bản phác thảo băng tải, phạm vi bước ren và tốc độ, số lượng chi tiết trên mỗi móc treo và hình ảnh thể hiện các bề mặt cần phun sơn. Những thông tin đầu vào này sẽ hỗ trợ việc xem xét tập trung vào mô hình thời gian và các thao tác cần đo lường. Thảo luận về phương pháp phun thuốc lên bộ phận treo.