
By Nhóm biên tập EVST · Đã được đánh giá bởi Nhóm biên tập EVST • Cập nhật lần cuối ngày 8 tháng 10 năm 2026 • Chính sách biên tập · Chính sách sửa lỗi · Các điều khoản
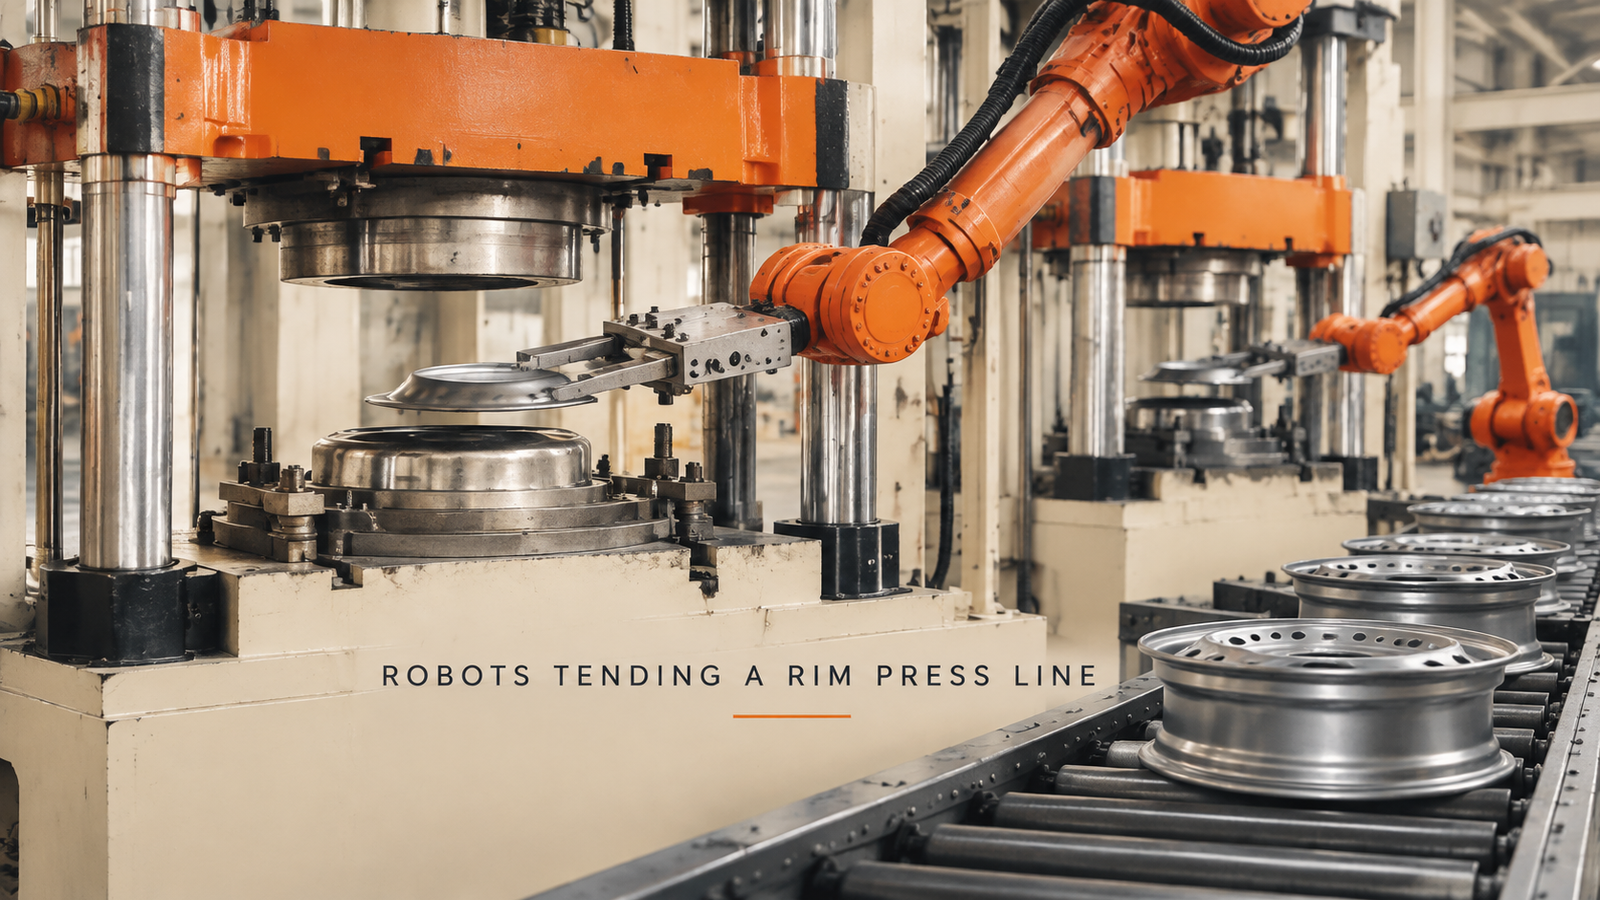
Việc vận hành máy ép trên dây chuyền sản xuất vành có thể được giao cho robot khi ba điều kiện ràng buộc được đáp ứng cùng lúc: chi tiết được đưa vào khuôn mà không bị xê dịch, máy ép chỉ có thể đóng lại khi robot đã di chuyển ra khỏi máy, và chi tiết luôn nằm ở cùng một vị trí trong khuôn sau mỗi chu kỳ. Tải trọng và tầm với cũng quan trọng, nhưng chúng hiếm khi quyết định kết quả. Trong dây chuyền được mô tả ở đây, các robot sáu trục được đặt giữa một hàng máy ép thủy lực bốn cột và các trạm sản xuất vành, và các robot xử lý hai chi tiết khá khác nhau: một phôi thép tròn tại máy ép và một vành có vòng lỗ tại các trạm sản xuất.
Bạn đang quan sát cách các phóng viên tập trung phòng ngự ở đường biên? Hãy gửi cho chúng tôi bản vẽ chi tiết của từng trạm và sản lượng hàng ngày của bạn.và chúng tôi sẽ trả lời bằng một khái niệm về tế bào và ước tính thời gian chu kỳ.
Vì sao những cú ép bóng lại là phần khó nhất của đường viền vành rổ
Máy ép khác với phần còn lại của dây chuyền sản xuất vành, bởi vì người vận hành phải đưa tay, hoặc ít nhất là một bộ phận cơ thể, vào khoảng trống giữa các khuôn. Làm việc đó bằng tay hàng nghìn lần mỗi ngày rất mệt mỏi và tiềm ẩn rủi ro thực sự, và mỗi máy ép được thêm vào đồng nghĩa với việc cần thêm một người ở một vị trí khác. Đó là lý do tại sao vận hành máy ép là một trong những công việc đầu tiên mà nhà máy xem xét khi cân nhắc việc sử dụng robot.
Đó cũng là lý do tại sao công việc không chỉ đơn giản là "nhặt và đặt". Robot đi vào một không gian sắp đóng lại, và bộ phận nó đặt xuống phải nằm chính xác ở vị trí cần thiết khi điều đó xảy ra. Hai yếu tố đó chi phối mọi thứ bên dưới.
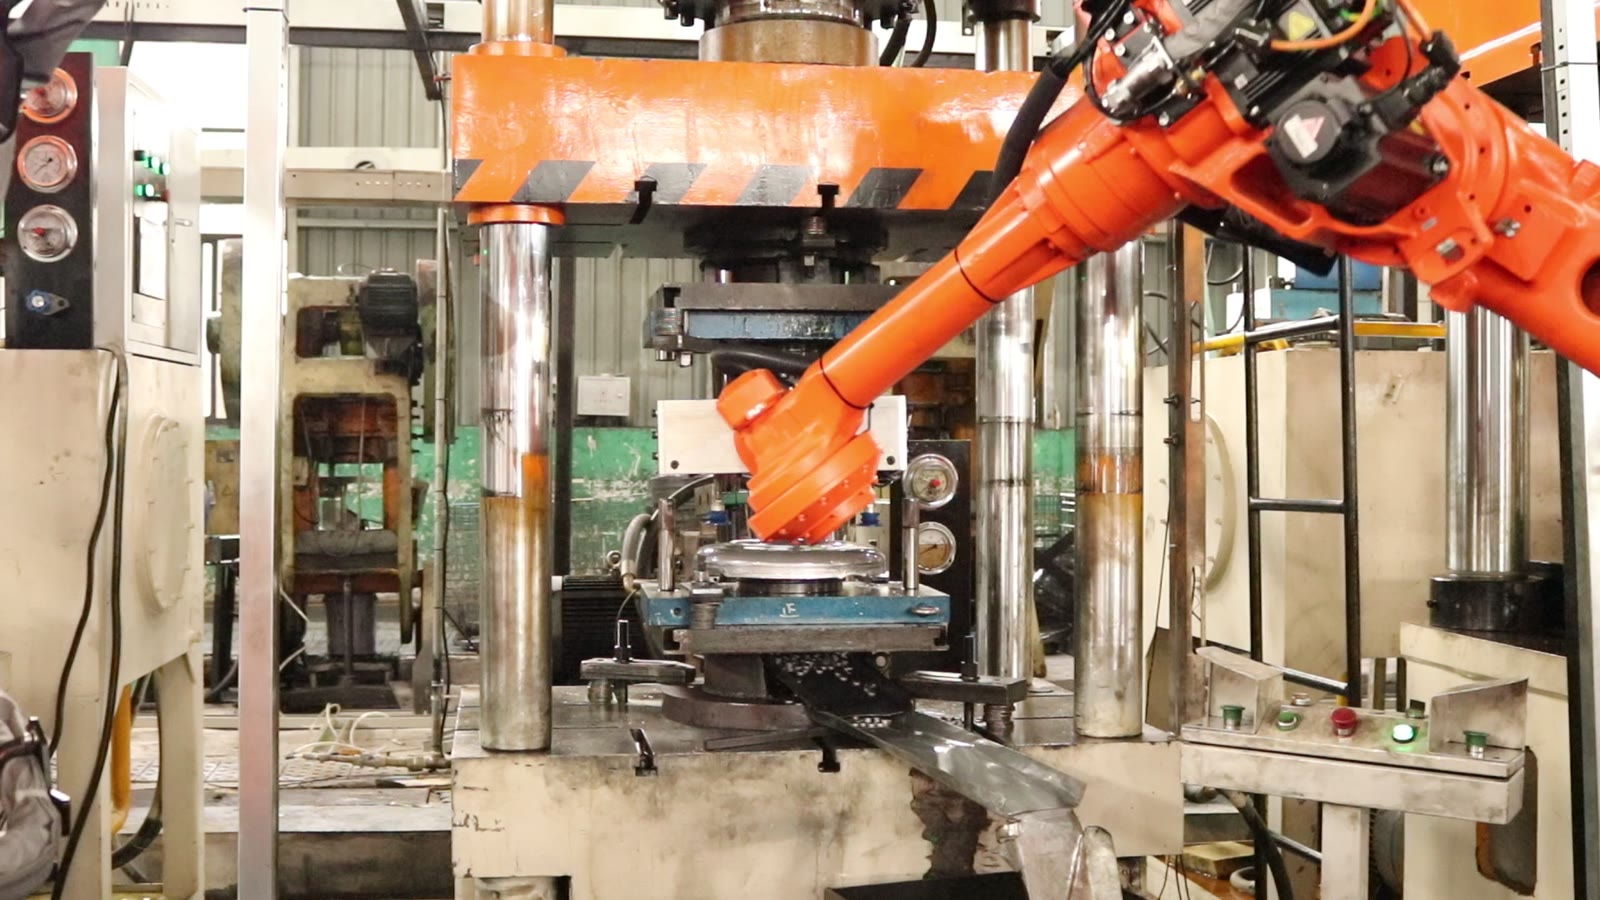
Một chu kỳ ép, từng bước một.
Tại các nhà in, quy trình diễn ra như sau:
- Robot này mang một phôi thép tròn trên một bộ kẹp phẳng, có hình dạng chĩa.
- Nó nằm giữa khuôn trên và khuôn dưới.
- Nó đặt phôi xuống khuôn dưới.
- Nó rút lui khỏi giới truyền thông.
- Chỉ khi đó, thanh ngang màu cam phía trên của máy ép mới hạ xuống rồi lại nâng lên.
- Robot vươn tay vào và nhấc chi tiết ra khỏi khuôn dưới.
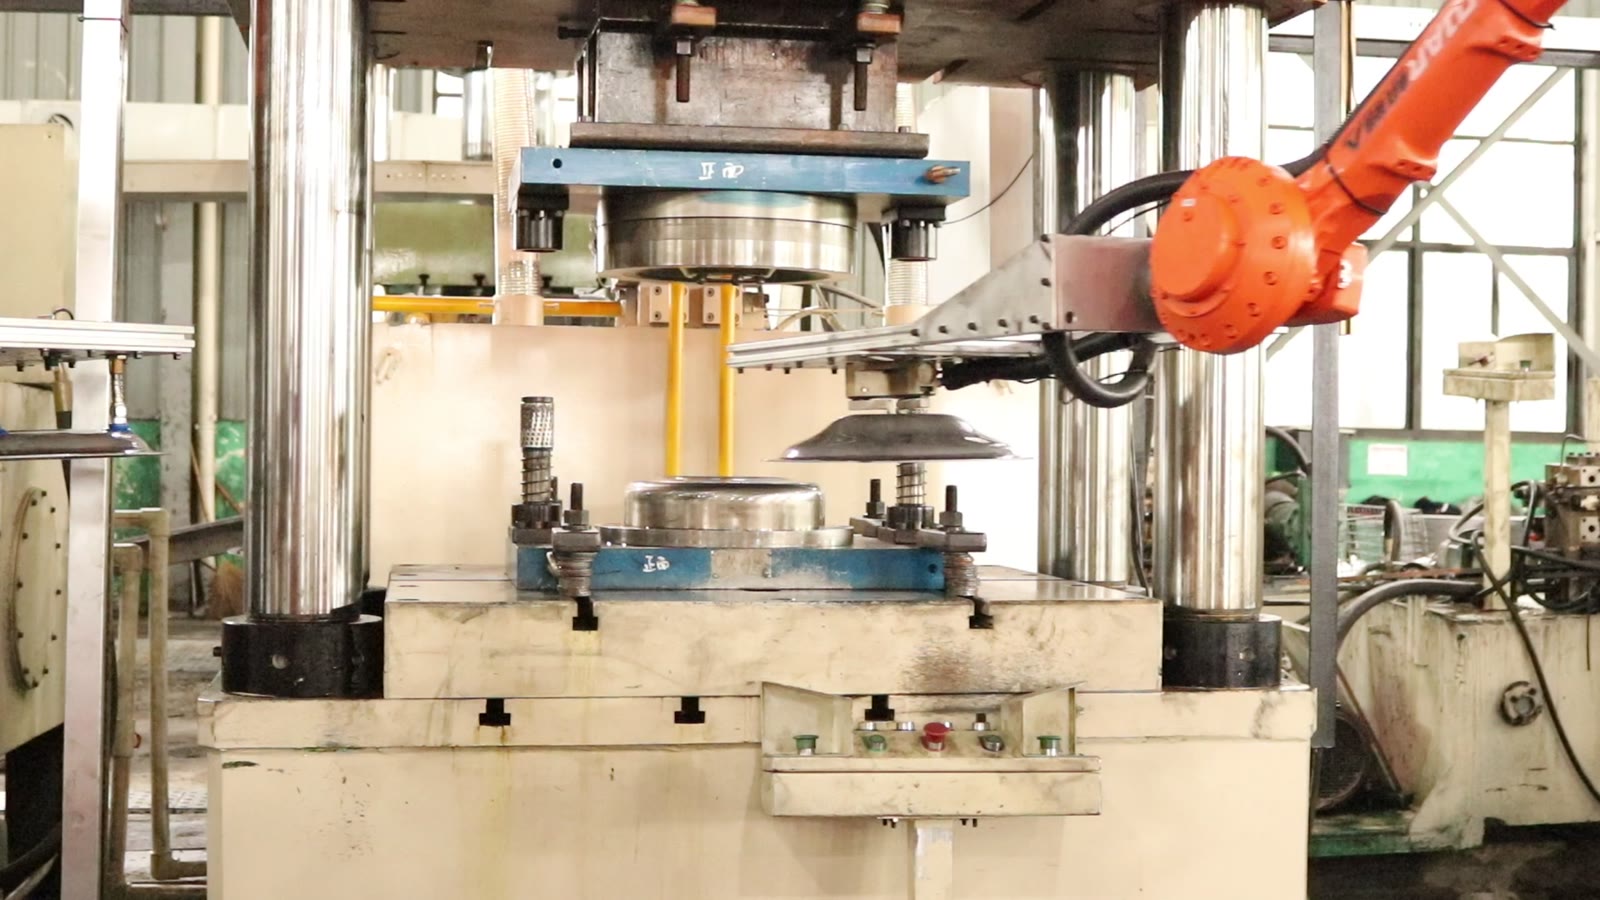
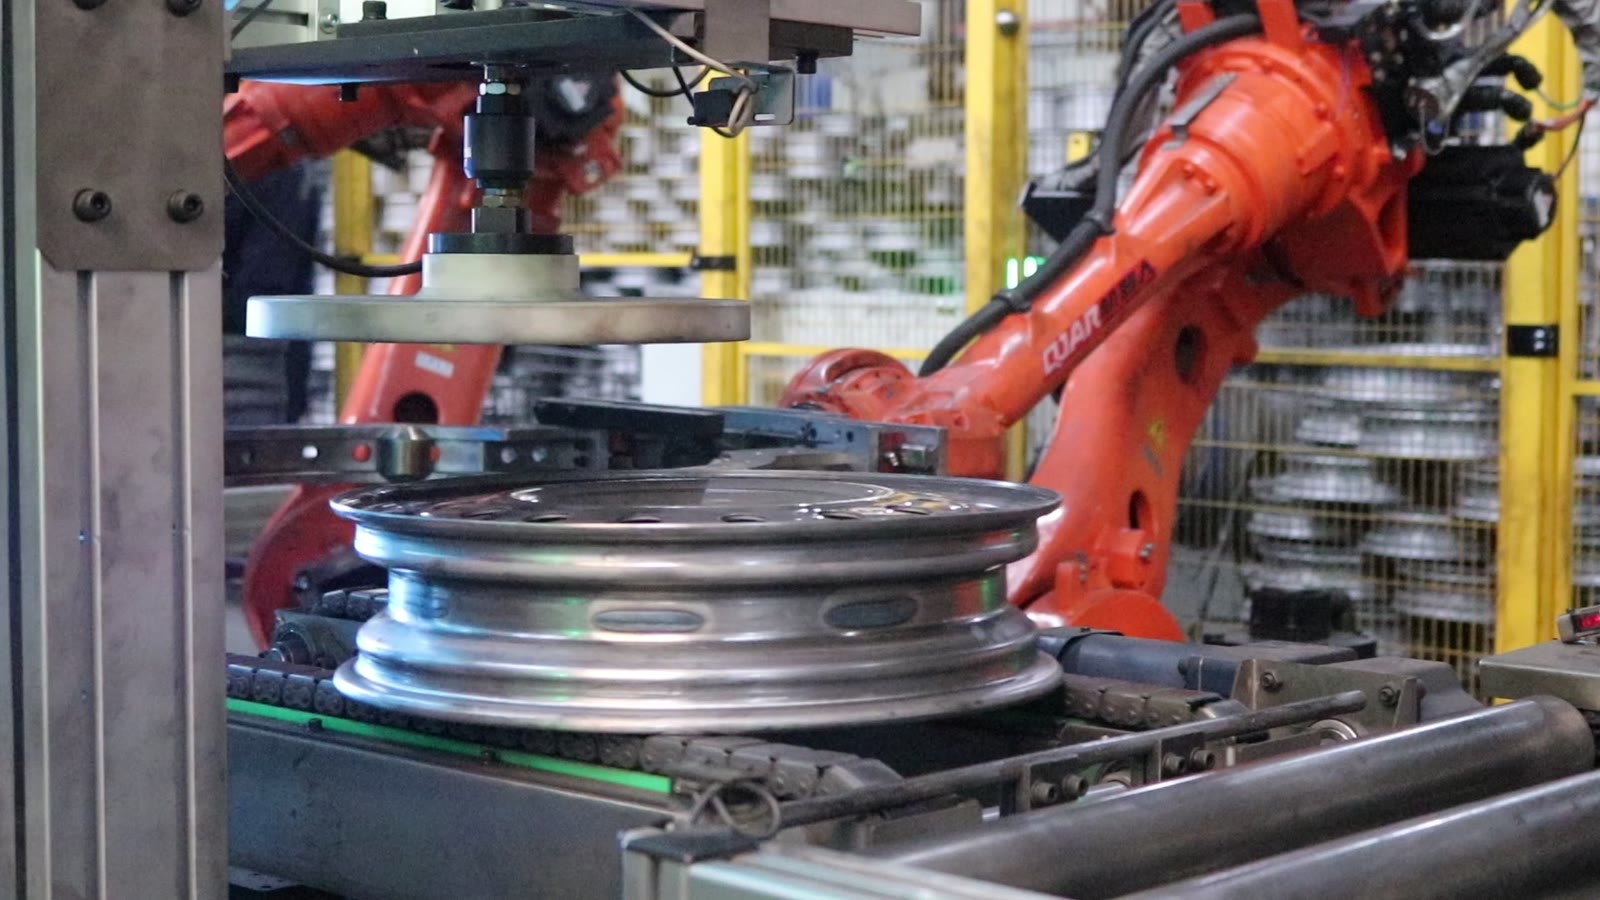
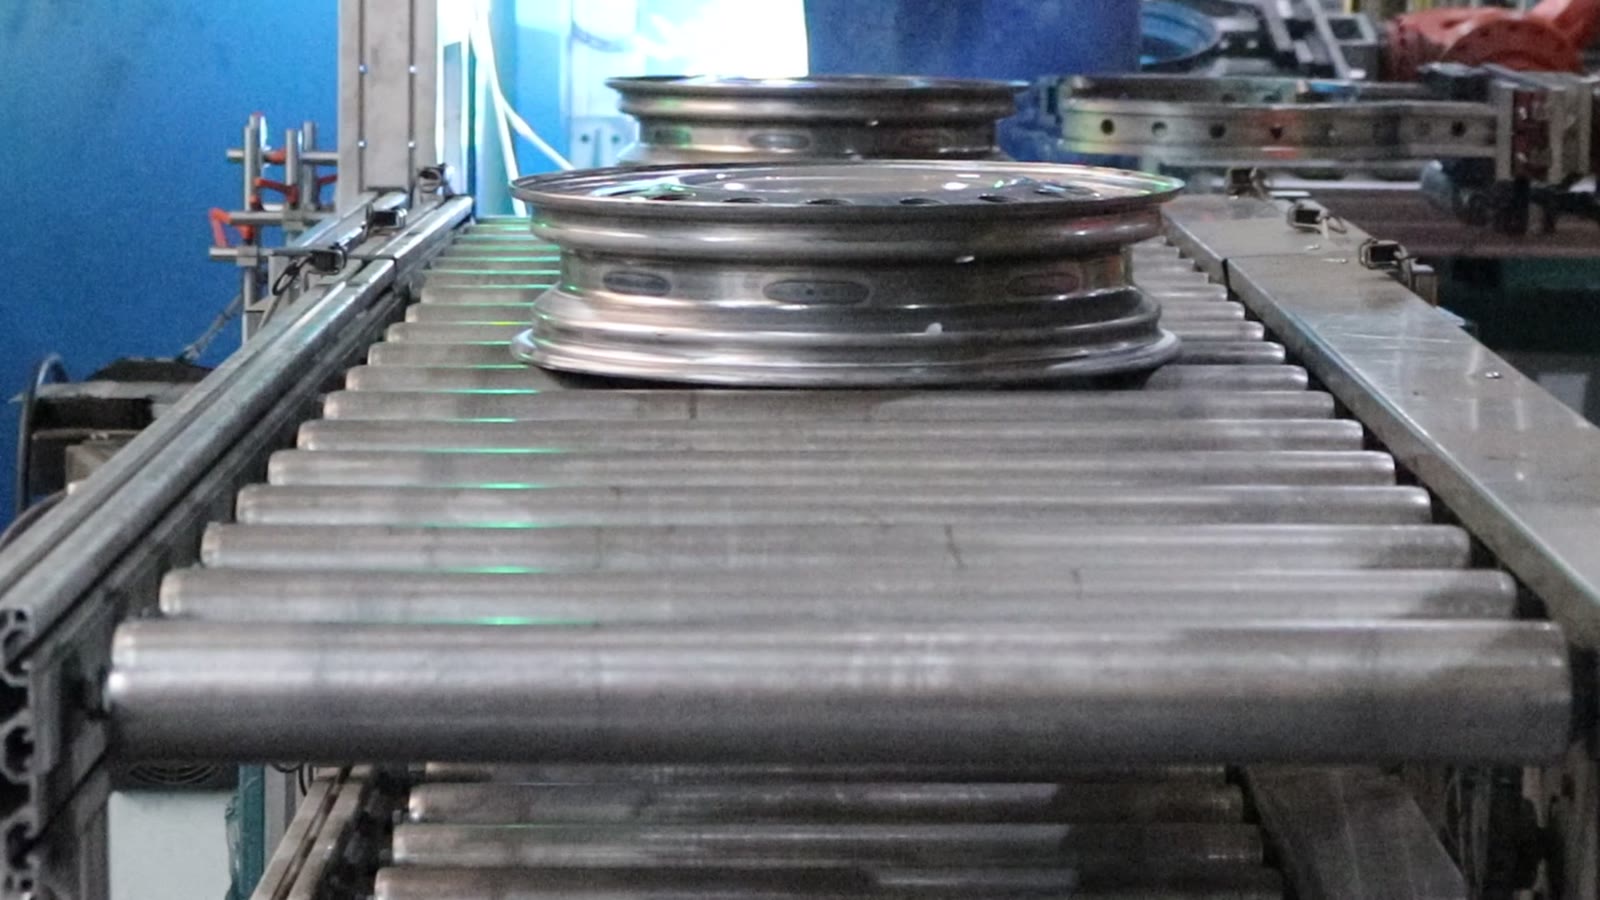
Xa hơn nữa trên dây chuyền, một công việc xử lý khác được thực hiện. Tại trạm vành, một robot với kẹp hình vòng giữ một vành (một vòng có một hàng lỗ) và đặt nó lên một giá đỡ thẳng đứng. Một tấm ép tròn phía trên giá đỡ sẽ hạ xuống vành, và khi hoàn tất, robot sẽ lấy vành ra. Bên cạnh băng chuyền con lăn, hai robot đứng cạnh nhau và nhặt các vành lên để di chuyển chúng qua, và các vành sau đó di chuyển dọc theo băng chuyền lần lượt từng cái một.
Ba ràng buộc hỗ trợ lẫn nhau.
Mang bộ phận đó vào mà không làm dịch chuyển nó.
Một phôi được đặt trên càng nâng được đỡ từ phía dưới chứ không phải kẹp chặt, vì vậy nó có thể trượt trong quá trình di chuyển nếu robot tăng tốc, phanh gấp hoặc rẽ quá mạnh. Càng nâng cần một chỗ tựa để phôi không thể trượt khỏi, và một đường đi có tốc độ nhẹ nhàng ở nơi chi tiết ít bị hạn chế nhất. Phôi bị dịch chuyển không phải là một lỗi nhỏ: ràng buộc tiếp theo giả định rằng nó đang ở vị trí mà bạn nghĩ.
Máy in chỉ đóng lại khi robot đã hoàn thành nhiệm vụ.
Trình tự hoạt động trong ô dập rất đơn giản: robot lùi ra, sau đó máy ép hạ xuống. Nguyên tắc thiết kế đằng sau đó là trình tự này không chỉ phụ thuộc vào sự phối hợp thời gian chính xác. Một cơ cấu khóa liên động giữa robot và máy ép sẽ gửi tín hiệu cho máy ép biết rằng robot đã ra khỏi khu vực khuôn, và gửi tín hiệu cho robot biết rằng máy ép đã mở trước khi nó đi vào. Cả hai hướng đều quan trọng, vì máy ép đóng quá sớm và robot đi vào quá sớm là hai lỗi khác nhau nhưng dẫn đến cùng một kết quả.
Xác định vị trí chi tiết trong khuôn
Việc đặt một tấm chắn ở khuôn dưới chỉ hữu ích nếu nó luôn nằm ở cùng một vị trí mỗi lần. Ở những khuôn có các đặc điểm định vị, chẳng hạn như rãnh, chốt hoặc đế định hình, robot chỉ cần đưa chi tiết lại gần và để nó ổn định. Ở những khuôn không có các đặc điểm này, robot phải đủ chính xác để đặt chi tiết trực tiếp, và bất kỳ sự dịch chuyển nào trong vị trí gắp đều ảnh hưởng trực tiếp đến khuôn.
Ba bộ phận này được liên kết với nhau thành một chuỗi. Cơ chế kẹp chắc chắn của càng nâng giúp việc đặt vị trí có thể lặp lại, vị trí chỉ được tính nếu robot đã di chuyển rõ ràng trước khi thực hiện thao tác, và một chi tiết định vị trên khuôn sẽ hấp thụ những sai lệch nhỏ còn lại.
Từ một lần nhấn đến một hàng
Dọc theo dây chuyền, các robot đứng giữa các máy ép, và các máy ép được vận hành theo cùng một nhịp điệu: vào, ra, ép, vào lại. Về nguyên tắc thiết kế, việc coi một máy ép với một robot là một đơn vị giúp dễ dàng mở rộng quy mô dây chuyền. Một máy ép mới sẽ có robot riêng, hệ thống khóa liên động riêng và chu trình xử lý sản phẩm riêng, và toàn bộ dây chuyền không cần phải được lập kế hoạch lại.
Sự đánh đổi nằm ở chi phí cho mỗi lần ép. Phương án thay thế, một robot phục vụ hai máy ép, tiết kiệm được một robot nhưng lại làm cho thời gian ép của các máy đồng bộ và mỗi máy ép phải chờ máy kia. Phương án nào tốt hơn phụ thuộc vào thời gian mỗi lần ép so với thời gian di chuyển của robot, và đó chính là mục đích của việc ước tính thời gian chu kỳ từ bản vẽ.
Vành và mâm xe cần các loại kẹp khác nhau.
Hệ thống này sử dụng hai bộ kẹp cho hai chi tiết: một càng kẹp phẳng cho phôi tròn cần luồn vào giữa các khuôn dập, và một bộ kẹp vòng cho vành. Điều này rất quan trọng khi khách hàng muốn một robot xử lý cả hai: hoặc phải thay đổi dụng cụ giữa các công việc, điều này cần một bộ thay dụng cụ và một vị trí để đặt mỗi bộ kẹp, hoặc các robot được dành riêng cho mỗi chi tiết. Robot chuyên dụng đơn giản hơn nhưng tốn kém hơn trên mỗi dây chuyền; thiết kế chuyển đổi linh hoạt rẻ hơn về phần cứng nhưng làm tăng thời gian chuyển đổi và thêm một khâu cần kiểm tra.
Điều này phù hợp ở đâu và cần xem xét kỹ hơn ở đâu.
Việc vận hành máy ép tự động phù hợp khi các chi tiết có hình dạng ổn định, các máy ép được bố trí thẳng hàng và có khoảng trống bên cạnh, và tốc độ sản xuất đủ ổn định để оправдать việc sử dụng một robot cho mỗi máy ép. Cần xem xét kỹ hơn khi các chi tiết có kích thước khác nhau nhiều, khi khuôn không có cách nào định vị được chi tiết, hoặc khi bố trí máy ép không có đủ không gian cho robot đứng và với tới khuôn.
Những câu hỏi chúng tôi thường được hỏi
Liệu máy in có cần phải được sửa đổi không? Thông thường, nó cần các tín hiệu cho hệ thống khóa liên động và đôi khi là bố trí hệ thống bảo vệ cho phép robot tiếp cận. Chúng tôi sẽ kiểm tra điều này so với bố trí máy ép mà bạn gửi.
Một robot có thể phục vụ nhiều máy in cùng lúc không? Điều này có thể xảy ra khi thời gian hành trình đủ để robot có thời gian rảnh rỗi di chuyển và nạp phôi cho máy ép thứ hai. Ước tính thời gian chu kỳ sẽ cho thấy liệu điều đó có xảy ra hay không.
Liệu cùng một robot có thể xử lý cả phôi và vành xe không? Về mặt kỹ thuật thì có, với bộ thay dao tự động, nhưng nó sẽ làm tăng thời gian thay dao. Việc có đáng giá hay không phụ thuộc vào tần suất thay đổi các chi tiết.
Bạn nên gửi gì cho chúng tôi?
Đối với mỗi trạm, cần có bản vẽ chi tiết; bố trí máy ép, bao gồm vị trí đặt robot và cách mở khuôn; và sản lượng cần thiết hàng ngày. Với những thông tin này, chúng tôi có thể cho bạn biết yếu tố nào trong ba yếu tố trên sẽ gây khó khăn nhất trong dây chuyền sản xuất của bạn, và khái niệm về một cụm sản xuất (cell concept) cùng ước tính thời gian chu kỳ sẽ như thế nào.
Bạn muốn có ý tưởng cho máy in của mình? Liên hệ với chúng tôi tại đây Hoặc gửi bản vẽ và sản lượng hàng ngày của bạn đến địa chỉ sales@evsrobot.com.
Bài viết này mô tả cách thức hoạt động chung của máy ép và máy xử lý vành, cũng như những gì có thể quan sát được trong một dây chuyền sản xuất; bài viết không nêu rõ công suất, kích thước chi tiết, vật liệu, thời gian chu kỳ hoặc bất kỳ bước tạo hình nào.