
By EVST အယ်ဒီတာအဖွဲ့ · ပြန်လည်သုံးသပ်သူ EVST အယ်ဒီတာအဖွဲ့ · ၂၀၂၆ ခုနှစ်၊ အောက်တိုဘာလ ၈ ရက်နေ့တွင် နောက်ဆုံးအပ်ဒိတ်လုပ်ခဲ့သည် · အယ်ဒီတာ့အာဘော် · အမှားပြင်ဆင်ခြင်းမူဝါဒ · စည်းမျဉ်းစည်းကမ်းများ
ပျိုးပင်ဗန်းများသည် အုပ်စုလိုက် စီထားခြင်းကြောင့် ပါလက်ပုံစံ စီသည့်ဆဲလ်တစ်ခုသည် တစ်ချိန်တည်းတွင် တစ်ခုထက်ပိုသော သေတ္တာများကို စီမံခန့်ခွဲရန် လိုအပ်ပါသည်။ ဤဥပမာတွင်၊ လိမ္မော်ရောင်ရိုဘော့သည် ထောင့်မှန်စတုဂံကိရိယာကို အသုံးပြု၍ ညာဘက်မှ အနက်ရောင်ပျိုးပင်ဗန်းများကို ကောက်ယူပြီး ဘယ်ဘက်ရှိ အပြာရောင်ပါလက်သို့ သယ်ဆောင်ကာ ကြီးထွားလာသော ဝန်ထုပ်ပေါ်တွင် တင်ပါသည်။ နောက်ပိုင်းစက်ဝန်းများသည် ဗန်း၏ ဦးတည်ချက်နှင့် အနေအထားကို အလွှာအမျိုးမျိုးဖြင့် ပြောင်းလဲပေးသည်။ ပါလက်ပြီးစီးသွားသောအခါ၊ ကွန်ဗေယာသည် ဝန်ထုပ်အပြည့်အစုံကို အပြင်သို့ ရွှေ့ပါသည်။
အလားတူလိုင်းတစ်ခု စီစဉ်နေပါသလား။ ဗန်းပုံ၊ အစုအဝေးအသေးစိတ်၊ ပါလက်အရွယ်အစားနှင့် နေ့စဉ်ထုတ်လုပ်မှုကို ကျွန်ုပ်တို့ထံပေးပို့ပါ အပြင်အဆင်နှင့် ዑደብအချိန် ခန့်မှန်းချက်အတွက်။
ထည့်သွင်းခြင်းမှ ထုတ်ယူခြင်းအထိ သံသရာ
- စက်ရုပ်သည် ညာဘက်ကောက်ယူသည့်နေရာတွင် စီထားသော အနက်ရောင်ပျိုးပင်ဗန်းများကို ခူးသည်။
- ၎င်းသည် အစုအဝေးကို ဆဲလ်မှတစ်ဆင့် အပြာရောင် ပါလက်သို့ သယ်ဆောင်သွားသည်။
- ၎င်းသည် ဆင်းသက်လာပြီး အစုအဝေးကို အပေါ်ဆုံးအလွှာရှိ သတ်မှတ်ထားသောနေရာတွင် ထားရှိသည်။
- ကိရိယာသည် နောက်ရွေးချယ်မှုအတွက် လွှတ်ပြီး ဗလာပြန်ပေးသည်။
- အဆက်မပြတ် စက်ဝန်းများသည် အလွှာပုံစံကို တည်ဆောက်ရန်အတွက် အနေအထားနှင့် ဦးတည်ချက်ကို ပြောင်းလဲသည်။
- ပြီးစီးသွားသော ပါလက်သည် ရိုလာ ကွန်ဗေယာပေါ်ရှိ ကင်မရာဆီသို့ ရွေ့လျားသွားသည်။
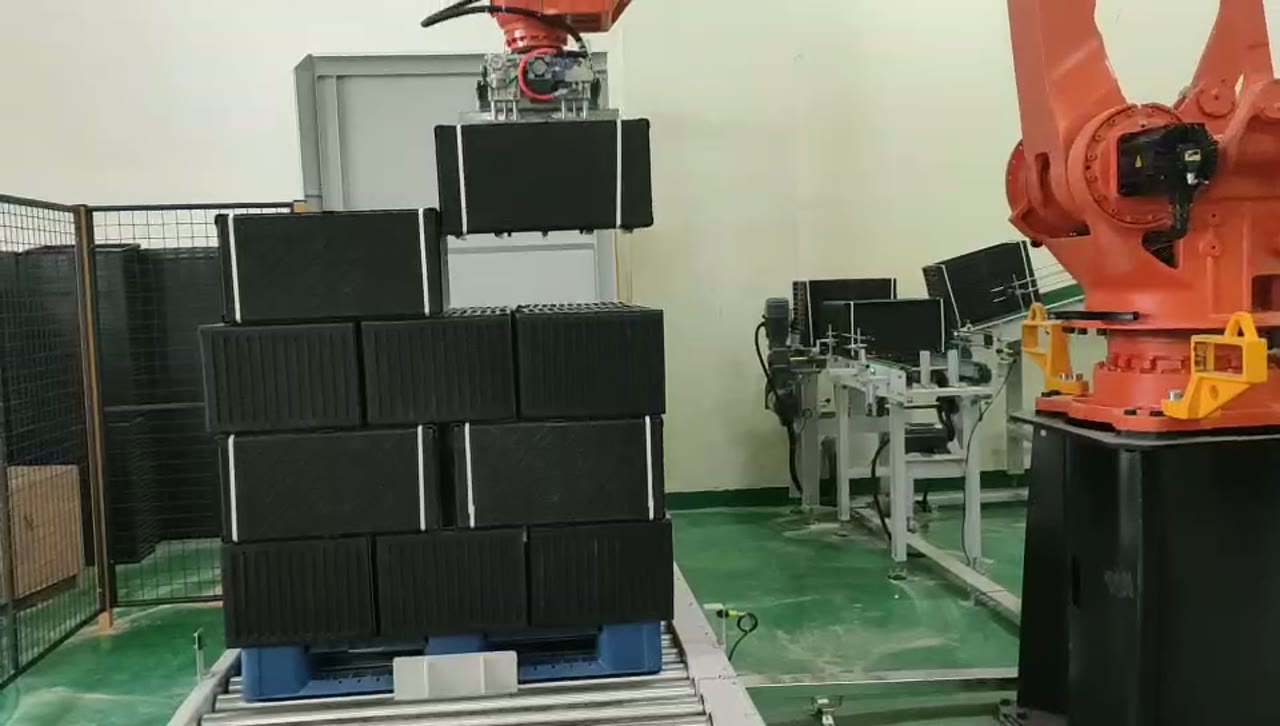
စီထားသောအုပ်စုကို ကိုင်တွယ်ထားသောယူနစ်အဖြစ် သဘောထားပါ
ဒီကိရိယာဟာ သီးခြားဗန်းကို ကိုင်တွယ်နေတာမဟုတ်ပါဘူး။ စီထားတဲ့အုပ်စုမှာ သူ့ရဲ့ကိုယ်ပိုင်အမြင့်၊ တောင့်တင်းမှုနဲ့ ခံနိုင်ရည်ရှိပြီး အဲဒီဝိသေသလက္ခဏာတွေက ကောက်ယူမှုနဲ့ နေရာချထားမှုကို လွှမ်းမိုးပါတယ်။ ဒါကြောင့် ဒီပရောဂျက်မှာ အနည်းဆုံးနဲ့ အများဆုံးစီထားတဲ့ အမြင့်၊ စီထားတဲ့အုပ်စု ကွဲပြားမှုနဲ့ ကိရိယာက စီထားတဲ့အုပ်စုကို ဘေးကင်းစွာ ထိတွေ့နိုင်တဲ့ နေရာတွေ လိုအပ်ပါတယ်။
ကောက်ယူရေးစခန်းသည် ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်သောနေရာတွင် အစုတစ်ခုစီကို တင်ပြရမည်။ အစုအမြင့်ကွဲပြားပါက ဆဲလ်သည် ကောက်ယူမှုအဆင့်ကို ရှာဖွေရန် သို့မဟုတ် ကန့်သတ်ရန် သတ်မှတ်ထားသောနည်းလမ်းတစ်ခု လိုအပ်သည်။ အထူးသဖြင့် ဒေါင်လိုက်မတင်သည့်အခါတွင် ကိရိယာရှင်းလင်းမှုကို ဗန်းအနားနှင့် အနီးနားရှိ အစုများတစ်ဝိုက်တွင် စစ်ဆေးသင့်သည်။
အလွှာအမျိုးမျိုးသည် နေရာချထားမှုမြေပုံဖြင့် စတင်သည်
ဗီဒီယိုတွင် မတူညီသော ဦးတည်ချက်များနှင့် အနေအထားများတွင် စီထားသော အစုအဝေးများကို ပြသထားသည်။ အသုံးဝင်သော ပါလက် ချက်နည်းသည် နေရာချထားမှုတိုင်းကို အတန်း၊ ကော်လံ၊ အလွှာနှင့် ဦးတည်ချက်အဖြစ် သတ်မှတ်ပေးသည်။ ထိုမြေပုံသည် ရည်ရွယ်ထားသော ပြောင်းလဲမှုပုံစံကို ရှင်းလင်းစေပြီး အင်ဂျင်နီယာများသည် ကိရိယာသည် ဝန်၏ ပြီးစီးသွားသော အပိုင်းကို မဖြတ်ကျော်ဘဲ အနေအထားတစ်ခုစီသို့ ရောက်ရှိနိုင်ခြင်း ရှိ၊ မရှိကို စစ်ဆေးနိုင်စေပါသည်။
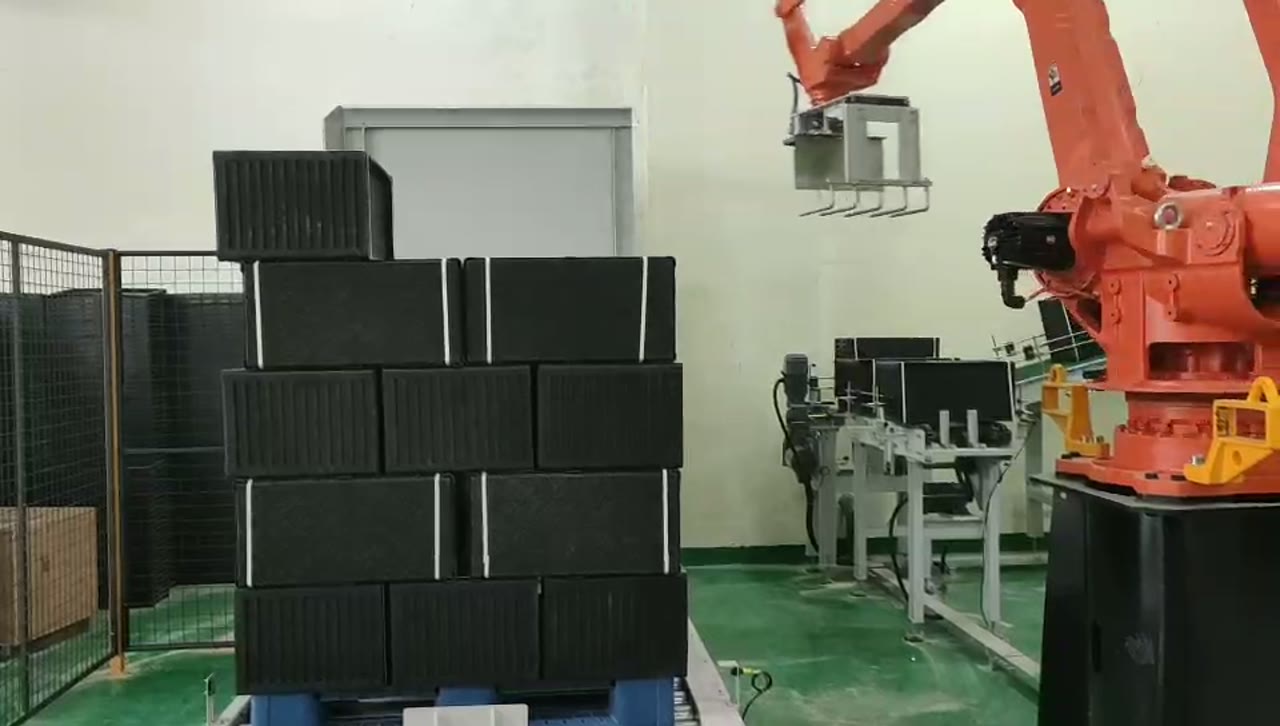
အလွှာပြောင်းလဲမှုသည် ချဉ်းကပ်မှုအမြင့်ကိုလည်း သက်ရောက်မှုရှိသည်။ ဝန်တိုးလာသည်နှင့်အမျှ စက်ရုပ်သည် အမြင့်ဆုံးနေရာချထားသော အစုအဝေးအထက်တွင် ရှင်းလင်းသော ဒေါင်လိုက်ချဉ်းကပ်မှုတစ်ခု လိုအပ်ပြီးနောက် ကောက်ယူသည့်ဘက်သို့ ပြန်မသွားမီ ထိန်းချုပ်ထားသော နောက်ဆုတ်မှုတစ်ခု လိုအပ်ပါသည်။ လက်ကောက်ဝတ်နှင့် ကိရိယာရှင်းလင်းမှုအတွက် ထောင့်အနေအထားများနှင့် စက်ရုပ်အောက်ခြေနှင့် အနီးဆုံးအလွှာကို စစ်ဆေးပါ။
| စီမံကိန်းရေးဆွဲခြင်းဆိုင်ရာ အချက်အလက်များ | အဘယ်ကြောင့်အရေးပါ |
|---|---|
| ဗန်းနှင့် အထပ်လိုက်အုပ်စု အတိုင်းအတာများ | ကိရိယာထိတွေ့မှုနှင့် stack အကွာအဝေးကို သတ်မှတ်ပေးသည်။ |
| ပါလက်အရွယ်အစားနှင့် ခွင့်ပြုထားသော အပေါ်ယံအကာ | နေရာချထားမှုဇယားကွက်ကို သတ်မှတ်သည် |
| အလွှာ ဦးတည်ချက် အစီအစဉ် | ရိုဘော့ ချက်နည်းနှင့် ဝန်တင်ပုံစံကို သတ်မှတ်သည် |
| အပြည့်တင်နိုင်သော အမြင့် | ဒေါင်လိုက်ရောက်ရှိမှုနှင့် အပေါ်ယံရှင်းလင်းမှုကို အဓိပ္ပာယ်ဖွင့်ဆိုသည် |
| ကွန်ဗာတာဒေတာနှင့် ရပ်တန့်နေရာ | ပါလက် ချက်နည်းကို စွန့်ထုတ်မှုနှင့် ချိန်ညှိပေးသည် |
ကွန်ဗေယာသည် ပါလက်တင်စက်ဝန်း၏ အစိတ်အပိုင်းတစ်ခုဖြစ်သည်။
နောက်ဆုံးနေရာချထားပြီးနောက်၊ စက်ရုပ်သည် ပါလက်(pallet)ကို ရှင်းလင်းရမည်ဖြစ်ပြီး ကွန်ဗေယာသည် ဝန်သည် ရွှေ့ပြောင်းရန် အသင့်ဖြစ်နေကြောင်း သိရှိရမည်။ ထို့ကြောင့် အဆုံးတွင်ပြသထားသော စွန့်ထုတ်မှုသည် သီးခြားထောက်ပံ့ပို့ဆောင်ရေးအသေးစိတ်အချက်အလက်များ မဟုတ်ဘဲ ဆဲလ်အစီအစဉ်၏ အစိတ်အပိုင်းတစ်ခုဖြစ်သည်။ လွှဲပြောင်းပေးအပ်မှုတွင် စက်ရုပ်-ရှင်းလင်းခြင်း၊ ပါလက်ပြီးစီးခြင်း၊ ကွန်ဗေယာ အသင့်ဖြစ်ခြင်းနှင့် ပါလက်-လွှတ်ပေးခြင်း အခြေအနေများ ပါဝင်သင့်သည်။
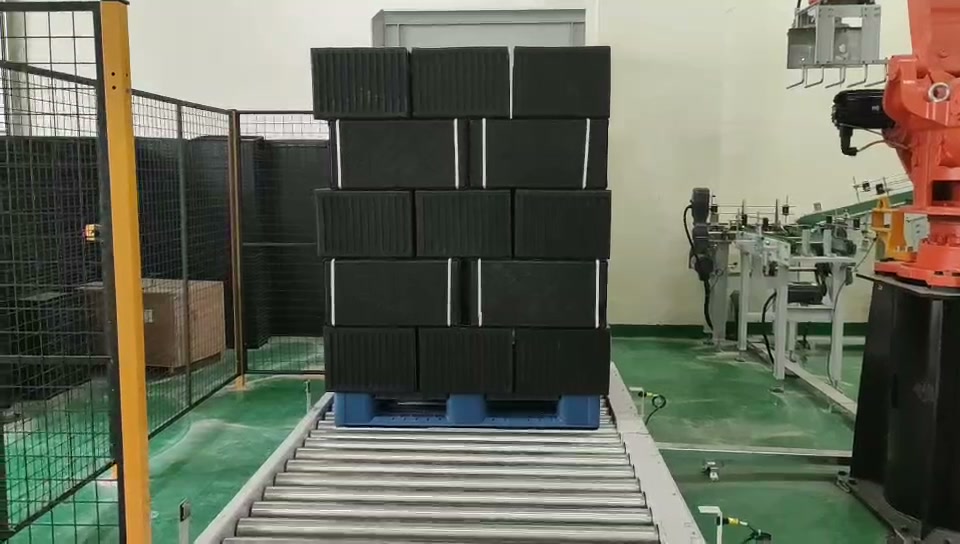
နောက်ထပ် ဗလာ pallet သည်လည်း pallet ချက်နည်းတွင် အသုံးပြုသည့် datum တစ်ခုတည်းကို ထပ်ခါတလဲလဲ ရပ်တန့်ရန် လိုအပ်သည်။ မဟုတ်ပါက နေရာချထားမှုအမှတ်တိုင်းသည် အတူတကွ ရွေ့လျားသည်။
စမ်းသပ်မှုမှာ ဘာတွေကို အတည်ပြုရမလဲ
တကယ့်ဗန်းများနှင့် ကိုယ်စားပြု အထပ်လိုက်အုပ်စုများကို အသုံးပြုပါ။ ကိရိယာသည် အနီးနားရှိ ပစ္စည်းများကို မနှောင့်ယှက်ဘဲ အထပ်ကို ကောက်ယူနိုင်ကြောင်း၊ အမြန်ဆုံး စီစဉ်ထားသည့် ရွေ့လျားမှုကို ဖြတ်သန်းနိုင်ကြောင်း၊ အလွှာတစ်လျှောက် ဆွဲယူခြင်းမရှိဘဲ ထားရှိနိုင်ကြောင်းနှင့် သန့်ရှင်းစွာ လွှတ်နိုင်ကြောင်း အတည်ပြုပါ။ အမြင့်ဆုံးနှင့် အဝေးဆုံးနေရာများ အပါအဝင် ပြီးပြည့်စုံသော ပုံစံကို တည်ဆောက်ပြီးနောက် ထုတ်လွှတ်ခြင်းနှင့် ဗလာပါလက် လဲလှယ်ခြင်း အစီအစဉ်ကို လုပ်ဆောင်ပါ။
ကျွန်ုပ်တို့ထံ ဘာပို့ရမလဲ
- ဗန်းပုံဆွဲခြင်း၊ ပစ္စည်းနှင့် အထပ်လိုက်အုပ်စုအပိုင်းအခြား။
- ကောက်ယူချိန်တွင် ပြထားသော အစုအရေအတွက် သို့မဟုတ် အမြင့်။
- ပါလက် အတိုင်းအတာ၊ အလွှာပုံစံနှင့် အများဆုံး ဝန်တင်နိုင်သည့် အမြင့်။
- ထည့်သွင်းနှင့် ထုတ်လွှတ်သည့် ကွန်ဗာတာ အပြင်အဆင်။
- နေ့စဉ်အထွက်၊ အလှည့်ကျပုံစံနှင့် ဗလာပါလက်နည်းလမ်း။
- ဝန်တင်လက်ခံမှုနှင့် သယ်ယူပို့ဆောင်ရေး လိုအပ်ချက်များ။
EVST ကို ဆက်သွယ်ပါ သို့မဟုတ် ပါလက်တင်ပြုလုပ်ခြင်း သဘောတရားနှင့် လည်ပတ်ချိန် ခန့်မှန်းချက်အတွက် ဤထည့်သွင်းမှုများနှင့်အတူ sales@evsrobot.com သို့ အီးမေးလ်ပို့ပါ။
နောက်ဆုံးကိရိယာဒီဇိုင်း၊ အလွှာပုံစံ၊ ဝန်တည်ငြိမ်မှုနှင့် ထုတ်လုပ်မှုနှုန်းတို့သည် တကယ့်ဗန်းများ၊ ပါလက်နှင့် ကွန်ဗေယာနှင့် အတည်ပြုချက် လိုအပ်ပါသည်။