
Εισαγωγή
Είναι επιτακτική ανάγκη να επιλέξετε το κατάλληλο ρομπότ στον συνεχώς μεταβαλλόμενο τομέα του βιομηχανικού αυτοματισμού για τη βελτίωση της παραγωγικότητας και της αποδοτικότητας. Αυτό το άρθρο θα συγκρίνει την αποτελεσματικότητα δύο κοινών τύπων βιομηχανικών ρομπότ: ρομπότ έξι αξόνων και ρομπότ παλετοποίησης. Θα παρέχεται ένας εξαντλητικός οδηγός για να βοηθήσει τους κατασκευαστές να λαμβάνουν τεκμηριωμένες αποφάσεις αξιολογώντας τις τεχνικές προδιαγραφές, την καταλληλότητα της εφαρμογής και τη συνολική τους απόδοση.
Πεδίο εφαρμογής των ρομποτικών τεχνολογιών
Εισαγωγή στα Industrial Robots Industrial
Τα ρομπότ έχουν γίνει βασικό συστατικό της σύγχρονης κατασκευής, παρέχοντας ανώτερη ακρίβεια, συνέπεια και αποτελεσματικότητα που η ανθρώπινη εργασία δεν μπορεί να ανταποκριθεί. Οι διαφορετικές διαμορφώσεις αυτών των ρομπότ προορίζονται για την εκτέλεση διαφορετικών καθηκόντων. Το τοπίο της παραγωγής μεταμορφώνεται από τη βιομηχανική ρομποτική, η οποία πλέον ασχολείται με τη συναρμολόγηση, τη συγκόλληση, τη συσκευασία και το χειρισμό υλικών.
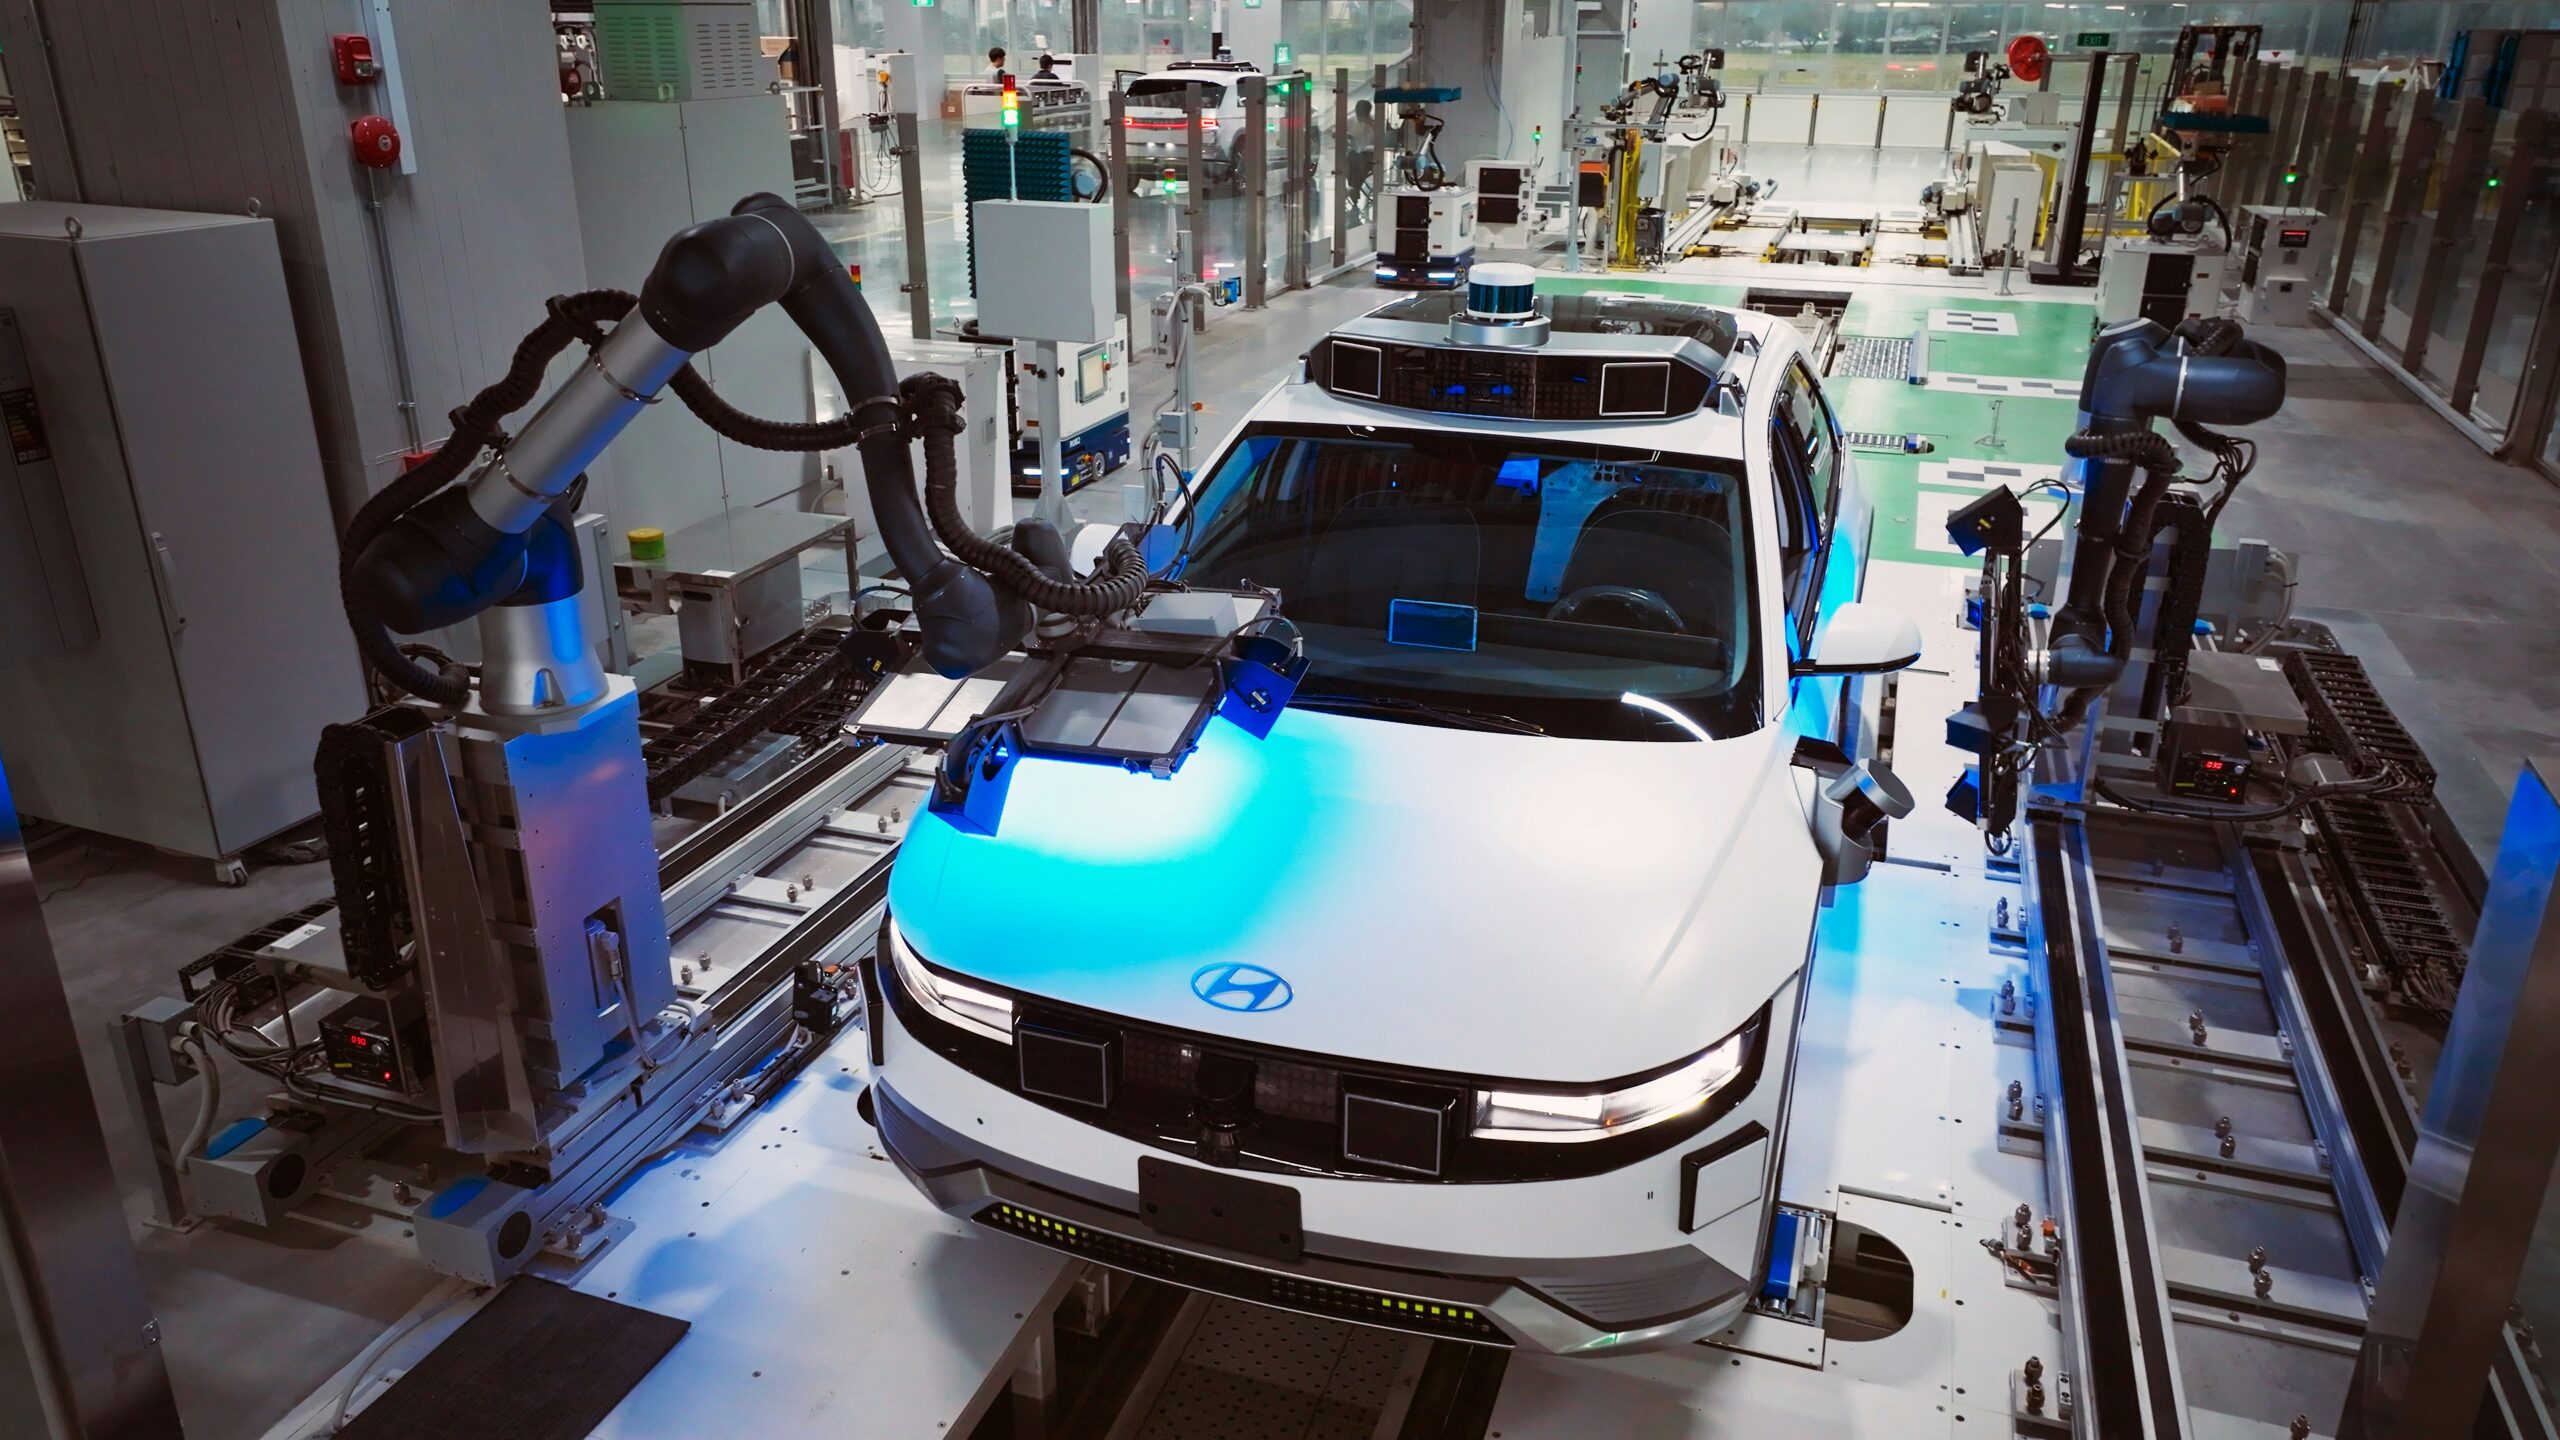
Λεπτομέρειες για τα ρομπότ έξι αξόνων
Η ευελιξία και η επιδεξιότητα είναι εξέχοντα χαρακτηριστικά της ρομποτικής έξι αξόνων. Αυτά τα μηχανήματα είναι ικανά να κινούνται σε έξι διακριτές κατευθύνσεις, όπως υποδηλώνει το όνομά τους, και τους παρέχουν έξι βαθμούς ελευθερίας. Εξαιτίας αυτού, είναι βέλτιστα για εργασίες που απαιτούν ακριβή τοποθέτηση και περίπλοκες κινήσεις. Η συγκόλληση, η βαφή, η συναρμολόγηση και ο χειρισμός υλικών αποτελούν κοινές εφαρμογές. Ρομπότ έξι αξόνων μπορεί να εκτελεί καθήκοντα που θα ήταν αδύνατα ή δύσκολα για ρομπότ με μικρότερη ικανότητα λόγω της προσαρμοστικότητάς τους.
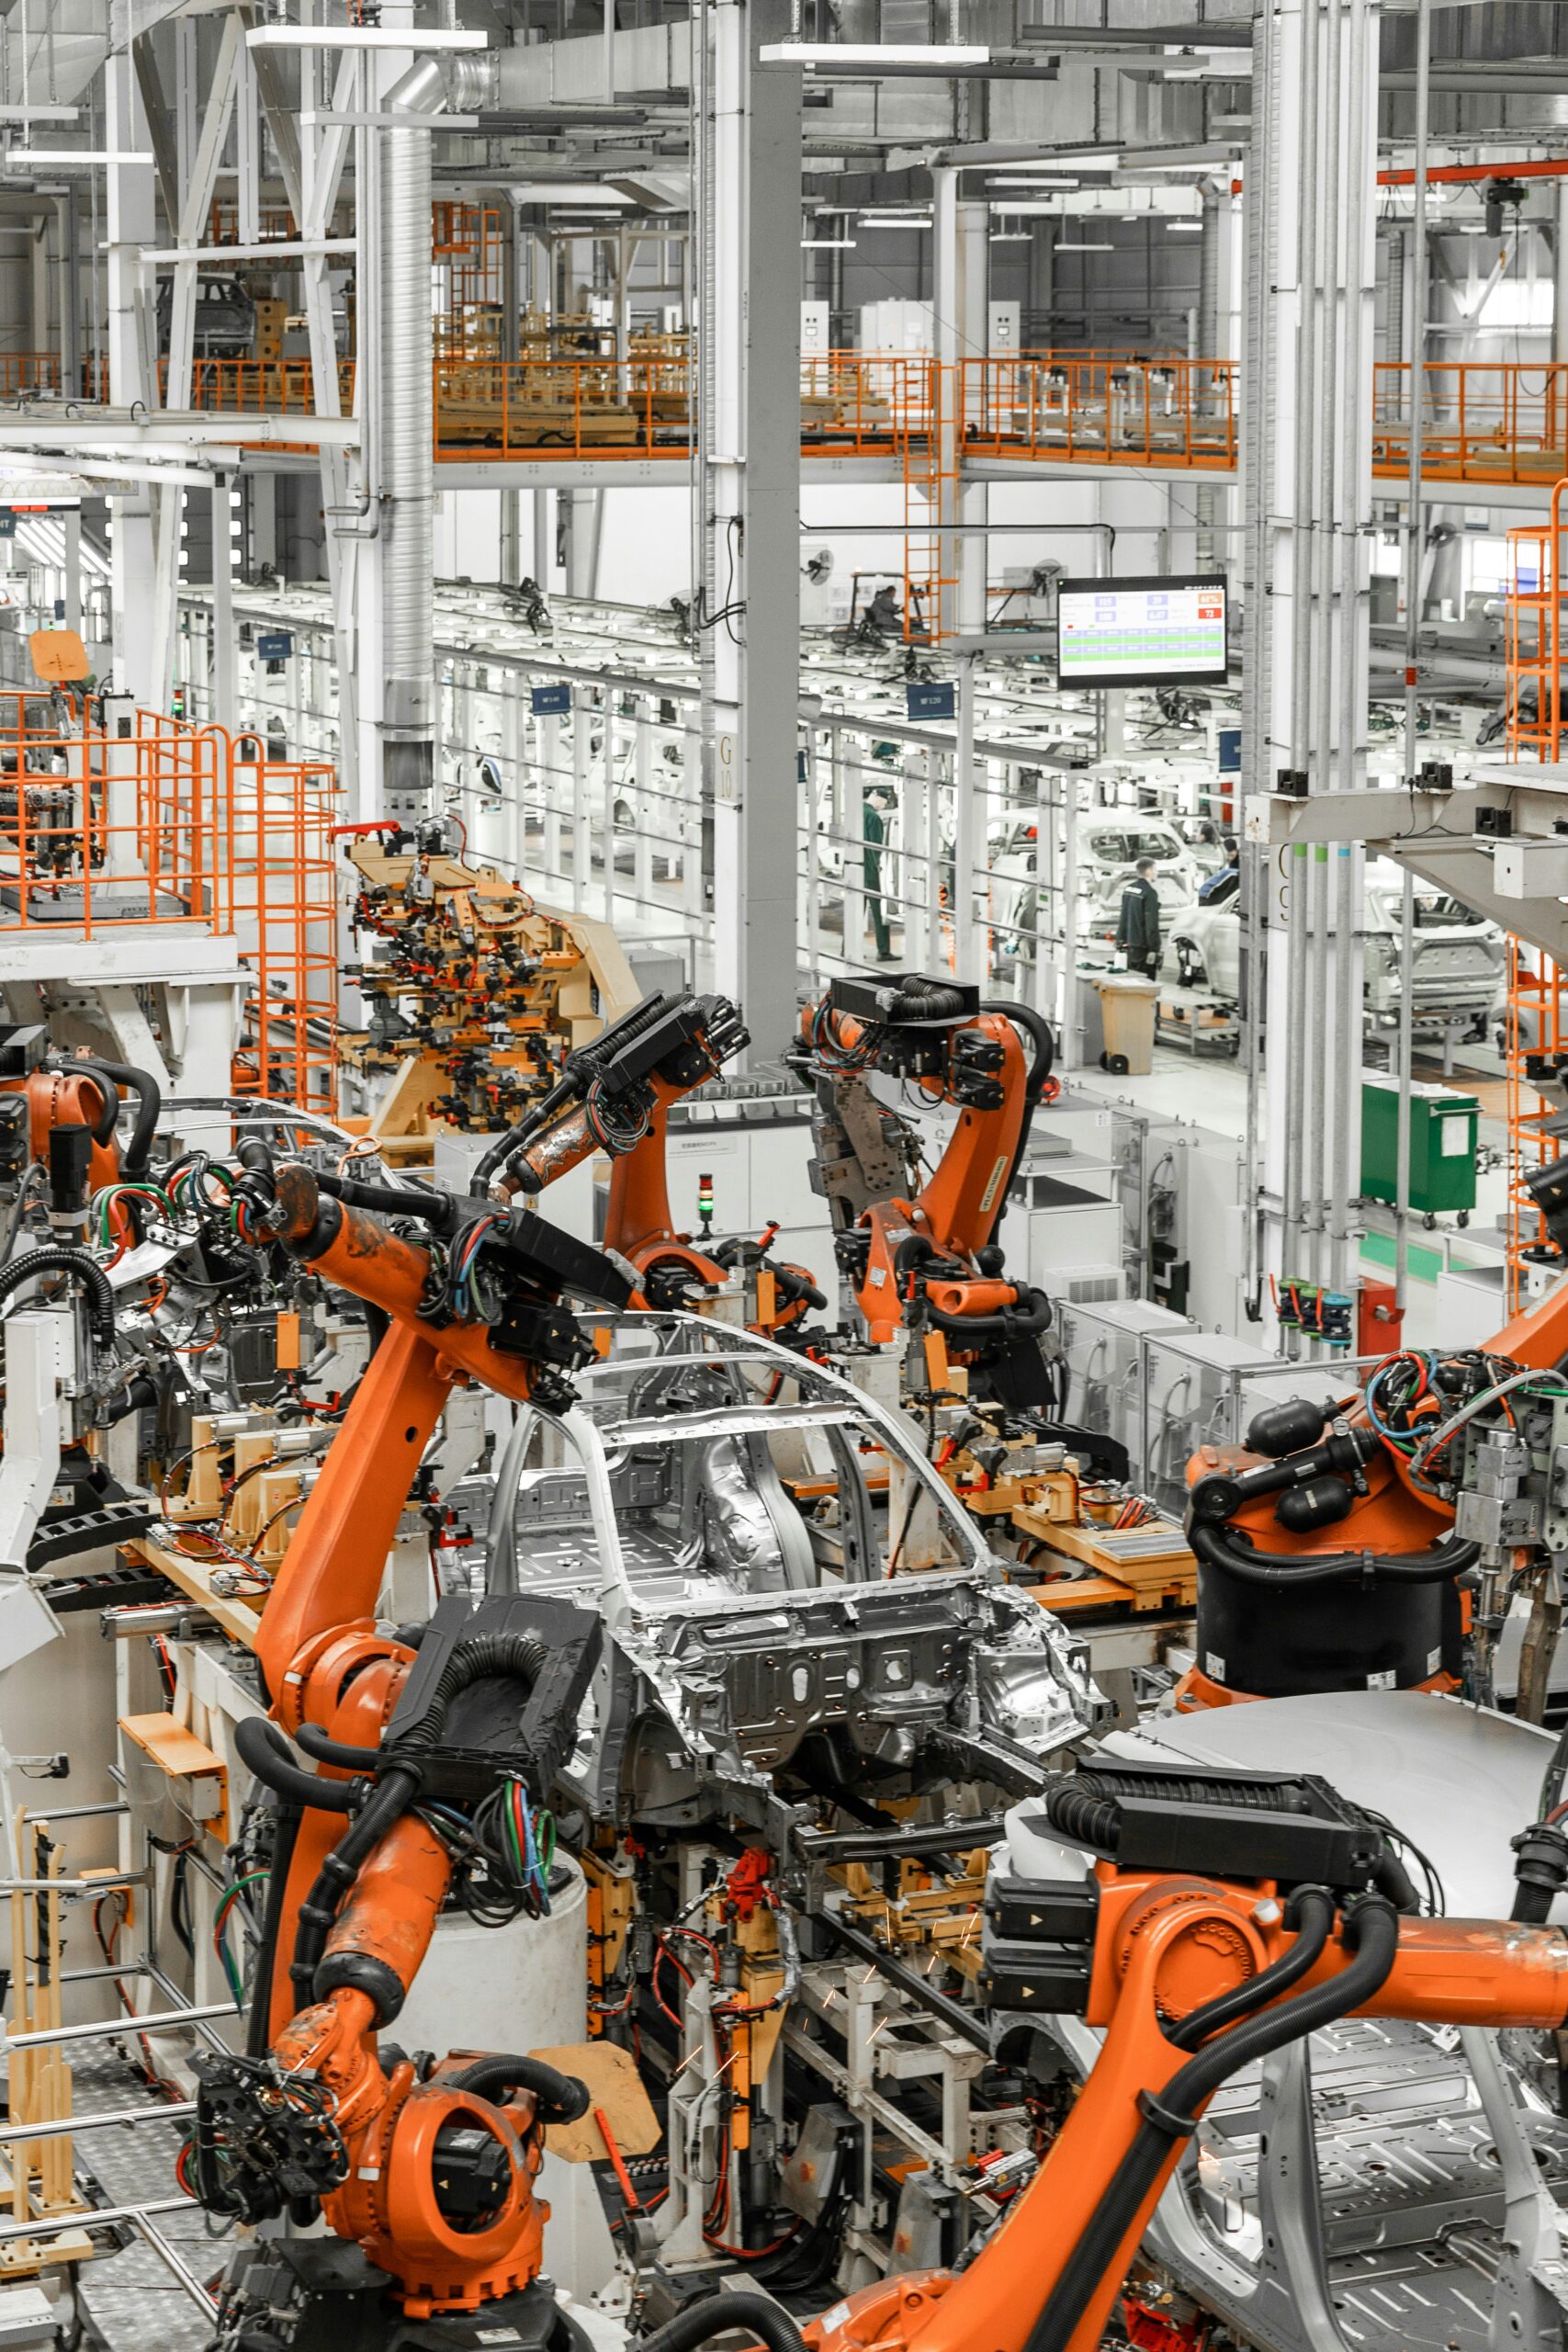
Λεπτομέρειες Palletizing Robots
Οι μηχανές παλετοποίησης, αντίθετα, έχουν σχεδιαστεί για να τακτοποιούν και να οργανώνουν προϊόντα σε παλέτες. Ο στόχος αυτών των ρομπότ είναι να εκτελούν επαναλαμβανόμενες εργασίες μεγάλου όγκου με ακρίβεια και ταχύτητα. Σε τομείς όπως τα logistics, τα φαρμακευτικά προϊόντα και τα τρόφιμα και ποτά, η αποτελεσματική παλετοποίηση είναι απαραίτητη για τη διατήρηση της ροής εργασίας. Χρησιμοποιούνται ευρέως. Το πρωταρχικό πλεονέκτημα του ρομπότ παλετοποίησης είναι η ικανότητά τους να φιλοξενούν σημαντικό φορτίο και να λειτουργούν συνεχώς με ελάχιστη ανθρώπινη παρέμβαση.
Λεπτομέρειες για τα Προϊόντα
Συνεργατικό ρομπότ με έξι άξονες
Το συνεργατικό ρομπότ R6-093S είναι μια εξαιρετική απεικόνιση του α ρομπότ έξι αξόνων. Το ρομπότ προορίζεται για συγκόλληση τόξου, pick-and-place, παλετοποίηση και χειρισμό, με ωφέλιμο φορτίο 6 kg και απόσταση φθάνοντας τα 917 mm. Η προσαρμοστικότητά του σε μια ποικιλία βιομηχανικών εφαρμογών διευκολύνεται από τη συμπαγή δομή και την ικανότητά του να λειτουργεί σε περιορισμένους χώρους. Ένα πολύτιμο περιουσιακό στοιχείο για κάθε γραμμή παραγωγής, το R6-093S αναγνωρίζεται για την εξαιρετική απόδοση και την αξιοπιστία του.
Ρομπότ που παλετοποιεί
The ρομπότ παλετοποίησης Το QJRB180-1 διακρίνεται για τις εξαιρετικές του προδιαγραφές. Η χωρητικότητα ωφέλιμου φορτίου των 180 κιλών και η απόσταση 3153 mm το καθιστούν κατάλληλο για εργασίες υψηλής ταχύτητας και υψηλής ακρίβειας σε βιομηχανίες όπως έπιπλα, τρόφιμα και ποτά και 3C (υπολογιστές, επικοινωνίες, ηλεκτρονικά είδη ευρείας κατανάλωσης). Για παράδειγμα, αυτό το ρομπότ προορίζεται να εκτελεί εργασίες όπως η παλετοποίηση, η επιλογή, η συσκευασία, ο χειρισμός, η φόρτωση και η εκφόρτωση. Σε απαιτητικά βιομηχανικά περιβάλλοντα, αποτελεί εξαιρετική επιλογή λόγω της σταθερής απόδοσης και της υψηλής ταχύτητας λειτουργίας του.
Τεχνική Συγκριτική Ανάλυση Χωρητικότητα ωφέλιμου φορτίου
Κατά την αντίθεση ρομπότ έξι αξόνων και ρομπότ παλετοποίησης, η χωρητικότητα ωφέλιμου φορτίου είναι ένας από τους πιο κρίσιμους παράγοντες που πρέπει να ληφθούν υπόψη. Η χωρητικότητα ωφέλιμου φορτίου των ρομπότ έξι αξόνων, όπως το R6-093S, είναι συνήθως χαμηλότερη από αυτή του ρομπότ παλετοποίησης. Το R6-093S είναι κατάλληλο για εργασίες που απαιτούν ακρίβεια σε σχέση με την ωμή αντοχή και μπορεί να χειριστεί μέγιστο βάρος 6 κιλών. Αντίθετα, το QJRB180-1 ρομπότ παλετοποίησης είναι βέλτιστα προσαρμοσμένο για εργασίες που απαιτούν τη μεταφορά μεγάλων αντικειμένων και την ανύψωση βαρέων αντικειμένων, καθώς μπορεί να φιλοξενήσει έως και 180 κιλά. Η σημαντική διαφορά στη χωρητικότητα ωφέλιμου φορτίου χρησιμεύει για να τονίσει τον ειδικό χαρακτήρα του ρομπότ παλετοποίησης για εργασίες βαρέως τύπου.
Απόμακρη πρόσβαση
Η καταλληλότητα ενός ρομπότ για συγκεκριμένα καθήκοντα καθορίζεται επίσης από την απόσταση προσέγγισής του. Σε σύγκριση με ρομπότ παλετοποίησης, τα ρομπότ έξι αξόνων έχουν συνήθως μειωμένο άνοιγμα των χεριών. Για παράδειγμα, το R6-093S είναι κατάλληλο για εργασίες που απαιτούν ακρίβεια κοντινής εμβέλειας, καθώς έχει απόσταση προσέγγισης 917 mm. Το QJRB180-1, αντίθετα, έχει απόσταση προσέγγισης 3153 mm, γεγονός που του επιτρέπει να αντιμετωπίζει καθήκοντα που απαιτούν εκτεταμένη εμβέλεια και να καλύπτουν μεγαλύτερη περιοχή. Σαν άποτέλεσμα, ρομπότ παλετοποίησης είναι πιο κατάλληλες για εργασίες που απαιτούν μεγαλύτερους χώρους εργασίας.
Ακρίβεια και ακρίβεια
Η ακρίβεια και η ακρίβεια είναι απαραίτητες για τη διασφάλιση της ποιότητας των εργασιών της βιομηχανικής ρομποτικής. Αυτός είναι ένας τομέας στον οποίο η ρομποτική έξι αξόνων υπερέχει, με το R6-093S να παρέχει επαναλαμβανόμενη ακρίβεια τοποθέτησης ±0.02 mm. Σε εργασίες όπως η συγκόλληση και η συναρμολόγηση, ακόμη και μικρές αποκλίσεις μπορεί να έχουν σημαντικό αντίκτυπο στο τελικό προϊόν, αυτό το υψηλό επίπεδο ακρίβειας είναι απαραίτητο. Ρομπότ παλετοποίησης προσφέρουν επαρκή ακρίβεια για τα προβλεπόμενα καθήκοντά τους, παρά το γεγονός ότι δεν είναι τόσο ακριβείς όσο ρομπότ έξι αξόνων. Η επαναλαμβανόμενη ακρίβεια τοποθέτησης του QJRB180-1 είναι ±0.5 mm, η οποία είναι κατάλληλη για εργασίες χειρισμού υλικών και παλετοποίησης.
Εύρος ταχύτητας και κίνησης
Σε ένα ρομπότ, η αποτελεσματικότητα και η ευελιξία επηρεάζονται σημαντικά από τον ρυθμό και το εύρος κίνησης του. Με κοινές ταχύτητες έως και 360°/s, τα ρομπότ έξι αξόνων όπως το R6-093S έχουν σχεδιαστεί για ταχύτητα και ευελιξία. Αυτό τους δίνει τη δυνατότητα να χειρίζονται τα καθήκοντά τους με ταχύτητα και αποτελεσματικότητα. Ρομπότ παλετοποίησης, συμπεριλαμβανομένου του QJRB180-1, είναι επίσης ικανά να επιτύχουν αξιοσημείωτες ταχύτητες, με ταχύτητες αρμών που φτάνουν τις 298°/s. Ωστόσο, το πιο θεμελιώδες πλεονέκτημά τους είναι η ικανότητά τους να διαχειρίζονται διαρκώς επαναλαμβανόμενα καθήκοντα. Ενώ ρομπότ παλετοποίησης έχουν συνήθως λιγότερους βαθμούς ελευθερίας, το εύρος κίνησης του ρομπότ έξι αξόνων είναι πιο εκτεταμένο, επιτρέποντας την κίνηση προς έξι κατευθύνσεις.
Καταλληλότητα εφαρμογής
Εφαρμογές που είναι ειδικές για έναν συγκεκριμένο κλάδο
Ρομπότ παλετοποίησης και ρομπότ έξι αξόνων Και οι δύο χρησιμοποιούνται ευρέως σε μια ποικιλία βιομηχανιών. Ωστόσο, οι ακριβείς εφαρμογές τους ποικίλλουν. Η ρομποτική έξι αξόνων εφαρμόζεται σε πολλούς τομείς, όπως η αεροδιαστημική, η ηλεκτρονική και η αυτοκινητοβιομηχανία. Η συγκόλληση, η βαφή, η επιθεώρηση και η συναρμολόγηση είναι μεταξύ των εργασιών για τις οποίες χρησιμοποιούνται συχνά αυτά τα όργανα. Είναι κατάλληλα για εφαρμογές που απαιτούν υψηλή ακρίβεια και ευελιξία λόγω της ικανότητάς τους να εκτελούν περίπλοκες κινήσεις.
Από την άλλη πλευρά, οι βιομηχανίες που απαιτούν αποτελεσματική παλετοποίηση και διαχείριση υλικών εξαρτώνται από ρομπότ παλετοποίησηςics. Σε μια προσπάθεια να βελτιστοποιήσουν τις λειτουργίες τους και τη διαχείριση αποθεμάτων, οι βιομηχανίες συμπεριλαμβανομένων των logistics, των φαρμακευτικών προϊόντων και των τροφίμων και ποτών εξαρτώνται σημαντικά από ρομπότ παλετοποίησης. Η συσκευασία, η φόρτωση/εκφόρτωση αγαθών και η στοίβαξη προϊόντων σε παλέτες είναι μεταξύ των καθηκόντων στα οποία υπερέχουν αυτά τα ρομπότ.
Εφαρμογές για συγκεκριμένες εργασίες
Ρομπότ έξι αξόνων προσαρμόζονται καλύτερα για εργασίες που απαιτούν ακρίβεια και επιδεξιότητα όταν πρόκειται για καθήκοντα που αφορούν συγκεκριμένες εφαρμογές. Διαθέτουν την ικανότητα να εκτελούν σύνθετες εργασίες με απαράμιλλη ακρίβεια, συμπεριλαμβανομένης της συγκόλλησης, της βαφής και της συναρμολόγησης, ως συνέπεια της εξαδιάστατης κινητικότητάς τους. Επιπλέον, αυτά τα ρομπότ είναι κατάλληλα για περιβάλλοντα που απαιτούν προσαρμοστικότητα και ευελιξία, καθώς μπορούν να επαναπρογραμματιστούν για να εκτελούν μια ποικιλία εργασιών.
Ο σκοπός της ρομπότ παλετοποίησης είναι να διευκολύνει την αποτελεσματική ολοκλήρωση επαναλαμβανόμενων καθηκόντων. Είναι πιο αποτελεσματικά για το χειρισμό υλικών, την παλετοποίηση, την επιλογή και τη συσκευασία. Ένα παράδειγμα είναι το QJRB180-1, το οποίο είναι ιδανικό για εργασίες που απαιτούν τη μετακίνηση βαρέων αντικειμένων και την οργάνωσή τους σε παλέτες. Οι βιομηχανίες που απαιτούν συνεχείς λειτουργίες υψηλής ταχύτητας είναι κατάλληλες για την εξαιρετική χωρητικότητα ωφέλιμου φορτίου και την εκτεταμένη εμβέλεια.
Ανάλυση αποτελεσματικότητας
Λειτουργική αποδοτικότητα
Όταν αποφασίζετε μεταξύ ρομπότ έξι αξόνων και ρομπότ παλετοποίησης, η λειτουργική αποτελεσματικότητα είναι ένας κρίσιμος παράγοντας. Σε καθήκοντα που απαιτούν προσαρμοστικότητα και περίπλοκες κινήσεις, τα ρομπότ έξι αξόνων είναι εξαιρετικά αποδοτικά λόγω της ακρίβειας και της ευελιξίας τους. Αυτό μειώνει την ανάγκη για πολυάριθμες εξειδικευμένες ρομποτικές, επιτρέποντάς τους να εκτελούν πολυάριθμες εργασίες σε μια ενιαία γραμμή παραγωγής. Ωστόσο, η λειτουργική τους αποτελεσματικότητα μπορεί να επηρεαστεί από τη μειωμένη εμβέλειά τους και τη μειωμένη χωρητικότητα ωφέλιμου φορτίου.
Σε καθήκοντα που απαιτούν επαναλαμβανόμενες κινήσεις και βαριά ανύψωση, ρομπότ παλετοποίησης έχουν σχεδιαστεί για να λειτουργούν με υψηλή απόδοση. Το QJRB180-1, για παράδειγμα, είναι ικανό να λειτουργεί συνεχώς με ελάχιστη ανθρώπινη παρέμβαση, καθιστώντας το εξαιρετικά αποδοτικό για εργασίες χειρισμού υλικών και παλετοποίησης. Είναι πιο αποτελεσματικό σε εργασίες μεγάλου όγκου λόγω της ικανότητάς του να μεταφέρει σημαντικό φορτίο και να καλύπτει μια ευρεία περιοχή.
Επίδραση παραγωγικότητας
Ανάλογα με την εφαρμογή τους, ρομπότ έξι αξόνων και ρομπότ παλετοποίησης έχουν διαφορετικές επιπτώσεις στην παραγωγικότητα. Σε καθήκοντα που απαιτούν ευελιξία και περίπλοκη εργασία, τα ρομπότ έξι αξόνων μπορούν να αυξήσουν σημαντικά την παραγωγικότητα λόγω της υψηλής ακρίβειας και ταχύτητάς τους. Η ικανότητά τους να εκτελούν πολλές εργασίες ταυτόχρονα ελαχιστοποιεί τη διακοπή και ενισχύει τη συνολική απόδοση.
Από την άλλη πλευρά, ρομπότ παλετοποίησης είναι γνωστοί για την ικανότητά τους να ενισχύουν την παραγωγικότητα σε καθήκοντα που απαιτούν το χειρισμό σημαντικών ποσοτήτων προϊόντων. Είναι απαραίτητα σε βιομηχανίες που απαιτούν γρήγορη και αποτελεσματική παλετοποίηση λόγω της ικανότητάς τους να λειτουργούν σε υψηλές ταχύτητες και να διατηρούν συνεχή εργασία χωρίς κόπωση. Επιπλέον, τα οφέλη παραγωγικότητας του QJRB180-1 ενισχύονται περαιτέρω από την εκτεταμένη εμβέλεια και την ικανότητά του να αντιμετωπίζει μεγάλα φορτία.
Ευελιξία και προσαρμοστικότητα
Η προσαρμοστικότητα και η ευελιξία ενός ρομπότ είναι βασικοί παράγοντες για τον καθορισμό της καταλληλότητάς του για διάφορα καθήκοντα. Τα εξαιρετικά προσαρμόσιμα ρομπότ έξι αξόνων μπορούν να επαναπρογραμματιστούν για να εκτελούν μια ποικιλία καθηκόντων. Αυτό τα καθιστά την τέλεια επιλογή για δυναμικά περιβάλλοντα στα οποία οι απαιτήσεις παραγωγής υπόκεινται σε συχνές αλλαγές. Η προσαρμοστικότητα του συμπαγούς σχεδιασμού τους και η ικανότητά τους να λειτουργούν σε περιορισμένους χώρους ενισχύονται περαιτέρω.
Ρομπότ παλετοποίησης προσφέρουν σημαντική προσαρμοστικότητα στα εξειδικευμένα τους καθήκοντα, αν και δεν είναι τόσο ευέλικτα όσο ρομπότ έξι αξόνων. Στον τομέα του, το QJRB180-1 είναι ευέλικτο, καθώς μπορεί να φιλοξενήσει διάφορους τύπους προϊόντων και διαμορφώσεις παλετοποίησης. Από την άλλη πλευρά, μπορεί να μην είναι κατάλληλο για εργασίες που απαιτούν υψηλή ακρίβεια ή περίπλοκες κινήσεις.
Τελικές Σκέψεις
Συμπερασματικά, και τα δύο ρομπότ παλετοποίησης και ρομπότ έξι αξόνων έχουν διακριτά πλεονεκτήματα που τα καθιστούν κατάλληλα για μια ποικιλία βιομηχανικών εφαρμογών. Η λεπτομερής εργασία και η προσαρμοστικότητα είναι οι βέλτιστες εφαρμογές για τη ρομποτική έξι αξόνων, οι οποίες χαρακτηρίζονται από την ευελιξία, την ακρίβεια και την ευελιξία τους. Σε καθήκοντα που απαιτούν επαναλαμβανόμενες κινήσεις μεγάλου όγκου, ρομπότ παλετοποίησης είναι ιδιαίτερα αποτελεσματικά λόγω της λειτουργικής τους απόδοσης, της εκτεταμένης εμβέλειας και της υψηλής χωρητικότητας ωφέλιμου φορτίου.
Η επιλογή του κατάλληλου ρομπότ εξαρτάται από τη βιομηχανία και τις συγκεκριμένες απαιτήσεις της εργασίας. Οι κατασκευαστές μπορούν να λάβουν τεκμηριωμένες αποφάσεις που βελτιώνουν την παραγωγικότητα και την αποτελεσματικότητα στις λειτουργίες, κατανοώντας τα δυνατά σημεία και τους περιορισμούς κάθε ποικιλίας. Με τη συνεχή πρόοδο της τεχνολογίας, το μέλλον του αυτόνομου αυτοματισμού αναμένεται να προσφέρει ακόμη περισσότερες ευκαιρίες και δυνατότητες για βιομηχανικές εφαρμογές.