
Ρομποτικός ψεκασμός κόλλας για πίνακες οργάνων
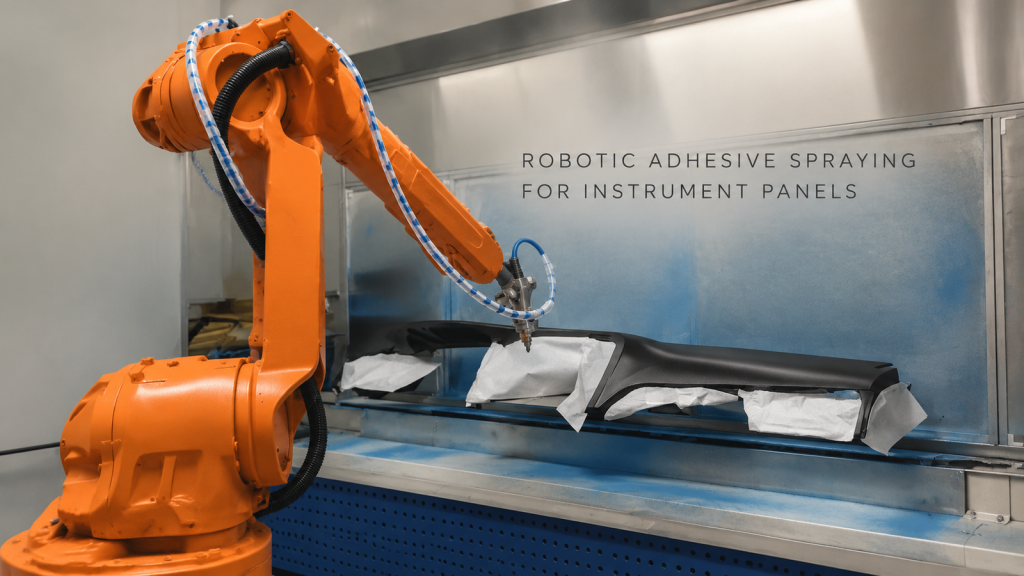
Δείτε ένα ρομπότ να πλησιάζει, ακολουθήστε το και επανατοποθετήστε το σε έναν πίνακα οργάνων και, στη συνέχεια, ελέγξτε την πορεία, την απόσταση και τα δεδομένα επικύρωσης για ένα πρακτικό έργο.
Συγκόλληση ραφών με ρομπότ σε ένα τεμάχιο εργασίας με νευρώσεις σε σχήμα κουτιού: Τι απαιτεί η διαδρομή σύνδεσης
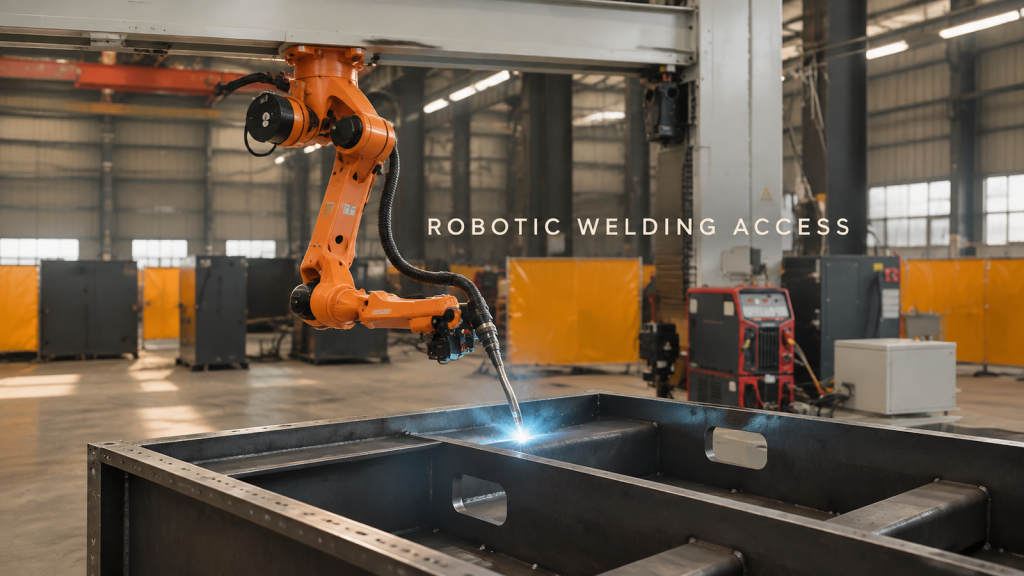
Ένα βίντεο πεδίου δείχνει ένα ρομπότ να συγκολλά κατά μήκος μιας ραφής σε ένα τεμάχιο εργασίας με νευρώσεις σε σχήμα κουτιού. Δείτε τα δεδομένα γεωμετρίας, πρόσβασης και επικύρωσης που έχουν σημασία.
Παλετοποίηση σε δίσκο σπορόφυτων ρομπότ: Δημιουργία εναλλασσόμενων στρώσεων και εκφόρτωση της παλέτας
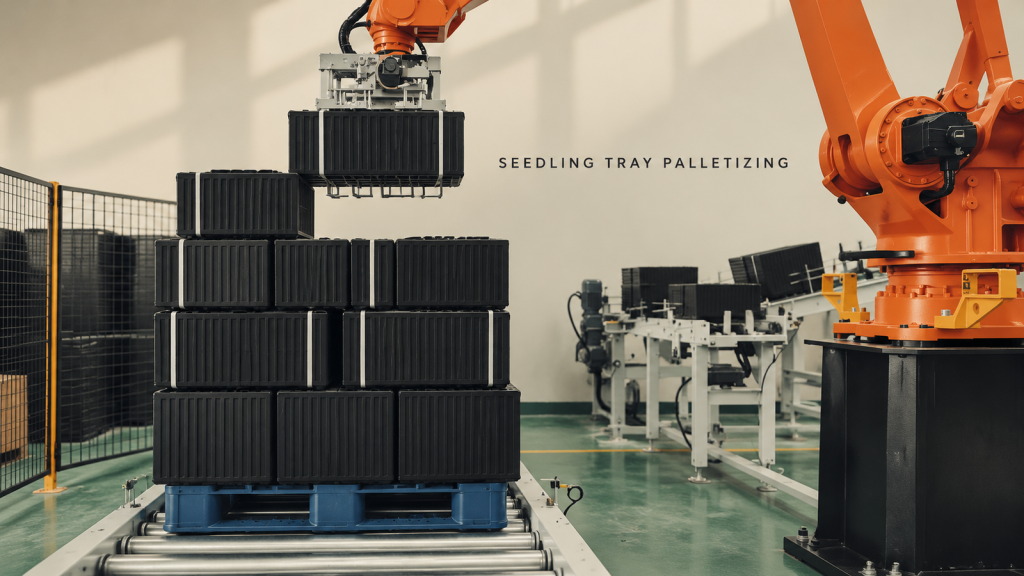
Δείτε τις στοιβαγμένες ομάδες δίσκων δενδρυλλίων να συλλέγονται, να τοποθετούνται σε εναλλασσόμενους προσανατολισμούς στρώσεων και να εκφορτώνονται ως πλήρες φορτίο παλέτας.
Ρομποτική λείανση για εξαρτήματα Jack: Συντονισμός περιστροφικού εξαρτήματος και πρόσβασης σε εργαλεία
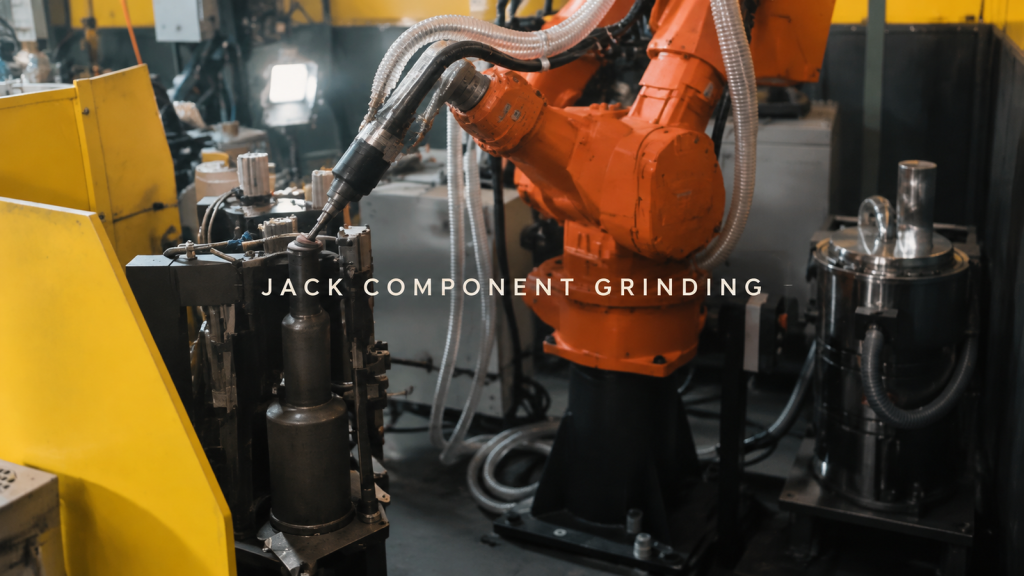
Δείτε πώς ένα περιστροφικό εξάρτημα παρουσιάζει εξαρτήματα γρύλου για ρομποτική λείανση, με οπίσθιες και μπροστινές-κάτω διαδρομές επαφής, αλληλοσυνδέσεις ευρετηρίου και ελέγχους απόστασης.
Τι διατηρεί μια μακριά ραφή αργού-τόξου από λαμαρίνα σταθερή από την αρχή μέχρι το τέλος;
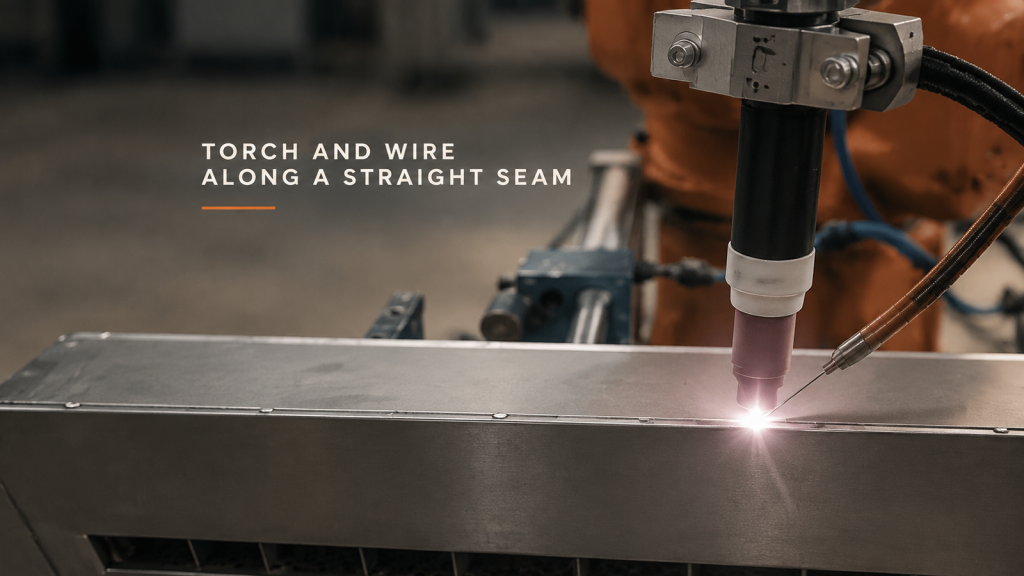
Σχεδιάστε μια μακριά ραφή αργού-τόξου από λαμαρίνα γύρω από τη σταθερότητα της σύνδεσης, τη γεωμετρία του κεραμικού ακροφυσίου και του πλευρικού σύρματος, καθώς και μια καθορισμένη ζώνη λήξης του τόξου.
Αφαίρεση γρεζιών εξαρτημάτων που συγκρατούνται από ρομπότ: Πώς πρέπει να διαιρούνται οι επιφάνειες συγκράτησης και οι άκρες εργασίας;
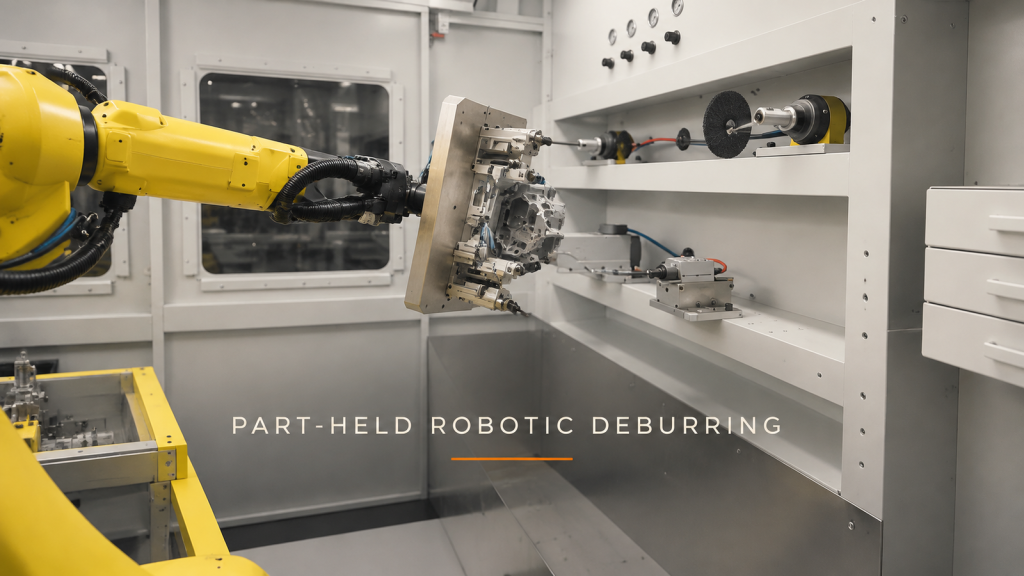
Σχεδιάστε την αφαίρεση γρεζιών από ρομποτικά εξαρτήματα διαχωρίζοντας τις επιφάνειες λαβής από τις άκρες εργασίας, ελέγχοντας το διάκενο των εξαρτημάτων και ορίζοντας κάθε προσέγγιση με σταθερό εργαλείο.
Ρομπότ που φορτώνει μια μηχανή λείανσης λεκάνης: Τι πρέπει να λυθεί πρώτα;
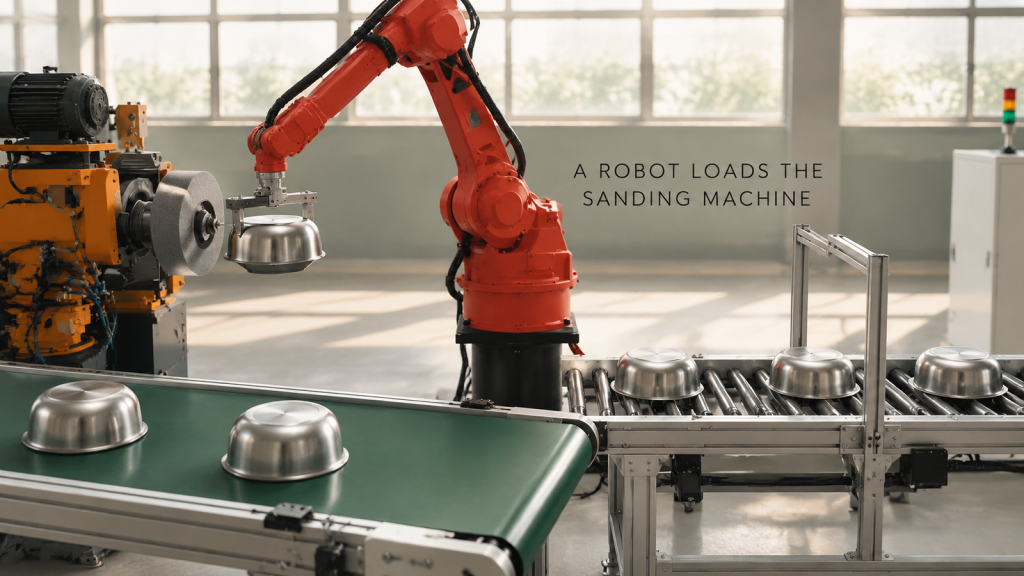
Ρομποτική φόρτωση για μηχανή λείανσης από ανοξείδωτο ατσάλι: χειρισμός λαβής, κεντράρισμα στο τσοκ, προστασία από τη σκόνη και διάταξη που διατηρεί το μηχάνημα απασχολημένο.
Ρομπότ που συγκολλά ένα πλαίσιο από χαλύβδινο σωλήνα: Τι το κάνει να λειτουργεί σε ένα κελί;
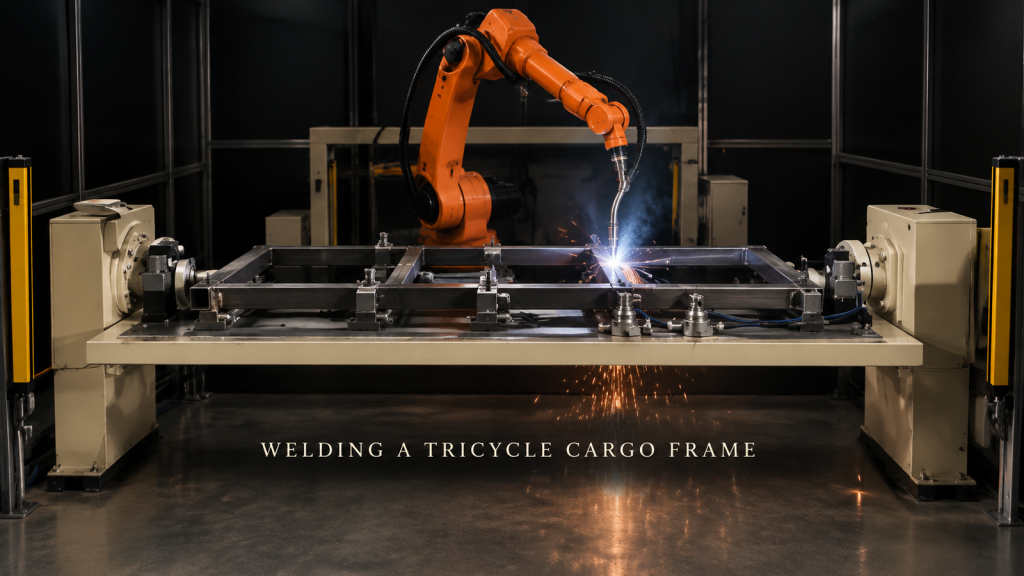
Τι κάνει ένα πλαίσιο χαλύβδινου σωλήνα συγκολλήσιμο από ένα μόνο ρομπότ: εντοπισμός σωλήνων, διάταξη αρμών έναντι παραμόρφωσης, συγκολλήσεις κάτω πλευράς και ελαφριές κουρτίνες.
Ρομπότ που συγκολλά ένα περίβλημα φίλτρου από λαμαρίνα: Τι επιτρέπει σε ένα σφίξιμο;
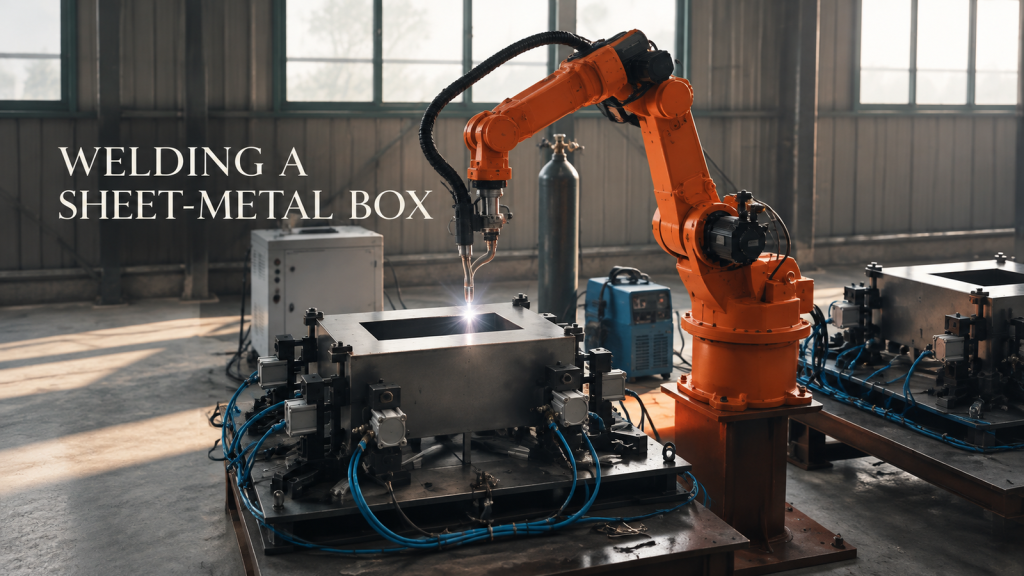
Πώς η διάταξη των σφιγκτήρων, οι αλλαγές στη γωνία του πυρσού και η σειρά συγκόλλησης καθορίζουν εάν ένα κουτί από λαμαρίνα μπορεί να συγκολληθεί με ρομπότ σε μία μόνο σύσφιξη και τι πρέπει να στείλετε για μια προσφορά.
Παλετοποίηση συσκευασμένων χαρτοκιβωτίων με ρομπότ τεσσάρων αξόνων: Τι διατηρεί σταθερό ένα στοιχείο στο τέλος της γραμμής;
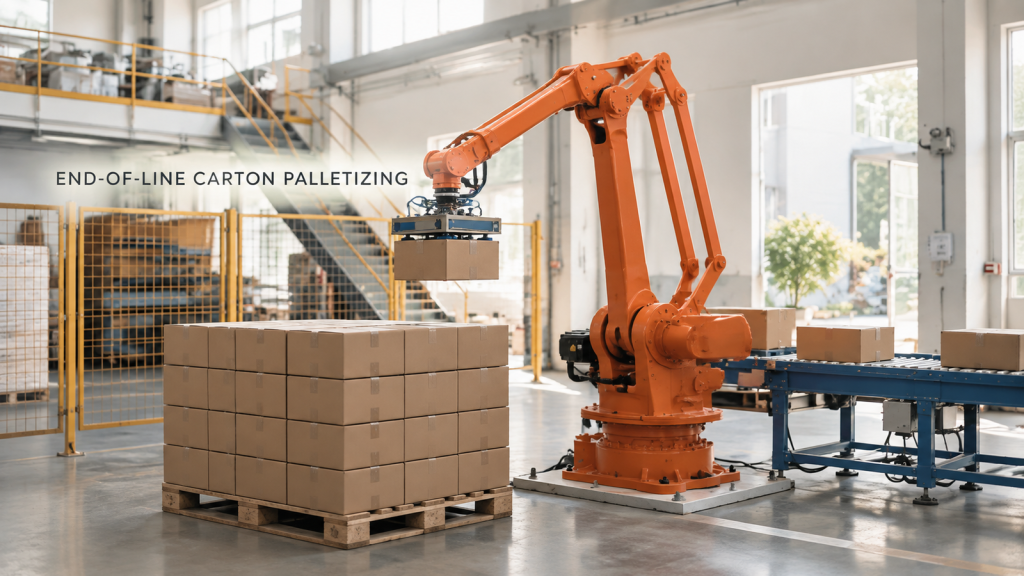
Παλετοποίηση χαρτοκιβωτίων τεσσάρων αξόνων με ρομπότ: κράτημα χωρίς σύνθλιψη, σταθερό μοτίβο στοίβαξης και επαναλαμβανόμενη θέση συλλογής στο άκρο του μεταφορέα.
Ρομποτική πρέσα που φροντίζει τη γραμμή της ζάντας ενός τροχού: Τι καθορίζει εάν μπορεί να παραδοθεί;
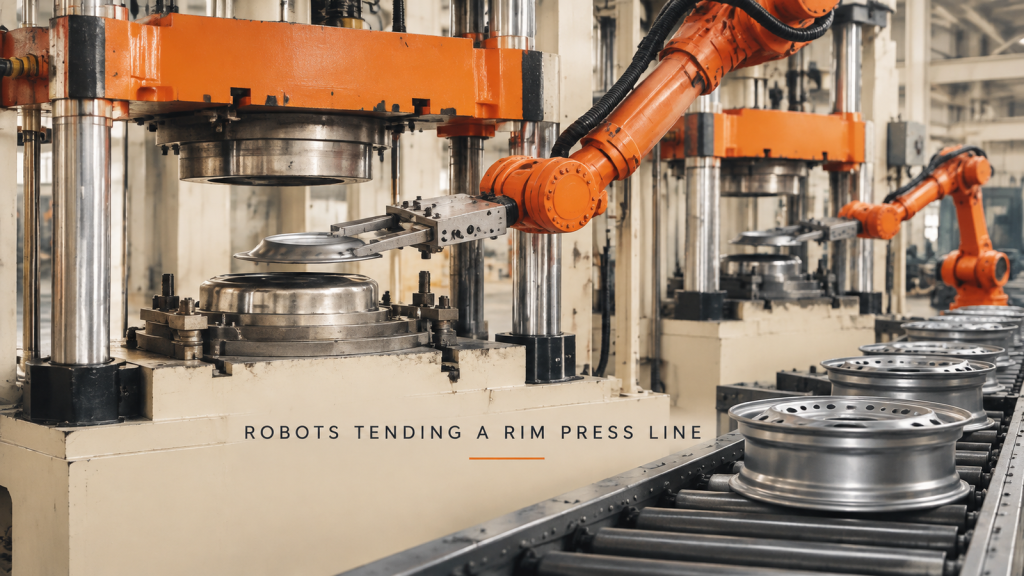
Ρομποτική πρέσα που φροντίζει τη γραμμή της ζάντας του τροχού: μεταφορά του εξαρτήματος στη μήτρα, αλληλοσύνδεση ρομπότ-πρέσας, τοποθέτηση του εξαρτήματος και κλιμάκωση από τη μία πρέσα σε μια σειρά.
Φόρτωση μπομπινών νήματος σε κοχλία με Cobot: Τι πρέπει να κάνει σωστά το κελί;
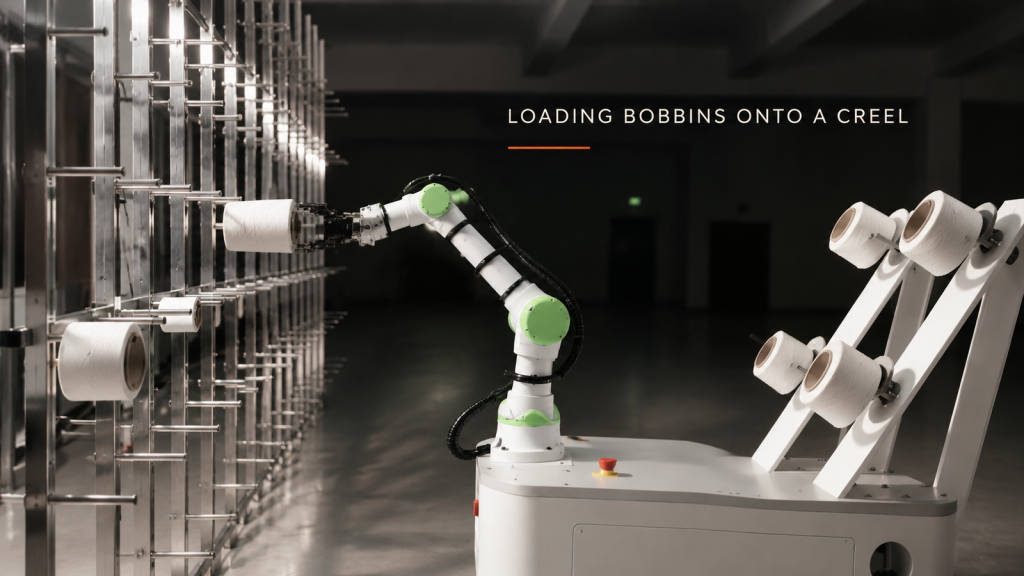
Τοποθέτηση μπομπίνων νήματος σε ένα κοίλωμα με ένα cobot: πιάσιμο μακριά από το νήμα, ευθυγράμμιση της οπής με το πασσάλισμα, προσέγγιση στους πάνω και κάτω πασσάλους και σημείο όπου χωράει μια κινητή βάση.