
Βελτιώστε την ευελιξία στη συγκόλληση με θέσεις συγκόλλησης τύπου L και C και ρομπότ
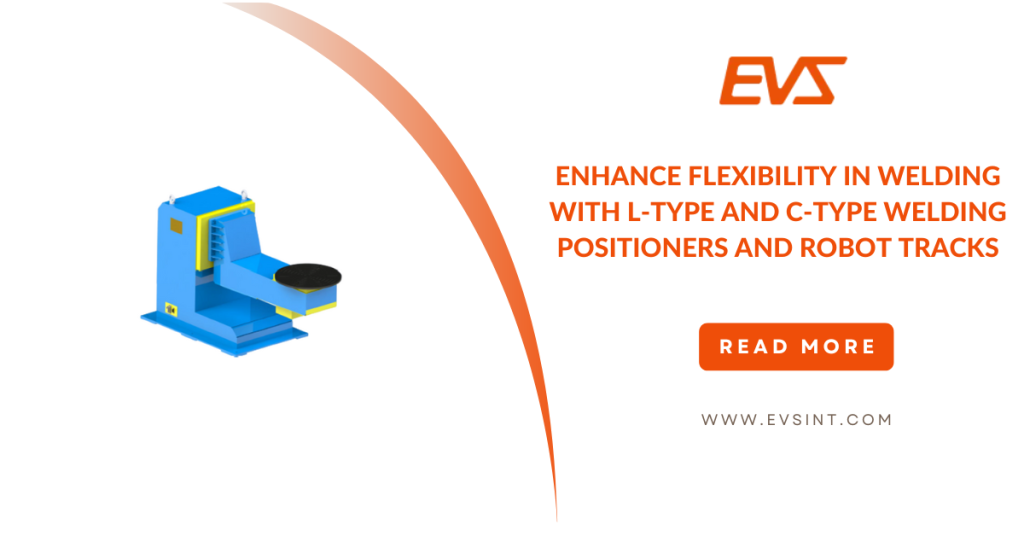
Στιβαρότητα και ευελιξία των ρυθμιστών συγκόλλησης τύπου L Είναι ευρέως γνωστό ότι οι ρυθμιστές συγκόλλησης τύπου L είναι σταθεροί και προσαρμόσιμοι. Λόγω της σταθερής λαβής του, το τεμάχιο εργασίας είναι εύκολο να περιστραφεί και να τοποθετηθεί για συγκόλληση. Όταν χρησιμοποιείται σε συνδυασμό με τροχιές ρομπότ, ο ρυθμιστής θέσης συγκόλλησης τύπου L εγγυάται ακριβή και απρόσκοπτη κινητικότητα. Το ρομπότ συγκόλλησης μπορεί να είναι […]