
Robot công nghiệp MOKA: Các mẫu và hướng dẫn lựa chọn
So sánh các loại robot SCARA, robot cộng tác, robot sáu trục, robot hàn, robot xếp pallet và robot tải trọng lớn của MOKA. Trước tiên, hãy chọn loại robot phù hợp với quy trình, sau đó xem xét tải trọng, tầm với, lắp đặt và khả năng bảo vệ để đảm bảo hoạt động thực tế.
Cách chọn dòng robot MOKA
Robot SCARA phù hợp với các tác vụ trên mặt phẳng nhỏ gọn, các mô hình cộng tác hỗ trợ các ứng dụng gần con người, và các mô hình robot sáu trục hoặc robot xếp dỡ pallet công nghiệp đáp ứng phạm vi chuyển động rộng hơn và tải trọng cao hơn. Chỉ nên so sánh các thông số sau khi đã chọn được kiến trúc robot phù hợp.
So sánh các mẫu robot MOKA theo ứng dụng.
Lọc theo kiểu máy, loại robot, trục, tải trọng và tầm với sau khi chọn loại chuyển động cần thiết. Xem xét kỹ các giá trị định mức và giá trị tối đa (nếu có) và xác nhận gói lắp đặt và quy trình trước khi mua.
| Hình ảnh | Mẫu | Phân loại | trục | Khối hàng | Bán kính chuyển động | Độ lặp lại | Sự bảo vệ | Công suất / Khối lượng robot | Khí nén / Đầu vào/Đầu ra | Thi công | phạm vi/tốc độ khớp | mô-men xoắn cổ tay | Hành động tiếp theo |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
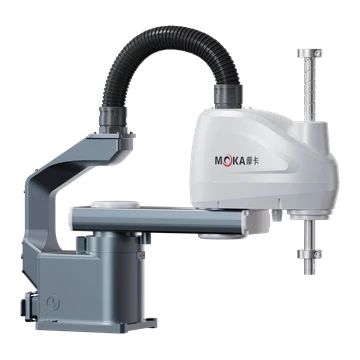 | MB07SC-400 | Robot SCARA | 4 | Tải trọng định mức 4 kg / Tải trọng tối đa 7 kg | 400 mm | ± 0.02 mm | / | Công suất 2.0 kVA;Khối lượng robot: 18 kg | Ống tích hợp Φ6 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | Tốc độ kết hợp của J1+J2 là 6600 mm/giây;Phạm vi J1 ±135°;Phạm vi J2 ±145°;J3 có phạm vi 200mm, tốc độ 1600mm/s;J4 có phạm vi ±360°, tốc độ 2600°/giây | / | Yêu cầu mẫu này |
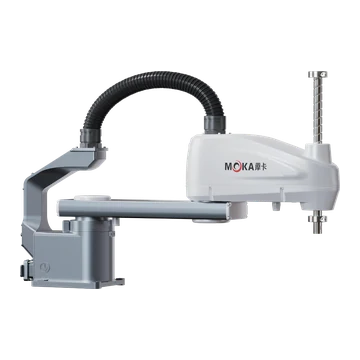 | MB07SC-600 | Robot SCARA | 4 | Tải trọng định mức 4 kg / Tải trọng tối đa 7 kg | 600 mm | ± 0.02 mm | / | Công suất 2.0 kVA;Khối lượng robot: 19 kg | Ống tích hợp Φ6 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | Tốc độ kết hợp của J1+J2 là 8000 mm/giây;Phạm vi J1 ±135°;Phạm vi J2 ±155°;J3 có phạm vi 200mm, tốc độ 1600mm/s;J4 có phạm vi ±360°, tốc độ 2600°/giây | / | Yêu cầu mẫu này |
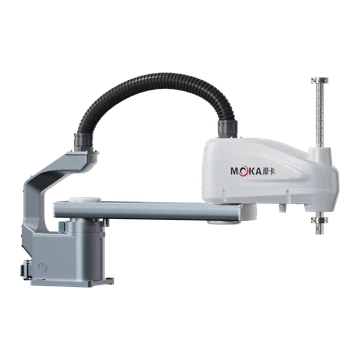 | MB07SC-700 | Robot SCARA | 4 | Tải trọng định mức 4 kg / Tải trọng tối đa 7 kg | 700 mm | ± 0.02 mm | / | Công suất 2.0 kVA;Khối lượng robot: 19.5 kg | Ống tích hợp Φ6 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | Tốc độ kết hợp của J1+J2 là 8600 mm/giây;Phạm vi J1 ±135°;Phạm vi J2 ±155°;J3 có phạm vi 200mm, tốc độ 1600mm/s;J4 có phạm vi ±360°, tốc độ 2600°/giây | / | Yêu cầu mẫu này |
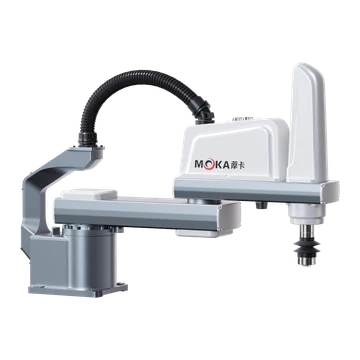 | MB10SC-600 | Robot SCARA | 4 | Tải trọng định mức 5 kg / Tải trọng tối đa 10 kg | 600 mm | ± 0.02 mm | / | Công suất 2.0 kVA;Khối lượng robot: 28 kg | Ống tích hợp Φ6 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | Tốc độ kết hợp của J1+J2 là 8100 mm/giây;Phạm vi J1 ±135°;Phạm vi J2 ±150°;J3 có phạm vi 200mm, tốc độ 1100mm/s;J4 có phạm vi ±360°, tốc độ 880°/giây | / | Yêu cầu mẫu này |
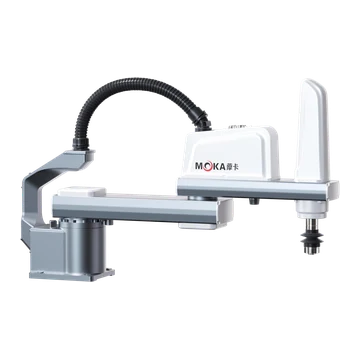 | MB10SC-700 | Robot SCARA | 4 | Tải trọng định mức 5 kg / Tải trọng tối đa 10 kg | 700 mm | ± 0.02 mm | / | Công suất 2.0 kVA;Khối lượng robot: 29 kg | Ống tích hợp Φ6 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | Tốc độ kết hợp của J1+J2 là 9580 mm/giây;Phạm vi J1 ±135°;Phạm vi J2 ±150°;J3 có phạm vi 200mm, tốc độ 1100mm/s;J4 có phạm vi ±360°, tốc độ 880°/giây | / | Yêu cầu mẫu này |
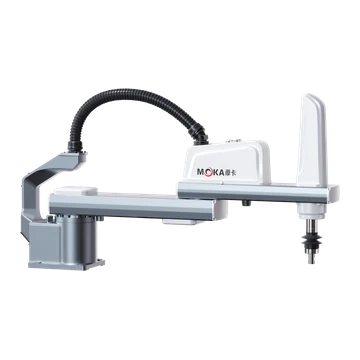 | MB10SC-800 | Robot SCARA | 4 | Tải trọng định mức 5 kg / Tải trọng tối đa 10 kg | 800 mm | ± 0.02 mm | / | Công suất 2.0 kVA;Khối lượng robot: 32 kg | Ống tích hợp Φ6 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | Tốc độ kết hợp của J1+J2 là 10927.2 mm/giây;Phạm vi J1 ±135°;Phạm vi J2 ±150°;J3 có phạm vi 200mm, tốc độ 1100mm/s;J4 có phạm vi ±360°, tốc độ 880°/giây | / | Yêu cầu mẫu này |
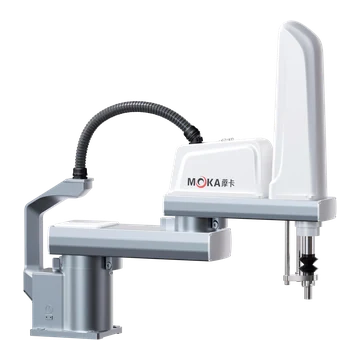 | MB25SC-800 | Robot SCARA | 4 | Tải trọng định mức 10 kg / Tải trọng tối đa 25 kg | 800 mm | ± 0.025 mm | / | Công suất 3.0 kVA;Khối lượng robot: 63 kg | Ống tích hợp Φ8 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | Tốc độ kết hợp của J1+J2 là 9210 mm/giây;Phạm vi J1 ±135°;Phạm vi J2 ±150°;J3 có phạm vi 420mm, tốc độ 2020mm/s;J4 có phạm vi ±360°, tốc độ 720°/giây | / | Yêu cầu mẫu này |
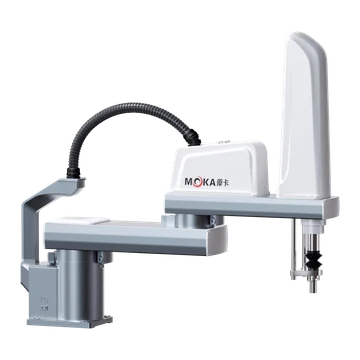 | MB25SC-900 | Robot SCARA | 4 | Tải trọng định mức 10 kg / Tải trọng tối đa 25 kg | 900 mm | ± 0.025 mm | / | Công suất 3.0 kVA;Khối lượng robot: 64.5 kg | Ống tích hợp Φ8 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | Tốc độ kết hợp của J1+J2 là 10360 mm/giây;Phạm vi J1 ±135°;Phạm vi J2 ±150°;J3 có phạm vi 420mm, tốc độ 2020mm/s;J4 có phạm vi ±360°, tốc độ 720°/giây | / | Yêu cầu mẫu này |
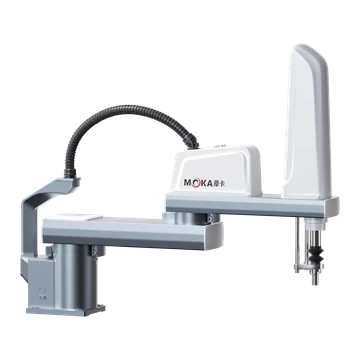 | MB25SC-1000 | Robot SCARA | 4 | Tải trọng định mức 10 kg / Tải trọng tối đa 25 kg | 1000 mm | ± 0.025 mm | / | Công suất 3.0 kVA;Khối lượng robot: 66 kg | Ống tích hợp Φ8 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | Tốc độ kết hợp của J1+J2 là 11520 mm/giây;Phạm vi J1 ±135°;Phạm vi J2 ±150°;J3 có phạm vi 420mm, tốc độ 2020mm/s;J4 có phạm vi ±360°, tốc độ 720°/giây | / | Yêu cầu mẫu này |
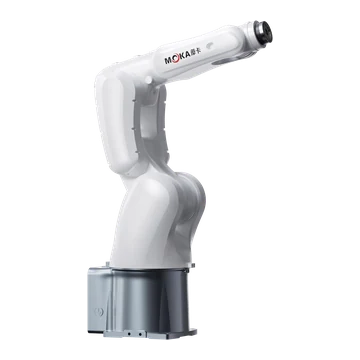 | MB10S-740 | Robot cộng tác 6 trục nhỏ | 6 | 10 kg | 740 mm | ± 0.02 mm | IP67 | Công suất 3.0 kVA;Khối lượng robot: 45 kg | Ống tích hợp Φ6 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ / đảo ngược | J1 có phạm vi ±170°, tốc độ 300°/giây;J2 có phạm vi từ -140° đến +70°, tốc độ 300°/giây;J3 có phạm vi từ -75° đến +200°, tốc độ 400°/giây;J4 có phạm vi ±190°, tốc độ 550°/giây;J5 có phạm vi ±130°, tốc độ 560°/giây;J6 có phạm vi ±360°, tốc độ 975°/giây | / | Yêu cầu mẫu này |
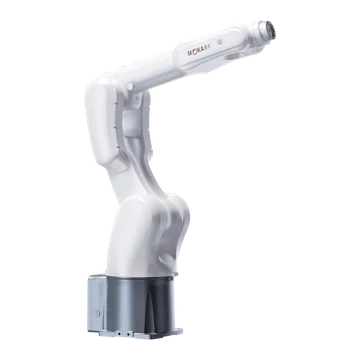 | MB08S-1000 | Robot cộng tác 6 trục nhỏ | 6 | 8 kg | 1002 mm | ± 0.02 mm | IP67 | Công suất 3.0 kVA;Khối lượng robot: 49 kg | Ống tích hợp Φ6 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ / đảo ngược | J1 có phạm vi ±170°, tốc độ 300°/giây;J2 có phạm vi từ -140° đến +80°, tốc độ 300°/giây;J3 có phạm vi từ -75° đến +200°, tốc độ 400°/giây;J4 có phạm vi ±190°, tốc độ 550°/giây;J5 có phạm vi ±130°, tốc độ 560°/giây;J6 có phạm vi ±360°, tốc độ 975°/giây | J4 18 N·m;J5 18 N·m;J6 9 N·m | Yêu cầu mẫu này |
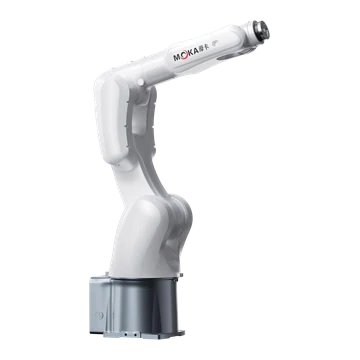 | MB10S-920 | Robot cộng tác 6 trục nhỏ | 6 | 10 kg | 920 mm | ± 0.02 mm | IP67 | Công suất 3.0 kVA;Khối lượng robot: 47 kg | Ống tích hợp Φ6 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ / đảo ngược | J1 có phạm vi ±170°, tốc độ 300°/giây;J2 có phạm vi từ -140° đến +80°, tốc độ 300°/giây;J3 có phạm vi từ -75° đến +200°, tốc độ 400°/giây;J4 có phạm vi ±190°, tốc độ 550°/giây;J5 có phạm vi ±130°, tốc độ 560°/giây;J6 có phạm vi ±360°, tốc độ 975°/giây | / | Yêu cầu mẫu này |
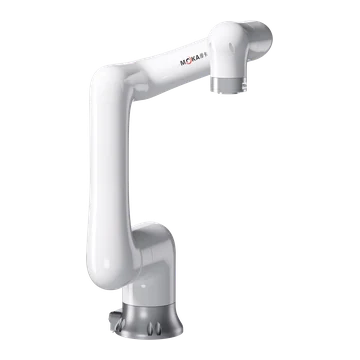 | MB07CP-990 | Robot cộng tác 6 trục nhỏ | 6 | 7 kg | 990 mm | ± 0.04 mm | IP67 | Công suất 4.5 kVA;Khối lượng robot: 26 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ / đảo ngược | J1 có phạm vi ±180°, tốc độ 180°/giây;J2 có phạm vi ±180°, tốc độ 180°/giây;J3 có phạm vi ±180°, tốc độ 240°/giây;J4 có phạm vi ±190°, tốc độ 240°/giây;J5 có phạm vi ±180°, tốc độ 240°/giây;J6 có phạm vi ±360°, tốc độ 240°/giây | J4 22 N·m;J5 17 N·m;J6 8 N·m | Yêu cầu mẫu này |
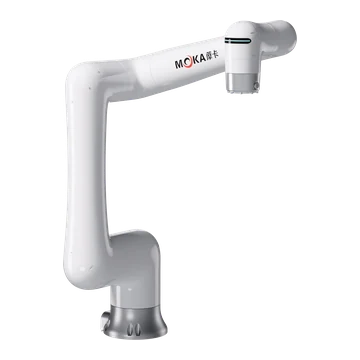 | MB12CP-1250 | Robot cộng tác 6 trục nhỏ | 6 | 12 kg | 1250 mm | ± 0.04 mm | IP67 | Công suất 4.5 kVA;Khối lượng robot: 43 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ / đảo ngược | J1 có phạm vi ±180°, tốc độ 120°/giây;J2 có phạm vi ±180°, tốc độ 120°/giây;J3 có phạm vi ±180°, tốc độ 180°/giây;J4 có phạm vi ±190°, tốc độ 180°/giây;J5 có phạm vi ±180°, tốc độ 180°/giây;J6 có phạm vi ±360°, tốc độ 180°/giây | J4 35 N·m;J5 25 N·m;J6 11 N·m | Yêu cầu mẫu này |
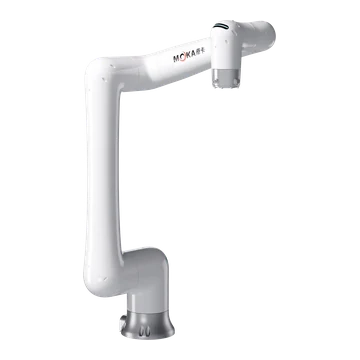 | MB20CP-1420 | Robot cộng tác 6 trục nhỏ | 6 | 20 kg | 1420 mm | ± 0.04 mm | IP67 | Công suất 4.5 kVA;Khối lượng robot: 45 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ / đảo ngược | J1 có phạm vi ±180°, tốc độ 80°/giây;J2 có phạm vi ±180°, tốc độ 80°/giây;J3 có phạm vi ±180°, tốc độ 120°/giây;J4 có phạm vi ±190°, tốc độ 120°/giây;J5 có phạm vi ±180°, tốc độ 100°/giây;J6 có phạm vi ±360°, tốc độ 120°/giây | J4 65 N·m;J5 60 N·m;J6 28 N·m | Yêu cầu mẫu này |
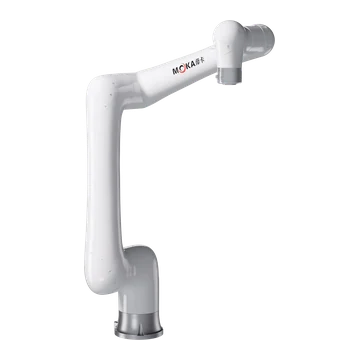 | MB40CP-1800 | Robot cộng tác 6 trục nhỏ | 6 | 40 kg | 1800 mm | ± 0.05 mm | IP67 | Công suất 4.5 kVA;Khối lượng robot: 137 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ / đảo ngược | J1 có phạm vi ±180°, tốc độ 120°/giây;J2 có phạm vi ±180°, tốc độ 120°/giây;J3 có phạm vi ±220°, tốc độ 120°/giây;J4 có phạm vi ±180°, tốc độ 235°/giây;J5 có phạm vi ±180°, tốc độ 235°/giây;J6 có phạm vi ±270°, tốc độ 235°/giây | J4 102 N·m;J5 86 N·m;J6 32 N·m | Yêu cầu mẫu này |
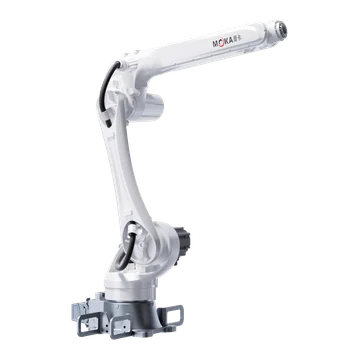 | MB15-1550 | Robot 6 trục thông dụng | 6 | 15 kg | 1550 mm | ± 0.03 mm | IP65 / IP67 | Công suất 4.5 kVA;Khối lượng robot: 147 kg | Ống tích hợp Φ8 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | J1 có phạm vi ±180°, tốc độ 290°/giây;J2 có phạm vi từ +90° đến -170°, tốc độ 237°/giây;J3 có phạm vi từ +155° đến -90°, tốc độ 270°/giây;J4 có phạm vi ±190°, tốc độ 360°/giây;J5 có phạm vi ±135°, tốc độ 360°/giây;J6 có phạm vi ±360°, tốc độ 700°/giây | J4 23 N·m;J5 23 N·m;J6 10 N·m | Yêu cầu mẫu này |
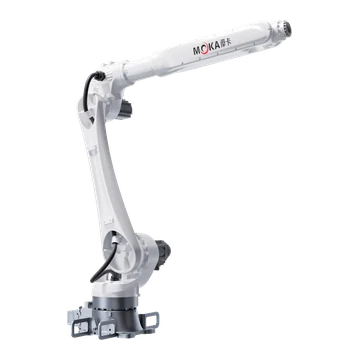 | MB20-2060 | Robot 6 trục thông dụng | 6 | 20 kg | 2060 mm | ± 0.05 mm | IP65 / IP67 | Công suất 4.5 kVA;Khối lượng robot: 207 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ / đảo ngược | J1 có phạm vi ±180°, tốc độ 227°/giây;J2 có phạm vi từ +90° đến -160°, tốc độ 223°/giây;J3 có phạm vi từ +85° đến -155°, tốc độ 285°/giây;J4 có phạm vi ±190°, tốc độ 360°/giây;J5 có phạm vi ±135°, tốc độ 409°/giây;J6 có phạm vi ±360°, tốc độ 654°/giây | J4 45 N·m;J5 45 N·m;J6 28 N·m | Yêu cầu mẫu này |
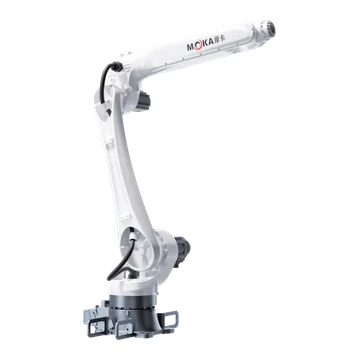 | MB25-1840 | Robot 6 trục thông dụng | 6 | 25 kg | 1840 mm | ± 0.05 mm | IP65 / IP67 | Công suất 4.5 kVA;Khối lượng robot: 203 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ / đảo ngược | J1 có phạm vi ±180°, tốc độ 227°/giây;J2 có phạm vi từ +90° đến -160°, tốc độ 223°/giây;J3 có phạm vi từ +85° đến -155°, tốc độ 285°/giây;J4 có phạm vi ±190°, tốc độ 360°/giây;J5 có phạm vi ±135°, tốc độ 409°/giây;J6 có phạm vi ±360°, tốc độ 654°/giây | J4 50 N·m;J5 50 N·m;J6 30 N·m | Yêu cầu mẫu này |
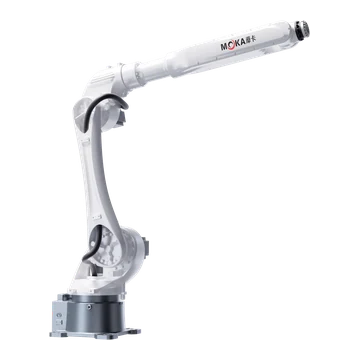 | MB30-2100 | Robot 6 trục thông dụng | 6 | 30 kg | 2100 mm | ± 0.05 mm | IP54 / IP67 | Công suất 8.0 kVA;Khối lượng robot: 264 kg | Ống tích hợp Φ8 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ / đảo ngược | J1 có phạm vi ±180°, tốc độ 202°/giây;J2 có phạm vi từ +98° đến -160°, tốc độ 212°/giây;J3 có phạm vi từ +200° đến -80°, tốc độ 270°/giây;J4 có phạm vi ±200°, tốc độ 470°/giây;J5 có phạm vi ±130°, tốc độ 405°/giây;J6 có phạm vi ±360°, tốc độ 650°/giây | J4 80 N·m;J5 80 N·m;J6 50 N·m | Yêu cầu mẫu này |
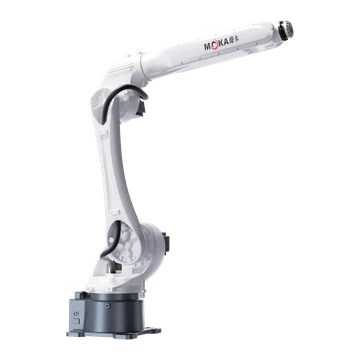 | MB35-1870 | Robot 6 trục thông dụng | 6 | 35 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Công suất 8.0 kVA;Khối lượng robot: 260 kg | Ống tích hợp Φ8 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ / đảo ngược | J1 có phạm vi ±180°, tốc độ 202°/giây;J2 có phạm vi từ +98° đến -160°, tốc độ 211°/giây;J3 có phạm vi từ +200° đến -80°, tốc độ 234°/giây;J4 có phạm vi ±200°, tốc độ 470°/giây;J5 có phạm vi ±130°, tốc độ 405°/giây;J6 có phạm vi ±360°, tốc độ 535°/giây | J4 80 N·m;J5 80 N·m;J6 50 N·m | Yêu cầu mẫu này |
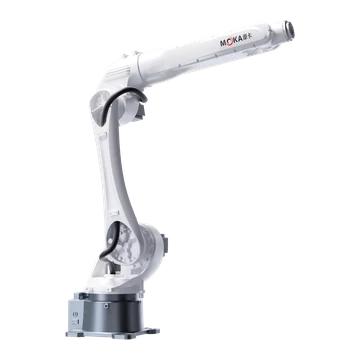 | MB45-1870 | Robot 6 trục thông dụng | 6 | 45 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Công suất 8.0 kVA;Khối lượng robot: 286 kg | Ống tích hợp Φ8 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ / đảo ngược | J1 có phạm vi ±180°, tốc độ 202°/giây;J2 có phạm vi từ +98° đến -160°, tốc độ 211°/giây;J3 có phạm vi từ +200° đến -80°, tốc độ 210°/giây;J4 có phạm vi ±200°, tốc độ 420°/giây;J5 có phạm vi ±125°, tốc độ 285°/giây;J6 có phạm vi ±360°, tốc độ 410°/giây | J4 103 N·m;J5 103 N·m;J6 100 N·m | Yêu cầu mẫu này |
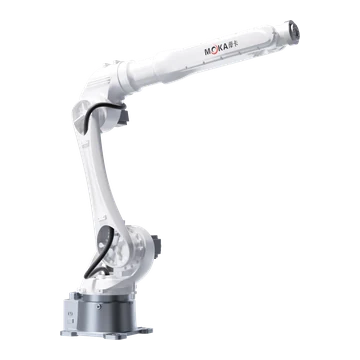 | MB50-2050 | Robot hạng nặng | 6 | 50 kg | 2050 mm | ± 0.03 mm | IP65 | Công suất 8.0 kVA;Khối lượng robot: 290 kg | Ống tích hợp Φ8 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | J1 có phạm vi ±180°, tốc độ 180°/giây;J2 có phạm vi từ +98° đến -160°, tốc độ 185°/giây;J3 có phạm vi từ +200° đến -80°, tốc độ 190°/giây;J4 có phạm vi ±200°, tốc độ 310°/giây;J5 có phạm vi ±125°, tốc độ 280°/giây;J6 có phạm vi ±360°, tốc độ 400°/giây | J4 112 N·m;J5 112 N·m;J6 103 N·m | Yêu cầu mẫu này |
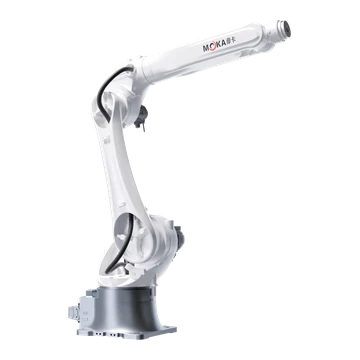 | MB70-2150 | Robot hạng nặng | 6 | 70 kg | 2150 mm | ± 0.05 mm | IP67 | Công suất 8.0 kVA;Khối lượng robot: 545 kg | Ống tích hợp Φ8 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | J1 có phạm vi ±180°, tốc độ 180°/giây;J2 có phạm vi từ +120° đến -150°, tốc độ 155°/giây;J3 có phạm vi từ +190° đến -80°, tốc độ 200°/giây;J4 có phạm vi ±190°, tốc độ 260°/giây;J5 có phạm vi ±125°, tốc độ 260°/giây;J6 có phạm vi ±360°, tốc độ 370°/giây | J4 262 N·m;J5 262 N·m;J6 193 N·m | Yêu cầu mẫu này |
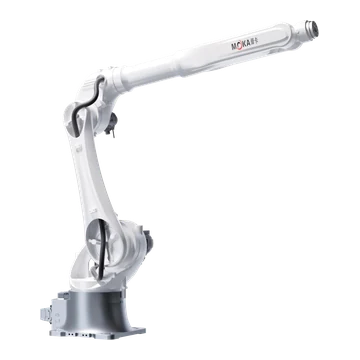 | MB70-2650 | Robot hạng nặng | 6 | 70 kg | 2610 mm | ± 0.06 mm | IP65 | Công suất 8.0 kVA;Khối lượng robot: 552 kg | Ống tích hợp Φ8 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | J1 có phạm vi ±180°, tốc độ 165°/giây;J2 có phạm vi từ +120° đến -150°, tốc độ 125°/giây;J3 có phạm vi từ +190° đến -80°, tốc độ 175°/giây;J4 có phạm vi ±190°, tốc độ 250°/giây;J5 có phạm vi ±125°, tốc độ 260°/giây;J6 có phạm vi ±360°, tốc độ 370°/giây | J4 262 N·m;J5 262 N·m;J6 193 N·m | Yêu cầu mẫu này |
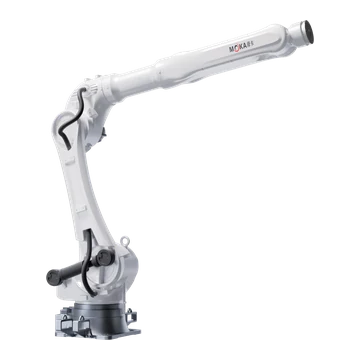 | MB150-3200 | Robot hạng nặng | 6 | 150 kg | 3200 mm | ± 0.06 mm | IP54 / IP65 | Công suất 25.0 kVA;Khối lượng robot: 1260 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | J1 có phạm vi ±180°, tốc độ 114°/giây;J2 có phạm vi từ +60° đến -85°, tốc độ 95°/giây;J3 có phạm vi từ +157.5° đến -80°, tốc độ 130°/giây;J4 có phạm vi ±190°, tốc độ 300°/giây;J5 có phạm vi ±125°, tốc độ 243°/giây;J6 có phạm vi ±360°, tốc độ 357°/giây | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Yêu cầu mẫu này |
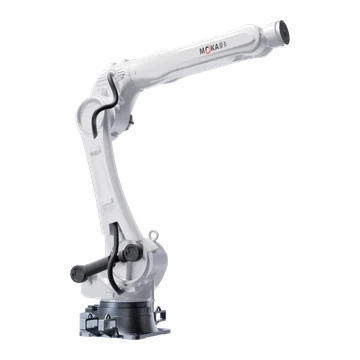 | MB220-2700 | Robot hạng nặng | 6 | 220 kg | 2700 mm | ± 0.06 mm | IP65 | Công suất 25.0 kVA;Khối lượng robot: 1220 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | J1 có phạm vi ±180°, tốc độ 114°/giây;J2 có phạm vi từ +60° đến -85°, tốc độ 95°/giây;J3 có phạm vi từ +157.5° đến -80°, tốc độ 130°/giây;J4 có phạm vi ±190°, tốc độ 300°/giây;J5 có phạm vi ±125°, tốc độ 243°/giây;J6 có phạm vi ±360°, tốc độ 357°/giây | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Yêu cầu mẫu này |
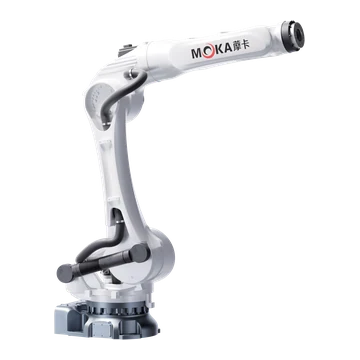 | MB280-2650 | Robot hạng nặng | 6 | 280 kg | 2650 mm | ± 0.08 mm | IP54 / IP67 | Công suất 25.0 kVA;Khối lượng robot: 1320 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | J1 có phạm vi ±180°, tốc độ 120°/giây;J2 có phạm vi từ +60° đến -80°, tốc độ 110°/giây;J3 có phạm vi từ +95° đến -80°, tốc độ 115°/giây;J4 có phạm vi ±210°, tốc độ 190°/giây;J5 có phạm vi ±125°, tốc độ 135°/giây;J6 có phạm vi ±360°, tốc độ 220°/giây | J4 1134 N·m;J5 1134 N·m;J6 752 N·m | Yêu cầu mẫu này |
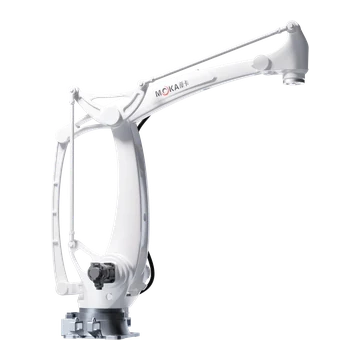 | MB180C-3200 | Robot hạng nặng | 4 | 180 kg | 3200 mm | ± 0.06 mm | IP65 | Công suất 25.0 kVA;Khối lượng robot: 1060 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | J1 có phạm vi ±180°, tốc độ 115°/giây;J2 có phạm vi từ +40° đến -85°, tốc độ 95°/giây;J3 có phạm vi từ +48° đến -70°, tốc độ 115°/giây;J4 có phạm vi ±360°, tốc độ 210°/giây | / | Yêu cầu mẫu này |
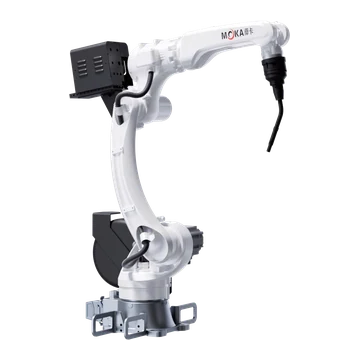 | MB10W-1500 | Robot hàn | 6 | 10 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Công suất 4.5 kVA;Khối lượng robot: 145 kg | Ống tích hợp Φ8 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | J1 có phạm vi ±180°, tốc độ 300°/giây;J2 có phạm vi từ +90° đến -170°, tốc độ 342°/giây;J3 có phạm vi từ +160° đến -92°, tốc độ 285°/giây;J4 có phạm vi ±150°, tốc độ 390°/giây;J5 có phạm vi từ +90° đến -135°, tốc độ 460°/giây;J6 có phạm vi ±220°, tốc độ 700°/giây | J4 22 N·m;J5 22 N·m;J6 10 N·m | Yêu cầu mẫu này |
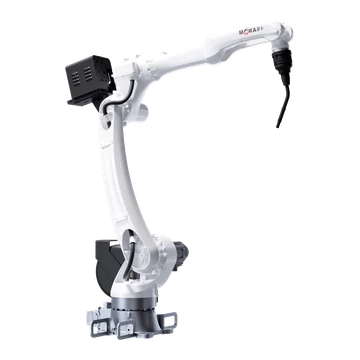 | MB10W-2050 | Robot hàn | 6 | 10 kg | 2050 mm | ± 0.03 mm | IP65 / IP67 | Công suất 4.5 kVA;Khối lượng robot: 268 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Tủ đứng | J1 có phạm vi ±180°, tốc độ 302°/giây;J2 có phạm vi từ -90° đến +170°, tốc độ 298°/giây;J3 có phạm vi từ +160° đến -92°, tốc độ 285°/giây;J4 có phạm vi ±150°, tốc độ 390°/giây;J5 có phạm vi từ +90° đến -135°, tốc độ 460°/giây;J6 có phạm vi ±220°, tốc độ 700°/giây | J4 22 N·m;J5 22 N·m;J6 10 N·m | Yêu cầu mẫu này |
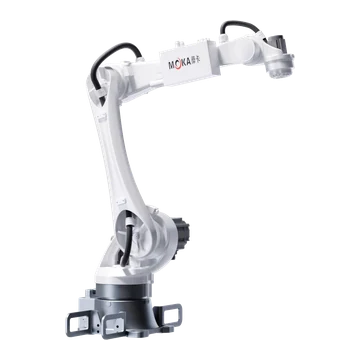 | MB15C-1500 | Robot hàn | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Công suất 4.5 kVA;Khối lượng robot: 140 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ | J1 có phạm vi ±180°, tốc độ 245°/giây;J2 có phạm vi từ -85° đến +165°, tốc độ 210°/giây;J3 có phạm vi từ -85° đến +150°, tốc độ 270°/giây;J5 có phạm vi ±180°, tốc độ 360°/giây;J6 có phạm vi ±210°, tốc độ 720°/giây | J4 22 N·m;J5 22 N·m;J6 12 N·m | Yêu cầu mẫu này |
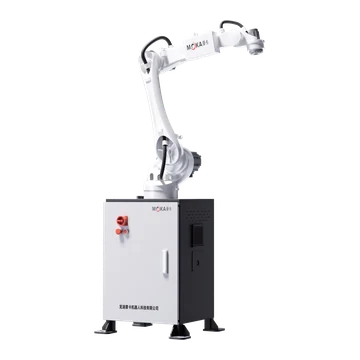 | MB15CD-1500 | Robot hàn | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Công suất 4.5 kVA;Khối lượng robot: 300 kg | Ống tích hợp Φ10 mm;Tín hiệu 16 DI / 16 DO, 24 VDC | Sàn / giá đỡ | J1 có phạm vi ±180°, tốc độ 245°/giây;J2 có phạm vi từ -85° đến +165°, tốc độ 210°/giây;J3 có phạm vi từ -85° đến +150°, tốc độ 270°/giây;J5 có phạm vi ±180°, tốc độ 360°/giây;J6 có phạm vi ±210°, tốc độ 720°/giây | J4 22 N·m;J5 22 N·m;J6 12 N·m | Yêu cầu mẫu này |
Không tìm thấy mẫu MOKA phù hợp. Hãy xóa một hoặc nhiều bộ lọc hoặc gửi thông tin về tải trọng, phạm vi và ứng dụng cần thiết để được xem xét tìm nguồn cung ứng.
Câu hỏi thường gặp về robot và giải pháp tự động hóa của MOKA
Loại robot MOKA nào phù hợp với các ứng dụng SCARA, hàn hoặc các ứng dụng tải nặng?
Sử dụng các mô hình SCARA cho các tác vụ lắp ráp hoặc xử lý ngang nhỏ gọn, và so sánh các dòng máy sáu trục, hàn và tải nặng khi quy trình cần sự tự do định hướng, dụng cụ gia công hoặc tải trọng cao hơn. Lựa chọn cuối cùng vẫn phụ thuộc vào tải trọng, bán kính chuyển động, độ lặp lại, lắp đặt và bố cục thực tế của khu vực làm việc.
Tôi nên chọn tải trọng và bán kính chuyển động cần thiết cho robot MOKA như thế nào?
Thêm công cụ, sản phẩm và bất kỳ thiết bị xử lý nào được mang theo để tính toán tổng tải trọng. Kiểm tra mọi điểm TCP và hướng cần thiết so với bán kính chuyển động, sau đó xác nhận trọng tâm, quán tính, mô-men xoắn cổ tay, các phụ kiện, chướng ngại vật và khoảng trống bảo trì.
EVST có thể cấu hình công cụ, hệ thống điều khiển và an toàn cho robot MOKA không?
Đúng vậy. Phạm vi dự án có thể bao gồm các dụng cụ gắn ở đầu cánh tay robot, bộ điều khiển và giao diện, đồ gá, thiết bị xử lý, PLC và mạng lưới, hệ thống bảo vệ hoặc các biện pháp an toàn khác, trách nhiệm vận hành thử và bàn giao.
Tôi có thể yêu cầu báo giá và thời gian giao hàng robot MOKA bằng cách nào?
Chọn một mô hình hoặc cung cấp ứng dụng, tổng tải trọng, tầm với và tư thế yêu cầu, phương pháp lắp đặt, nhu cầu bộ điều khiển, số lượng, điểm đến và thời gian yêu cầu. EVST sẽ xác nhận cấu hình phù hợp trước khi lập báo giá, thời gian giao hàng và điều khoản dịch vụ.
tác giả: Nhóm biên tập EVST
Nhóm biên tập EVST duy trì trang này để hỗ trợ việc lựa chọn robot và lập kế hoạch dự án. Tính khả dụng của sản phẩm, cấu hình, kiểm định an toàn và phạm vi tích hợp cần được xác nhận cho ứng dụng thực tế.
Chính sách biên tập · Chính sách sửa lỗi · ĐIỀU KHOẢN SỬ DỤNG
Cập nhật lần cuối: