

Robot cộng tác CGXi: Các mẫu và hướng dẫn lựa chọn
So sánh các robot cộng tác CGXi cho các tác vụ xử lý, lắp ráp, vận hành máy móc, hàn, phủ và các tác vụ tự động hóa khác. Kiểm tra tải trọng và tầm với cùng với khả năng bảo vệ và môi trường hoạt động, sau đó xem xét các công cụ, tính an toàn và khả năng tích hợp vào hệ thống.
Cách lựa chọn robot cộng tác CGXi phù hợp
Hãy bắt đầu bằng việc xem xét tải trọng ứng dụng và phạm vi hoạt động yêu cầu, sau đó chọn dòng sản phẩm phù hợp với môi trường làm việc. Các biến thể liên quan đến bảo vệ, nhiệt độ và khả năng chống cháy nổ là những ràng buộc khi lựa chọn, chứ không phải là các nhãn hiệu tiếp thị có thể thay thế cho nhau.
So sánh các mẫu robot cộng tác CGXi
Lọc theo kiểu máy, dòng sản phẩm, chế độ bảo vệ, tải trọng và tầm với. Sau khi thu hẹp danh sách, hãy kiểm tra độ lặp lại, tốc độ, môi trường lắp đặt, tải trọng dụng cụ và khái niệm an toàn cho nhiệm vụ dự định.
| Hình ảnh | Mẫu | Loạt Sách | trục | Trọng tải tối đa | Đến | Độ lặp lại | Tốc độ tối đa | Sự bảo vệ | Kiểm soát / hiệu suất | Môi trường / cài đặt | Trọng lượng cánh tay robot | Cổng công cụ | phạm vi chuyển động khớp / tốc độ tối đa | Đánh dấu vụ nổ | Hành động tiếp theo |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | CR3 | Robot cộng tác dòng C | 6 | 3 kg | 620 mm | ± 0.03 mm | 1 m / s | IP66 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 150 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 15 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 180°/s;J4 ±360° 180°/s;J5 ±360° 180°/s;J6 ±360° 180°/s | / | Yêu cầu mẫu này |
 | CR6 | Robot cộng tác dòng C | 6 | 6 kg | 924 mm | ± 0.03 mm | 2 m / s | IP66 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 200 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 21 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 180°/s;J4 ±360° 180°/s;J5 ±360° 180°/s;J6 ±360° 180°/s | / | Yêu cầu mẫu này |
 | R3 | Robot cộng tác công nghiệp dòng G | 6 | 3 kg | 620 mm | ± 0.02 mm | 2 m / s | IP65 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 150 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 15 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 220°/s;J2 ±360° 220°/s;J3 ±165° 240°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | / | Yêu cầu mẫu này |
 | R4 | Robot cộng tác công nghiệp dòng G | 6 | 4 kg | 1300 mm | ± 0.05 mm | 3 m / s | IP65 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 260 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 22 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 210°/s;J2 ±360° 210°/s;J3 ±165° 210°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | / | Yêu cầu mẫu này |
 | R6 | Robot cộng tác công nghiệp dòng G | 6 | 6 kg | 924 mm | ± 0.02 mm | 3 m / s | IP65 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 260 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 21 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 210°/s;J2 ±360° 210°/s;J3 ±165° 210°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | / | Yêu cầu mẫu này |
 | R9 | Robot cộng tác công nghiệp dòng G | 6 | 9 kg | 1500 mm | ± 0.05 mm | 3 m / s | IP65 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 550 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 37 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Yêu cầu mẫu này |
 | R12 | Robot cộng tác công nghiệp dòng G | 6 | 12 kg | 1300 mm | ± 0.03 mm | 3 m / s | IP65 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 550 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 36 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Yêu cầu mẫu này |
 | R18 | Robot cộng tác công nghiệp dòng G | 6 | 18 kg | 900 mm | ± 0.02 mm | 2 m / s | IP65 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 550 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 35 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Yêu cầu mẫu này |
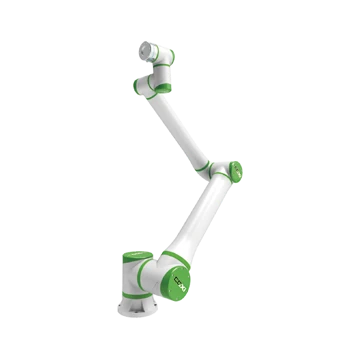 | R20 | Robot cộng tác công nghiệp dòng G | 6 | 20 kg | 1800 mm | ± 0.05 mm | 4 m / s | IP65 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 1500 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 68 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 210°/s;J4 ±360° 270°/s;J5 ±360° 270°/s;J6 ±360° 270°/s | / | Yêu cầu mẫu này |
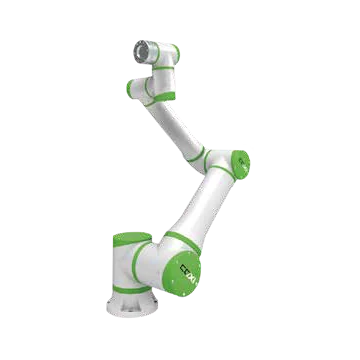 | R30 | Robot cộng tác công nghiệp dòng G | 6 | 30 kg | 1300 mm | ± 0.05 mm | 3 m / s | IP65 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 1500 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 64 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 210°/s;J4 ±360° 270°/s;J5 ±360° 270°/s;J6 ±360° 270°/s | / | Yêu cầu mẫu này |
 | XR6 | Robot cộng tác chống cháy nổ dòng X | 6 | 6 kg | 924 mm | ± 0.02 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 260 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 21 kg | / | J1 ±360° 210°/s;J2 ±360° 210°/s;J3 ±165° 210°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | Trung Quốc: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;Châu Âu: Ex II 2G Ex db pxb IIC T4 Gb | Yêu cầu mẫu này |
 | XR9 | Robot cộng tác chống cháy nổ dòng X | 6 | 9 kg | 1500 mm | ± 0.05 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 550 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 37 kg | / | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | Trung Quốc: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;Châu Âu: Ex II 2G Ex db pxb IIC T4 Gb | Yêu cầu mẫu này |
 | XR12 | Robot cộng tác chống cháy nổ dòng X | 6 | 12 kg | 1300 mm | ± 0.03 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 550 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 36 kg | / | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | Trung Quốc: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;Châu Âu: Ex II 2G Ex db pxb IIC T4 Gb | Yêu cầu mẫu này |
 | XR18 | Robot cộng tác chống cháy nổ dòng X | 6 | 18 kg | 900 mm | ± 0.02 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 550 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 35 kg | / | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | Trung Quốc: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;Châu Âu: Ex II 2G Ex db pxb IIC T4 Gb | Yêu cầu mẫu này |
 | XR20 | Robot cộng tác chống cháy nổ dòng X | 6 | 20 kg | 1800 mm | ± 0.05 mm | 4 m / s | IP68 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 1500 W | -5 đến 55 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 68 kg | / | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 210°/s;J4 ±360° 270°/s;J5 ±360° 270°/s;J6 ±360° 270°/s | Trung Quốc: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;Châu Âu: Ex II 2G Ex db pxb IIC T4 Gb | Yêu cầu mẫu này |
 | AL6 | Robot cộng tác hoạt động ở nhiệt độ khắc nghiệt | 6 | 6 kg | 924 mm | ± 0.02 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 260 W | -30 đến 80 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 21 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 210°/s;J2 ±360° 210°/s;J3 ±165° 210°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | / | Yêu cầu mẫu này |
 | AL9 | Robot cộng tác hoạt động ở nhiệt độ khắc nghiệt | 6 | 9 kg | 1500 mm | ± 0.05 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 550 W | -30 đến 80 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 37 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Yêu cầu mẫu này |
 | AL12 | Robot cộng tác hoạt động ở nhiệt độ khắc nghiệt | 6 | 12 kg | 1300 mm | ± 0.03 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Độ ồn ≦60 dB;Công suất trung bình 550 W | -30 đến 80 °C;Độ ẩm tương đối 5%–90%, không ngưng tụ;mọi góc độ | 36 kg | Nguồn điện I/O 24 V / 1 A;2 DI;2 DO;2 Trí tuệ nhân tạo;Nguồn COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Yêu cầu mẫu này |
Không tìm thấy mẫu CGXi phù hợp. Hãy xóa một hoặc nhiều bộ lọc hoặc gửi thông tin cần thiết về tải trọng, phạm vi, môi trường và ứng dụng để dự án được xem xét.
Câu hỏi thường gặp về robot cộng tác CGXi và các giải pháp tự động hóa
Các dòng robot cộng tác CGXi C, G, X và AL có gì khác biệt?
Trang này phân loại riêng các robot cộng tác đa năng dòng C và G với các mẫu chống cháy nổ dòng X và các mẫu chịu nhiệt độ khắc nghiệt dòng AL. Hãy so sánh chính xác từng hàng về tải trọng, tầm với, khả năng bảo vệ, môi trường, giao diện và lắp đặt thay vì coi tên dòng sản phẩm như một cấu hình hoàn chỉnh.
Tôi nên chọn robot cộng tác CGXi như thế nào dựa trên tải trọng và tầm với?
Bao gồm đầu kẹp, phôi gia công và thiết bị xử lý được mang theo trong tải trọng. Xác nhận tất cả vị trí và hướng của TCP, sau đó kiểm tra trọng tâm, quán tính, tốc độ, cách lắp đặt, chướng ngại vật và đường đi của cáp trước khi chọn mô hình.
Những thông tin nào về an toàn và môi trường cần thiết cho dự án robot cộng tác CGXi?
Cung cấp thông tin về nhiệm vụ, tốc độ và điều kiện tiếp xúc, các mối nguy hiểm đối với đầu cuối và vật gia công, khả năng tiếp cận của người vận hành, lắp đặt, điều kiện môi trường xung quanh và bất kỳ yêu cầu nào về khu vực nguy hiểm. Hoạt động phối hợp và khả năng chống cháy nổ đều yêu cầu xem xét rủi ro và tuân thủ cụ thể cho từng dự án.
Tôi nên bao gồm những thông tin gì trong yêu cầu báo giá robot cộng tác CGXi?
Cần cung cấp thông tin chính xác về kiểu máy hoặc dòng sản phẩm, ứng dụng, tổng tải trọng, tầm với và tư thế, môi trường, yêu cầu bảo vệ, giao diện, số lượng, điểm đến và thời gian yêu cầu. Sau đó, phạm vi cuối cùng của robot, bộ điều khiển, dụng cụ, an toàn và dịch vụ có thể được xác nhận cùng nhau.
tác giả: Nhóm biên tập EVST
Nhóm biên tập EVST duy trì trang này để hỗ trợ việc lựa chọn robot và lập kế hoạch dự án. Tính khả dụng của sản phẩm, cấu hình, kiểm định an toàn và phạm vi tích hợp cần được xác nhận cho ứng dụng thực tế.
Chính sách biên tập · Chính sách sửa lỗi · ĐIỀU KHOẢN SỬ DỤNG
Cập nhật lần cuối: