
Bạn có thể học cách chế tạo cánh tay robot vào năm 2025 bằng cách làm theo các bước đơn giản. Nhiều người mới bắt đầu tạo ra cánh tay robot cho trường học, lập trình và các dự án thú vị. Để bắt đầu, bạn có thể sử dụng các bộ dụng cụ như LEGO Mindstorms, robot Raspberry Pi hoặc EZ-Robot để học hỏi và thử nghiệm. Các thương hiệu linh kiện phổ biến bao gồm FANUC, KUKA và Standard Bots.
Lập kế hoạch và chuẩn bị
Xác định mục đích
Trước khi bắt đầu, hãy quyết định lý do tại sao bạn muốn chế tạo cánh tay robotNhiều người sử dụng cánh tay robot để học tập, nhặt đồ vật hoặc điều khiển chúng bằng điện thoại. Bạn nên cân nhắc kích thước, số lượng khớp nối bạn muốn và nhiệm vụ mà cánh tay sẽ thực hiện.
Phần đế giúp cánh tay ổn định và di chuyển trơn tru.
Các khớp quyết định cách cánh tay uốn cong và xoay.
Nhiều khớp hơn có nghĩa là cánh tay có thể di chuyển theo nhiều cách hơn.
Phần cuối của cánh tay, được gọi là cơ quan tác động cuối, có chức năng nắm hoặc di chuyển đồ vật.
Cổ tay cho phép cánh tay xoay và quay để kiểm soát tốt hơn.
Mẹo: Nếu bạn muốn học cách chế tạo cánh tay robot điều khiển bằng Bluetooth hoặc nhặt đồ vật, hãy chuẩn bị đủ khớp nối và một kẹp.
Chọn vật liệu
Bạn có thể sử dụng nhiều loại vật liệu khác nhau cho cánh tay robot của mình. Mỗi loại vật liệu đều có ưu và nhược điểm riêng.
Vật liệu | Ưu điểm | Nhược điểm |
|---|---|---|
Acrylic | Nhẹ, dễ cắt, trông gọn gàng | Có thể vỡ dưới áp lực |
Gỗ | Rẻ, dễ tạo hình | Không mạnh bằng kim loại |
3D In | Hình dạng tùy chỉnh, ánh sáng | Cần một máy in 3D |
Các tông | Rất rẻ, dễ tìm | Không bền, yếu |
Chọn vật liệu phù hợp với dự án và ngân sách của bạn. Vật liệu nhẹ hơn giúp cánh tay di chuyển nhanh hơn, nhưng vật liệu chắc chắn sẽ bền hơn.
Thu thập các thành phần
Bạn cần nhiều bộ phận để chế tạo cánh tay robot. Hầu hết các dự án đều sử dụng động cơ servo để di chuyển và vi điều khiển như Arduino để điều khiển.
Động cơ hoặc bộ truyền động (động cơ servo hoạt động tốt)
Vi điều khiển (Arduino là phổ biến)
Biến trở, điện trở, nút nhấn
Dây điện và nguồn điện
Bạn có thể tìm thấy các linh kiện chất lượng từ các thương hiệu như EVst, Elephant Robotics hoặc Standard Bots. EVst cung cấp bộ dụng cụ và linh kiện rời cho người mới bắt đầu và người đam mê. Nếu bạn muốn biết cách chế tạo một cánh tay robot hoạt động tốt, hãy luôn sử dụng các linh kiện đáng tin cậy.
Cách chế tạo cánh tay robot
Thiết kế và lắp ráp
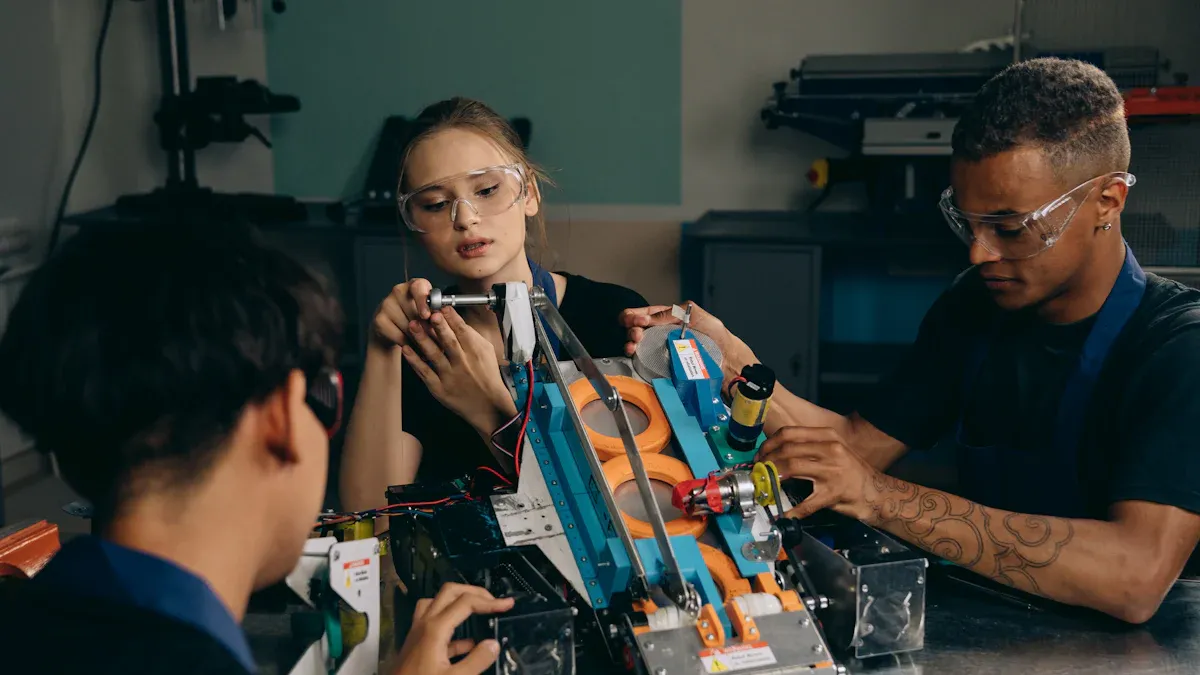
Trước hết, bạn cần lập kế hoạch cho cánh tay robot của bạn sẽ trông như thế nào. Hãy vẽ ý tưởng của bạn trên giấy hoặc sử dụng các công cụ miễn phí như Tinkercad. Quyết định số lượng khớp nối bạn muốn. Hãy nghĩ về vị trí kết nối của từng bộ phận. Nhiều người sử dụng công nghệ in 3D để tạo ra các bộ phận đặc biệt cho cánh tay của họ. Bạn cũng có thể cắt acrylic hoặc gỗ bằng các công cụ đơn giản.
Để lắp cánh tay lại, hãy làm theo các bước sau:
Cắt từng miếng theo đúng kích thước. Dùng thước kẻ và bút dạ để hỗ trợ.
Gắn các mối nối bằng vít, bu lông và giá đỡ.
Đặt miếng đệm nylon, vòng đệm và đai ốc vào mỗi khớp nối. Điều này giúp tay cầm chuyển động trơn tru và không bị cọ xát.
Giữ servo cố định bằng giá đỡ và ốc vít. Đảm bảo đai ốc vừa khít với các lỗ trên bệ để tăng độ bền.
Kết nối cánh tay chính, liên kết trục, cánh tay nghiêng và kẹp bằng cùng một phần cứng.
Đặt các vành lớn giữa các bộ phận không chuyển động và các bộ phận quay. Điều này tạo ra khoảng trống và giúp cánh tay quay dễ dàng.
Nếu không thể dùng dụng cụ, hãy siết chặt đai ốc bằng tay. Việc này giúp tay không bị rung.
Sử dụng đai ốc khóa trên vít kẹp. Chúng cho phép kẹp di chuyển nhưng không bị lỏng.
Xây dựng một đế chắc chắn hoặc kẹp chặt tay vịn vào bàn. Điều này giúp tay vịn không bị đổ.
Nhiều người mới bắt đầu thường chế tạo cánh tay đơn giản có kẹp để nhặt những vật nhỏ. Một số người còn bổ sung hệ thống thị giác AI để tìm vật thể theo thời gian thực. Hãy chọn một phong cách phù hợp với những gì bạn muốn làm và kiến thức của bạn.
Lắp đặt động cơ và hệ thống dây điện
Bạn cần phải đặt động cơ ở mỗi khớp. Hầu hết mọi người sử dụng động cơ servo vì chúng dễ sử dụng. Gắn từng động cơ bằng giá đỡ và ốc vít. Luồn dây servo qua các lỗ trên tay cần. Điều này giúp dây an toàn và không bị rối.
Thực hiện theo các bước sau để nối dây:
Kiểm tra cực dương và cực âm của ắc quy. Nối dây đỏ với cực dương và dây đen với cực âm.
Chạy dây nguồn màu đỏ qua cầu dao chính đến Bảng phân phối điện (PDP).
Kết nối nguồn điện đầu vào của từng bộ điều khiển động cơ với nguồn điện đầu ra cao trên PDP.
Dùng kìm tuốt dây để chuẩn bị dây. Cắm dây vào các đầu nối.
Kết nối đầu ra của bộ điều khiển động cơ với động cơ bằng đầu nối Wago 221. Ghép dây đỏ với dây đỏ và dây đen với dây đen.
Đối với dây dài, hãy sử dụng dây nối dài 12 AWG. Luồn dây an toàn dọc theo tay cầm.
Luôn kiểm tra các kết nối bằng cách nhìn và kéo nhẹ dây. Đảm bảo chúng được siết chặt và chắc chắn.
Đặt cánh tay robot lên các khối trong khi đấu dây và thử nghiệm. Điều này sẽ giúp cánh tay robot không bị di chuyển đột ngột.
Bộ điều khiển động cơ nằm giữa vi điều khiển và động cơ. Chúng cung cấp lượng điện năng phù hợp. Kết nối các đầu vào nguồn của bộ điều khiển với chân 5V và chân nối đất của vi điều khiển. Tín hiệu điều khiển sử dụng PWM hoặc UART. Đối với động cơ không chổi than, bạn phải thiết lập ESC. Thư viện Arduino Servo giúp bạn gửi tín hiệu PWM để điều khiển tốc độ.
Chương trình và Kiểm tra
Bạn sử dụng một bộ vi điều khiển như Arduino để điều khiển cánh tay robot. Hãy viết mã để di chuyển từng khớp. Nhiều người sử dụng Python cho các dự án dễ dàng vì nó đơn giản và có nhiều thư viện. C++ tốt cho việc điều khiển nhanh và phần cứng. Java hoạt động trên nhiều máy tính, và MATLAB tốt cho việc thử nghiệm và mô hình hóa.
Ngôn ngữ lập trình | Điểm mạnh và các trường hợp sử dụng điển hình | Hạn chế |
|---|---|---|
Python | Từ ngữ đơn giản, nhiều thư viện, ý tưởng thử nghiệm nhanh chóng | Không tốt cho công việc nhanh |
C + + | Kiểm soát nhanh, thời gian thực, hoạt động với phần cứng | Khó đối với người dùng mới |
Java | Dễ sử dụng, hoạt động trên nhiều máy tính | Không tốt nhất cho việc kiểm soát nhanh |
MATLAB | Tốt cho việc thử nghiệm và mô hình hóa | Không được sử dụng để kiểm soát cuối cùng |
Bạn cần lập kế hoạch cho cách các khớp sẽ di chuyển. Quy ước Denavit-Hartenberg giúp bạn làm điều này. Bạn gán cho mỗi khớp một hệ trục tọa độ bằng bốn quy tắc. Các quy tắc này sử dụng bốn số: θ (theta), α (alpha), r và d. Bạn nhập các số này vào một bảng và tạo các ma trận biến đổi. Khi nhân các ma trận này, bạn sẽ tìm ra vị trí và hướng của bộ phận chấp hành cuối. Điều này cho phép bạn biết vị trí cánh tay sẽ di chuyển dựa trên góc khớp và độ dài liên kết.
Kiểm tra và hiệu chuẩn là những bước quan trọng khi chế tạo cánh tay robot. Hãy làm theo các bước sau:
Lập kế hoạch cho các thông số động học của robot.
Đo lỗi tư thế bằng phản hồi hoặc các thiết bị khác.
Tìm lỗi hình học bằng phương pháp toán học.
Sửa mô hình động học để làm cho nó chính xác hơn.
Sử dụng các công cụ đo 3D như máy theo dõi laser hoặc CMM để hiệu chuẩn vòng hở.
Chạm vào các quả cầu có khoảng cách đã biết và so sánh các tư thế đã đo được với những gì bạn mong đợi.
Di chuyển cánh tay đến cùng một vị trí theo nhiều cách khác nhau để tìm và sửa các khớp bị lệch.
Tập trung vào các lỗi hình học vì chúng gây ra nhiều lỗi nhất.
Sử dụng hiệu chuẩn nhanh có phản hồi nếu bạn không có thiết bị bên ngoài.
Kiểm tra hiệu chuẩn bằng cách xem độ chính xác có được cải thiện không.
Cân nhắc chi phí
Bạn có thể thắc mắc chi phí chế tạo một cánh tay robot là bao nhiêu. Cánh tay robot cộng tác đơn giản có giá từ 25,000 đến 75,000 đô la chỉ riêng cho cánh tay. Chi phí lắp đặt là từ 40,000 đến 150,000 đô la. Những cánh tay này an toàn, dễ lắp đặt và phù hợp cho người mới bắt đầu. Cánh tay công nghiệp tiên tiến có giá từ 50,000 đến 200,000 đô la. Chi phí lắp đặt có thể lên tới 500,000 đô la. Những cánh tay này có thể nâng được nhiều vật nặng hơn và chính xác hơn nhưng cần lồng an toàn và thiết lập chuyên nghiệp.
Loại cánh tay robot | Phạm vi giá (Đơn vị cơ sở) | Phạm vi chi phí lắp đặt | Các tính năng chính và trường hợp sử dụng |
|---|---|---|---|
Đơn giản (Hợp tác) | $ 25,000 - $ 75,000 | $ 40,000 - $ 150,000 | An toàn, nhẹ, dễ lắp đặt, không cần rào chắn, có thể nâng khoảng 18-20 kg, lập trình không cần mã, sử dụng linh hoạt |
Nâng cao (Công nghiệp) | $ 50,000 - $ 200,000 | $ 150,000 - $ 500,000 | Nâng nhiều hơn, rất chính xác, cần lồng an toàn, được sử dụng để hàn, CNC, xếp chồng, làm việc nặng |
Việc lắp ráp từ các bộ phận có thể tốn từ 20,000 đến 30,000 đô la (chưa tính phần mềm và an toàn). Chi phí bảo trì khoảng 5–12% giá thành mỗi năm. Điện tốn khoảng 500–1,000 đô la mỗi năm.
Mẹo: Nếu bạn chưa quen với robot, hãy bắt đầu với một cánh tay đơn giản. Nâng cấp khi bạn đã hiểu rõ hơn về cách chế tạo cánh tay robot.
Xử lý sự cố và An toàn
Các vấn đề chung
Khi bạn chế tạo một cánh tay robot, bạn có thể phải đối mặt với một số những vấn đề chung. Biết những vấn đề này sẽ giúp bạn khắc phục chúng nhanh chóng và giúp dự án của bạn diễn ra suôn sẻ.
Sự mất ổn định cơ học có thể khiến tay bạn bị rung hoặc mất độ chính xác. Bạn có thể khắc phục điều này bằng cách sử dụng vòng bi và trục chắc chắn hơn.
Khớp cứng và mòn bánh răng thường làm chậm chuyển động. Bôi trơn khớp hoặc thay thế các bộ phận bị mòn để khôi phục chuyển động trơn tru.
Việc mất điện có thể khiến cánh tay của bạn dừng đột ngột và có thể làm hỏng các bộ phận. Mạch phanh tái tạo giúp cánh tay giảm tốc độ một cách an toàn khi mất điện.
Bụi và độ ẩm có thể làm hỏng các bộ phận điện tử. Hãy che phủ tất cả các thiết bị điện tử để bảo vệ chúng khỏi môi trường.
Quá nhiều dây cáp sẽ khiến việc lắp đặt và sửa chữa trở nên khó khăn. Hãy thử sử dụng một dây cáp duy nhất giữa robot và bộ điều khiển.
Điện áp không ổn định hoặc hệ thống dây điện bị lỗi có thể khiến tay cầm ngừng hoạt động. Luôn kiểm tra nguồn điện và kết nối dây điện.
Mẹo an toàn
Bạn phải làm theo Quy tắc an toàn để bảo vệ bản thân và những người khác khi làm việc với cánh tay robot.
Kiểm tra hệ thống dây điện và các bộ phận thường xuyên. Kiểm tra xem có hư hỏng hoặc kết nối nào bị lỏng không.
Thiết lập các rào chắn an toàn như hàng rào hoặc rèm chắn sáng để ngăn mọi người đến gần các bộ phận chuyển động.
Đặt nút dừng khẩn cấp ở những vị trí dễ tiếp cận. Đảm bảo mọi người đều biết cách sử dụng.
Sử dụng cảm biến để phát hiện người hoặc vật thể gần cánh tay. Điều này giúp robot dừng lại trước khi xảy ra tai nạn.
Giữ khu vực làm việc sáng sủa và thông thoáng. Ánh sáng tốt giúp bạn nhìn thấy khu vực nguy hiểm.
Tìm hiểu về các tiêu chuẩn an toàn như ISO 10218 và ANSI/RIA R15.06. Các tiêu chuẩn này hướng dẫn thiết kế và vận hành an toàn.
Đào tạo tất cả những người làm việc với robot. Thực hành các bài tập an toàn và cập nhật đào tạo thường xuyên.