
Hướng dẫn lập kế hoạch cho dây chuyền lắp ráp robot cộng tác
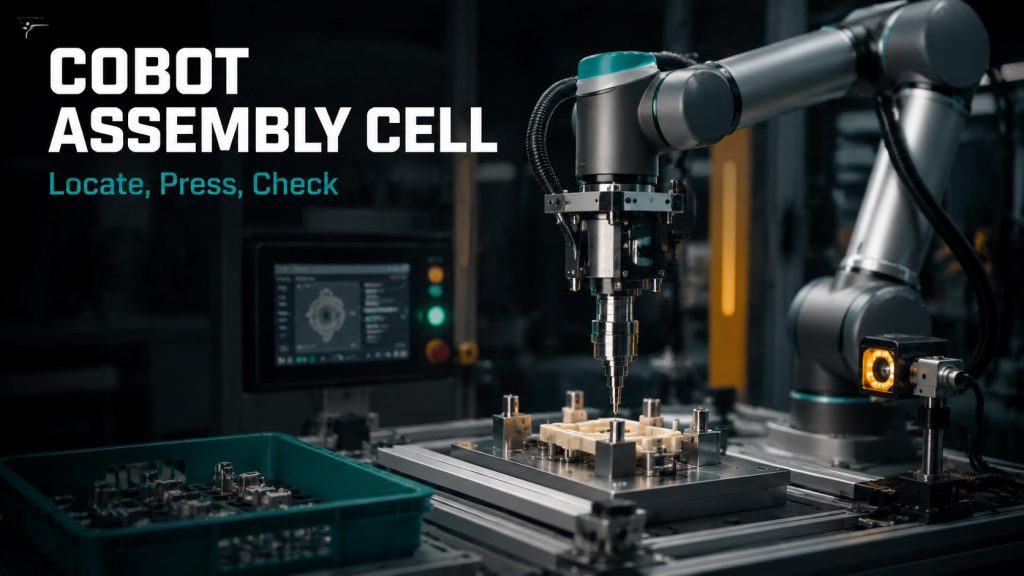
Cách lập kế hoạch cho một dây chuyền lắp ráp robot cộng tác xoay quanh việc định vị, kiểm soát độ khít, kiểm tra sự hiện diện, vòng lặp kiểm tra lại và phục hồi người vận hành.
Trạm hàn PCB Cobot: Chất lượng mối hàn ổn định, ưu tiên tốc độ.
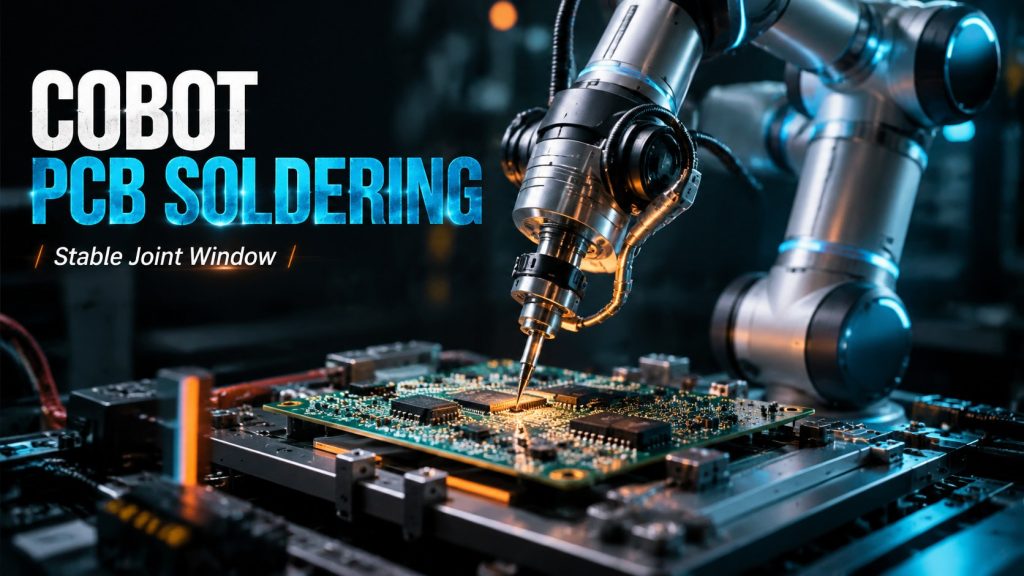
Lập kế hoạch cho trạm hàn PCB bằng robot cộng tác dựa trên các thông số như vị trí bo mạch, góc mũi hàn, phạm vi nhiệt độ, thời gian giữ nhiệt, kiểm tra và phục hồi.
Nạp linh kiện PCBA bằng robot cộng tác: Nhặt, đặt và độ nhất quán khi ép chặt.
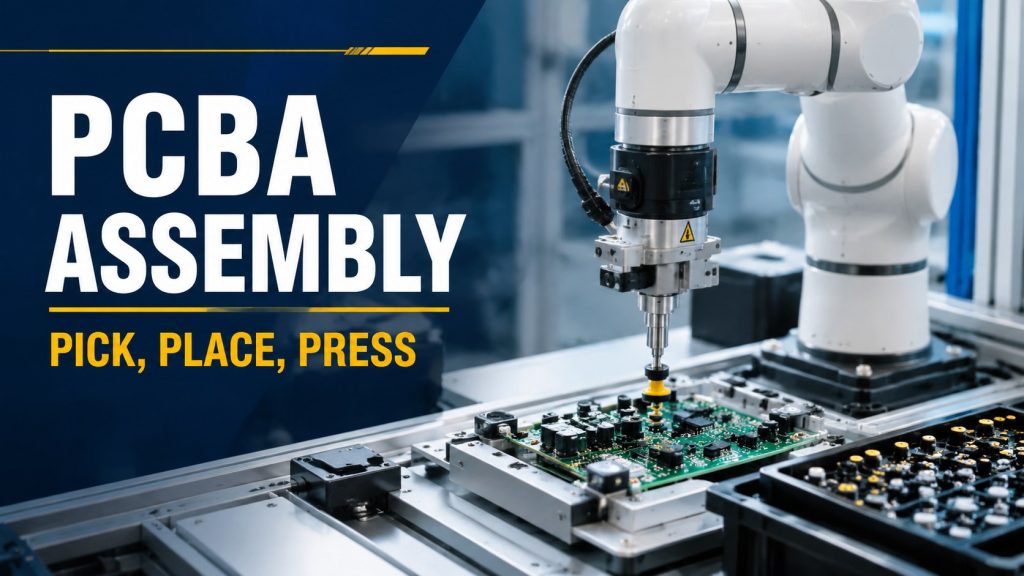
Lập kế hoạch cho trạm làm việc nạp linh kiện PCBA bằng robot cộng tác (cobot) dựa trên độ ổn định khi gắp, vị trí chuẩn của bo mạch, độ sâu đặt linh kiện, kiểm tra, thay đổi linh kiện và phục hồi.
Trạm làm việc vặn vít Cobot: Chuẩn định vị và điều khiển mô-men xoắn trước khi điều chỉnh tốc độ
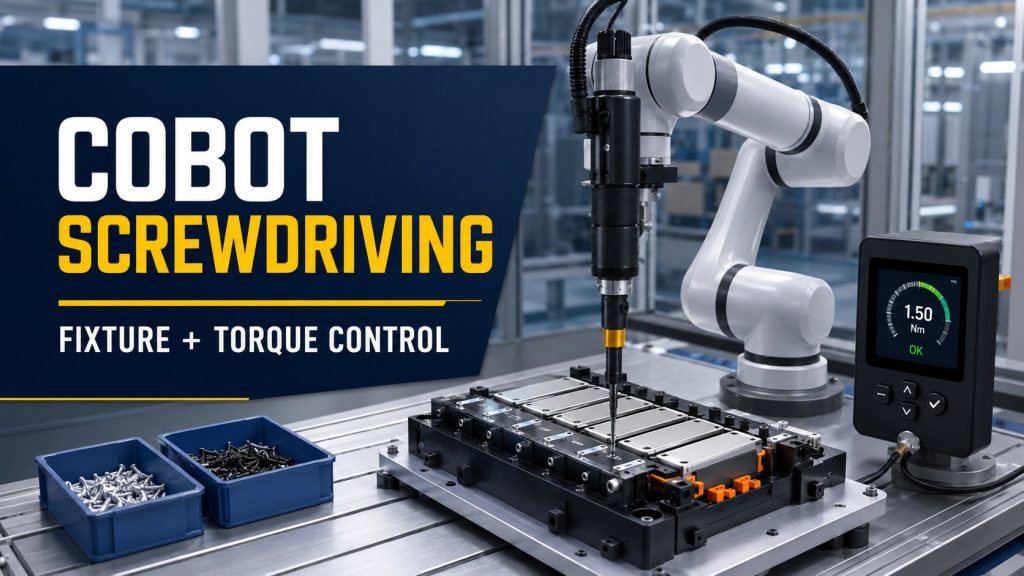
Lập kế hoạch bố trí trạm làm việc vặn vít bằng robot cộng tác dựa trên các yếu tố như điểm chuẩn của đồ gá, cấp vít, tư thế dụng cụ, xác nhận mô-men xoắn, thay đổi dụng cụ và phục hồi sản xuất.
Quản lý mài mòn dụng cụ đánh bóng robot để đảm bảo độ hoàn thiện ổn định.
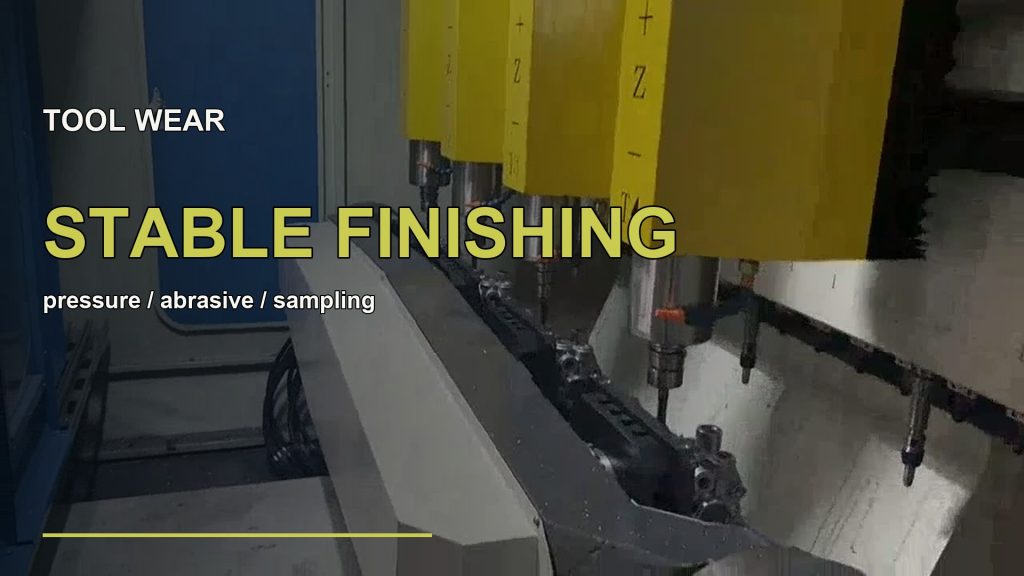
Hướng dẫn quản lý mài mòn dụng cụ đánh bóng bằng robot bao gồm tuổi thọ vật liệu mài, áp suất tiếp xúc, chuẩn độ gá lắp, kiểm soát bụi, lấy mẫu và các dây chuyền hoàn thiện ổn định.
Cấu trúc cánh tay robot: Các bộ phận, khớp nối và cách chúng hoạt động cùng nhau
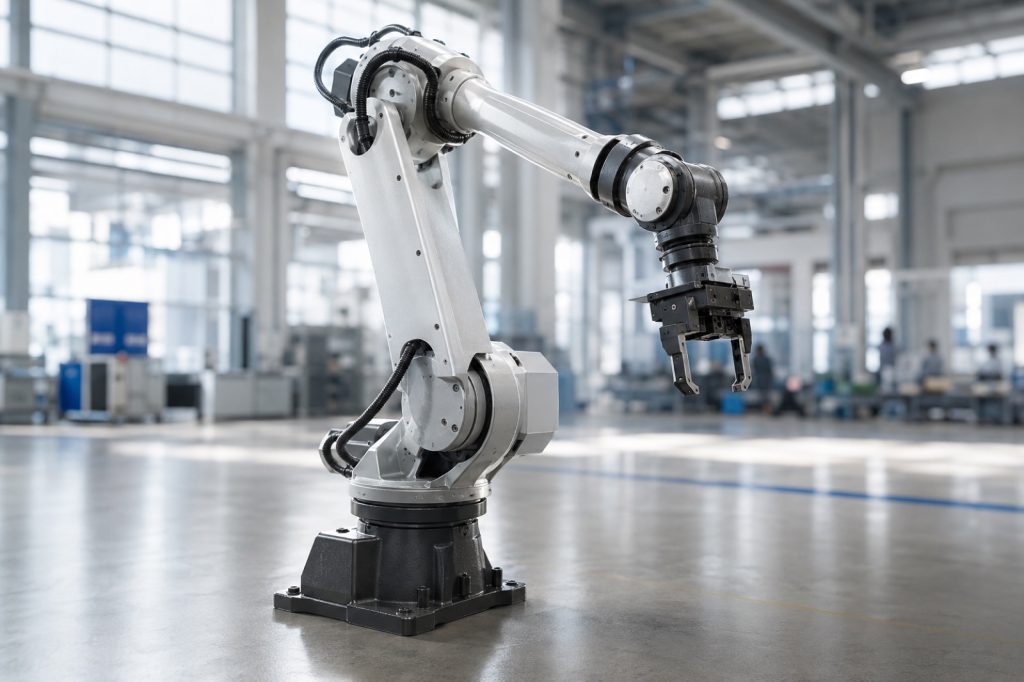
Cấu trúc chi tiết của cánh tay robot bao gồm: đế, các khớp nối, khớp, đầu cuối, bộ truyền động, bộ giảm tốc, cảm biến và bộ điều khiển.
Hệ thống robot xếp pallet: Tải trọng, kiểu xếp và hướng dẫn chu kỳ sản xuất
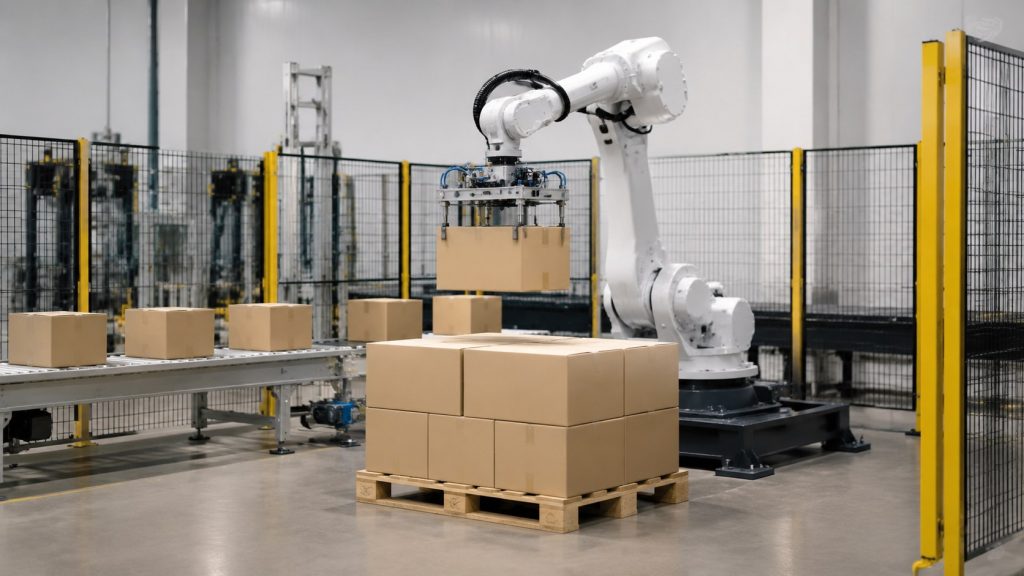
Hướng dẫn sử dụng robot để xếp pallet, bao gồm tải trọng, tư thế thùng carton, thiết kế kẹp, kiểu xếp lớp, khoảng cách đệm và xử lý an toàn ở cuối dây chuyền.
Trạm làm việc mài robot: Hướng dẫn lực, đồ gá và bụi
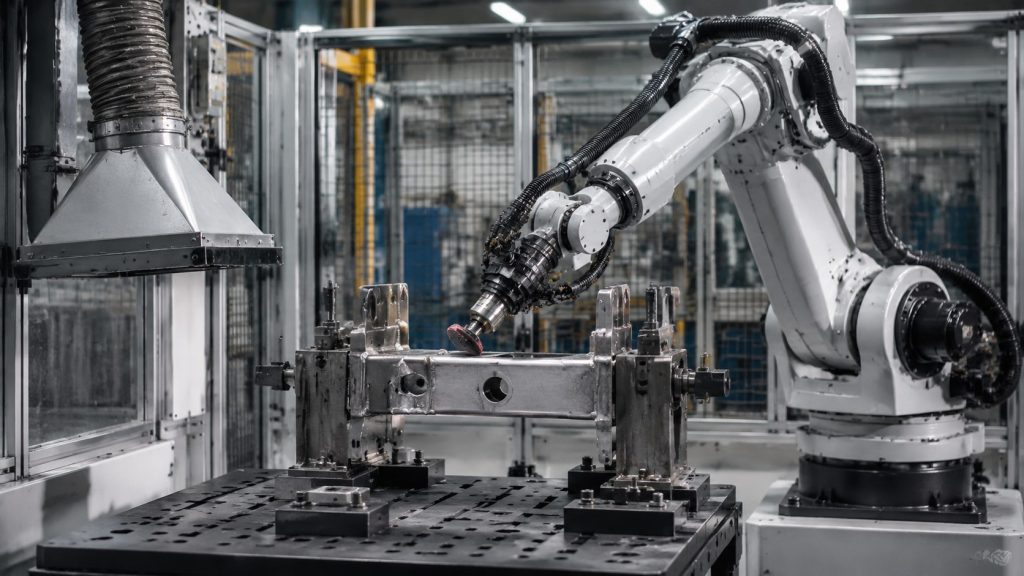
Hướng dẫn sử dụng trạm mài robot để kiểm soát lực, độ lặp lại của đồ gá, tuổi thọ vật liệu mài, xử lý bụi và chất lượng hoàn thiện ổn định.
Vận hành máy bằng robot cộng tác trong các dây chuyền CNC: Làm thế nào để giảm thiểu việc nạp liệu thủ công và thời gian chờ đợi
Hướng dẫn thực tiễn về việc sử dụng robot cộng tác (cobot) để vận hành máy trong các dây chuyền CNC nhằm giảm thiểu việc nạp liệu thủ công, thời gian chờ đợi và thời gian di chuyển của người vận hành mà không phóng đại mức tiết kiệm chu kỳ.
Xếp dỡ hàng nhẹ nhàng: Kết nối robot cộng tác với dây chuyền đóng gói
Tìm hiểu cách EVST đánh giá các dây chuyền xếp pallet nhẹ dựa trên định dạng thùng, kiểu xếp pallet, chiều cao, đường đi của công nhân và các ràng buộc ở cuối dây chuyền.
Phân loại bằng robot Delta: Nâng cấp khả năng chọn lọc linh kiện nhỏ
Tìm hiểu cách EVST đánh giá các cụm robot phân loại delta thông qua hướng đặt, nhịp độ, tiếp xúc kẹp, kiểm soát lỗi chọn hàng và chuyển giao tiếp theo.
Tự động hóa đóng gói và xếp pallet các bộ phận nhỏ: Giảm thiểu thao tác thủ công.
Hệ thống robot tự động kết nối các công đoạn nhận diện nguyên liệu đầu vào, lấy hàng, xếp khay, đóng hộp, xếp chồng, đệm hàng, thay đổi kích thước hộp và kiểm tra lỗi đếm cho các dây chuyền đóng gói linh kiện nhỏ.