
Nạp phôi đầu xi lanh bằng robot: Hoàn thiện chu trình giữa định vị, kẹp giữ và nhịp máy
Lập kế hoạch nạp phôi cho robot đầu xi lanh dựa trên mốc định vị, tư thế kẹp, tín hiệu máy, làm sạch phôi, thời gian chu kỳ và phản hồi bất thường.
Bộ đệm nạp liệu Miniload: Làm thế nào để giữ cho robot gắp đồ ổn định?
Lập kế hoạch cấp liệu cho bộ đệm mini dựa trên nhịp điệu đầu vào, vị trí bộ đệm, tín hiệu phát hiện, chiều cao lấy hàng, phản hồi ngoại lệ và độ ổn định khi robot lấy hàng.
Hệ thống robot hàn điểm tấm kim loại: Đồ gá điều khiển, trình tự hàn và cửa sổ thao tác
Đánh giá hoạt động của một hệ thống robot hàn điểm tấm kim loại bằng cách kiểm tra độ kẹp của đồ gá, trình tự hàn, phạm vi thao tác, độ đàn hồi của chi tiết, thời gian kiểm tra và an toàn.
Hệ thống tự động lắp ghép ép: Hoàn thiện chu trình giữa đồ gá, đường dẫn ép và kiểm tra.
Xây dựng một hệ thống tự động hóa ép lắp ổn định bằng cách kiểm soát điểm chuẩn của đồ gá, đường ép, giám sát lực-biến dạng, thời gian kiểm tra, luồng sản phẩm lỗi và quyền truy cập an toàn.
Hệ thống robot hàn nhôm: Điều khiển góc mỏ hàn, điểm chuẩn gá kẹp và lượng nhiệt đầu vào.
Lập kế hoạch cho một hệ thống robot hàn nhôm dựa trên góc mỏ hàn, điểm chuẩn của đồ gá, lượng nhiệt đầu vào, khí bảo vệ, kiểm soát biến dạng, an toàn và các bài kiểm tra nghiệm thu.
Robot xếp pallet bao mềm: Ổn định tư thế kẹp trước khi tăng tốc.
Lập kế hoạch tự động hóa xếp pallet túi mềm dựa trên các yếu tố như biến dạng túi, tư thế lấy hàng, tốc độ băng tải, tiếp xúc của kẹp, chuẩn pallet, kiểu xếp chồng và logic phục hồi.
Hệ thống robot phân loại theo dõi thị giác: Hoàn thiện quy trình nhận dạng, chọn lọc và vận chuyển.
Hướng dẫn thực hành về tự động hóa phân loại bằng hệ thống theo dõi hình ảnh, bao gồm chiếu sáng, thời gian hoạt động của camera, tốc độ băng tải, cửa sổ lấy hàng, logic định vị và khả năng truy xuất nguồn gốc.
Robot xếp dỡ hàng vào máy: Cửa, giá đỡ và chu kỳ gắp/đặt
Lập kế hoạch cho một hệ thống robot vận hành máy móc dựa trên thời gian đóng mở cửa, vị trí gá lắp, thao tác kẹp phôi, nguy cơ phoi và chất làm mát, nhịp độ gắp và đặt phôi, và thời gian phục hồi của người vận hành.
Robot phân phối keo dán thiết bị gia dụng: Điều khiển đường keo, điểm chuẩn và cửa sổ ép
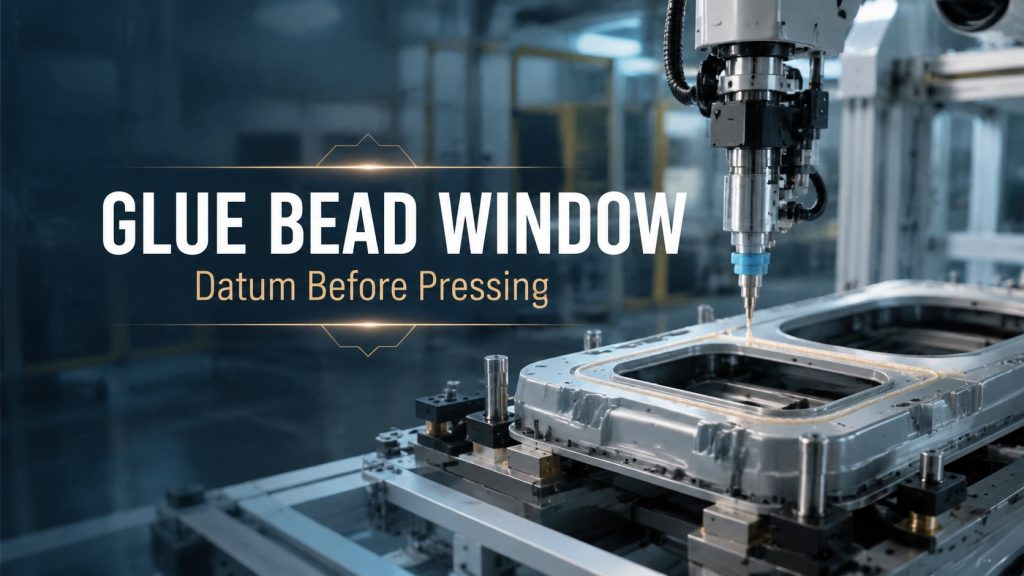
Hướng dẫn thực hành về tự động hóa việc phân phối keo dán thiết bị gia dụng, bao gồm đường keo, thể tích phân phối, chuẩn chi tiết, thời gian ép, khoảng thời gian đóng rắn và kiểm tra.
Vòng lặp kiểm tra thị giác của robot cộng tác: Ổn định vị trí trước khi theo đuổi tốc độ phát hiện
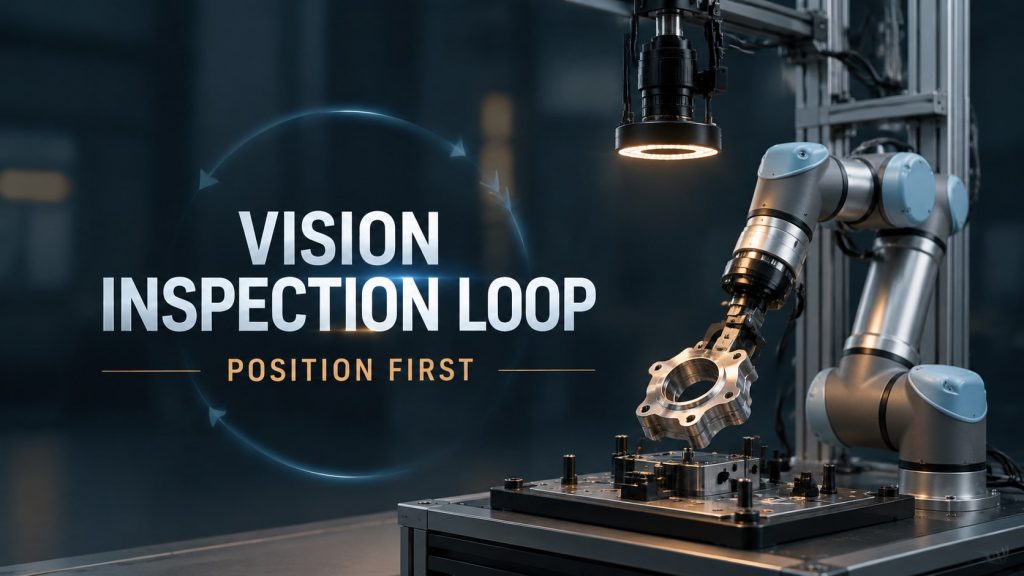
Làm thế nào để lập kế hoạch cho một chu trình kiểm tra bằng robot cộng tác dựa trên thị giác, bao gồm định vị chi tiết, chiếu sáng, kích hoạt camera, ngưỡng đánh giá, quy trình xử lý lỗi (NG) và khả năng truy vết.
Tính nhất quán của đường mài robot: Kiểm soát tiếp xúc trước khi theo đuổi tốc độ
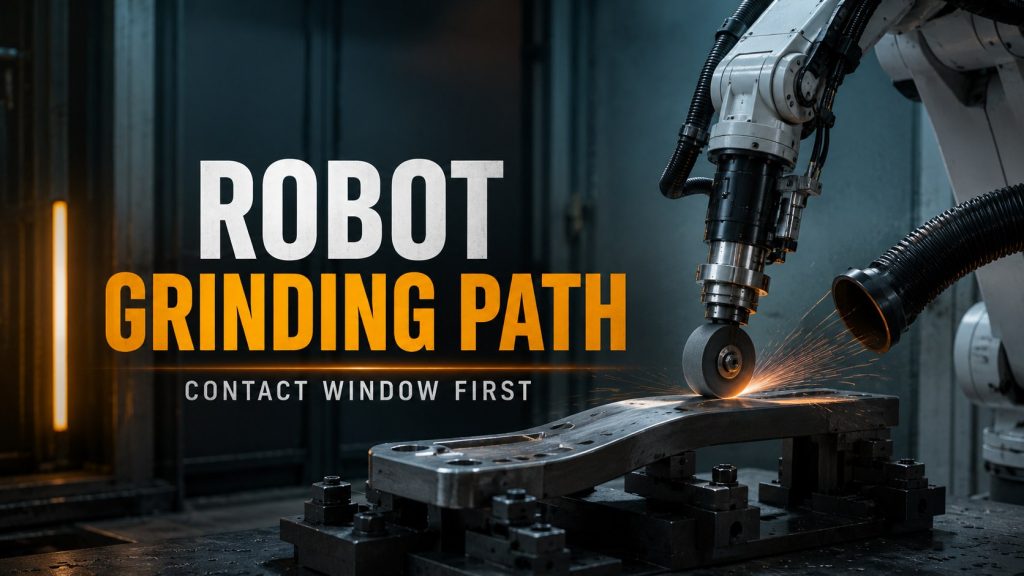
Cách lập kế hoạch cho trạm mài robot dựa trên góc tiếp xúc, chuẩn độ gá lắp, điều khiển lực, mài mòn vật liệu, ranh giới bụi và kiểm tra nghiệm thu.
Hướng dẫn nạp thử nghiệm chip Cobot
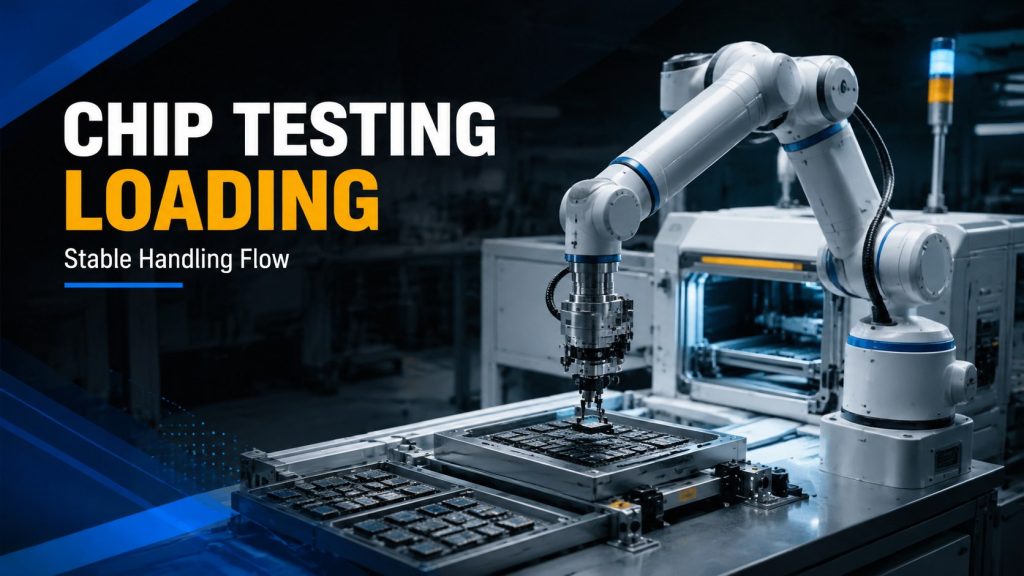
Lập kế hoạch tải thử nghiệm chip cobot xoay quanh việc xử lý mẫu nhỏ, truy cập thiết bị cố định, giao diện thiết bị, theo dõi mẫu và logic phục hồi.