
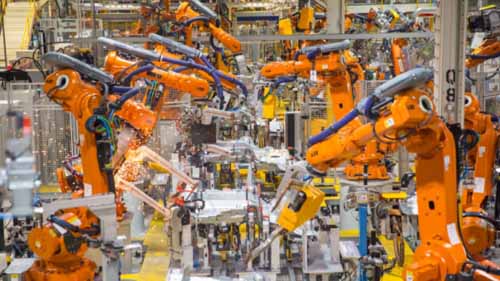
Nguồn: Pinterest
Việc thực hiện các nhiệm vụ công nghiệp đã trải qua quá trình chuyển đổi cải tiến theo thời gian. Lao động thủ công thuần túy đã được cải thiện nhờ các công cụ thô sơ được cải tiến hơn nữa thành máy móc. Tuy nhiên, nhiều đổi mới hơn vẫn tiếp tục mang lại những lựa chọn thay thế mới như robot.
Unimate là robot đầu tiên để sử dụng thành công trong sản xuất. Nó được phát minh bởi George Devol vào cuối những năm 50 và lần đầu tiên được lắp đặt tại nhà máy General Motors. Nó được sử dụng để đúc khuôn và có thể di chuyển trong bán kính 12 feet. Sau khi chứng kiến những lợi ích của việc sử dụng nó, chẳng bao lâu sau, nhiều công ty đã tìm cách mua lại nó.
Kể từ đó, các chuyên gia đã tiếp tục tạo ra nhiều loại robot khác nhau và khám phá những cách mới để chúng có thể được áp dụng trong sản xuất. Ngày nay, có rất nhiều nhà cung cấp phức tạp như EVS có khả năng cung cấp các sản phẩm cải tiến và tiên tiến Cần bán cánh tay robot công nghiệp.
Dưới đây là cái nhìn về các loại robot khác nhau và tính năng của chúng.
Mục lục
Robot SCARA
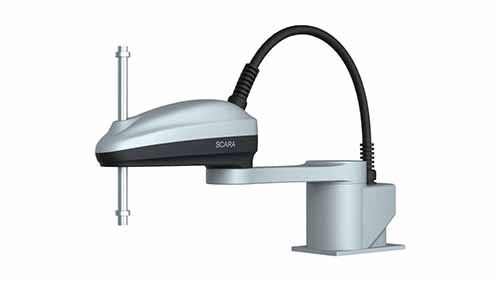
Robot SCARA dựa trên trục chuyển động của robot hiện đại hơn so với chọn và đặt robot công nghiệp. Cả hai đều có thể phục vụ cùng một chức năng, nhưng robot SCARA dễ dàng vượt trội hơn hẳn so với robot kia.
Robot SCARA bao gồm một đế được kết nối với cánh tay robot theo bố cục trục song song. Các khớp quay mang lại sự tuân thủ trong mặt phẳng XY. Nói cách khác, cánh tay của robot SCARA có thể di chuyển từ trái sang phải cũng như qua lại. Tuy nhiên, nó cứng ở trục Z nên chỉ có thể quay trên trục theta.
Thiết kế cung cấp 4 bậc tự do. Hơn nữa, cánh tay có thể gập lại hoặc duỗi ra. Đây là một tính năng hữu ích tùy thuộc vào độ dài cần thiết cho nhiệm vụ mà nó đang được sử dụng.
Liên quan đến phần mềm, Robot SCARA được thiết kế để tự động hóa các tác vụ nhưng theo hướng dẫn của bộ điều khiển. Giao diện bộ điều khiển rất dễ sử dụng và chúng có xu hướng phản ứng nhanh với các lệnh.
Vì chúng là một giải pháp làm sẵn nên rất ít nếu cần lập trình bổ sung.
Ưu điểm
- Robot SCARA hoạt động rất nhanh nhờ tính linh hoạt nhờ các khớp quay giúp giữ cánh tay cố định
- Mặc dù chúng không chiếm không gian rộng rãi để thực hiện nhiệm vụ của mình nhưng cánh tay này có thể bao phủ một khu vực rộng lớn khi hoạt động. Họ có thể nhặt và đặt, trên một bán kính đáng kể
- Chúng có độ chính xác cao
- Có thể xử lý tải trọng cao
Nhược điểm
- Chúng chỉ có thể hoạt động khi được đặt trên hoặc gắn vào bề mặt phẳng, do đó mang lại sự linh hoạt về vị trí hạn chế.
- Yêu cầu bộ điều khiển chuyên dụng
Ứng dụng công nghiệp
Khả năng nhặt và thả của robot SCARA khiến nó phù hợp với:
- Xếp hàng
- Máy tải
- Chức năng lắp ráp
- Khắc laser với sự hỗ trợ của thiết bị đầu cuối thích hợp
- Hàn
Robot Delta
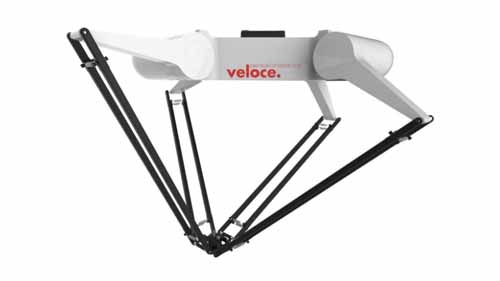
Nguồn: Pinterest
Robot Delta được phát minh bởi Reymond Clavel và một nhóm học giả tại một trường đại học ở Pháp. Chúng còn được gọi là robot song song.
Thiết kế của robot Delta bao gồm một đế gắn trên cao có 3 động cơ dẫn động các cánh tay được liên kết với đế. Các cánh tay song song có cả khớp lăng trụ và khớp quay, điều này không phổ biến ở các robot khác. Kết quả là nó có thể di chuyển trên các trục X, Y mặc dù hầu hết người dùng đều tùy chỉnh robot của mình để thêm các trục phụ. Trục quay hoặc trục cao độ đều có thể đạt được bằng cách sửa đổi để hoàn thành một số nhiệm vụ nhất định.
Vì robot Delta thường được sử dụng để tự động hóa việc chọn và đặt trên hệ thống băng tải, nên lập trình quyết định hiệu quả của chúng. Chúng cũng được trang bị camera kết hợp với phần mềm đặc biệt tạo nên hệ thống thị giác của chúng. Mục đích của hệ thống thị giác là phân biệt sản phẩm tốt và xấu trong quá trình chọn và phân loại.
Các bộ phận hiệu ứng cuối phù hợp thường được gắn vào cánh tay nhưng chúng đòi hỏi các thiết kế đặc biệt. Bất kỳ trọng lượng bổ sung nào trên cánh tay đều làm giảm hiệu suất cánh tay robot tốc độ cao mà chúng được ưa chuộng. Cốc hút đặc biệt phổ biến với chúng.
Ưu điểm
- Họ là những người nhanh nhất và thậm chí còn vượt qua SCARA trong bài kiểm tra mục tiêu
- Có thể làm việc trên một không gian làm việc lớn
- Phần mềm tiên tiến làm cho chúng rất chính xác và hiệu quả
Nhược điểm
- Chỉ có thể quản lý tải trọng rất nhẹ
- Chuyển động lặp đi lặp lại ở tốc độ cao dẫn đến hao mòn các bộ phận
- Chúng đắt
Ứng dụng công nghiệp
- Trình mô phỏng chuyến bay - điều này liên quan đến phiên bản nâng cao sử dụng 6 bộ truyền động tuyến tính bổ sung và đế di động
- Ngành công nghiệp dược phẩm
- Bao bì thực phẩm
- Nhiệm vụ lắp ráp lực lượng thấp
Robot vùng cực
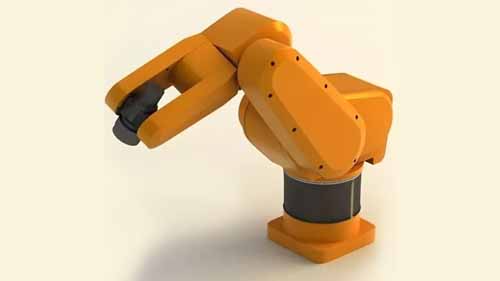
Nguồn: Pinterest
Cấu trúc của robot cực bao gồm một đế có gắn một cánh tay. Cánh tay được cố định bằng khớp xoắn. Chúng còn được gọi là robot hình cầu do hình dạng của không gian làm việc gắn liền với chúng. Chúng có nhiều điểm chung với Unimate cũng có dạng hình cầu.
Cánh tay của robot cực có thể được kéo dài mặc dù nó chỉ bị giới hạn trong bán kính xung quanh máy. Nó có ba trục tạo thành cái được gọi là hệ tọa độ cực. Điều đó có nghĩa là các điểm trong tầm với của cánh tay robot được xác định bởi khoảng cách mà nó có thể kéo dài từ đế robot ở một góc đã đặt.
Ưu điểm
- Cánh tay có thể với tới dưới hoặc trên chướng ngại vật
- Họ có phạm vi phủ sóng 360 độ
- Họ làm việc trên một không gian làm việc rộng lớn
Nhược điểm
- Họ yêu cầu rất nhiều sự giám sát và kiểm soát
- Độ chính xác kém
- Xem xét chuyển động của chúng, chúng sẽ không lý tưởng cho các nhiệm vụ lặp đi lặp lại
Ứng dụng công nghiệp
- Đúc chết
- Hàn
- Khuôn phun
- Xử lý sản phẩm kính
Robot hình trụ
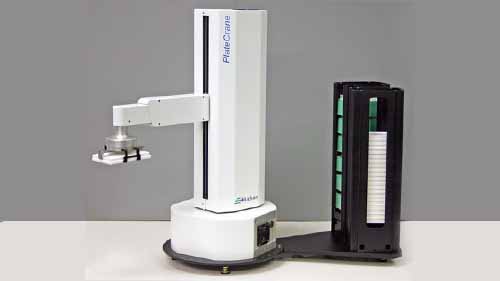
Nguồn: Pinterest
Có hai bộ phận chính trên robot hình trụ là bộ truyền động quay và tuyến tính được gắn vào đế hình trụ. Chúng chịu trách nhiệm về các chuyển động theo chiều dọc và chiều ngang mà cánh tay robot có thể thực hiện. Trục quay tạo điều kiện thuận lợi cho robot hoạt động trong khu vực làm việc hình trụ.
Hơn nữa, cánh tay có khả năng kéo dài và gập lại về vị trí. Thiết kế hợp lý của nó giúp nó có thể hoạt động trong không gian hạn chế mà những cánh tay cồng kềnh hơn có thể không vừa. Mặt khác, khả năng xoay chỉ khả thi dọc theo trục thẳng đứng.
Robot hình trụ đã được lắp ráp sẵn nên không có trục trặc trong quá trình cài đặt trừ khi việc tùy chỉnh được coi là cần thiết.
Ưu điểm
- Có thể quản lý tải trọng lớn
- Có tầm nhìn 360 độ xung quanh mình
- Chúng không chiếm nhiều không gian so với bán kính không gian làm việc của chúng
Nhược điểm
- Chuyển động quay hạn chế
- Độ chính xác thấp
- Chúng không linh hoạt như các tùy chọn khác có sẵn.
Ứng dụng công nghiệp
- Công việc đúc và rèn
- Ứng dụng lớp phủ
- Đúc chết
- Máy bốc xếp
- Các ứng dụng trong Phòng thí nghiệm và Biomed ưa chuộng chúng do kích thước và vị trí của cánh tay.
Robot Descartes
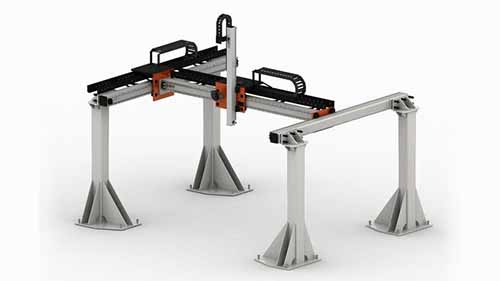
Nguồn: Pinterest
3 trục của robot Descartes đều vuông góc với nhau. Các phong trào được tạo điều kiện bởi:
- 3 khớp lăng trụ hoạt động theo chuyển động trượt dọc theo trục XYZ.
- Thiết bị truyền động tuyến tính
- Động cơ cung cấp điện
- Một phụ kiện gắn cổ tay nơi cần xoay
Chúng thường có các bộ phận và cần được lắp ráp bởi các chuyên gia máy móc của nhà máy. Mặc dù việc lắp ráp chúng có thể phức tạp nhưng nó mang lại cơ hội thực hiện các tùy chỉnh. Trên thực tế, đó là một trong những lý do khiến nó trở nên phổ biến. Độ chính xác, tốc độ và độ dài của hành trình có thể được điều chỉnh tùy thuộc vào ngành hoặc ứng dụng.
Robot Descartes còn được gọi là robot Gantry hoặc robot thẳng. Họ có hình dạng hình khối theo khu vực làm việc của họ. Tuy nhiên, một đặc điểm đáng chú ý là chúng có thể được gắn theo nhiều kiểu khác nhau khi cần thiết. Chúng thích ứng với việc lắp đặt trên cao cũng như các vị trí thẳng đứng và nằm ngang.
Ưu điểm
- Họ có thể đảm nhận một trọng tải lớn
- Về mặt hoạt động, chúng khá linh hoạt
- Chăm sóc sức khỏe
- Có thể được lập trình bằng chế độ trực tuyến
- Họ có mức độ chính xác tốt
Nhược điểm
- Mỗi lần chỉ có thể xảy ra một chuyển động của trục
- Chúng chiếm rất nhiều không gian
- Quá trình cài đặt nói chung là phức tạp
Ứng dụng công nghiệp
- Xử lý các quá trình đúc nhựa
- Nhiệm vụ niêm phong
- 3D in
- Bốc xếp
Robot khớp nối/ 6 trục
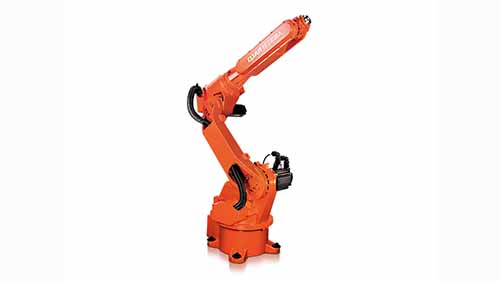
Các khớp quay của robot có khớp nối cho phép chúng thực hiện nhiều chuyển động tương tự như chuyển động của cánh tay con người. Chúng linh hoạt thông qua các trục X, Y, Z nhưng cũng có thể cuộn, nghiêng và ngáp.
Thiết kế cơ bản được tạo thành từ đế và cánh tay được nối với nhau bằng khớp quay. Số lượng khớp quay có thể tăng lên tới 10 và có thể song song hoặc trực giao.
Với khả năng di chuyển 6 trục, những robot này có thể thực hiện các nhiệm vụ mà hầu hết các robot khác không thể thực hiện. Cánh tay phản ứng rất nhanh và có thể kéo dài đến hết chiều dài khá nhanh. Về mặt điều khiển, chúng cần phần mềm được cấu hình tốt nếu muốn hoạt động ở mức tối ưu. Do phạm vi chuyển động lớn, quá trình lập trình có thể phức tạp. Tuy nhiên, một số nhà sản xuất cung cấp các gói điều khiển cài đặt sẵn tùy chỉnh.
Ưu điểm
- Chúng có thể tiếp cận và di chuyển ở những khu vực mà các robot khác không thể
- Chúng bao phủ bán kính làm việc lớn
- Cánh tay robot tốc độ cao
- Thực hiện tốt các tác vụ điều khiển độc đáo như vẽ tranh
- Tải trọng nặng có thể được chấp nhận
Nhược điểm
- hoạt động động học có thể phức tạp
- Họ yêu cầu một bộ điều khiển chuyên dụng
- Đắt tiền
Ứng dụng công nghiệp
- Lắp ráp ô tô
- Bao bì thực phẩm
- Công việc đúc và rèn
- Cắt thép
- Xử lý kính
- Kim loại đuc
cobots
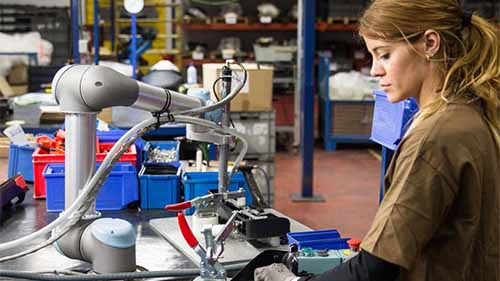
Nguồn: Pinterest
Cobot còn được gọi là robot cộng tác vì chúng được thiết kế để hợp tác với con người. Robot truyền thống đưa ra những thách thức như va chạm với công nhân trong không gian nhà máy. Để ngăn ngừa những tai nạn như vậy, cobots đã được tạo ra như một giải pháp thay thế an toàn hơn.
Có ba loại cobot chính:
Cobot dẫn đường bằng tay
Chúng được các kỹ thuật viên lập trình bằng cách sử dụng một thiết bị vận hành bằng tay để huấn luyện cánh tay robot theo các chuyển động mong muốn.
Cobots tốc độ và tự động hóa
Về cơ bản chúng là những robot công nghiệp truyền thống có hệ thống thị giác. Họ có một cảnh báo và một khu vực dừng. Khi một công nhân đi vào vùng cảnh báo, họ sẽ tự động giảm tốc độ hoạt động. Nếu họ tiến gần đến vùng dừng, cobot sẽ ngừng hoạt động hoàn toàn. Họ tiếp tục hoạt động khi cả hai khu vực không có vật cản.
Cobots giới hạn sức mạnh và gia đình
Chúng có khả năng hợp tác với con người nhưng không được trang bị bất kỳ hệ thống thị giác, máy quét hoặc rào cản an toàn nào. Thay vào đó, chúng được thiết kế không có động cơ lộ ra ngoài hoặc các góc nhọn. Ngoài ra, chúng còn có động cơ va chạm giúp dừng chúng khi có vật cản xung quanh.
Cobot dừng được giám sát an toàn
So với các robot khác, chúng ít thân thiện với con người nhất. Tuy nhiên, chúng có cảm biến an toàn giúp dừng và tiếp tục hoạt động khi phát hiện có sự cản trở của con người.
Các yếu tố tạo nên sự khác biệt của Robot
Robot công nghiệp thường có những đặc điểm chung như cánh tay robot. Tuy nhiên, về cơ bản chúng khác nhau về mặt thiết kế như:
Trục
Nguồn: Pinterest
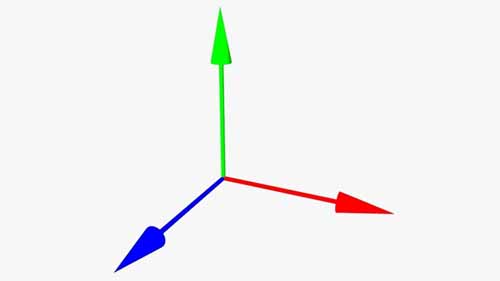
Giống như trong biểu đồ toán học, các trục của rô-bốt đề cập đến hướng mà cánh tay rô-bốt có thể di chuyển. Có các trục X, Y và Z. Chúng lần lượt đại diện cho tiến/ra, trái/phải và lên/xuống.
Mức độ tự do
Nguồn: Pinterest
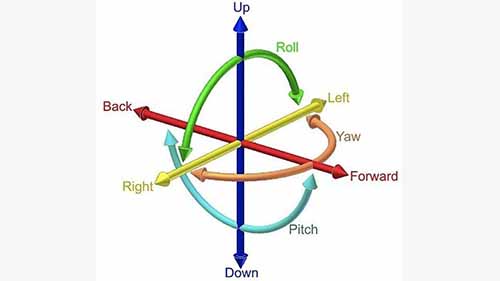
Mức độ tự do của robot là sự mô tả phạm vi chuyển động của nó trong không gian 3D. Ngoài ba trục, sự tự do còn bao gồm các khía cạnh như xoay, ngáp và cao độ.
Số lượng trục của robot xác định mức độ tự do của nó.
Không gian làm việc
Nguồn: robot.com
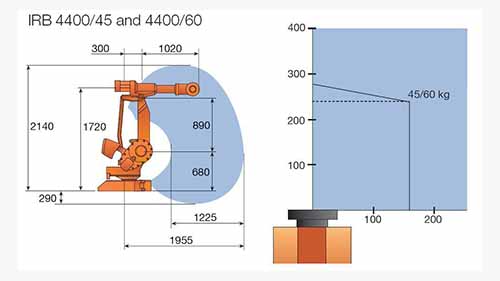
Ví dụ, hãy xem xét trường hợp một robot đang được sử dụng để hái cam từ xe này sang xe khác. Khoảng cách nó bao phủ giữa hai xe đẩy được gọi là không gian làm việc của nó. Một số robot, dựa trên cấu trúc của chúng, có thể bao phủ khoảng cách rộng hơn những robot khác. Hơn nữa, các yếu tố như độ tự do và chiều dài cánh tay giúp robot có phạm vi hoạt động rộng hơn.
Người tác động cuối cùng
Nguồn:roboticsandautomationnews.com
Về mặt thiết kế, cánh tay robot thực sự là mô phỏng theo cánh tay con người. Họ có thể khác nhau về sự khéo léo và khả năng nhưng khái niệm cơ bản là như nhau.
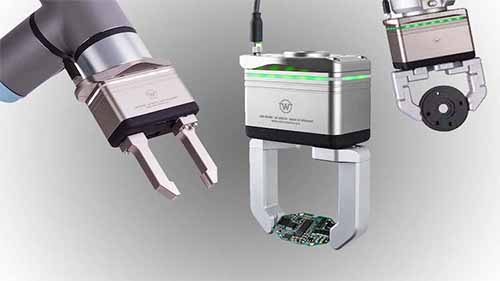
Nói như vậy, một bộ phận tác động cuối về cơ bản là 'bàn tay' gắn vào đầu cánh tay rô-bốt của nhà máy. Có nhiều các loại tác nhân cuối cùng, chúng thay đổi tùy theo nhiệm vụ. Một số ví dụ bao gồm kẹp, dụng cụ hàn và cốc hút.
khớp
nguồn:Pinterest
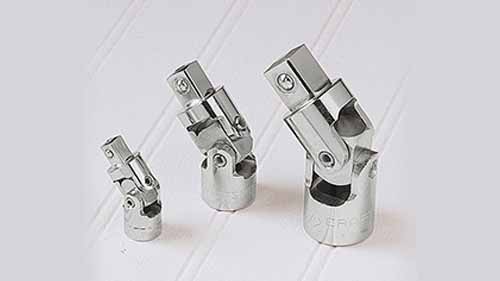
Việc sử dụng các khớp đảm bảo cánh tay robot được gắn chặt vào cấu trúc đồng thời tạo điều kiện thuận lợi cho chuyển động của nó. Loại khớp mà robot có đóng vai trò lớn trong tính linh hoạt và phạm vi chuyển động của nó. Chúng bao gồm:
Các khớp song song – đúng như tên gọi, chúng nằm cạnh nhau và thường được sử dụng cho các chuyển động thẳng.
Khớp lăng trụ - còn được gọi là khớp trượt vì chúng tạo ra chuyển động trượt tuyến tính giữa hai bộ phận của rô-bốt.
Khớp xoay - lý tưởng khi cần sự linh hoạt như xoay đa chiều.
Khớp quay - bất kỳ mức độ quay nào cũng cần một hoặc nhiều khớp này. Mặc dù chúng có phạm vi hạn chế hơn so với khớp quay.
Motors
Nguồn: Pinterest
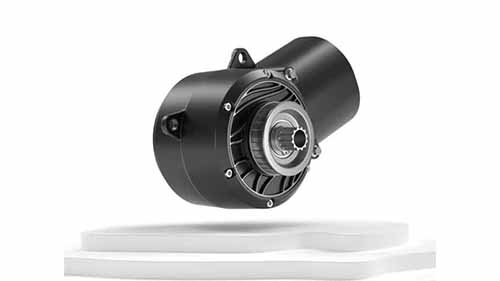
Để cánh tay robot di chuyển và thực hiện lệnh, chúng cần có nguồn điện. Động cơ chuyển đổi năng lượng điện thành năng lượng cho động cơ cánh tay robot.
Lập trình
Nguồn:visualcomments.com
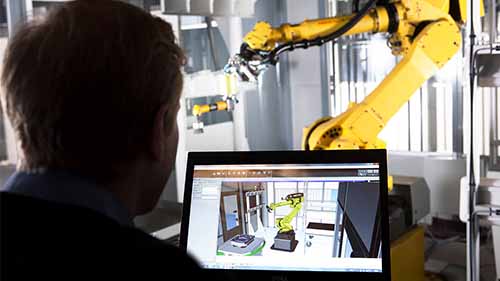
Nó liên quan đến việc sử dụng phần mềm để kiểm soát cách thức hoạt động của robot. Các thông số hiệu suất như tốc độ, độ lặp lại và độ dài hành trình của chuyển động của cánh tay có thể được quản lý bằng cách lập trình.
Mỗi robot đều có loại và trình độ lập trình riêng, một số robot tiến bộ hơn những loại khác. Hơn nữa, trong một số trường hợp, robot được lập trình sẵn trong khi những robot khác có thể tùy chỉnh. Ngoài ra còn có các giao diện điều khiển vật lý được sử dụng để đưa ra hướng dẫn cho robot.
Tác động của Robot đến sản xuất
nguồn:Pinterest
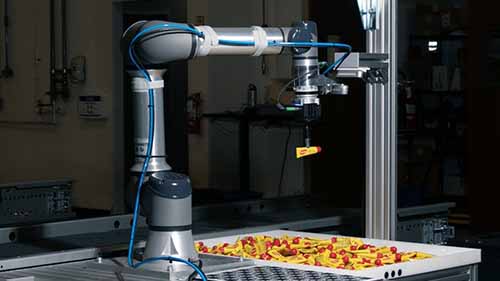
Không còn nghi ngờ gì nữa, ngành công nghiệp sản xuất trên toàn cầu sẽ không thể phát triển như hiện nay nếu không có robot. Chúng đã có tác dụng rất lớn trên:
Quy mô sản xuất
Nguồn: Pixabay
Robot đã cho phép các nhà máy mở rộng quy mô sản xuất và vẫn quản lý thời gian quay vòng ngắn hơn. Tốc độ hoạt động như của robot Delta giúp có thể xử lý được nhiều đơn vị sản phẩm hơn.
Chi phí sản xuất
Nguồn: Pixabay
Do robot đảm nhận khối lượng công việc lớn nên chúng sẽ giảm số lượng nhân viên cần thuê. Hơn nữa, bản chất cơ học tự động của chúng làm cho chúng hoạt động hợp lý hơn so với các phương pháp thủ công. Chỉ cần nói rằng chúng giúp giảm lãng phí.
An toàn nhân viên
Nguồn: Pixabay
Kể từ những ngày đầu của Unimate, robot đã được sử dụng để đảm nhận những nhiệm vụ khó khăn và nguy hiểm. Đúc khuôn, hàn và nâng vật nặng trong không gian nguy hiểm chỉ là một vài ví dụ về quy trình sản xuất có rủi ro cao. Việc sử dụng robot như hàn nhôm bằng robot bảo vệ người lao động khỏi những nguy hiểm kèm theo.
Tuy nhiên, mặt trái của robot cũng gây nguy hiểm cho những người lao động xung quanh. Ví dụ, khi tốc độ của chúng được đặt quá cao, bộ phận tác động cuối hoặc cánh tay có thể gặp trục trặc và làm rơi tải một cách ngẫu nhiên.
Nhân sự
Nguồn: Pixabay
Nói chung, một trong những tranh cãi chính chống lại robot và tự động hóa là nỗi sợ rằng chúng sẽ thay thế sức lao động của con người. Quả thực, một số người đã mất việc làm sau khi bị công nghệ như vậy làm cho trở nên dư thừa. Tuy nhiên, ngay cả với trí tuệ nhân tạo, khó có khả năng robot sẽ trở nên trực quan hoặc sáng tạo hoàn toàn như loài người.
Khi robot đảm nhận các nhiệm vụ lặp đi lặp lại có thể dự đoán được, công nhân có thể thích ứng với sự gián đoạn bằng cách đảm nhận các nhiệm vụ phức tạp khác. Ví dụ, sự sáng tạo và thiết kế sẽ luôn đòi hỏi những sắc thái cảm xúc và suy nghĩ của con người.
Kết luận
Chắc chắn không thể quay lại phương pháp sản xuất thủ công, tự động hóa vẫn tiếp tục tồn tại. Khi có nhiều cải tiến thay đổi và cải tiến trên các loại robot hiện có, các nhà sản xuất sẽ phải theo kịp. Suy cho cùng, máy móc tốt hơn sẽ dẫn đến dây chuyền sản xuất hiệu quả hơn và sản phẩm chất lượng cao hơn.
Nếu bạn đang tìm cách tự động hóa hoạt động kinh doanh của mình thì giờ đây bạn đã có tất cả thông tin thực tế về tất cả các loại rô-bốt và chức năng của chúng. Đảm bảo làm việc với uy tín chuyên gia ngành để khám phá những lựa chọn sản phẩm có sẵn trên thị trường. Mặt khác, dù bạn chọn gì, bạn sẽ có một lựa chọn sáng suốt.