
By Nhóm biên tập EVST · Đã được đánh giá bởi Nhóm biên tập EVST • Cập nhật lần cuối ngày 9 tháng 10 năm 2026 • Chính sách biên tập · Chính sách sửa lỗi · Các điều khoản
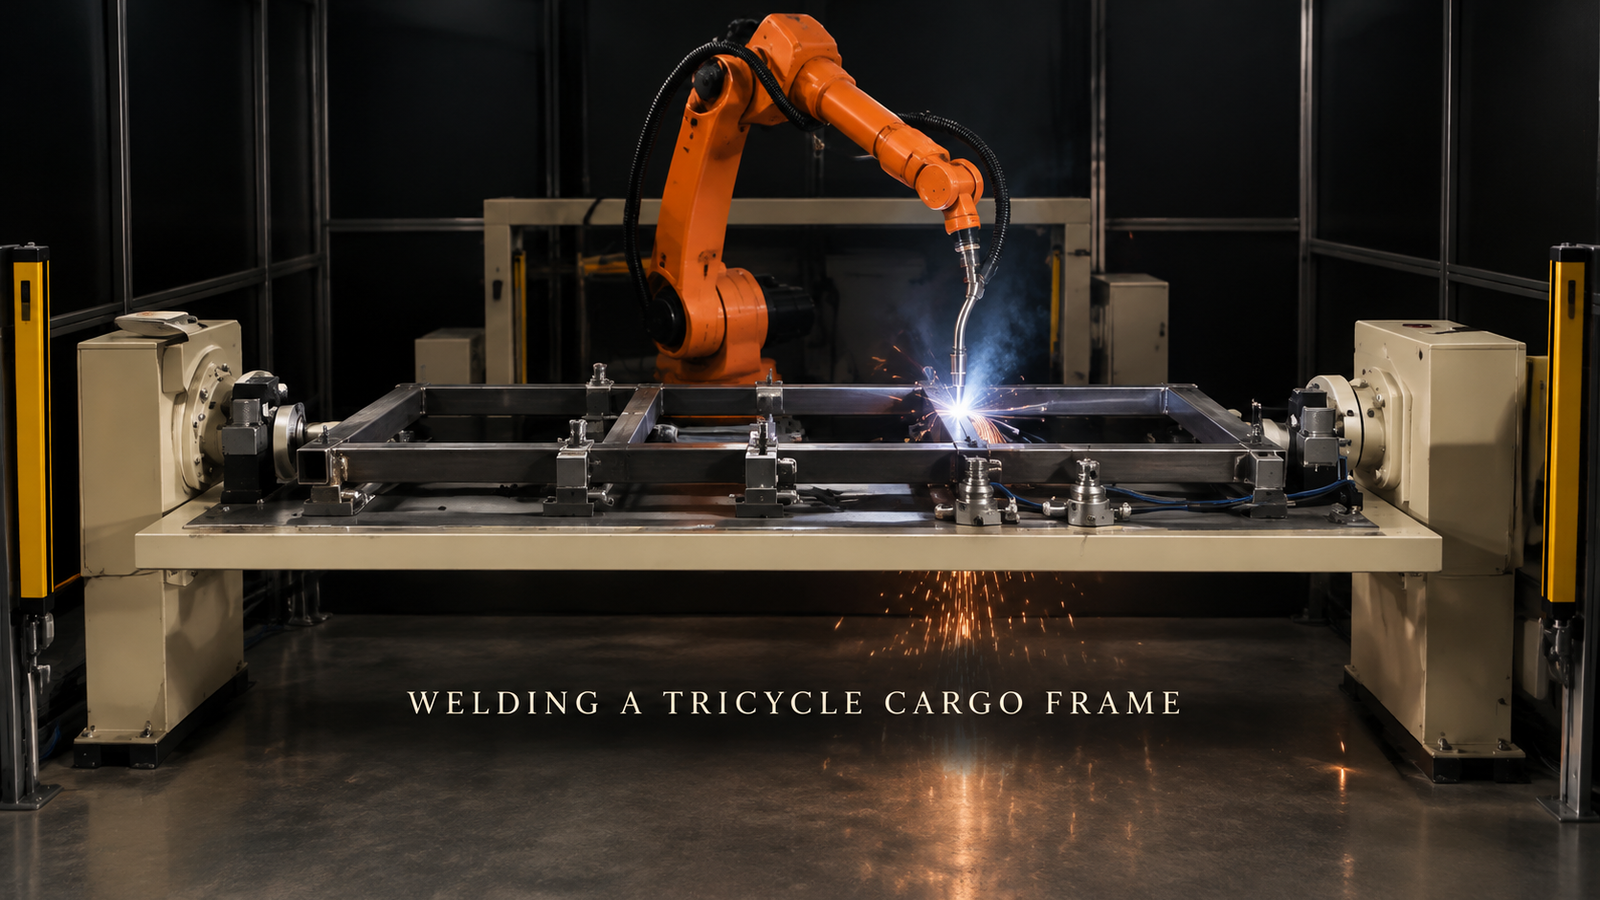
Khung ống thép hình chữ nhật, chẳng hạn như khung thùng chở hàng của xe ba bánh, có thể được hàn bởi một robot trong một dây chuyền sản xuất duy nhất khi ba câu hỏi được trả lời trước khi lập trình đường đi: vị trí và cách kẹp từng ống, thứ tự hàn các mối nối, và điều gì xảy ra với mối hàn nằm ở phía xa của khung. Tầm với của robot và lựa chọn mỏ hàn rất quan trọng, nhưng chúng phụ thuộc vào câu trả lời cho những câu hỏi trên. Dây chuyền sản xuất được mô tả ở đây có một robot hàn duy nhất hoạt động dọc theo một khung phẳng nằm trên một giá đỡ dài, hàn từng mối nối một.
Bạn đang lên kế hoạch xây dựng một dây chuyền hàn khung ống? Hãy gửi cho chúng tôi bản vẽ khung kèm danh sách các mối nối, kích thước ống và sản lượng hàng ngày của bạn.và chúng tôi sẽ trả lời bằng một khái niệm về tế bào và ước tính thời gian chu kỳ.
Hãy đọc bản vẽ như một bài kiểm tra khả năng hàn.
Khung được làm từ ống thép có rất nhiều mối nối. Nếu làm bằng tay, mỗi mối nối phải được tìm thấy, bấm và hoàn thiện lần lượt, điều này rất chậm, và nhiệt lượng từ một mối hàn có xu hướng làm biến dạng toàn bộ khung trước khi mối hàn tiếp theo được hoàn thành. Một dây chuyền robot phải giải quyết cả hai vấn đề này, và bản vẽ đã cho thấy điều đó khó khăn như thế nào:
| Tính năng khung | Điều đó có ý nghĩa gì đối với tế bào? |
|---|---|
| Tất cả các khớp đều có thể tiếp cận từ một phía. | Một thiết bị chiếu sáng phẳng và bố cục đơn giản có thể là đủ. |
| Các khớp ở phía xa | Hãy quyết định giữa việc thiết kế lại, kẹp lần thứ hai hoặc sử dụng bộ định vị. |
| Chiều dài đoạn ống cắt khác nhau | Các điểm dừng chặt hơn, hoặc cảm biến đường may |
| Một số biến thể khung | Khối kẹp có thể điều chỉnh hoặc thay thế |
| Rất ít khớp | Dụng cụ gá lắp thủ công có thể vẫn rẻ hơn. |
Các phần bên dưới tuân theo các yếu tố quyết định hầu hết các dự án: định vị, truy cập và trình tự.
Mỗi ống cần một vị trí cố định.
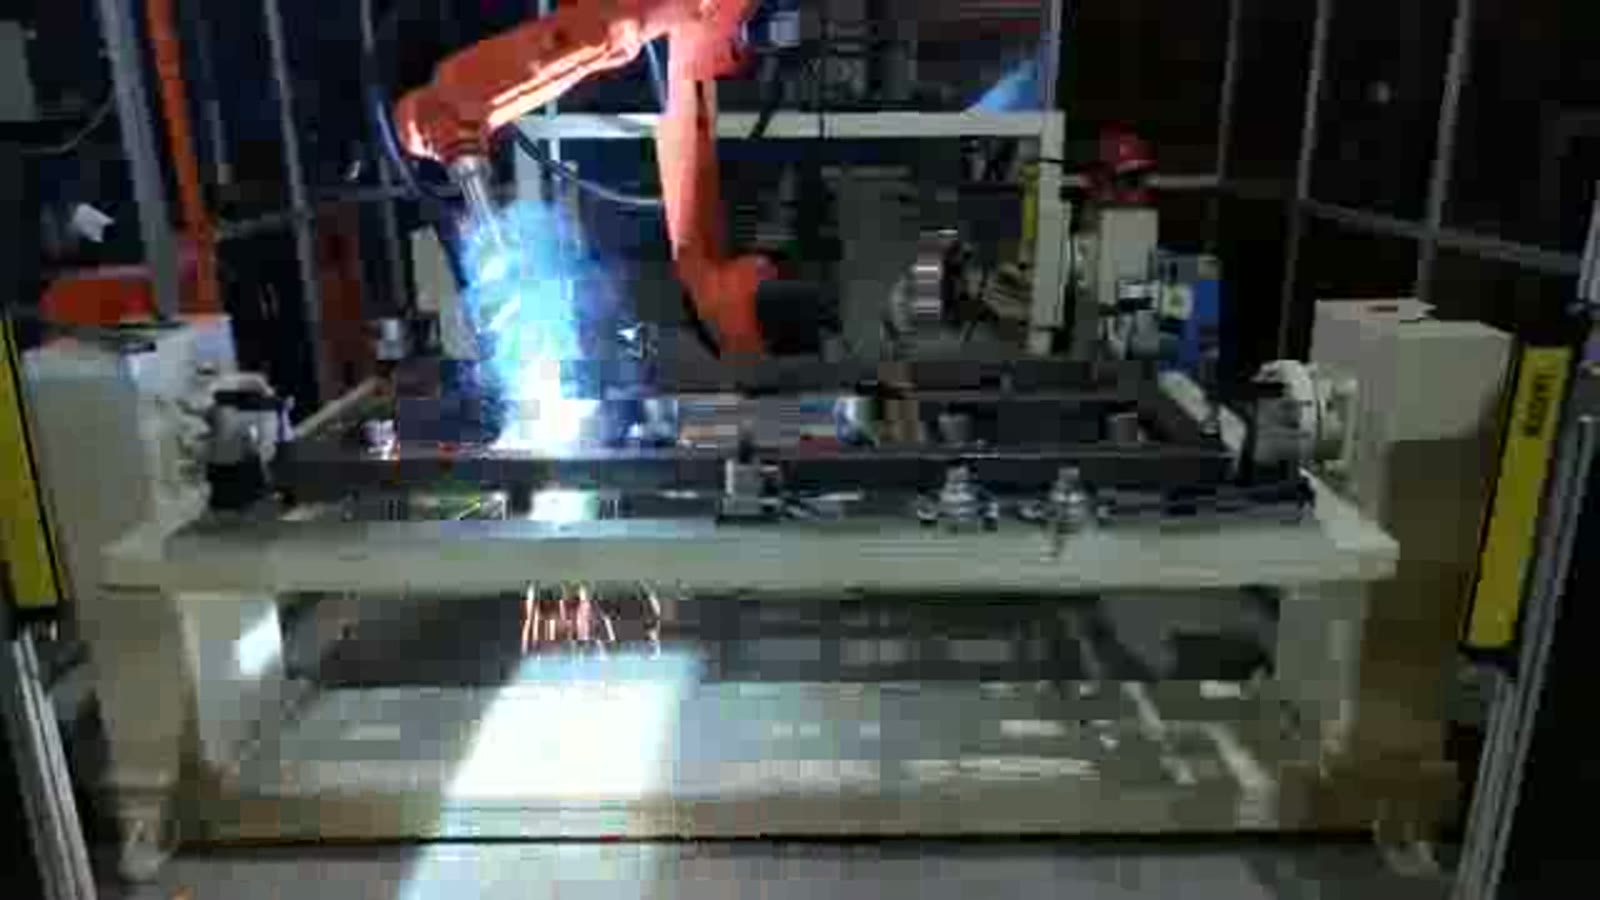
Trong buồng thí nghiệm được mô tả ở đây, một khung hình chữ nhật với nhiều ống ngang nằm phẳng trên một giá đỡ dài. Giá đỡ được đặt giữa hai chân đế, mỗi chân ở một đầu, một hàng khối kẹp ép xuống các ống, và một robot hàn sáu trục màu cam với mỏ hàn tự động đặt phía sau khung.
Máy hàn robot lặp lại một đường dẫn đã được lập trình. Nếu một ống nằm hơi khác nhau giữa các khung hình, máy hàn sẽ đến một mối nối không hoàn toàn nằm ở vị trí mà chương trình mong đợi. Các ống được cắt và uốn cong với một dung sai nhất định, vì vậy một bộ gá có hai nhiệm vụ: đặt mọi ống vào cùng một vị trí và giữ chúng ở đó trong khi nhiệt tác động lên chúng. Nói chung, ba chi tiết quyết định liệu nó có làm được điều đó hay không:
- Mỗi ống nghiệm đều được tham chiếu. Ống bên chỉ được ấn xuống mà không có gì giữ cho nó trượt dọc theo chiều dài thì vẫn sẽ bị lệch. Mỗi ống cần có một điểm chặn cũng như một kẹp.
- Ngọn đuốc soi đường. Một cái kẹp giữ mối nối hoàn hảo nhưng lại nằm ngay vị trí cần đặt mỏ hàn là một lỗi thiết kế. Kẹp nên được đặt bên cạnh mối nối, chứ không phải trên đường tiếp cận của nó.
- Việc lắp ráp được kiểm tra, chứ không phải được giả định. Nếu khe hở tại mối nối thay đổi giữa các khung hình, một đường dẫn cố định sẽ không thể lấp đầy khe hở đó một cách đồng đều. Cảm biến đường nối hoặc tìm kiếm bằng xúc giác là một lựa chọn phổ biến trong trường hợp này.
Lối vào: chỉ một phía, hoặc có kế hoạch cho cả hai phía.
Khung trong ô này giữ nguyên dạng phẳng từ mối nối đầu tiên đến mối nối cuối cùng, do đó mọi mối nối đều được tiếp cận từ một phía. Điều đó giúp bố cục đơn giản. Nhiều khung thực tế không được như vậy. Nếu một số mối hàn nằm ở mặt dưới, có ba lựa chọn chung:
- Thiết kế lại khớp nối hoặc khung sao cho tất cả các mối hàn đều có thể tiếp cận được từ phía trên;
- kẹp khung lần thứ hai, thao tác này làm tăng khả năng thao tác và tạo thêm một vị trí lắp đặt;
- Đặt bộ phận cố định trên một thiết bị định vị giữa hai giá đỡ ở hai đầu, sao cho khi xoay có kiểm soát sẽ đưa phía xa của bộ phận cố định lên sát mỏ hàn.
Mỗi thứ đều có giá của nó. Bộ định vị có nghĩa là các kẹp phải giữ khung khi nó được lật ngược, đèn hàn và dây cáp phải không vướng vào khung khi nó xoay, và quá trình xoay chiếm diện tích sàn. Việc nó có đáng giá hay không phụ thuộc vào số lượng khớp nối ở phía bên kia. Số lượng đó là điều đầu tiên cần tìm trong bản vẽ.
Trình tự: thứ tự được nhìn thấy và quy tắc chung đằng sau bất kỳ thứ tự nào.
Đây là trình tự hoạt động của robot. Sau mỗi khớp, đèn khò sẽ nhấc lên và di chuyển đến khớp tiếp theo, các tia lửa sẽ rơi xuống phía dưới.
- Ban đầu, nó luân phiên giữa các khớp ở phía bên trái và bên phải của khung, một khớp ở bên này, rồi một khớp ở bên kia.
- Sau đó, máy sẽ tiến từng mối nối một về phía giữa, hàn mối nối ở đầu bên phải khi đang trên đường đi.
- Cuối cùng là các khớp nối ở giữa khung.
Xét riêng về nguyên tắc chung: mọi mối hàn đều co lại khi nguội và kéo các mối hàn lân cận về phía nó. Nếu hàn nhiều mối nối ở một phía của khung trước, khung có thể bị uốn cong về phía đó, cho dù được kẹp chặt đến đâu, và có thể bị bật ra khi thả lỏng. Do đó, thứ tự hàn ảnh hưởng đến độ biến dạng, và thứ tự đúng cho một khung cụ thể phụ thuộc vào hình dạng hình học của nó và phải được kiểm chứng trên các khung thử nghiệm, chứ không phải giả định từ bản vẽ. Robot có một lợi thế ở đây: một khi thứ tự hàn được chọn, nó sẽ được lặp lại giống hệt nhau trên mọi khung, do đó độ biến dạng trở nên nhất quán và dễ dàng sửa chữa hơn trong bộ gá.
Rèm cửa và lối ra vào
Các tấm chắn ánh sáng màu vàng được đặt trên các cột ở hai bên phòng hàn. Nhìn chung, tấm chắn ánh sáng được đấu dây sao cho dây chuyền sản xuất dừng lại khi có người đi qua, và nó tạo ra một ràng buộc về bố trí, vì các khung vẫn phải được đưa vào và ra. Hãy quyết định vị trí người vận hành đặt đồ gá và vị trí các khung thành phẩm được đưa ra, và kiểm tra xem tuyến đường này có đi qua khu vực hồ quang và tia lửa điện hay không. Việc xác định các cơ chế dừng của tấm chắn và cách thức khởi động lại dây chuyền sản xuất cần được đưa vào thiết kế ngay từ đầu.
Câu trả lời ngắn gọn dành cho người mua khung tranh
Một tế bào có thể hàn nhiều hơn một khung không? Vâng, nếu có thể thay đổi hoặc điều chỉnh thiết bị và biết danh sách các khớp nối của từng biến thể. Hãy gửi tất cả các biến thể, không chỉ biến thể chính.
Chúng ta có cần thiết bị định vị không? Chỉ khi các mối hàn nằm ở vị trí mà mỏ hàn không thể với tới khi khung nằm phẳng. Hãy đếm số mối hàn ở phía xa trước.
Liệu robot có tự tìm thấy khớp nối không? Đường đi cố định phụ thuộc vào bộ phận lắp ráp; nếu sự lắp ráp thay đổi, có thể bổ sung thêm cảm biến. Điều này phụ thuộc vào các ống dẫn của bạn, chứ không phải vào robot.
Bản vẽ của bạn là dữ liệu đầu vào.
Hãy gửi bản vẽ khung với danh sách các mối nối được đánh dấu, kích thước ống và độ dày thành ống, số lượng khung cần sản xuất mỗi ngày, và bất kỳ mối nối nào bạn biết là khó tiếp cận. Với những thông tin đó, chúng tôi có thể đề xuất một dây chuyền sản xuất và ước tính thời gian chu kỳ.
Bạn đã sẵn sàng thảo luận chi tiết về khung hình của mình chưa? Liên hệ với chúng tôi tại đây Hoặc gửi email đến sales@evsrobot.com.
Bài viết này mô tả cách một robot hoạt động dọc theo khung ống phẳng và các nguyên tắc thiết kế chung cho các hệ thống robot như vậy; bài viết không nêu rõ các thông số hàn, kích thước ống hoặc thời gian chu kỳ.