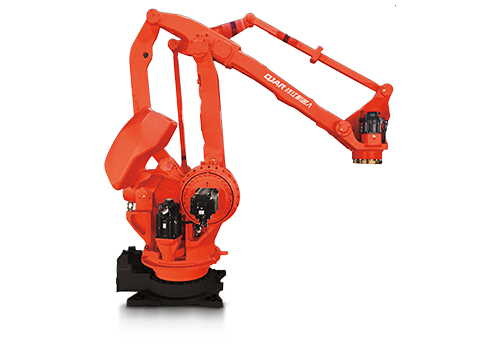
မတူညီသောစက်မှုလုပ်ငန်းများသည် ၎င်းတို့၏နေ့စဉ်လုပ်ငန်းဆောင်တာများတွင် အလိုအလျောက်စနစ်များကို ဆက်လက်လက်ခံကျင့်သုံးနေသောကြောင့် စက်ရုပ်လက်မောင်းရွေးချယ်ခြင်းနှင့် နေရာယူရန် ၀ယ်လိုအားသည် တဖြည်းဖြည်းတိုးလာပါသည်။ အဘယ်ကြောင့်ဆိုသော် ဤလက်နက်များသည် ထိရောက်မှု တိုးမြင့်ရန်နှင့် ထပ်တလဲလဲ အလုပ်များအတွက် လူသားများ၏ ကြိုးစားအားထုတ်မှု လိုအပ်မှုကို လျှော့ချရန် အသုံးဝင်သောကြောင့် ဖြစ်သည်။
၎င်းတို့သည် အန္တရာယ်ရှိသော အလုပ်ပတ်ဝန်းကျင်ဟု ယူဆရမည့် နယ်ပယ်ရှိ အလုပ်များကို ပြုစုရာတွင်လည်း ကူညီပေးပါသည်။ အလိုအလျောက်စက်ကိရိယာများကို ရွေးပြီး နေရာချပါ။ လုပ်ငန်းနယ်ပယ်အသီးသီးတွင် အသုံးချမှုတွင် ပိုမိုကောင်းမွန်သောရလဒ်ရရှိစေပြီး အလုံးစုံကုန်ထုတ်စွမ်းအားကို တိုးတက်စေပါသည်။
ထိုသို့သော အကျိုးကျေးဇူးများကို စိတ်ထဲမှာ စွဲစွဲမြဲမြဲ ကိုင်စွဲထားခြင်းသည် ထည့်သွင်းစဉ်းစားရန် အလွန်ကောင်းသော ရင်းနှီးမြှုပ်နှံမှုတစ်ခုဖြစ်သည်။ ဒီလို ထိရောက်မှု နဲ့ သူတို့ ဘယ်လို လုပ်ဆောင် ကြသလဲ လို့ သင် သိချင် ရင် ဆက်ဖတ် လိုက်ပါ။
မာတိကာ
စက်ရုပ်လက်မောင်းကို ရွေးပြီး နေရာချနည်း
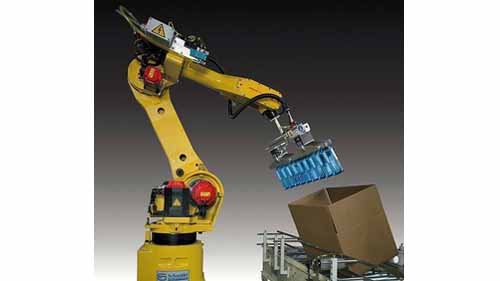
အရင်းအမြစ်: indiamart.com
စက်ရုပ်များသည် ၎င်းတို့၏ အဆစ်များကို အသုံးပြုခြင်းဖြင့် အလုပ်ရွေးချယ်ပြီး နေရာချပါ။ ၎င်းသည် မည်သည့်လုပ်ငန်း သို့မဟုတ် ရည်ရွယ်ချက်အတွက်မဆို အကျုံးဝင်ပါသည်။ စက်ရုပ်သည် တိကျစွာလုပ်ဆောင်နိုင်စေရန်အတွက် ဤအဆစ်များကို တောင့်တင်းသောကိုယ်ထည်နှစ်ခုနှင့် ချိတ်ဆက်ရန် အသုံးပြုပါသည်။
၎င်းတို့သည် ၎င်းတို့၏လုပ်ငန်းဆောင်တာအတွက် rotary joints သို့မဟုတ် linear joints များကို အသုံးပြုသည်။ ဟိ pick n နေရာအတွက် စက်ရုပ် လှည့်ပတ်သွားလာရလွယ်ကူစေရန် တည်ငြိမ်သောအခြေဖြင့် ဘီးများပါရှိသည်။ ၎င်းတွင် တောင့်တင်းသော ကိုယ်ခန္ဓာ နှစ်ခု၊ ခြယ်လှယ်သူနှင့် လက်တံတို့ ပါ၀င်ပြီး တစ်ခုသည် အခြားခန္ဓာကိုယ်ကို ပံ့ပိုးရန် ပြင်ဆင်ထားသည်။
ထောက်ထားသော ခန္ဓာကိုယ်ကို လက်နှင့် လက်ဟုလည်း ခေါ်သည်။ effector ပါရှိပါတယ်။လှည့်ပတ်သွားလာနိုင်သော လွတ်လပ်မှုအတိုင်းအတာကြီးမားသော / ဂရစ်ပတာ။ လိုချင်သောထုတ်ကုန်သို့ effector ကိုရရှိရန် လက်မောင်းသည် ကွေးခြင်း သို့မဟုတ် ဖြောင့်သည်။
ထို့နောက် effector သည် ထုတ်ကုန်ကို မြဲမြံစွာ ဆုပ်ကိုင်ထားပြီး လိုအပ်သောနေရာတွင် ထားရှိပါ။ ဤလှုပ်ရှားမှုသည် အလုပ်ကို စိတ်ကျေနပ်မှုဖြင့် ပြီးမြောက်သည်အထိ ဆက်လက်လုပ်ဆောင်သည်။
စက်ရုပ်လက်မောင်းတွင် တွေ့ရှိရသည့် အခြေခံ အစိတ်အပိုင်းများ
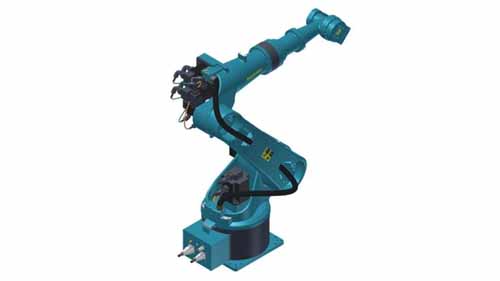
အရင်းအမြစ်- automaticroboticarm.sell.everychina.com
သင်၏အလိုအလျောက်ရွေးချယ်ခြင်းနှင့်နေရာစက်၏အခြေခံအစိတ်အပိုင်းများကိုသိခြင်းသည်အဘယ်ကြောင့်ဤမျှလောက်ထိရောက်မှုရှိသည်ကိုသင်ပိုမိုနားလည်သဘောပေါက်ရန်ကူညီလိမ့်မည်။ ဤသည်မှာ သင့်စက်ရုပ်စက်တွင် ပါဝင်သော အစိတ်အပိုင်းများဖြစ်သည်-
ခြယ်လှယ်
Manipulator သည် မည်သည့်အတိုင်းအတာအထိ လွတ်လပ်စွာ ရွေ့လျားနိုင်စေမည့် စက်ရုပ်စနစ်ဖြစ်သည်။ ၎င်းတို့သည် ရွေ့လျားနိုင်သော အစိတ်အပိုင်းများဖြစ်စေရန် အဆစ်များအသုံးပြုခြင်းတို့ကို လုပ်ဆောင်ပေးပါသည်။ စက်ရုပ်များ အလုပ်လုပ်သည်နှင့်အမျှ ဤခြယ်လှယ်မှုတွင် အသုံးပြုသည့် အဆစ်များသည် လှုပ်ရှားမှုများစွာကို ပေးစွမ်းနိုင်သည်။
controller ကို
Controller သည် Pick and Place စက်ရုပ်လက်တံ၏ ဦးနှောက်ဖြစ်သောကြောင့် ပြသသည့် ကြယ်ပွင့်ဖြစ်သည်။ လက်၏ အနေအထားနှင့် လှုပ်ရှားမှုများကို လည်ပတ်ရန်၊ အချိန်ကို ခြေရာခံရန်နှင့် ခြယ်လှယ်သူ၏ လှုပ်ရှားမှုများကို စောင့်ကြည့်ရန် အသုံးပြုသည်။ ဤထိန်းချုပ်ကိရိယာကို အမျိုးအစား ၃ မျိုးဖြင့် လာပါသည်။
စက်နှင့်ဆိုင်သော
ဤသည်မှာ ပရိုဂရမ်မမီမီကပင် အသုံးပြုခဲ့သည့် ရွေးနှင့်နေရာလက်တံကို လည်ပတ်ရာတွင် အခြေခံအကျဆုံးနှင့် အရိုးရှင်းဆုံးနည်းလမ်းဖြစ်သည်။ စက်ပိုင်းဆိုင်ရာ ထိန်းချုပ်ကိရိယာသည် စက်ပိုင်းဆိုင်ရာချိတ်ဆက်မှုကို အသုံးပြု၍ ကြိုတင်သတ်မှတ်ထားသည့်အတိုင်း ခြယ်လှယ်သည့်တုံ့ပြန်မှုကို ထိန်းသိမ်းထားမည်ဖြစ်သည်။
ဟိုက်ဒရောလစ်
ဤထိန်းချုပ်မှုများသည် ၎င်းတို့၏အကောင်းဆုံးလုပ်ဆောင်နိုင်ရန် အရည်အရည်ပါဝါပါရှိသည်။ ၎င်းတို့တွင် ပစ္စတင်များ၊ အဆို့ရှင်များနှင့် လှုပ်ရှားမှုကို ထိန်းချုပ်ရန်အတွက် Pascal ၏ ဟိုက်ဒရောလစ်ဒရိုက်စနစ်များကို အသုံးပြုပါသည်။ ဤထိန်းချုပ်မှုစနစ်ကို အသုံးပြုသည့် စက်မှုလုပ်ငန်းသုံး စက်ရုပ်များကို ရွေးချယ်နေရာချထားခြင်းသည် အလွန်တိကျမှုမလိုအပ်သော ကြီးမားသော သို့မဟုတ် လေးလံသောဝန်များကို ရွှေ့ရန် ရည်ရွယ်သည်။
လျှပ်စစ်
ဤထိန်းချုပ်မှုစနစ်သည် အသေးစိတ်အချက်အလတ်များနှင့် တိကျမှုများစွာကို အာရုံစိုက်ရန် လိုအပ်သည့် အလုပ်များနှင့် သက်ဆိုင်ပါသည်။ ၎င်းတို့သည် ညွှန်ကြားချက်များအဖြစ် သော့ခတ်ထားသော သတ်မှတ်လုပ်ဆောင်မှုများကို အောင်မြင်စေရန် ပရိုဂရမ်ရေးဆွဲနိုင်သည်။ ၎င်းသည် ယနေ့ခေတ်တွင် အသုံးအများဆုံး ထိန်းချုပ်စနစ်ဖြစ်သည်။
Pneumatic
Pneumatic pick and place units တွင် compressed air သို့မဟုတ် gas ပေါ်မူတည်၍ control system ပါရှိပါသည်။ ဤစနစ်သည် ညစ်ညမ်းမှုများနှင့် အခြားအန္တရာယ်ရှိသော ပစ္စည်းများနှင့် ဆက်ဆံသည့်နေရာများအတွက် အကောင်းဆုံးအလုပ်လုပ်သည်။
ဂရစ်သီးများ
Grippers များသည် လူ့လက်အတွက် မတ်တပ်ရပ်၍ ၎င်းတို့အား မရှိမဖြစ်လိုအပ်သော အစိတ်အပိုင်းတစ်ခု ဖြစ်လာစေပါသည်။ ကောက်ယူနေရာချထားခြင်းလုပ်ငန်းများ. ၎င်းတို့သည် မေးခွန်းထုတ်သည့် အရာဝတ္ထုမှ သတ်မှတ်သည့် အမျိုးအစားများ ကွဲပြားသည်။ အဘယ်ကြောင့်ဆိုသော် မတူညီသော အရာဝတ္ထုများသည် ခွန်အားနှင့် ပြင်းထန်မှုအရ ကွဲပြားခြားနားသော ချုပ်ကိုင်မှုအဆင့် လိုအပ်မည်ဖြစ်သောကြောင့် ဖြစ်သည်။ အဆိုပါ လက်ကိုင်ပရိုများကို တစ်နေရာမှ နောက်တစ်ခုသို့ ရွှေ့ရန် ထုတ်ကုန်ကို အသုံးပြုသည်။
sensors
ဤအာရုံခံကိရိယာများသည် ထိတွေ့အာရုံခံကိရိယာများ၊ IR အာရုံခံကိရိယာများနှင့် အခြားအမျိုးအစားများ ပါဝင်သည်။ ၎င်းတို့ကို စက်ရုပ်ရွေးချယ်ခြင်းနှင့် နေရာချထားခြင်း၏ အတွင်းပိုင်းနှင့် ပြင်ပအခြေအနေကို စောင့်ကြည့်ရန် အသုံးပြုသည်။ ၎င်းသည် လုပ်ငန်းဆောင်ရွက်မှုများအတွက် ပြီးပြည့်စုံသော အခြေအနေတွင် ရှိနေကြောင်း သေချာစေပါသည်။
စွမ်းအင်အရင်းအမြစ်
ပါဝါအရင်းအမြစ်သည် ယန္တရား၊ ထုပ်ပိုးမှု၊ အလေးချိန်နှင့် စနစ်၏ အရွယ်အစားပေါ်မူတည်၍ ကွဲပြားမည်ဖြစ်သည်။ ၎င်းသည် သင်၏ ပါဝါထောက်ပံ့မှုရွေးချယ်မှုကို ဂရုပြုရန် အလွန်အရေးကြီးပါသည်။ သင့်စွမ်းအင်ရင်းမြစ်သည် pneumatic၊ electro hydraulic မှ လျှပ်စစ်သို့ ကွဲပြားနိုင်သည်။ သင့်စနစ်တွင် ပါဝင်သော ကဏ္ဍများသည် မည်သည့် ပါဝါအရင်းအမြစ်ကို လက်ခံသင့်သည်ကို ဆုံးဖြတ်ပေးမည်ဖြစ်သည်။
ကောက်ချက်
အကြမ်းဖျဉ်း အကြံဥာဏ်တစ်ခုရှိခြင်း။ ဘယ်လို Pick and Place လက်နက်လုပ်ငန်းသည် အမြဲတမ်း ကျေနပ်စရာမဟုတ်ပါ။ သက်ဆိုင်ရာ လုပ်ငန်းခွင်မှာ ဒီဟာကို တည်ထောင်လိုသူအတွက် ပါဝင်တဲ့ အစိတ်အပိုင်းတွေကို နားလည်ဖို့ လိုပါတယ်။ ဤအလိုအလျောက်စက်ရုပ်စက်ရုပ်များသည် မည်သည့်လုပ်ငန်းအတွက်မဆို ကောင်းမွန်သောရင်းနှီးမြုပ်နှံမှုတစ်ခုဖြစ်သည်။ ၎င်းတို့၏အသုံးပြုမှုကို လက်ခံရန် သင်စဉ်းစားနေပါက၊ စျေးကွက်တွင် အကောင်းဆုံးရွေးချယ်ပြီး စက်ရုပ်လက်နက်ရောင်းချသူများထံ ဆက်သွယ်ရန် စဉ်းစားပါ။
ဒါ့အပြင်ဖတ်ရန်:
ပန်းချီ Booth | စက်ရုပ်ဆေးမှုတ်ခြင်း | Auto Parts Painting ၊
ပန်းချီစက်ရုပ်စျေးနှုန်း|ပန်းချီစက်ရုပ်လက်မောင်း|မှုတ်ဆေးစက်ရုပ်