
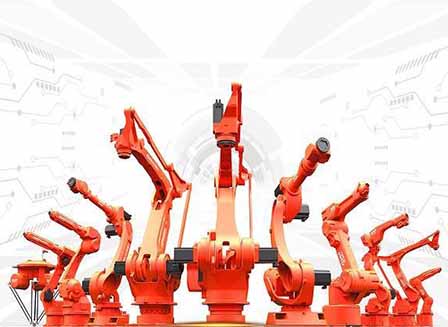
စက်ရုပ်လက်တံ စက်ရုပ်တစ်ရုပ်၏ အရေးကြီးဆုံးသော အစိတ်အပိုင်းသည် လက်တွေ့အလုပ်များကို ကိုင်တွယ်သည့်အရာဖြစ်သောကြောင့် ဖြစ်သည်။ ၎င်းသည် ပန်းချီဆွဲခြင်း၊ အကွက်ချခြင်း၊ ကောက်ခြင်း၊ ချထားခြင်းဖြစ်ပြီး၊ ၎င်းသည် လူ့လက်မောင်းကဲ့သို့ပင် လက်တွေ့လုပ်ဆောင်သည့် အပိုင်းဖြစ်သည်။ စက်ရုပ်လက်မောင်းအများစုတွင် အဆစ်များကို ရွေ့လျားလွယ်စေရန်အတွက် အဆစ်များကို ချိတ်ဆက်ပေးသည့် ပုဆိန်များပါရှိပြီး ၎င်းတို့ပါဝင်သည့် အလုပ်ပေါ်မူတည်၍ အလိုအလျောက် ကွေးကာ ချဲ့ရန် လိုအပ်သည်။
စက်ရုပ်လက်မောင်း၏ အစိတ်အပိုင်းများ
စက်ရုပ်လက်တံ လုပ်ငန်းကို လွယ်ကူစေရန်အတွက် အစိတ်အပိုင်းအမျိုးမျိုးဖြင့် ဖွဲ့စည်းထားပါသည်။ အဆိုပါ အစိတ်အပိုင်းများကို စက်ရုပ်လက်တံတစ်ခု ပြီးမြောက်အောင် စုစည်းကာ သီးခြားစီ ထုတ်လုပ်ထားပါသည်။ အောက်ပါတို့သည် စက်ရုပ်လက်တံ၏ အဓိကအစိတ်အပိုင်းများဖြစ်သည်။
Controller တစ်ခု
ရင်းမြစ်: Pinterest
ဒါက ဦးနှောက်တစ်ခုလုံးရဲ့ တည်ဆောက်ပုံပါ။ ၎င်းသည် အများအားဖြင့် မားသားဘုတ်ပုံစံဖြစ်သော်လည်း၊ စက်ရုပ်လက်တံကို လုပ်ဆောင်ရန် တာဝန်ရှိသည့် ပရိုဂရမ်တွင် သေးငယ်သော တစ်မျိုးကို ရေးသားထားသည်။ ၎င်းသည် စက်ရုပ်၏ အဆန်းပြားဆုံး အစိတ်အပိုင်းဖြစ်ပြီး ၎င်းကို ပြင်ပမှ ကာကွယ်ရန် ၎င်းကို ဖုံးအုပ်ထားလေ့ရှိသည်။ သိမ်မွေ့ပြီး ဈေးကြီးသောကြောင့် ပျက်စီးသည်။
ဂရစ်သီးများ
ရင်းမြစ်: Pinterest
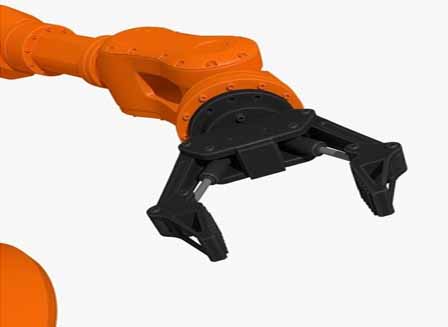
Grippers များသည် လက်ချောင်းများဖြစ်သည်။ ၎င်းတို့သည် စက်ရုပ်လက်တံ၏ အဆုံးတွင် ချဲ့ထွင်နိုင်သော ခန့်မှန်းချက်များဖြစ်ပြီး ထုတ်လုပ်နေစဉ်အတွင်း ပစ္စည်းများကို ဖမ်းဆုပ်ခြင်း၊ ကောက်နေခြင်း၊ ဝန်ထုပ်ဝန်ပိုးနှင့် ထုပ်ပိုးမှု ကိုင်တွယ်ခြင်း။ အများစုသည် လျှပ်စစ်ဖြင့် တပ်ဆင်ထားပြီး ပိုမိုကောင်းမွန်စွာ ဆုပ်ကိုင်နိုင်ရန် 'လက်ချောင်း ၃ ချောင်း' ပါရှိသည်။ Grippers များသည် ကိုင်တွယ်မှုနှင့်အတူ ပါလာသော ဒဏ်အများစုကို ခံနိုင်ရည်ရှိ၍ သန်မာရပါမည်။ လေးလံသောဝန်ထုပ်ဝန်ပိုးများ။
အဆစ်
ရင်းမြစ်: Pinterest
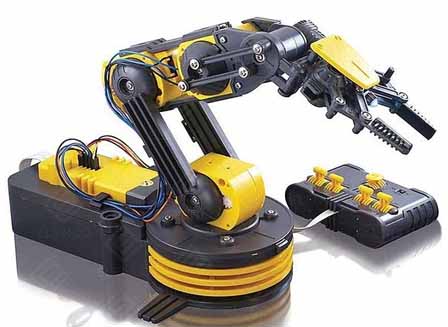
အဆစ်များမရှိလျှင် ၎င်းတို့၏ စာအိတ်များကို လှည့်ခြင်းမှလွဲ၍ စက်ရုပ်လက်များ လှုပ်ရှားနိုင်မည်မဟုတ်ပေ။ အဆစ်များသည် လက်ကို ကွေးနိုင်ဆန့်ဆန့်နှင့် ဝင်ရိုးကို လှည့်နိုင်စွမ်းကို ပေးသည်။ ဒီလှုပ်ရှားမှုတွေမရှိရင် စက်ရုပ်လက်က သင်တွေးနိုင်တဲ့ အရိုးရှင်းဆုံးအလုပ်တွေကိုတောင် ကိုင်တွယ်နိုင်မှာမဟုတ်ဘူး။
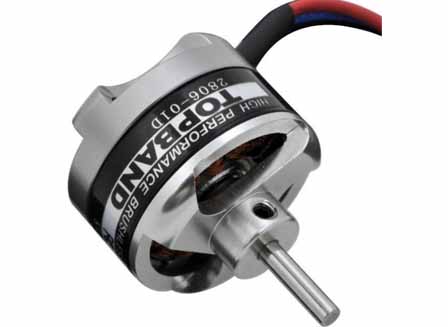
Motors က
ရင်းမြစ်: Pinterest
ထိန်းချုပ်ကိရိယာများသည် ဦးနှောက်အဖြစ် လုပ်ဆောင်နေချိန်တွင်၊ မော်တာများသည် စက်ရုပ်လက်တံများပြုလုပ်သည့် လှုပ်ရှားမှုအားလုံးကို ဆောင်ကြဉ်းပေးသည့် အင်ဂျင်များဖြစ်သည်။ မော်တာများသည် ရွေ့လျားမှု၊ အမြန်နှုန်းနှင့် စက်ရုပ်လက်တံများ ထိန်းချုပ်ကိရိယာမှ ညွှန်ကြားချက်အစုံအပေါ် အခြေခံ၍ ထိန်းချုပ်သည့် လျှပ်စစ်ပစ္စည်းများဖြစ်သည်။ စက်ရုပ်လက်မောင်းမော်တာ လေးမျိုးရှိပါတယ်။ AC/DC မော်တာများServo မော်တာများ၊ Stepper မော်တာများနှင့် Linear မော်တာများ။
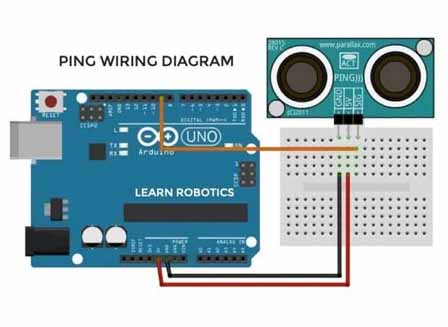
sensors
ရင်းမြစ်: Pinterest
စက်ရုပ်အာရုံခံကိရိယာများသည် စက်ရုပ်လက်ရုံးများ၏ မျက်လုံးများနှင့် နားများဖြစ်ပြီး ၎င်းတို့သည် အကွာအဝေးကို အဆုံးအဖြတ်ပေးပြီး ဖမ်းဆုပ်ရမည့်အရာများကို စက်ဆုပ်ရွံရှာဖွယ်ဖြစ်စေရန် လက်မောင်းအသုံးပြုသည့်အရာဖြစ်သည်။ အာရုံခံကိရိယာများသည် အလွန်အဆင့်မြင့်ပြီး ၎င်းတို့ရှေ့တွင် အတားအဆီးတစ်ခုရှိလာသည့်အခါ ၎င်းတို့ဘာကို တိကျစွာရွေးချယ်နိုင်သည်ကို သိရှိနိုင်သည်။
စက်ရုပ်လက်တံကို ဘယ်လိုဖန်တီးလဲ။
စက်ရုပ်လက်တံကို မည်ကဲ့သို့ပြုလုပ်ထားသည် ဗီဒီယိုတင်ဆက်မှု
စက်ရုပ်လက်မောင်းများ မည်မျှ ခေတ်မီဆန်းပြားသော လက်တံများ ကြောင့် ၎င်းတို့ကို ဖန်တီးရန် မြင့်မားသော ဒီဇိုင်းပုံစံ ရှိပါသည်။ အောက်ဖော်ပြပါများသည် စက်ရုပ်လက်တံကို အစမှအဆုံး အပြည့်အဝလည်ပတ်နိုင်သော စက်တစ်ခုအဖြစ်သို့ ပြုလုပ်ရန် လိုအပ်သော အဆင့်အချို့ဖြစ်သည်။
အဆင့် 1: ပရိုဂရမ်ကိုဖန်တီးခြင်း။
ဦးနှောက်ဖြစ်သောကြောင့် စက်ရုပ်လက်တံကို လည်ပတ်စေမည့် ပရိုဂရမ်သည် ပထမဆုံးလုပ်ရမည့်အရာဖြစ်သည်။ စက်ရုပ်လက်တံ၏ နောက်ဆုံးအရွယ်အစားကို ပရိုဂရမ်၏ မည်မျှအဆင့်မြင့်သည်နှင့် ၎င်းသည် မည်မျှကိုင်တွယ်နိုင်မှုဖြင့် ဆုံးဖြတ်မည်ဖြစ်သည်။
အဆင့် 2: မော်တာတပ်ဆင်ခြင်း။
အစီအစဉ်ကောင်းသွားပြီးနောက်၊ အင်ဂျင်သည် နောက်ထပ်လုပ်ရမည့်အရာဖြစ်သည်။ မော်တာများသည် ပရိုဂရမ်နှင့် ချိတ်ဆက်ထားပြီး ထိန်းချုပ်ကိရိယာမှ ပေးပို့သော အမိန့်များကို တုံ့ပြန်ခြင်း ရှိ၊ မရှိ စစ်ဆေးရန် စမ်းသပ်မှုများ လုပ်ဆောင်သည်။ အဲဒါပြီးတာနဲ့ သင့်မှာ စက်ရုပ်လက်မောင်းရဲ့ နှလုံးသားနဲ့ ဦးနှောက်ကို ရရှိပြီးဖြစ်ပါတယ်။
အဆင့် 3: Base တပ်ဆင်ခြင်း။
စက်ရုပ်လက်တံ၏ အခြေခံအုတ်မြစ်ကို တတိယအဆင့်တွင် ကိုင်တွယ်သည်။ ဤသည်မှာ ကြမ်းပြင် သို့မဟုတ် စည်းဝေးပွဲစားပွဲပေါ်တွင် အနားယူရမည့်အပိုင်းဖြစ်သည်။ ဆန့်တန်းထားသောလက်မောင်း၏အလေးချိန်ကို တန်ပြန်ရန် လေးလံနေရန် လိုအပ်ပါသည်။
အဆင့် 4: အဆစ်နှင့်ပခုံးကိုအတူတကွထားပါ။
လက်မောင်း၏ ရွေ့လျားနိုင်သော အစိတ်အပိုင်းများကို စတုတ္ထအဆင့်တွင် စုစည်းထားသည်။ အပြည့်အ၀ရောက်ရှိမှုနှင့် လက်မောင်း၏အမြင့်ဆုံးအလှည့်ကို ဆုံးဖြတ်သည့်နေရာဖြစ်သောကြောင့် အရေးကြီးသောအဆင့်ဖြစ်သည်။ အောက်ခြေအရွယ်အစားပေါ် မူတည်၍ အဆစ်များသည် 2 မှ 10 အထိရှိနိုင်သည်။ 6 ဝင်ရိုး စက်ရုပ်လက်တံ အဖြစ်အများဆုံးဖြစ်ခြင်း။ အဆစ်တွေများလေ စက်ရုပ်လက်မောင်းက ပိုကြီးလေပါပဲ။
အဆင့် 5: Grippers ပေါင်းထည့်ခြင်း။
ဂဟေဆော်ခြင်း၊ ဖြတ်တောက်ခြင်း၊ ရုတ်သိမ်းခြင်းစသည့် လုပ်ငန်း၏ သိမ်မွေ့သော အစိတ်အပိုင်းများကို ကိုင်တွယ်မည့် အစိတ်အပိုင်းများကို Grippers ဟုခေါ်သည်။ လူသားလက်ချောင်းများနှင့် ဆင်တူသည့် စက်ရုပ်လက်တံများ၏ အဆုံးတွင် ၎င်းတို့ကို တွဲထားသည်။
အဆင့် 6: ဝါယာကြိုး
လျှပ်စစ်ထိန်းချုပ်မှုတစ်ခုဖြစ်သောကြောင့် ဤအစိတ်အပိုင်းအားလုံးကို အစိတ်အပိုင်းတစ်ခုစီသို့ ပါဝါလွှဲပြောင်းပေးသည့် လျှပ်စစ်ဝါယာကြိုးများကွန်ရက်ဖြင့် ချိတ်ဆက်ထားသည်။ ဝိုင်ယာကြိုးများကို လွတ်လပ်စွာ လှုပ်ရှားနေသော အဆစ်များကို အဟန့်အတားဖြစ်စေသော နည်းလမ်းဖြင့် ပြုလုပ်ရပါမည်။
ကောက်ချက်
စက်ရုပ်လက်တံပြုလုပ်ခြင်းသည် ပန်းခြံထဲတွင် လမ်းလျှောက်ခြင်းမဟုတ်ဘဲ ရှုပ်ထွေးသောအလုပ်တစ်ခုဖြစ်သည်။ စက်ရုပ်ထုတ်လုပ်သူများ မျှော်မှန်းထားသည့်အတိုင်း လုပ်ဆောင်နိုင်စေရန်အတွက် လူပေါင်းများစွာ၏ ဝန်ဆောင်မှုများကို ခန့်အပ်ရန်။ ကုန်ကျငွေ စက်ရုပ်လက်နက်များ ထုတ်လုပ်ခြင်းသည် အလွန်မြင့်မားသောကြောင့် စက်ရုပ်လက်ရုံးများသည် ဈေးနှုန်းအဆမတန် ကုန်ကျနိုင်သည်။ ဒါပေမယ့် ရေရှည်အကျိုးအမြတ်ကို တွေးကြည့်ရင်တော့ ဒါဟာ လုံးဝကို ထိုက်တန်ပါတယ်။