
စက်ရုပ်ဖြင့်ကိုင်ထားသော အပိုင်းခြစ်ရာများ ဖယ်ရှားခြင်း- ဆုပ်ကိုင်ထားသော မျက်နှာပြင်များနှင့် အလုပ်လုပ်သော အနားများကို မည်သို့ခွဲခြားသင့်သနည်း။
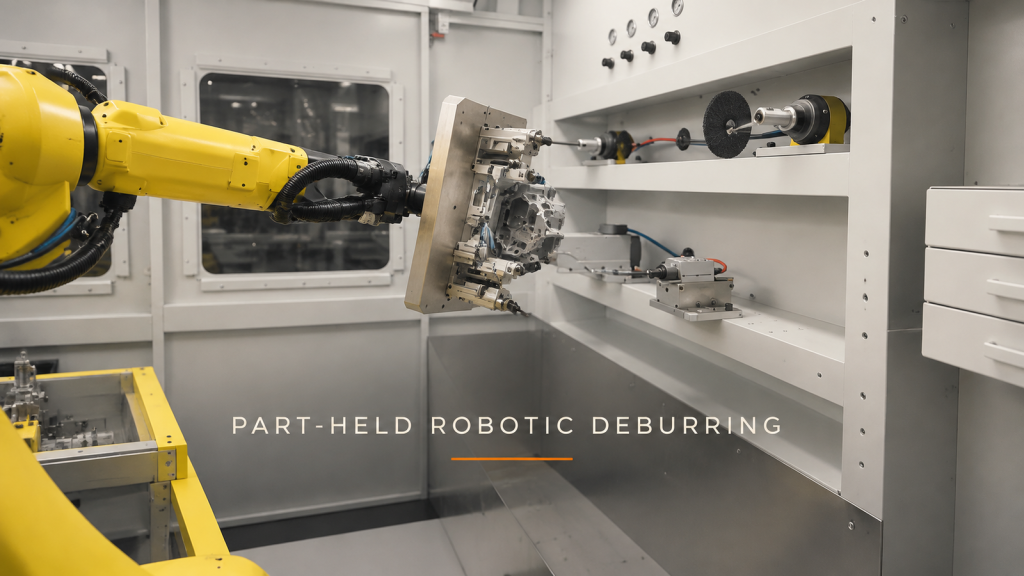
An industrial robot holds a complex metal part against stationary tooling inside an enclosed deburring cell.

Plan robot-held part deburring by separating gripping faces from working edges, checking fixture clearance and defining each fixed-tool approach.

EVST လိုဂို
သီးသန့်လုံခြုံရေးခြုံငုံသုံးသပ်ချက်

ကျနော်တို့တတ်နိုင်သမျှအကောင်းဆုံးကိုအသုံးပြုသူအတှေ့အကွုံအားဖြင့်သင်တို့ကိုပေးနိုင်အောင်ဒီ website cookies များကိုအသုံးပြုသည်။ cookie သတင်းအချက်အလက်သင့် browser ထဲမှာသိမ်းထားတဲ့နှင့်ထိုကဲ့သို့သောသငျသညျကြှနျုပျတို့၏ website မှပြန်လာတဲ့အခါသင်အသိအမှတ်ပြုနှင့်သင်စိတ်ဝင်စားစရာအကောင်းဆုံးနှင့်အသုံးဝင်သောရှာတွေ့ထားတဲ့ဝက်ဘ်ဆိုက်၏ကဏ္ဍများကိုနားလည်ရန်ကျွန်တော်တို့ရဲ့အသင်းကူညီပေးနေအဖြစ်လုပ်ဆောင်ချက်များကိုလုပ်ဆောင်သည်။