
Một bảng điều khiển dài, cong đòi hỏi đường đi phun keo phức tạp hơn là một chuyển động đơn giản từ điểm này đến điểm khác. Trong trường hợp được ghi lại, một robot công nghiệp đưa một thiết bị phun nhỏ gọn đến gần một chi tiết gia công tối màu cố định, đi theo một phần, nhấc lên để định vị lại và quay lại để tiếp tục hai phần khác. Câu hỏi thiết kế thực tế là làm thế nào để chia bề mặt đó thành các đường đi dễ tiếp cận trong khi vẫn đảm bảo khoảng trống cho cổ tay, thiết bị phun, ống dẫn, giá đỡ và các khu vực được che phủ cục bộ. Yêu cầu EVST xem xét lại đơn đăng ký của bạn..
Trình tự trường cho thấy điều gì
Đầu video, thiết bị bôi keo di chuyển theo một phần của bảng điều khiển. Sau đó, robot rút lui và thay đổi tư thế. Nó tiếp cận một phần khác, lại rút lui, và sau đó hoàn thành một quá trình tiếp cận và di chuyển theo đường dẫn khác trước khi nhấc thiết bị bôi keo lên.
Trình tự đó làm nổi bật một điểm hữu ích: một tấm panel đã được định hình được xử lý như nhiều phần có thể tiếp cận được, được nối với nhau bằng các chuyển động chuyển tiếp có chủ đích. Video ghi lại thứ tự chuyển động và bố cục vật lý. Nó không xác định thành phần hóa học của chất kết dính, số lượng được cung cấp, cài đặt quy trình, độ phủ, thời gian chu kỳ, độ chính xác hoặc chất lượng của sản phẩm hoàn thiện; những điều đó thuộc về dữ liệu ứng dụng và các thử nghiệm.
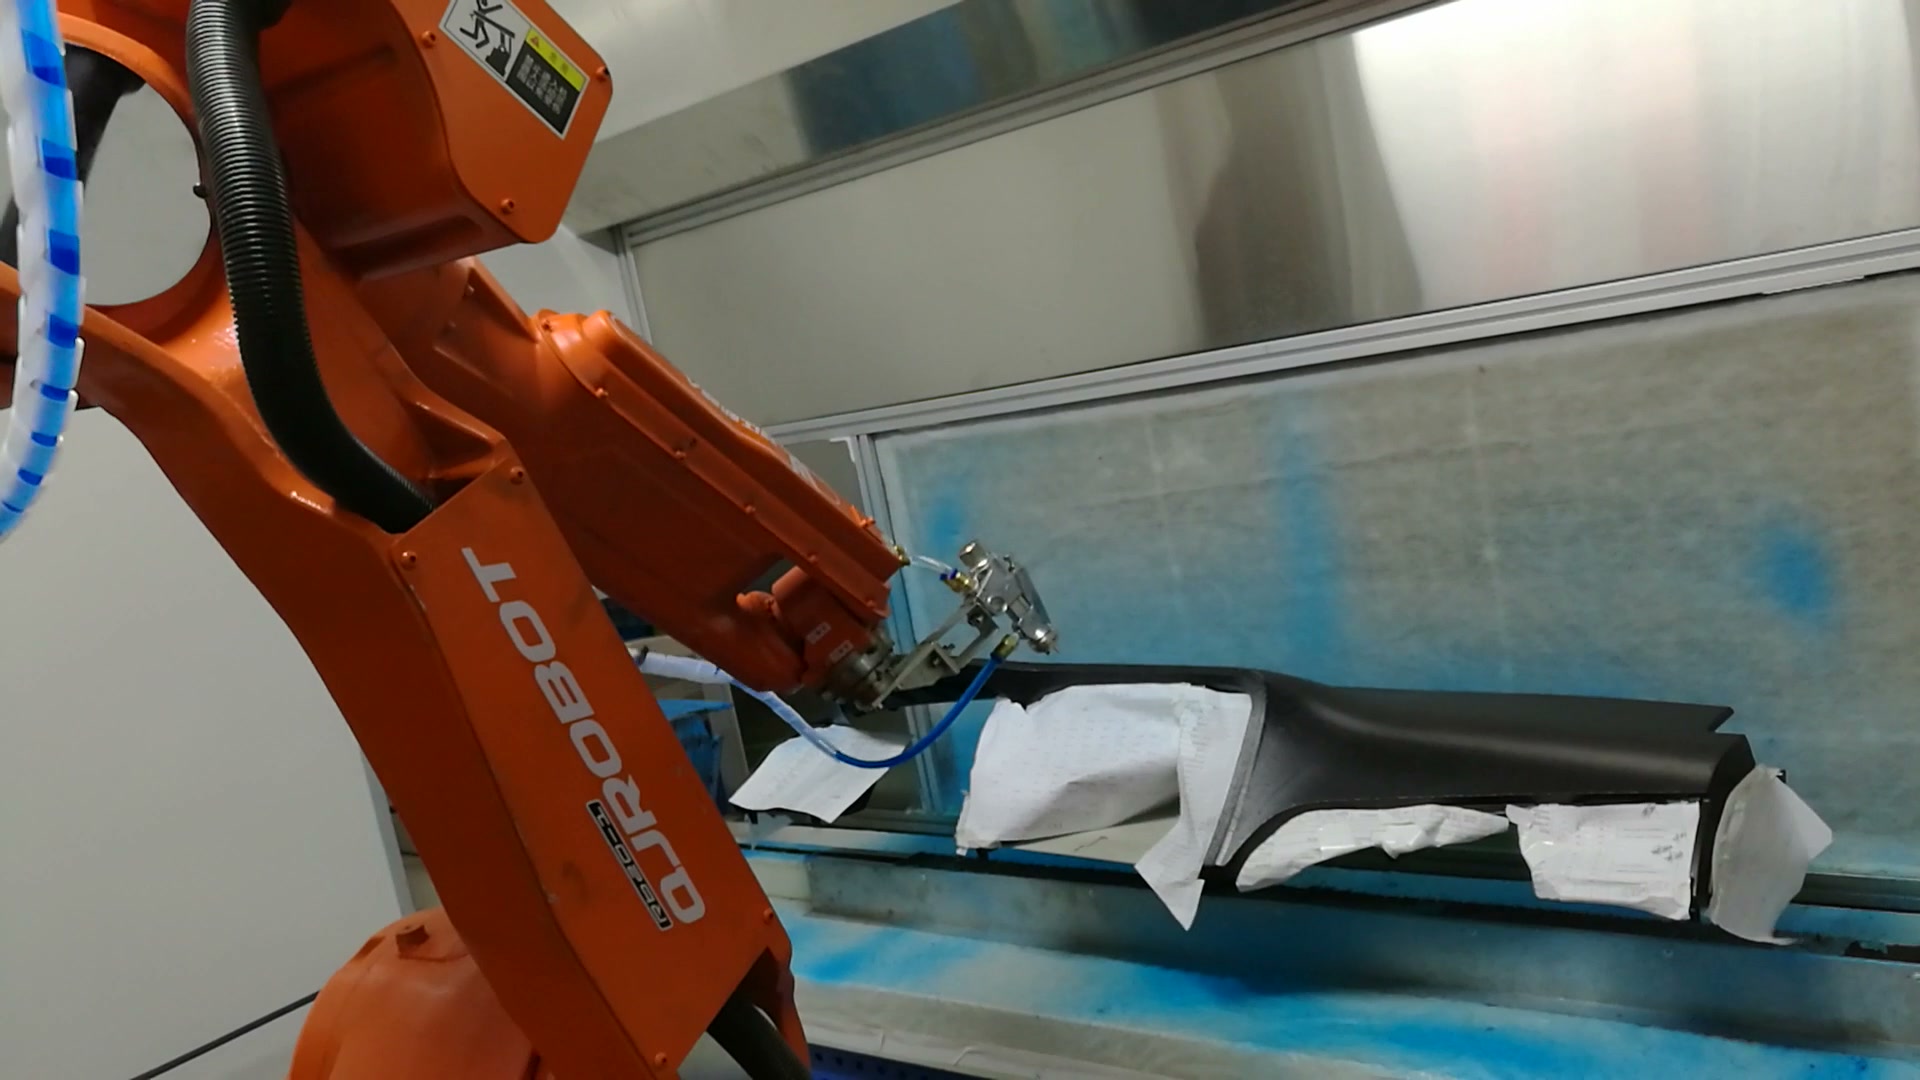
Khoảng phút 00:13 trong video, thiết bị bôi trơn nằm gần một phần của bảng điều khiển cố định; robot, dụng cụ, ống dẫn, phôi gia công và lớp phủ màu trắng cục bộ đều có thể nhìn thấy cùng nhau.
Lập kế hoạch phun keo tự động bằng robot cho bảng điều khiển thiết bị bằng cách truy cập
Phân đoạn đường đi nên bắt đầu với hình dạng thực tế của chi tiết và dụng cụ. Đối với mỗi vùng bề mặt, cần xác định hướng tiếp cận, hướng làm việc, phạm vi khoảng trống và hướng di chuyển ra. Một vùng trông có vẻ liên tục trên bản vẽ có thể cần hai đường đi của robot khi mặt bích, sự thay đổi độ cong đột ngột, chi tiết gá lắp hoặc vị trí ống dẫn hạn chế khả năng tiếp cận.
Robot được ghi hình liên tục tiếp cận, di chuyển theo một đoạn và rút lui. Đối với một dự án mới, tỷ lệ phân chia chính xác nên được xác định từ nghiên cứu phạm vi hoạt động ngoại tuyến, tiếp theo là các thử nghiệm trên các bộ phận đại diện. Mục tiêu là giữ cho bộ phận bôi trơn ở vị trí làm việc phù hợp với đường dẫn đã xác định, đồng thời tránh tư thế cổ tay khó chịu và ngăn không cho chuyển động chuyển tiếp cắt ngang phôi hoặc đồ gá.
Hãy coi việc cất cánh và định vị lại là một phần của quy trình.
Các chuyển động giữa các phần bề mặt không phải là chuyển động vô ích. Chúng quyết định xem dụng cụ có vượt qua được phôi hay không, bó ống có đủ không gian để di chuyển theo hay không, và liệu lần tiếp cận tiếp theo có bắt đầu từ một tư thế có thể dự đoán được hay không. Một kế hoạch chuyển động hữu ích xác định vị trí dụng cụ rời khỏi một phần, khoảng cách rút lui, các khớp nào thay đổi tư thế và vị trí bắt đầu lần tiếp cận được kiểm soát tiếp theo.
Trong trình tự hoạt động thực tế, dụng cụ được nâng lên rõ ràng giữa các khu vực làm việc. Quan sát này hỗ trợ việc xem xét các chuyển đổi như các trạng thái cụ thể. Tuy nhiên, nó không cho biết liệu dòng chảy vật liệu đang bật hay tắt tại bất kỳ thời điểm nào, vì vậy thiết kế điều khiển phải xác định và kiểm chứng mối quan hệ đó từ thiết bị ứng dụng đã chọn và thông số kỹ thuật quy trình.
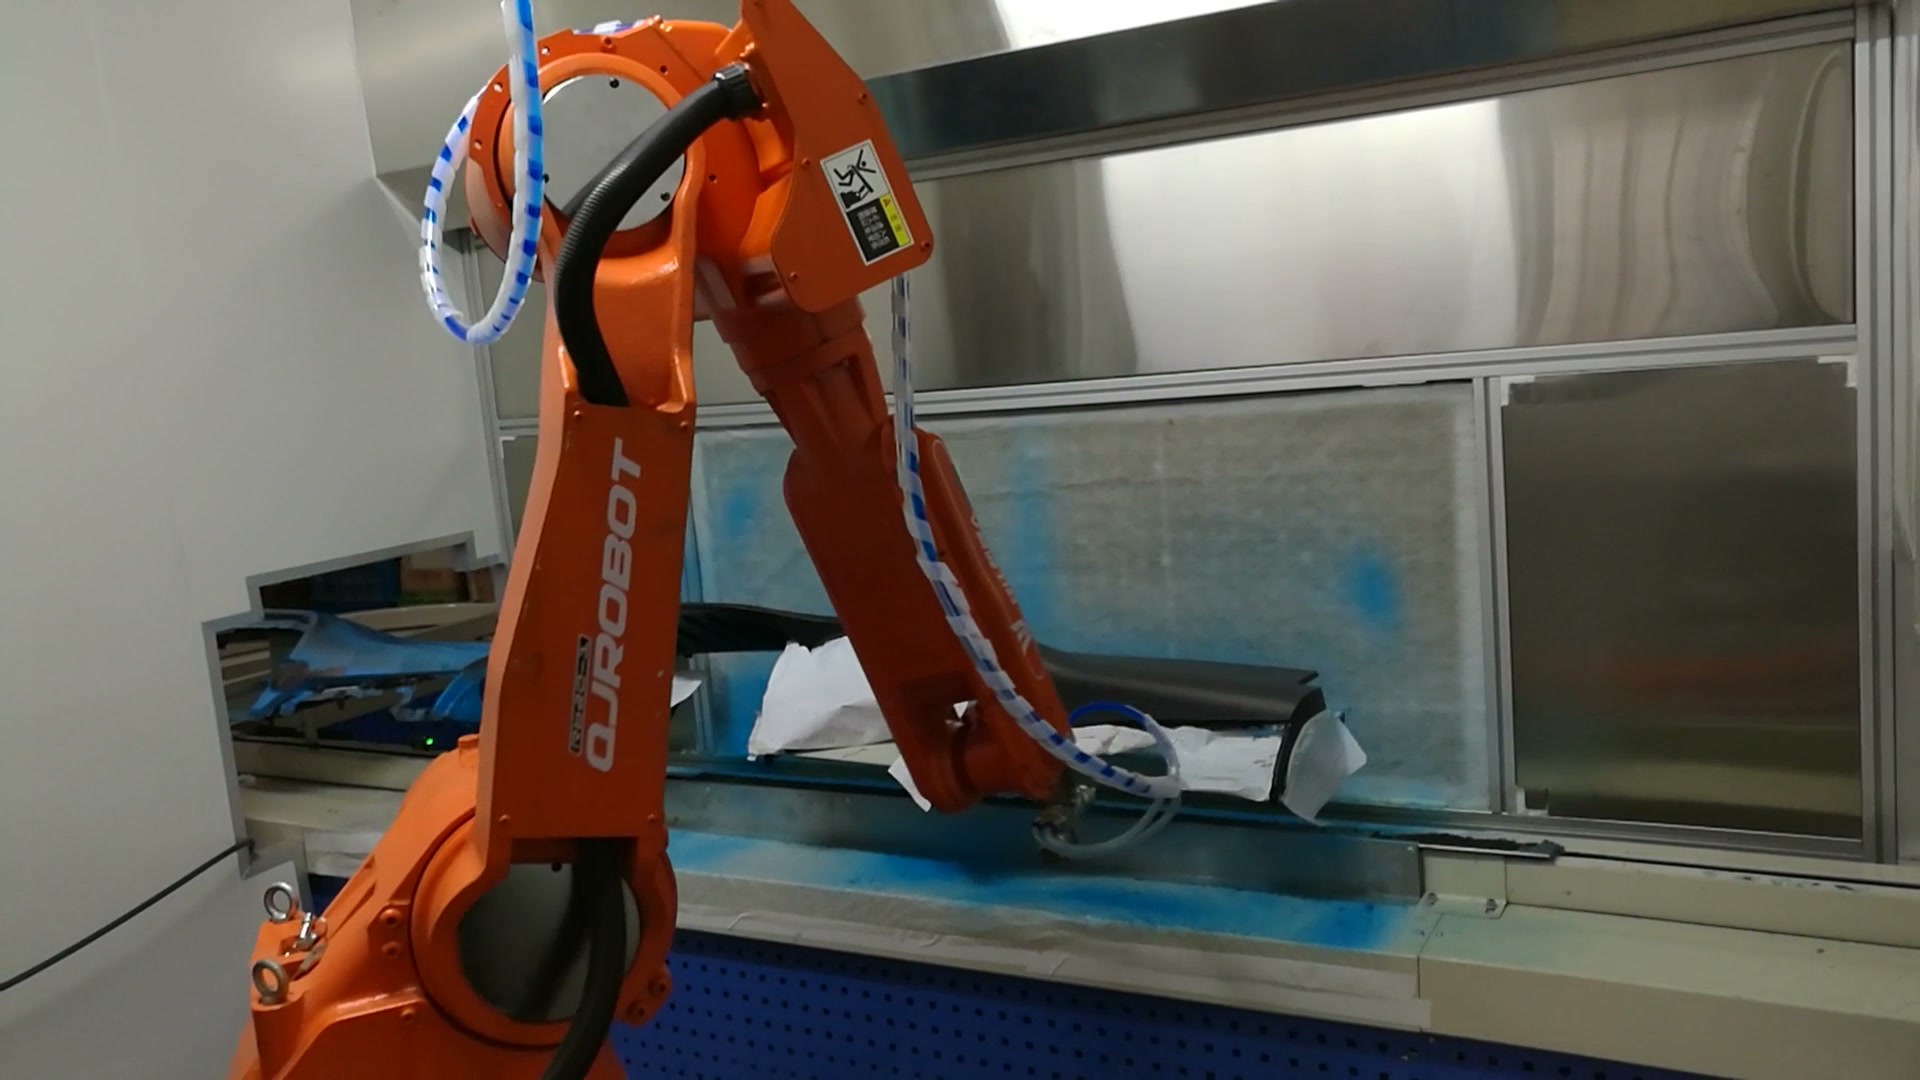
Vào khoảng phút 00:37 trong video, sau giai đoạn rút ra và định vị lại rõ ràng, dụng cụ bôi thuốc nằm gần một phần khác của bảng điều khiển dài.
Giữ nguyên mô hình khoảng cách an toàn giữa các thiết bị cố định, khu vực có mái che và dịch vụ.
Chi tiết gia công được giữ cố định tại một vị trí, và các vùng được che phủ cục bộ màu trắng có thể nhìn thấy. Vật liệu và mục đích của chúng không được xác định bằng hình ảnh. Tuy nhiên, trong kế hoạch dự án, mọi yếu tố cố định, lớp che phủ, lớp bảo vệ tạm thời và dung sai chồng chất có thể nằm trong phạm vi hoạt động của dụng cụ đều phải được thể hiện trong nghiên cứu về tầm với và va chạm.
Việc định tuyến dịch vụ cũng quan trọng vì lý do tương tự. Bộ phận ứng dụng được kết nối bằng các đường dây có thể nhìn thấy di chuyển cùng với robot. Mô hình cần bao gồm các giới hạn uốn cong, độ chùng, điểm vướng và các tư thế cổ tay khó khăn nhất. Một đường đi thông thoáng cho thân dụng cụ kim loại vẫn có thể không phù hợp khi xem xét toàn bộ gói dịch vụ.
Xác định trạng thái giao diện trước khi tối ưu hóa chuyển động.
Một chuỗi tín hiệu mạnh mẽ cần phân biệt rõ ràng các trạng thái: linh kiện đã được nạp và định vị, giá đỡ sẵn sàng, robot đã hoàn tất, bộ phận ứng dụng sẵn sàng, đường dẫn đang hoạt động, phân đoạn hoàn thành và robot đã rút lui. Các tín hiệu chính xác phụ thuộc vào thiết bị của dây chuyền sản xuất. Việc tách biệt các trạng thái giúp dễ dàng chẩn đoán sự cố và cung cấp điểm xuất phát đã biết cho kế hoạch khắc phục.
Quá trình phục hồi cần được thử nghiệm riêng. Hãy xem xét việc dừng lại trong quá trình tiếp cận, trong quá trình di chuyển theo bề mặt và trong quá trình rút lui. Đối với mỗi trường hợp, hãy xác định trạng thái an toàn, liệu đoạn bay hiện tại có thể tiếp tục hay không và đường rút lui được cho phép. Công việc này cần được thống nhất trước khi cố gắng rút ngắn thời gian chuyển tiếp.
Lập kế hoạch thiết kế ô nhớ dựa trên các ràng buộc thực tế của ứng dụng.
Vỏ bọc màu xanh và trạm cố định xác định không gian làm việc có thể nhìn thấy, nhưng đoạn phim không thể hiện thiết kế thông gió hoặc lọc khí của vỏ bọc. Việc xem xét dự án nên sử dụng dữ liệu an toàn của nhà cung cấp chất kết dính, hướng dẫn sử dụng thiết bị, các yêu cầu địa phương hiện hành và đánh giá rủi ro quy trình để xác định hệ thống thông gió, kiểm soát phơi nhiễm, bảo vệ, phòng cháy chữa cháy, lối tiếp cận bảo trì và xử lý chất thải.
Việc đảm bảo an toàn cho robot cũng phụ thuộc vào toàn bộ cụm máy và các chế độ vận hành. Việc đánh giá cần bao gồm việc nạp liệu, thiết lập, vệ sinh, bảo dưỡng vòi phun, khắc phục sự cố và tiếp cận đồ gá cũng như chuyển động tự động. Thiết kế cuối cùng phải tuân thủ các yêu cầu áp dụng cho vị trí lắp đặt và thiết bị được lựa chọn.
Các yếu tố đầu vào cho một nghiên cứu khả thi hữu ích.
| Đầu vào | Vì sao nó làm thay đổi khái niệm |
|---|---|
| Bản vẽ CAD chi tiết mẫu và dung sai. | Xác định các bề mặt có thể tiếp cận, điều kiện cạnh và giới hạn khoảng cách. |
| Khu vực bắt buộc thi công và khu vực cấm thi công | Xác định điểm bắt đầu, điểm tiếp tục và điểm kết thúc của các tuyến đường. |
| Dữ liệu về chất kết dính và thiết bị ứng dụng | Xác định phạm vi quy trình và thiết bị hỗ trợ để xác thực. |
| Thiết kế phụ kiện và lớp phủ cục bộ | Thêm các trở ngại thực tế và điều kiện lặp lại. |
| Bộ dụng cụ bôi thuốc, ống dẫn và trang phục | Thiết lập hình dạng dụng cụ, tải trọng cổ tay và giới hạn định tuyến dịch vụ. |
| Bố cục ô và chế độ truy cập | Định hình vị trí đặt robot, bảo vệ, bảo trì và phục hồi. |
| Phương pháp chấp nhận | Kết nối các thử nghiệm với các tiêu chí dự án có thể đo lường được. |
Một bản kết quả khái niệm hữu ích bao gồm bản đồ đường đi phân đoạn, nghiên cứu về phạm vi và tư thế, mô hình phạm vi công cụ và dịch vụ, trình tự trạng thái giao diện, khái niệm bảo vệ, ma trận phục hồi và kế hoạch thử nghiệm. Các cam kết về hiệu suất nên được tuân thủ sau khi thử nghiệm các bộ phận đại diện với vật liệu và phương pháp kiểm tra đã được thống nhất.
Những câu hỏi thực tế trước khi thiết kế chi tiết
Tại sao lại phải chia một bảng điều khiển thành nhiều đường dẫn cho robot?
Các vùng khác nhau có thể yêu cầu hướng tiếp cận và tư thế cổ tay khác nhau. Các phần được xác định rõ ràng cũng tạo ra các vị trí được kiểm soát để nhấc và định vị lại mà không làm ảnh hưởng đến chi tiết.
Nghiên cứu phạm vi tiếp cận cần bao gồm những gì?
Bao gồm phạm vi dung sai đầy đủ của chi tiết, đồ gá, nắp đậy, thân máy bôi keo, gói dịch vụ, tư thế cổ tay robot, các chuyển động tiếp cận và rút lui, vỏ bọc và khả năng tiếp cận để bảo trì.
Nên xử lý các khu vực cấm vào như thế nào?
Xác định chúng từ đặc tả chi tiết và quy trình, thể hiện chúng trong mô hình đường dẫn và xác nhận chúng trong quá trình thử nghiệm. Lớp phủ màu trắng có thể nhìn thấy trong trường hợp này không nên được coi là bằng chứng cho một phương pháp che phủ cụ thể.
Kế hoạch chấp nhận cần đo lường những gì?
Hãy sử dụng các tiêu chí đã được thống nhất cho loại keo dán, chi tiết và nhu cầu thực tế của các bước tiếp theo. Kế hoạch có thể bao gồm việc bố trí đường dẫn và kiểm tra kết quả quy trình, nhưng các số đo và giới hạn chính xác phải được quy định trong bản đặc tả dự án chứ không phải trong video này.
Để xem xét ý tưởng, hãy cung cấp dữ liệu về chi tiết và đồ gá, khu vực ứng dụng, thông tin về vật liệu và thiết bị đã chọn, bố cục, nhu cầu tiếp cận và phương pháp nghiệm thu đề xuất. Yêu cầu xem xét lại đơn đăng ký EVST hoặc email sales@evsrobot.com.
Việc nghiệm thu dự án dựa trên các dữ liệu dự án, phương pháp thử nghiệm và hồ sơ đã được thống nhất.