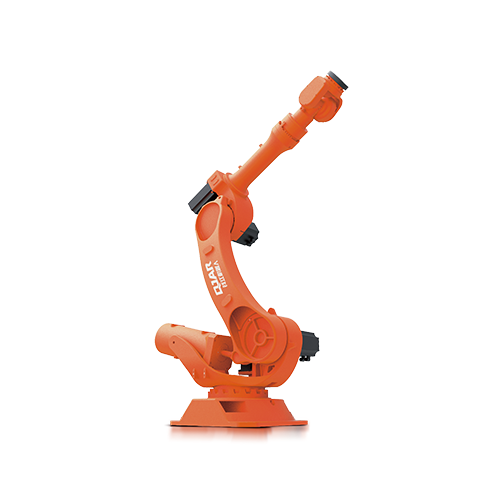
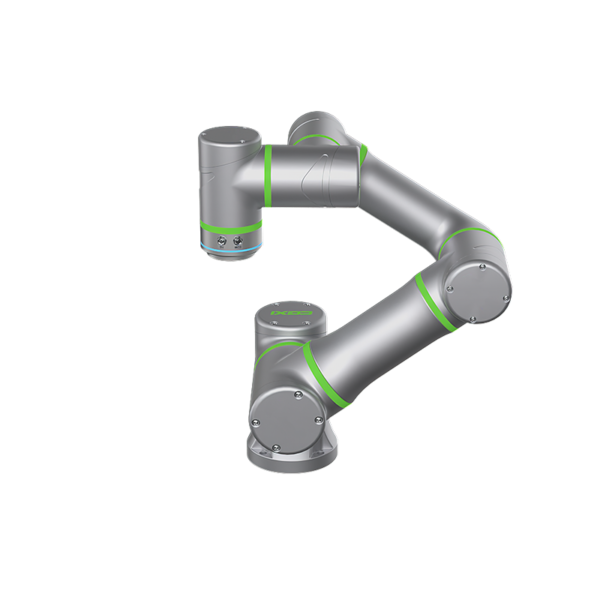
Tải trọng 6kg Khoảng cách tiếp cận 750mm Cánh tay robot QJR6S-1

Kiến trúc hệ thống tổng thể của robot là nhỏ gọn, nhẹ, không gian làm việc rộng, phản hồi nhanh, độ chính xác định vị lặp lại cao, áp dụng cho các ứng dụng lắp ráp, phân loại, xử lý, bốc xếp, v.v.

  • Tải trọng: 6kg
  • Độ chính xác định vị lặp lại: ± 0.02mm
  • Khoảng cách tiếp cận: 750.6mm

Tải xuống cơ sở dữ liệu

Bản vẽ 3D

Hướng dẫn bảo trì

Hướng Dẫn

Thông số kỹ thuật

Mẫu QJR6S-1
Số trục 6
Khối hàng 6kg
Lặp lại định vị ± 0.02mm
Sải tay tối đa 750.6mm
Phạm vi chuyển động J1 ± 172º
J2 ﹢132°,﹣82°
J3 ﹢65°,﹣190°
J4 ± 172º
J5 ± 120º
J6 ± 360º
Tốc độ tối đa J1 367 độ/giây
J2 321 độ/giây
J3 367 độ/giây
J4 372 độ/giây
J5 476 độ/giây
J6 705 độ/giây
Mô men xoắn cho phép J4 8.73N.m
J5 8.73N.m
J6 4.41N.m
Thời điểm quán tính J4 0.47kg.mXNUMX
J5 0.47kg.mXNUMX
J6 0.06kg.mXNUMX
Trọng lượng cơ thể robot 39kg
Công suất điện 1.5kVA
Nội Kích 375 * 421 * 211mm
Tủ Trọng lượng 15kg
nguồn Một pha
Biểu mẫu cài đặt Mặt đất, trần
Ứng dụng Xử lý, lắp ráp, phân loại, bốc xếp, v.v.

Bản vẽ kích thước tổng thể và phạm vi chuyển động của Robot

Tải trọng 6kg Cánh tay robot 750mm Bản vẽ phạm vi chuyển động QJR6S-1

Bản vẽ kích thước lắp đế robot

Bản vẽ kích thước lắp đặt cánh tay robot 6mm tải trọng 750kg QJR6S-1

Bản vẽ kích thước lắp đặt cuối robot

Tải trọng 6kg Cánh tay robot 750mm QJR6S-1 Bản vẽ kích thước lắp đặt cuối

Logo EVST
Tổng quan về quyền riêng tư

Trang web này sử dụng cookie để chúng tôi có thể cung cấp cho bạn trải nghiệm người dùng tốt nhất có thể. Thông tin cookie được lưu trữ trong trình duyệt của bạn và thực hiện các chức năng như nhận ra bạn khi bạn quay lại trang web của chúng tôi và giúp nhóm của chúng tôi hiểu những phần nào của trang web bạn thấy thú vị và hữu ích nhất.