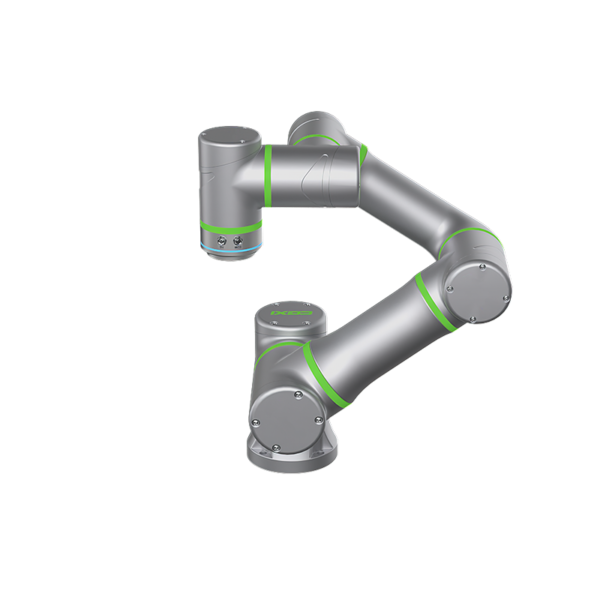
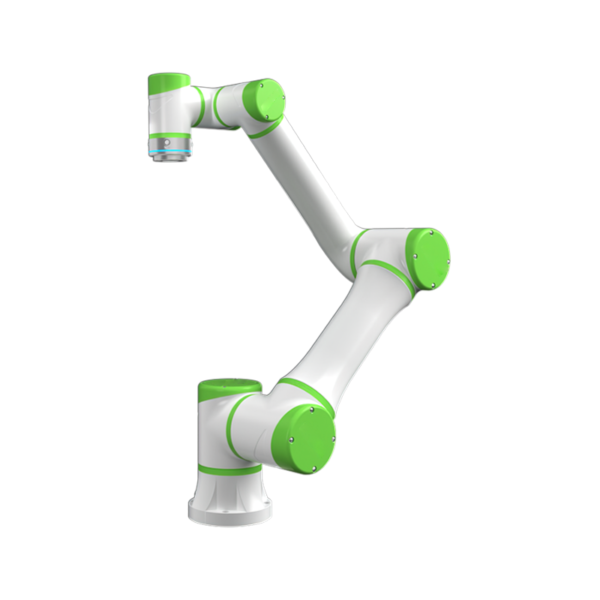
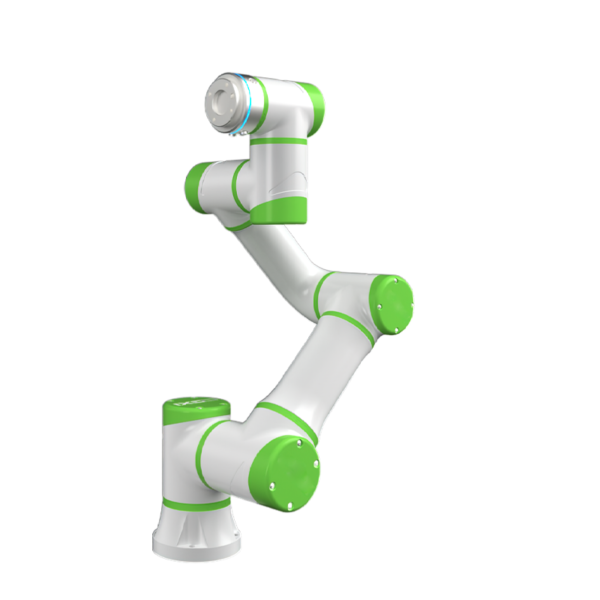
Sơn cánh tay robot QJRP10-1

  • Không có cấu trúc cổ tay kỳ dị phía trước, đường ống tích hợp tùy chọn, giúp công việc giảng dạy phun theo dõi đồng bộ trở nên dễ dàng hơn.
  • Sử dụng cấu trúc bus, thuận tiện cho việc mở rộng và tốc độ cao
  • Độ chính xác định vị lặp lại: ± 0.5mm
  • Sải tay: 2035mm
  • Tải trọng: 10kg

Tải xuống cơ sở dữ liệu

Bản vẽ 3D

Hướng Dẫn

Thông số kỹ thuật

Mẫu QJRP10-1(Chống cháy nổ)
Số trục 6
Khối hàng 10kg
Lặp lại định vị ± 0.5mm
Sải tay tối đa 2035mm
Phạm vi chuyển động J1 ± 95º
J2 ﹢102°,﹣53°
J3 ﹢87°,﹣80°
J4 ± 260º
J5 ± 270º
J6 ± 260º
Tốc độ tối đa J1 109 độ/giây
J2 126 độ/giây
J3 109 độ/giây
J4 361 độ/giây
J5 361 độ/giây
J6 361 độ/giây
Mô men xoắn cho phép J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Thời điểm quán tính J4 0.97kg.mXNUMX
J5 0.4kg.mXNUMX
J6 0.1kg.mXNUMX
Trọng lượng cơ thể robot 370kg
Công suất điện 3.9kVA
Nội Kích 650 * 750 * 1150mm
Tủ Trọng lượng 120kg
nguồn Ba pha bốn dây
Biểu mẫu cài đặt Mặt đất
Ứng dụng Đối với hội họa, không có điểm dị biệt, giúp cho việc lập chương trình dạy học trở nên dễ dàng hơn rất nhiều.

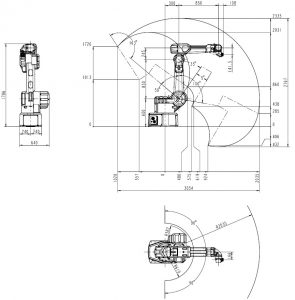
Bản vẽ kích thước tổng thể và phạm vi chuyển động của Robot

Vẽ tranh Vẽ cánh tay robot QJRP10-1 Vẽ phạm vi chuyển động

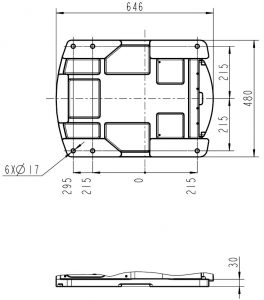
Bản vẽ kích thước lắp đế robot

Vẽ tranh Bản vẽ kích thước lắp đặt cánh tay robot QJRP10-1

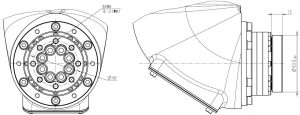
Bản vẽ kích thước lắp đặt cuối robot

Vẽ tranh Cánh tay robot QJRP10-1 Bản vẽ kích thước lắp đặt cuối cùng

Logo EVST
Tổng quan về quyền riêng tư

Trang web này sử dụng cookie để chúng tôi có thể cung cấp cho bạn trải nghiệm người dùng tốt nhất có thể. Thông tin cookie được lưu trữ trong trình duyệt của bạn và thực hiện các chức năng như nhận ra bạn khi bạn quay lại trang web của chúng tôi và giúp nhóm của chúng tôi hiểu những phần nào của trang web bạn thấy thú vị và hữu ích nhất.