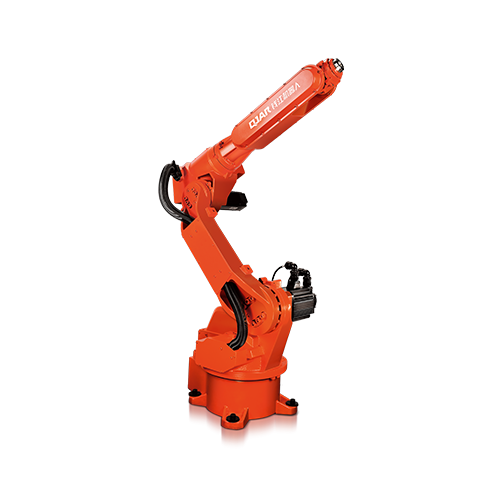
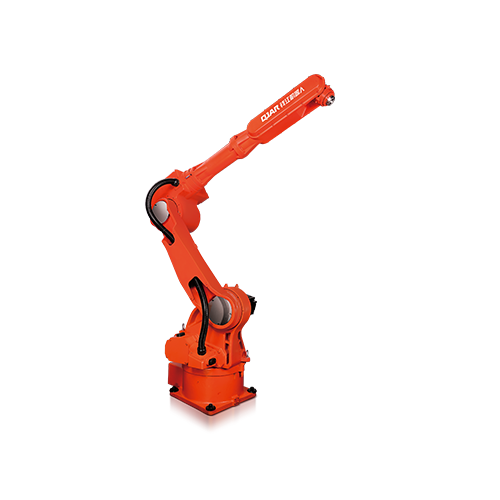
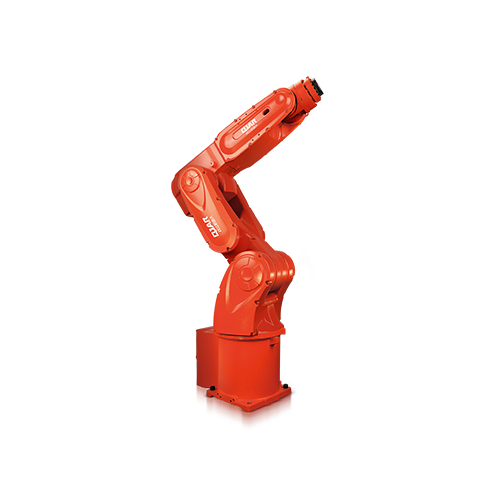
Tải trọng 25kg Khoảng cách tiếp cận 1852mm Cánh tay robot QJR25-1800

  • Thiết kế rất nhỏ gọn, lắp đặt linh hoạt với vị trí nối đất hoặc nghịch đảo.
  • Robot 6 trục có không gian làm việc rộng rãi, tốc độ chạy cao, độ chính xác định vị lặp lại cao, thích hợp cho việc phun, bốc dỡ, xử lý, phân loại, lắp ráp và nhiều ứng dụng khác.
  • Độ chính xác định vị lặp lại: ± 0.05mm
  • Sải tay: 1852mm
  • Tải trọng: 25kg

Thông số kỹ thuật

Mẫu QJR25-1800
Số trục 6
Khối hàng 25kg
Lặp lại định vị ± 0.05mm
Sải tay tối đa 1852mm
Phạm vi chuyển động J1 + 172 °
J2 +165°,- 100°
J3 + 83°,-130°
J4 ± 185 °
J5 ± 126 °
J6 ± 360 °
Tốc độ tối đa J1 177 ° / s
J2 177 ° / s
J3 189 ° / s
J4 429 ° / s
J5 412 ° / s
J6 429 ° / s
Mô men xoắn cho phép J4 83.3N · m
J5 43.35N · m
J6 37.4Nm
Thời điểm quán tính J4 5.4kg·mXNUMX
J5 5.37kg·mXNUMX
J6 1.44kg·mXNUMX
Trọng lượng cơ thể robot 270kg
Công suất điện 3.8kVA
Điện nguồn 220 pha 10V ±XNUMX%
Nội Kích 600 * 480 * 1270mm
Tủ Trọng lượng 120kg
Biểu mẫu cài đặt Gắn đất/Trần
Ứng dụng Xử lý, lắp ráp, phân loại, bốc xếp, v.v.
Logo EVST
Tổng quan về quyền riêng tư

Trang web này sử dụng cookie để chúng tôi có thể cung cấp cho bạn trải nghiệm người dùng tốt nhất có thể. Thông tin cookie được lưu trữ trong trình duyệt của bạn và thực hiện các chức năng như nhận ra bạn khi bạn quay lại trang web của chúng tôi và giúp nhóm của chúng tôi hiểu những phần nào của trang web bạn thấy thú vị và hữu ích nhất.